
問い合わせ前
部品、許容差、照明条件が不明な場合に使います。
リソース
前提条件を確認し、問い合わせを技術データ付きで準備するためのガイドです。

技術ブログ
画像、計測、連携の問題を切り分ける実践的なチュートリアルです。手順に沿って確認し、データを保存して、自社ラインで結果を確かめます。
カメラを交換する前に、ぶれ、タイミングずれ、フレーム欠落の原因を切り分けます。
17 件のチュートリアル照明、レンズ、ワーキングディスタンスを合わせて、再現できるコントラストを作ります。
17 件のチュートリアル検査不良を、校正、画質、判定しきい値に分けて確認します。
14 件のチュートリアル読めないコードの原因を調べ、読取結果を正しいワークに結び付けます。
7 件のチュートリアル座標ずれ、ワーク姿勢の不安定さ、ピッキング失敗を工程ごとに切り分けます。
6 件のチュートリアル画像、アルゴリズム、PLC間の受け渡しを、再現可能な確認と保存データで追跡します。
29 件のチュートリアル部品、許容差、照明条件が不明な場合に使います。
電子、自動車、包装、バッテリー、ウェブ材、測定、ロボットガイダンスに対応。
サンプル画像、許容差、ライン条件、連携条件を選定前に確認。
選定用の参考図です。顧客への導入実績、納入型番の同一性、検証済みの互換性を示すものではありません。
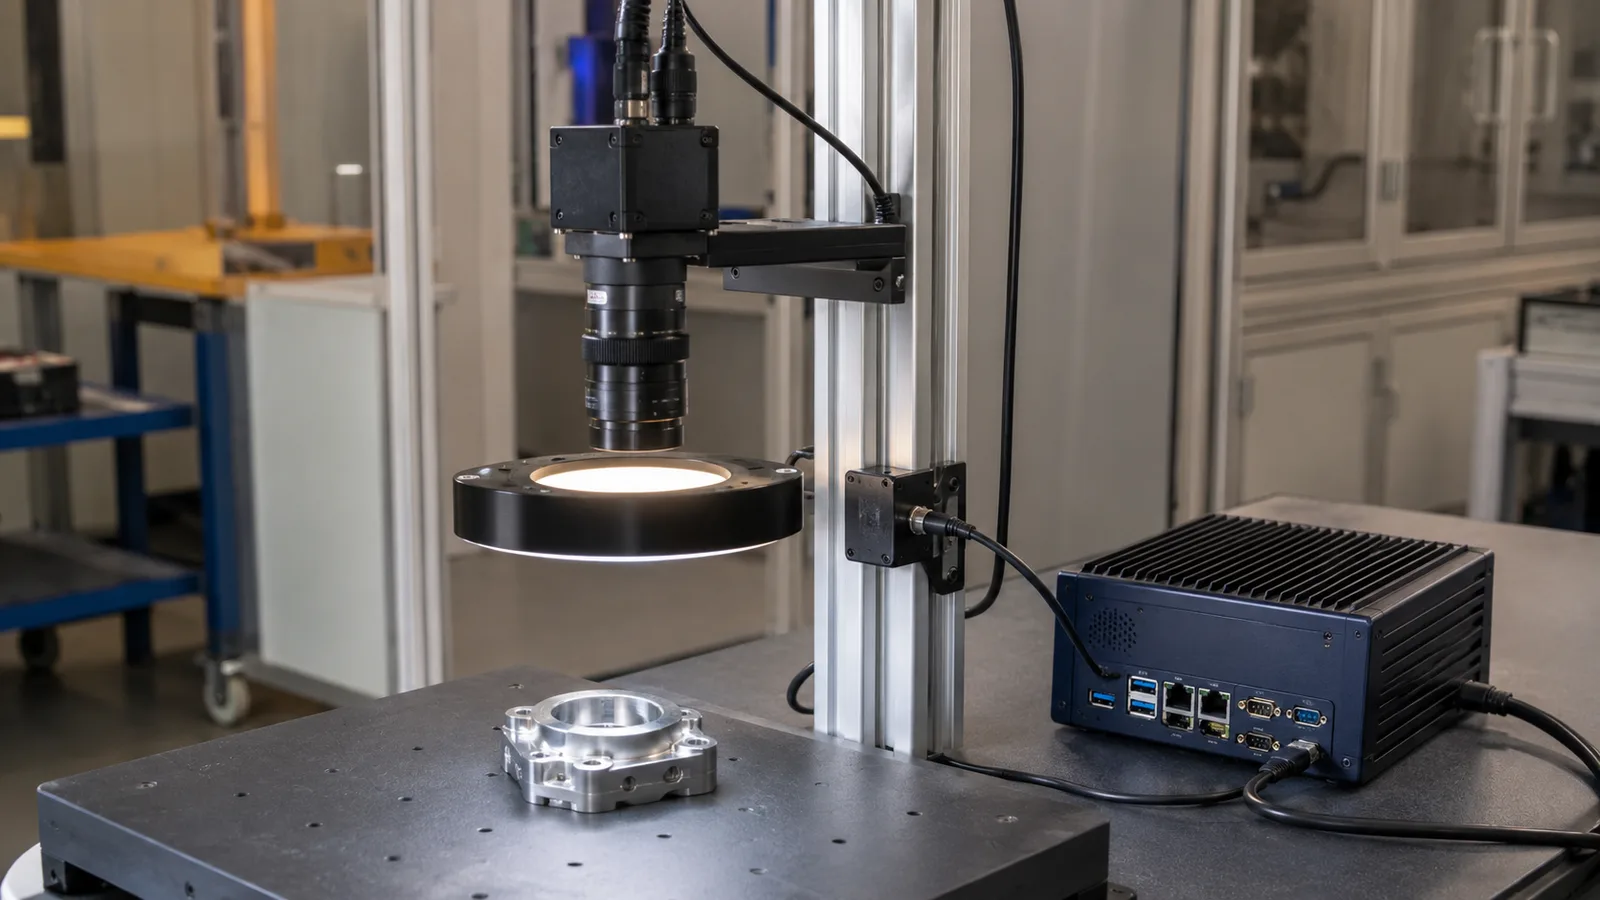
生産現場のマシンビジョンは、カメラとソフトウェアだけでは成立しません。
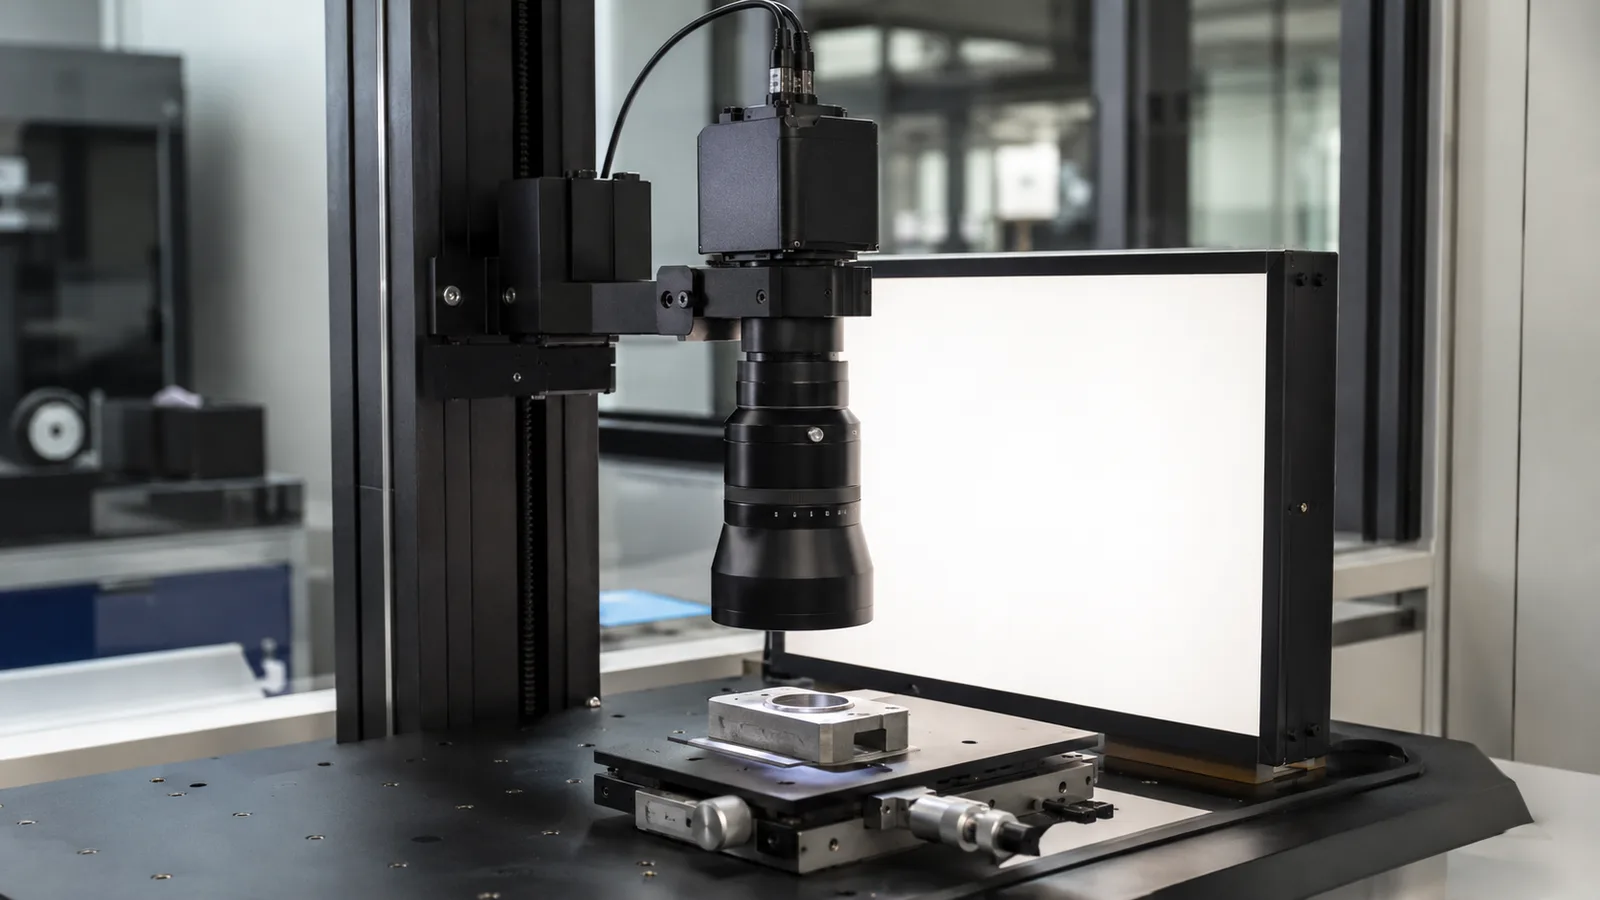
テレセントリックレンズは、対象物の高さが変わったときの倍率変化を抑えます。
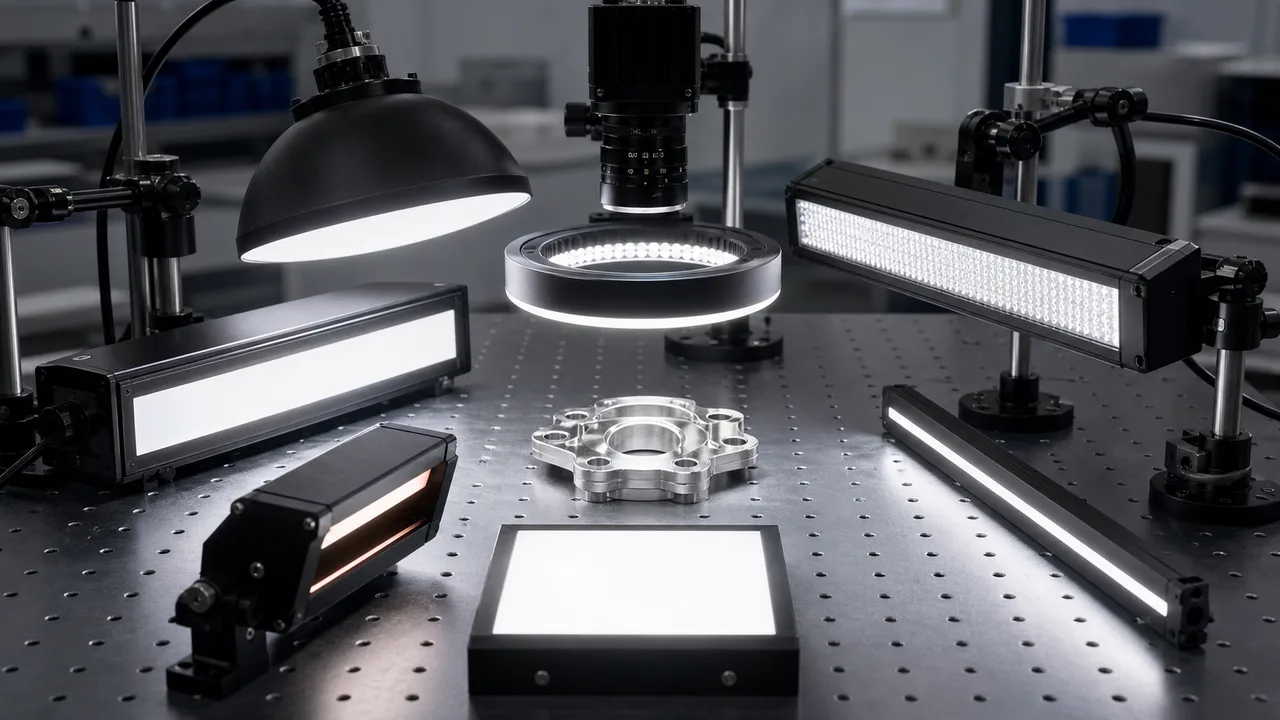
マシンビジョンの照明タイプは、シルエット、表面テクスチャ、スクラッチ シャドウ、印刷コントラスト、反射ハイライト制御、ラインスキャン均一性など、作成する必要がある信号に応じて選択する必要があります。
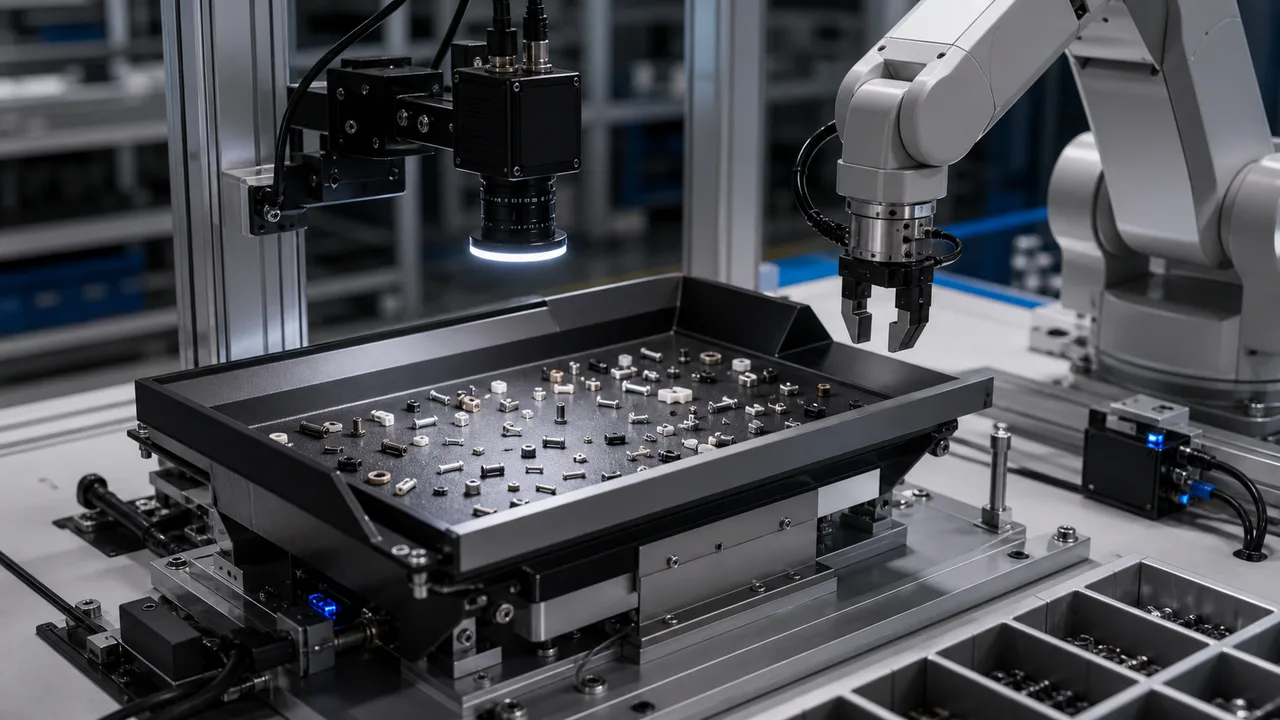
小部品の SKU、姿勢、ロットごとの挙動が頻繁に変わり、固定式ボウルフィーダーでは対応しにくい場合に、フレキシブルフィーダーによるロボット投入を使用します。
反射金属傷検査は、光が欠陥のコントラストではなくグレアを引き起こす場合、通常は不合格になります。
合否が色のコントラストではなくプロファイル、ギャップ、またはビードの形状に依存する場合は、EV バッテリーの溶接高さに 3D ビジョンを使用します。
包装ラベル・バーコード検査システムは、誤ラベル、コード未読のままの出荷、排出タイミングの失敗という 3 種類の損失を減らすために設計します。
反射金属上の DPM コード読み取りは、スクリーンショットではなく、実際のマークされた部品から選択する必要があります。
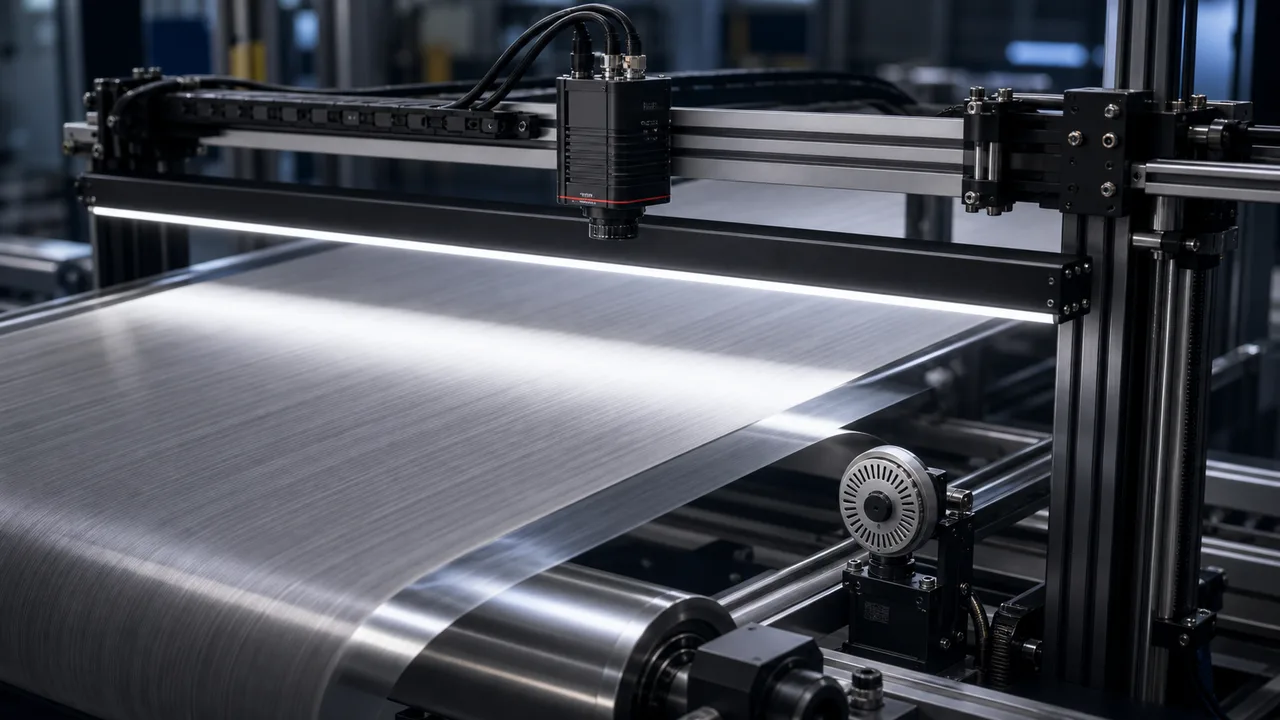
有効な材料幅、欠陥のコントラスト、最大搬送速度からロールツーロール薄膜検査の構成を算定します。
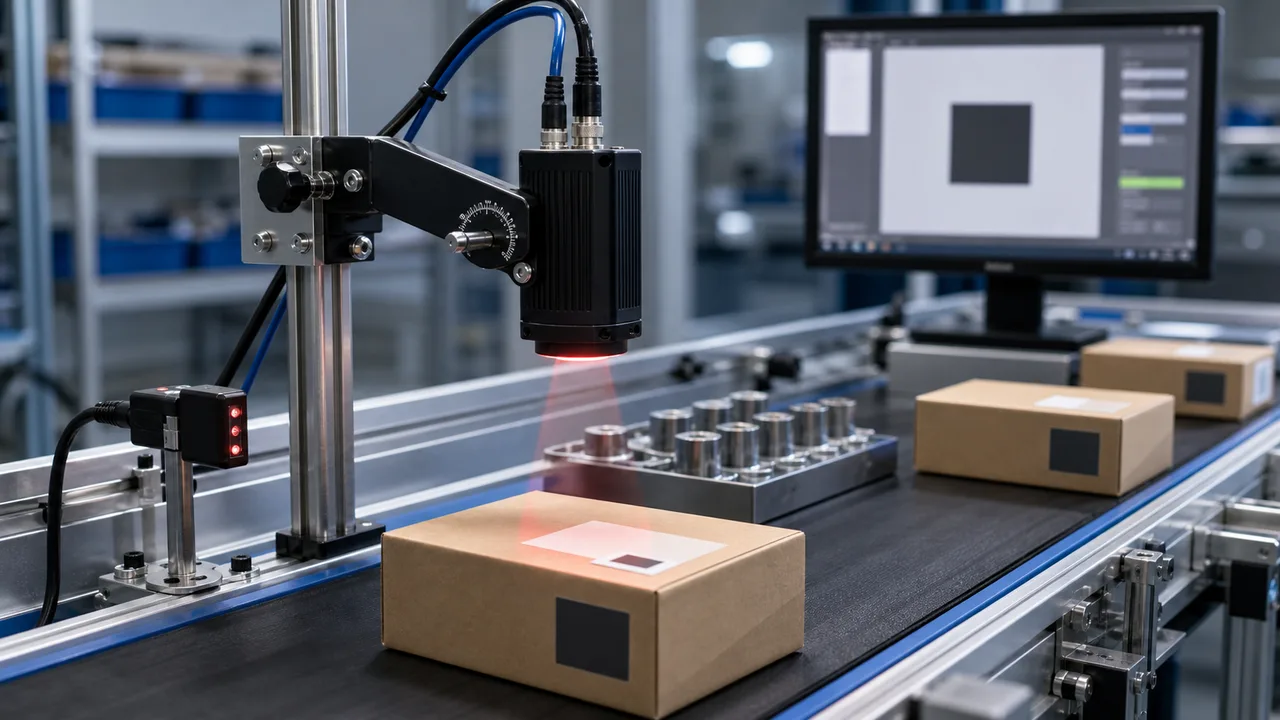
食品・飲料のビジョン検査では、キャップ有無、ラベル位置、日付コードの可読性、排出出力の 4 項目を分けて検討します。
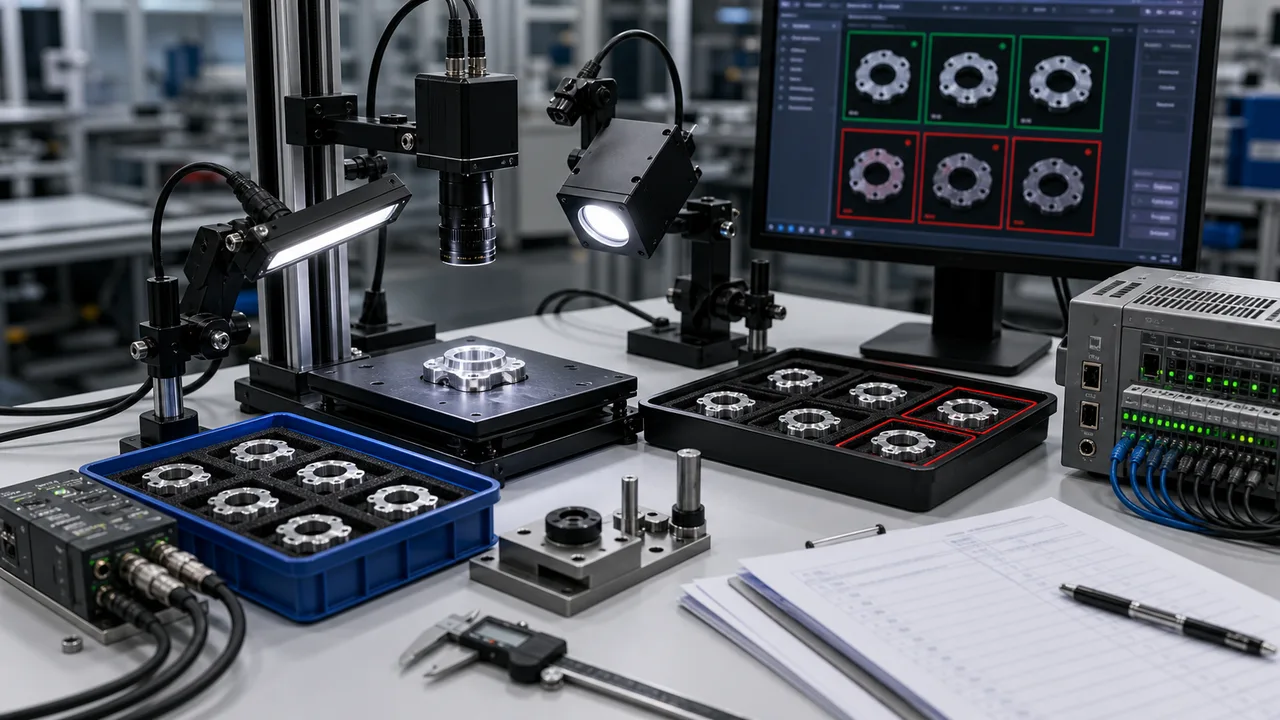
機器選定前にコード照合、ラベル位置、封緘シール有無、実際の不良排出記録を定義します。
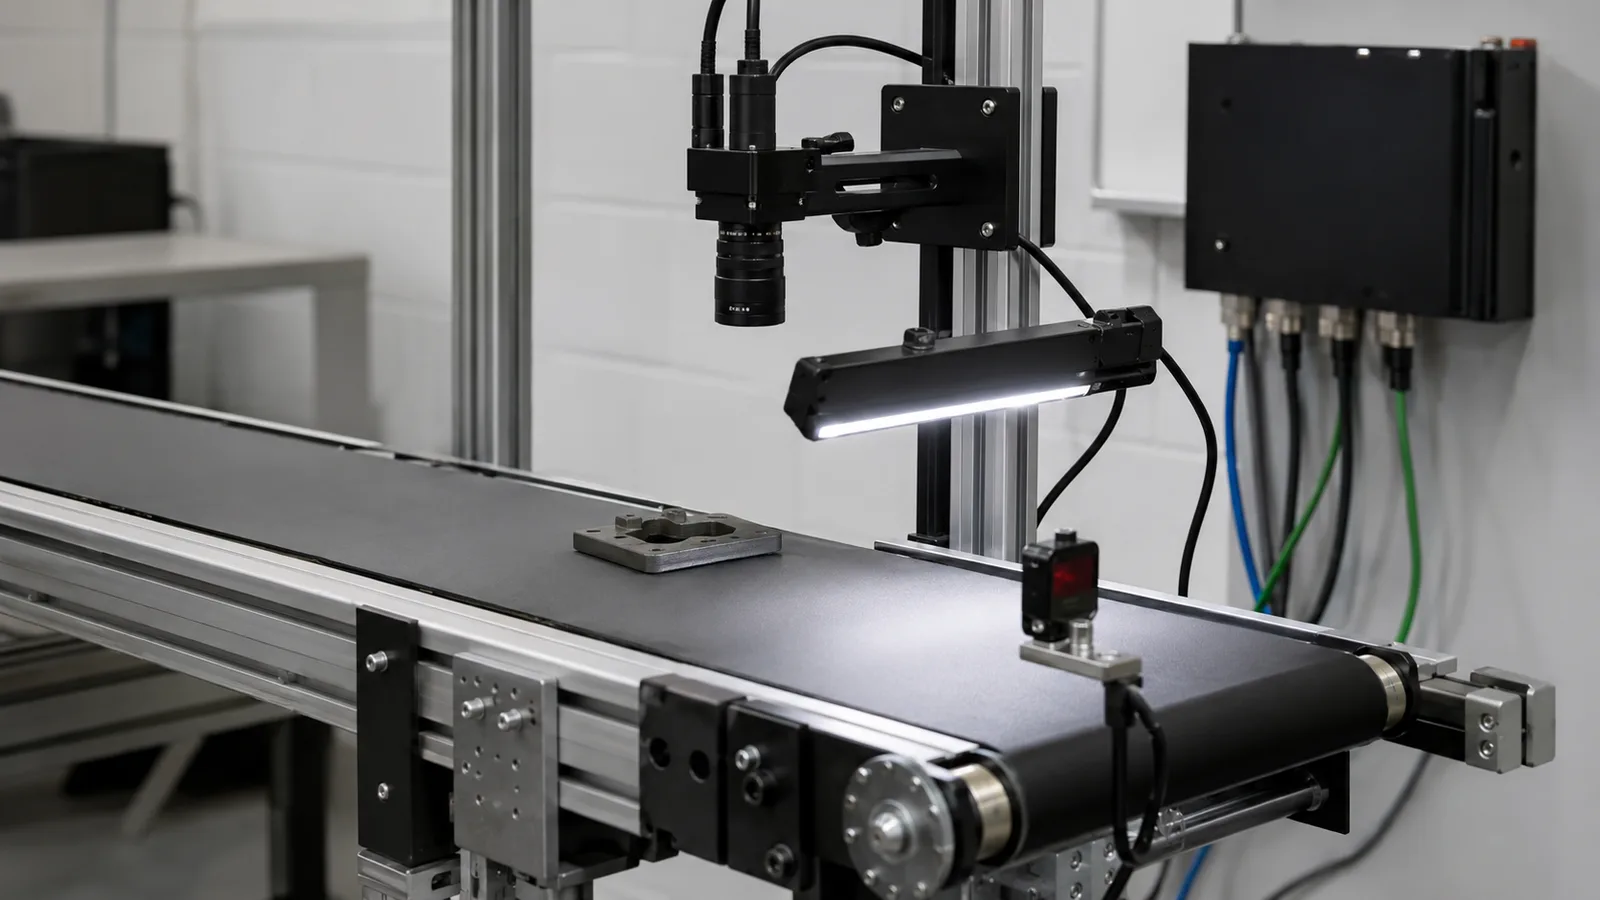
ビジョン システムは 1 つの画像または幾何学的表面プロファイルをキャプチャし、照明を正規化し、検査ロジックを実行して、合格/不合格 I/O を送信します。
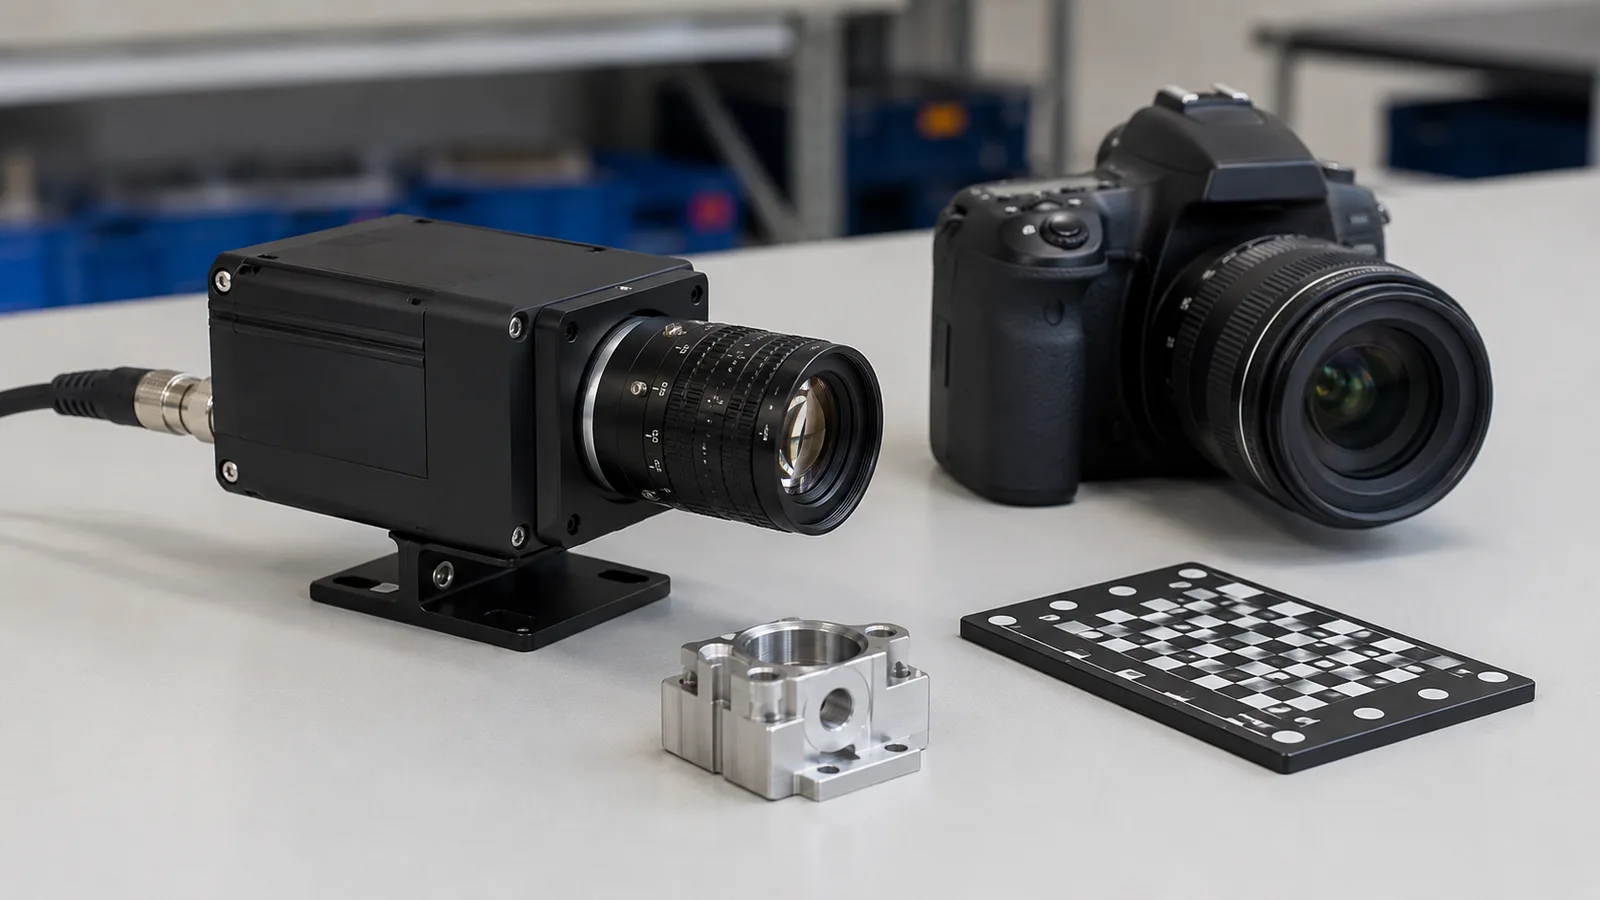
産業用カメラは、何気ない写真ではなく、自動機械用の再現可能な画像データを目的として構築されています。
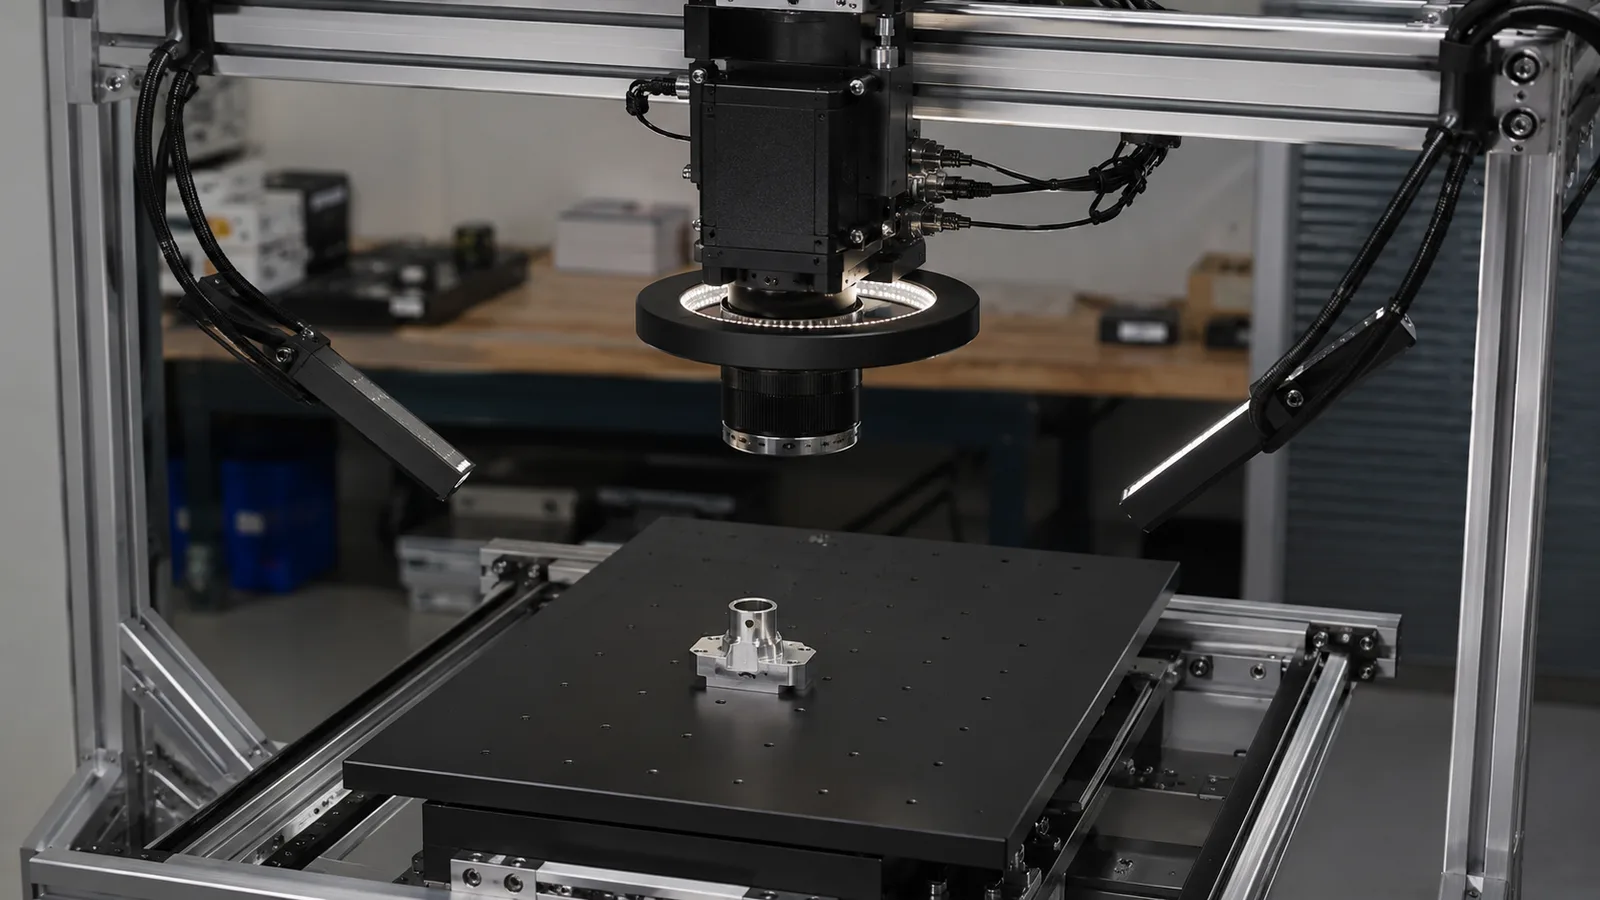
エリア スキャン カメラは、幅と高さのピクセルを含む 1 つの完全な 2D フレームをキャプチャします。
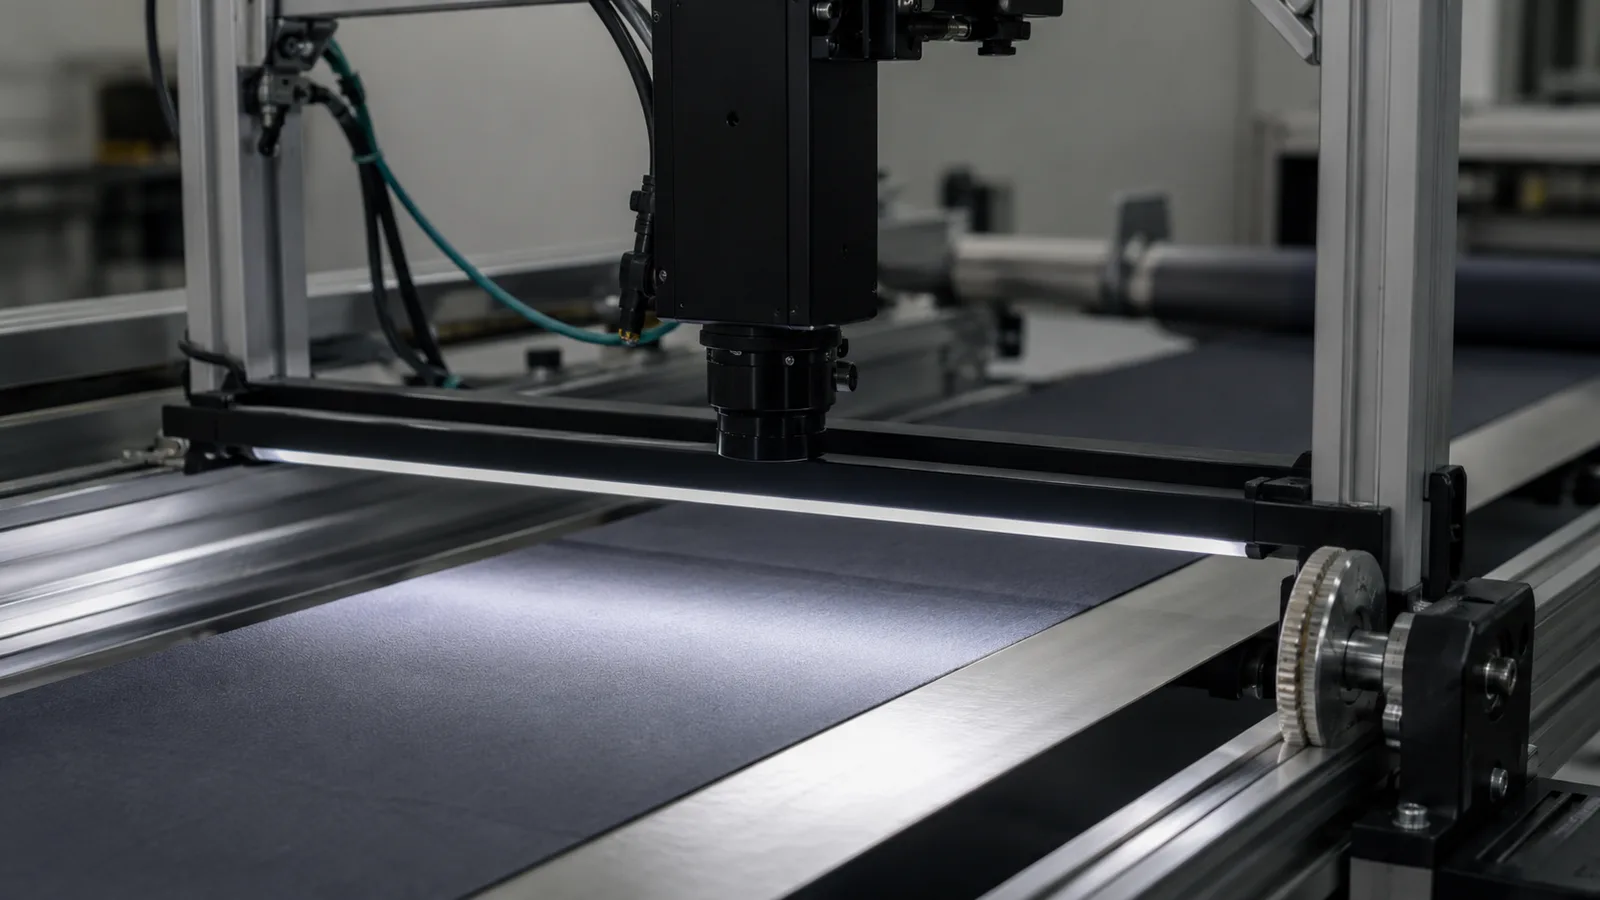
ライン スキャン カメラは 1 つの行を繰り返しキャプチャし、素材の動きを画像の長さに変換します。
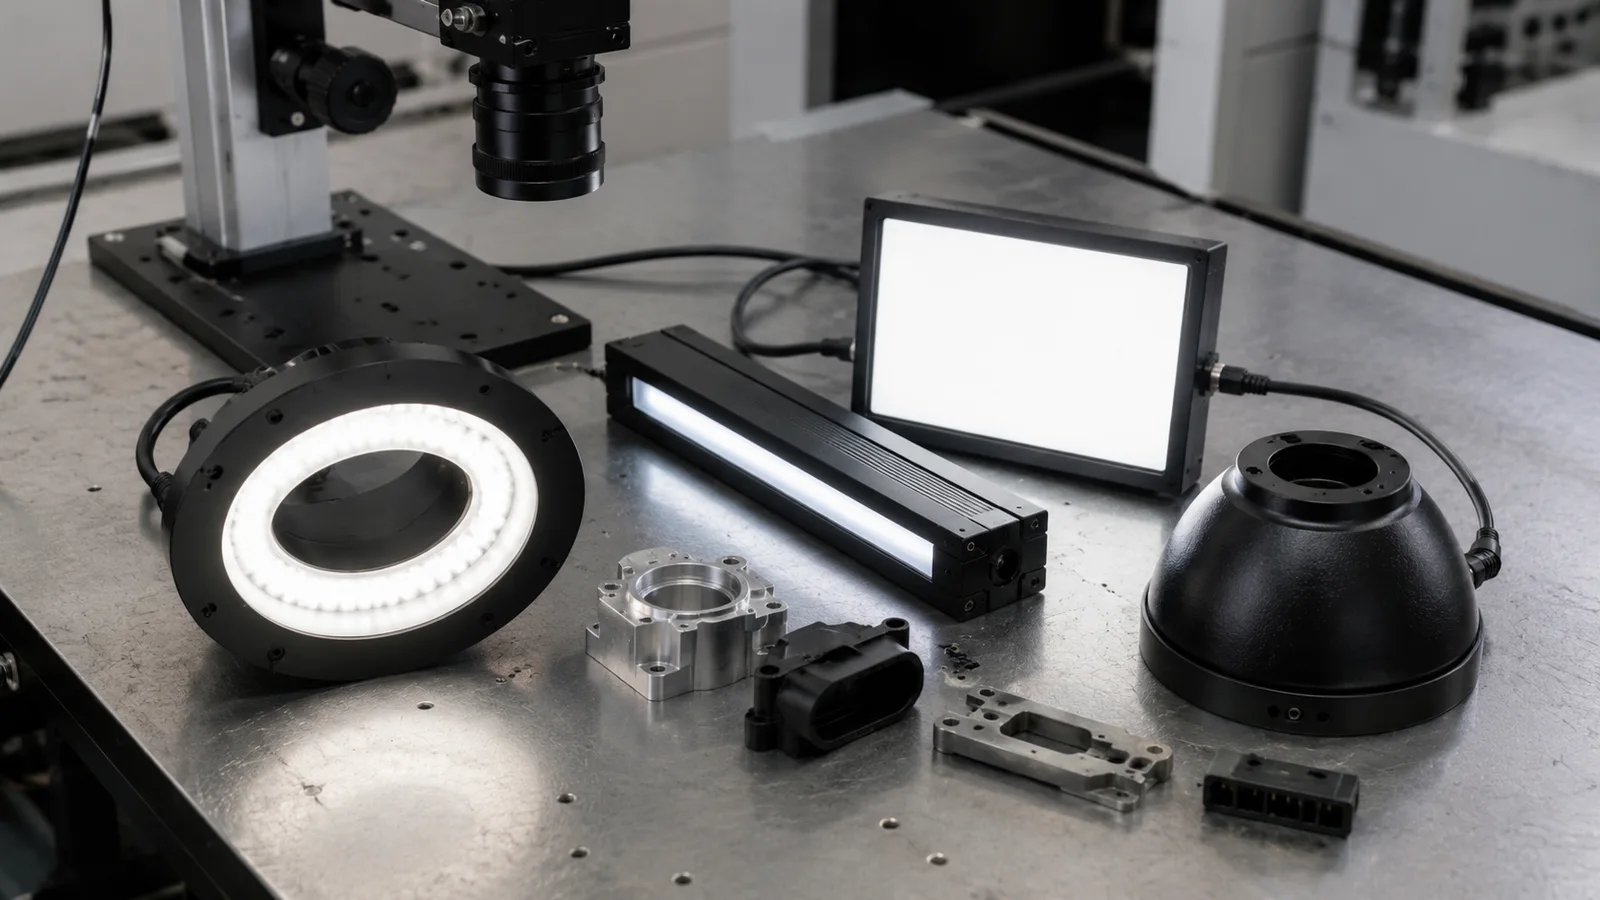
マシンビジョン照明は、ソフトウェアを実行する前にコントラストを作成します。
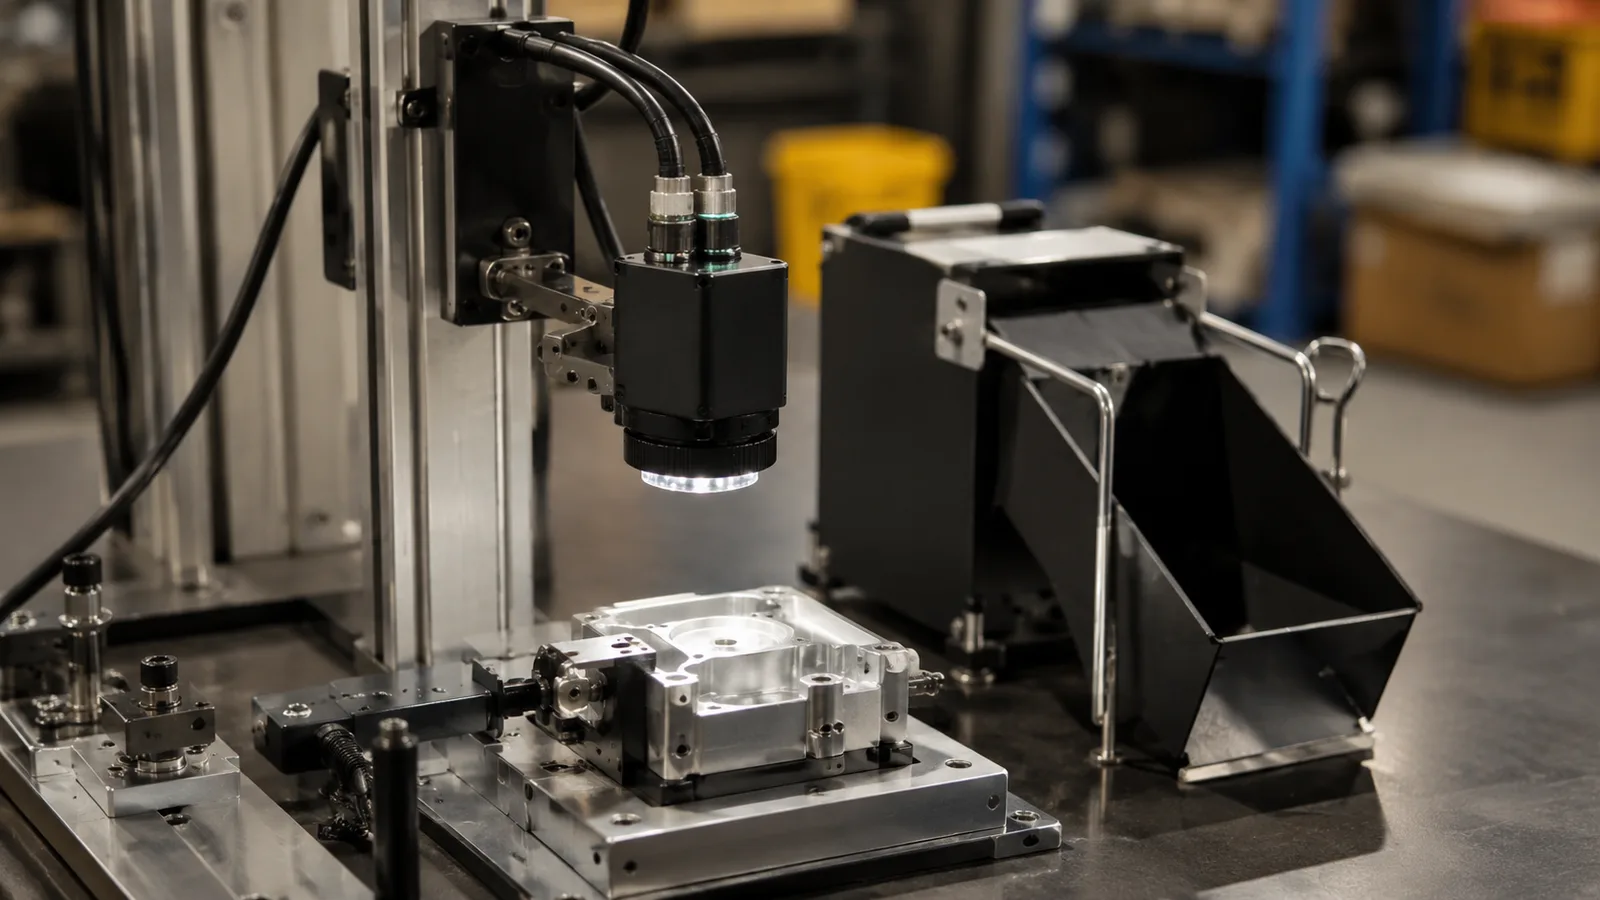
スマート カメラは、検査ロジックが変更されず、出力がシンプルで、検査ステーションに別個の PC が必要ない場合に役立ちます。
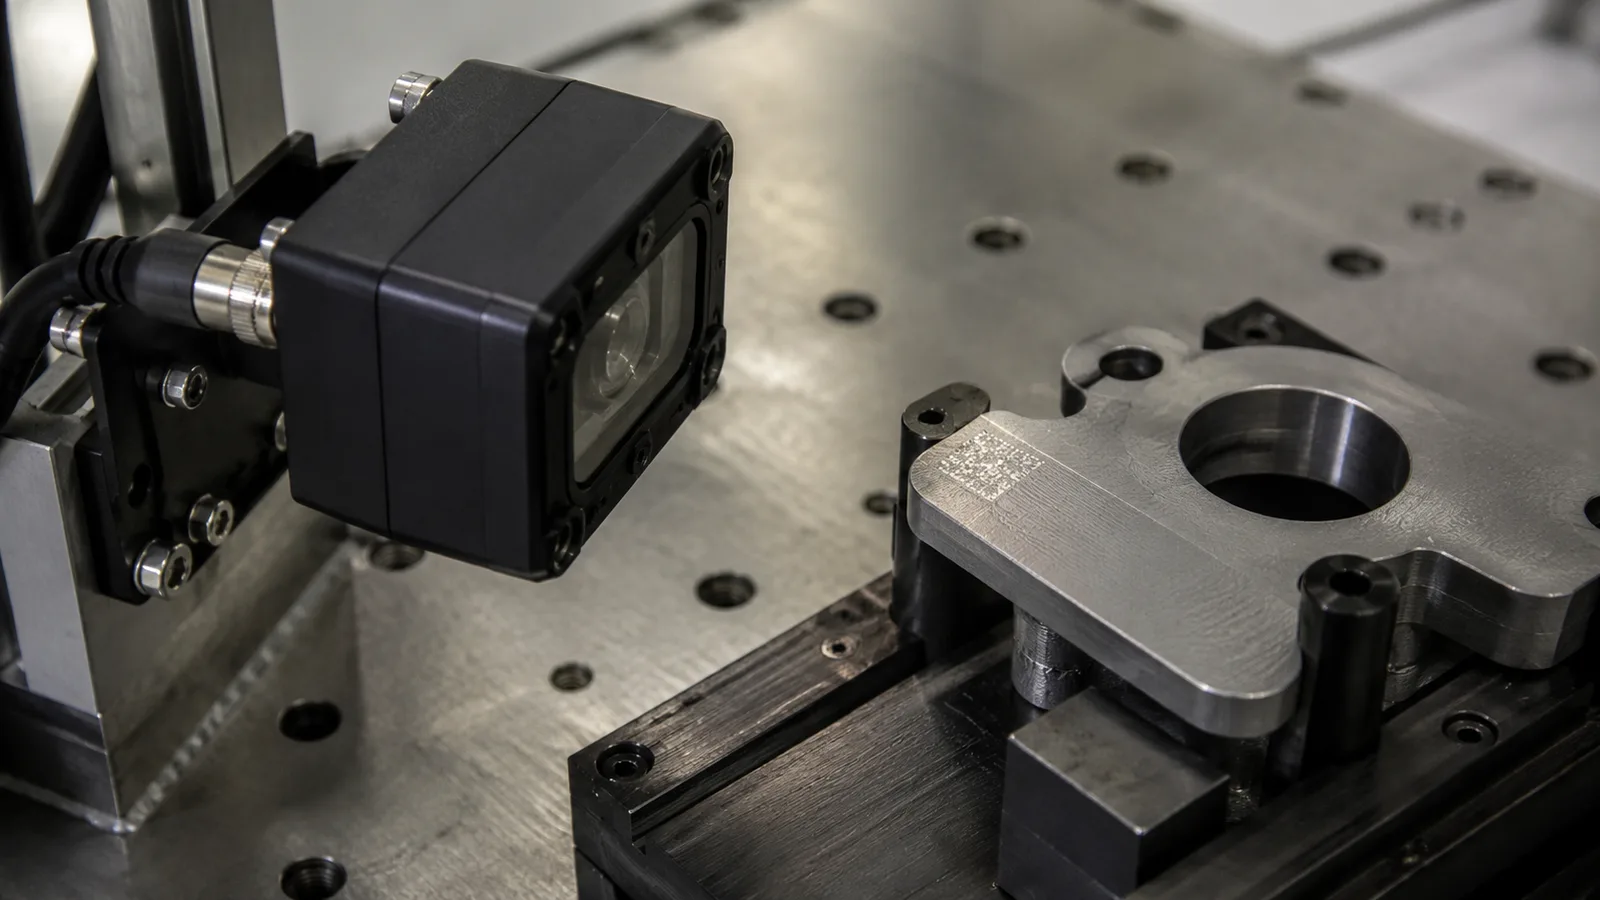
DPM バーコードの読み取りは、コードのコントラストがマーキング方法、表面仕上げ、照明角度、カメラの距離、部品の動きに依存するため、困難です。
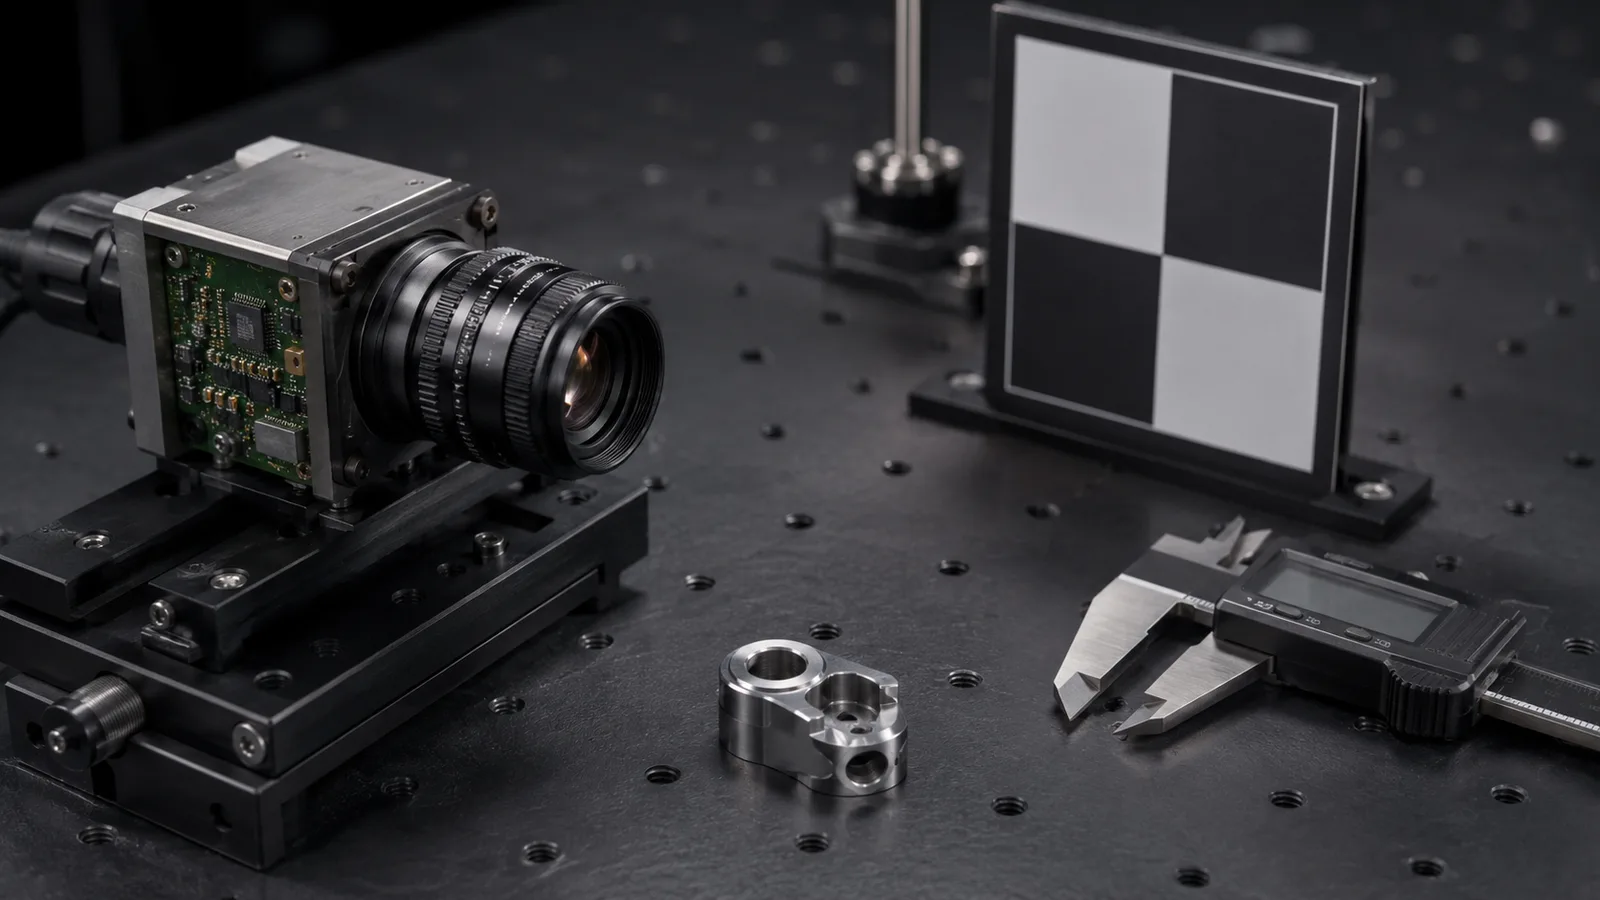
解像度は、必要な FOV 内の最小の特徴から推定し、レンズの品質、モーション ブラー、照明のコントラスト、許容範囲と比較してチェックする必要があります。
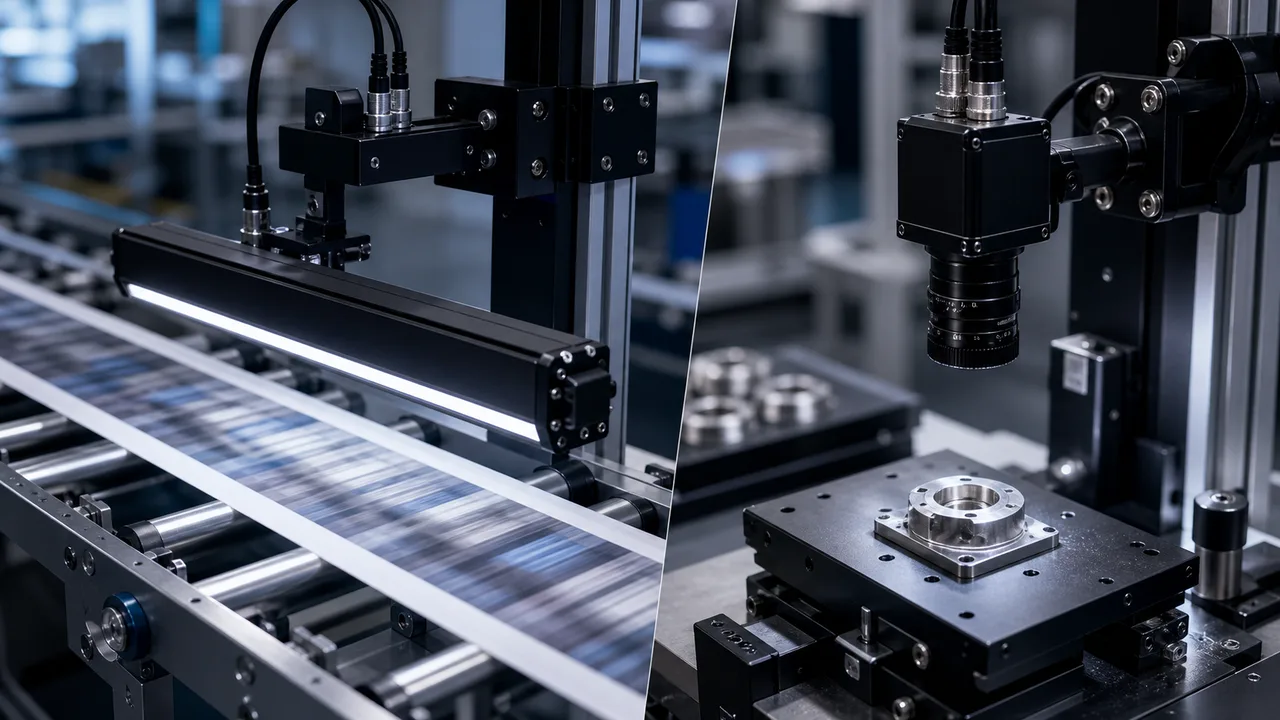
パーツを停止できる場合、インデックスステーションで停止できる場合、または 1 つのフレームでキャプチャできる場合は、エリア スキャン カメラを使用します。
最初に実際の欠陥のコントラストを証明して、マシン ビジョン照明を選択します。
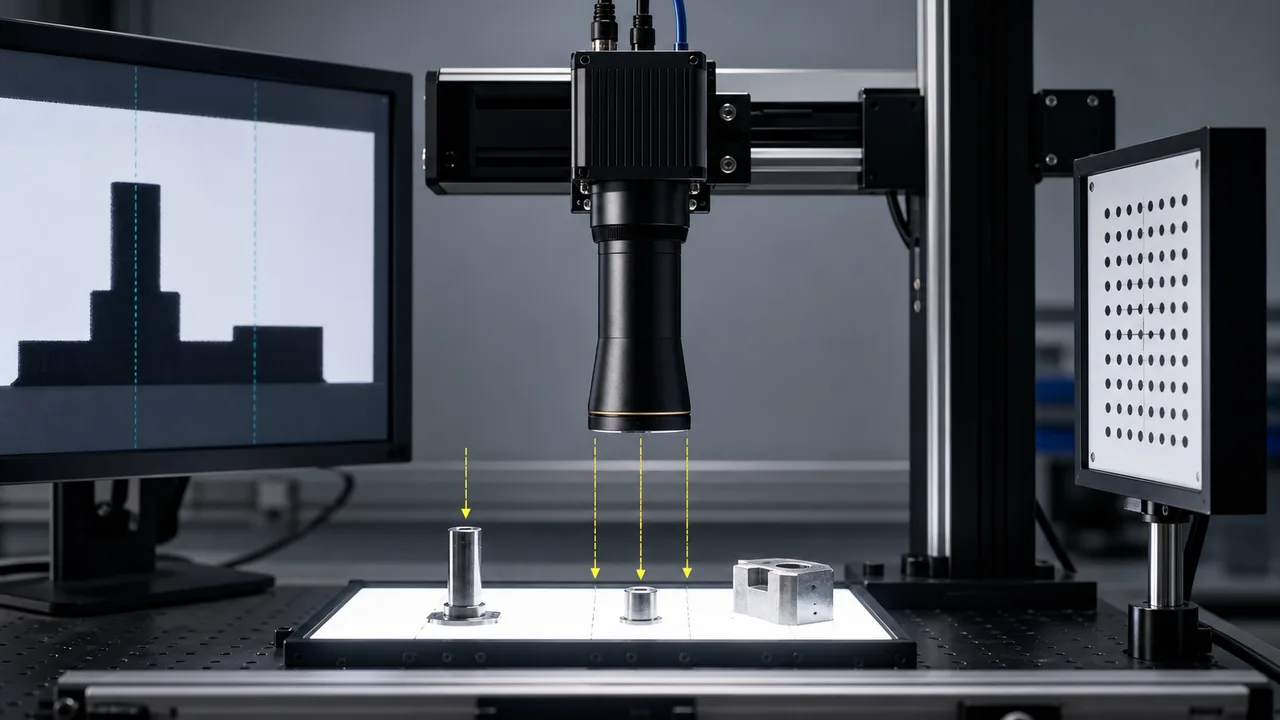
テレセントリックレンズは、部品の高さまたは位置の変化による遠近誤差が測定結果を変える可能性がある場合に正当化されます。
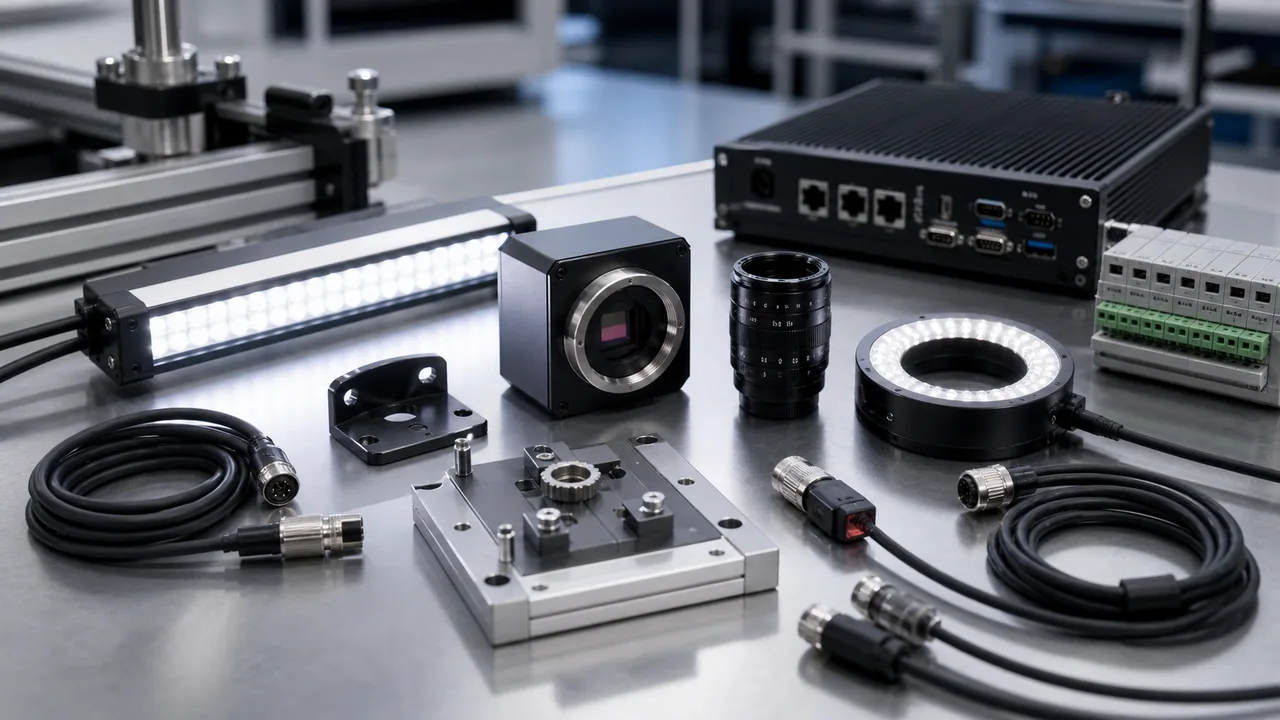
マシン ビジョン システムはシグナル チェーンです。
柔軟なフィーダの選択は、部品の動作、ピックアップ面、トレイ領域、サイクル タイム、およびロボットの許容誤差の 5 つの入力から始まります。
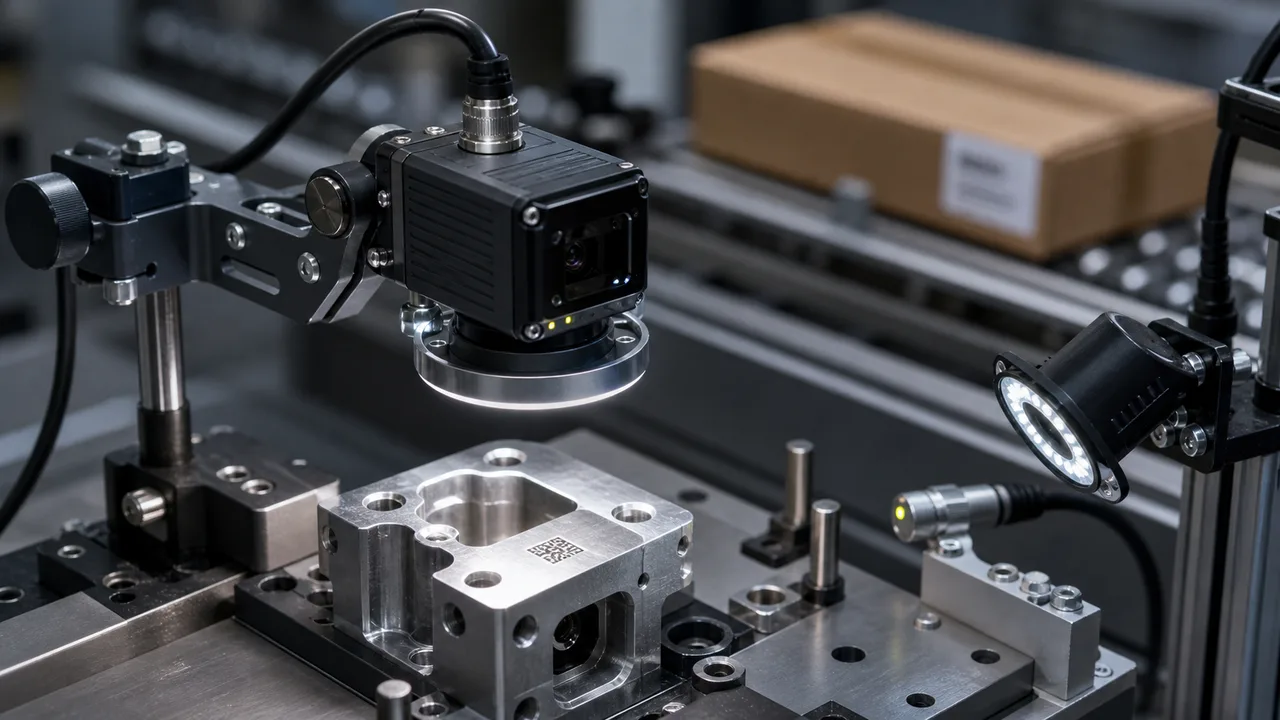
固定工業用バーコード リーダーは、印刷された最良のラベルではなく、最悪の場合のコード サンプルから選択する必要があります。

工業計測用の生産準備の整った世界モデルは、生成されたビデオから直接寸法を推定すべきではありません。
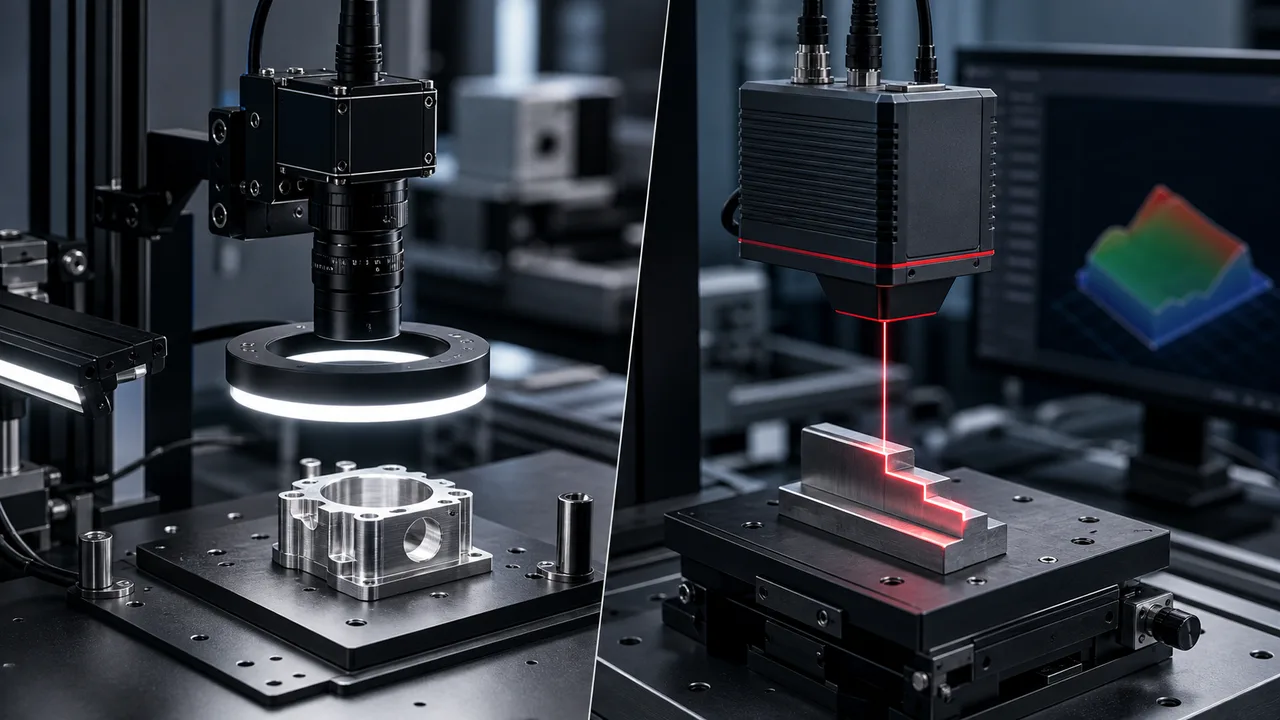
2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。
産業用カメラの代替候補を比較する際は、型番から選び始めず、手元のデータシートでセンサーフォーマット、解像度、インターフェース、シャッター方式の四項目を確認します。
必要な視野を使用可能なピクセルで割って、得られたピクセル サイズが最小の特徴、測定許容誤差、およびアルゴリズム マージンをサポートできるかどうかを確認して、マシンビジョン カメラの解像度を見積もります。
マシンビジョンカメラのサプライヤーは、カタログのサイズではなく、実際の検査証拠をどのように扱うかによって判断される必要があります。
マシンビジョン サプライヤーは、サンプル証拠を完全なルート (カメラ、レンズ、照明、リーダー、3D、コントローラー、I/O、受け入れテスト) に変換できる場合に最適です。
マシンビジョン用の産業用カメラは、FOV、最小特徴、動作速度、シャッタータイプ、センサーサイズ、レンズルート、インターフェイス、トリガータイミング、照明などの検査物理学から選択する必要があります。
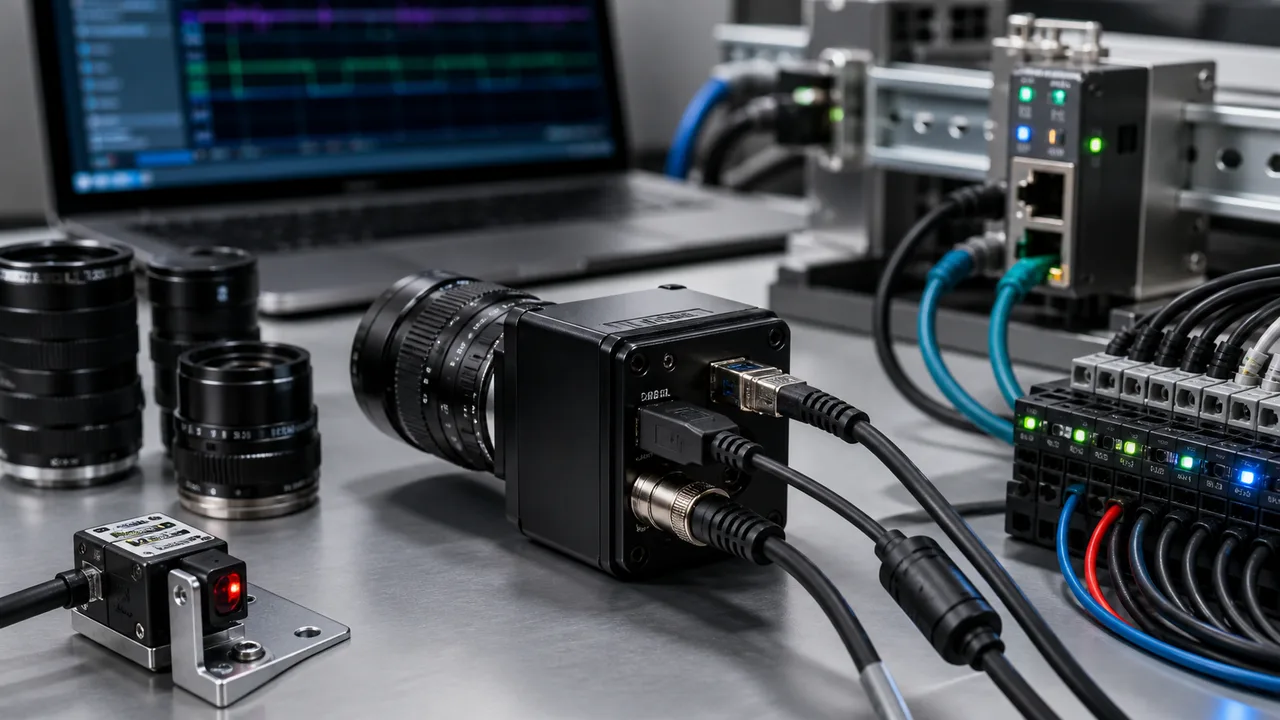
装置全体の構成から産業用カメラのインターフェースを選びます。
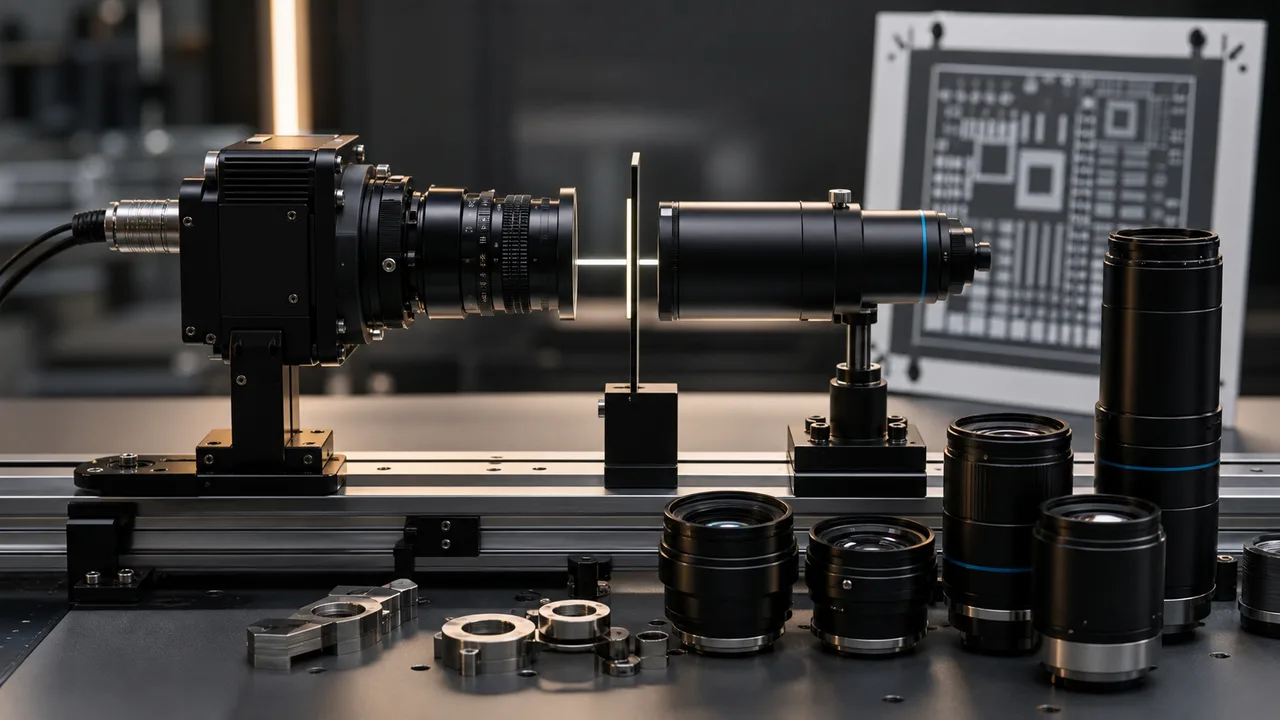
まず、視野、センサーサイズ、作動距離からマシンビジョンレンズを選択してください。
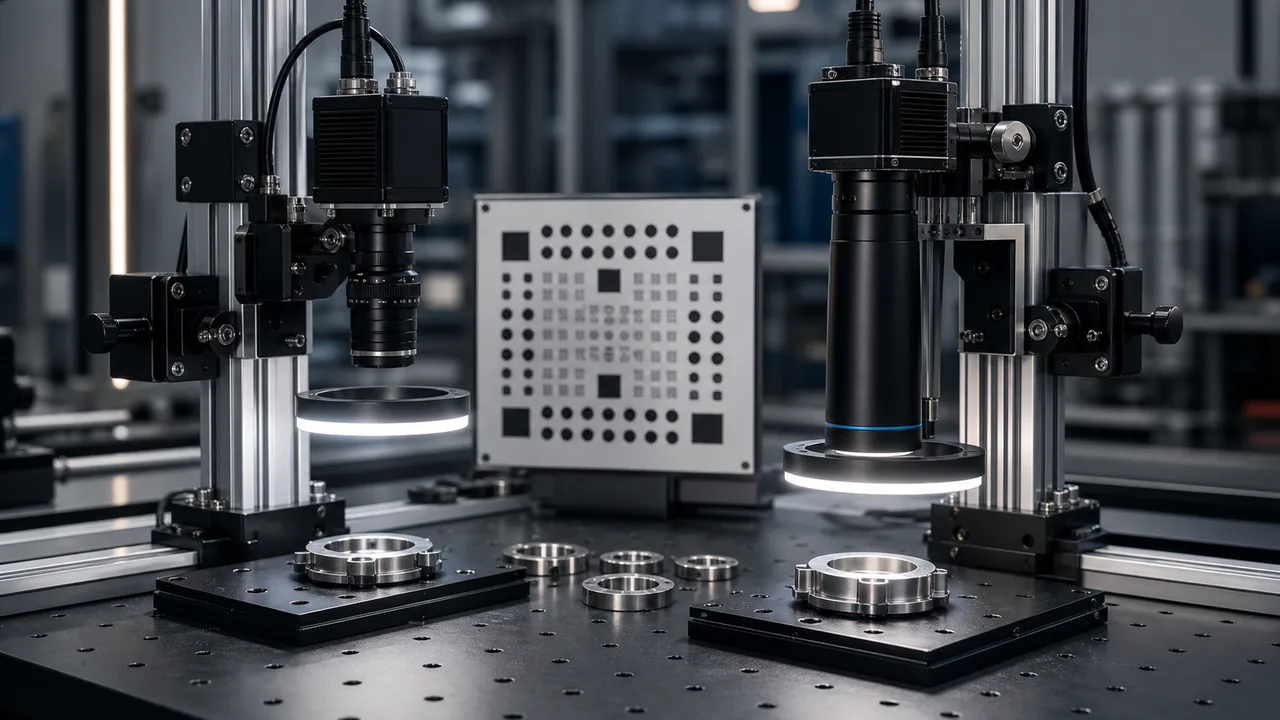
タスクが存在、欠陥、向き、または高精度を要しない位置決めであり、遠近法の誤差によって決定が変わらない場合は、通常のマシンビジョン レンズを使用します。
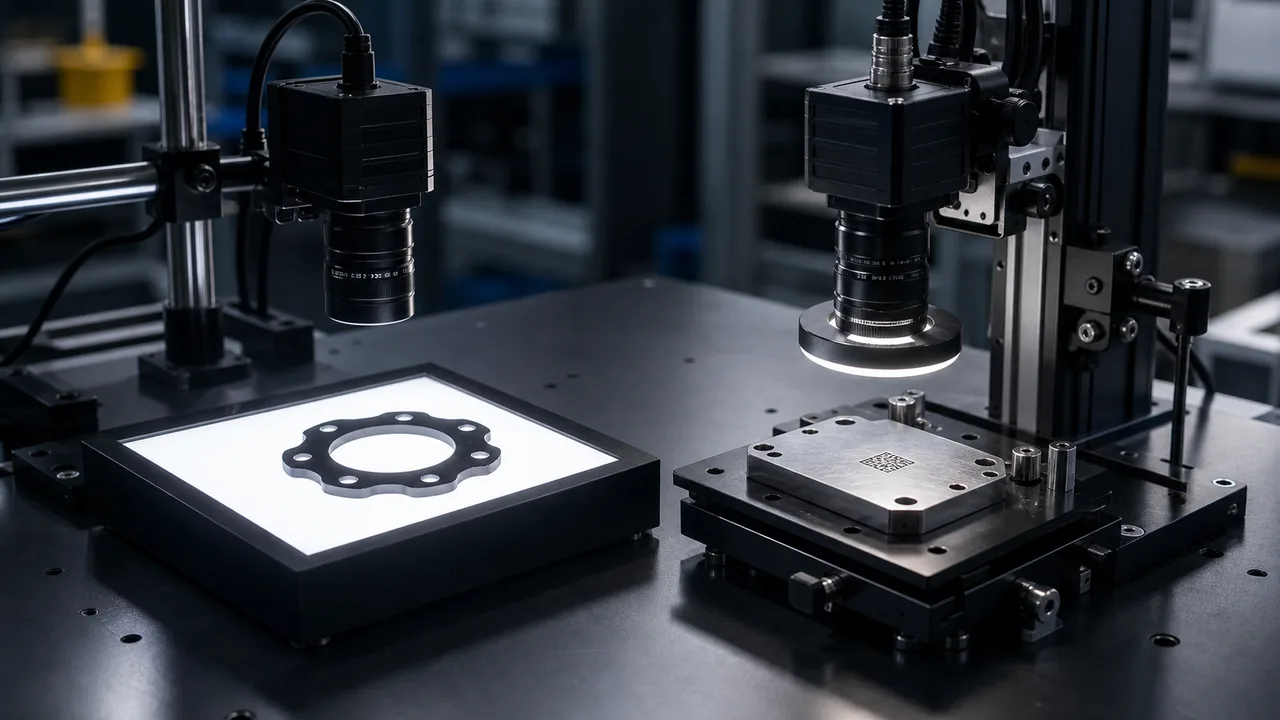
決定が輪郭、エッジ、穴、またはギャップのシルエットに依存する場合は、バックライトを使用します。
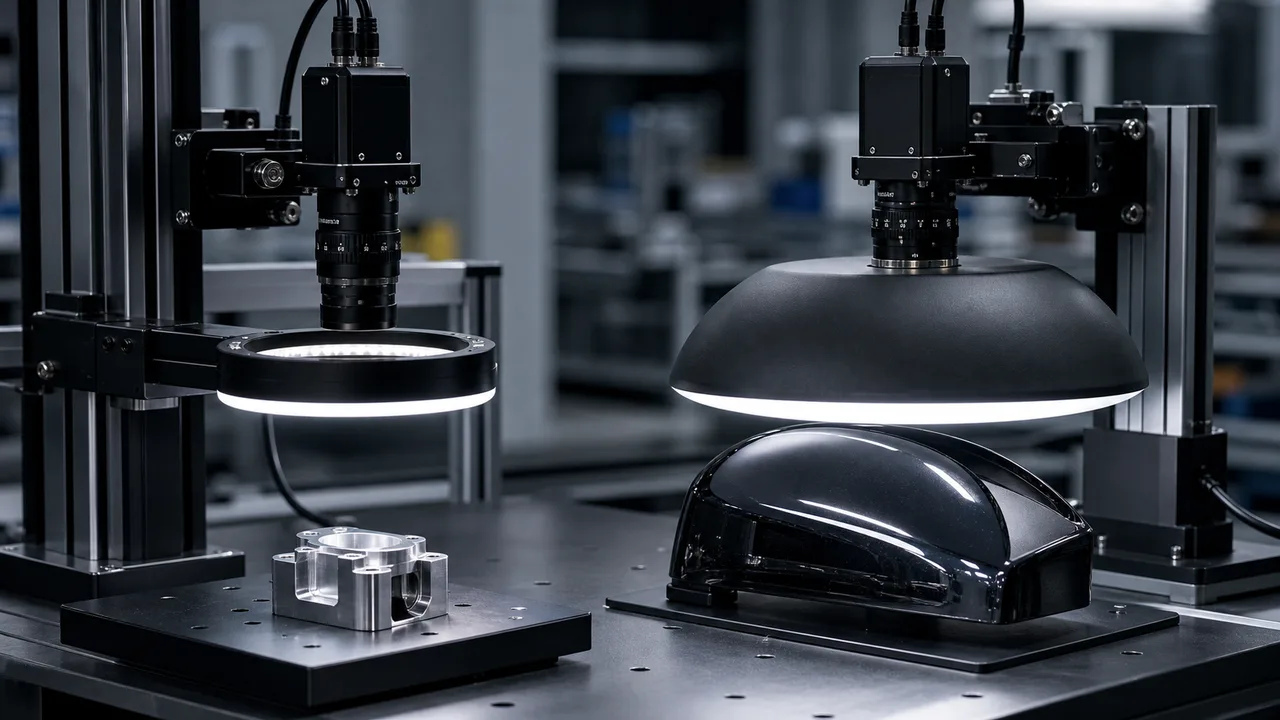
部品の反射率が高くなく、取り付けスペースが限られている場合は、一般的な検査にリングライトを使用します。
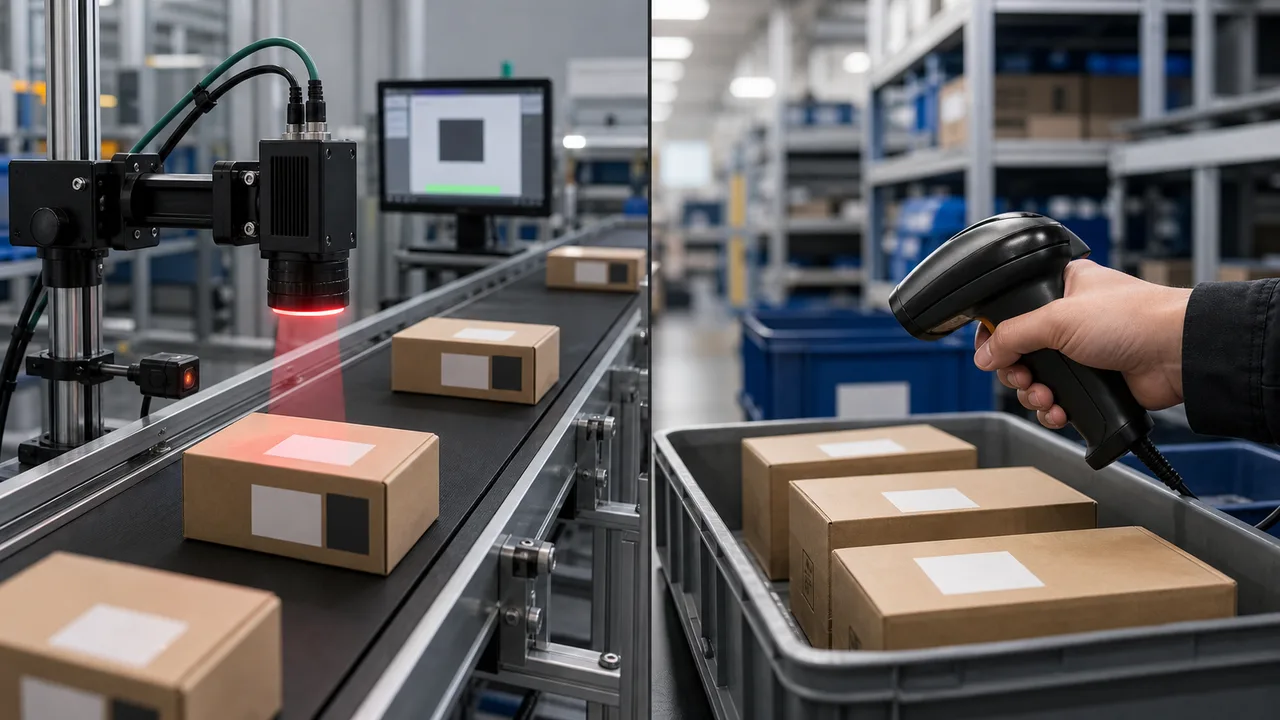
読み取りイベントが自動で反復可能であり、PLC またはデータベース出力に関連付けられる必要がある場合は、固定バーコード リーダーを使用します。
製造用のバーコード リーダーは、スキャナのブランドだけでなく、製造の読取成功率と統合要件によって選択する必要があります。
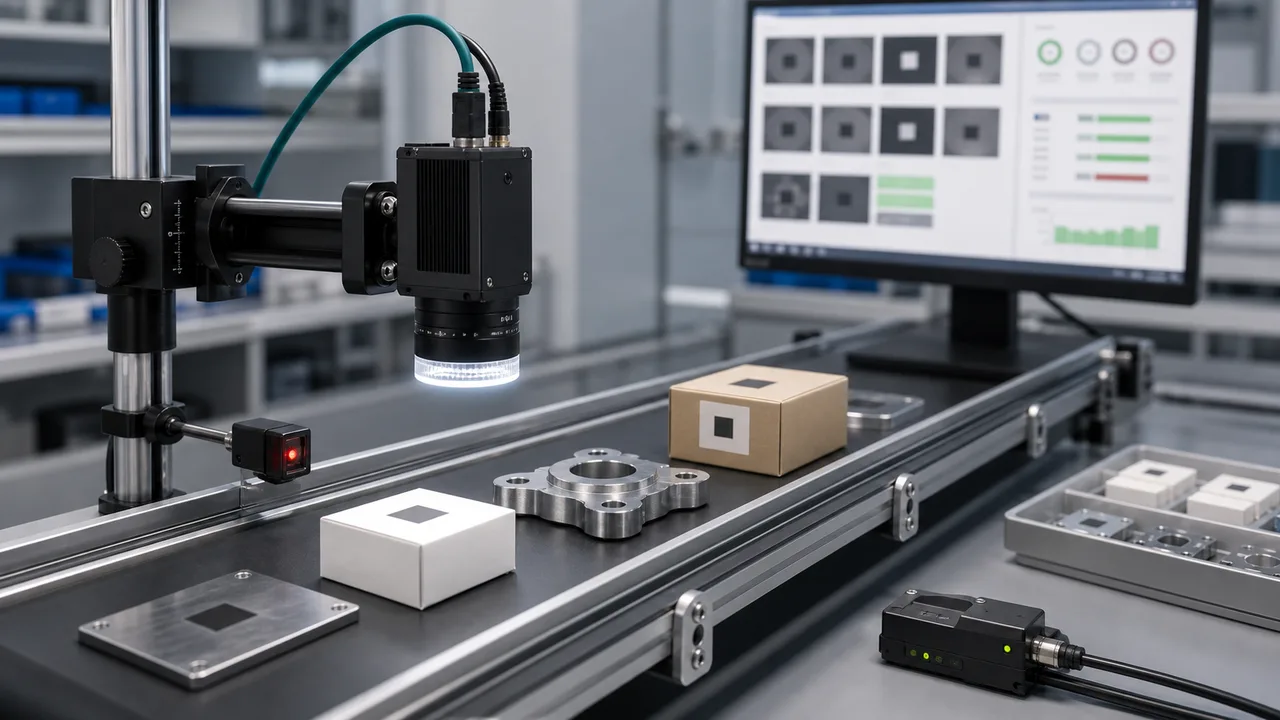
実際のコード資料と生産ラインの条件から、コード種類、モジュール寸法、印刷・刻印品質、速度、読取距離、照明、トリガー、出力プロトコルを確認して産業用コードリーダーを選びます。
DPMバーコードの読取は、コード種類だけでなく、実際にマーキングされたワークから計画します。
固定マウント バーコード リーダーのセットアップは、読取成功率の目標から逆方向に計画する必要があります。
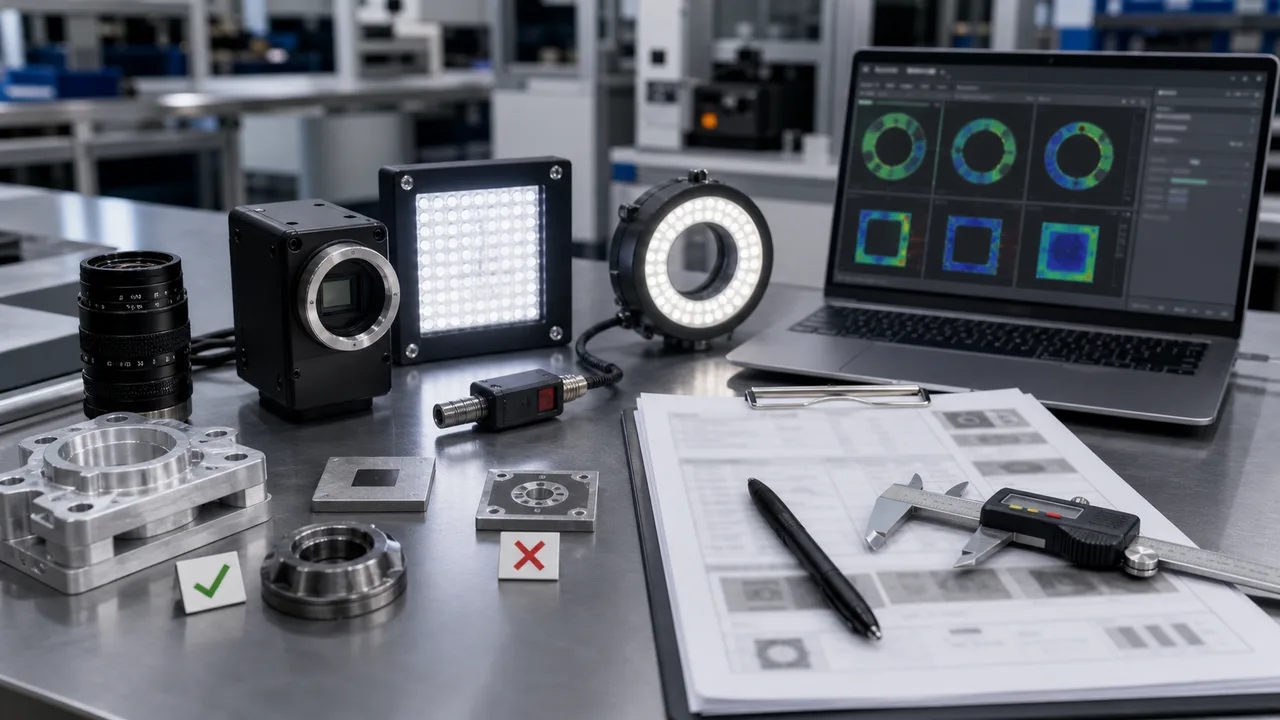
有用なマシンビジョン検査の見積依頼では、カメラ価格だけでなく生産時に必要な判定を定義します。
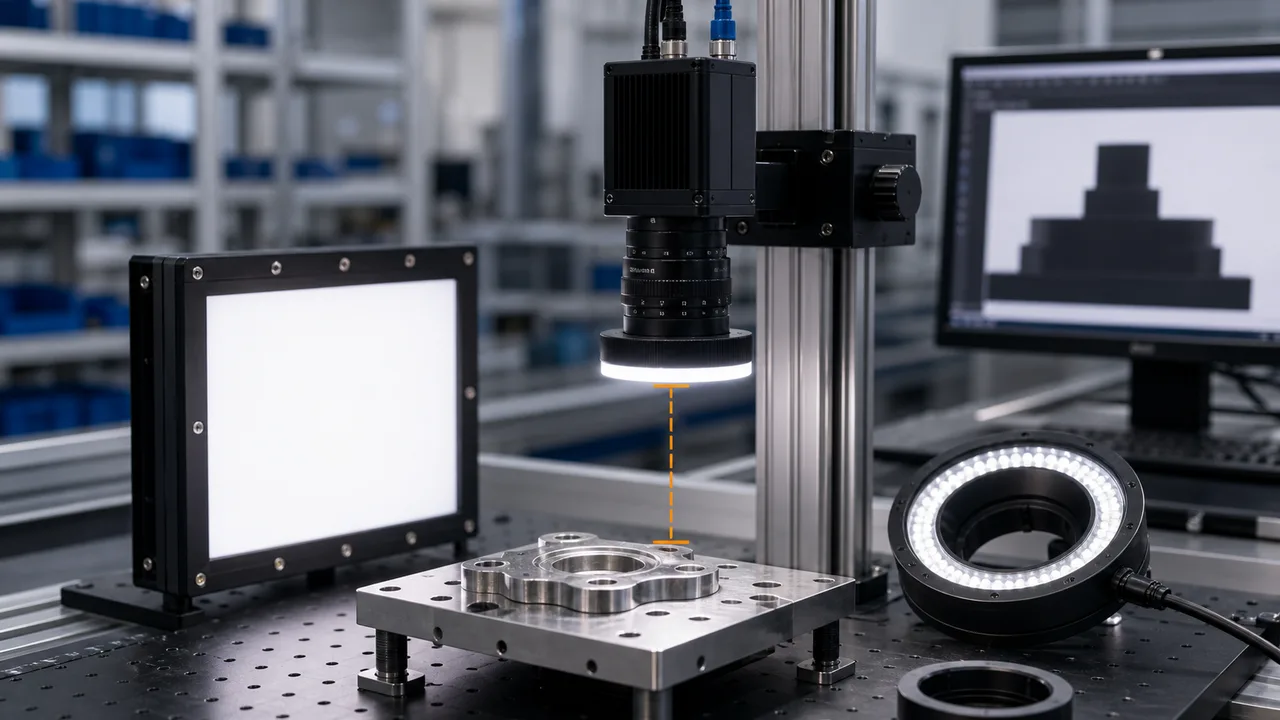
ワーキングディスタンスはレンズから部品までの物理的な距離であり、レンズ選定、視野、照明角度、治具周辺の空間、焦点の安定性、測定の繰返し性に直接影響します。
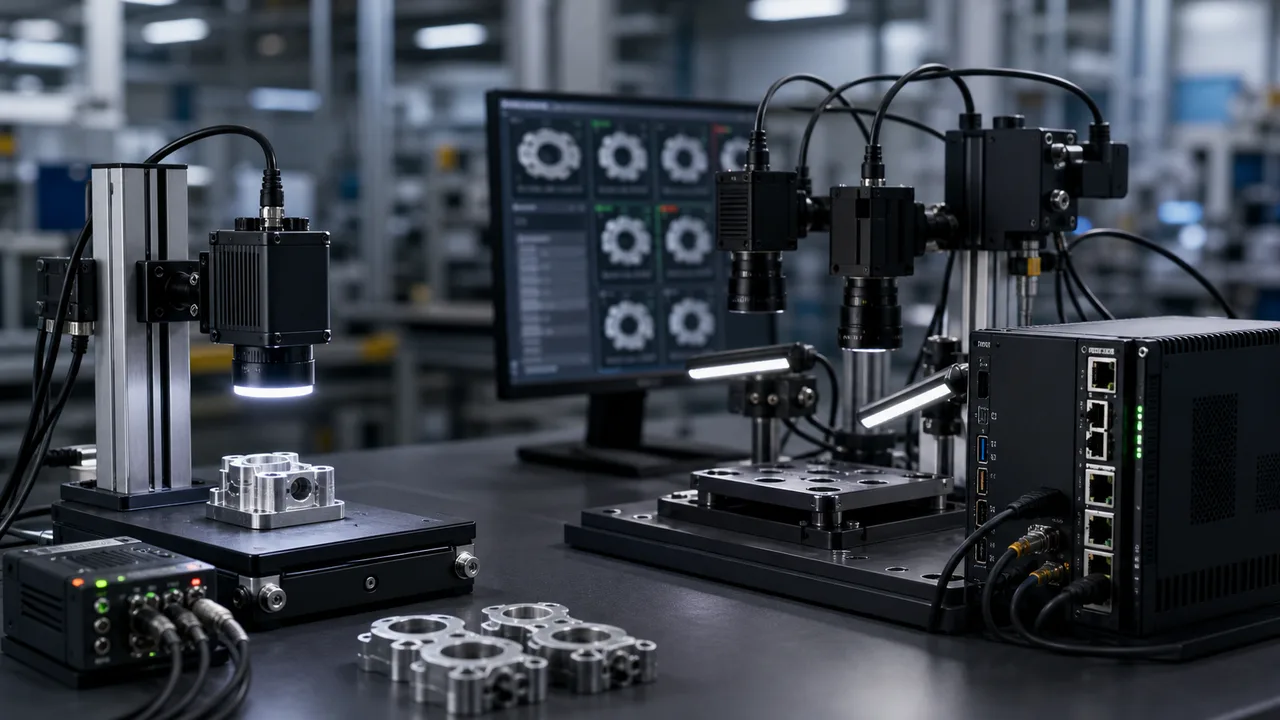
検査が単一のステーション内で完結し、合否ロジックが単純で、I/O が限られ、迅速な保守が必要な場合はスマートカメラが適しています。
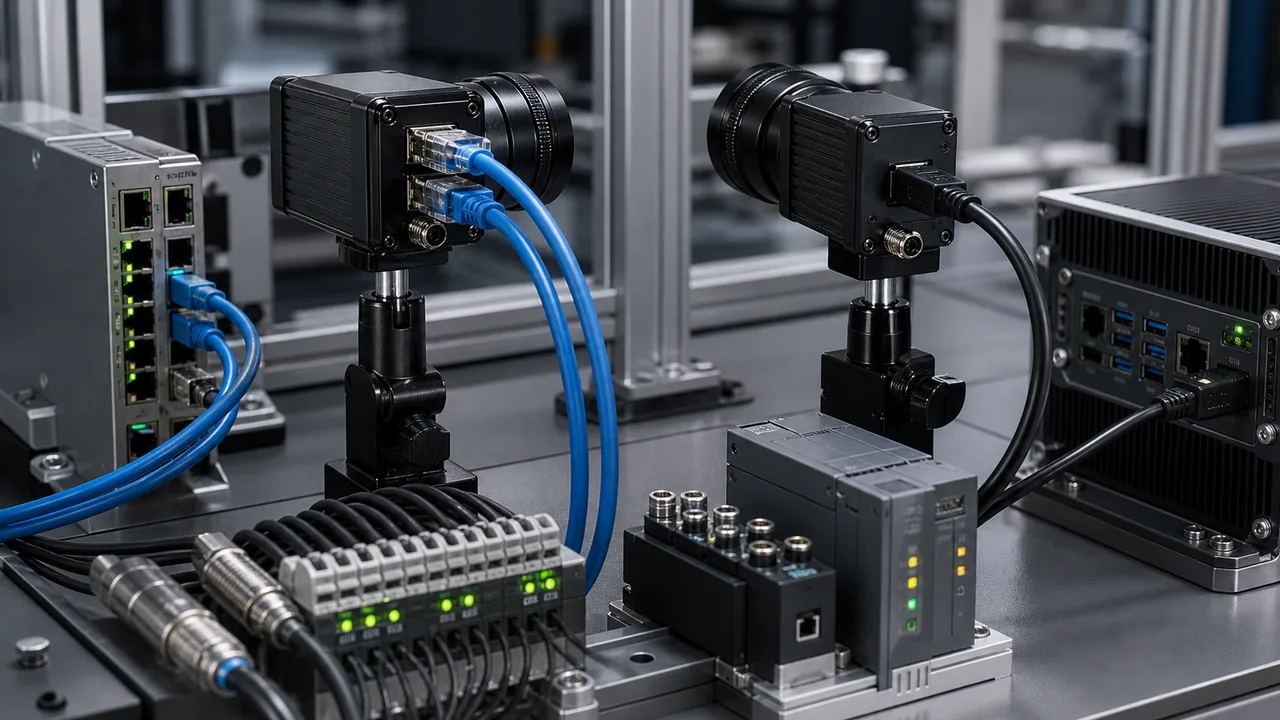
カメラとホストの距離が長い場合、検査ステーションが分散配置される場合、産業用ネットワークの配線が重要な場合はGigEを選びます。
プロファイルの幅、高さの範囲、および必要な Z 再現性を可動部品に合わせて、レーザー プロファイラーを選択します。
ライン スキャン カメラの照明設定は、まず素材の速度と露出を中心に設計する必要があります。
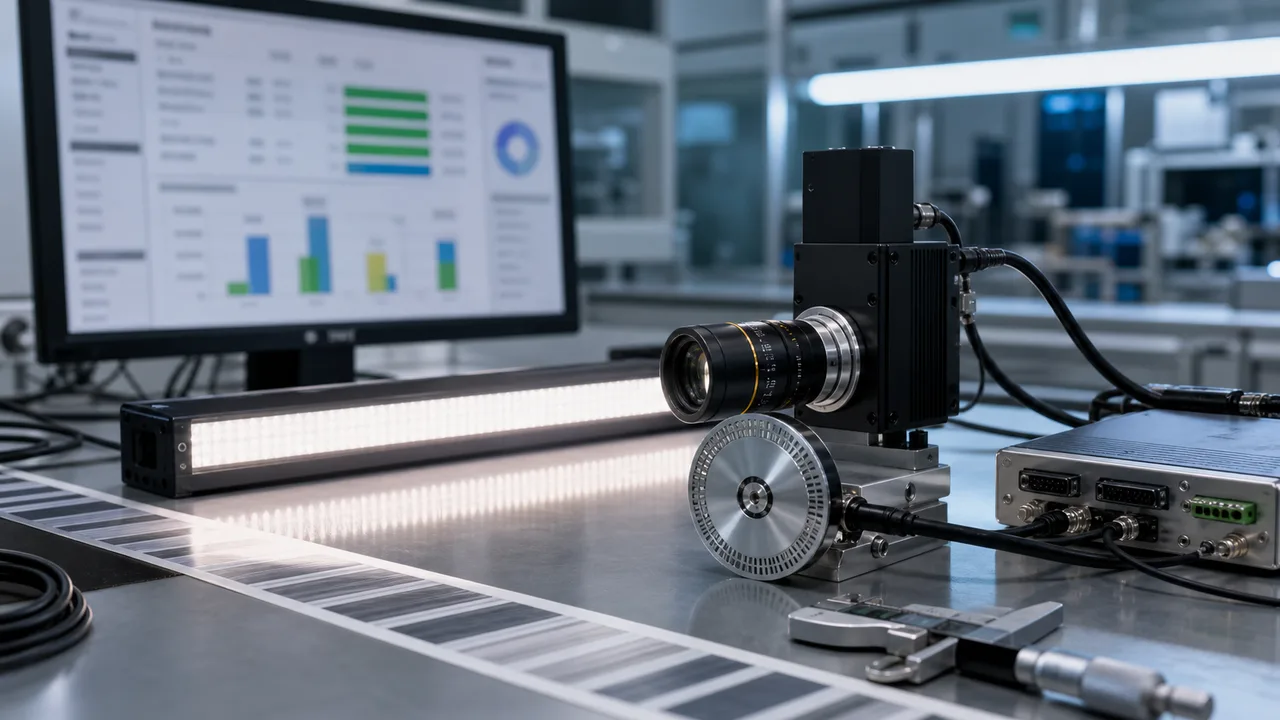
ラインスキャンカメラの価格はカメラ本体だけでなく、検査ルート全体によって決まります。
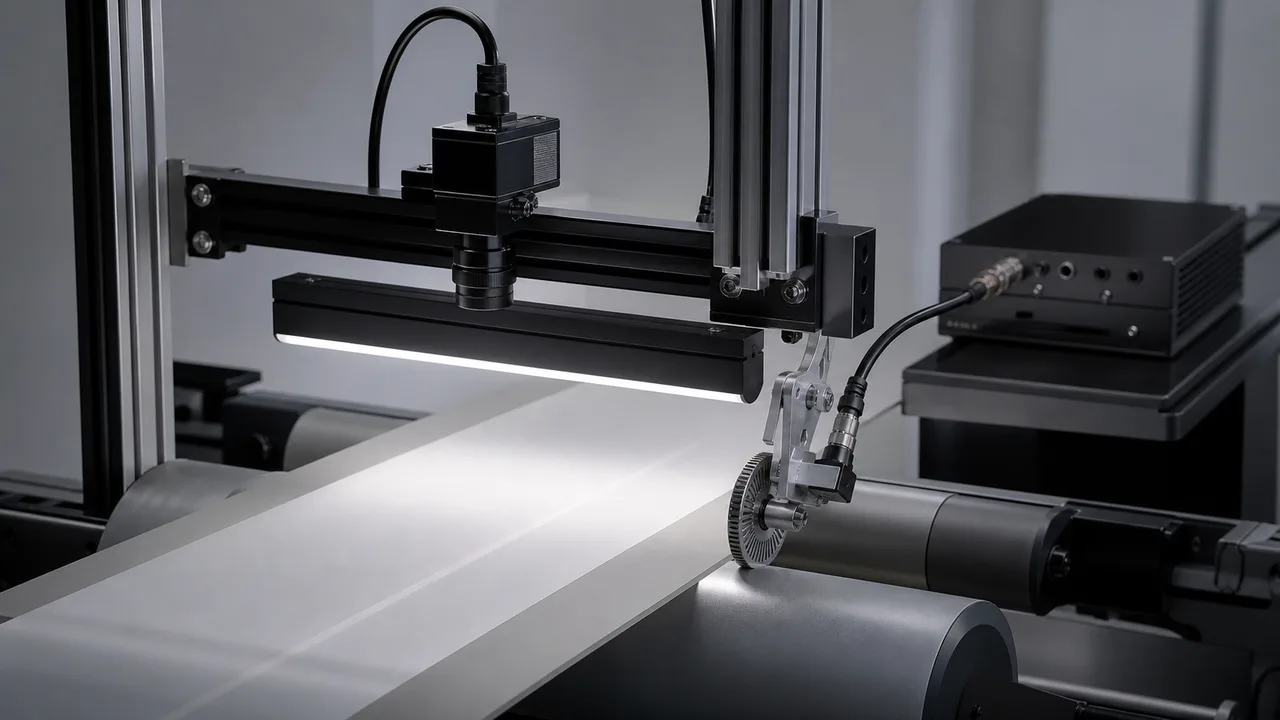
エンコーダ入力を備えたライン スキャン カメラは、材料の速度が変化したり、画像のジオメトリを安定させる必要がある場合に役立ちます。
どの部品を不良として排出するかという判定から逆算して外観検査を設計します。
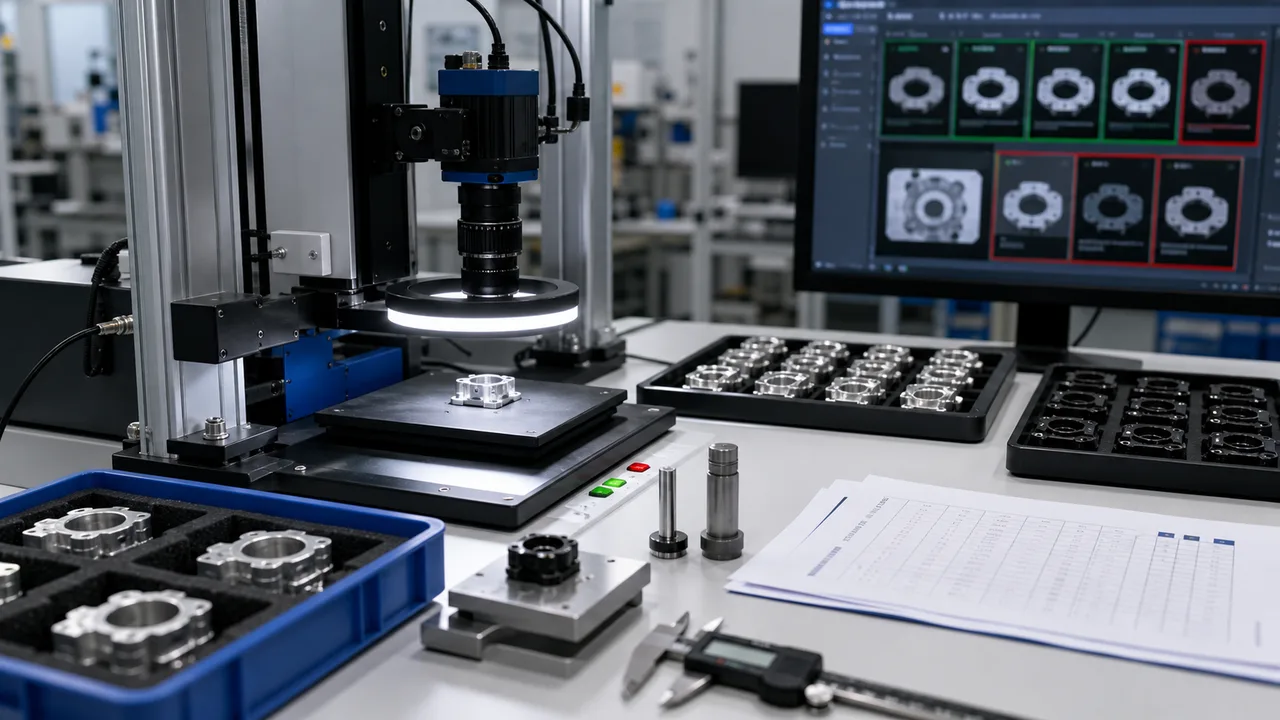
マシン ビジョンの受け入れテストでは、デモ画像が成功したことだけでなく、再現可能な製造証拠を証明する必要があります。
用途FAQ
部品、許容差、照明条件が不明な場合に使います。
良品/不良品サンプル、画像、許容差、ライン速度、設置スペース、出力インターフェースを送ってください。
最終構成はサンプル画像、速度、許容差、取付条件を確認してから決まります。