
日本語の選定ルート
連続フィルムの場合、ラインスキャンはイメージングシステムです。カメラ、ライン状照明、レンズ、エンコーダ、欠陥ロジックは、連続ストリップ材料の速度と欠陥サイズを合わせて設計する必要があります。
アプリケーションガイド
材料幅、ラインスキャン構成、ライン照明の均一性、エンコーダー時序、最小欠陥、良品の誤排出管理から薄膜検査を計画します。
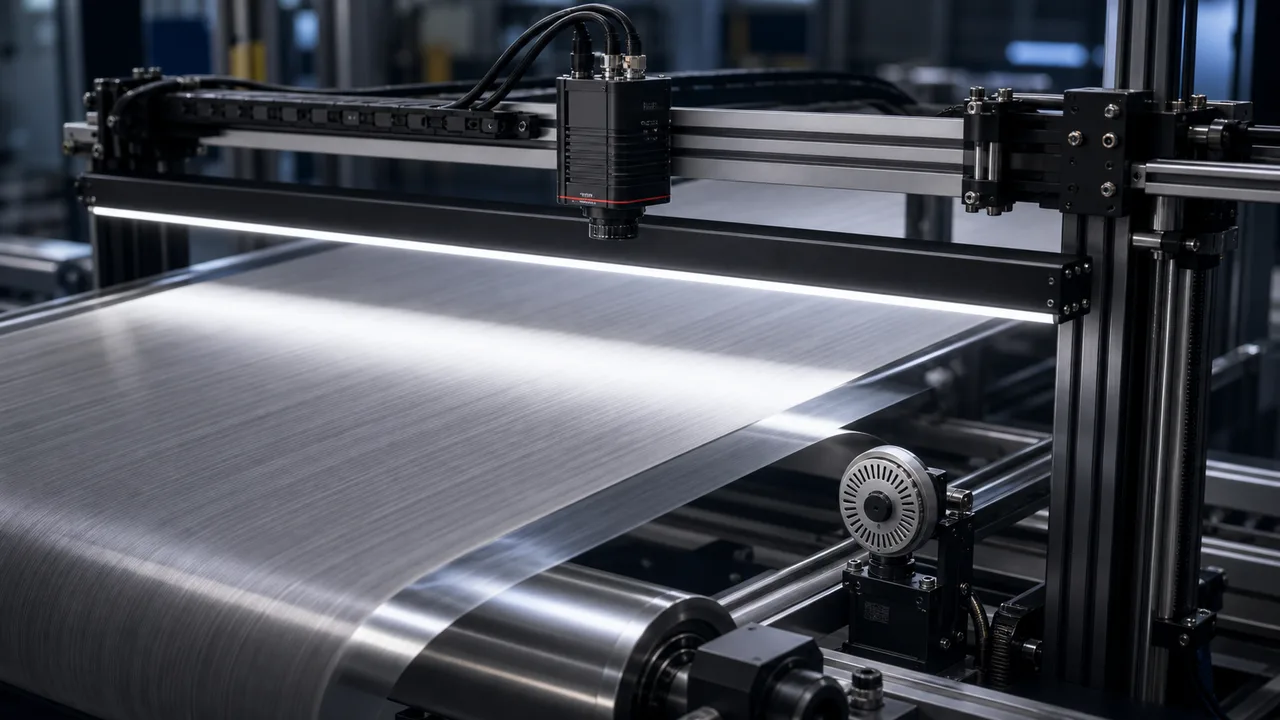
要点
有効な材料幅、欠陥のコントラスト、最大搬送速度からロールツーロール薄膜検査の構成を算定します。幅方向の画素間隔と、取得1行当たりの搬送距離を別々に計算し、露光、エンコーダー時序、照明、連続データ取得を確認します。ラインスキャンは連続搬送する薄膜に適し、間欠搬送で停止して撮る小視野や静止小視野ではエリアスキャンの方が簡単な場合があります。公称画素間隔だけでは欠陥検出を保証できません。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
連続フィルムの場合、ラインスキャンはイメージングシステムです。カメラ、ライン状照明、レンズ、エンコーダ、欠陥ロジックは、連続ストリップ材料の速度と欠陥サイズを合わせて設計する必要があります。
エッジからセンターまでの照明の均一性により、誤った欠陥が抑制されます。
エンコーダの同期により、欠陥の形状と測定スケールが保護されます。
連続搬送が画像の第2軸を作り、レンズが有効材料幅を覆える場合にラインスキャンを使います。間欠搬送後に停止して撮る視野や静止視野が画像・時間要件内に収まる場合はエリアスキャンを使えます。材料高さ、ばたつき、光量不足で再現性が得られない場合、欠陥判定器やカメラを選定・見積もりする前に、その物理的制約を解決します。
実際のフィルム上の反射照明と透過照明、および欠陥の種類を比較します。傷、内包物、コーティングの変化には異なるコントラストが必要です。ライトの配置を比較しながら、露出、ジオメトリ、処理を固定したままにします。両端と中央のグレア、クリッピング、低信号を確認してください。より長い光またはフラットフィールド補正では、画像化されなかったディテールを復元することはできません。
ローラー速度が変わる場合、エンコーダー1パルス当たりの材料移動量と取得行への対応、滑り、方向、加速度限界を確認します。固定タイマーでは速度変化により画像が伸縮することがあります。欠落行を記録し、実際のトリガー入力と受信データ経路を試験します。接続だけでは画像形状や不良排出タイミングの正しさは証明できません。
調整前に正常品、欠陥品、誤検出要因を含むサンプルをラベル付けしてセットを固定し、別の評価セットを確保します。試験前に、見逃しと良品誤排出の限界、最小欠陥の種類、速度・高さ範囲、サンプル数、後段出力のタイミングを合意します。観測数には検査総数を添えて報告してください。カメラ仕様書や説明用画像は検出率の実測ではありません。
指定されたウォームアップの後、選択したモデルでサポートされているキャリブレーション手順を使用して、暗いリファレンスと明るいリファレンスを取得します。レンズ、絞り、露出、ゲイン、ピクセル形式、照明設定、エンコーダースケールを記録します。最小、公称、最大速度と許容される連続ストリップ材料の高さにわたって、両端と中央の生のフィルム画像をキャプチャします。光学系やライトの形状をクリーニングまたは変更した後は再確認してください。構成ファイルをイメージとともに保持します。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 材料幅全体のサンプリング | 使用可能な視野幅 ÷ その幅を覆う有効画素数 = 公称mm/pixel。端部の撮像範囲とレンズ性能を確認します。 | 使用可能な全幅、エッジマージン、欠陥の向き、およびラベル付きの生画像を送信します。 |
| 材料の進行方向に沿ったサンプリング | 最大搬送速度 ÷ 1行当たりに選ぶ搬送距離 = 必要なrows/s。露光と機種固有の取得制限にも適合させます。 | 送信速度範囲、動作プロファイル、パルスあたりのエンコーダ距離。 |
| 画像ペイロード | 行あたりのピクセル × 行/秒 × ピクセルあたりの転送バイト数。オーバーヘッドを追加し、継続的な配信、処理、ストレージを検証します。 | 実際の出力形式、バッファリング、フレーム グラバー/インターフェイス、および画像保持ポリシーを記述します。 |
| 最小の欠陥 | 画素間隔は構成算定の入力であり、検出限界の保証ではありません。開発やパラメーター調整に使っていない独立した薄膜試料を実際に搬送し、コントラストと判定結果を評価します。保存動画を意味しません。 | 欠陥のサイズ、種類、サンプル画像を送信します。 |
| 速度変化 | 形状や欠陥の形状を安定させる必要がある場合は、エンコーダを使用します。 | 速度範囲とエンコーダーの詳細を送信します。 |
| 良品の誤排出率の目標 | 受入計画では、ほこり、しわ、実際の欠陥を分離します。 | アルゴリズムとオペレーターのレビュー範囲を明確にします。 |
計算例と検証上の限界
これは構成検討用の計算例であり、Deyi カメラの仕様や実測の欠陥検出結果ではありません。検査幅 200 mm、2,048 画素のラインセンサー、ウェブ速度 1,000 mm/s、取得1行あたりの移動量 0.10 mm を仮定します。検査幅を覆う有効画素数を使用し、この簡略計算には端部マージンを含めません。
| 入力またはチェック | 計算 | まだ検証が必要なこと |
|---|---|---|
| 材料幅全体のサンプリング | 200 mm ÷ 2,048 pixels = 0.0977 mm/pixel | 実際のセンサーのアクティブ幅、光学フィールド、焦点、および使用可能なエッジ カバレッジを確認します。 |
| 材料の進行方向に沿ったサンプリング | 1,000 mm/s ÷ 0.10 mm/row = 10,000 rows/s (10 kHz) | 選択したカメラとインターフェイスが実際のピクセル形式で必要なライン レートを維持できることを確認します。 |
| 行間の時間 | 1 ÷ 10,000 rows/s = 0.0001 s (100 µs) | 露光、読み出し、トリガーのタイミングは、モデル固有の取得制限に適合する必要があります。 |
| 20%だけ速度が上がったら | 1,200 mm/s ÷ 0.10 mm/row = 12,000 rows/s | 固定 10 kHz ライン レートは、マテリアルの移動方向に沿ってピクセル間隔を 0.12 mm/row まで引き伸ばします。可変速度のエンコーダトリガー収集を確認します。 |
| 非圧縮 Mono8 画像ペイロード | 2,048 pixels/row × 10,000 rows/s × 1 byte/pixel = 20.48 MB/s | データ転送のプロトコルオーバーヘッド、バッファリング、処理、保存の負荷は別途必要です。実際の出力形式を確認してください。 |
メーカーのドキュメントでは、予測可能な動作のための固定ライン レートと、ローラー駆動の材料速度が変化する場合のエンコーダーのトリガーについて説明しています。上記の例の数値は宣言された仮定です。
メーカー方法記事の日付は 2026-09-18。個別のサンプリング軸、光/露出制限、光学範囲、暗/明キャリブレーション、およびデータパスチェックをサポートします。 Deyi のパフォーマンスやユニバーサル カメラ機能のサポートは確立されません。
よくある質問
制御された材料移動から1行ずつ画像を作り、連続した帯状材料を撮像できます。採用前に幅方向・搬送方向のサンプリング、照明、時序を確認します。間欠搬送の停止時や静止状態の小視野では、エリアスキャン構成の方が簡単な場合があります。
不均一な照明、ほこり、しわ、連続的なストリップ材料のバタつき、反射、レンズのシェーディング、および速度変動はすべて、誤った欠陥信号を生成する可能性があります。
いいえ。サンプリングだけで欠陥コントラスト、ぼけ、光学分解能、判定アルゴリズム性能は確認できません。下の仮定計算は撮像構成を算定するものです。検出限界を合意する前に、生産速度で代表欠陥と誤検出を誘発する非欠陥サンプルを評価します。
材料幅、材質、速度範囲、最小欠陥、サンプル画像、エンコーダーの有無、照明制約、良品誤排出の目標、必要な出力を提示してください。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。