マシンビジョンのトラブル対策
カメラと画像取得
カメラを交換する前に、ぶれ、タイミングずれ、フレーム欠落の原因を切り分けます。
17
カメラと画像取得
17 件のチュートリアル 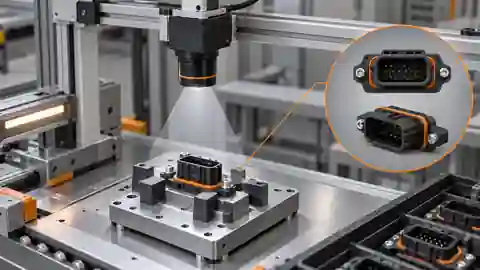
カメラと画像取得必要な可視部品と位置関係を撮影し、存在確認をトルク、隠れたかみ合い、全体品質と混同しません。
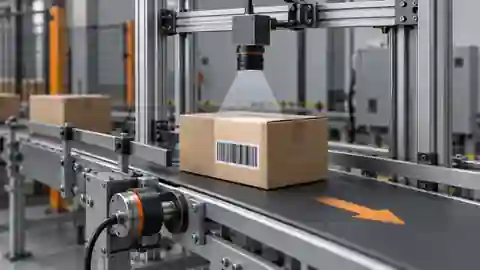
カメラと画像取得宣言した EAN-13 ラベル全体のバーと空白を撮影し、復号値を追跡の根拠にする前に元画像を確認します。
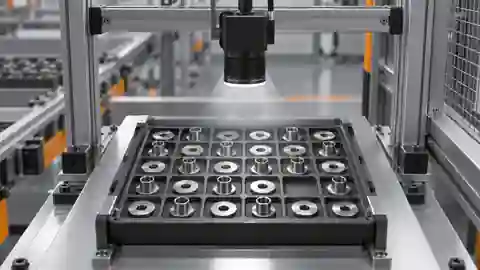
カメラと画像取得トレーの視野と物体側の画素寸法を計画し、最小の隙間と静止撮影を確認してから、連結領域の個数を評価します。 元画像と対応する結果記録を一緒に保存します。
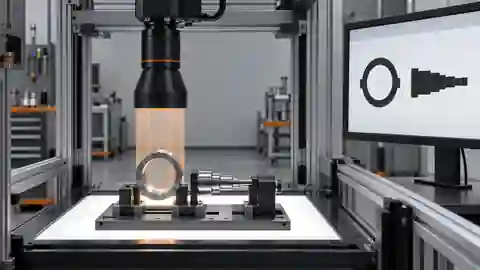
カメラと画像取得エッジの画素をミリメートルに換算する前に、画素密度、光学系、計測平面を計画し、校正条件を明示的に確認します。 元画像と対応する結果記録を一緒に保存します。

カメラと画像取得フレームレートが高くても、移動中の部品はぶれます。物体速度と画像スケールから露光上限を計算し、実際に動くエッジで確認する試験です。
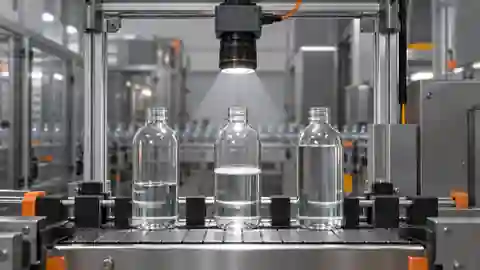
カメラと画像取得液面の見え方を判定に使う前に、ボトルの姿勢と撮影タイミングを安定させ、同じ境界が再現されるかを確認します。
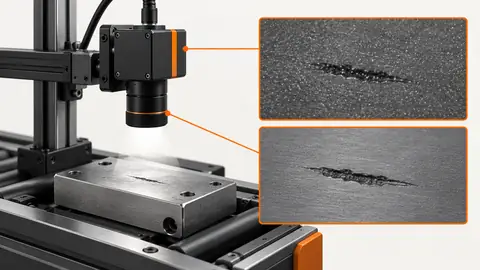
カメラと画像取得明るい表示や出力ビット数の増加だけで欠陥は見やすくなりません。正規化した信号差とノイズを比較します。
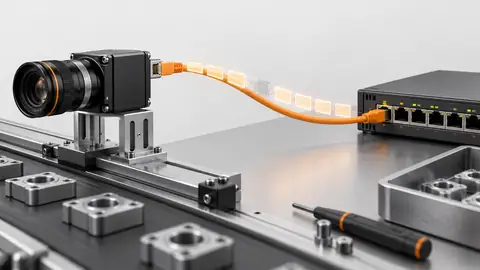
カメラと画像取得不完全な画像転送、トリガ欠落、アプリのキュー損失を分けます。フレーム数だけでは原因を特定できません。
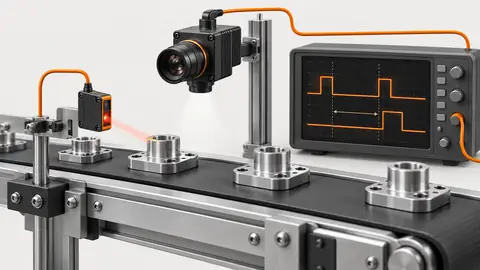
カメラと画像取得画像到着とは別にトリガから露光までを測定します。ホスト受信時刻には読出し、転送、OS処理が含まれます。
カメラと画像取得OCR 設定前に読める元の文字を撮影し、移動条件下でも線、項目の余白、取得識別を維持します。
カメラと画像取得閉じる前の可視内容を固定提示と追跡できるキット正解で撮影し、覆われた物の限界を明示します。
カメラと画像取得位置決めに使う画角と元画像の座標を固定し、画素内の検出位置、校正されたロボット座標、高さの情報を分けて確認します。 元画像と対応する結果記録を一緒に保存します。
カメラと画像取得固定カメラで欠品を検査する前に、特徴の見え方、画像の更新、治具の載せ位置を確認し、有無判定の基準を整えます。 元画像と対応する結果記録を一緒に保存します。
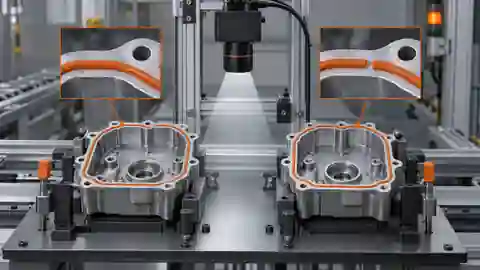
カメラと画像取得可視の封口端と接着剤欠落の画素密度、ピント、移動ぶれを原画像で確認します。外観だけで漏れや接合強度を証明せず、隠れた部分と撮影範囲の制約を記録します。
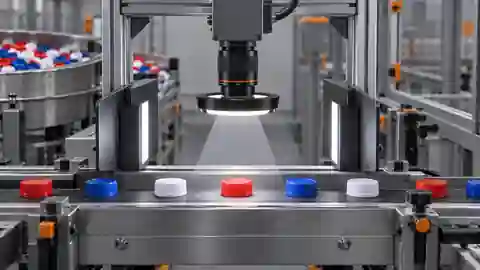
カメラと画像取得移動や材料変動でも比較できる元の色を記録し、その後で色クラスと商品 SKU を判断します。
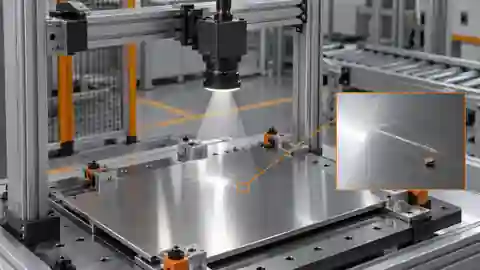
カメラと画像取得最小の表面特徴を基準に撮影を設計し、欠陥処理の前に移動や姿勢変化で特徴が失われないか確認します。
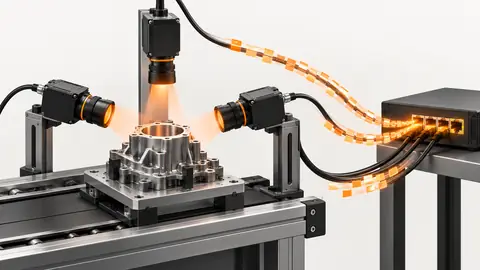
カメラと画像取得同時露光と同時到着は異なる要件です。露光の整列と共通回線のバースト負荷を別々に確認します。
検索条件に一致するタイトルがありません。
