
日本語の選定ルート
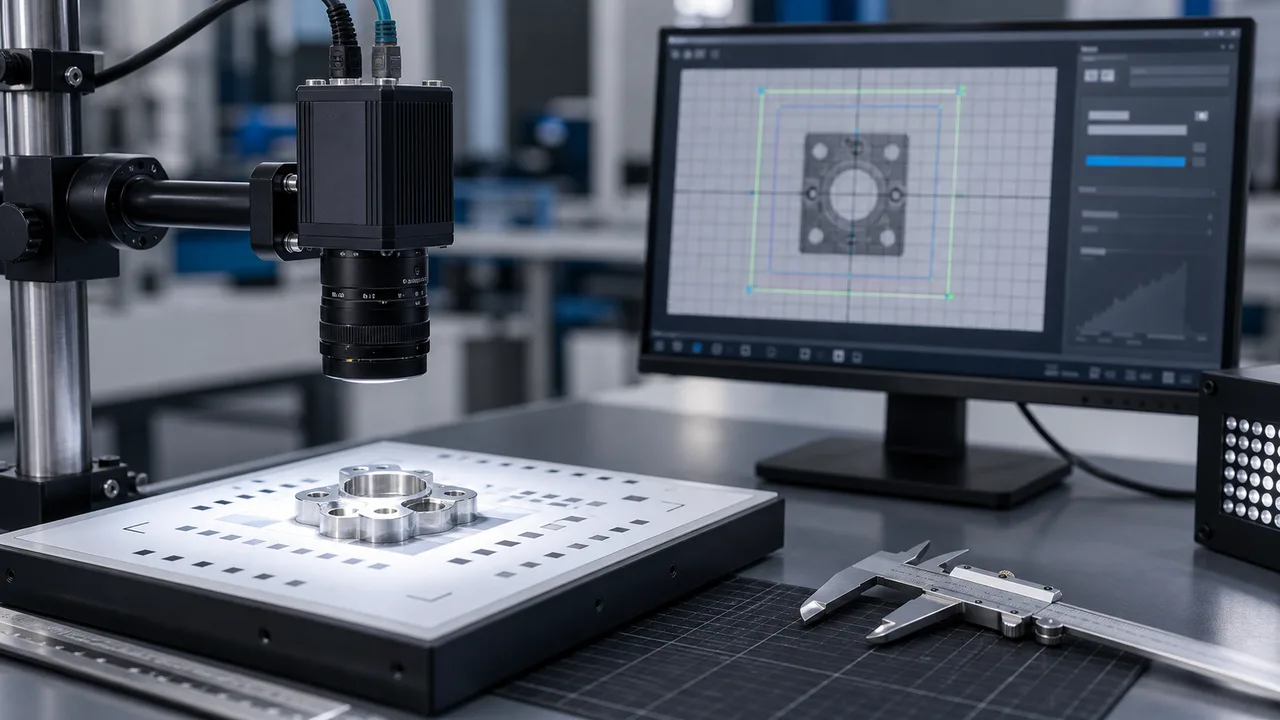
まずオブジェクト側のピクセル サイズを計算します。FOV を使用可能なピクセルで割ります。次に、カメラを選択する前に、レンズの解像度、照明のコントラスト、モーション ブラー、許容範囲を確認します。
選択ガイド
センサーを選択する前に、視野、最小特徴サイズ、測定許容誤差からカメラの解像度を推定します。
要点
必要な視野を使用可能なピクセルで割って、得られたピクセル サイズが最小の特徴、測定許容誤差、およびアルゴリズム マージンをサポートできるかどうかを確認して、マシンビジョン カメラの解像度を見積もります。解像度は開始時の計算であり、検査の安定性を保証するものではありません。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
まずオブジェクト側のピクセル サイズを計算します。FOV を使用可能なピクセルで割ります。次に、カメラを選択する前に、レンズの解像度、照明のコントラスト、モーション ブラー、許容範囲を確認します。
視野によってピクセル サイズが決まります。
解像度だけでは照明やレンズの限界を解決できません。
100 mmの視野を2500個の有効画素で撮像すると、レンズと校正の影響を考慮する前の値では、1画素がワーク上の約0.04 mmに相当します。この概算で、要求する欠陥寸法や公差が現実的かを確認できます。
目に見える傷にはコントラストを生み出すのに十分なピクセルのみが必要ですが、寸法測定には再現可能なエッジ位置が必要です。測定の際は、レンズの歪み、しきい値の変動、治具の移動、およびキャリブレーション誤差に対してマージンを残してください。
高メガピクセルのカメラは、レンズが特徴を解像できない場合、絞りが間違っている場合、光がまぶしさを生み出す場合、または露出によってぼやける場合には役に立ちません。光学テストと照明テストで計算を確認する必要があります。
解像度が高くなるとデータ量が増加します。可動部品の場合は、より大型のセンサーを見積もる前に、露光時間、フレーム レート、トリガー タイミング、インターフェイス帯域幅、処理負荷を確認してください。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 存在または向き | ワークと背景を区別できるだけの画素数が必要です。通常、寸法測定より画素数の要求は緩やかです。 | FOV、パーツ サイズ、必要な出力を送信します。 |
| 微小欠陥検出 | 最小の欠陥は、照明や表面の変化の後でも視認できる程度の十分なピクセルを占める必要があります。 | 欠陥サイズと良否のサンプル画像をお送りください。 |
| 寸法測定 | 物体側の画素寸法を要求公差より小さくし、さらに校正とエッジ検出の誤差に対する余裕を確保します。 | 公差、測定方法、再現性目標を送信します。 |
| バーコードまたはコードの読み取り | モジュールのサイズとコードの品質によって、モジュールごとに必要なピクセルが決まります。 | コードサンプル、サイズ、読取成功率の要件を送信します。 |
| 高速撮像 | 解像度は、露出、フレーム レート、帯域幅とのバランスをとる必要があります。 | 生産ラインの搬送速度、トリガー方式、インターフェースの制約を提示します。 |
よくある質問
必要な FOV と最小の特徴または公差から始めます。 FOV を使用可能なセンサー ピクセルで割って、物体側のピクセル サイズを推定し、レンズ、照明、速度、およびキャリブレーション マージンを検証します。
いいえ。解像度が高くなると、フレーム レートが低下し、処理負荷が増加し、レンズや照明の制限が生じる可能性があります。これは、完全なイメージング ルートで追加のピクセルを使用できる場合にのみ優れています。
視野、最小特徴、測定公差、作動距離、部品速度、照明条件、レンズ制約、サンプル画像を送信します。