
ラインで再現可能な意思決定が必要な場合、マシン ビジョンが重要になります。
生産現場では、カメラ、レンズ、照明、トリガー、治具、および拒否ロジックが実際のライン条件下で良好な部品を NG 部品から繰り返し分離できる場合にのみ、マシン ビジョンが役に立ちます。
基本
マシンビジョンは、カメラ、レンズ、照明、ソフトウェアを使用して製品を検査する自動化された方法であり、生産ラインで部品の測定、位置特定、受け入れ、拒否、追跡を行うことができます。
要点
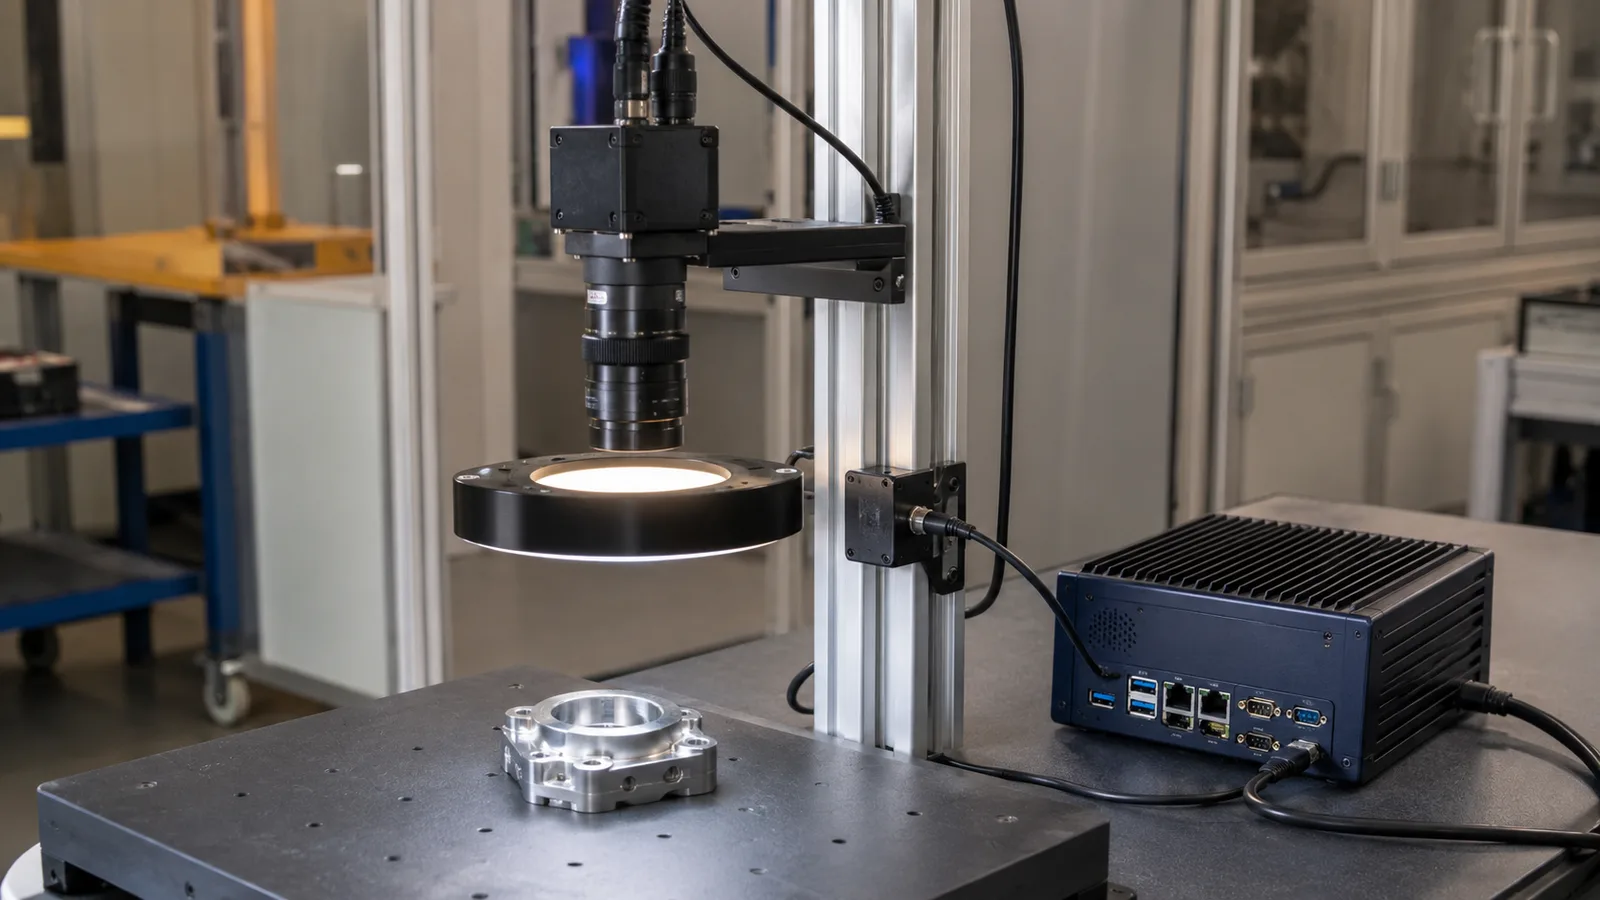
生産現場のマシンビジョンは、カメラとソフトウェアだけでは成立しません。カメラ、レンズ、照明、トリガー、治具、排出ロジックを組み合わせ、実際のライン条件で良品と不良品(NG)を繰り返し判別できて初めて役立ちます。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
生産現場では、カメラ、レンズ、照明、トリガー、治具、および拒否ロジックが実際のライン条件下で良好な部品を NG 部品から繰り返し分離できる場合にのみ、マシン ビジョンが役に立ちます。
工場では、最初にカメラを購入してから、グレア、部品の動き、トリガーのタイミングの欠如、固定具の緩みなどが安定した検査の妨げになっていることが判明することがよくあります。型番の前に撮影ルートを見直す必要がある。
システムに必要な処理が測定、位置特定、読み取り、計数、合格判定、排出のどれかを明記し、FOV、ワーキングディスタンス、速度とともに良品・不良品(NG)のサンプルを送ってください。
排出、測定、読み取り、位置特定、報告など、必要な出力をステーションが実行できるか確認します。想定する治具とトリガーのタイミングで、良品、不良品(NG)、境界サンプルを使用してください。鮮明な画像だけでは、生産検査が成立することを証明できません。
カメラは判断材料を捉えますが、生産上の価値は繰返し性にあります。通常の変動があっても、ワークの提示状態、光の応答、トリガー窓、出力ルールを同じ条件に保つことが重要です。
高解像度センサーでも、グレア、浅い被写界深度、治具の緩み、遅すぎるトリガーは補えません。カメラ、レンズ、照明、部品の機械的な保持・提示条件を合わせて検討してください。
2Dビジョンは画像のコントラスト、エッジ、印刷情報を利用します。色やコントラストだけでは良品と不良品を区別できない場合、3Dビジョンは高さ、輪郭、体積の情報を加えます。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 一次証拠 | 2D は画像のコントラストを使用します。 3D は高さまたはプロファイル データを追加します。 | 2D のサンプル画像と 3D の高さ許容差を送信します。 |
| 一般的な出力 | 合否、位置、測定、またはバーコードの結果。 | PLC またはオペレーターが必要とする決定を述べます。 |
| 最小 RFQ 入力 | 5 入力を準備します: 部品画像、欠陥、FOV、速度、許容差。 | モデルの選択を短縮し、カタログのみの見積もりを回避します。 |
イメージ センサー、照明、レンズ、処理、通信チェーンに関する業界のリファレンス。
カメラの特性評価、インターフェイス、相互運用可能なマシン ビジョン システムに関する標準コンテキスト。
自動化された外観検査、測定、ロボット誘導、バーコード読み取りのための製造リファレンス。
よくある質問
マシンビジョンは、カメラ、レンズ、照明、ソフトウェアを使用して製品を検査する自動化された方法であり、生産ラインで部品の測定、位置特定、受け入れ、拒否、追跡を行うことができます。
コア部品は、カメラ、レンズ、照明、トリガーまたはセンサー、コントローラーまたはソフトウェア、I/O、および機械治具です。カメラの選択はシステムの一部にすぎません。
手動検査が遅すぎる、一貫性がない、または必要な測定、バーコード、位置決め、または欠陥検出の再現性を満たせない場合は、マシン ビジョンを使用します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。