
ビジョン システムは生産意思決定チェーンです。
ステーションは、治具、トリガー、照明、レンズ、カメラ、ソフトウェア、および I/O がすべて同じ合否、測定、コード、または座標の決定をサポートしている場合にのみ機能します。
選択ガイド
産業用ビジョンシステムを構成するカメラ、レンズ、照明、コントローラー、ソフトウェア、I/O、治具を解説します。
要点
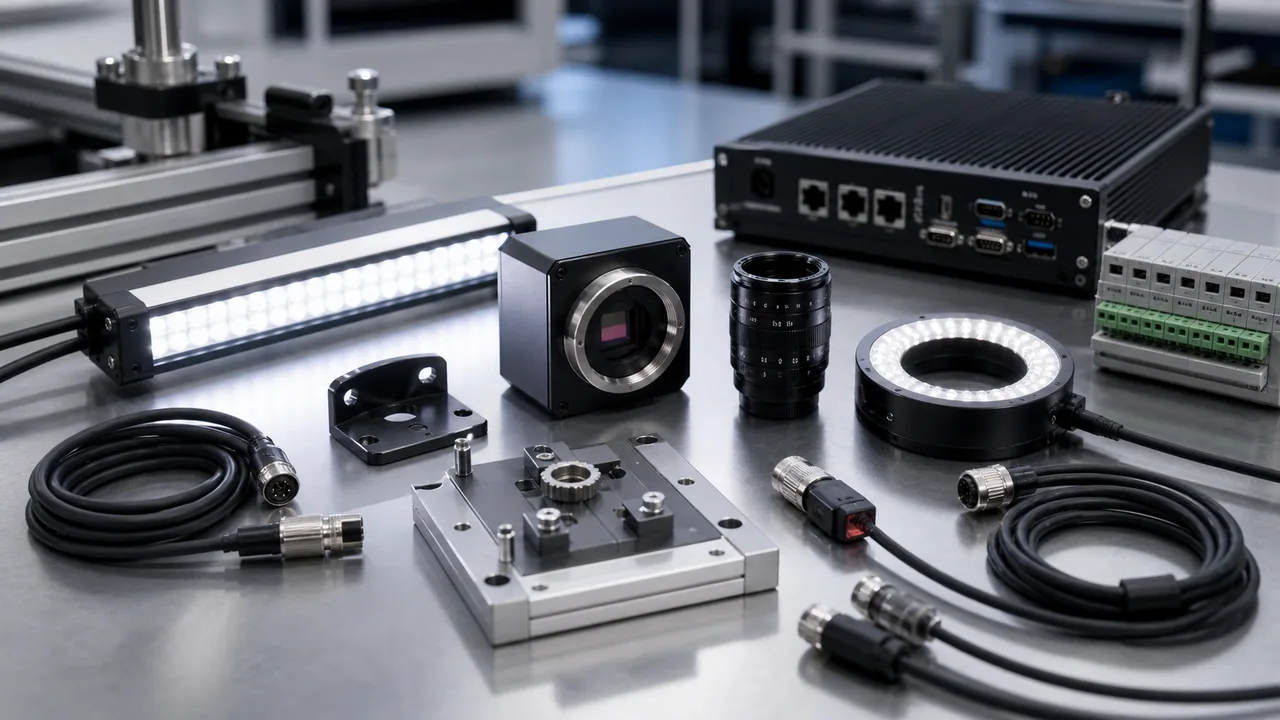
マシン ビジョン システムはシグナル チェーンです。ワーク保持ジグとトリガーが部品を提示し、照明がコントラストを生み出し、レンズとカメラが証拠をキャプチャし、ソフトウェアが決定を下し、コントローラー/I/O が結果を送信します。 1 つのコンポーネントに弱点があると、ステーション全体の信頼性が低下する可能性があります。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
ステーションは、治具、トリガー、照明、レンズ、カメラ、ソフトウェア、および I/O がすべて同じ合否、測定、コード、または座標の決定をサポートしている場合にのみ機能します。
カメラのみの見積もり提示は正しいように見えますが、照明、レンズ距離、パーツのプレゼンテーション、トリガーのタイミング、または出力の拒否がセルの残りの部分で確認されていない場合、失敗することがあります。
ターゲット機能、良好/NG サンプル、FOV、作動距離、許容差、ライン速度、トリガー方法、出力プロトコル、およびメンテナンスの期待値を提供します。
購入前に、サンプル画像、治具、照明、露出、トリガー、出力ロジックを合わせて検証してください。最終結果は、きれいなデモ画像だけでなく、再現可能な制作決定となる必要があります。
コンポーネントリストは、ステーションが欠陥の検出、寸法の測定、コードの読み取り、ロボットの誘導、または座標の出力を行う必要があるかどうかに応じて変わります。明確な合否または測定ルールにより、カタログのみのコンポーネントの選択が防止されます。
解像度だけでは安定した画像を作成できません。センサーのサイズ、レンズの焦点距離、絞り、作動距離、光の角度、露出、および表面の挙動をサンプル部品と一緒に評価する必要があります。
部品が繰り返し配置されていない場合、トリガー ウィンドウが間違っている場合、または PLC 出力が定義されていない場合、鮮明なベンチ イメージは生産時に失敗する可能性があります。機械的および電気的な詳細はビジョン システムの一部であり、後付けではありません。
範囲が限定された検査ならスマートカメラで十分な場合があります。複数カメラのロジック、画像保存、負荷の高いアルゴリズム、MES/データベース連携には PC ベースが適します。構成は検査の複雑さと保守担当者の能力の両方に合わせます。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| カメラ | FOV、最小特徴、速度、シャッタータイプ、インターフェースによって選択します。 | FOV、機能サイズ、回線速度、トリガー方法を送信します。 |
| レンズ | センサーのサイズ、作動距離、視野、歪みの要件を一致させます。 | 実用的な光学系を使用できないカメラの選択を防ぎます。 |
| 照明 | 材質、欠陥コントラスト、反射、設置スペースに応じて選択してください。 | 良い/悪いサンプルと現在のグレアまたはシャドウの障害を送信します。 |
| コントローラーとソフトウェア | アルゴリズム、I/O、データのニーズに応じて、スマート カメラ、組み込みコントローラー、または PC を選択します。 | 見積もり提示の前に統合範囲を明確にします。 |
| 治具とトリガー | しきい値を調整する前に、パーツの位置とキャプチャのタイミングを安定させます。 | ハードウェア購入後のコミッショニング変更を削減します。 |
よくある質問
主なコンポーネントは、カメラ、レンズ、照明、トリガー センサー、コントローラーまたはソフトウェア、I/O、ケーブル、治具、および出力を定義する検査ロジックです。
最初に検査要件を定義します。FOV、欠陥、速度、公差、出力がすべて明確になってから、カメラ、レンズ、照明を一体の構成として選定します。
一般的な原因は、不安定な治具、制御されていない照明、間違ったトリガー タイミング、表面の変動、未定義の読み取り不可または拒否ロジック、および生産合格基準の欠如です。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。