
Перед запросом
Используйте, когда компонент, допуск или световой маршрут еще не ясны.
Ресурсы
Проверьте предположения и подготовьте запрос с техническими данными.

Инженерный блог
Практические руководства по диагностике изображений, измерений и интеграции. Выполняйте проверки, сохраняйте данные и подтверждайте результат на своей линии.
Найдите причину смаза, ошибок синхронизации и пропущенных кадров до замены камеры.
17 руководствПолучите стабильный контраст с помощью подходящего света, объектива и рабочего расстояния.
17 руководствРазделите ошибки калибровки, качества изображения и порогов принятия решений.
14 руководствДиагностируйте нечитаемые коды и связывайте результат чтения с нужной деталью.
7 руководствУстраните дрейф координат, нестабильное положение деталей и ошибки захвата.
6 руководствОтслеживайте передачу между изображением, алгоритмом и ПЛК с воспроизводимыми проверками.
29 руководствИспользуйте, когда компонент, допуск или световой маршрут еще не ясны.
Электроника, авто, упаковка, батареи, web-материалы, измерение и robot guidance.
Фото образцов, допуски, условия линии и интеграция до выбора модели.
Иллюстрация для подбора, а не подтверждение установки у клиента, модели поставленного изделия или проверенной взаимозаменяемости.
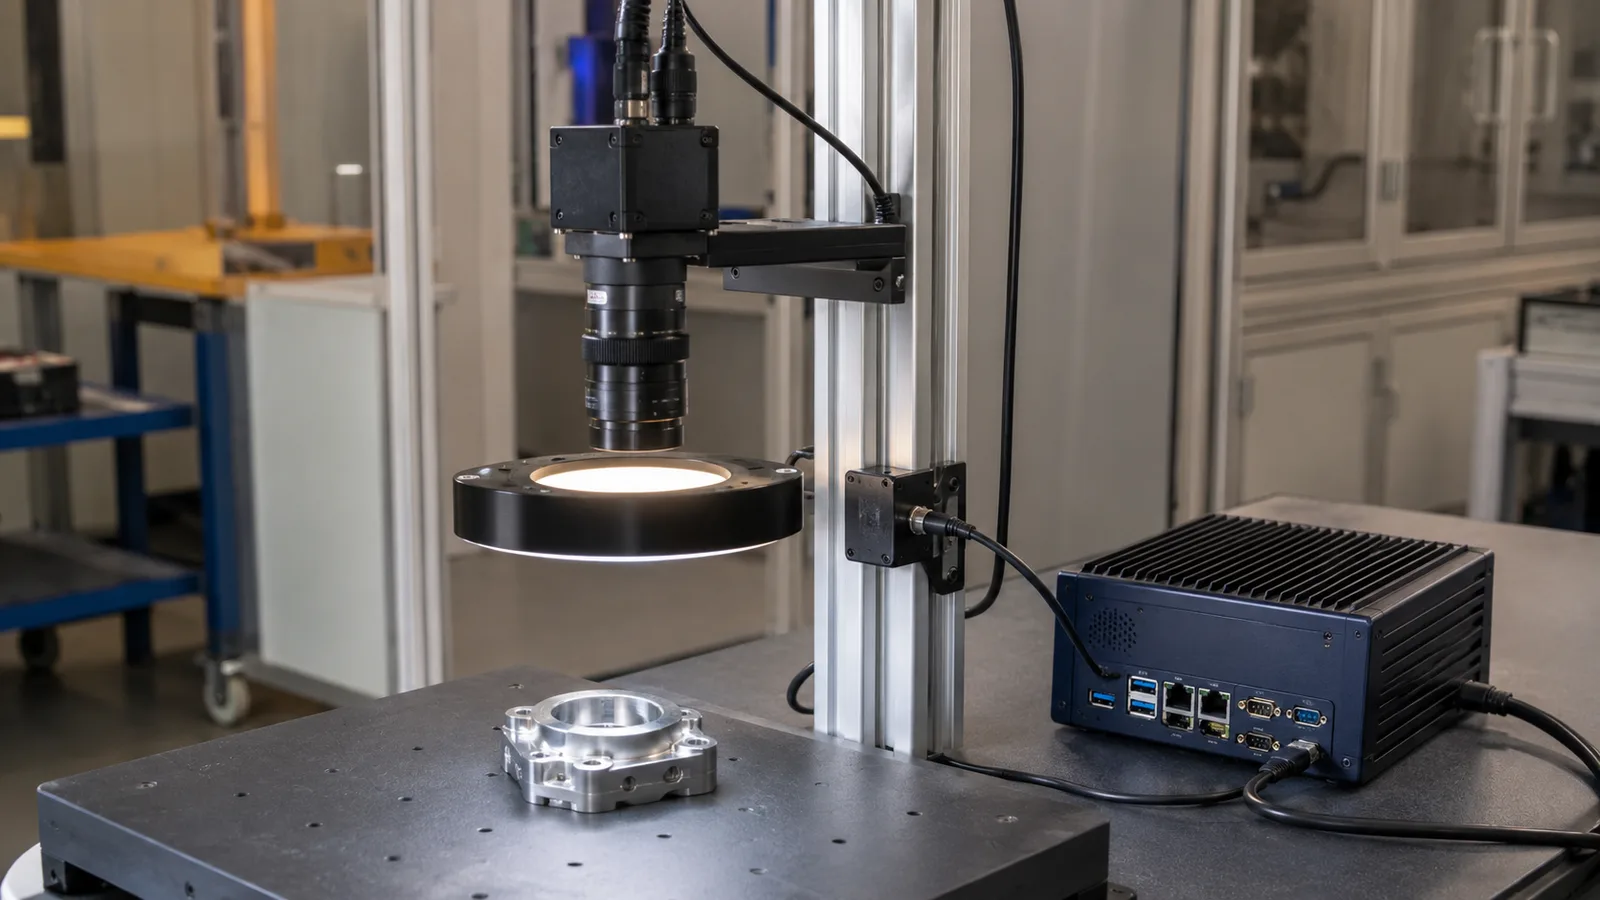
В производстве машинное зрение — это не просто камера и программа.
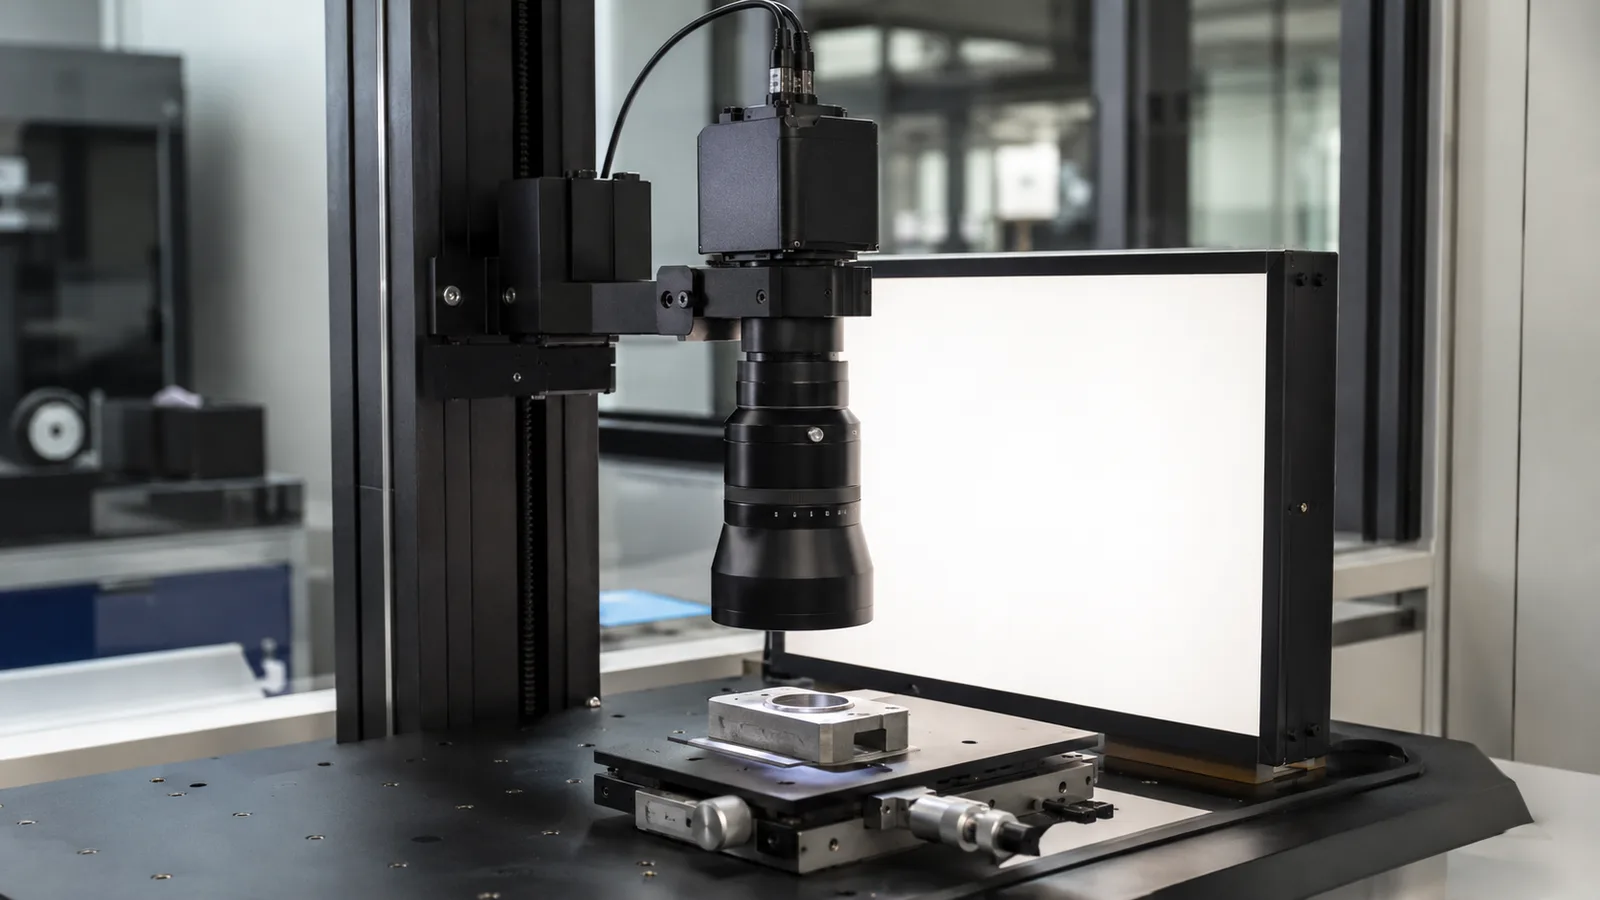
Телецентрический объектив сохраняет масштаб изображения более стабильным при изменении высоты объекта.
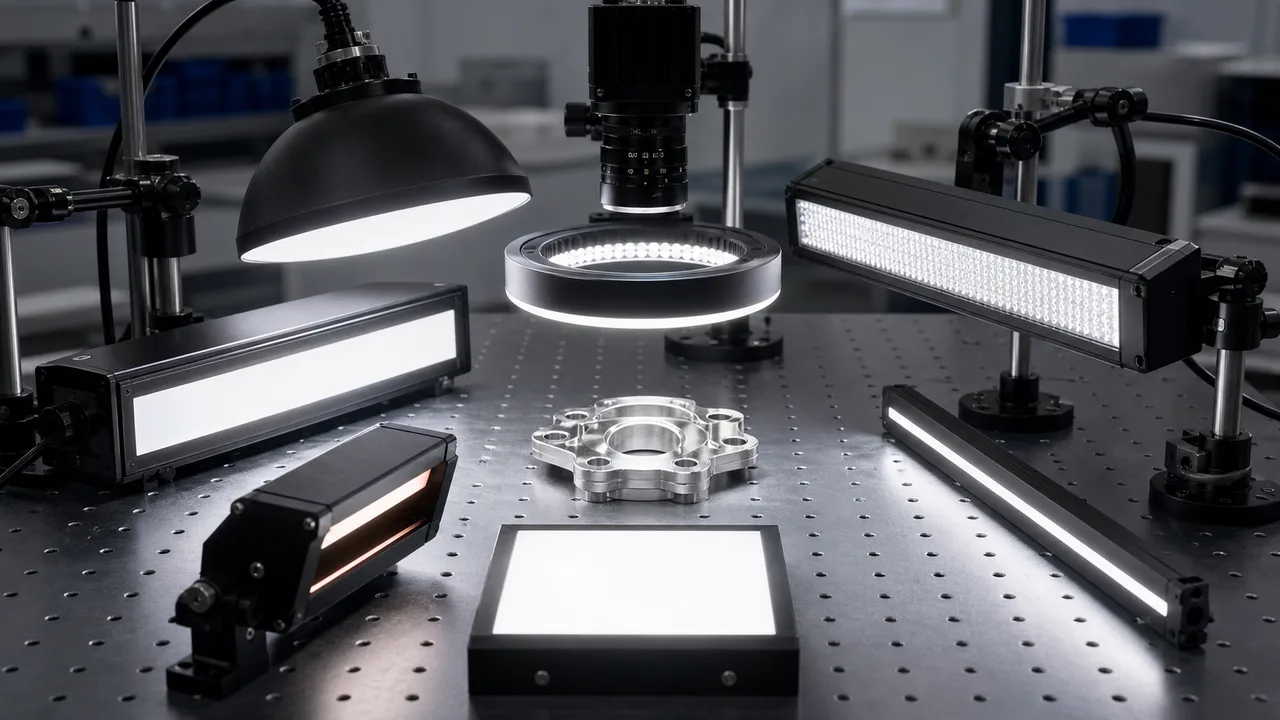
Типы освещения машинного зрения следует выбирать в зависимости от сигнала, который необходимо создать: силуэт, текстура поверхности, тень от царапин, контрастность печати, управление отражающими бликами или однородность линейного сканирования.
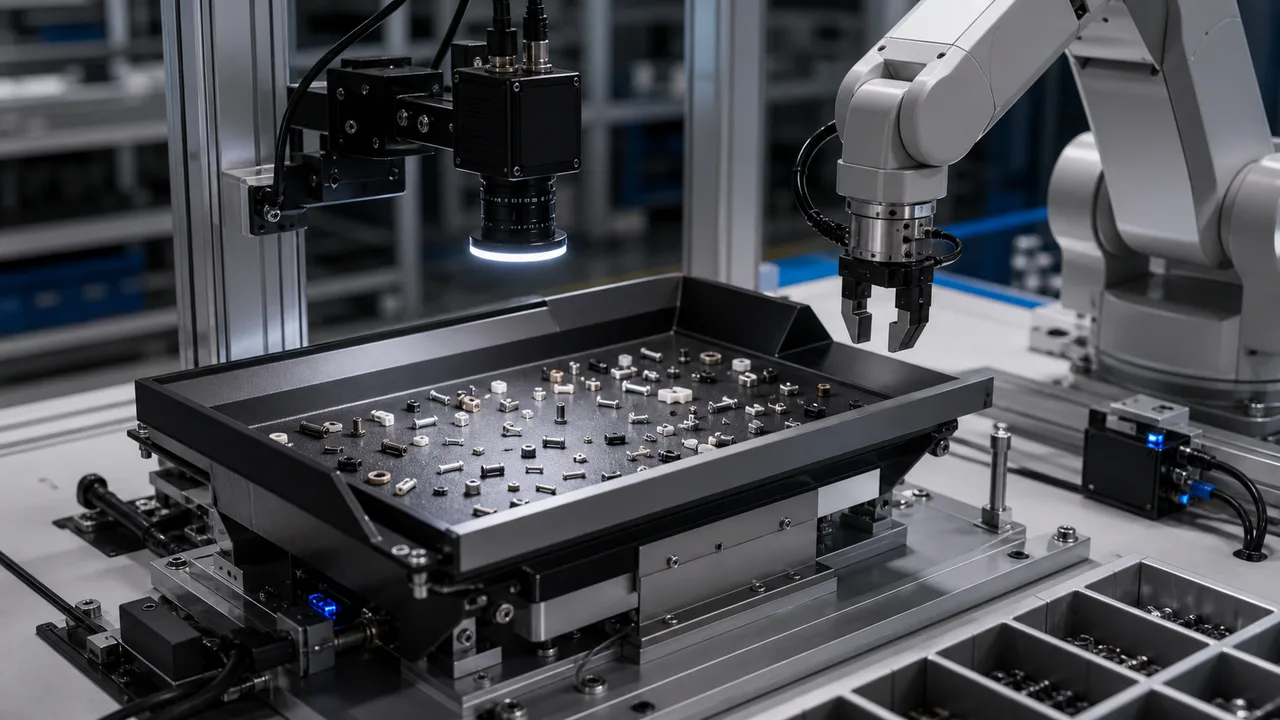
Используйте гибкий питатель с роботизированной загрузкой, когда SKU, ориентация или поведение мелких деталей от партии к партии меняются слишком часто для стационарного чашечного питателя.
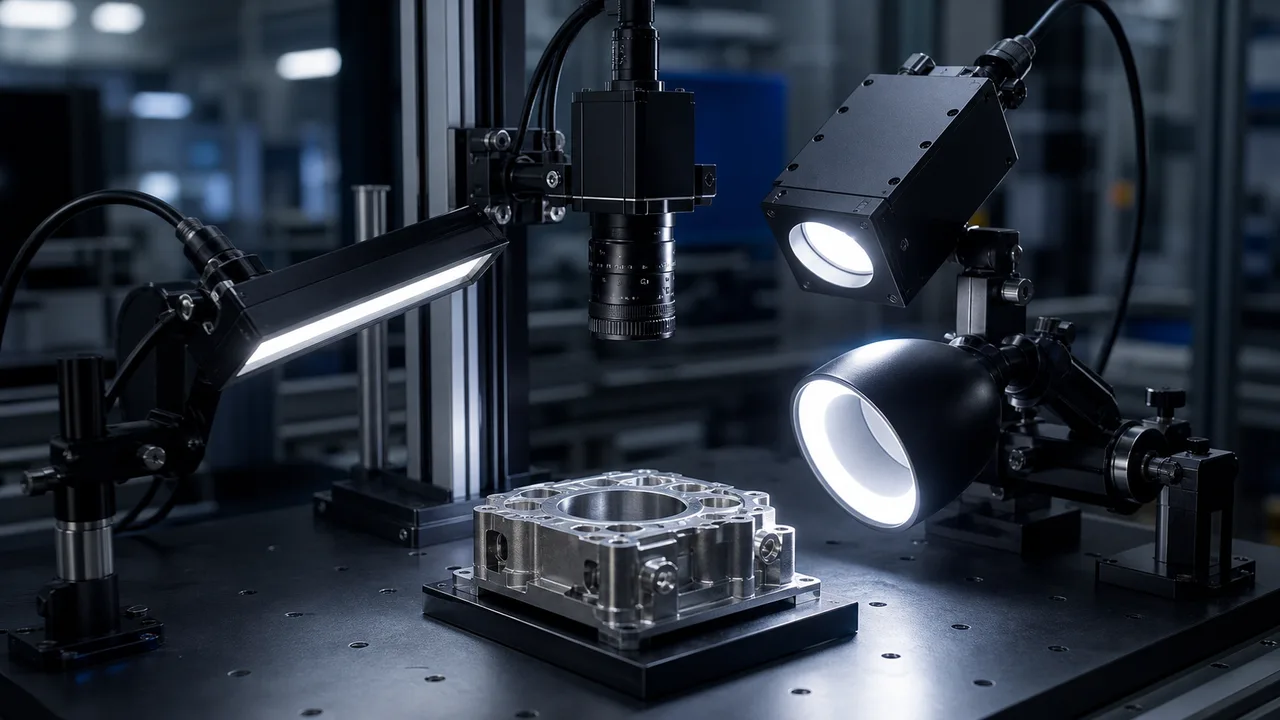
Проверка отражающих металлических царапин обычно не дает результатов, когда свет создает блики вместо контраста дефектов.
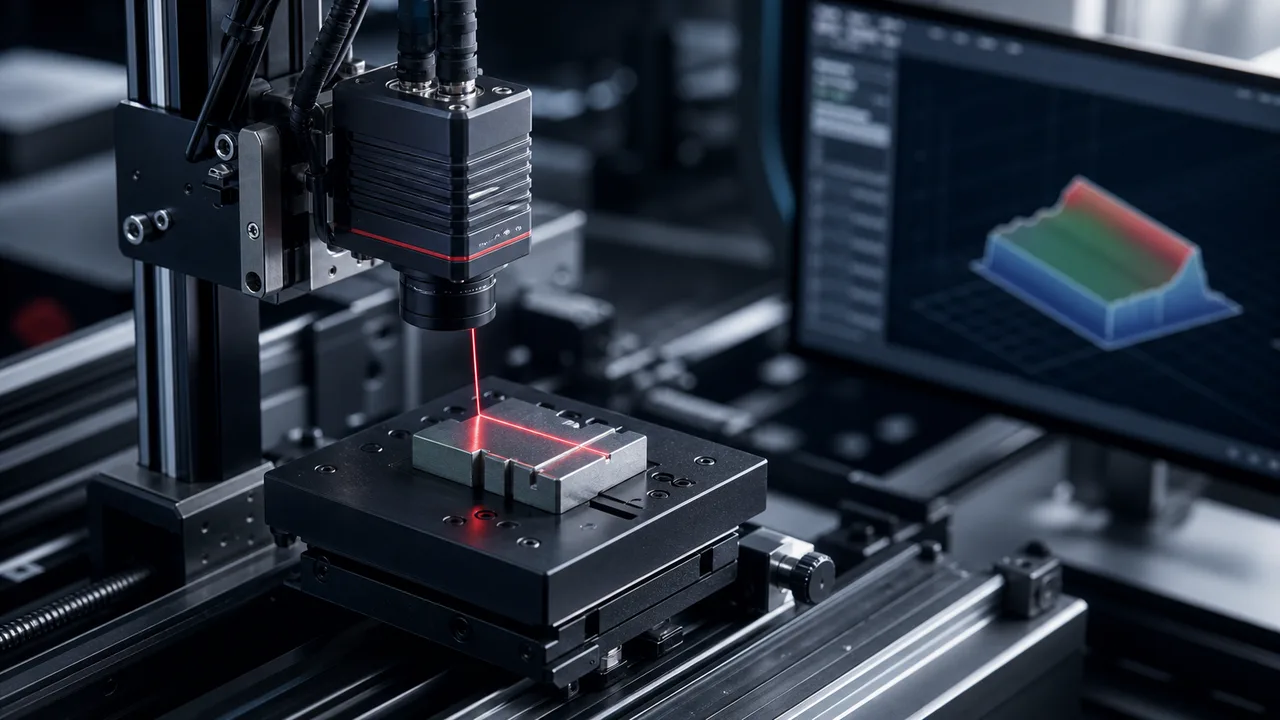
Используйте 3D Vision для определения высоты сварного шва аккумулятора электромобиля, когда пройденный/неудачный сварной шов зависит от профиля, зазора или геометрии шва, а не от цветового контраста.
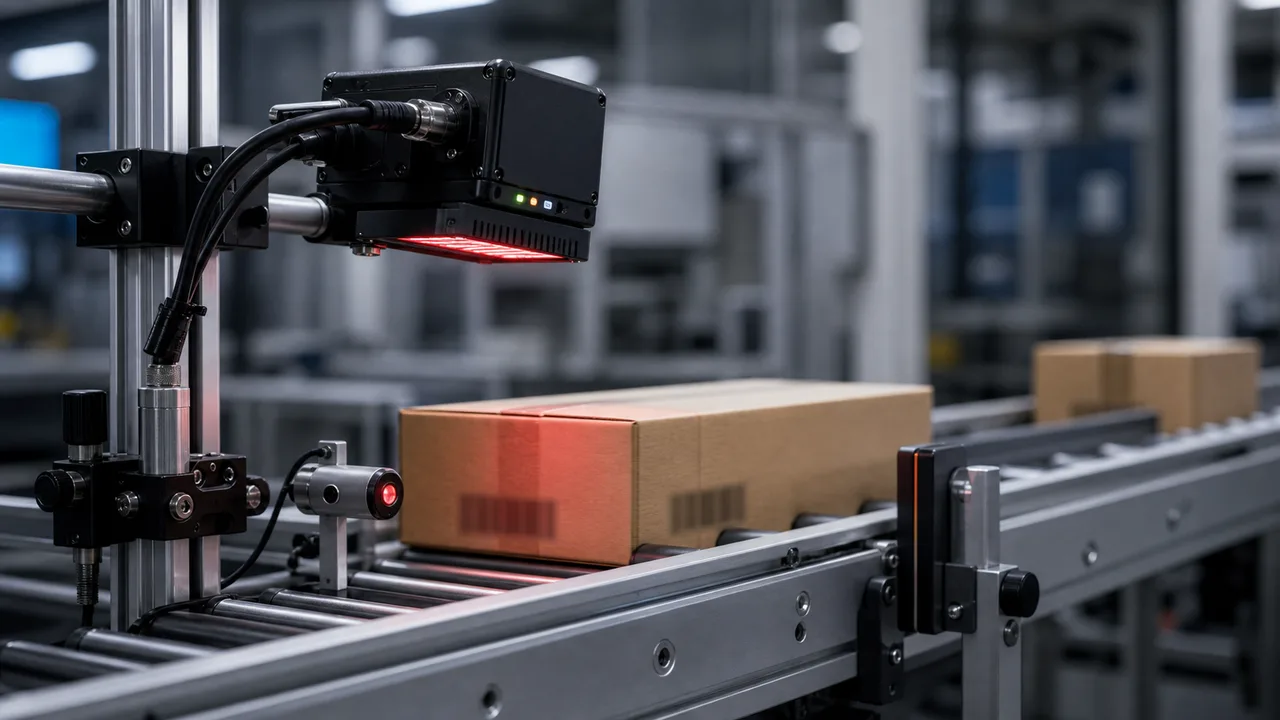
Система контроля этикеток и штрихкодов должна уменьшать 3 типичных вида потерь: неверная этикетка, отгрузка без успешного считывания кода и неверный момент отбраковки.
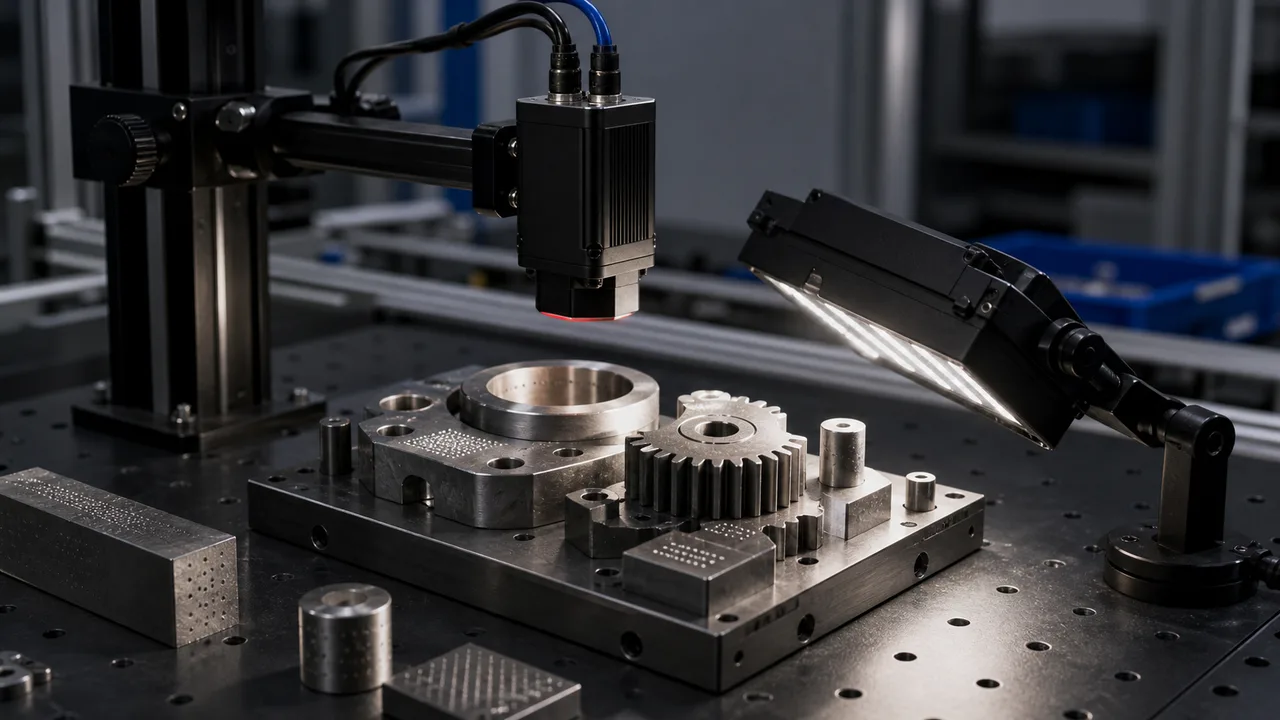
Чтение кода DPM на светоотражающем металле следует выбирать из реальных маркированных деталей, а не из скриншотов.
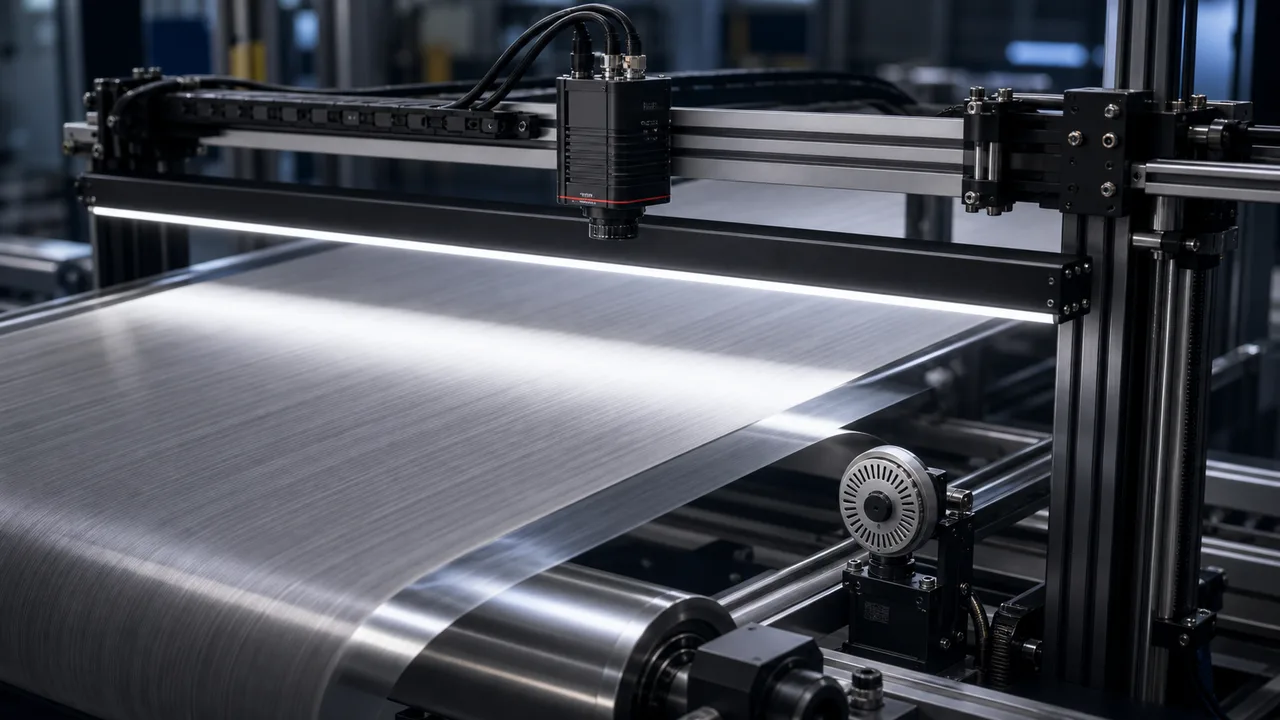
Рассчитывайте параметры системы контроля рулонной пленки по полезной ширине, контрасту дефектов и максимальной скорости движения.
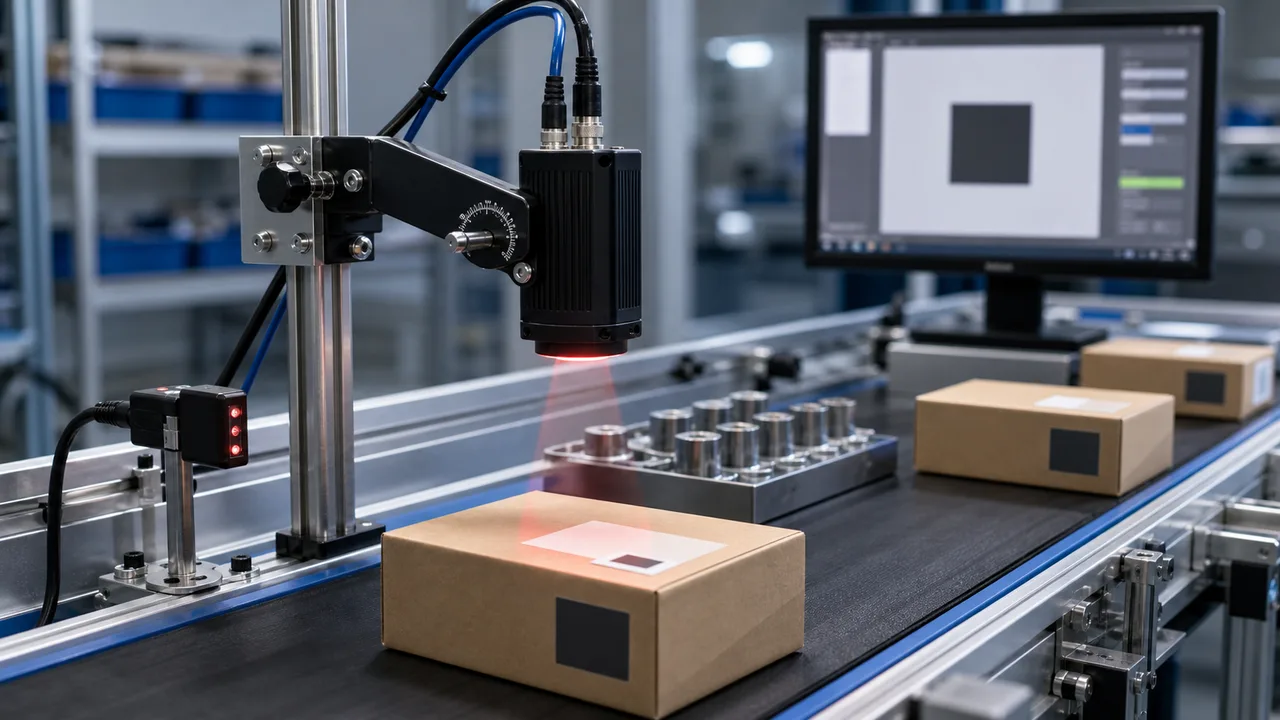
При контроле пищевой продукции и напитков следует разделить 4 проверки: наличие крышки, положение этикетки, читаемость кода даты и выход отбраковки.
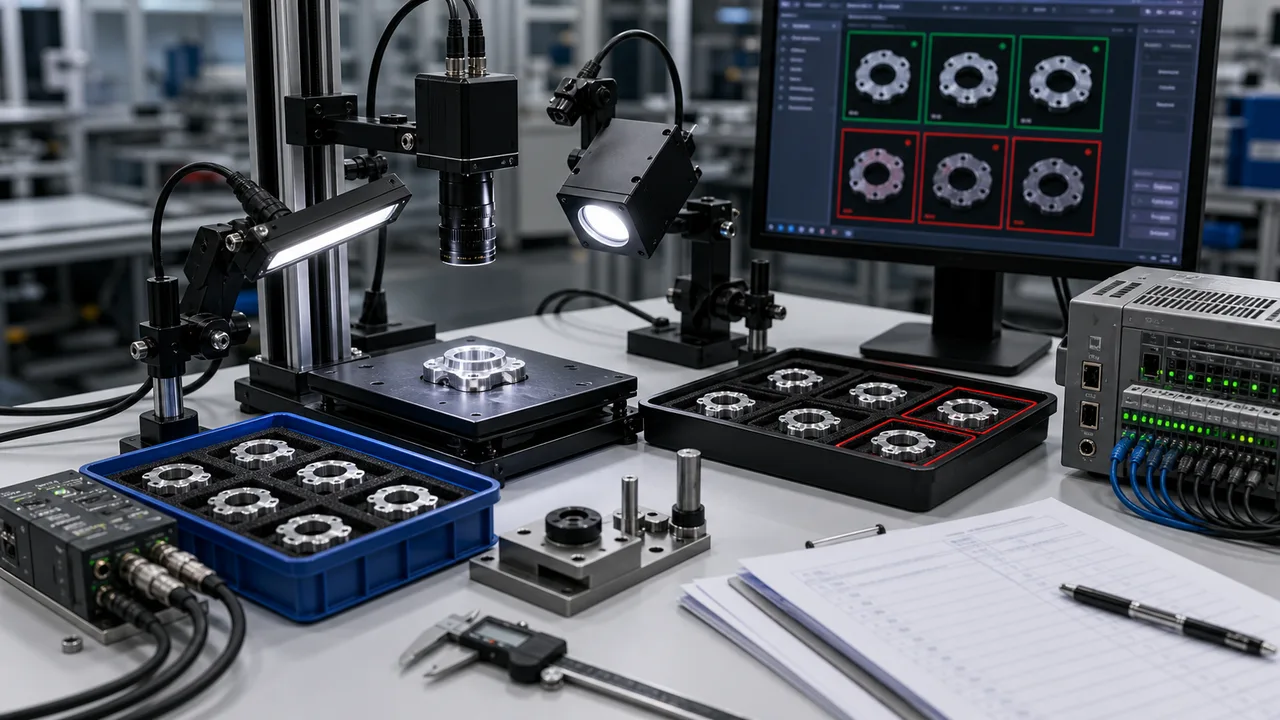
До выбора оборудования определите проверку кода, положение этикетки, наличие пломбы и документирование фактической отбраковки.
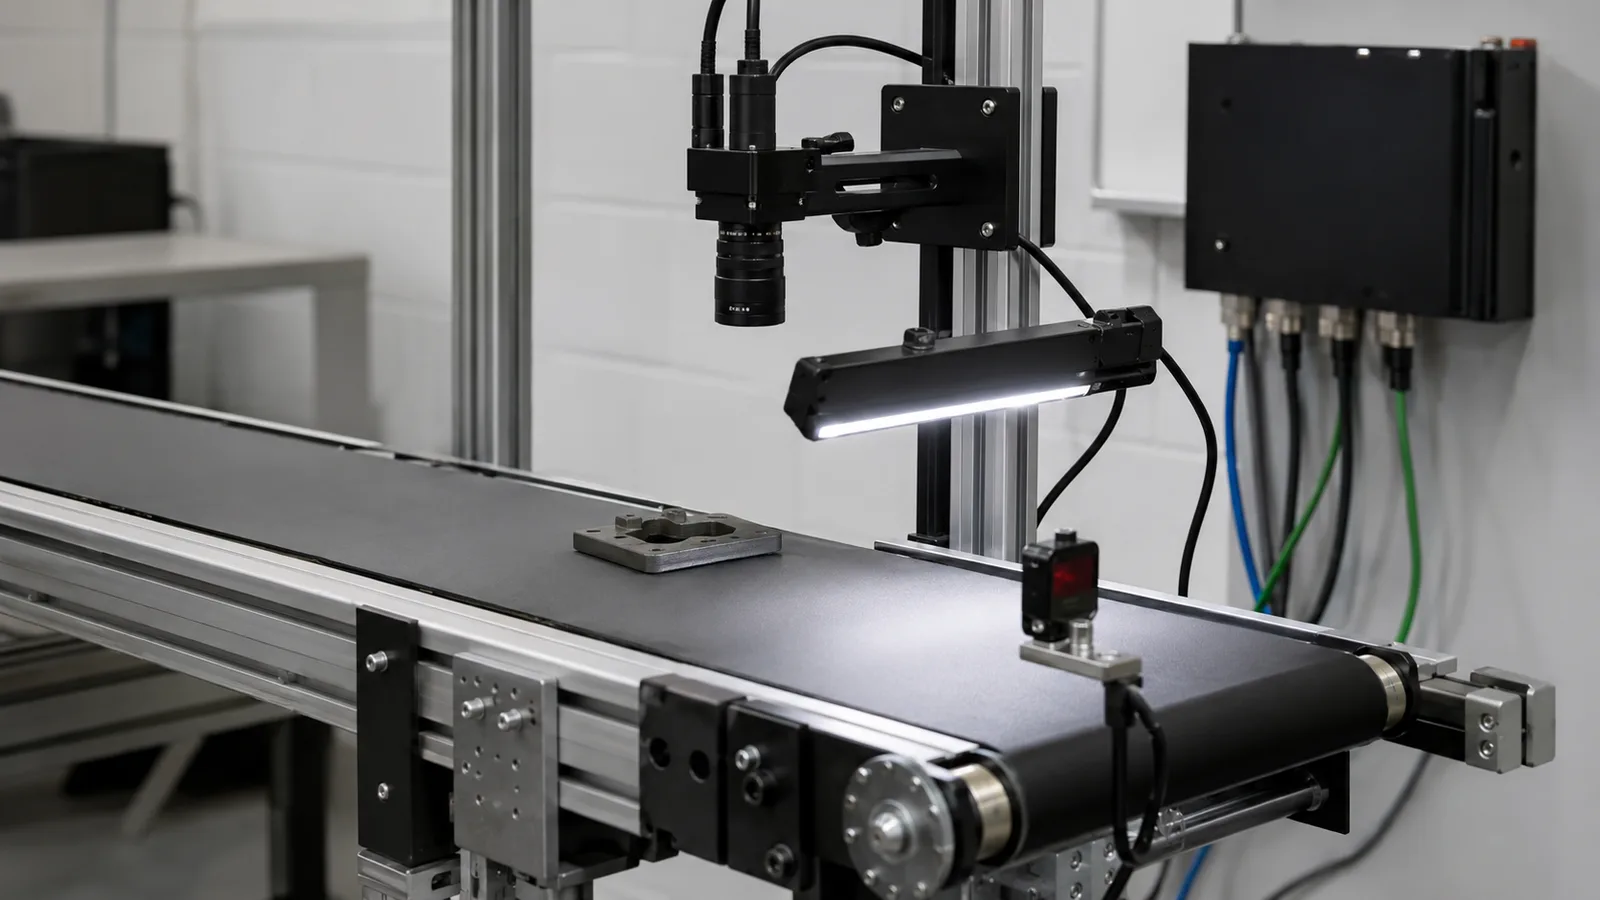
Система машинного зрения получает 1 изображение или профиль, нормализует освещение, выполняет логику контроля и передаёт сигнал «годен/не годен» через I/O.
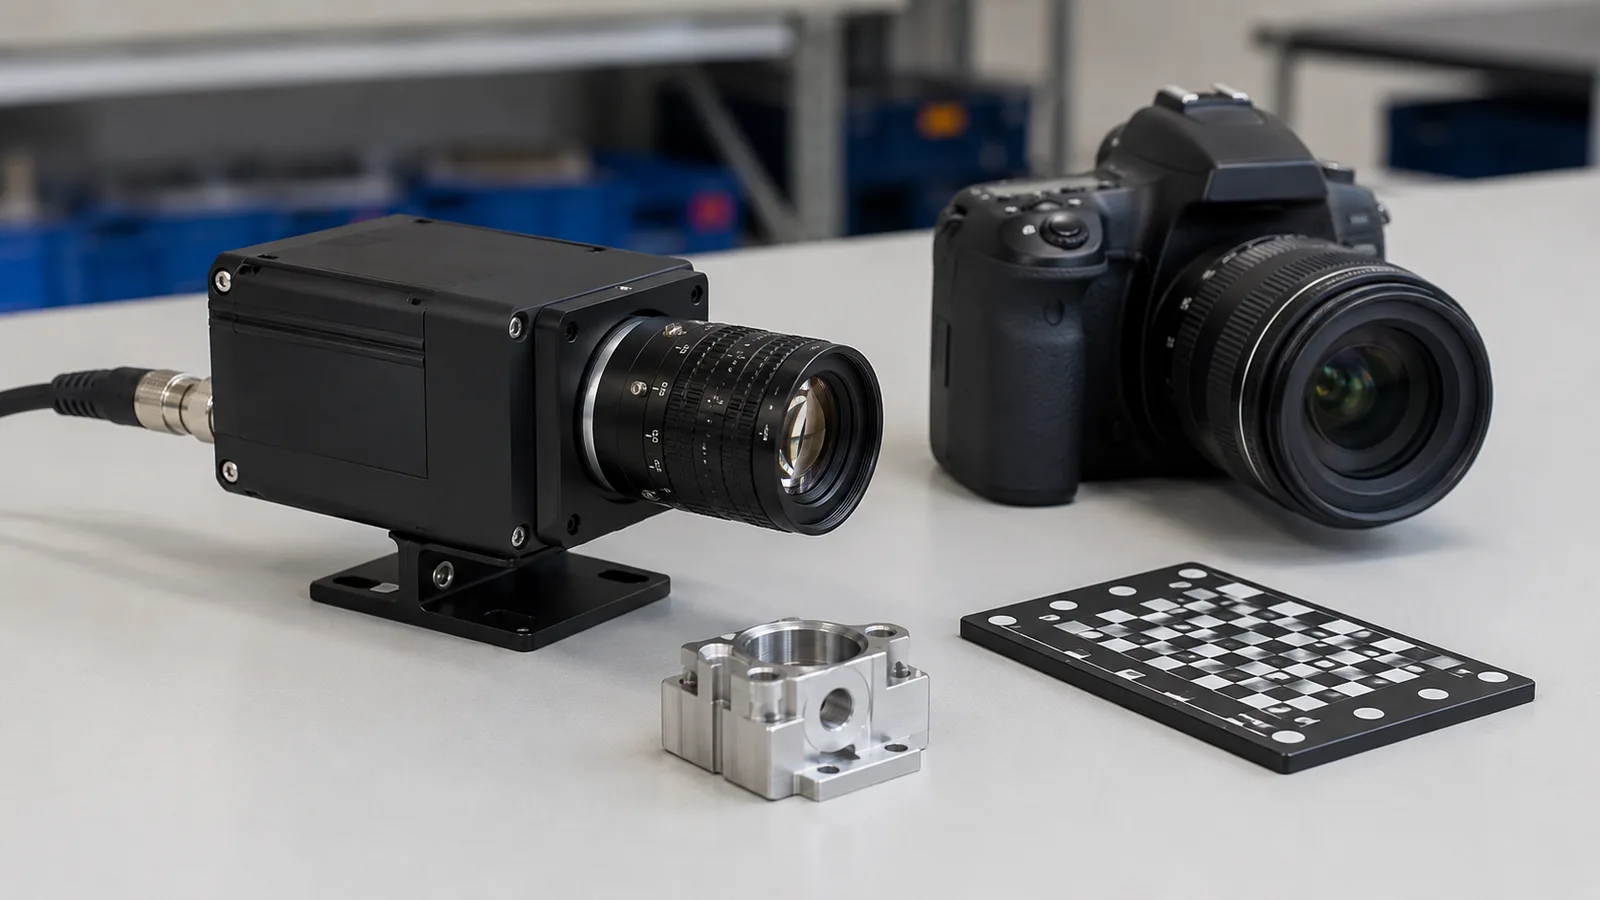
Промышленные камеры предназначены для получения повторяемых данных для машин, а не для повседневной фотосъёмки.
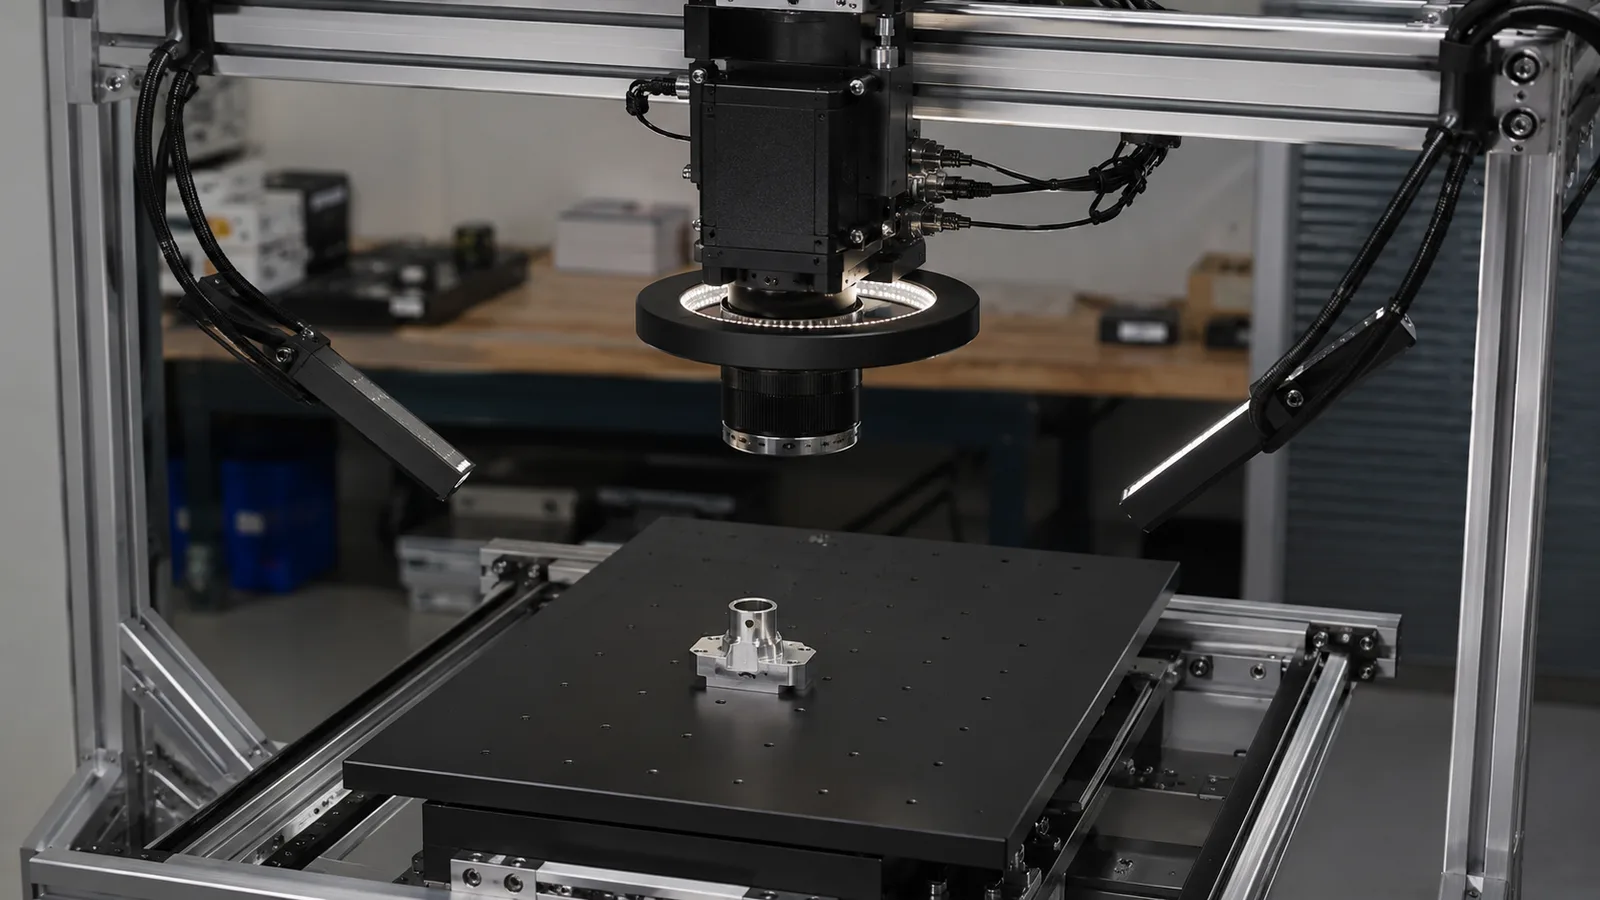
Камера сканирования области захватывает 1 полный 2D-кадр с пикселями ширины и высоты.
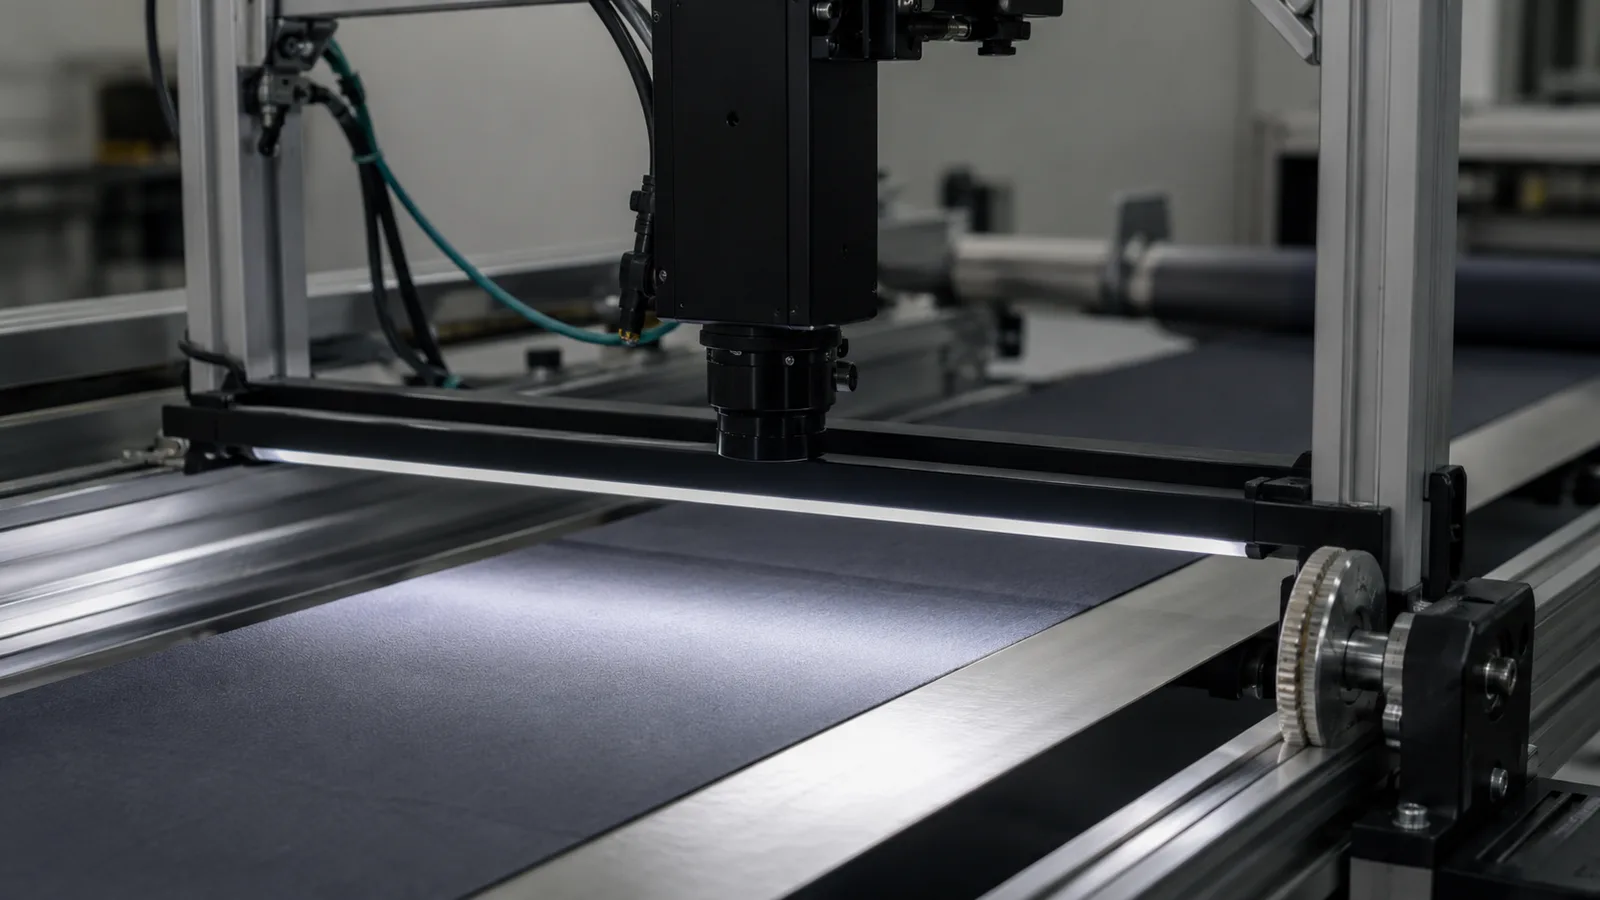
Камера линейного сканирования многократно фиксирует один ряд и преобразует движение материала в длину изображения.
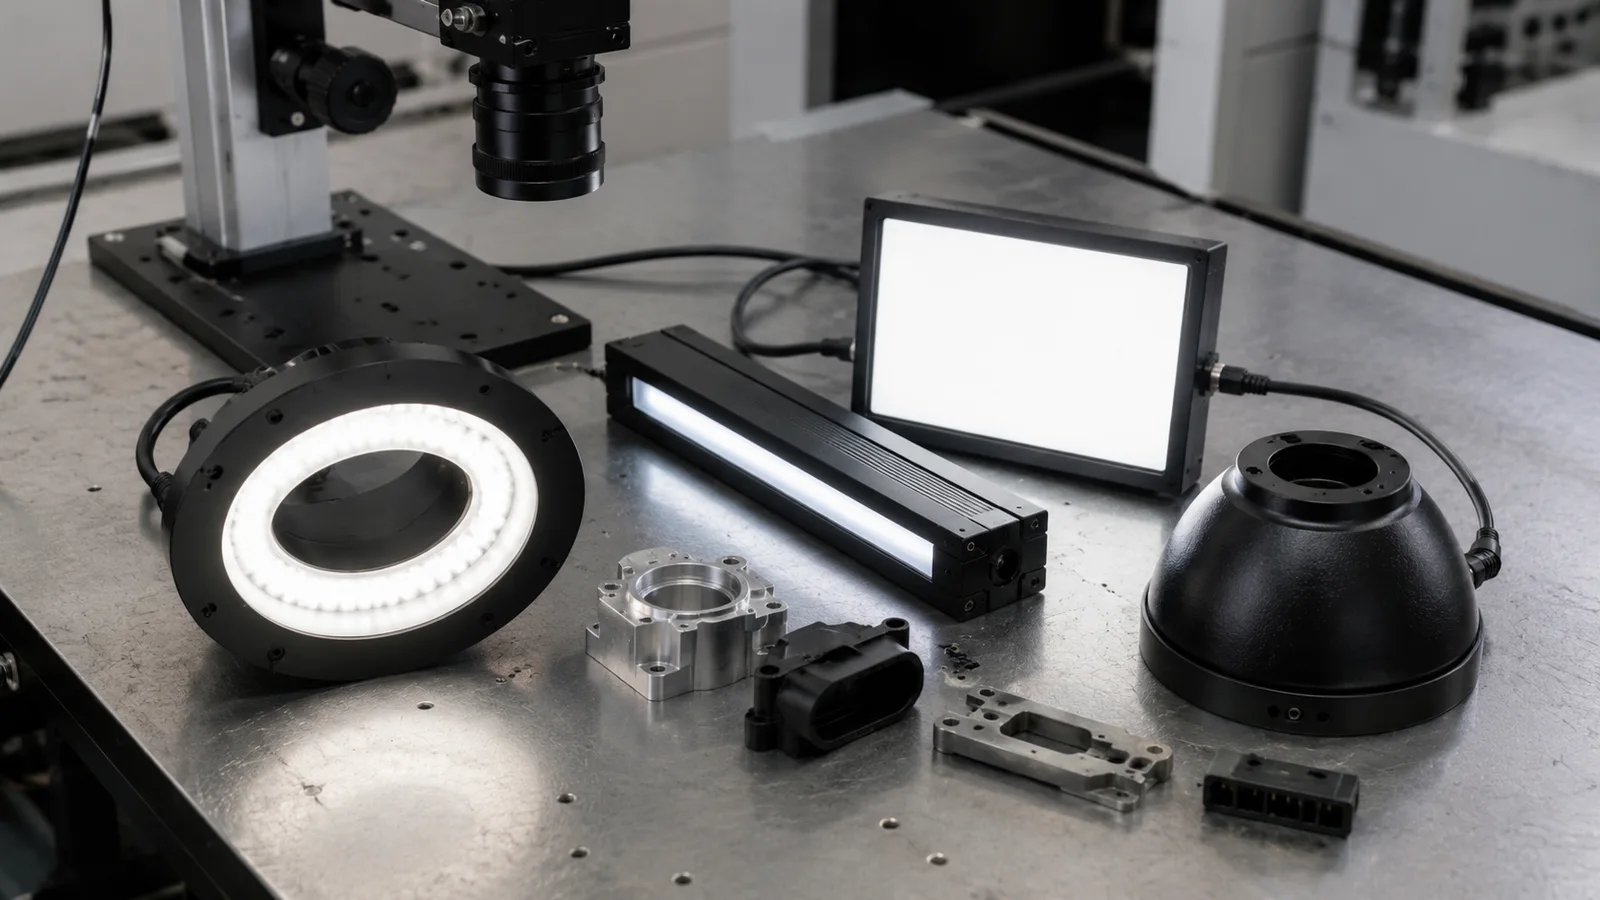
Освещение машинного зрения создаёт контраст до запуска программной обработки.
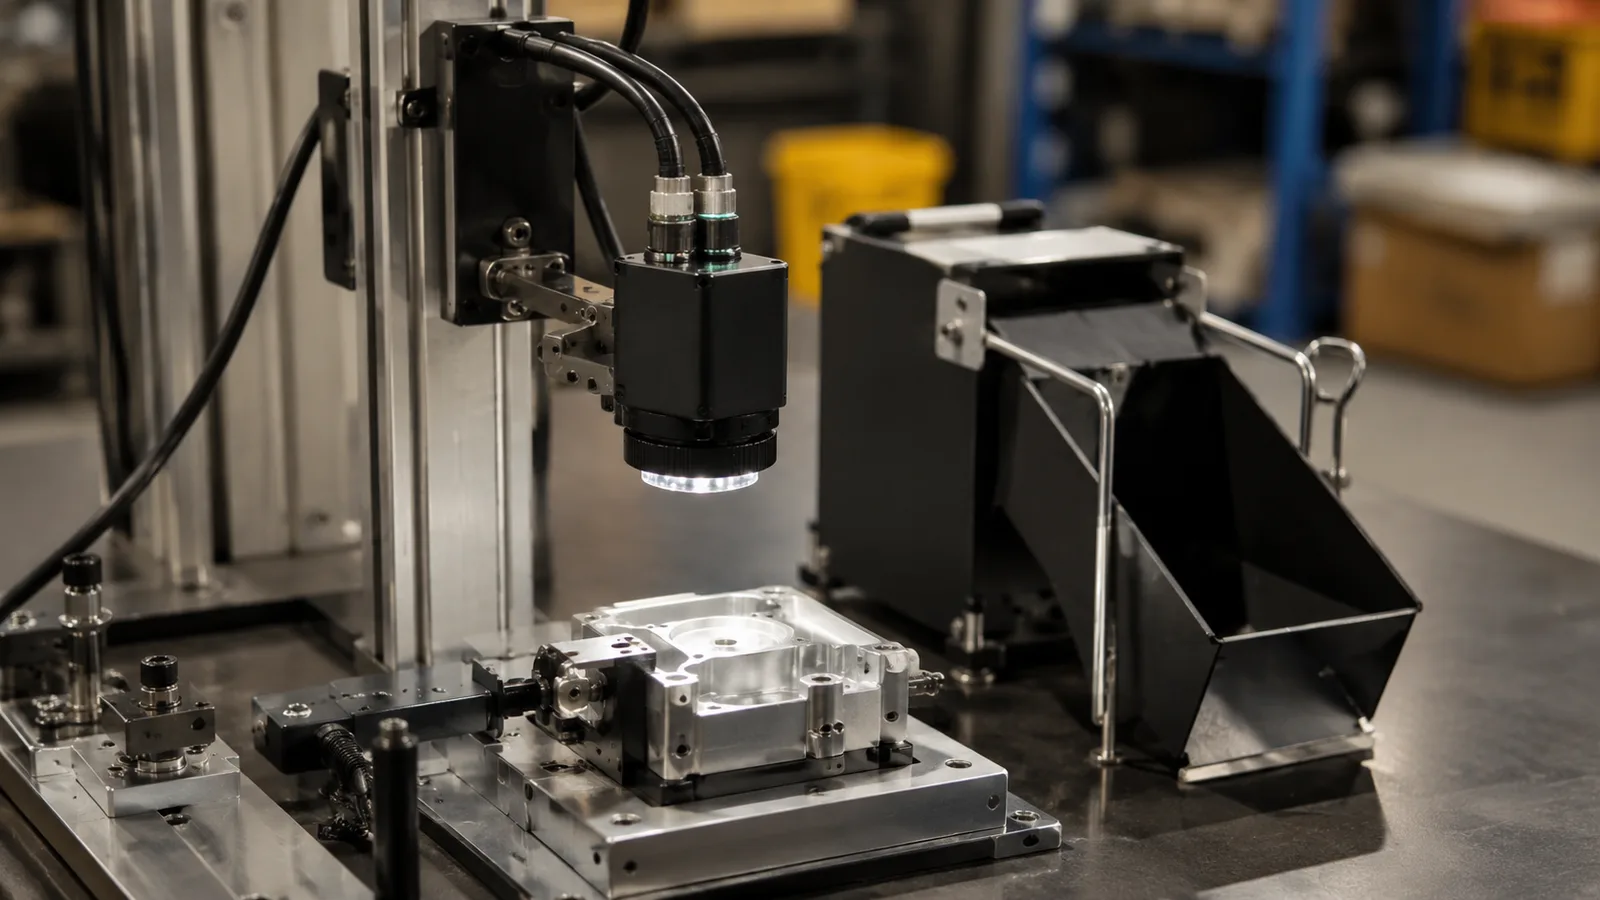
Интеллектуальная камера полезна, когда логика проверки остается неизменной, выходные данные просты и станции проверки не требуется отдельный ПК.
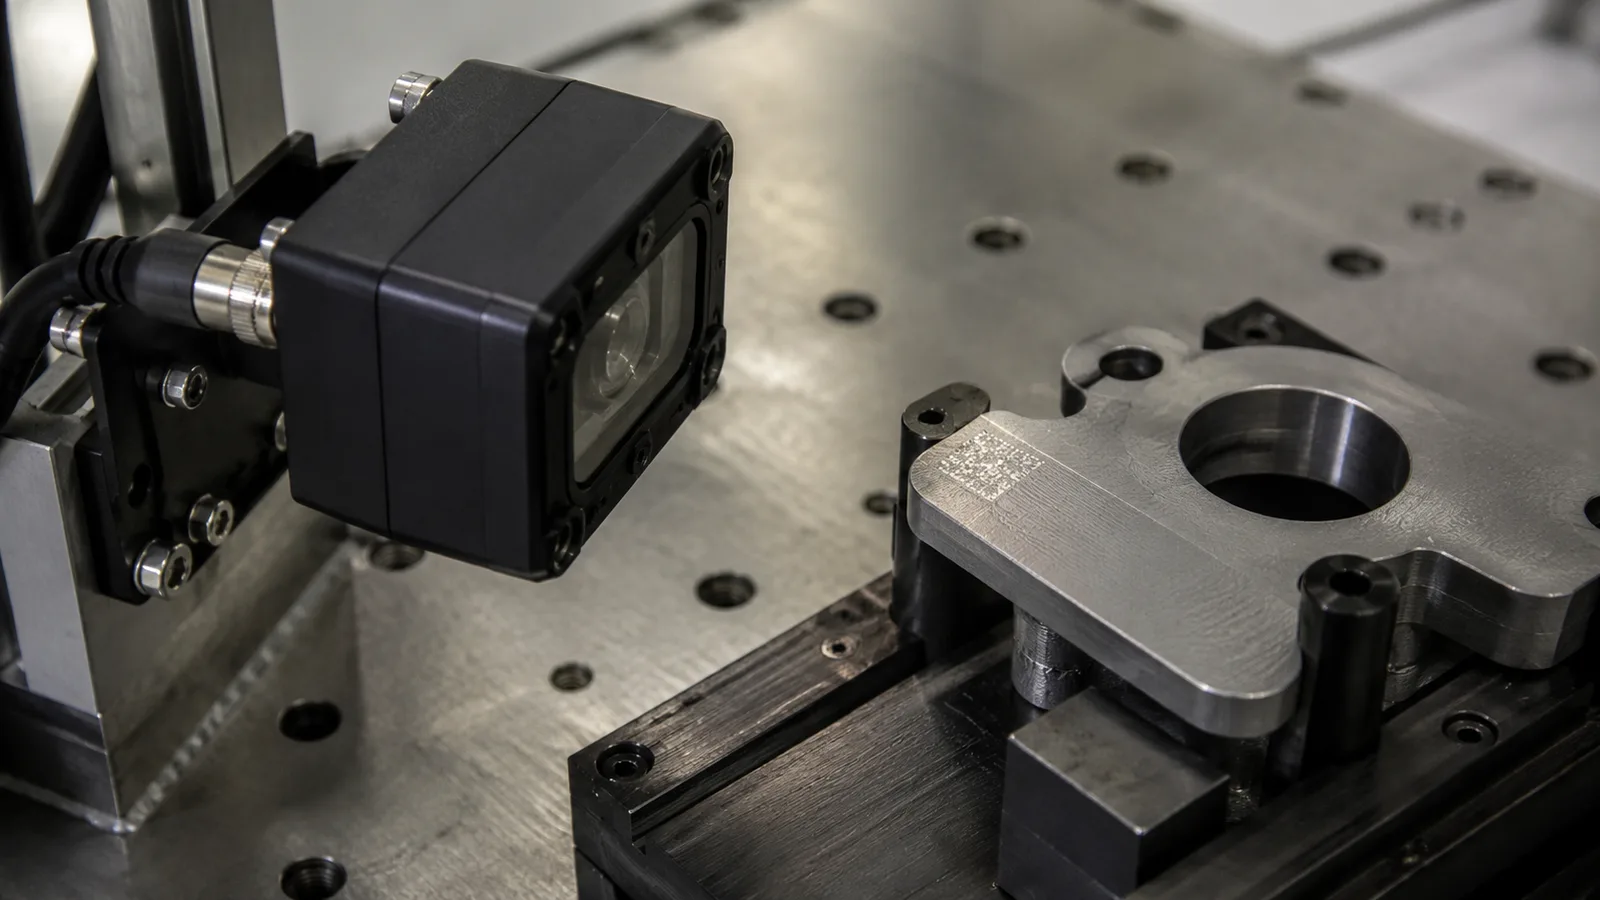
Считывание штрих-кода DPM затруднено, поскольку контрастность кода зависит от метода маркировки, качества поверхности, угла освещения, расстояния до камеры и движения детали.
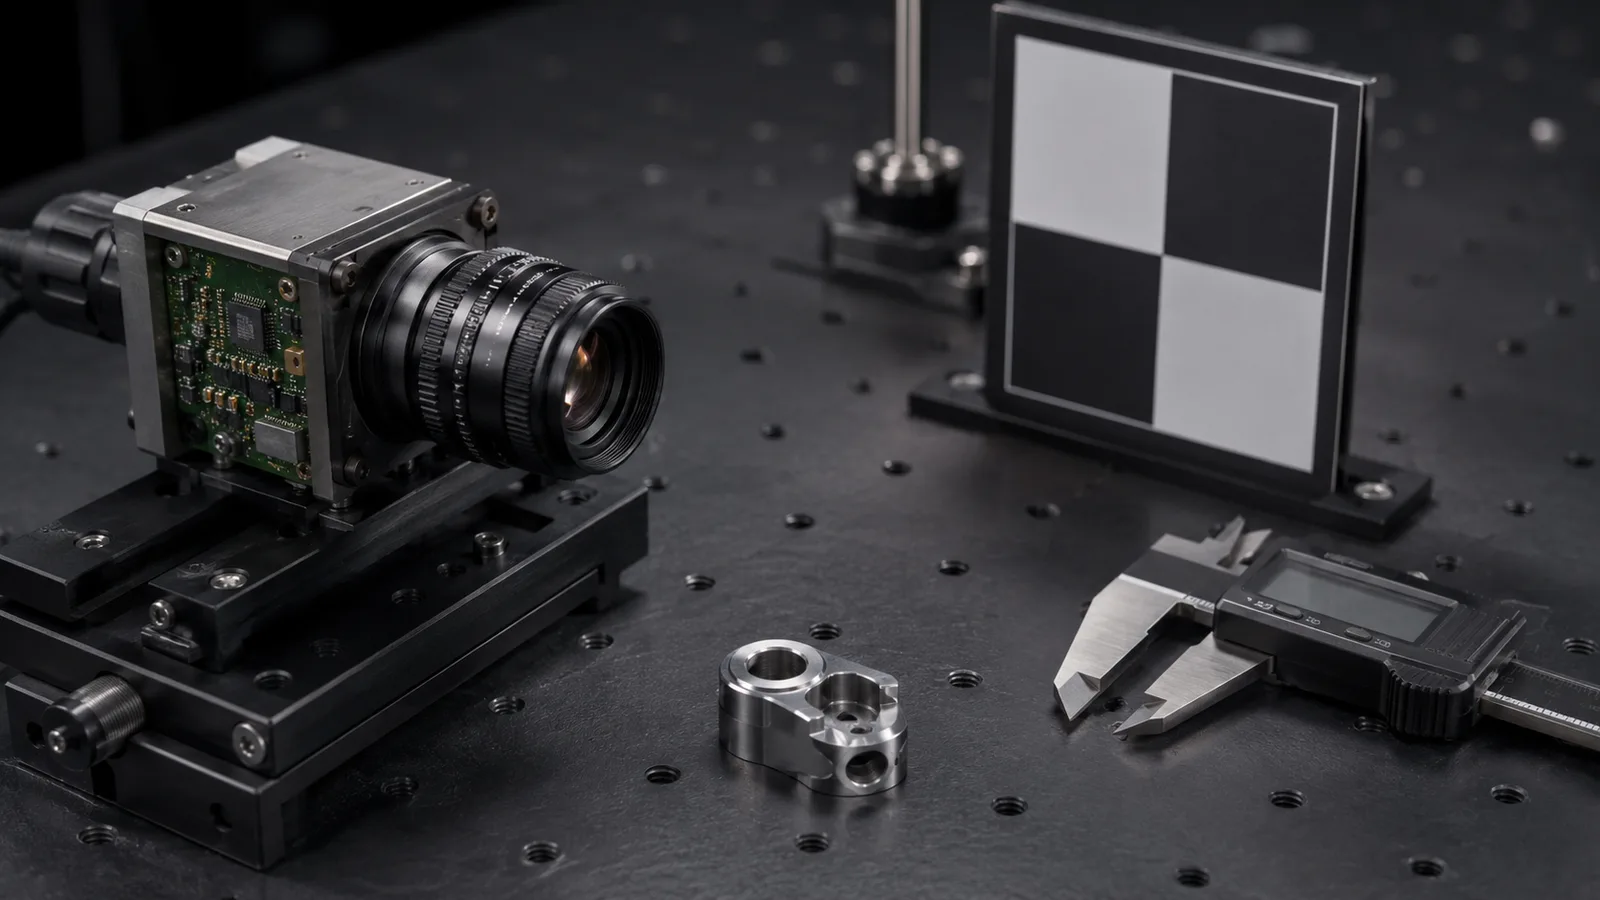
Разрешение следует оценивать по мельчайшим деталям внутри требуемого поля зрения, а затем сверять с качеством объектива, размытием изображения при движении, контрастностью освещения и запасом допуска.
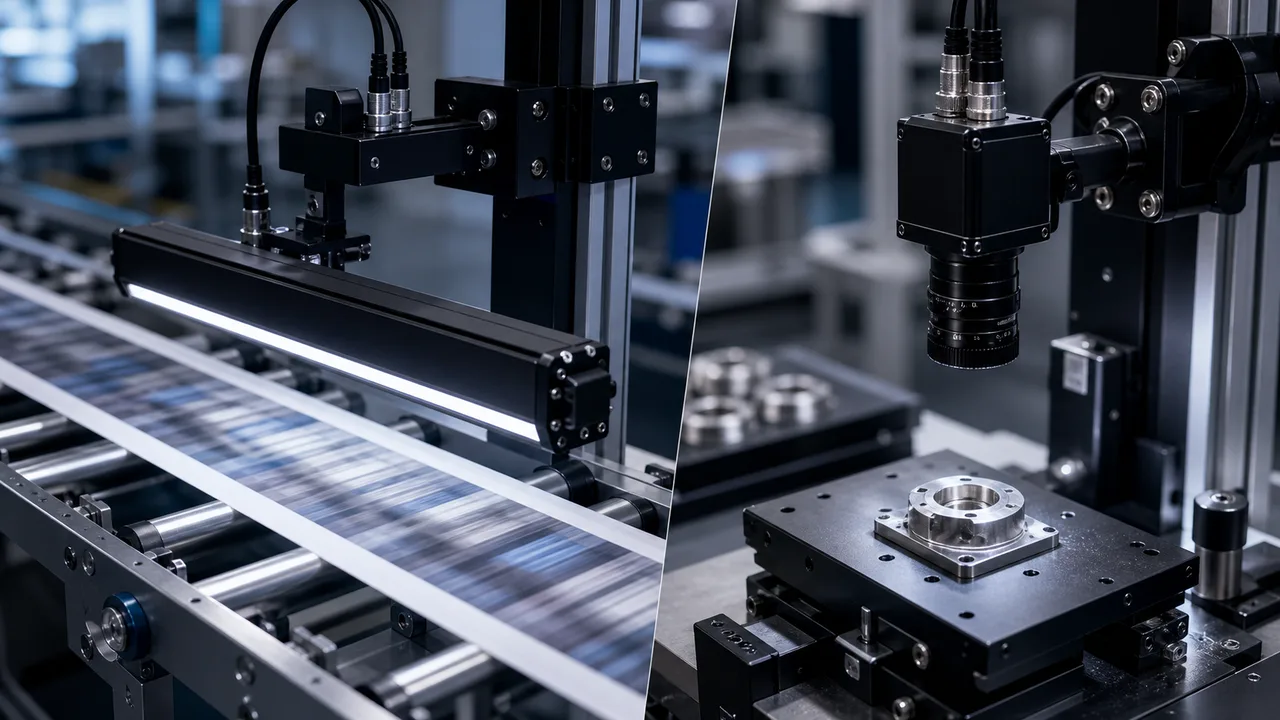
Используйте камеру сканирования площади, когда деталь можно остановить, остановить на станции индексации или захватить в одном кадре.
Выбирайте освещение машинного зрения, сначала проверив контрастность реального дефекта.
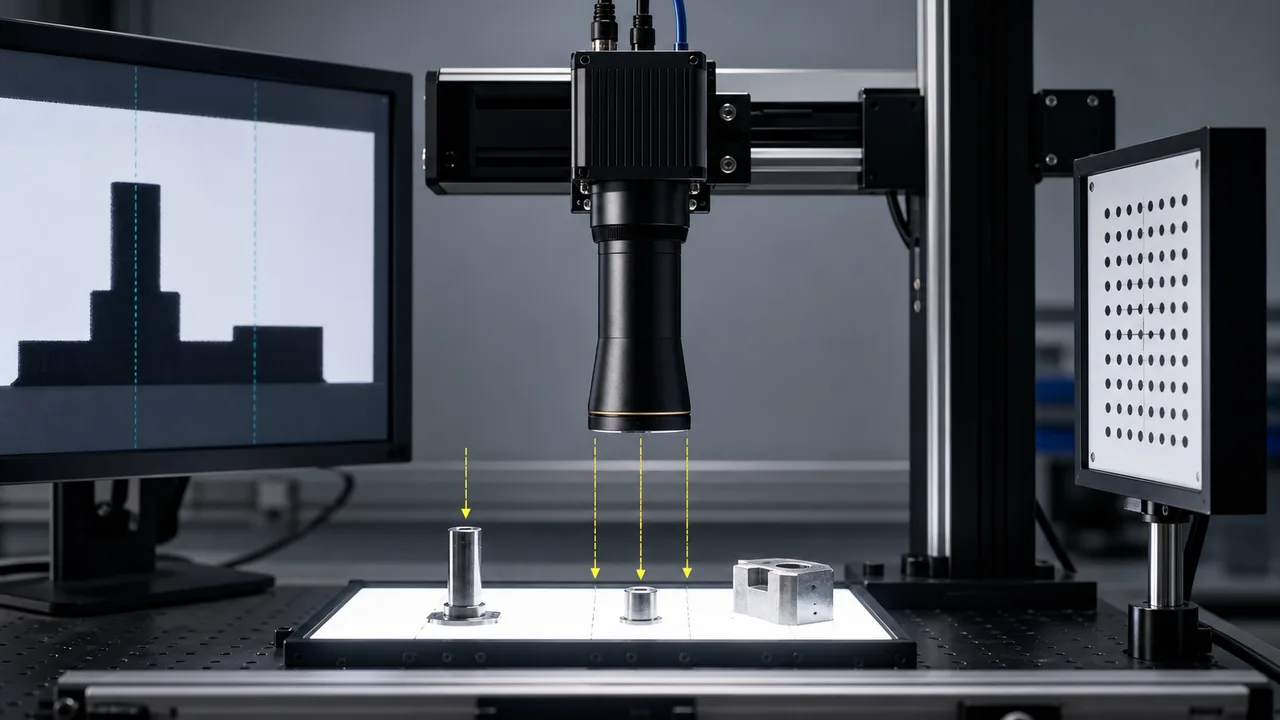
Телецентрическая линза оправдана, когда ошибка перспективы из-за изменения высоты или положения детали может изменить результат измерения.
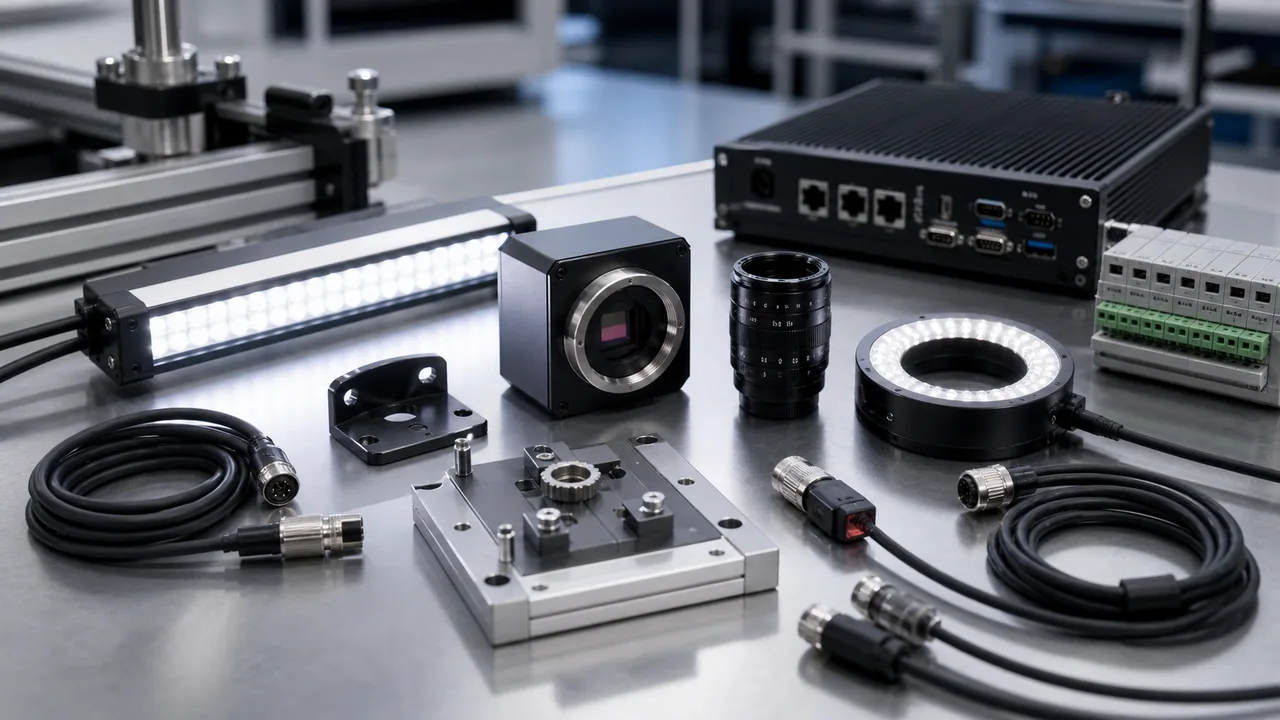
Система машинного зрения — сигнальная цепочка: оснастка и триггер обеспечивают предъявление детали, освещение создаёт контраст, объектив и камера получают изображение, программа принимает решение, контроллер/I/O передаёт результат.
Выбор гибкого питателя начинается с пяти параметров: поведения детали, поверхности для захвата, площади лотка, времени цикла и допуска робота.
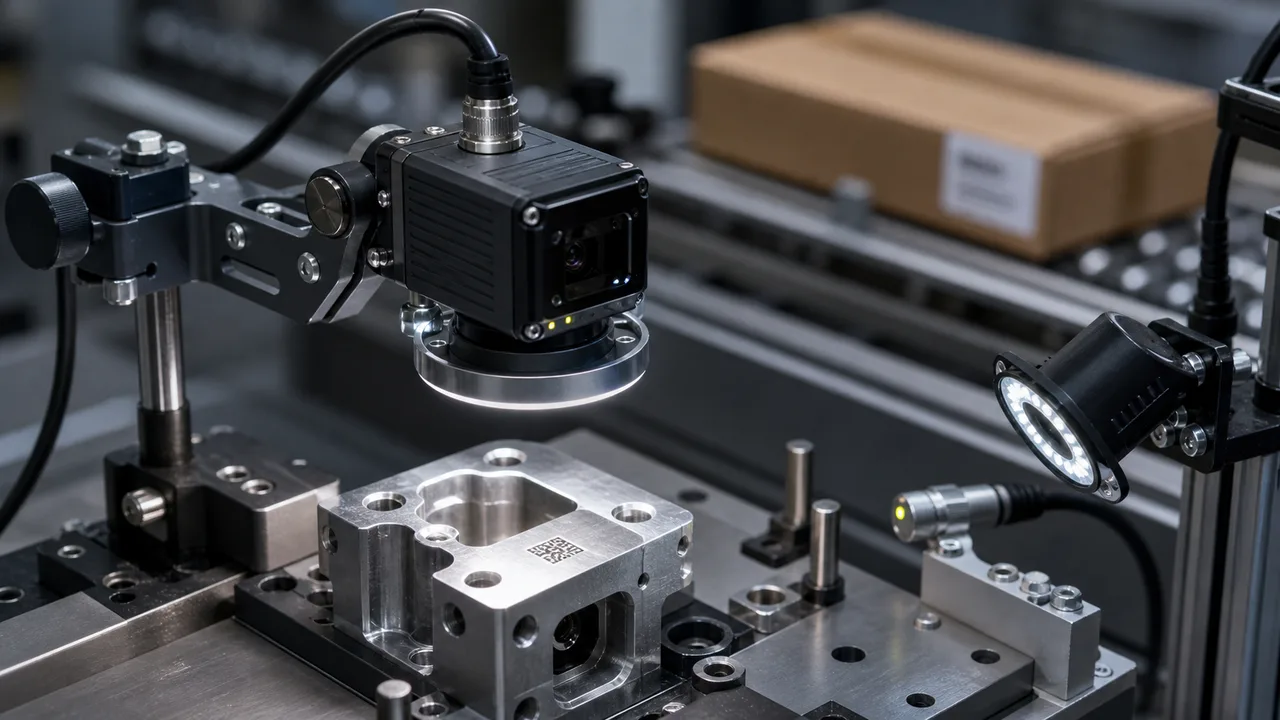
Стационарный промышленный считыватель штрих-кодов следует выбирать из образца кода наихудшего случая, а не из этикетки, напечатанной лучше всего.

Модель мира для промышленной метрологии, пригодная к производственному применению, не должна оценивать размеры непосредственно по сгенерированному видео.
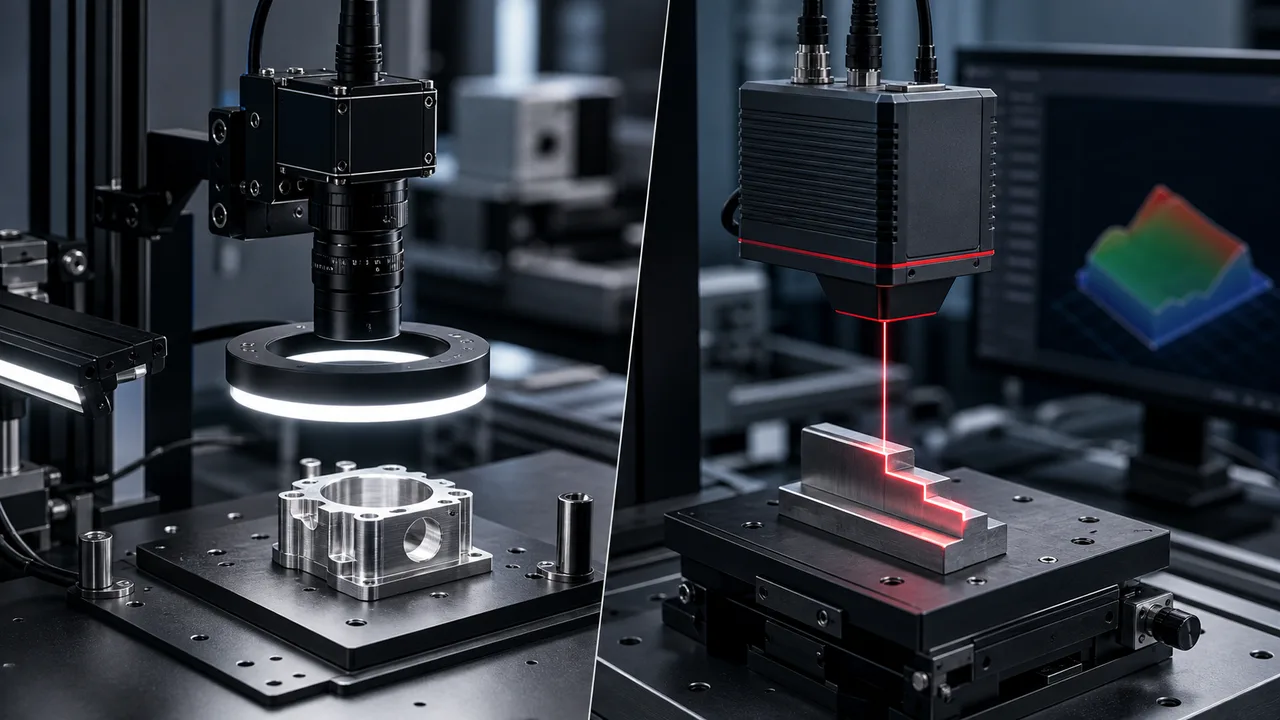
Зрение 2D лучше подходит, когда для решения достаточно контраста, кромок, печати, кода или положения.
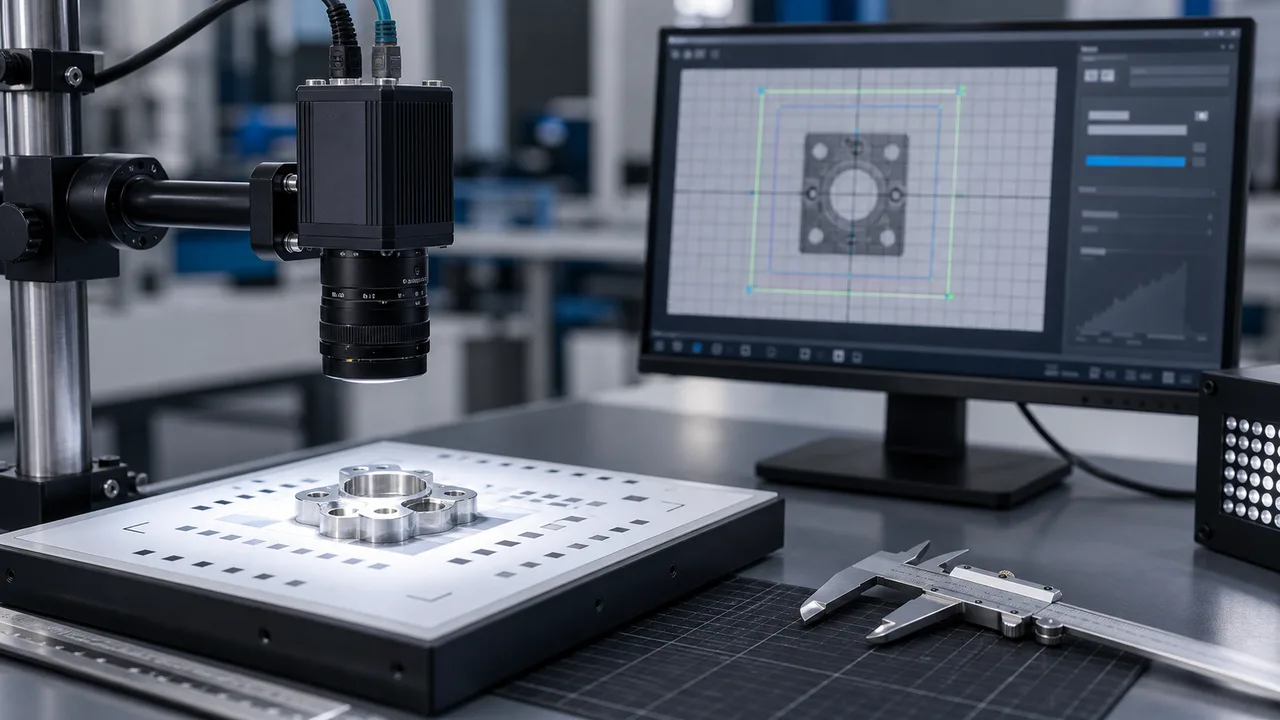
При сравнении промышленной камеры не начинайте с номера модели.
Оцените разрешение камеры машинного зрения, разделив необходимое поле зрения на количество используемых пикселей, а затем проверив, может ли полученный размер пикселя поддерживать наименьший элемент, допуск измерения и запас алгоритма.
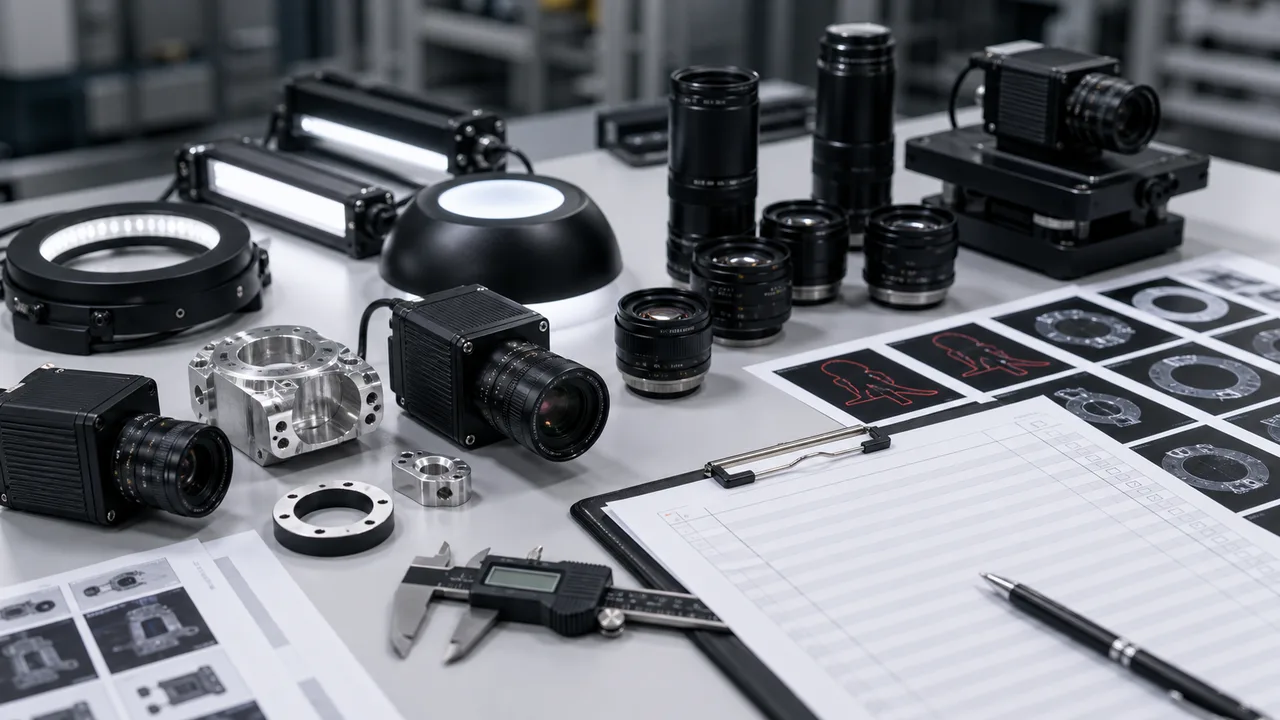
О поставщике камер машинного зрения следует судить по тому, как он обращается с реальными данными проверок, а не по размеру каталога.
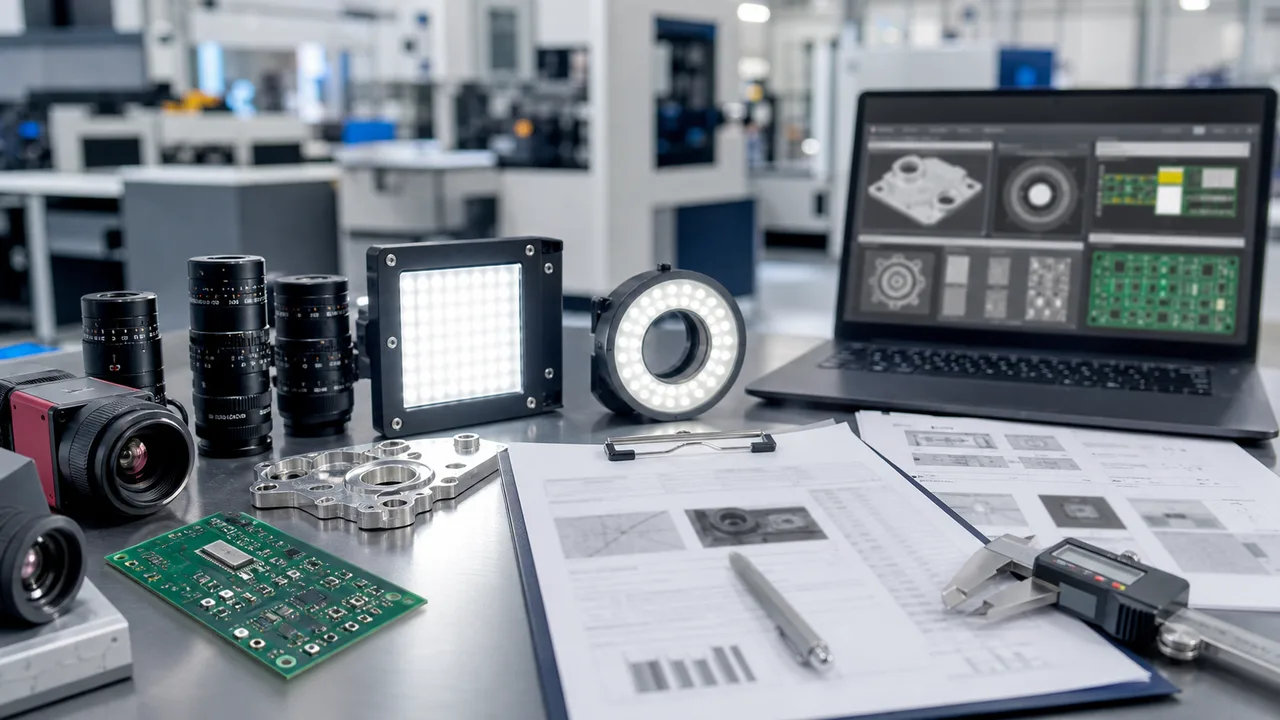
Поставщик систем машинного зрения подходит, когда он может превратить образец доказательства в полный маршрут: камеру, объектив, освещение, считыватель, 3D, контроллер, I/O и приемочные испытания.
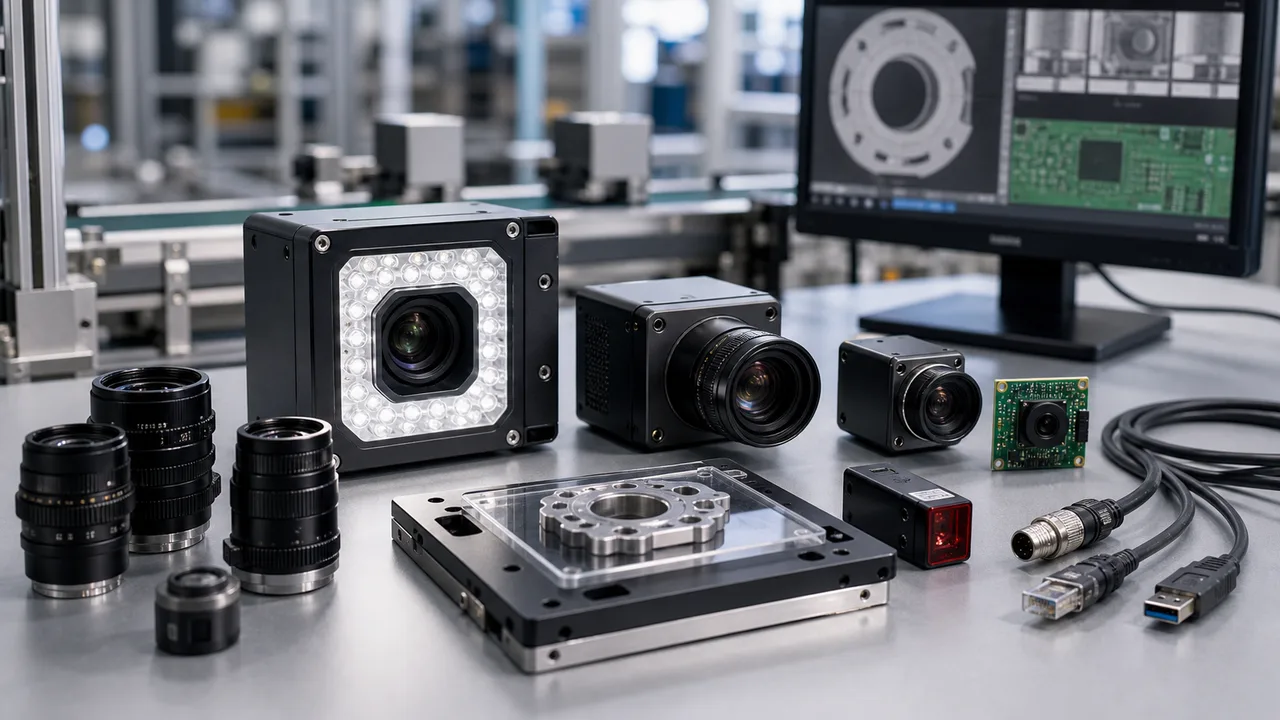
Промышленную камеру для машинного зрения следует выбирать по физике проверки: FOV, наименьший элемент, скорость движения, тип затвора, размер датчика, направление линзы, интерфейс, время срабатывания и освещение.
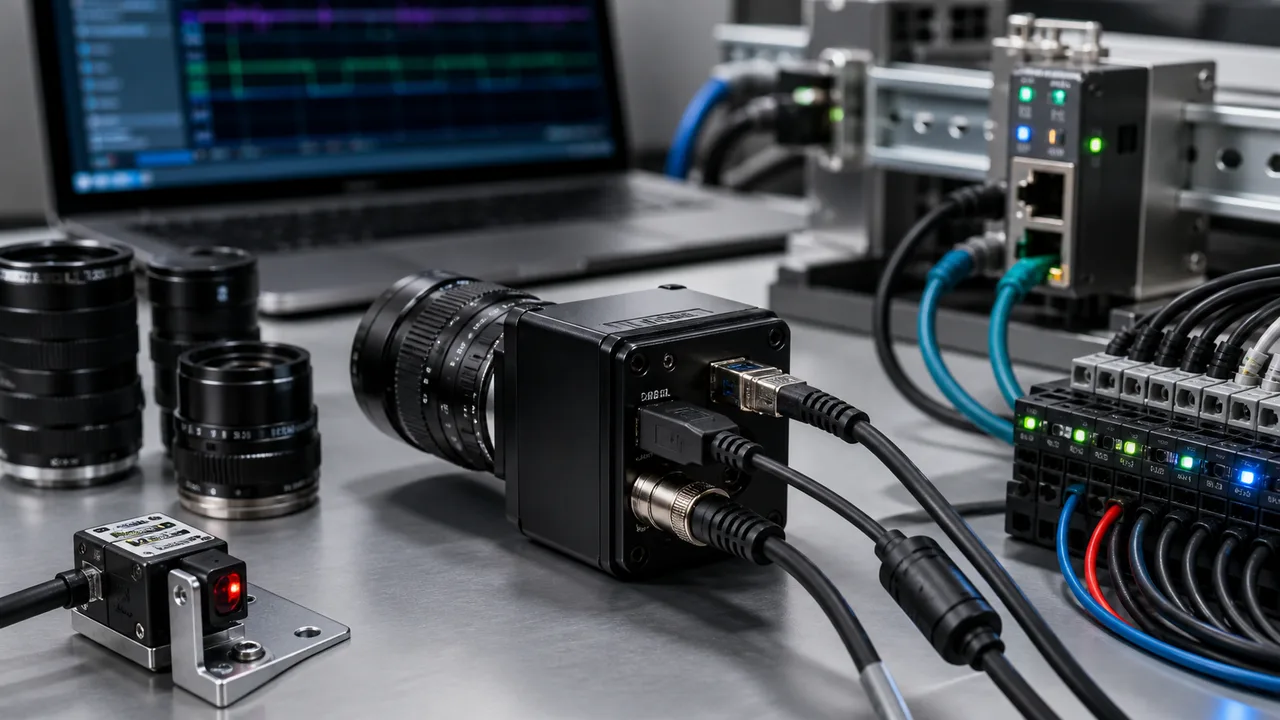
Выбирайте интерфейс промышленной камеры с учетом архитектуры оборудования.
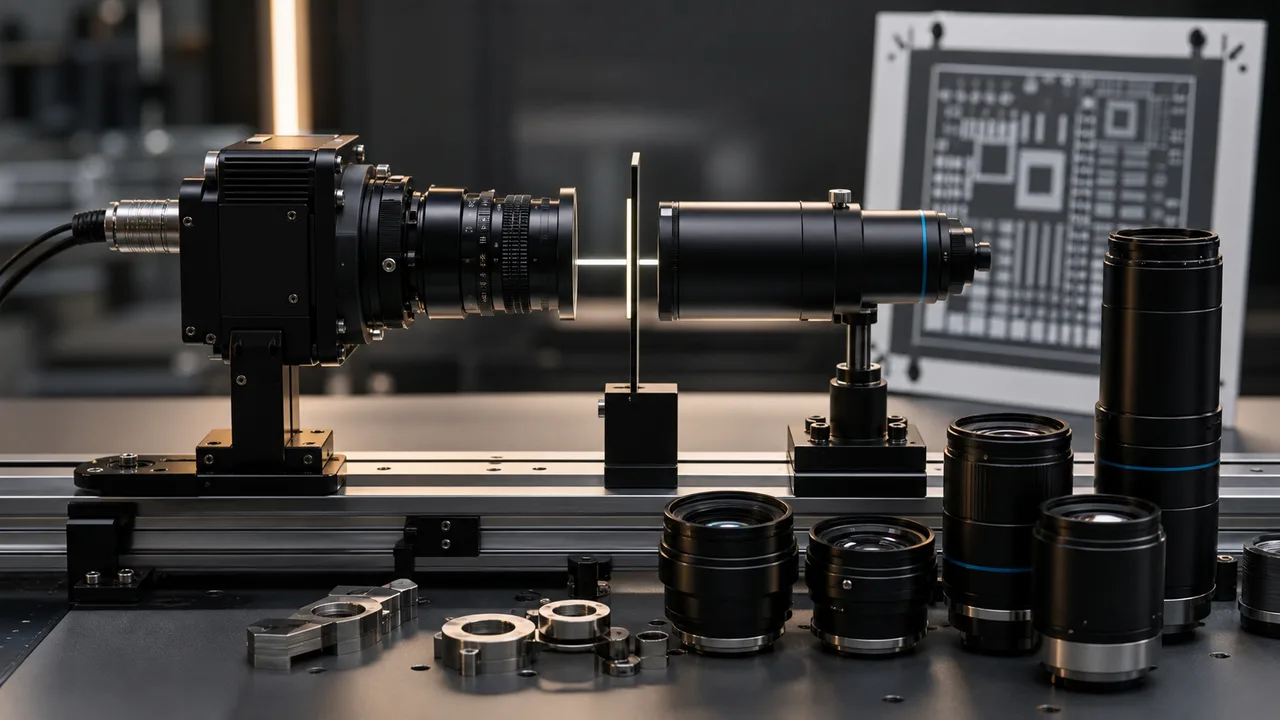
Сначала выберите линзу машинного зрения по полю зрения, размеру сенсора и рабочему расстоянию.
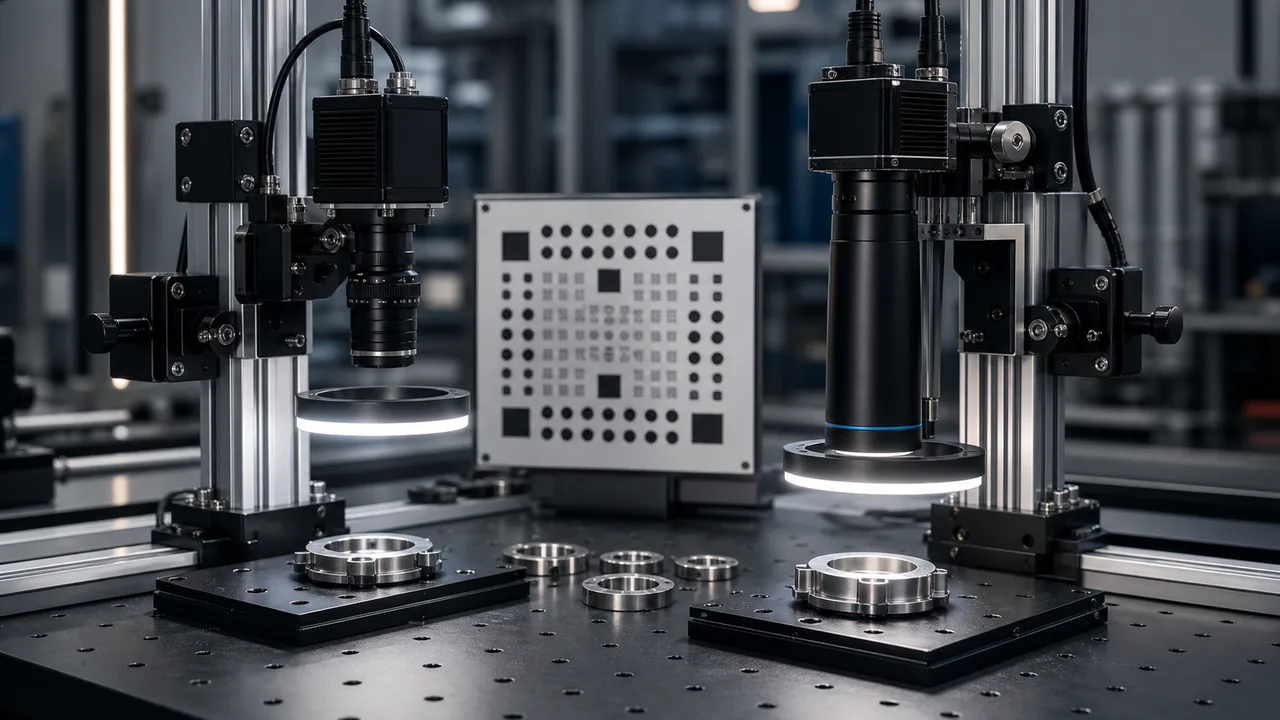
Используйте обычный объектив машинного зрения, когда задача заключается в наличии, дефекте, ориентации или грубом позиционировании, а ошибка перспективы не меняет решения.
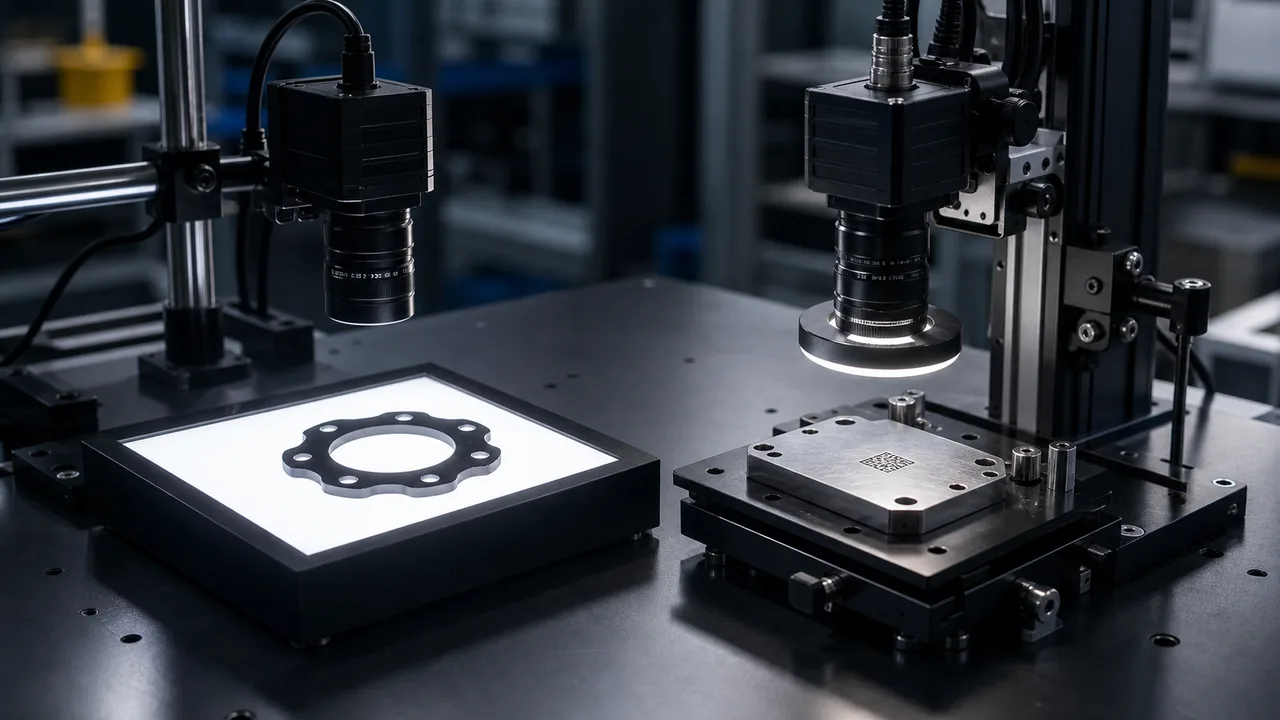
Используйте подсветку, когда решение зависит от силуэта контура, края, отверстия или зазора.
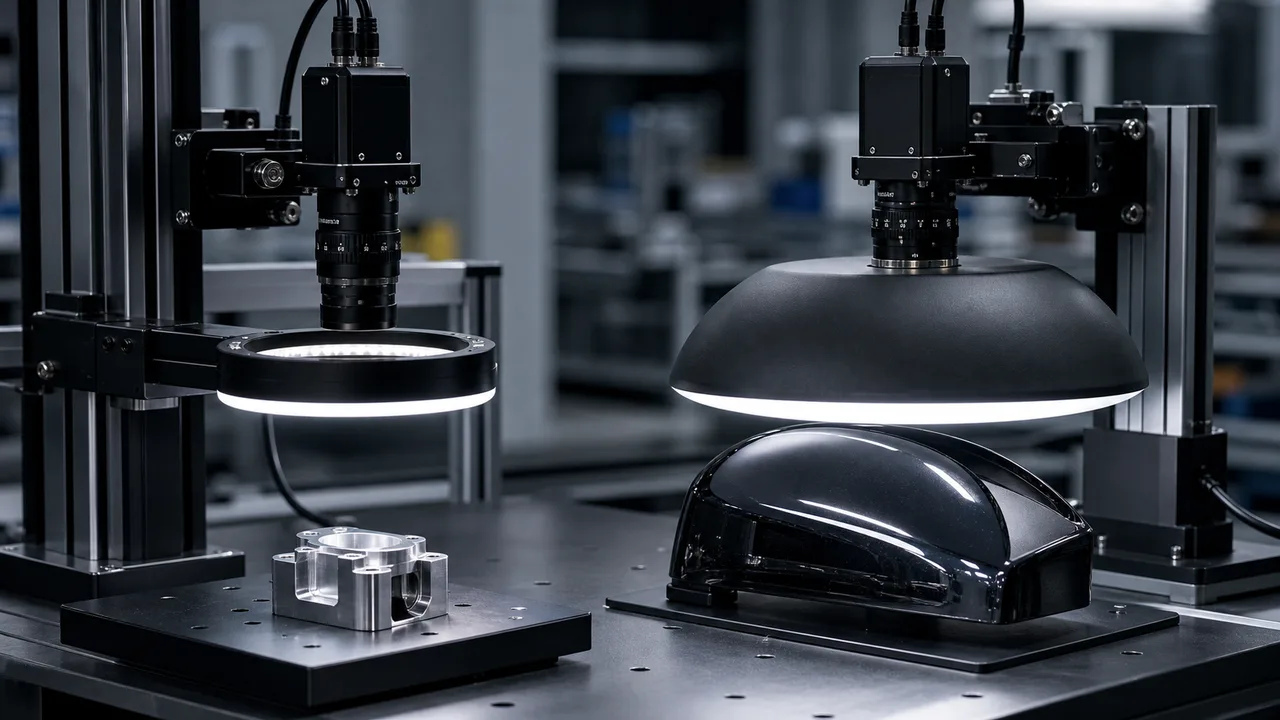
Используйте кольцевой фонарь для общего осмотра, если деталь не обладает высокой отражающей способностью и место для установки ограничено.
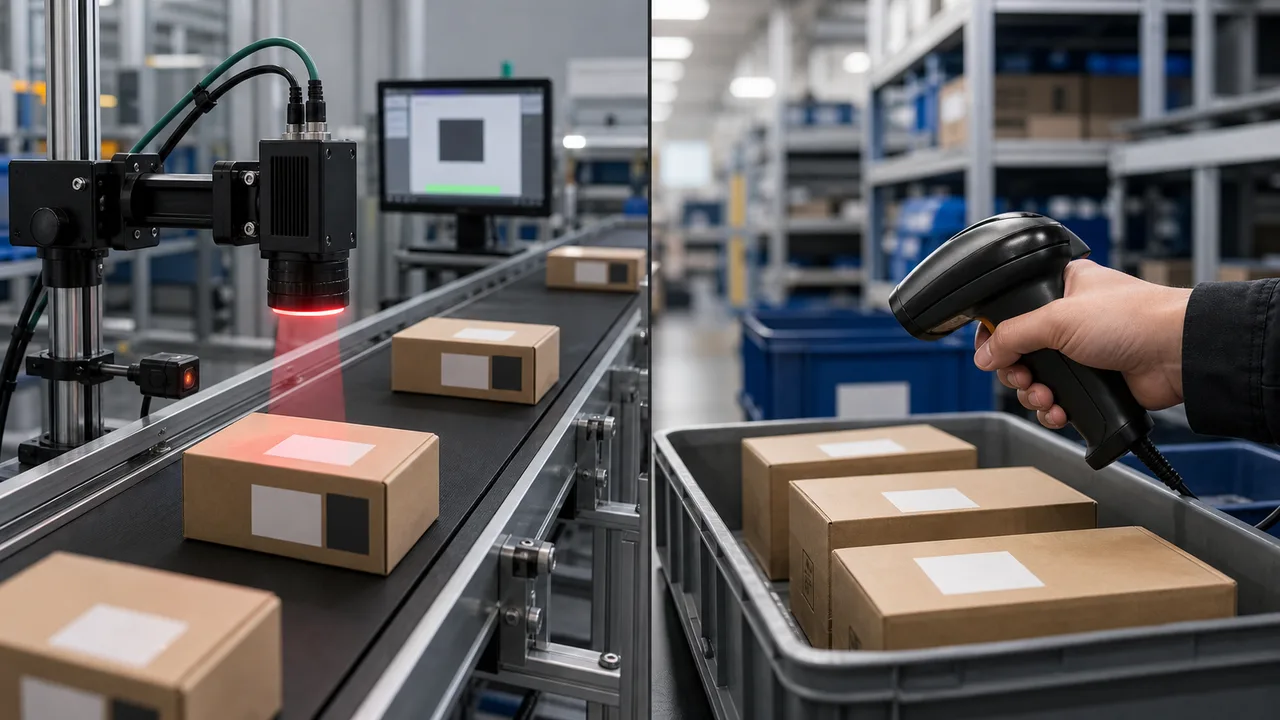
Используйте фиксированный считыватель штрих-кодов, если событие считывания должно быть автоматическим, повторяемым и привязанным к PLC или выходным данным базы данных.
Считыватель штрих-кодов для производства выбирают по доле успешных считываний и требованиям к интеграции, а не только по марке сканера.
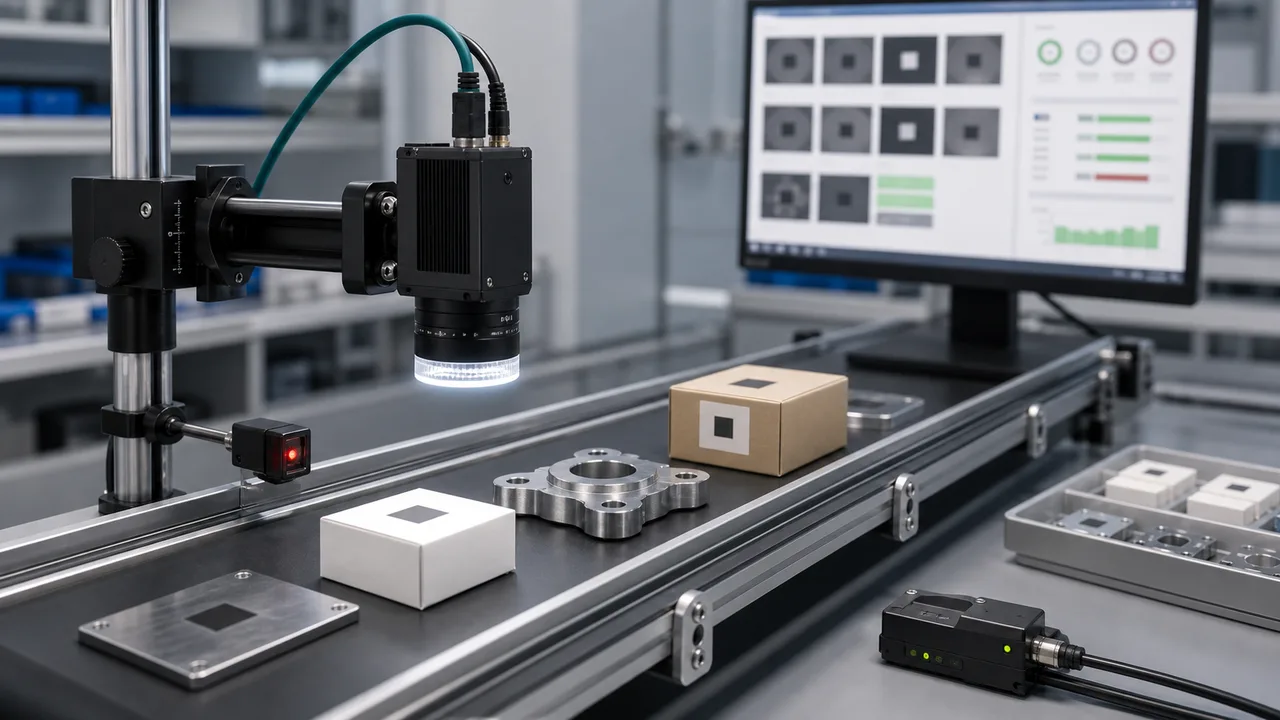
Выбирайте промышленный считыватель по реальным образцам кода и условиям производственной линии: типу кода, размеру модуля, качеству печати или маркировки, скорости, расстоянию считывания, освещению, запуску и протоколу вывода.
Считывание штрих-кода DPM следует планировать с отмеченной части, а не только с типа кода.
Установка считывателя штрих-кодов с фиксированным креплением должна планироваться от целевой доли успешных считываний назад.
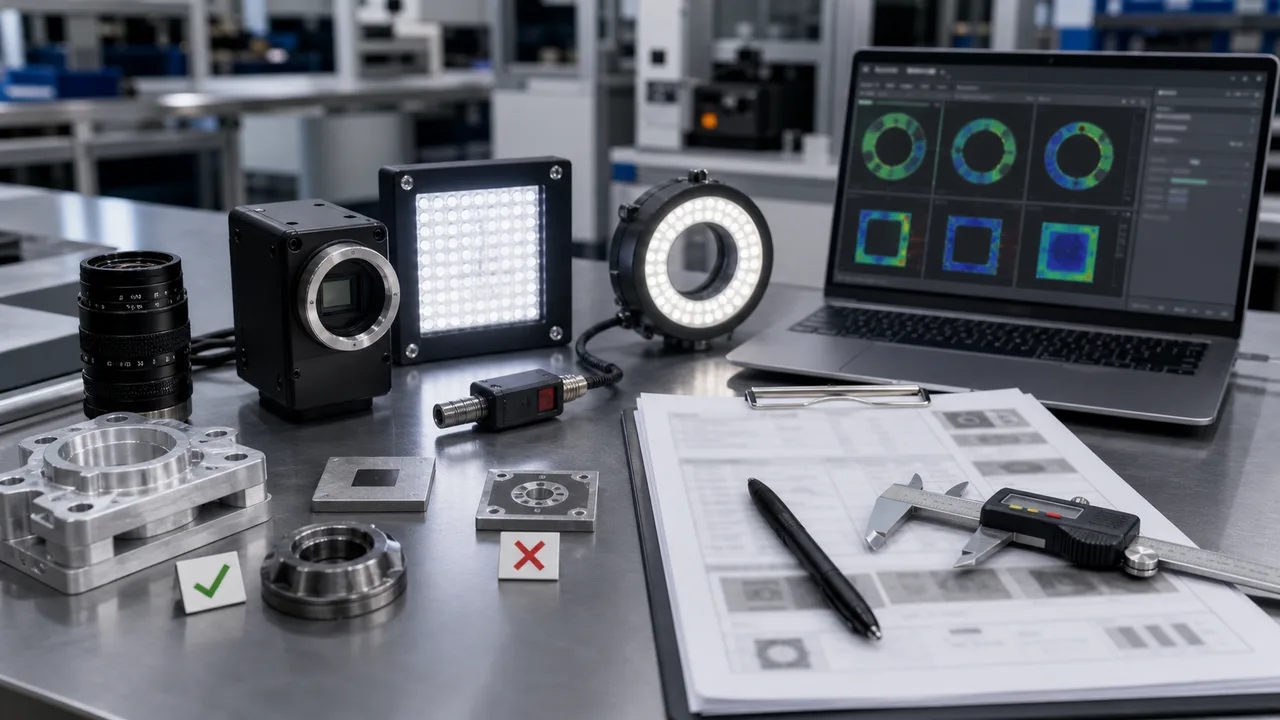
Полезная визуальная проверка RFQ должна определить производственное решение, а не просто запросить цену камеры.
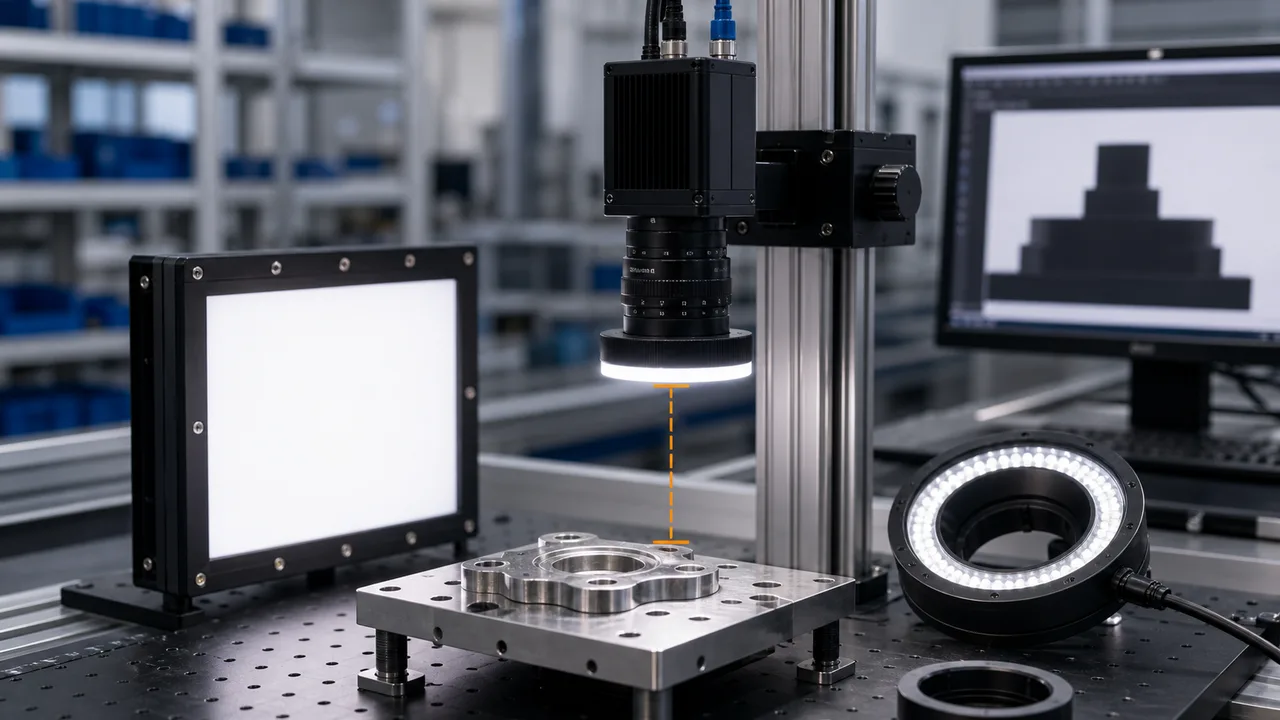
Рабочее расстояние — физическое расстояние от объектива до детали.
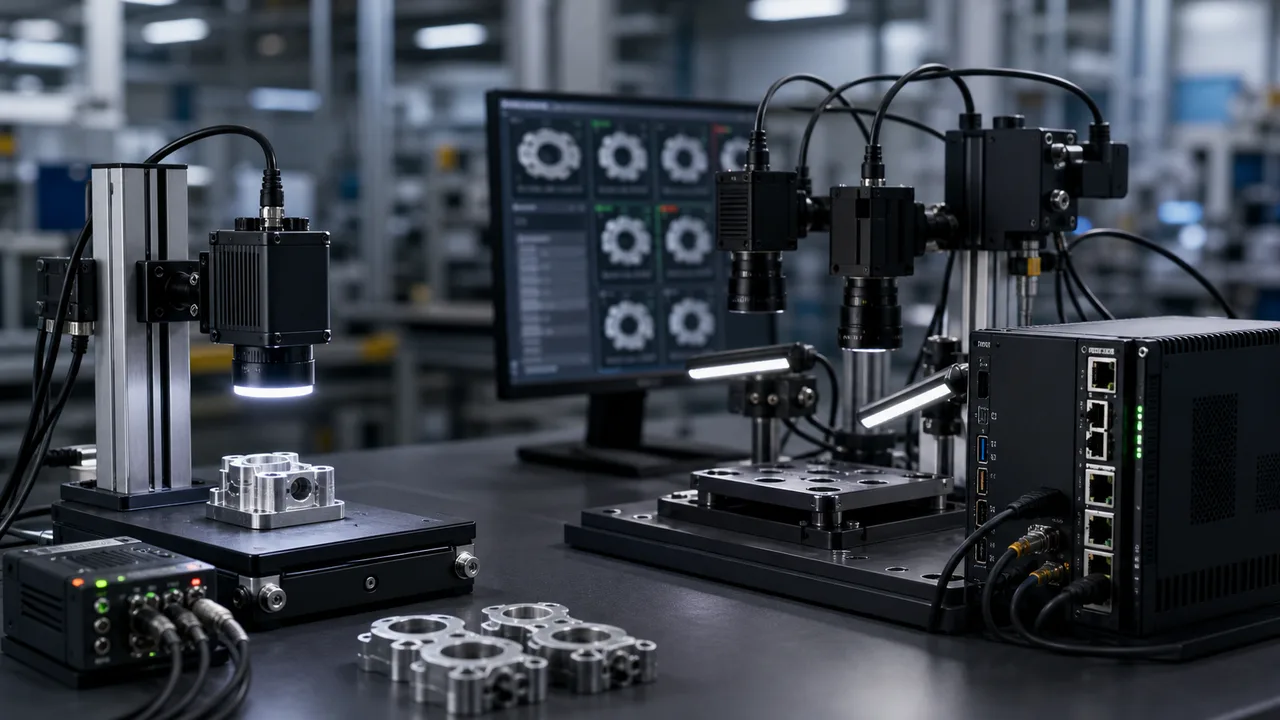
Используйте интеллектуальную камеру, если проверка ограничена одной станцией, простой логикой «годен/не годен», небольшим числом I/O и требует быстрого обслуживания.
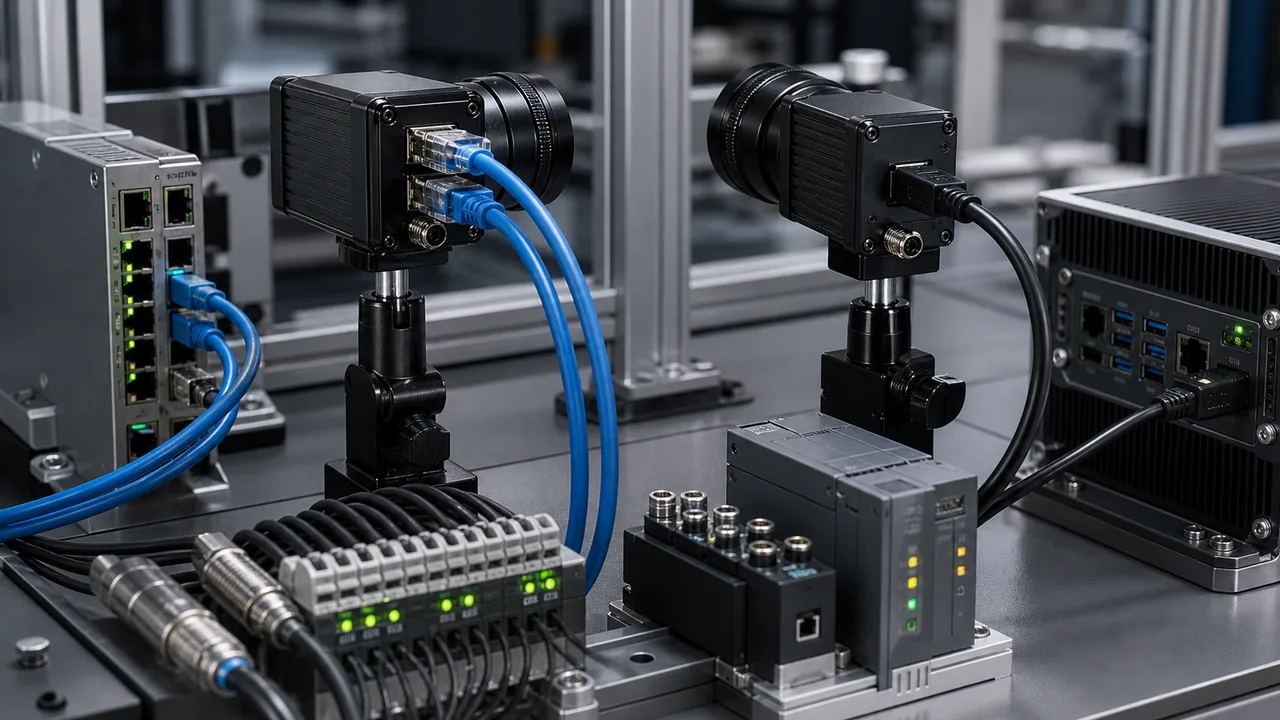
Выбирайте GigE, если камера находится далеко от компьютера, рабочие станции разнесены в пространстве или важна прокладка промышленной сети.
Выберите лазерный профилировщик, сопоставив ширину профиля, диапазон высот и требуемую повторяемость по оси Z с подвижной частью.
Освещение камеры линейного сканирования в первую очередь должно быть спроектировано с учетом скорости материала и экспозиции.
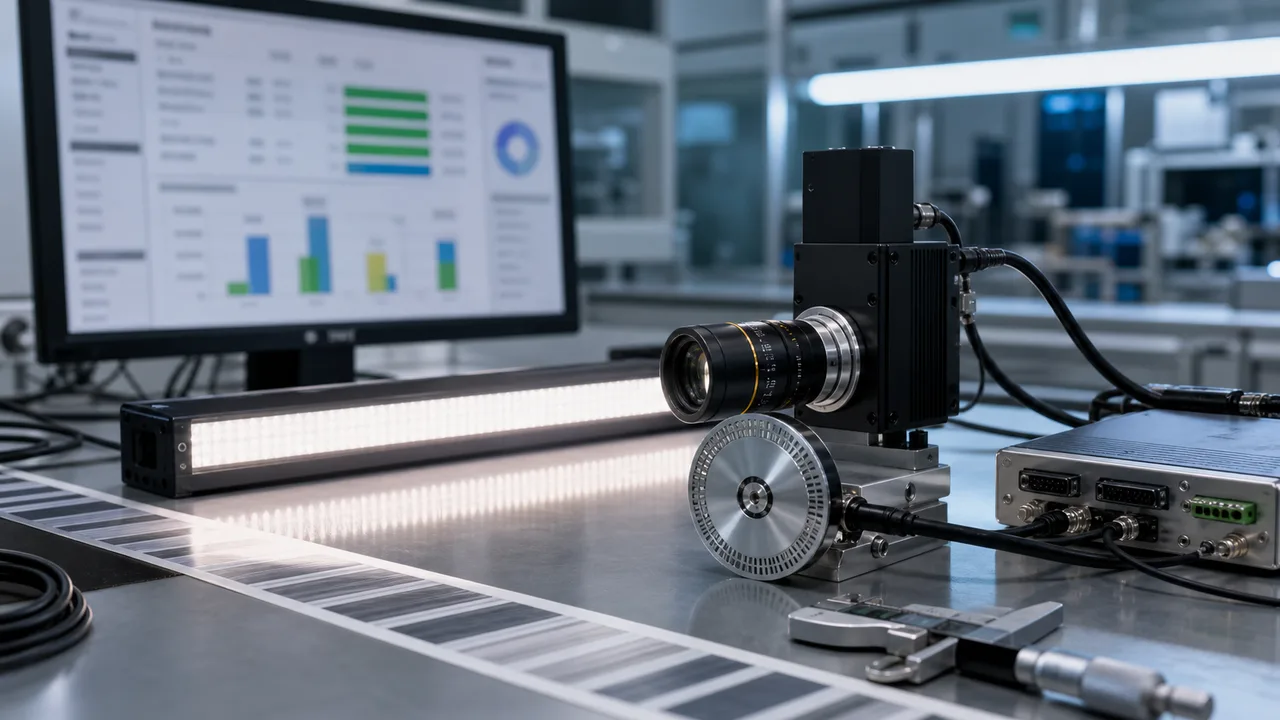
Цена камеры линейного сканирования зависит от всего маршрута проверки, а не только от корпуса камеры.
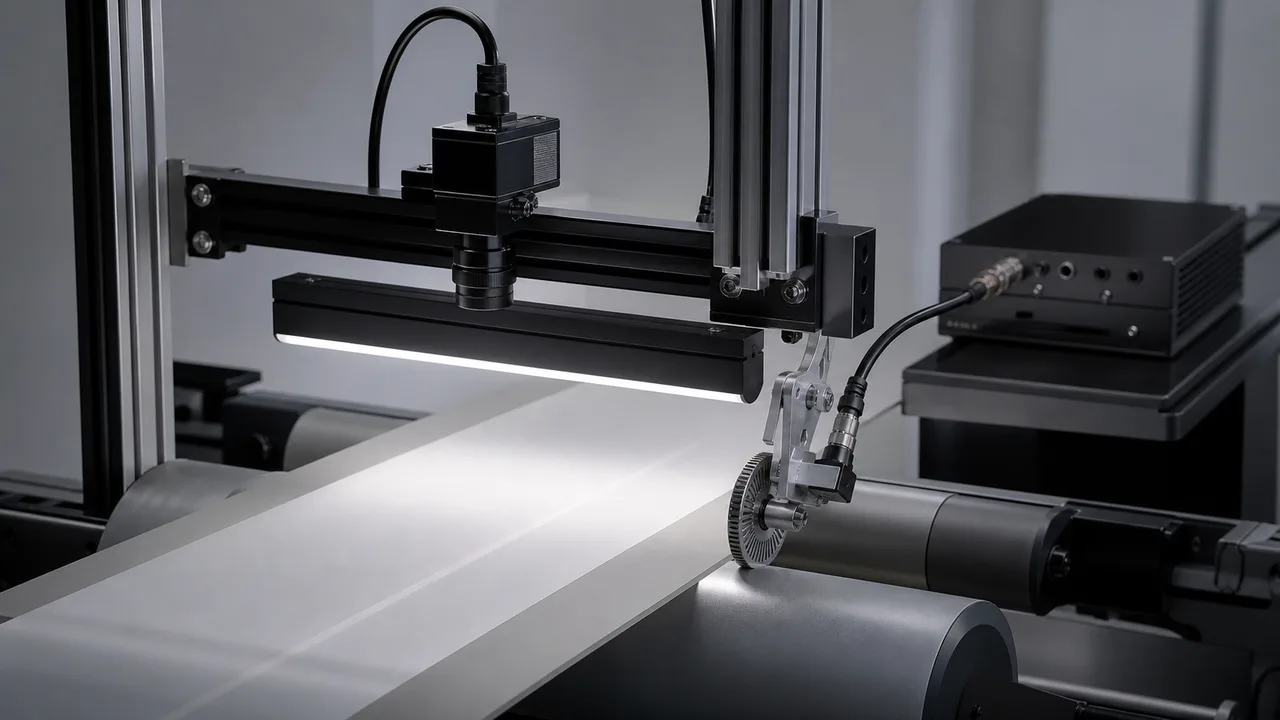
Камера линейного сканирования с входом энкодера полезна, когда изменяется скорость материала или геометрия изображения должна оставаться стабильной.
Проектируйте систему от решения о том, какие детали нужно отбраковывать, к требованиям оборудования.
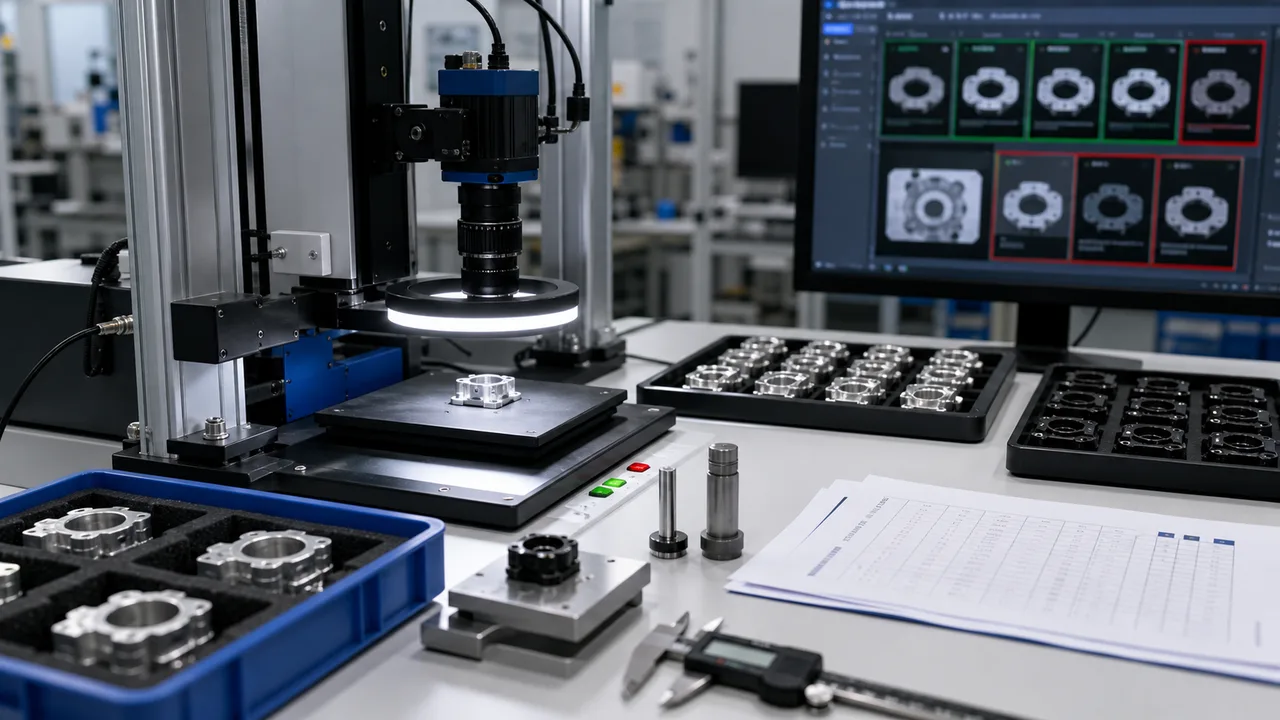
Приемочные испытания машинного зрения должны подтверждать воспроизводимые производственные доказательства, а не только успешное демонстрационное изображение.
Ресурсы
Соберите образцы, допуск, FOV и скорость перед выбором модели.
Найти дефекты раньшеFAQ по задаче
Используйте, когда компонент, допуск или световой маршрут еще не ясны.
Отправьте OK/NG образцы, фото, допуск, скорость линии, место установки и интерфейс вывода.
Финальный маршрут зависит от изображений образцов, скорости, допуска и монтажных ограничений.