
日本語の選定ルート
2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。高さ、幾何学的表面プロファイル、ギャップ、幾何学的体積、溶接形状、または表面形状が合否を決定する場合、3D ビジョンは追加コストを支払う価値があります。
比較
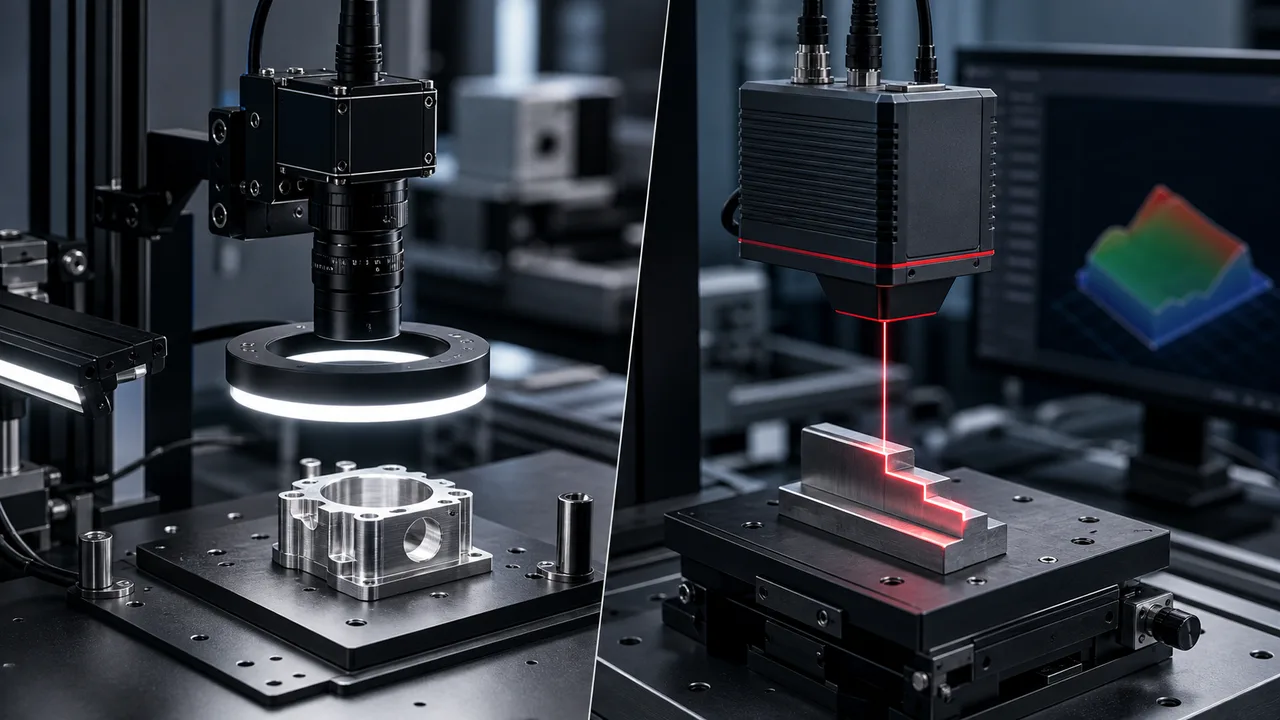
欠陥、寸法、高さ、体積、表面形状のタスクについて、2D と 3D の検査方法を比較します。
要点
2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。高さ、幾何学的表面プロファイル、ギャップ、幾何学的体積、溶接形状、または表面形状が合否を決定する場合、3D ビジョンは追加コストを支払う価値があります。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。高さ、幾何学的表面プロファイル、ギャップ、幾何学的体積、溶接形状、または表面形状が合否を決定する場合、3D ビジョンは追加コストを支払う価値があります。
3D は、高さと形状の問題に役立ちます。
3D プロファイラーの高さ測定範囲は基準距離 20 mm で 4.6 mm、160 mm で 82 mm です。このため、部品の高さがセンサー選定条件になります。
2D ビジョン システムは、平面画像をキャプチャし、コントラスト、エッジ、テクスチャ、印刷情報、または位置を使用して決定を行います。通常、ラベル、存在、方向、バーコード、OCR、および多くの表面欠陥のチェックでは、この方が簡単、高速、低コストです。
3D ビジョン システムは、奥行き、高さ、またはプロファイル情報を追加します。傷、溶接、隙間、体積、平坦度、ロボットの Z 位置、または部品の形状を色やコントラストで確実に分離できない場合に重要になります。
実際の検査セルでは、位置、バーコード、または存在に 2D ビジョンを使用し、高さまたはプロファイルの測定に 3D を使用します。ルートは、テクノロジーの好みではなく、受け入れ基準によって選択する必要があります。
サンプル画像、欠陥例、高さ許容差、視野、作動距離、ライン速度、現在の故障モードを送信します。 Deyi は、2D コントラスト、3D プロファイル、または組み合わせたルートのいずれがより安全であるかを判断できます。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 2D ビジョン証拠 | フラットイメージでコントラスト、エッジ、プリント、コード、位置を使用します。 | 良い/悪い画像とターゲットの特徴サイズを送信します。 |
| 3D ビジョン証拠 | 高さ、ギャップ、プロファイル、体積、または表面形状を使用します。 | 高さ範囲、Z 許容値、および表面の動作を送信します。 |
| コストとスピード | 通常、2D の方が簡単で高速です。 3D は、キャリブレーションと信号の制約を追加します。 | 受け入れルールに本当に深さが必要かどうかを確認します。 |
| 共通ハイブリッドルート | 2D は位置特定やコード読み取りを行い、3D は高さや輪郭形状を測定します。 | PLC、ロボット、またはデータベースで必要なすべての出力をリストします。 |
| 短い基準距離での3D測定範囲 | DY-GL8020 は、20 mm 基準距離で動作し、9.6 mm のワイド プロファイル全体で +/-2.3 mm の高さ (4.6 mm フルスケール) を測定します。 | 合計の高さの変動と 1 回のスキャンでカバーする必要がある幅を送信します。 |
| 長い基準距離での3D測定範囲 | DY-GL8160D は、部品から 160 mm 離れて立っており、高さは +/-41 mm、82 mm のフルスケール Z 範囲に達します。 | その距離でセンサーが治具や保護ガードと干渉せずに設置できるか確認します。 |
| 基準距離が測定可否を決める理由 | Z 測定範囲は距離に応じて、20 mm で 4.6 mm、62 mm で 22 mm、160 mm で 82 mm となります。測定範囲を超える高さの部品は1回の走査では測定できません。 | 1 つの数値ペアで最も高いフィーチャと最も短いフィーチャを指定します。 |
エリアカメラは視野、対象の動き、シャッター方式、必要な画素形式から選びます。
高さや形状が判定根拠となる場合は、構造化光やレーザープロファイルを検討します。
マシンビジョンシステムは、カメラ・レンズ・照明・画像処理に、トリガと結果通信を組み合わせた検査経路として選定します。
ロボットガイダンスは画像上の位置を、適切なロボット座標とワーク座標へ変換する工程です。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英語の原文フレキシブルフィーダーは部品を分離し、カメラとグリッパーが扱える姿勢で供給するために選びます。
よくある質問
2D ビジョンはフラットなイメージから意思決定を行います。 3D ビジョンは、ジオメトリが重要な場合に高さ、深さ、またはプロファイル データを追加します。
ビジョン 2D 検索は、通常、2D マシン ビジョンを意味します。これは、高さや深さを測定せずに、コントラスト、エッジ、位置、ラベル、バーコード、または印刷された特徴を使用するカメラベースの検査ルートです。
通常、印刷されたラベル、バーコード、存在、方向、エッジ チェック、および照明のコントラストによってはっきりと見える欠陥には、2D で十分です。
2D コントラストでは証明できない、高さ、ギャップ、体積、溶接プロファイル、平坦度、ロボットの Z 位置、または形状の違いによって合否が決まる場合は、3D を選択してください。
サンプル画像、対象欠陥、視野、作動距離、ライン速度、公差、関連する場合は高さ範囲、および現在の検査失敗例を送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。