ロボットガイダンスと供給
フィーダー、カメラ、ロボットのサイクルを一体で測る
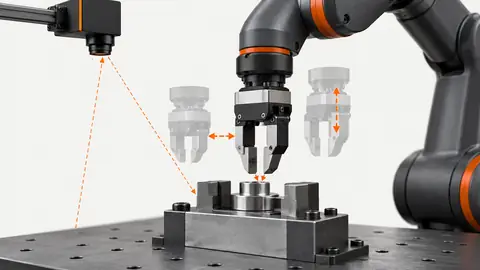
カメラの定格レートとロボット速度だけでは設備処理量を求められません。実際の把持機構と投入量で、取出し完了間隔と次動作を止める区間を測ります。
マシンビジョンのトラブル対策
座標ずれ、ワーク姿勢の不安定さ、ピッキング失敗を工程ごとに切り分けます。
カメラの定格レートとロボット速度だけでは設備処理量を求められません。実際の把持機構と投入量で、取出し完了間隔と次動作を止める区間を測ります。
振動レシピが正しくても、視覚モデル、トレイ、把持機構が別品種なら誤動作します。切替を一ファイルではなく、機械とソフトの識別子一式として管理します。
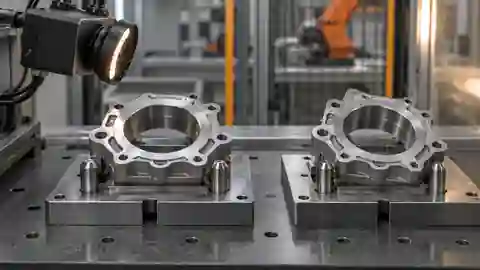
トレイがよく動いても、有効な供給とは限りません。振動の強さではなく、実際に把持できる部品を最適化します。本番トレイ、代表部品、安定した撮像を使います。
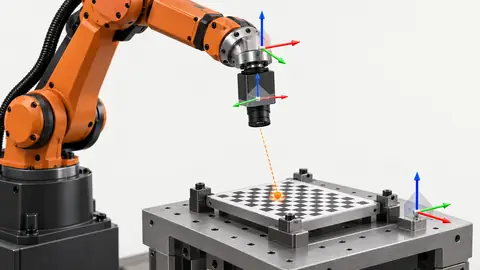
教示点での当てはめ誤差が小さくても、他位置で正確に把持できるとは限りません。本手順は固定カメラの平面XY配置用で、3Dや移動カメラには別のモデルが必要です。
画像中心の変動、座標変換、ロボットとツールの誤差を分け、画像誘導の取料ずれに補正を加える前に原因を確認します。 元画像と対応する結果記録を一緒に保存します。
再校正を繰り返すと、誤ったTCPや把持平面を隠すことがあります。画像位置、座標変換、把持機構を分け、実動作は承認された試運転手順で行います。
検索条件に一致するタイトルがありません。
技術相談
サンプル画像、現在の構成、失敗した確認手順をお送りください。視野、ワーキングディスタンス、ライン速度、受入基準が分かると具体的な検討につながります。
サンプルを送って技術相談する