
日本語の選定ルート
良品/不良品サンプル画像を準備
ロボットビジョン ガイダンス
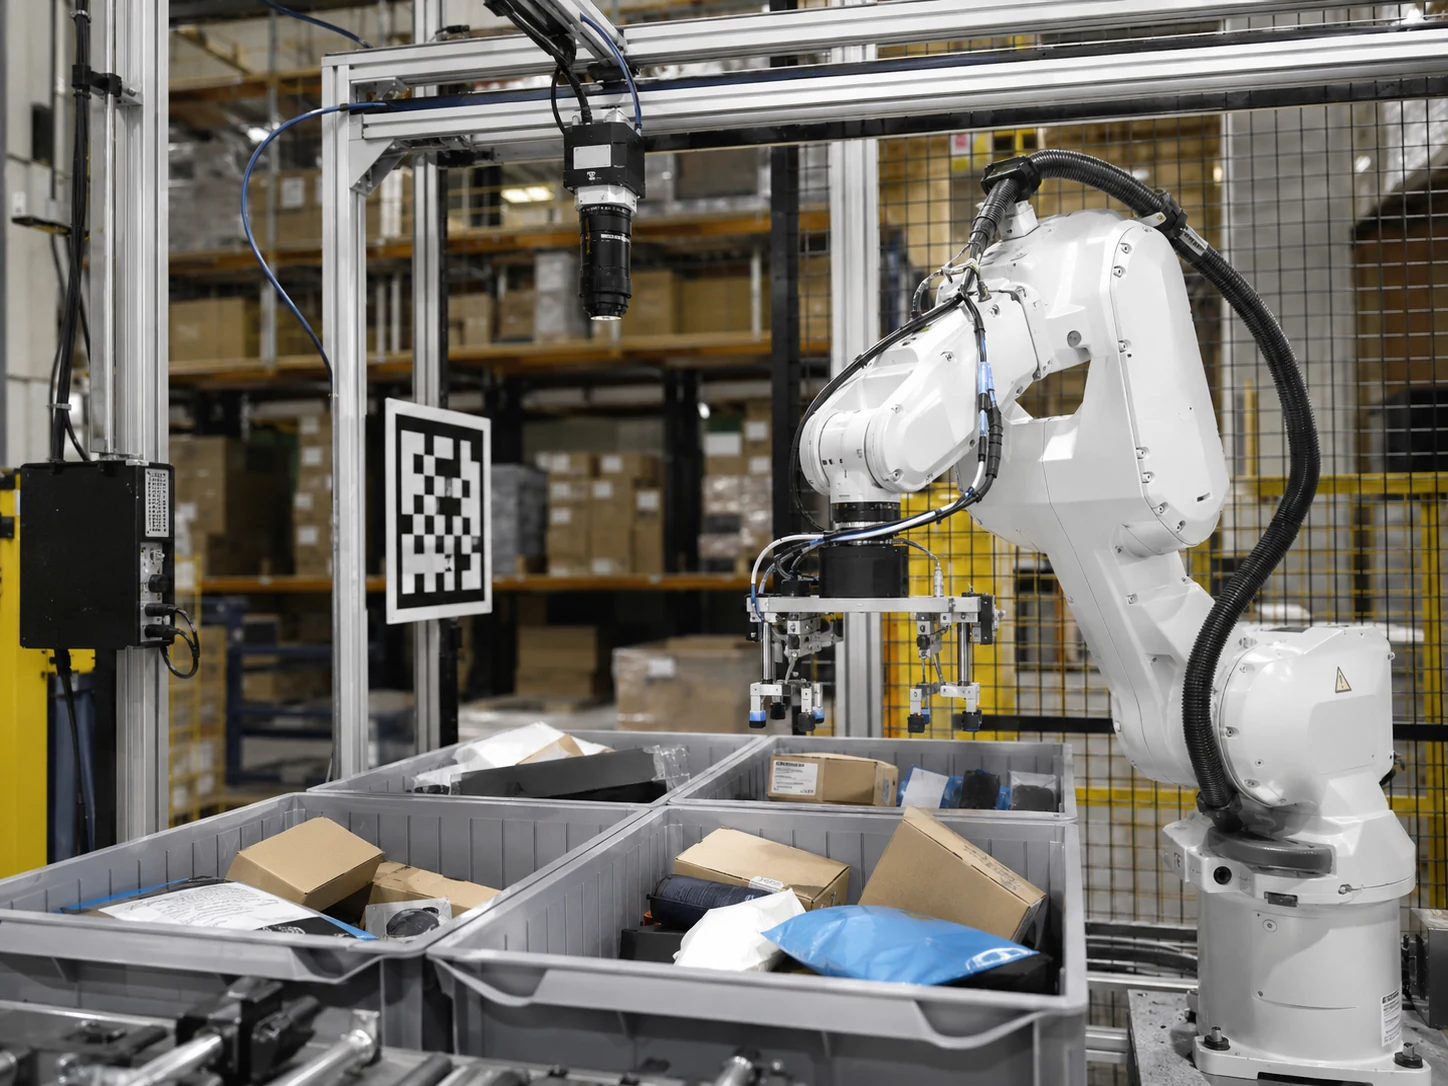
ロボットガイダンスは画像上の位置を、適切なロボット座標とワーク座標へ変換する工程です。ハンドアイ校正、姿勢変動、把持点、撮像と動作の時刻対応を確認し、輪郭検出だけで把持精度や動作の安全性を判断しないでください。
良品/不良品サンプル画像を準備
視野、ワーク距離、許容差、速度を確認
照明、光学、トリガー、I/Oを同時に検討
Deyi Visionは検査対象、表面状態、動き、光学、照明、トリガー、接続条件をまとめて確認してから部品構成を提案します。
再校正を繰り返すと、誤ったTCPや把持平面を隠すことがあります。画像位置、座標変換、把持機構を分け、実動作は承認された試運転手順で行います。座標系、TCP、部品高さから把持ずれを切り分ける
選定フロー
検査目的、制約条件、部品構成、サンプル検証を順番に確認します。
判断マトリクス
ロボットビジョン ガイダンス
(English)
良品/不良品サンプル画像を準備 / 視野、ワーク距離、許容差、速度を確認
関連製品
関連用途
関連ガイド
仕様値は参照元の英語表記を保持しています。 English
| 型番 | 仕様項目 | 値 | 仕様の出典 |
|---|---|---|---|
| DY-GE307GM | 解像度/フレームレート | 2048 x 1536 MAX @37FPS | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 有効画素数 | 3MP | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 画素サイズ | 3.4 x 3.4um | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 出力形式 | Mono 8/12bit | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GL8020 | 基準距離 | 20mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · データシート |
| DY-GL8020 | Z方向測定範囲 | +/-2.3mm, F.S.=4.6mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · データシート |
| DY-GL8020 | 近端のX方向測定幅 | 9.6mm | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · データシート |
| DY-GL8020 | シリーズ | GL-8000 laser profile route | 参照型番: GL-8020 供給元: Phoskey 仕様の出典 · データシート |
| DY-FA0401C | 焦点距離 | 4mm | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · データシート |
| DY-FA0401C | センサーサイズ | 1/1.8 inch | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · データシート |
| DY-FA0401C | F値(F.NO) | 2.0-C | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · データシート |
| DY-FA0401C | TVディストーション | <0.5% | 参照型番: FA0401C 供給元: CHIOPT 仕様の出典 · データシート |
よくある質問
対象部品、欠陥、許容差、視野、ワーク距離、速度、インターフェース、既存モデルを共有してください。
写真、動画、良品/不良品、現行構成、設置制約、合格基準があると選定精度が上がります。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。