
Antes de consultar
Util cuando componente, tolerancia o iluminacion aun no estan claros.
Recursos
Use estas guias para revisar supuestos y preparar consultas con datos tecnicos.

Blog de ingeniería
Tutoriales prácticos para aislar problemas de imagen, medición e integración. Siga las comprobaciones, conserve los datos y confirme el resultado en su propia línea.
Localice desenfoque, errores de temporización y pérdida de imágenes antes de cambiar la cámara.
17 tutorialesObtenga contraste repetible ajustando iluminación, objetivo y distancia de trabajo.
17 tutorialesDistinga calibración, calidad de imagen y umbrales de decisión al diagnosticar fallos.
14 tutorialesDiagnostique códigos ilegibles y vincule cada resultado a la pieza correcta.
7 tutorialesResuelva deriva de coordenadas, presentación inestable y errores de recogida.
6 tutorialesSiga la transferencia entre imágenes, algoritmos y PLC con comprobaciones reproducibles.
29 tutorialesUtil cuando componente, tolerancia o iluminacion aun no estan claros.
Electronica, automotriz, empaque, bateria, web, medicion y robot guidance.
Imagenes de muestra, tolerancias, condiciones de linea e integracion antes del modelo.
Imagen de referencia para la selección; no demuestra una instalación de cliente, la identidad del modelo suministrado ni una sustitución validada.
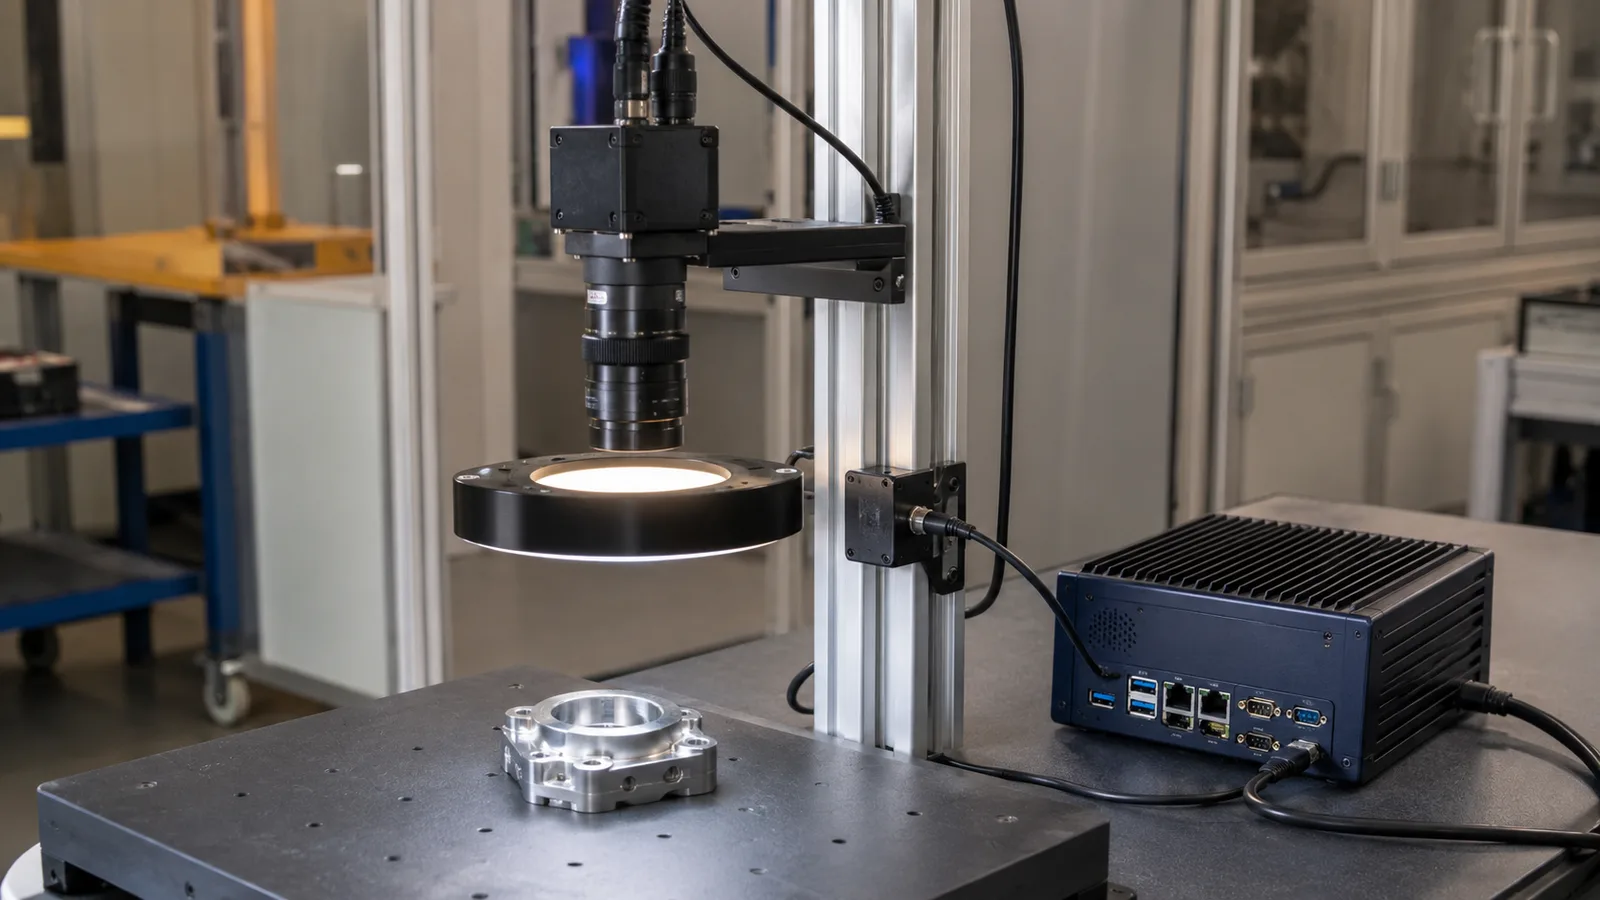
En producción, la visión artificial no es sólo una cámara y un software.
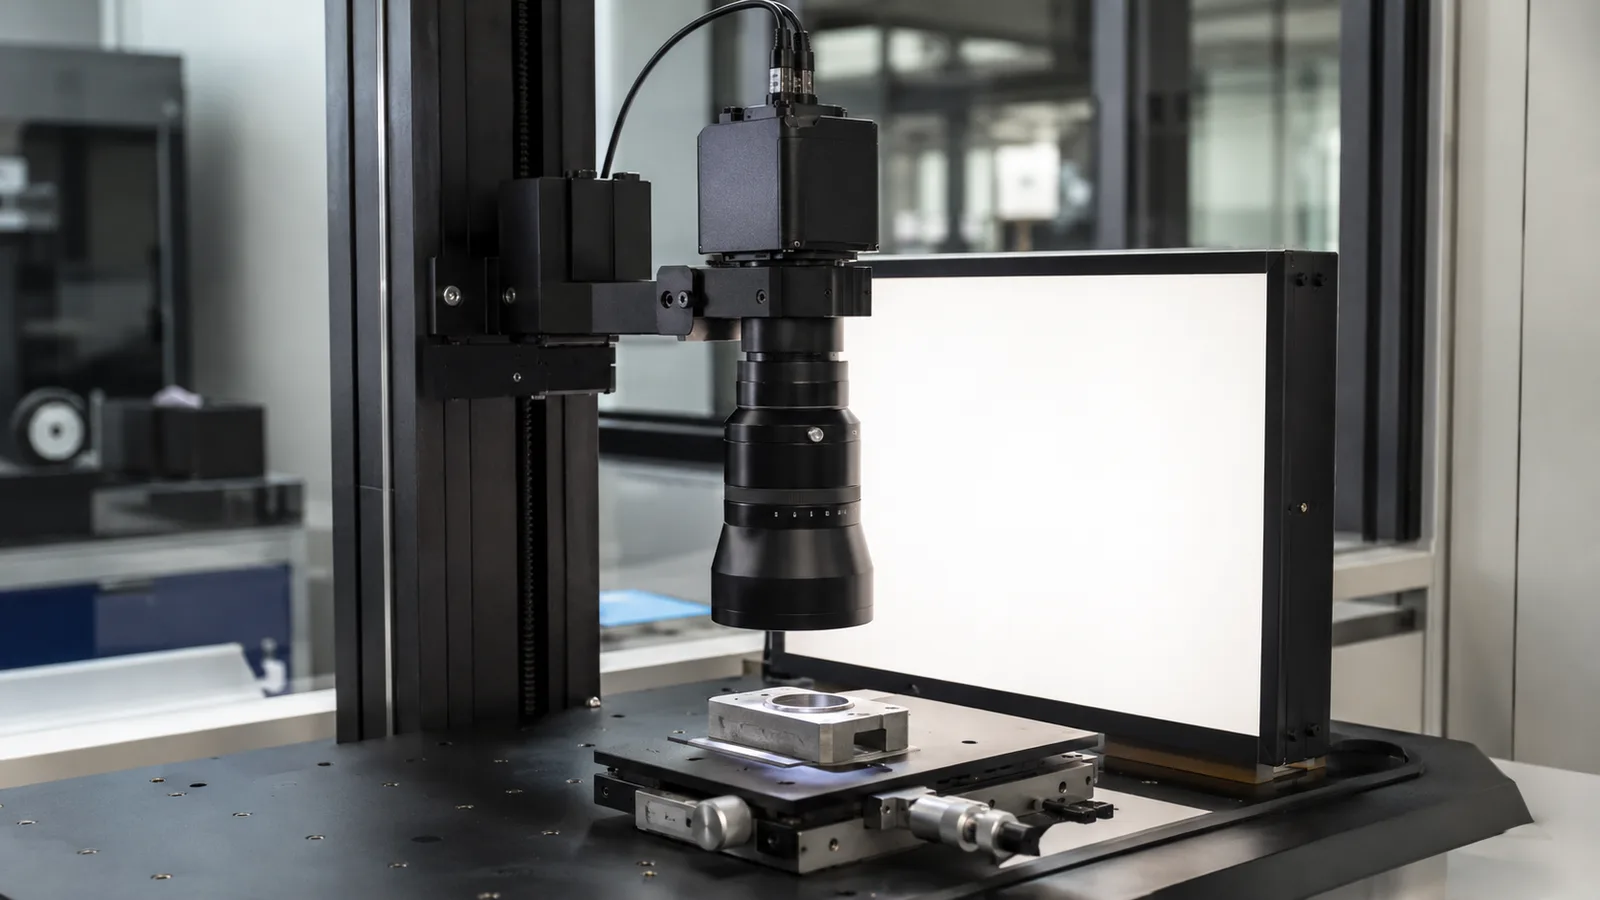
Una lente telecéntrica mantiene más estable la magnificación cuando cambia la altura del objeto.
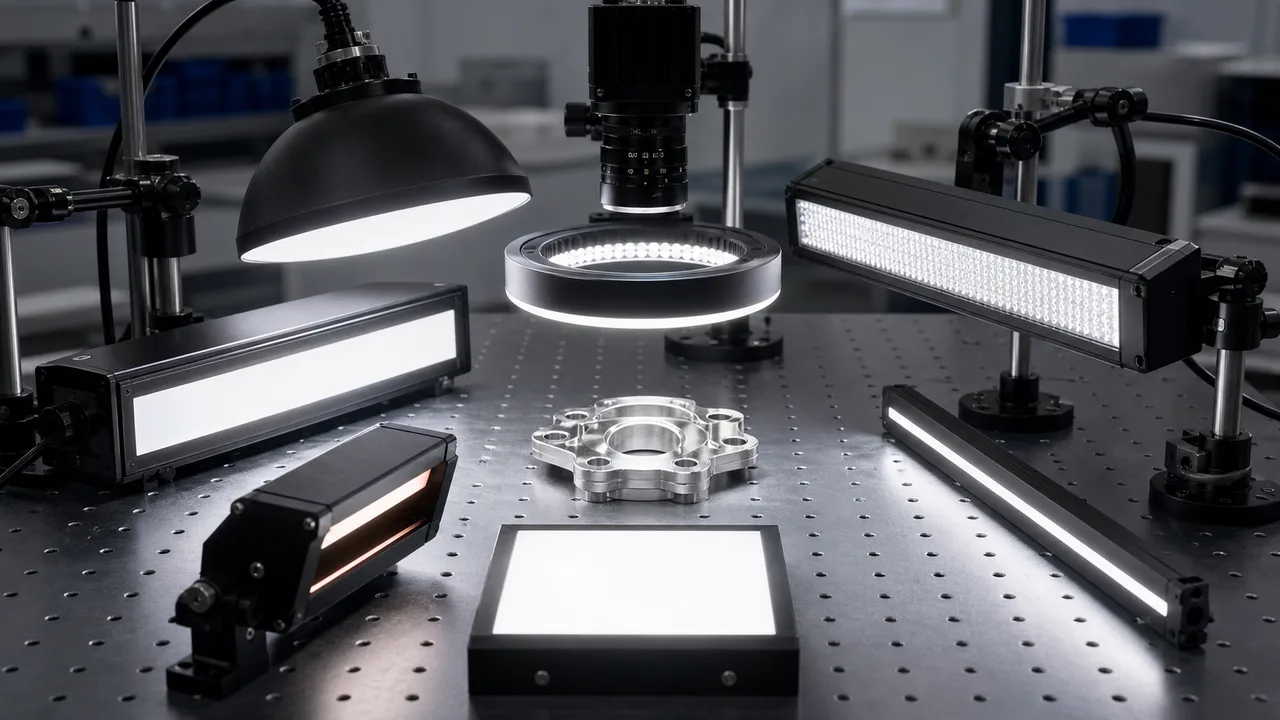
Los tipos de iluminación de visión artificial deben seleccionarse según la señal que necesita crear: silueta, textura de superficie, sombra rayada, contraste impreso, control de resaltado reflectante o uniformidad de escaneo de líneas.
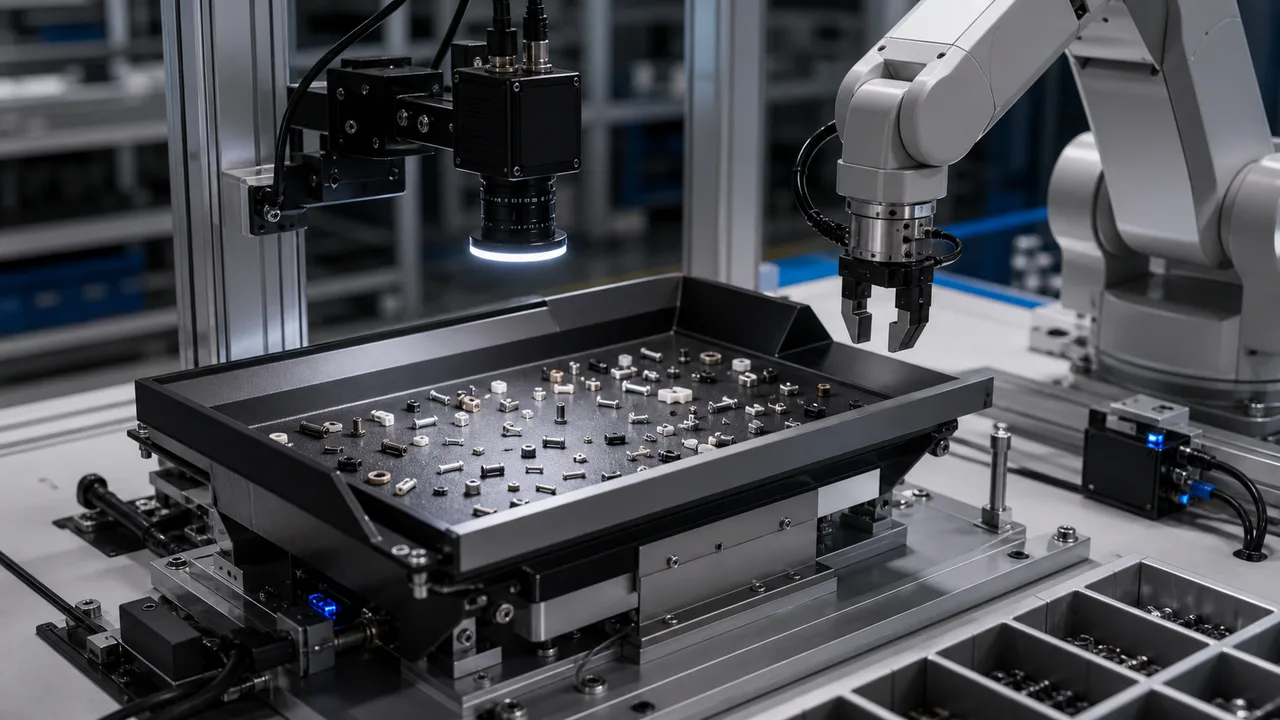
Use alimentación flexible con carga robotizada cuando el SKU, la orientación o el comportamiento por lote de las piezas pequeñas cambien demasiado para un alimentador de cuenco fijo.
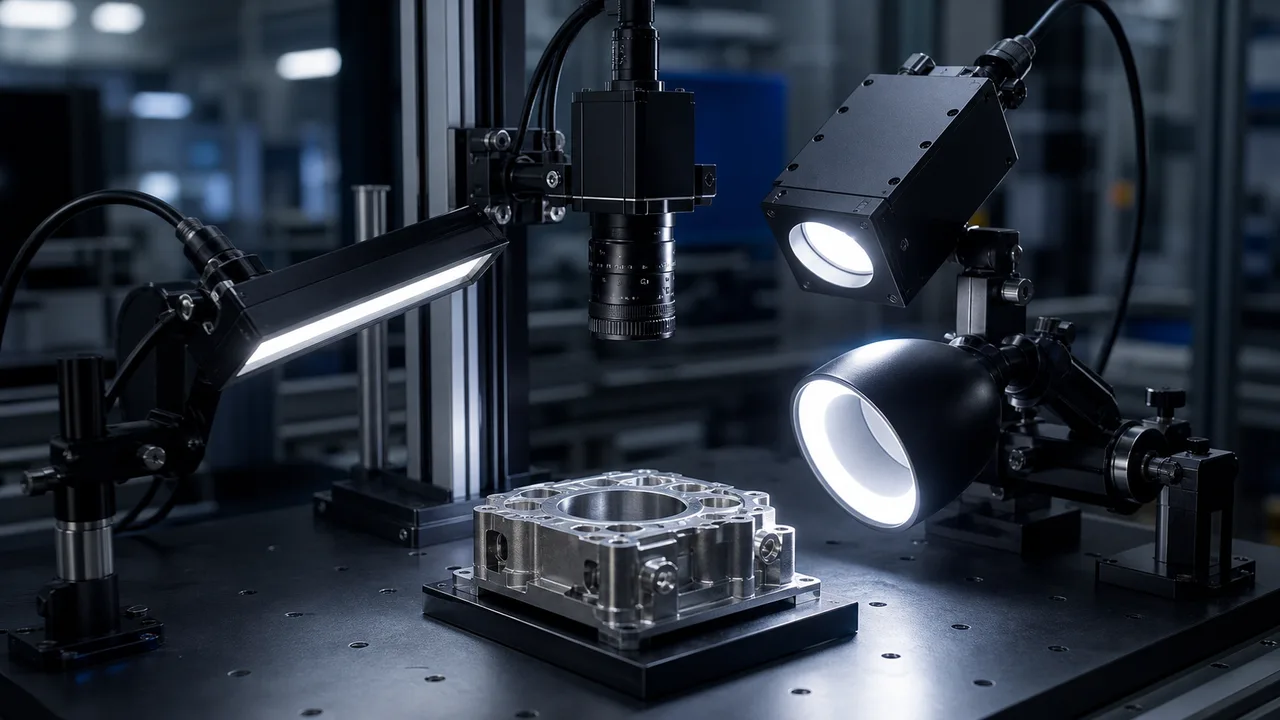
La inspección de rayones en metales reflectantes generalmente falla cuando la luz crea deslumbramiento en lugar de un contraste defectuoso.
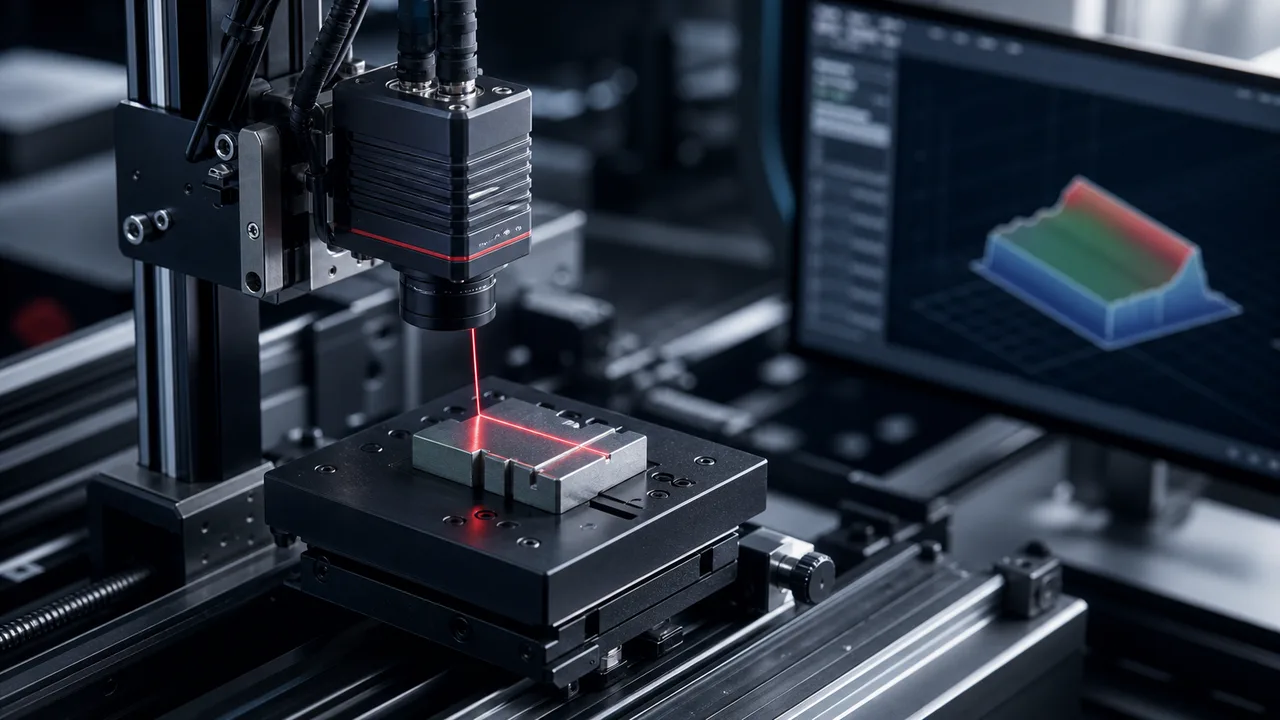
Utilice la visión 3D para la altura de soldadura de la batería EV cuando la aprobación/falla depende del perfil, el espacio o la geometría del cordón en lugar del contraste de color.
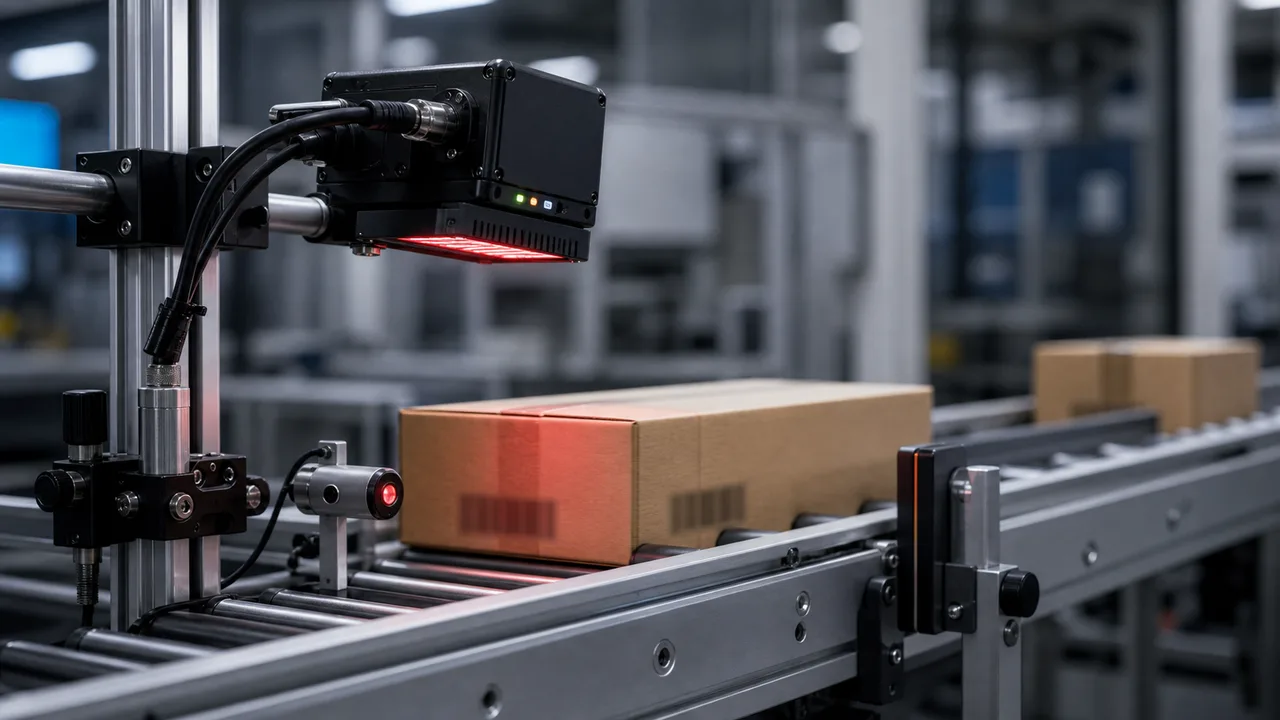
Un sistema de inspección de etiquetas y códigos de barras debe reducir 3 pérdidas habituales: etiqueta incorrecta, envío sin lectura del código y temporización de rechazo fallida.
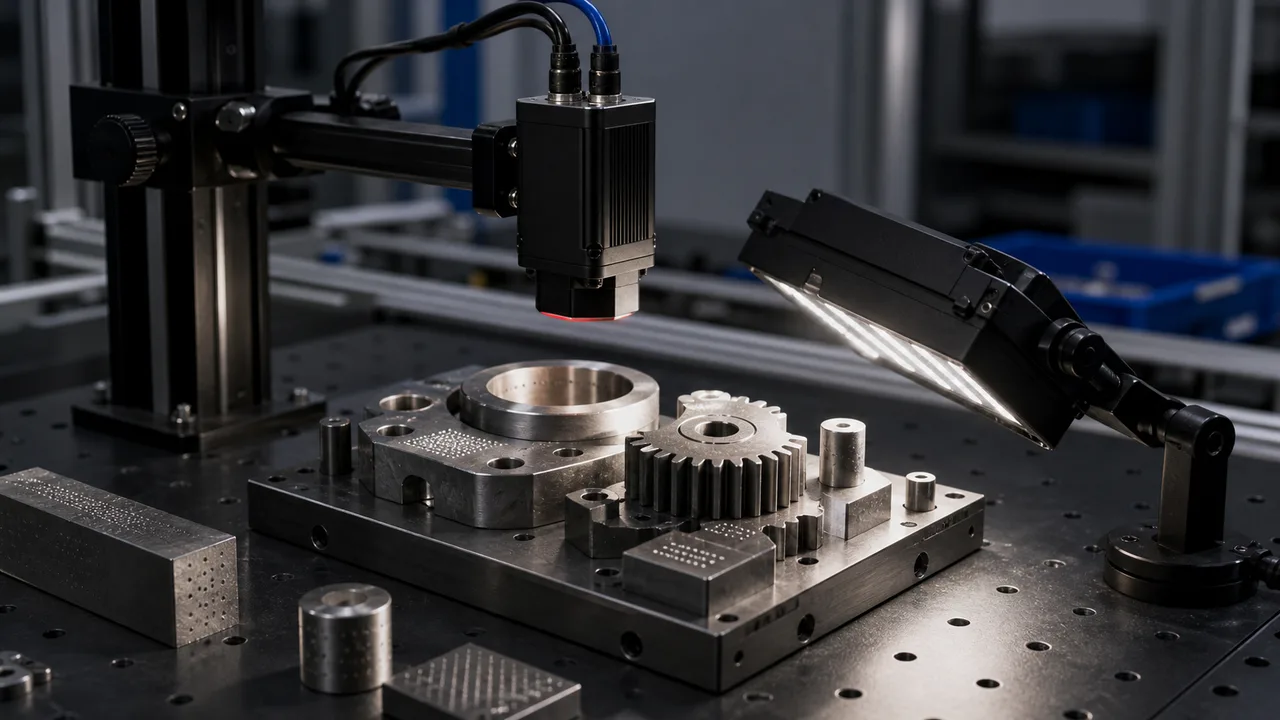
La lectura del código DPM en metal reflectante debe seleccionarse a partir de piezas marcadas reales, no de capturas de pantalla.
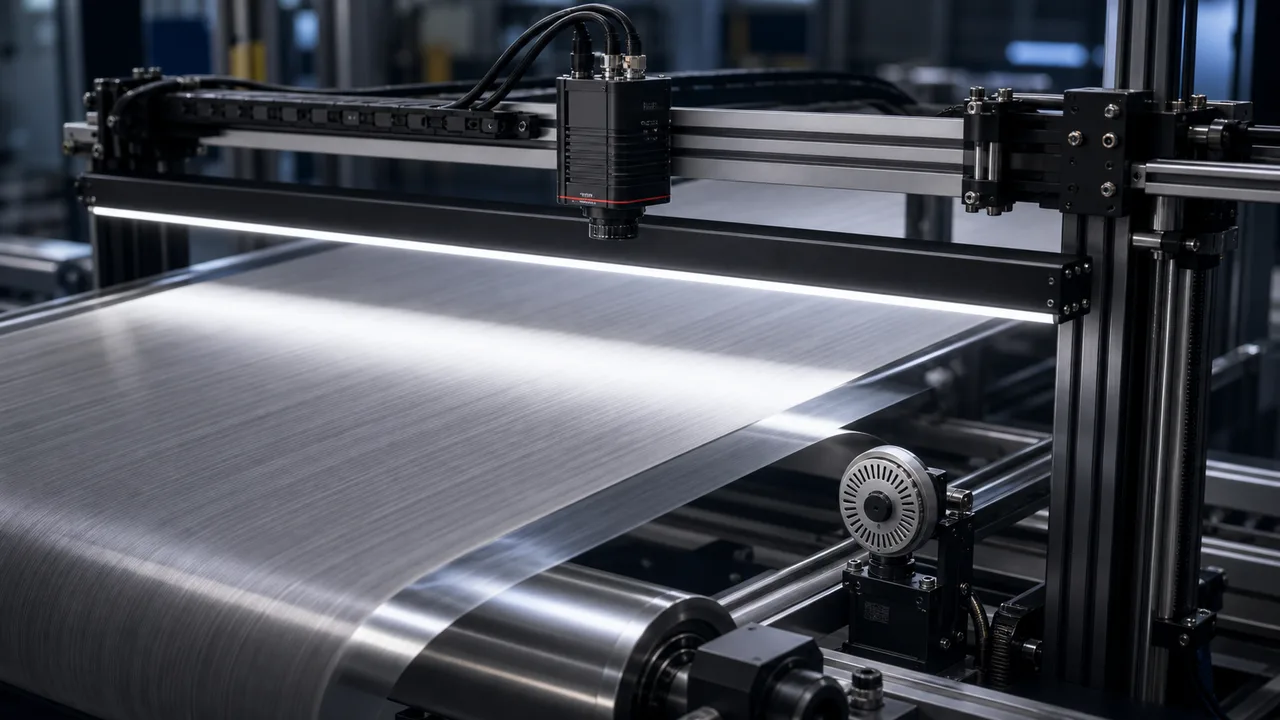
Dimensione el sistema de inspección de película rollo a rollo a partir del ancho útil, el contraste de defectos y la velocidad máxima.
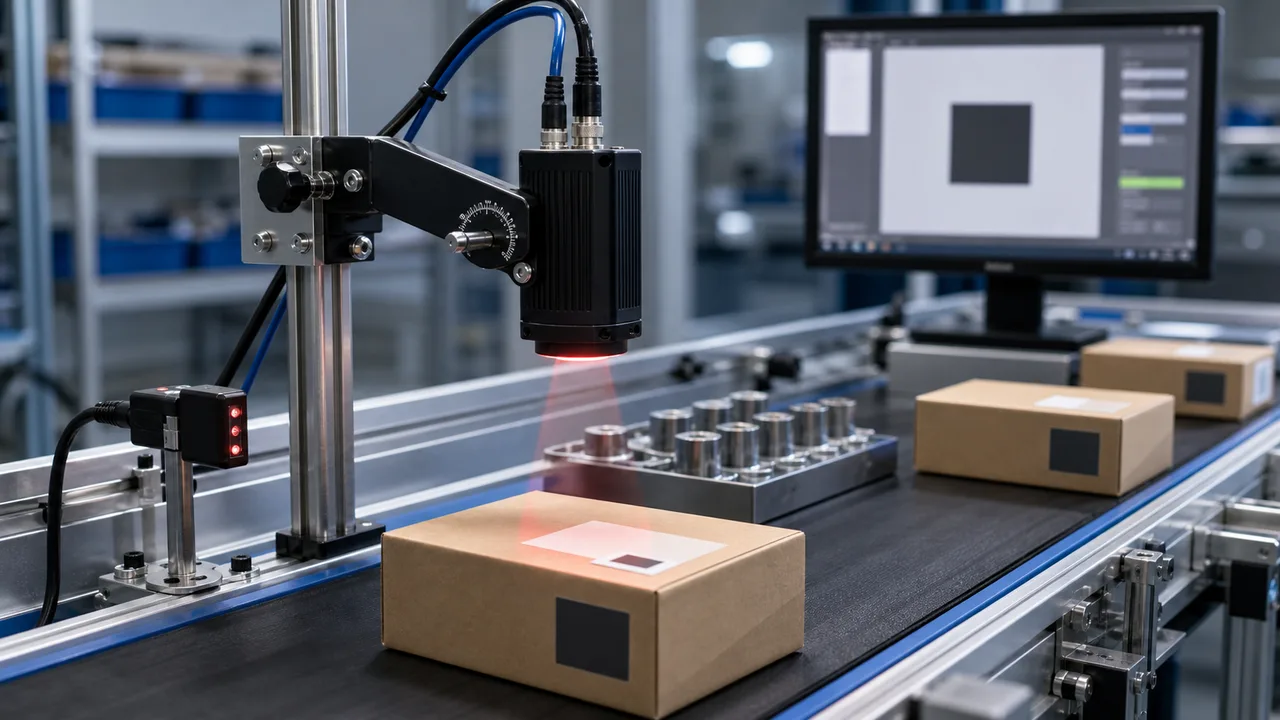
La inspección visual de alimentos y bebidas debe separar 4 comprobaciones: presencia del tapón, posición de la etiqueta, legibilidad del código de fecha y salida de rechazo.
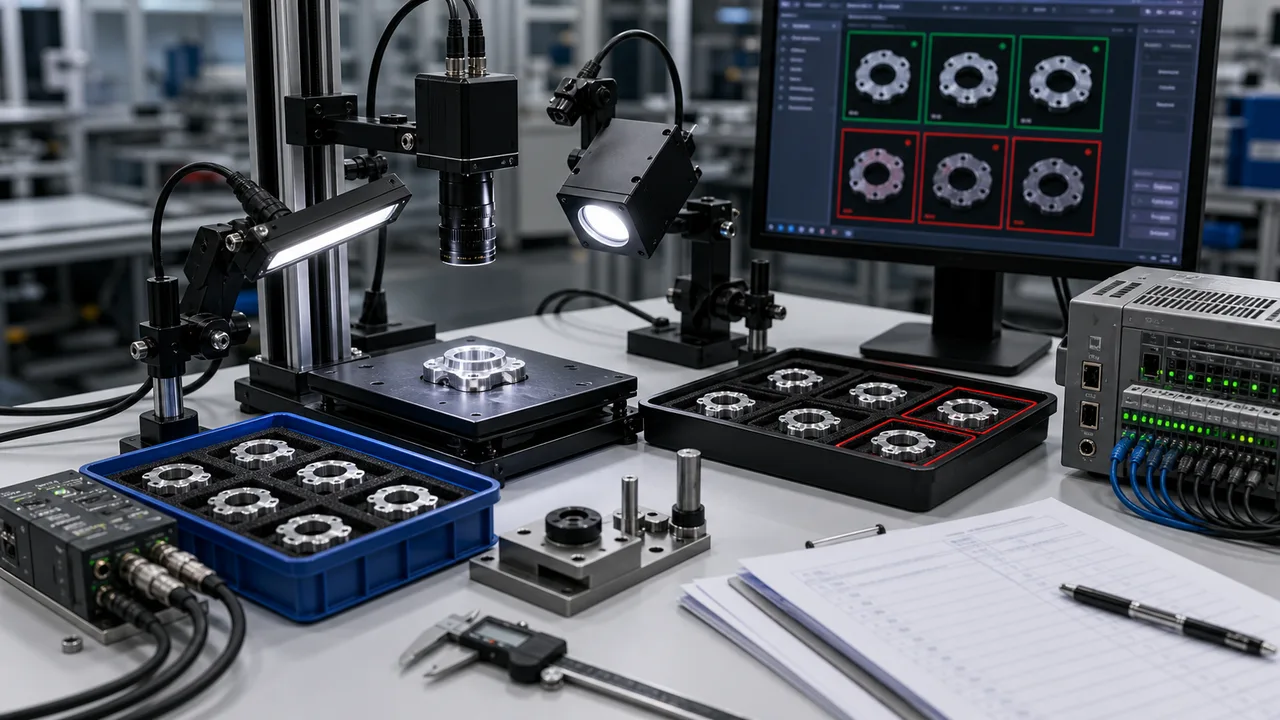
Antes del hardware, defina verificación del código, posición de etiqueta, presencia del sello y documentación de la expulsión real.
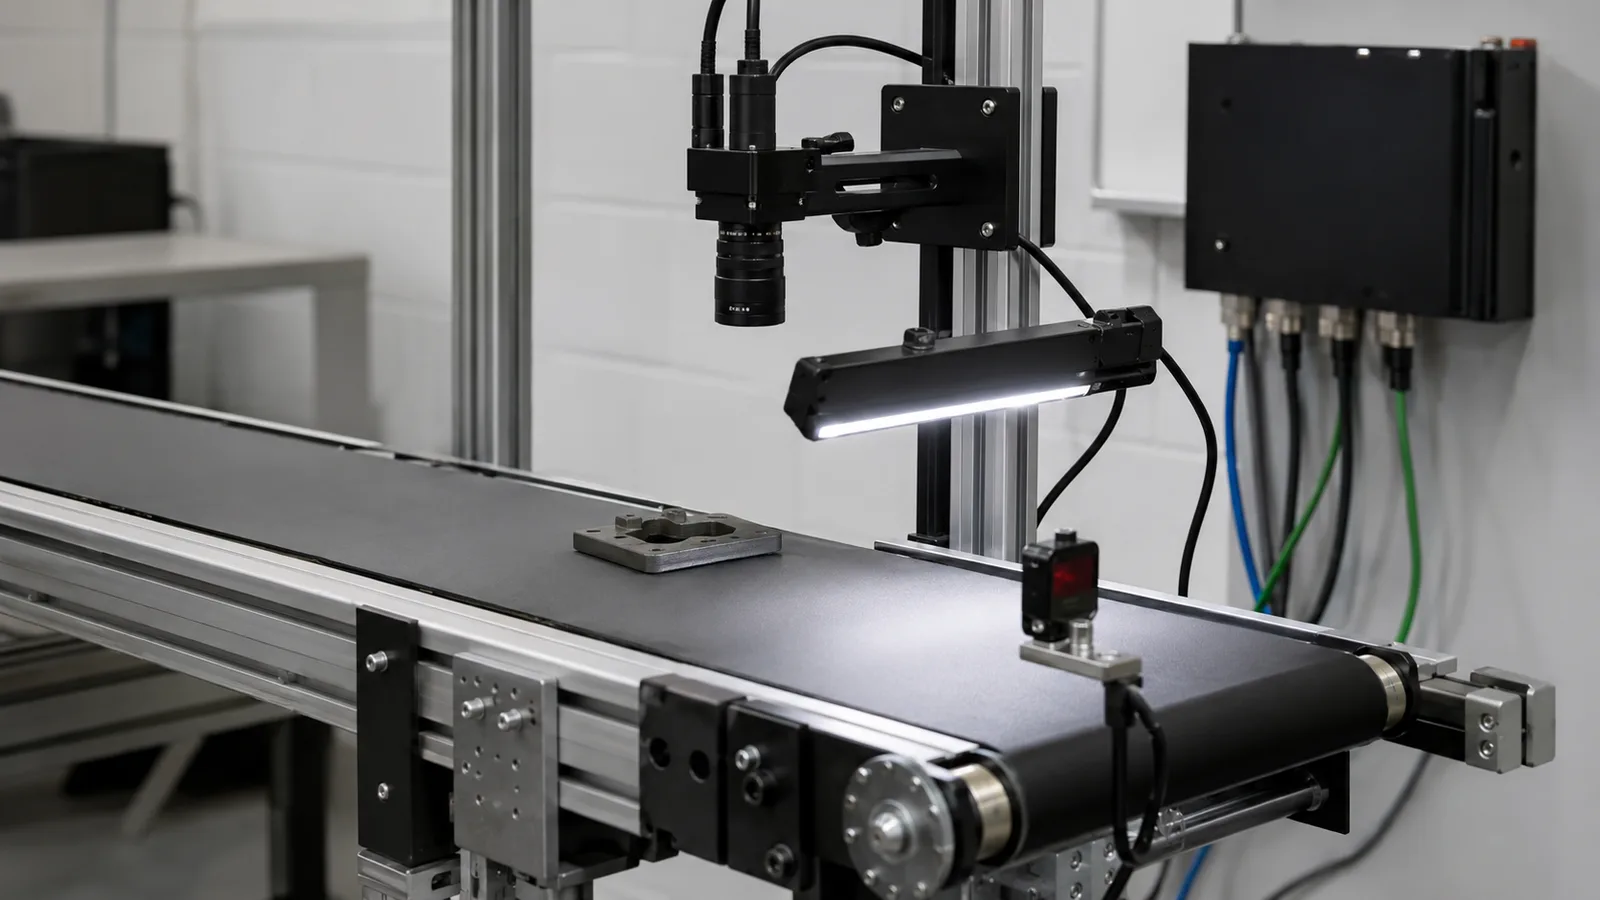
Un sistema de visión captura 1 imagen o perfil de superficie geométrica, normaliza la iluminación, ejecuta la lógica de inspección y envía E/S de aprobación/falla.
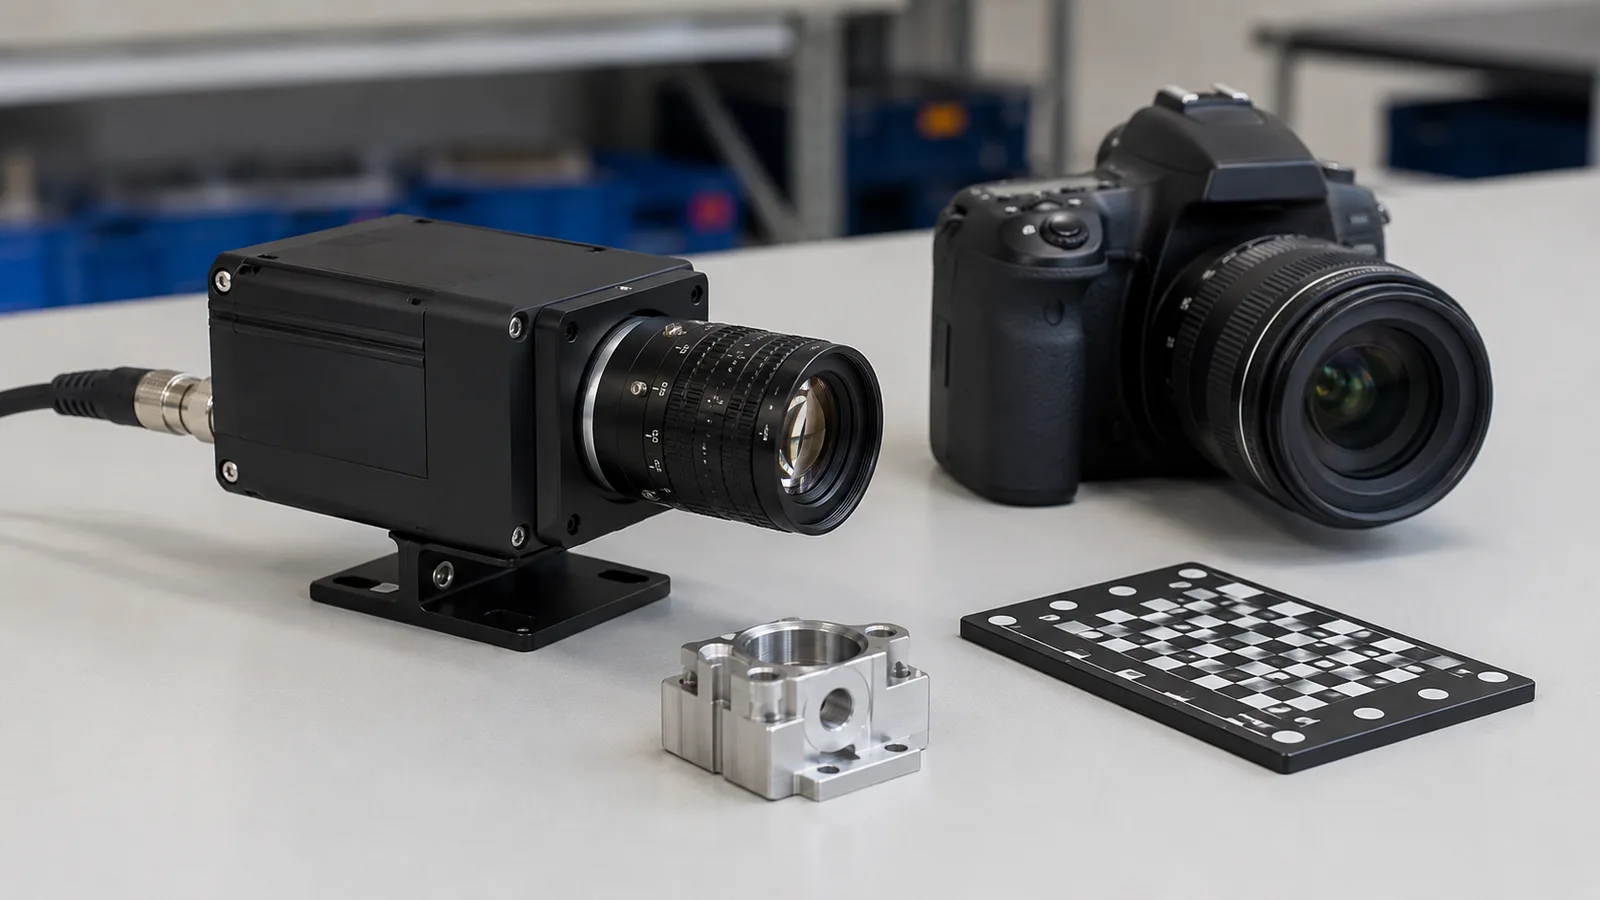
Las cámaras industriales están diseñadas para datos de imágenes repetibles para maquinaria automatizada, no para fotografías casuales.
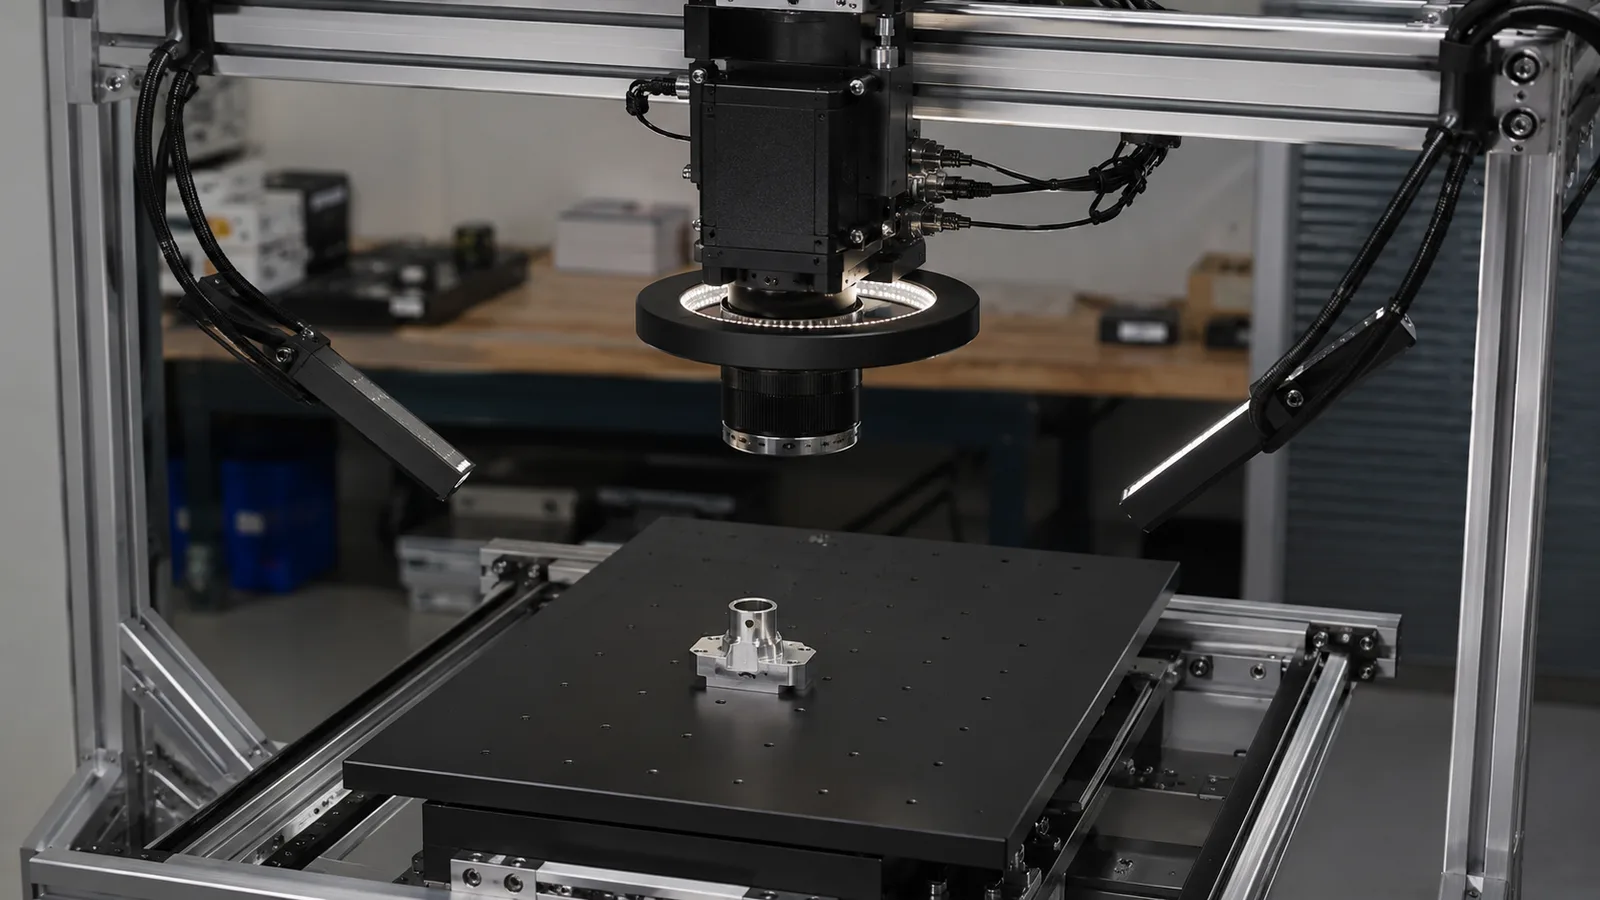
Una cámara de escaneo de área captura 1 cuadro 2D completo con píxeles de ancho y alto.
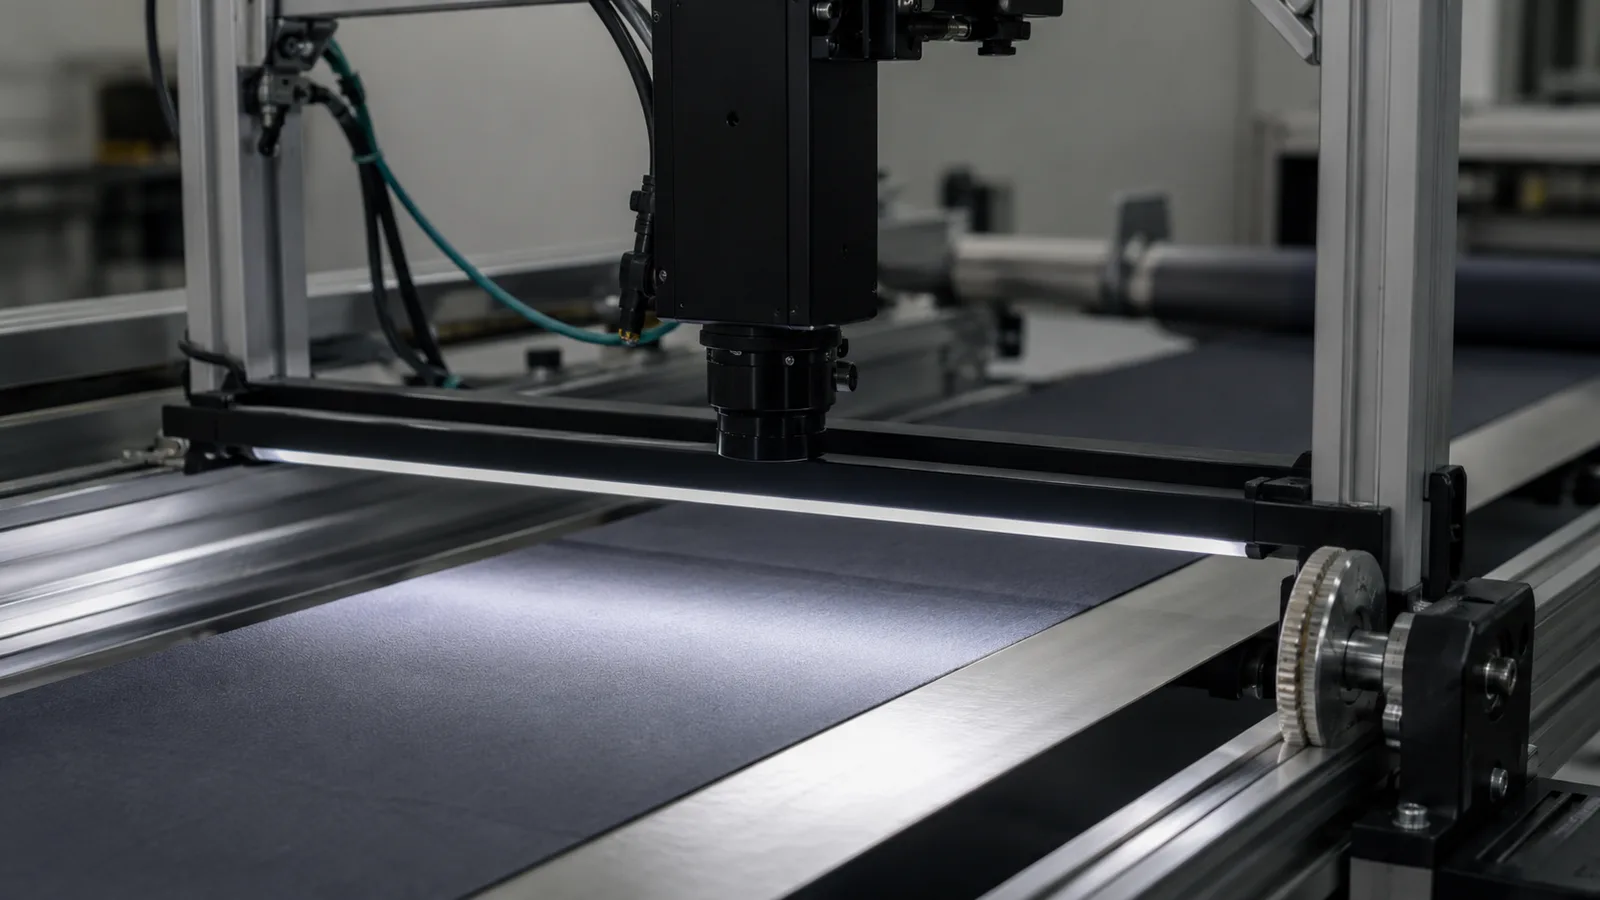
Una cámara de escaneo lineal captura una fila repetidamente y convierte el movimiento del material en longitud de imagen.
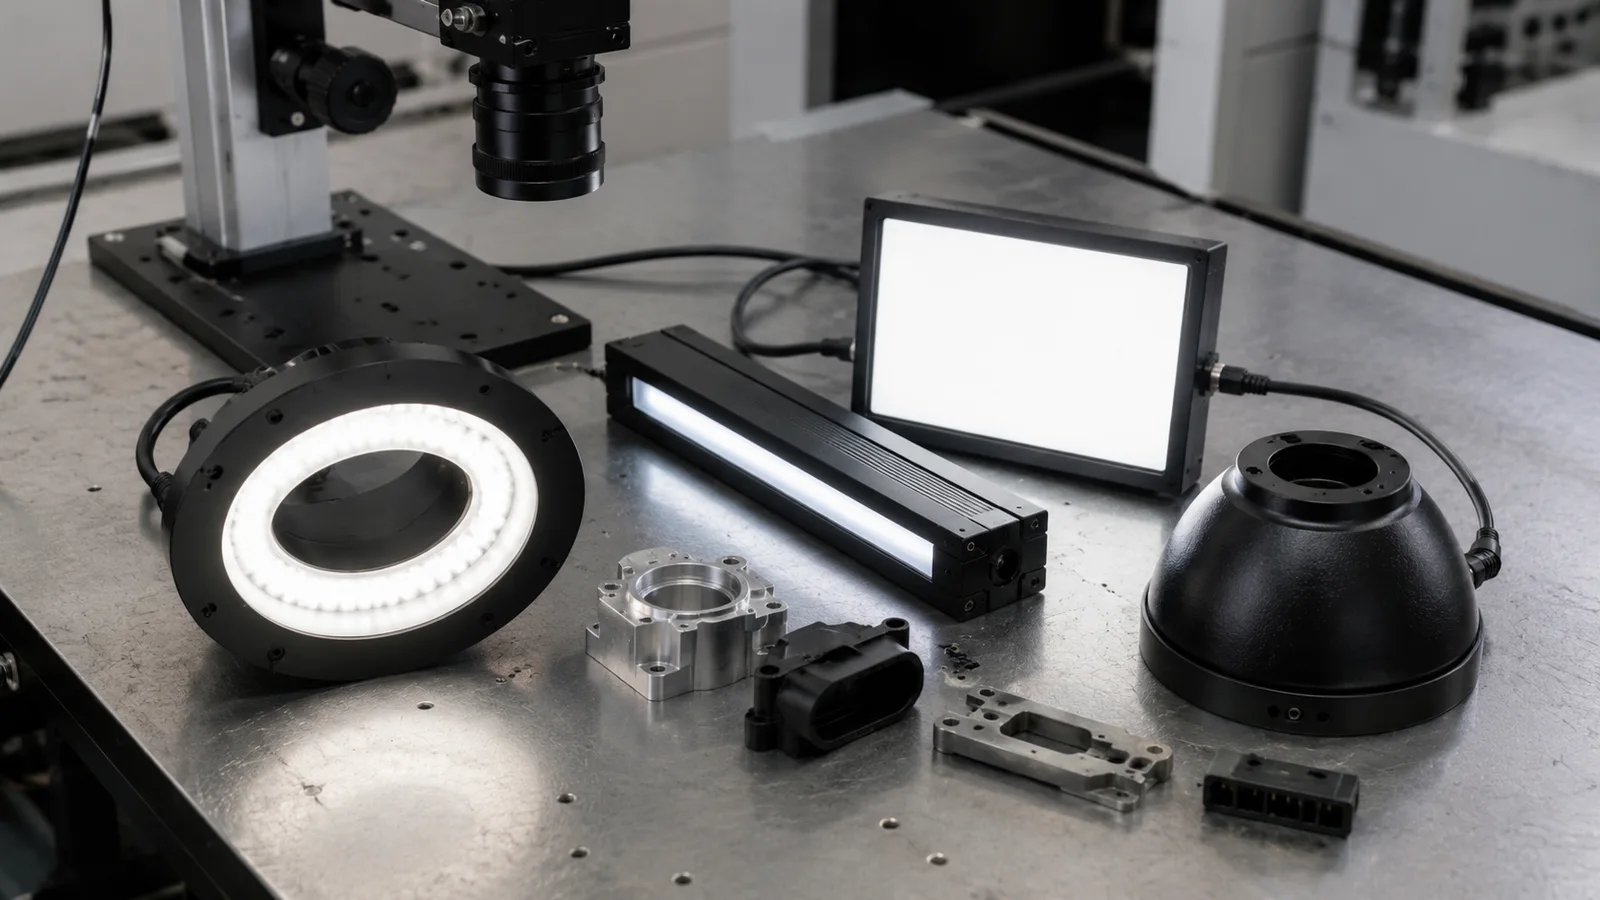
La iluminación de visión artificial crea contraste antes de que se ejecute el software.
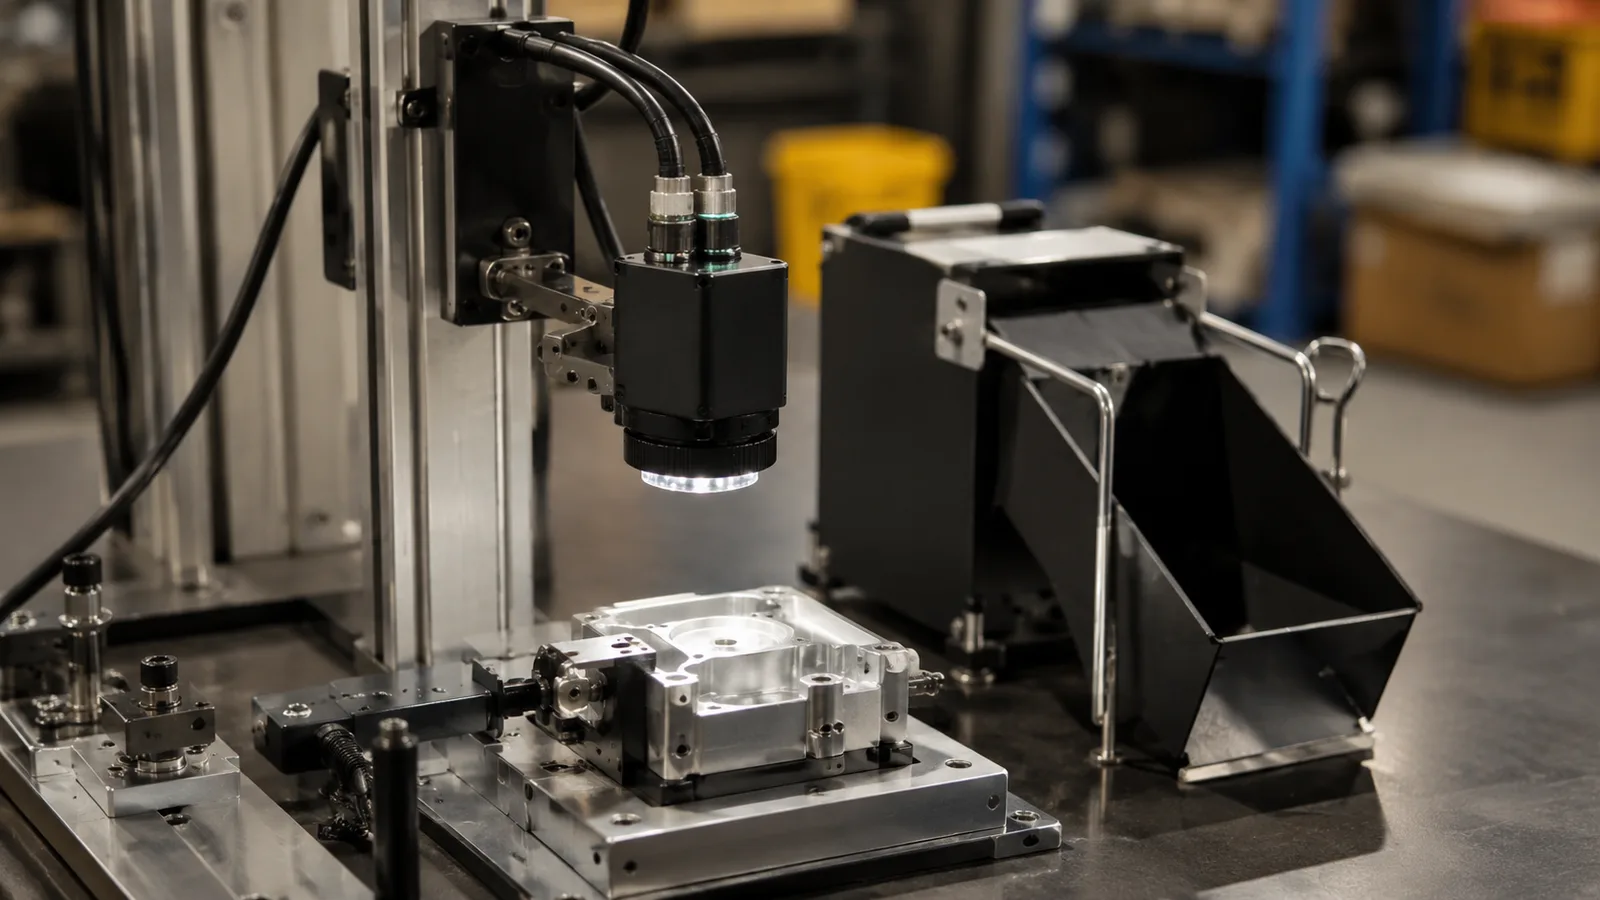
Una cámara inteligente es útil cuando la lógica de inspección permanece sin cambios, la salida es simple y la estación de inspección no necesita una PC separada.
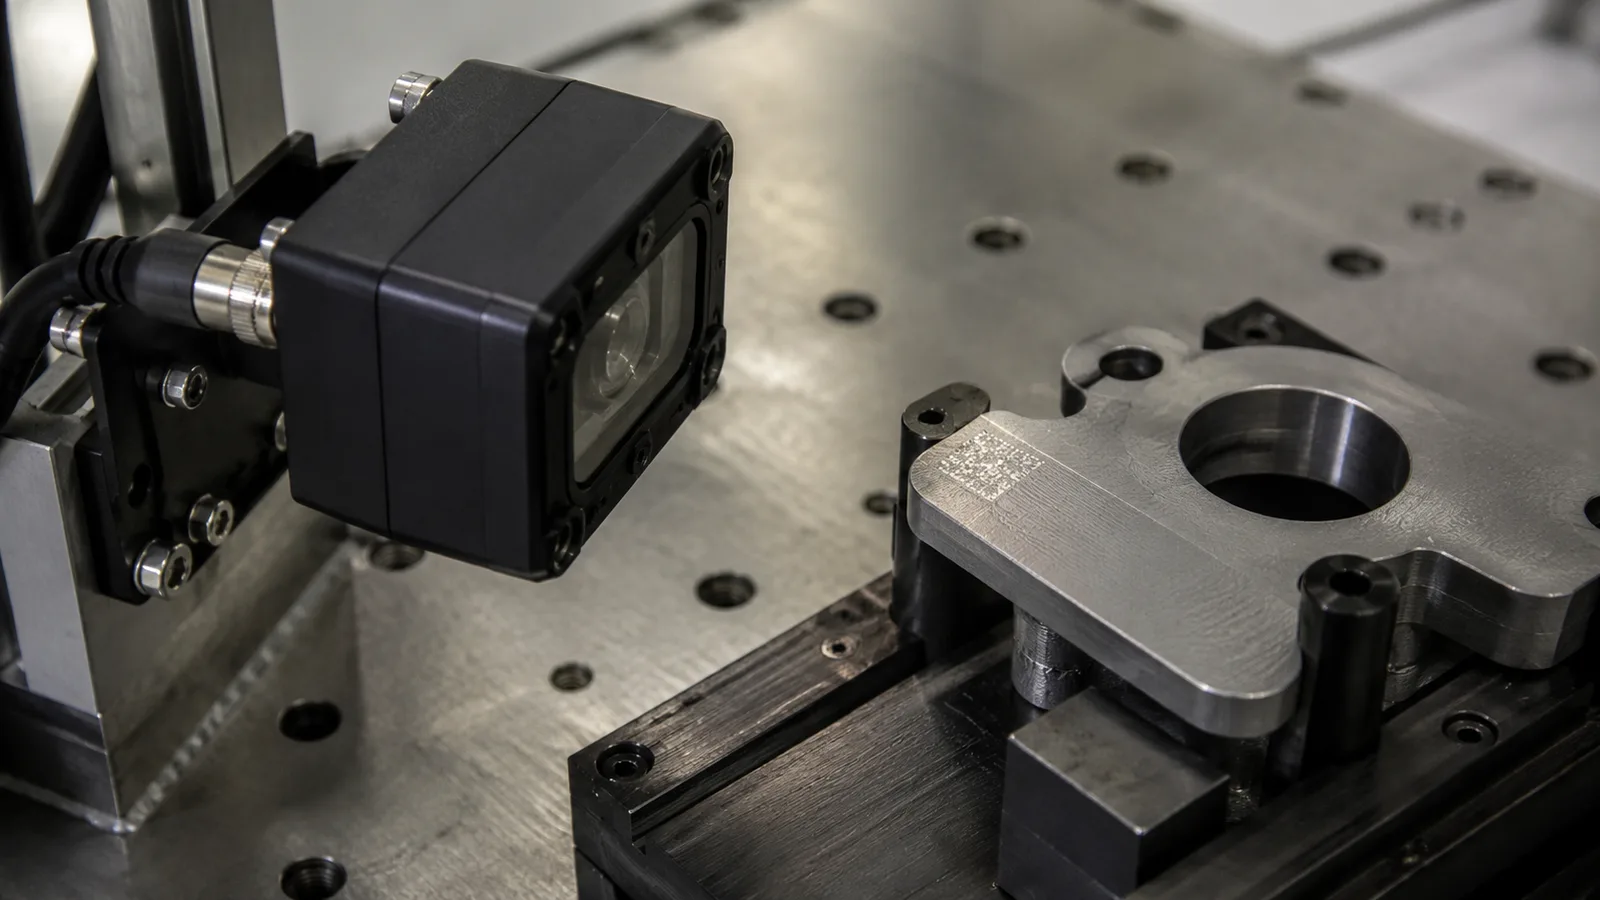
La lectura de códigos de barras DPM es difícil porque el contraste del código depende del método de marcado, el acabado de la superficie, el ángulo de iluminación, la distancia de la cámara y el movimiento de la pieza.
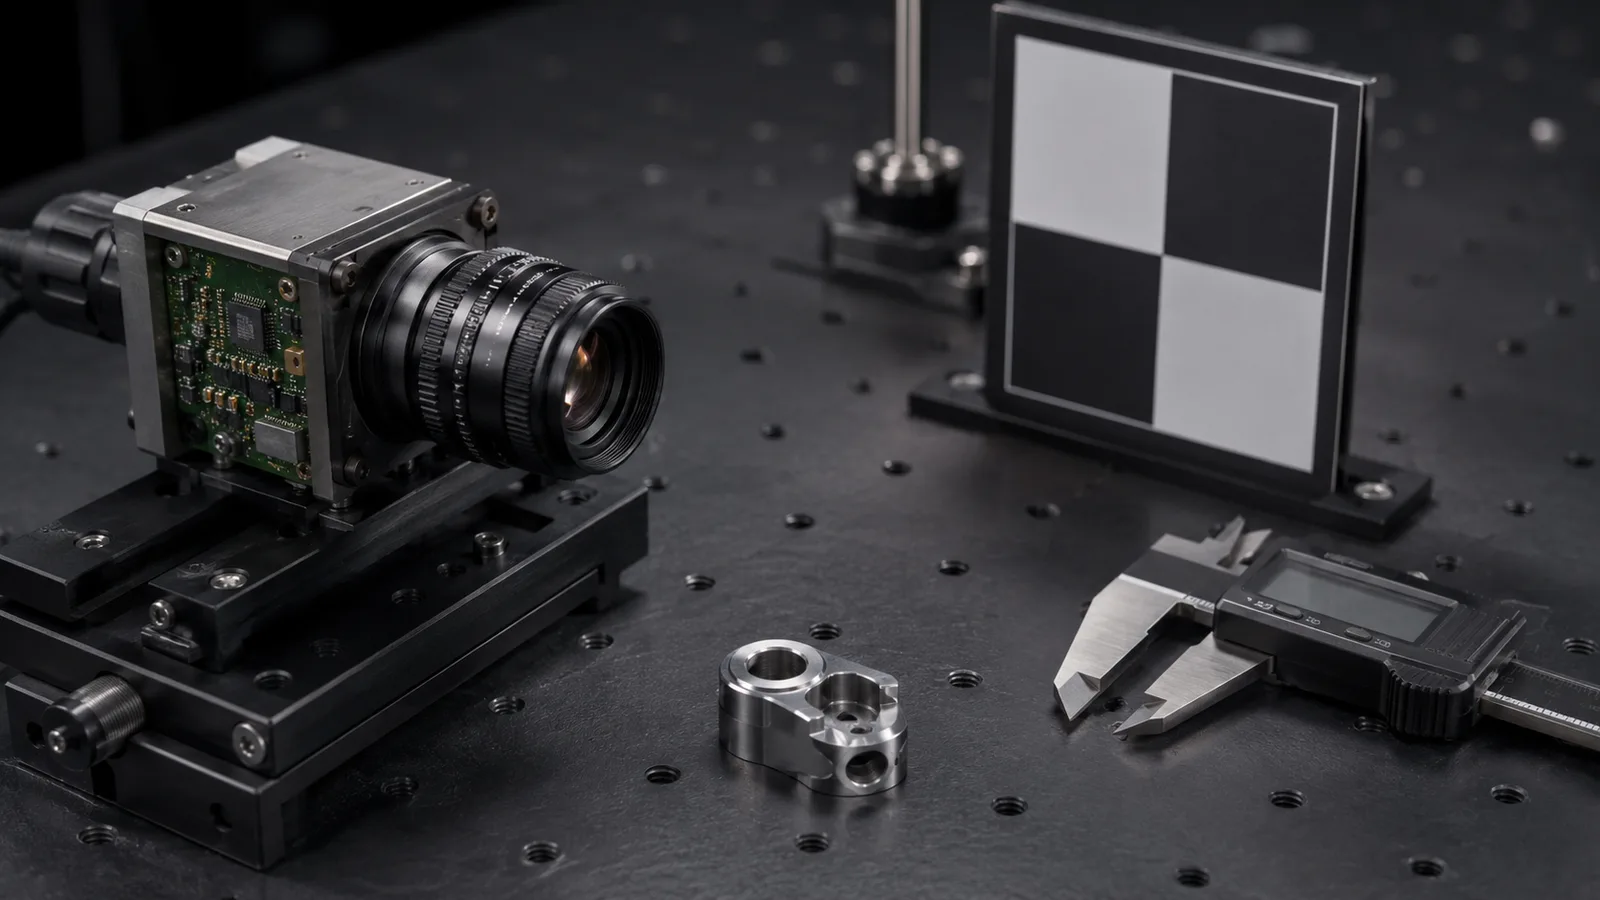
La resolución debe estimarse a partir de la característica más pequeña dentro del FOV requerido y luego compararse con la calidad de la lente, el desenfoque de movimiento, el contraste de iluminación y el margen de tolerancia.
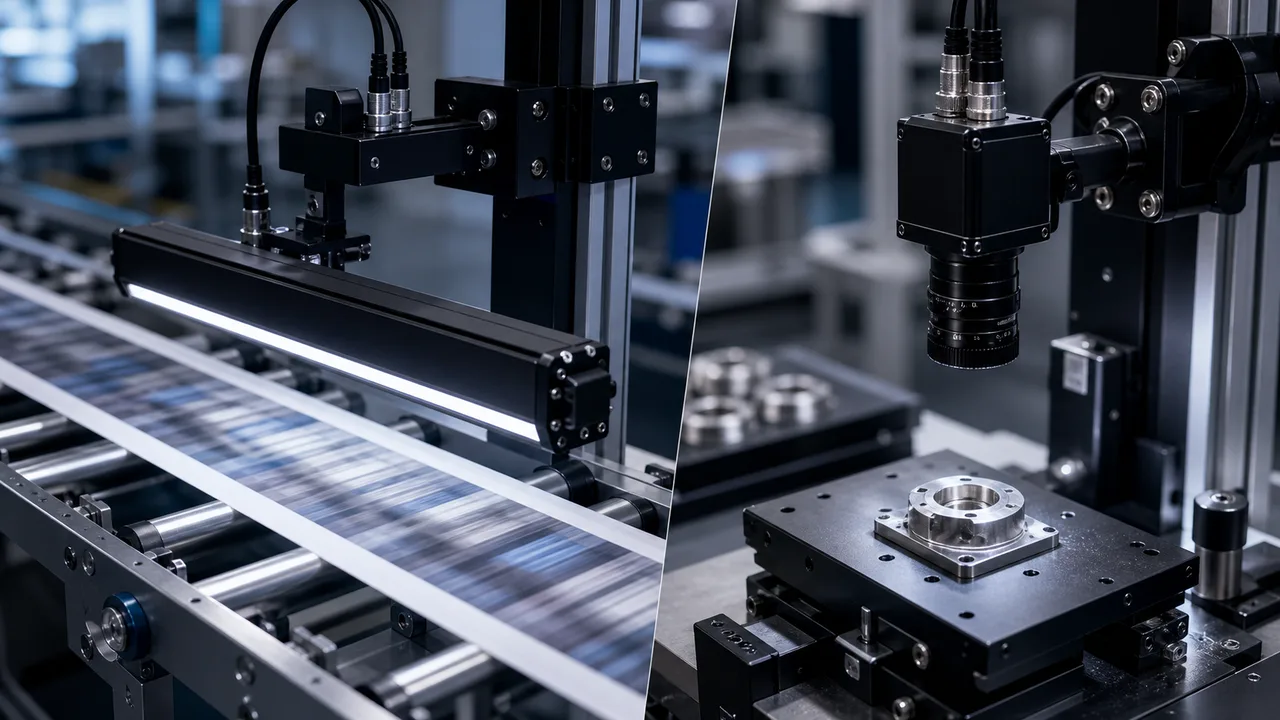
Utilice una cámara de escaneo de área cuando la pieza pueda detenerse, detenerse en una estación de indexación o capturarse en un cuadro.
Elija iluminación de visión artificial demostrando primero el contraste en el defecto real.
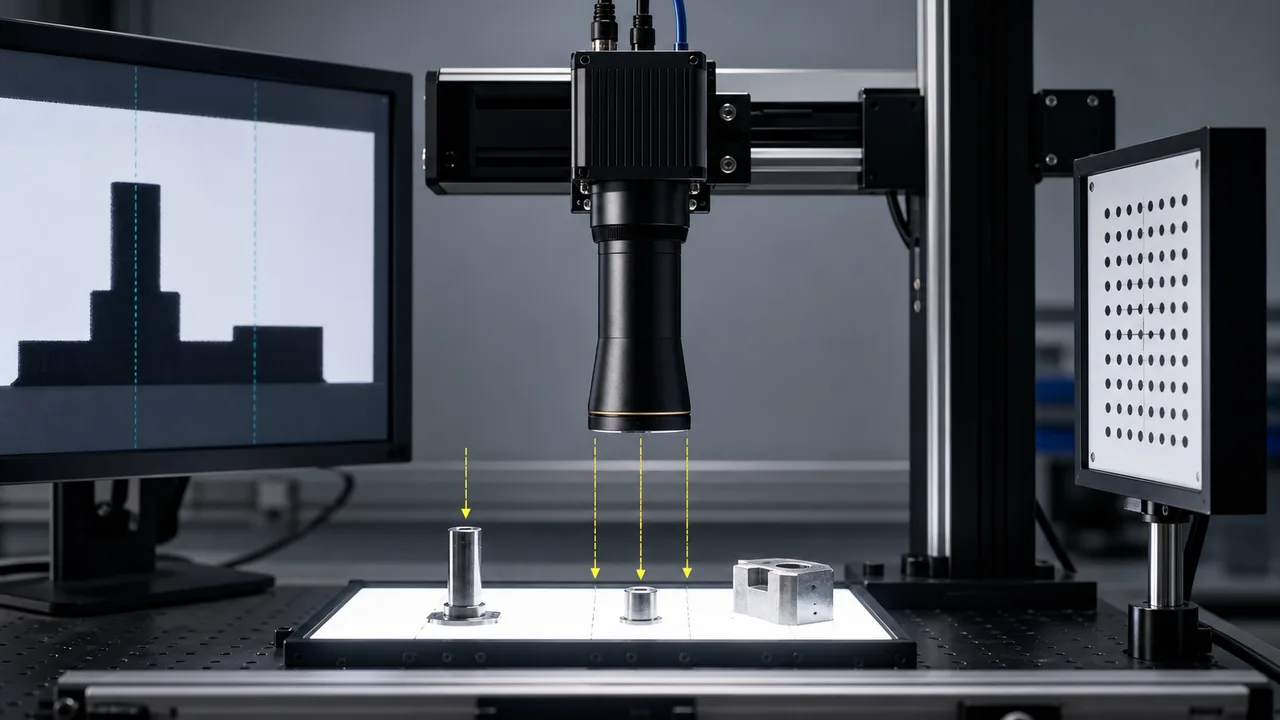
Una lente telecéntrica está justificada cuando el error de perspectiva debido a la altura de la pieza o los cambios de posición pueden alterar el resultado de la medición.
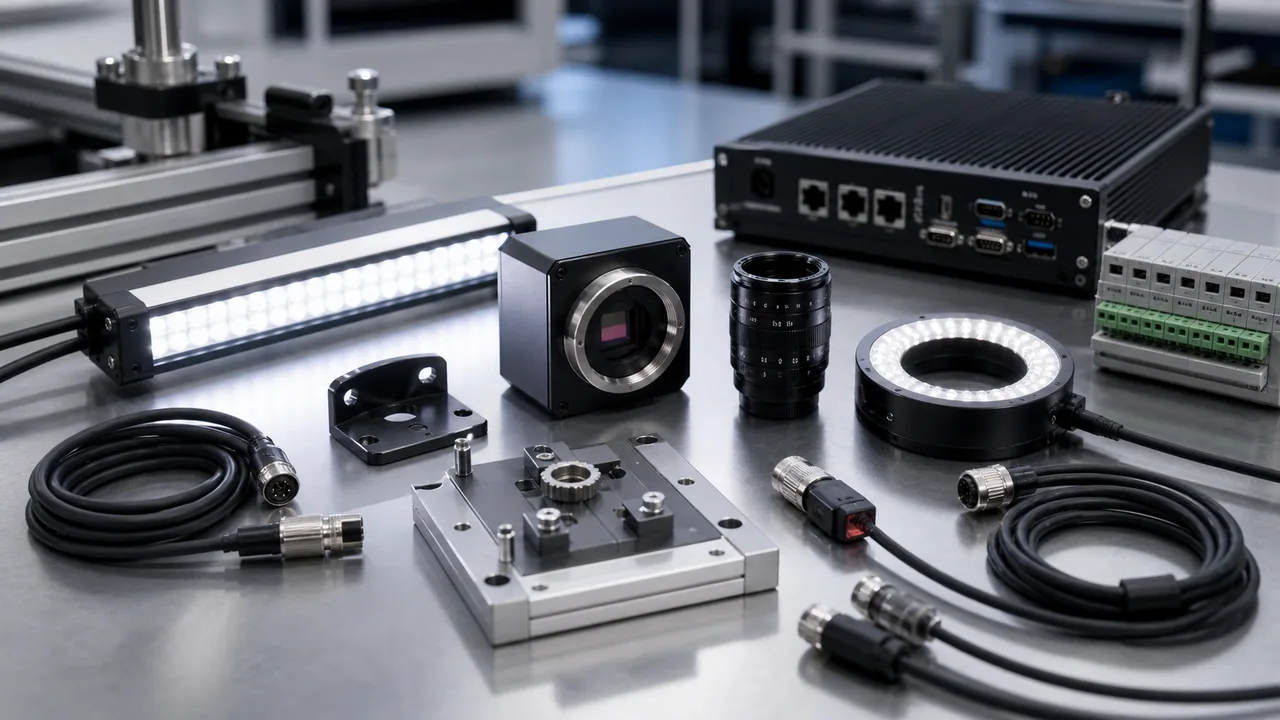
Un sistema de visión artificial es una cadena de señales: la plantilla que sujeta el trabajo y el gatillo presentan la pieza, la iluminación crea contraste, la lente y la cámara capturan la evidencia, el software toma la decisión y el controlador/E/S envía el resultado.
La selección de un alimentador flexible comienza con cinco datos: comportamiento de la pieza, cara de agarre, área de la bandeja, tiempo de ciclo y tolerancia del robot.
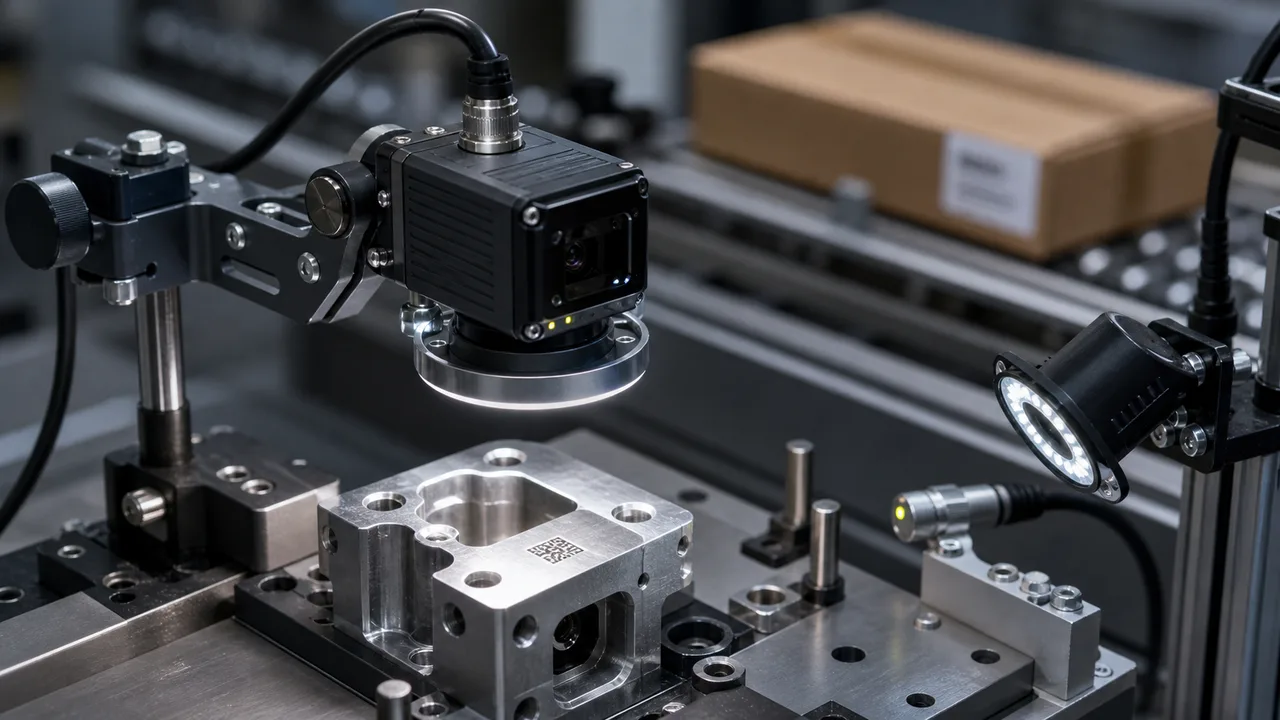
Se debe seleccionar un lector de códigos de barras industrial fijo a partir de la muestra de código del peor de los casos, no de la mejor etiqueta impresa.

Un modelo del mundo listo para producción para metrología industrial no debería estimar las dimensiones directamente a partir del vídeo generado.
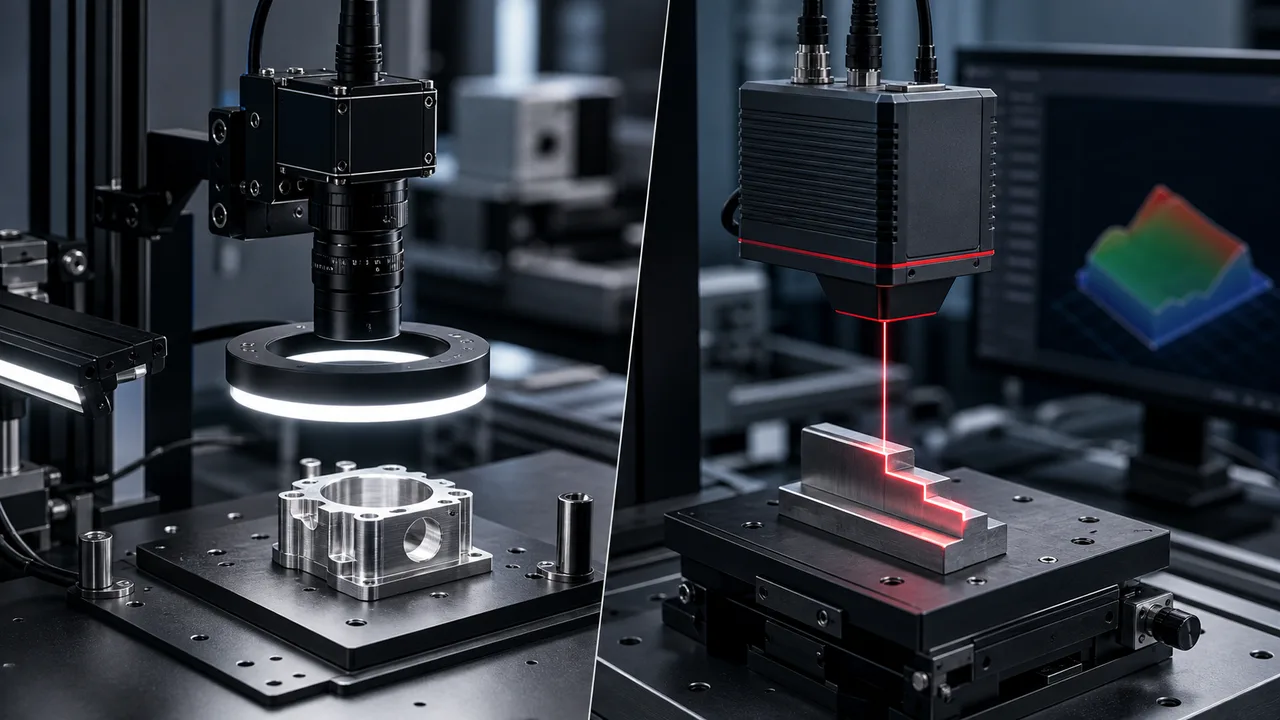
La visión 2D es mejor cuando el contraste, el borde, la impresión, el código o la posición son suficientes para tomar la decisión.
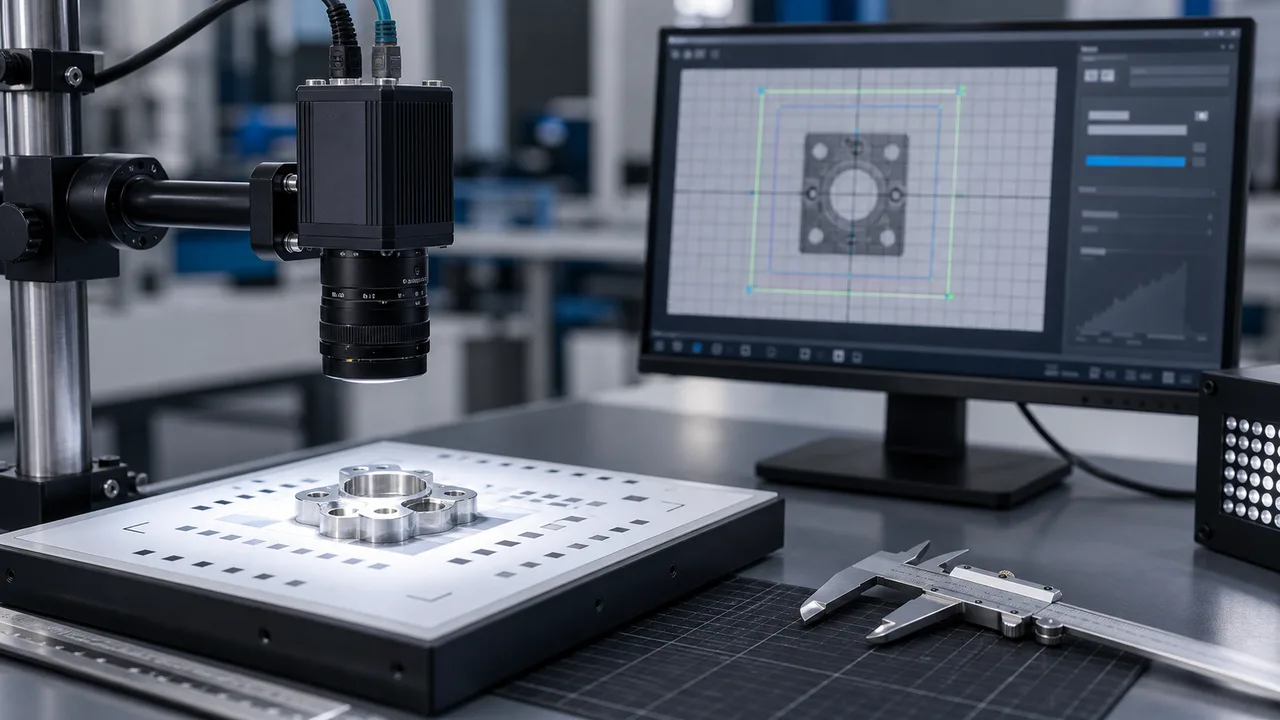
Para comparar una cámara industrial, no empiece por el número de modelo.
Calcule la resolución de la cámara de visión artificial dividiendo el campo de visión requerido por los píxeles utilizables y luego verificando si el tamaño de píxel resultante puede admitir la característica más pequeña, la tolerancia de medición y el margen del algoritmo.
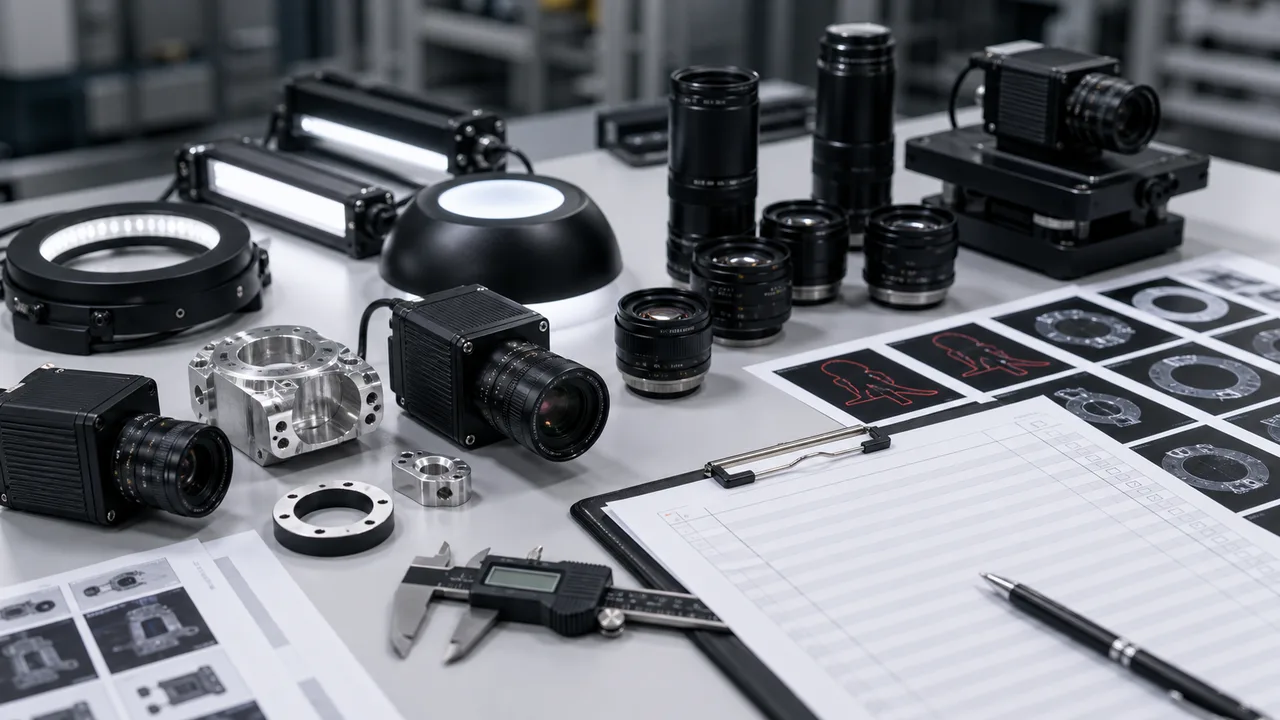
Un proveedor de cámaras de visión artificial debe ser juzgado por cómo maneja la evidencia de inspección real, no por el tamaño del catálogo.
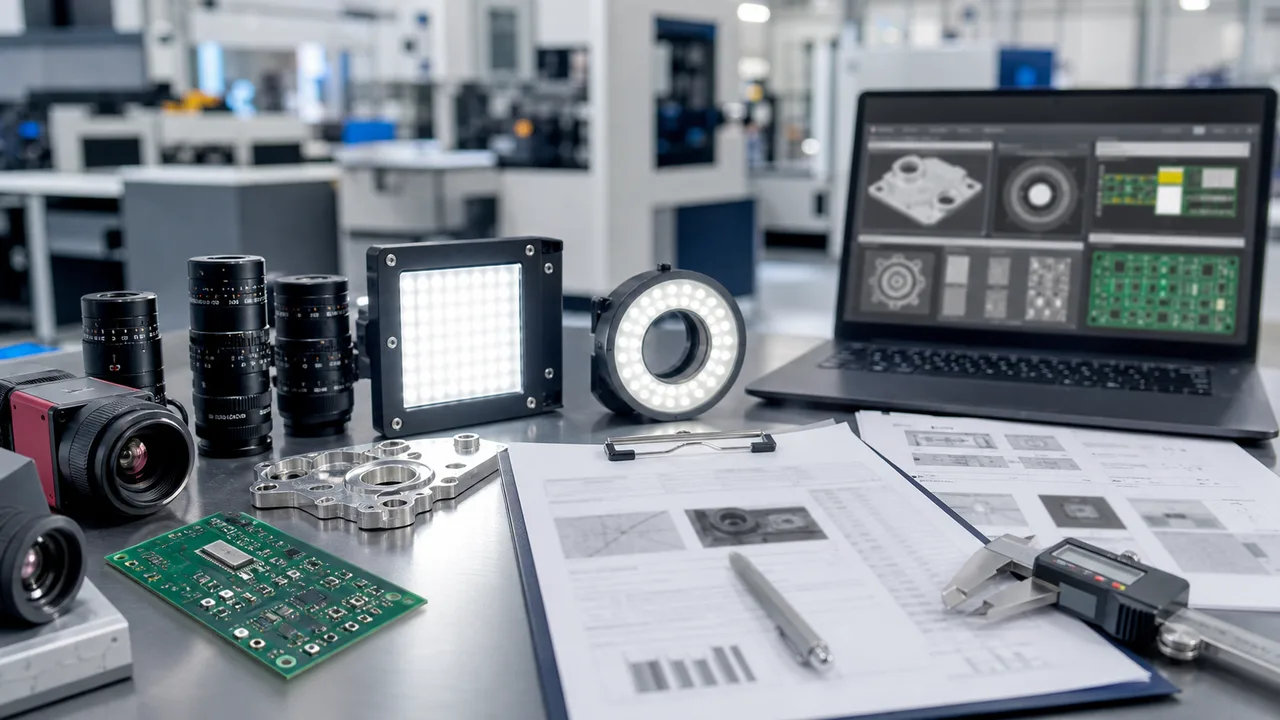
Un proveedor de visión artificial es ideal cuando puede convertir la evidencia de muestra en una ruta completa: cámara, lente, iluminación, lector, 3D, controlador, I/O y prueba de aceptación.
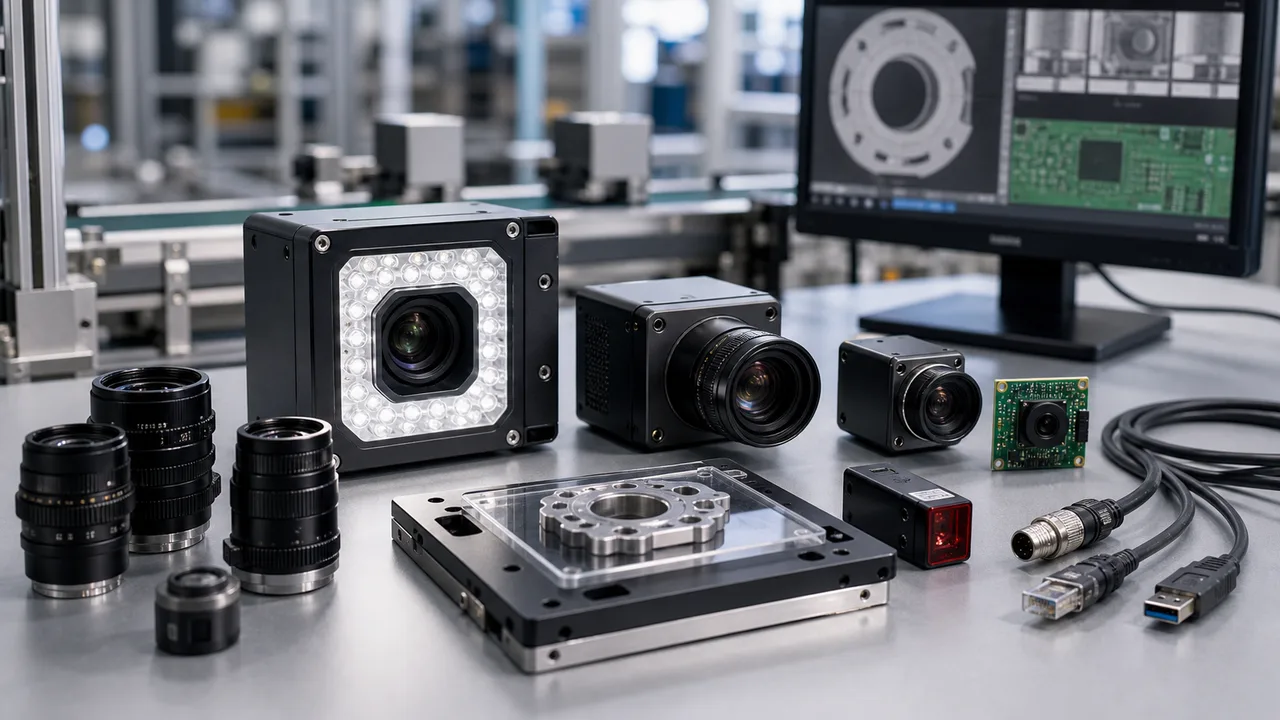
Se debe seleccionar una cámara industrial para visión artificial a partir de la física de inspección: FOV, característica más pequeña, velocidad de movimiento, tipo de obturador, tamaño del sensor, ruta de la lente, interfaz, tiempo de disparo e iluminación.
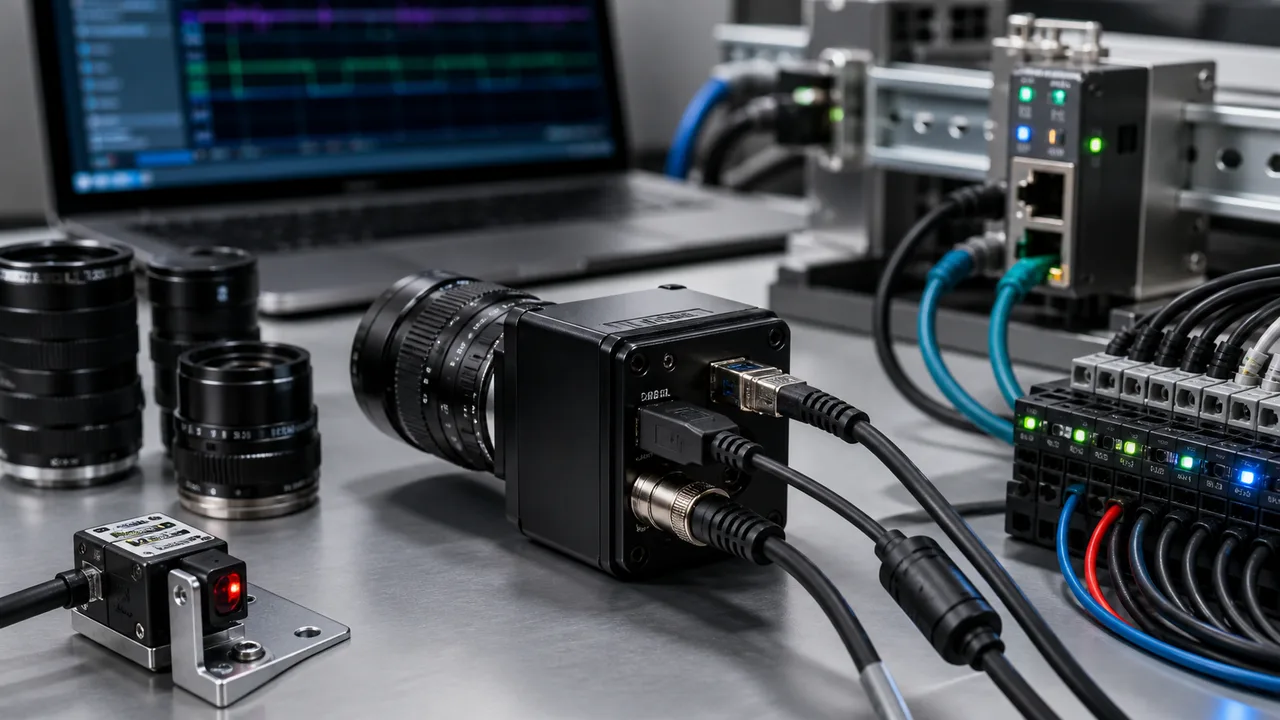
Elija la interfaz de la cámara industrial según la arquitectura de la máquina.
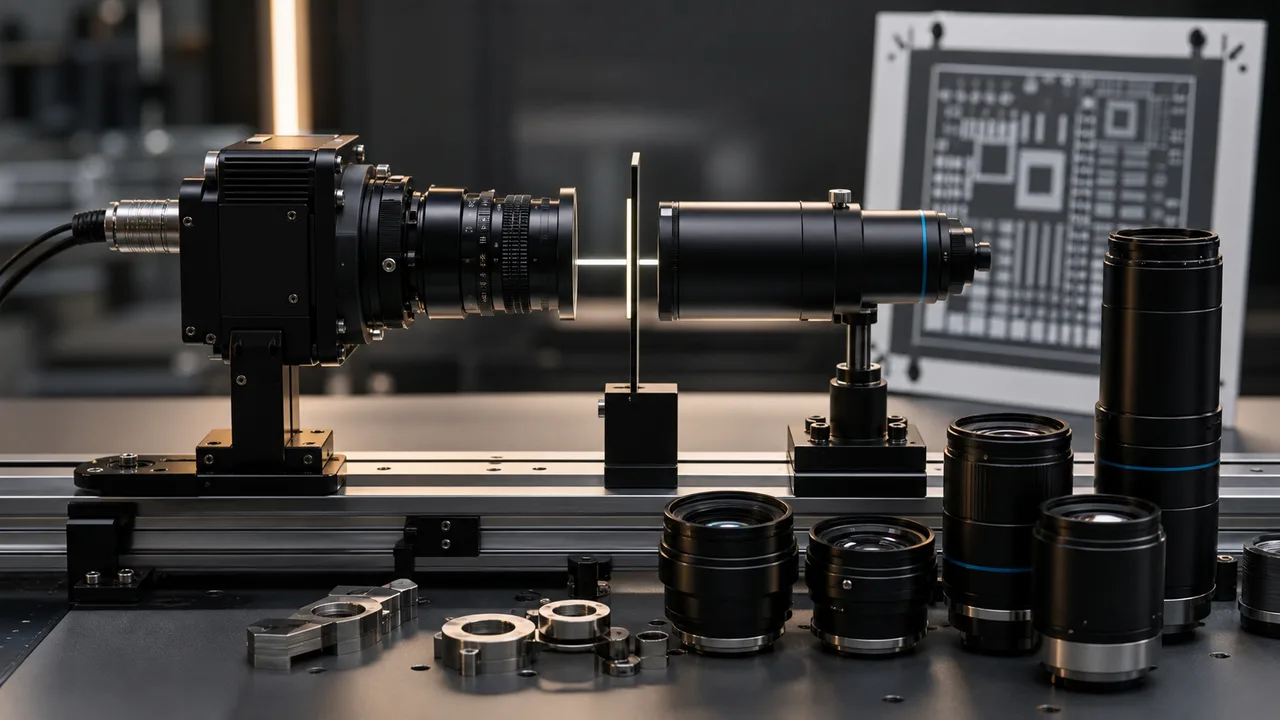
Seleccione primero una lente de visión artificial según el campo de visión, el tamaño del sensor y la distancia de trabajo.
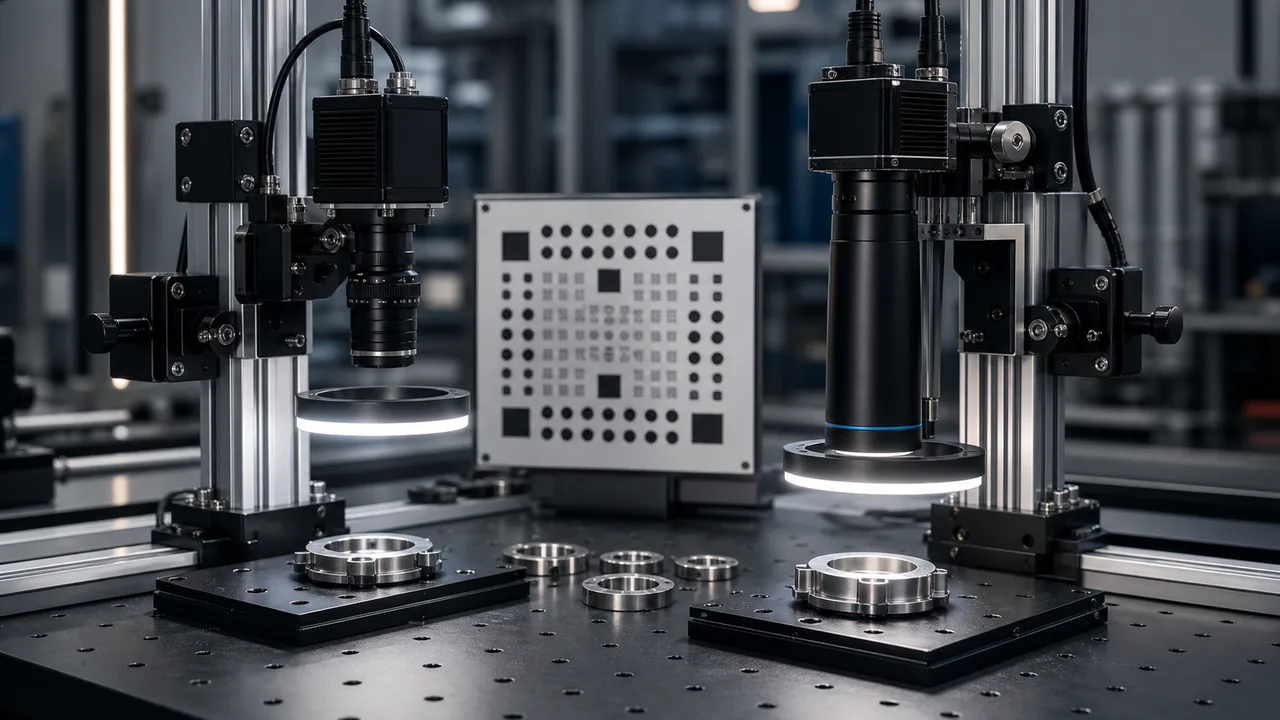
Utilice un objetivo convencional para presencia, defectos, orientación o posicionamiento de precisión poco exigente cuando el error de perspectiva no cambie la decisión.
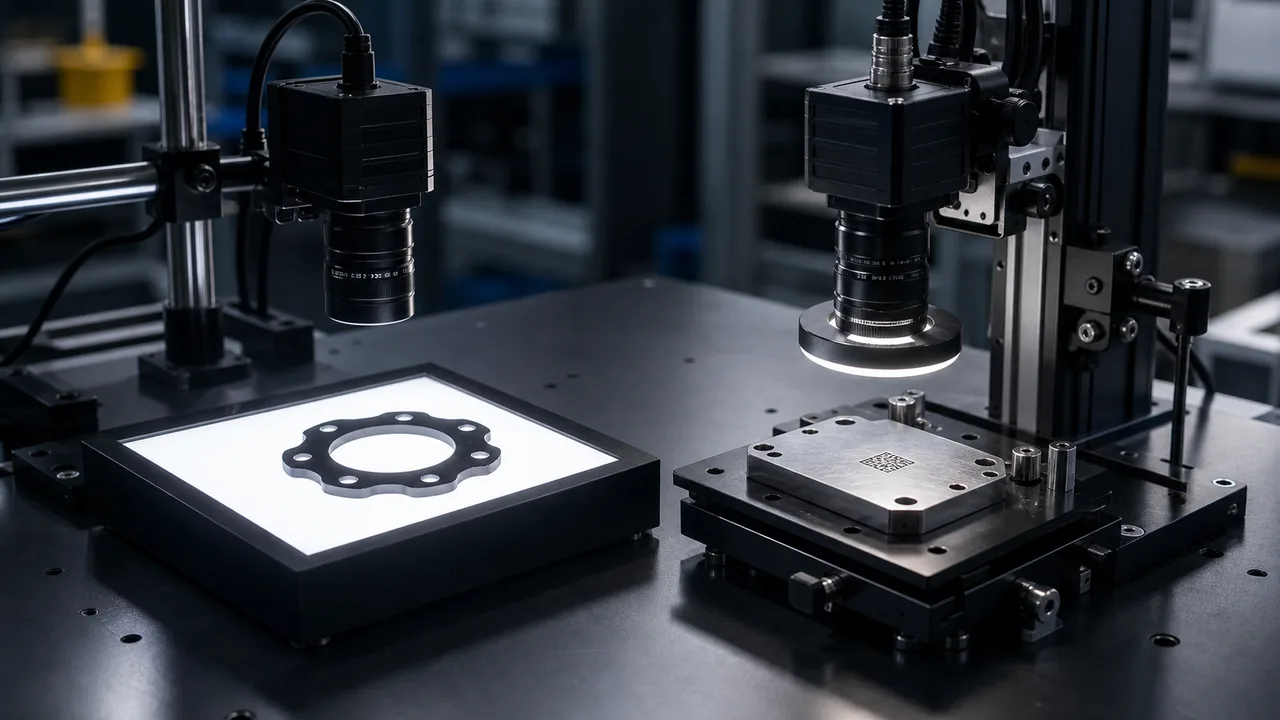
Utilice la luz de fondo cuando la decisión dependa del contorno, borde, agujero o silueta del hueco.
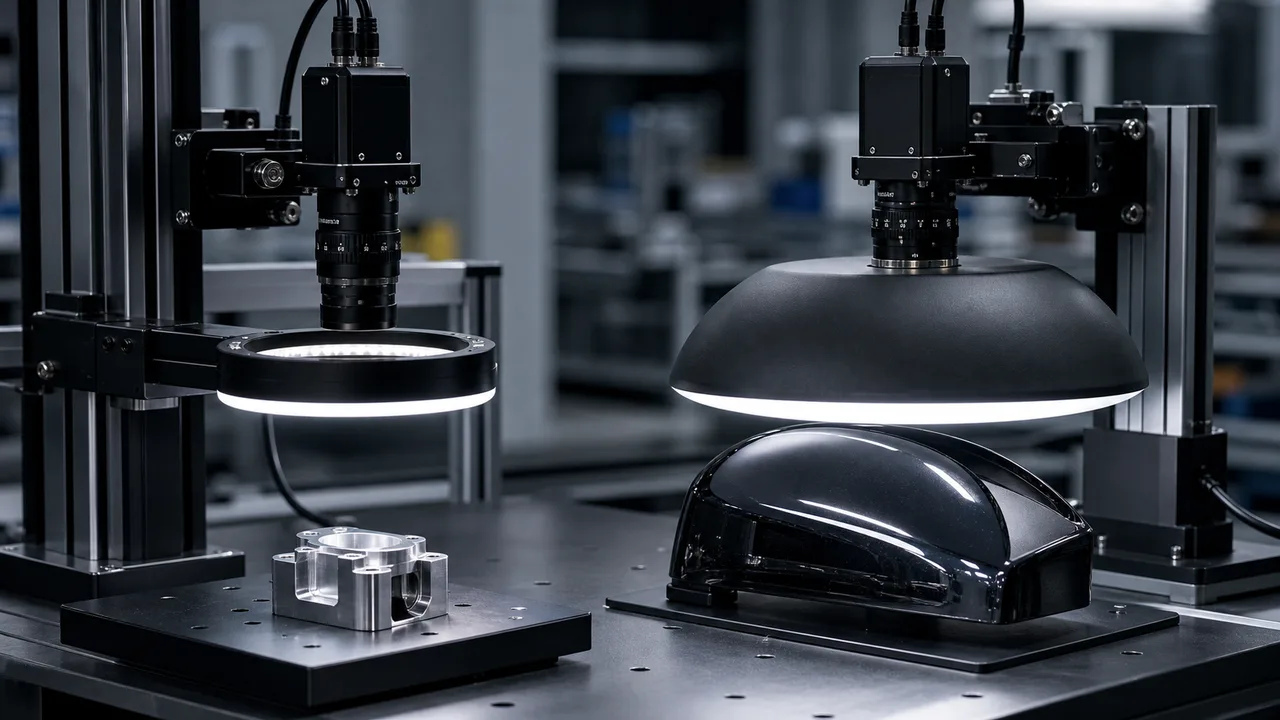
Utilice un anillo de luz para una inspección general cuando la pieza no sea muy reflectante y el espacio de montaje sea limitado.
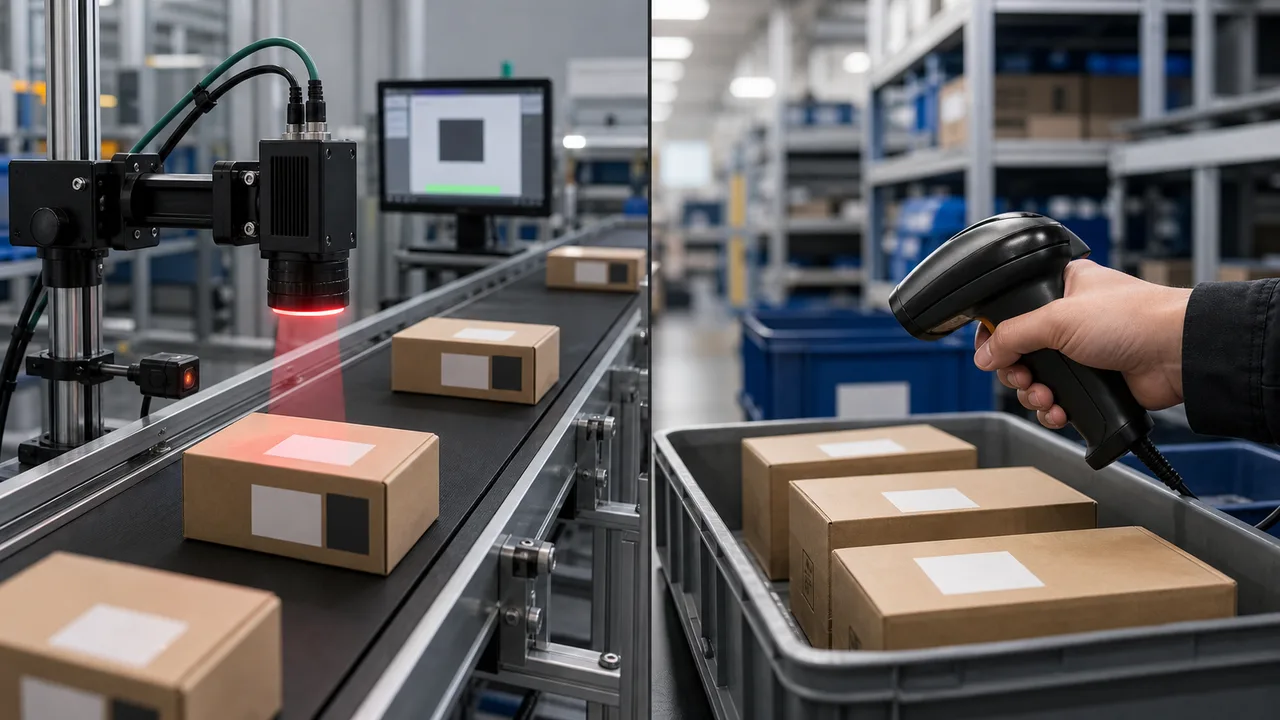
Utilice un lector de código de barras fijo cuando el evento de lectura deba ser automático, repetible y vinculado a PLC o a la salida de la base de datos.
Un lector de códigos de barras para fabricación debe seleccionarse según la tasa de lecturas correctas de producción y los requisitos de integración, no solo según la marca del escáner.
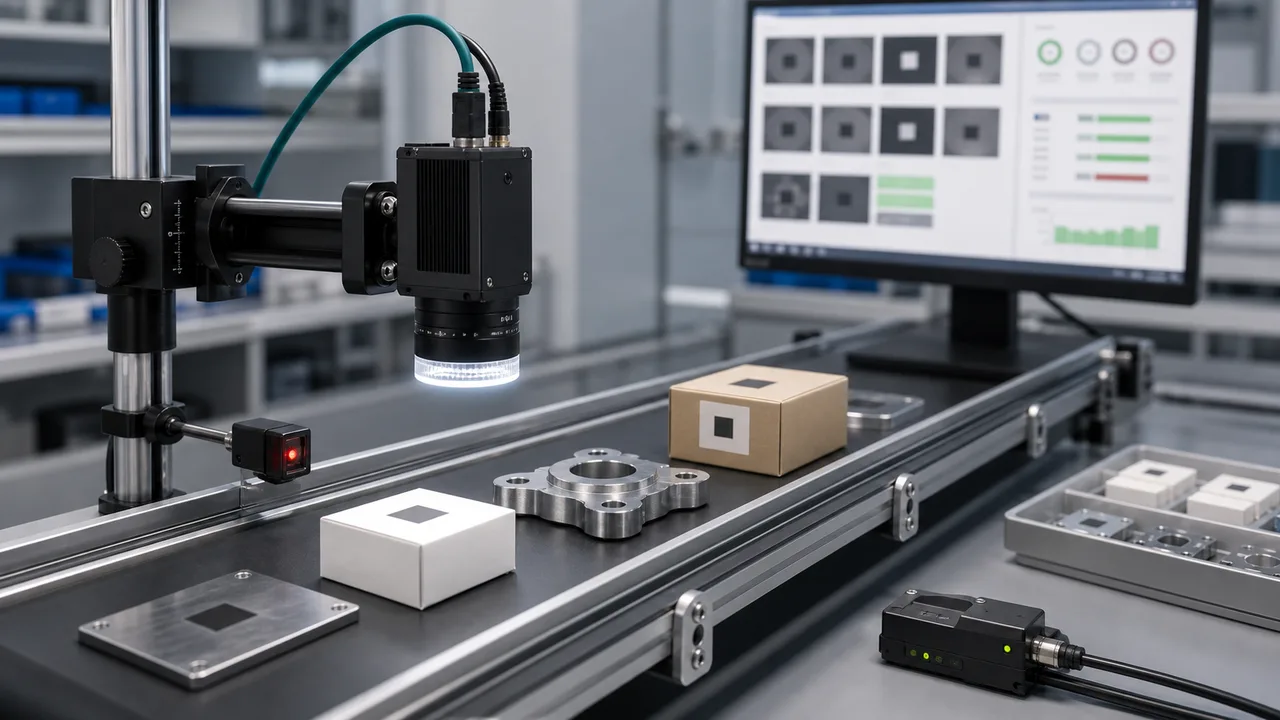
Elija el lector industrial según muestras reales del código y condiciones de producción: tipo de código, tamaño de módulo, calidad de impresión o marcado, velocidad, distancia, iluminación, disparo y protocolo de salida.
La lectura del código de barras DPM debe planificarse a partir de la parte marcada, no solo del tipo de código.
Se debe planificar la configuración de un lector de códigos de barras de montaje fijo desde el objetivo de tasa de lecturas correctas hacia atrás.
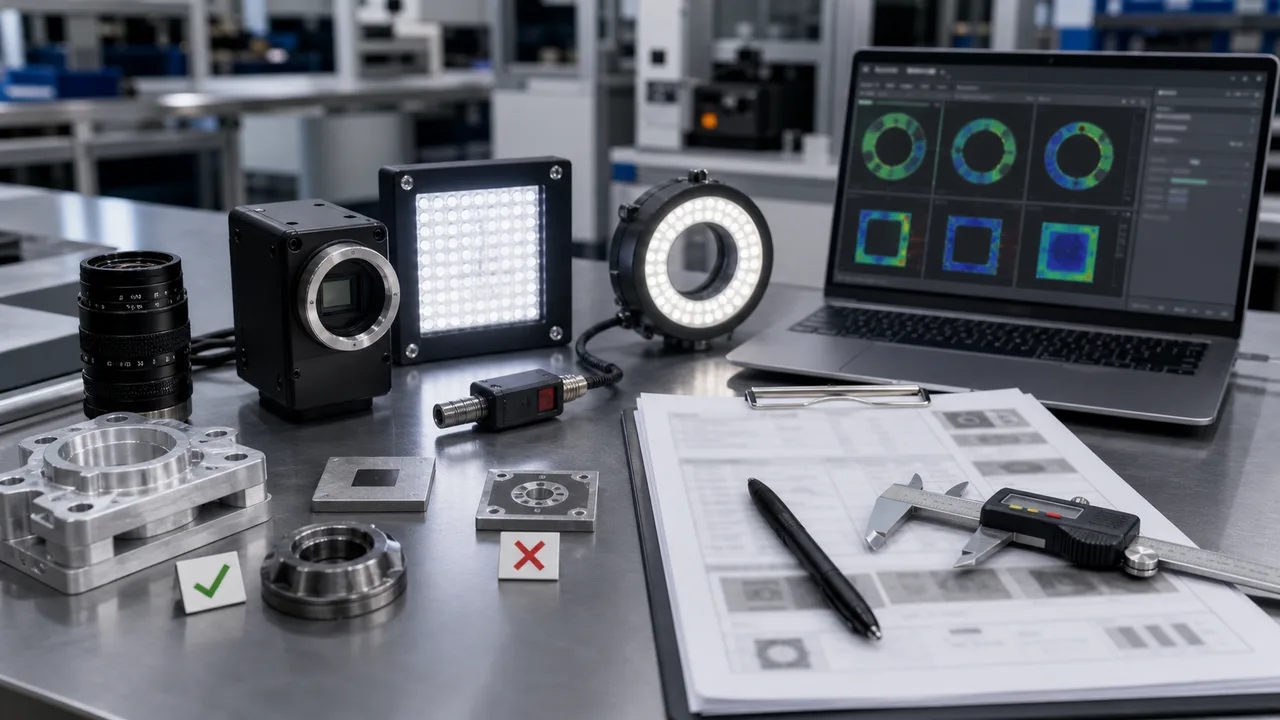
Una inspección visual útil RFQ debería definir la decisión de producción, no solo solicitar el precio de la cámara.
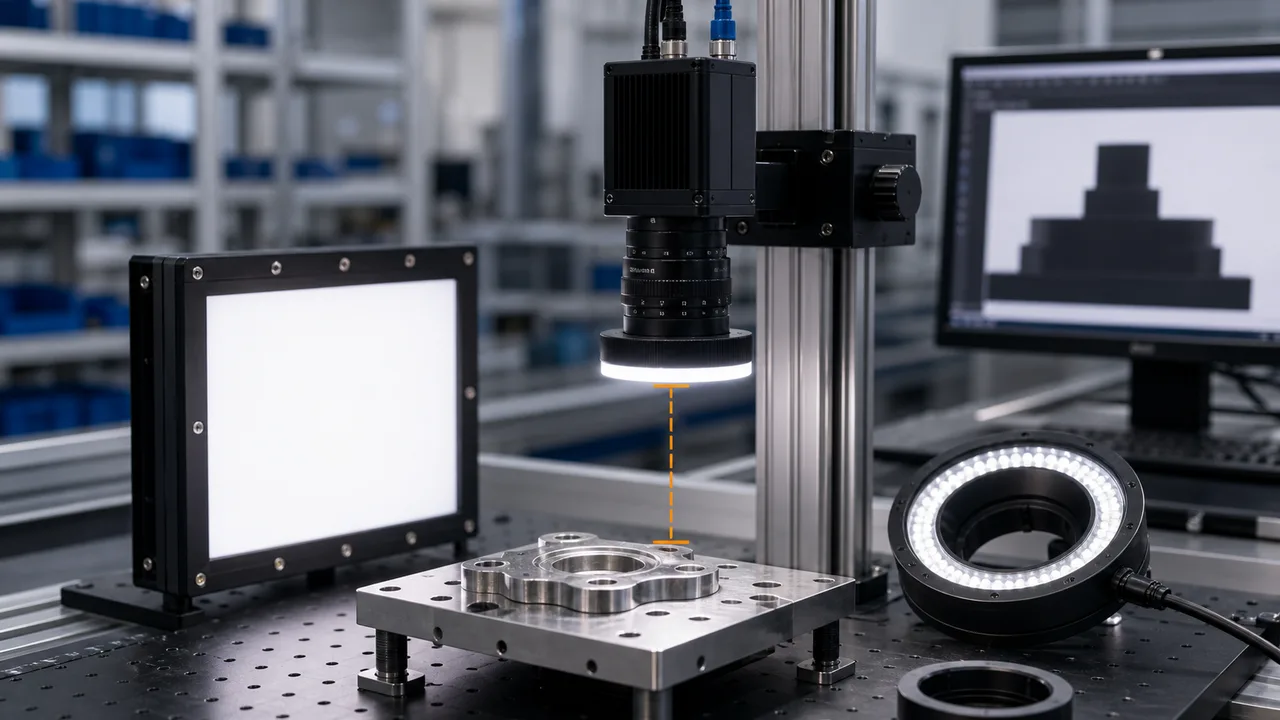
La distancia de trabajo es la distancia física entre la lente y la pieza.
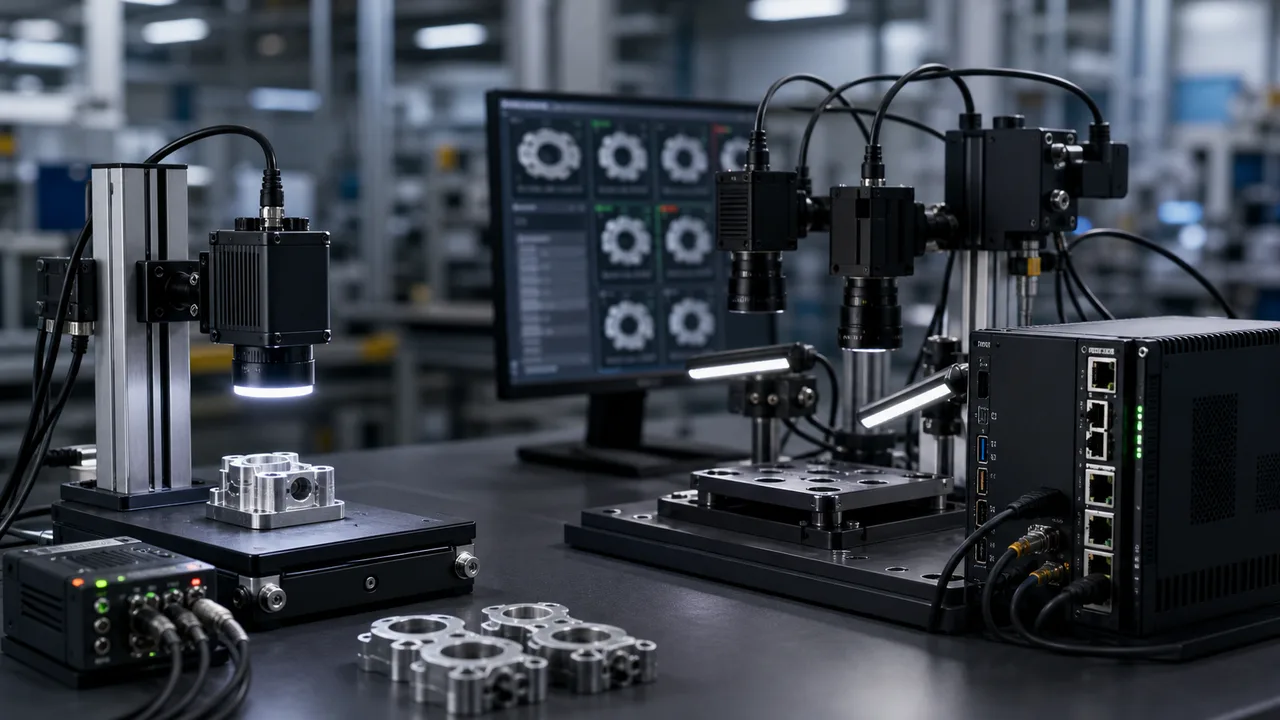
Use una cámara inteligente para una inspección delimitada: una estación, lógica sencilla de aprobado/rechazado, I/O limitado y mantenimiento rápido.
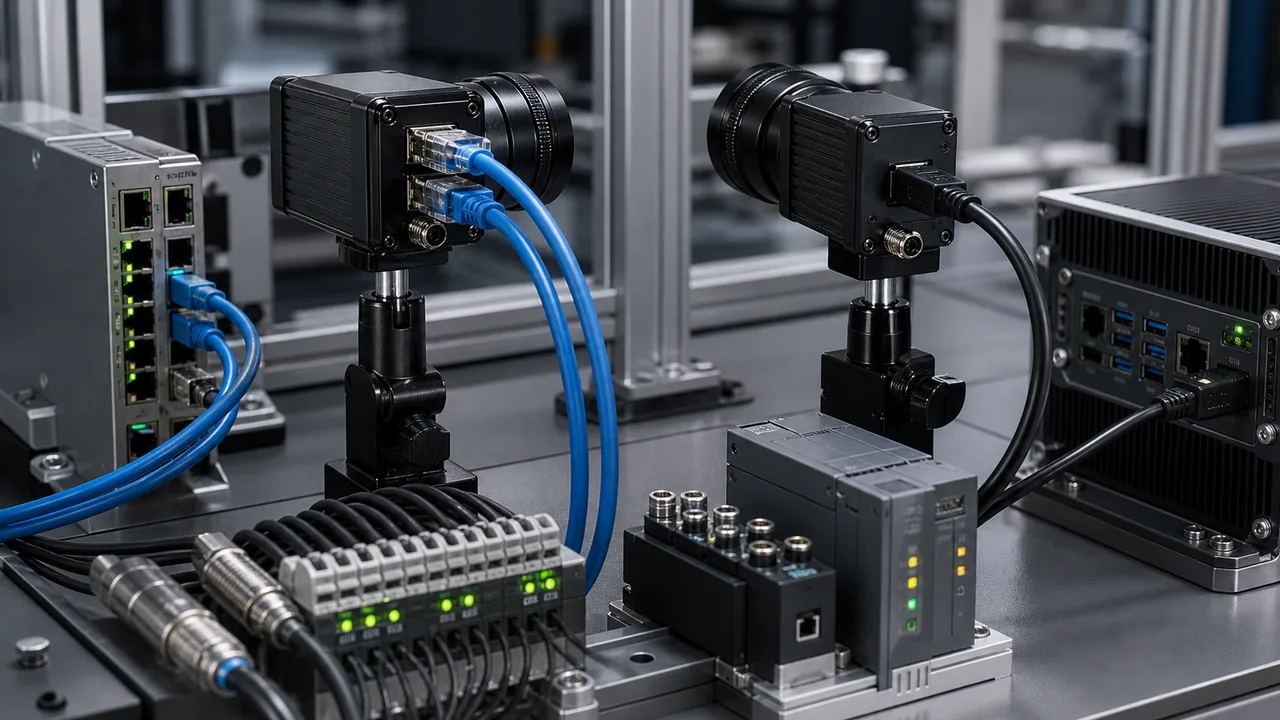
Elija GigE cuando la cámara esté lejos del equipo anfitrión, las estaciones estén distribuidas o el tendido de la red industrial sea importante.
Seleccione un perfilador láser haciendo coincidir el ancho del perfil, el rango de altura y la repetibilidad Z requerida con la parte móvil.
La configuración de iluminación de una cámara de escaneo lineal debe diseñarse primero teniendo en cuenta la velocidad y la exposición del material.
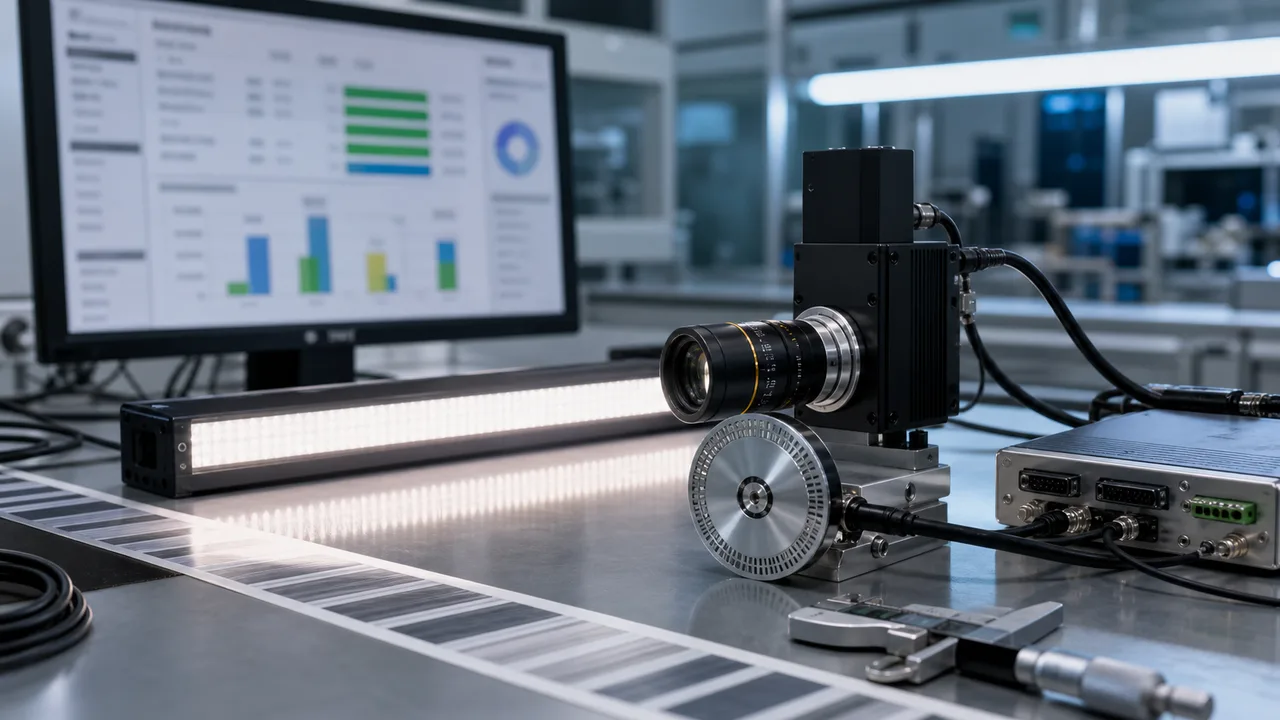
El precio de la cámara de escaneo lineal depende de la ruta de inspección completa, no solo del cuerpo de la cámara.
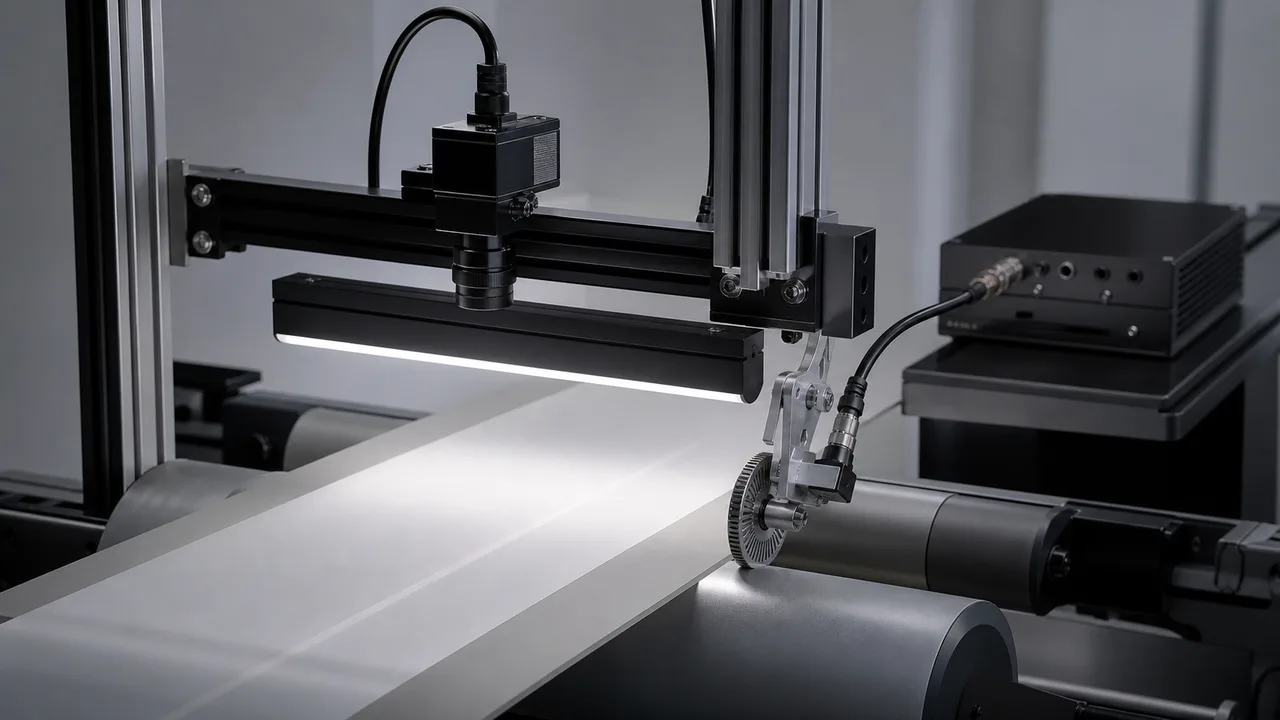
Una cámara de escaneo lineal con entrada de codificador es útil cuando la velocidad del material cambia o la geometría de la imagen debe permanecer estable.
Diseñe desde la decisión de qué piezas deben expulsarse por defecto hacia los requisitos de equipo.
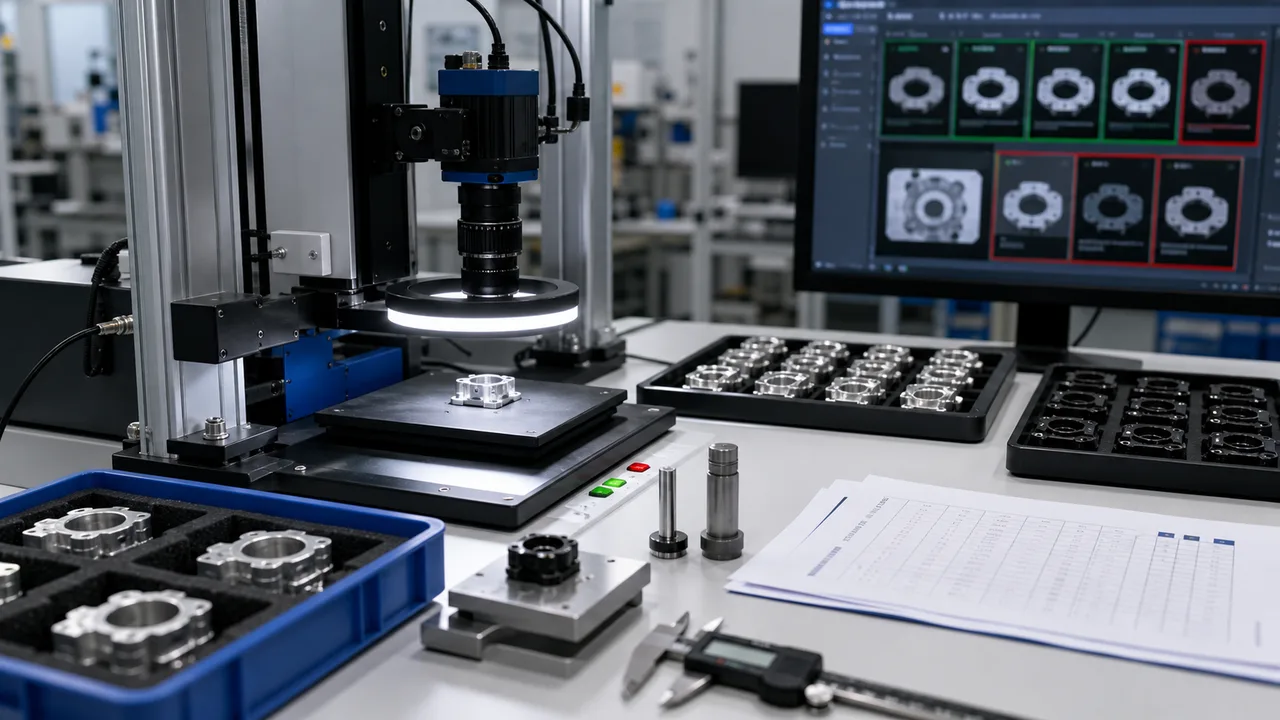
Una prueba de aceptación de visión artificial debería proporcionar evidencia de producción repetible, no solo una imagen de demostración exitosa.
Recursos
Resuma muestras, tolerancia, FOV y velocidad antes de pedir modelo.
Detectar defectos antesFAQ de aplicacion
Util cuando componente, tolerancia o iluminacion aun no estan claros.
Envie muestras buenas y malas, imagenes, tolerancia, velocidad de linea, espacio de montaje e interfaz de salida.
La ruta final depende de imagenes de muestra, velocidad, tolerancia y limites de instalacion.