
日本語の選定ルート
高さ、隙間、輪郭、体積など、2Dの画像コントラストだけでは繰返し確認できない幾何量で合否が決まる場合、レーザープロファイラーを検討する価値があります。
選択ガイド
プロファイルの幅、高さの範囲、Z 解像度、速度、表面反射率、取り付け角度、再現性の目標に応じて、レーザー プロファイラーと 3D プロファイル センサーを選択します。
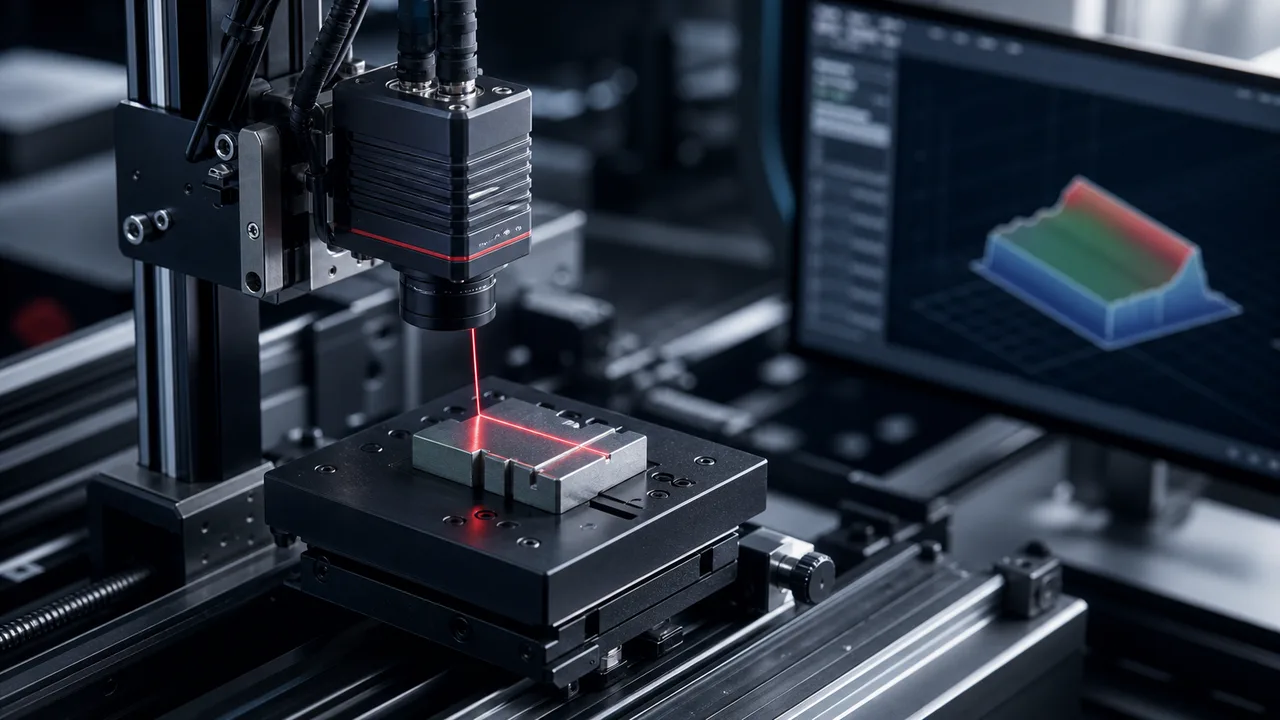
要点
プロファイルの幅、高さの範囲、および必要な Z 再現性を可動部品に合わせて、レーザー プロファイラーを選択します。センサークラスを選択する前に、反射面、溶接形状、黒色材料、および速度変動をテストする必要があります。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
高さ、隙間、輪郭、体積など、2Dの画像コントラストだけでは繰返し確認できない幾何量で合否が決まる場合、レーザープロファイラーを検討する価値があります。
反射する表面や暗い表面には実際のサンプルテストが必要です。
動作の安定性、エンコーダのタイミング、取り付け角度は、3D の再現性に影響します。
2D ビジョンではコントラストとエッジを確認できますが、溶接高さ、段差高さ、ギャップ、ビード プロファイル、平坦度、体積を常に証明できるわけではありません。許容ルールが幾何学的である場合は、レーザー プロファイラーを考慮する必要があります。
プロファイル幅を広げると同じ部品のより広い範囲を測れますが、高さの細部を捉えにくくなったり、別クラスのセンサーが必要になったりします。RFQには全測定幅と、信頼して検出すべき最小の高さ変化を併記します。
磨かれた金属、黒いゴム、透明な部品、および高度に曲面な表面では、プロファイル データが欠落したり、ノイズが発生したりする可能性があります。サンプルのテストには、きれいな静止サンプルだけでなく、最悪の場合の仕上げ、角度、動きも含める必要があります。
可動部品には、露出、スキャン レート、トリガー タイミング、そして場合によってはエンコーダーの同期が必要です。動作計画がなければ、高さデータは研究室では正しくても、生産ラインでは歪む可能性があります。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 高さの範囲 | センサーの範囲は、予想される最も高いプロファイルと最も低いプロファイルを余裕を持ってカバーする必要があります。 | 最小/最大高さ、公差、ワーク保持治具の基準面を送信します。 |
| プロファイル幅 | 幅広いプロファイルにより、解像度、取り付け距離、センサークラスが変更される可能性があります。 | 全測定幅とターゲット フィーチャー サイズを送信します。 |
| 表面仕上げ | 反射性、黒または透明な表面にはサンプル検証が必要です。 | 最悪の場合のバッチから実際のサンプルまたはビデオを送信します。 |
| 動作の安定性 | スキャン速度、露光、エンコーダのタイミングはライン速度と一致する必要があります。 | 対象の移動速度範囲、トリガー方式、移動距離に基づいてプロファイルの位置を対応付ける必要があるかを提示してください。 |
よくある質問
2D 画像コントラストでは確実に分離できない高さ、ギャップ、プロファイル、体積、溶接形状、平坦度、または形状に決定が依存する場合は、レーザー プロファイラーを選択してください。
プロファイルの幅、高さ範囲、Z 再現性、表面反射率、取り付け角度、スキャン速度、エンコーダのタイミングはすべて相互作用します。
部品の図面または写真、プロファイル幅、高さ範囲、公差、表面仕上げ、速度、トリガー方法、取り付け距離、サンプルビデオ、および必要な出力プロトコルを送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。