
询价之前
零件、公差或光照条件还没想清楚时,先看这些指南。
资源
先确认前提条件,再带着技术数据去询价,沟通会高效很多。

技术博客
这是一组实用教程,帮你逐步分清图像、测量和系统集成方面的问题。按步骤完成检查,保存好留存数据,再到自己的产线上确认结果。
零件、公差或光照条件还没想清楚时,先看这些指南。
涵盖电子、汽车、包装、电池、卷材、测量和机器人引导。
样品图像、公差、产线条件和集成条件,选型之前先确认。
图片用于选型说明,不代表客户安装实绩、实际供货型号或已验证的互换性。
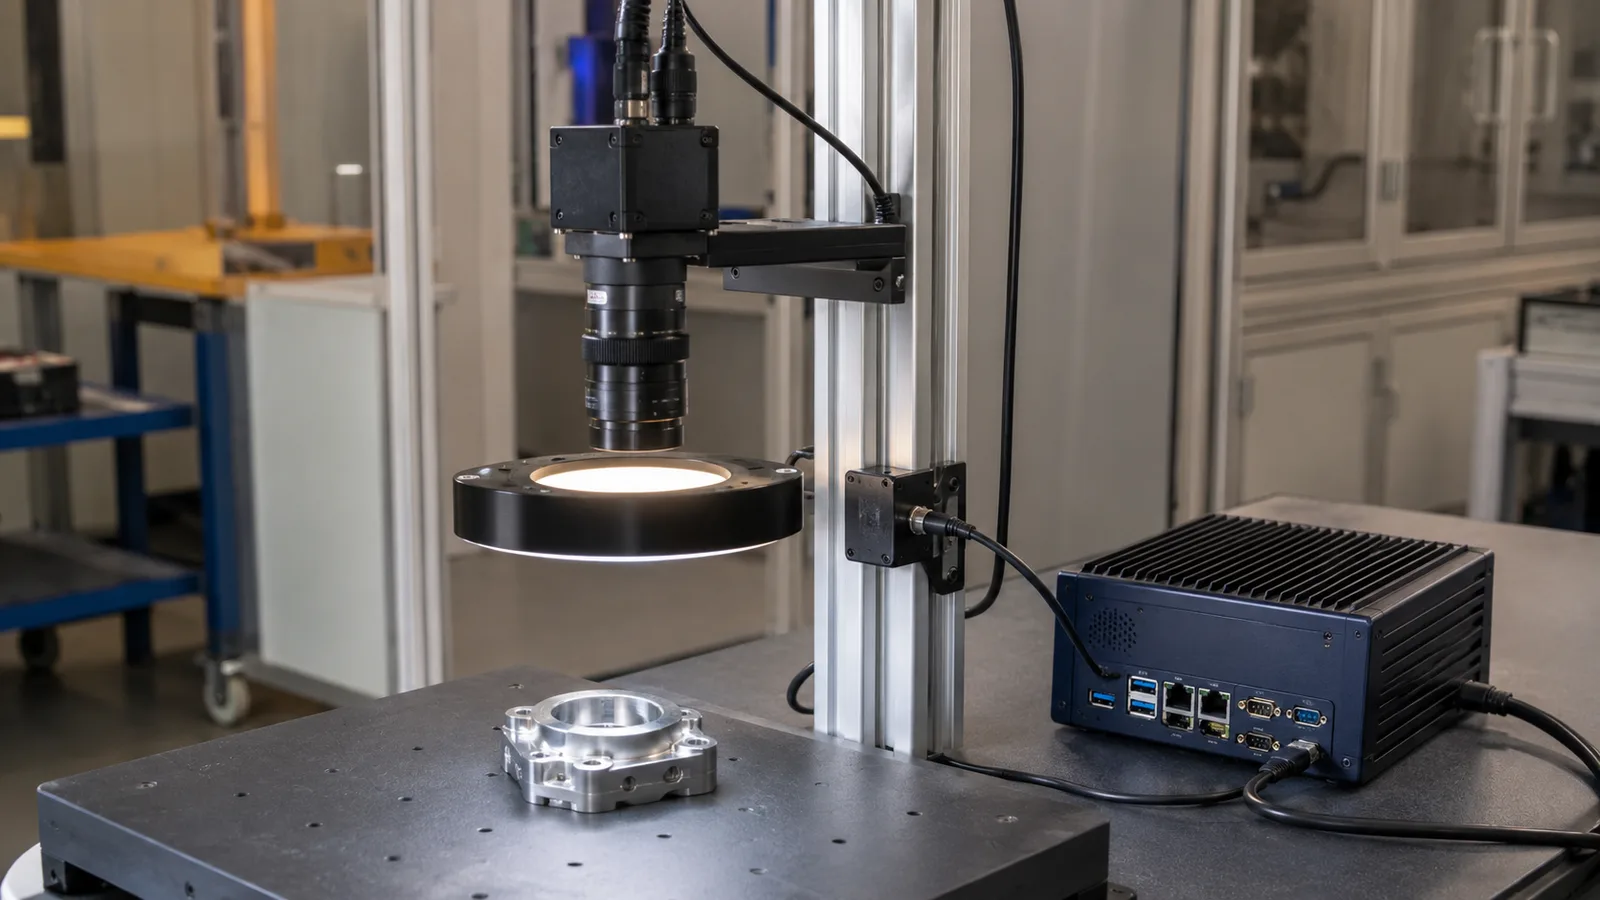
在生产中,机器视觉不只是相机和软件。
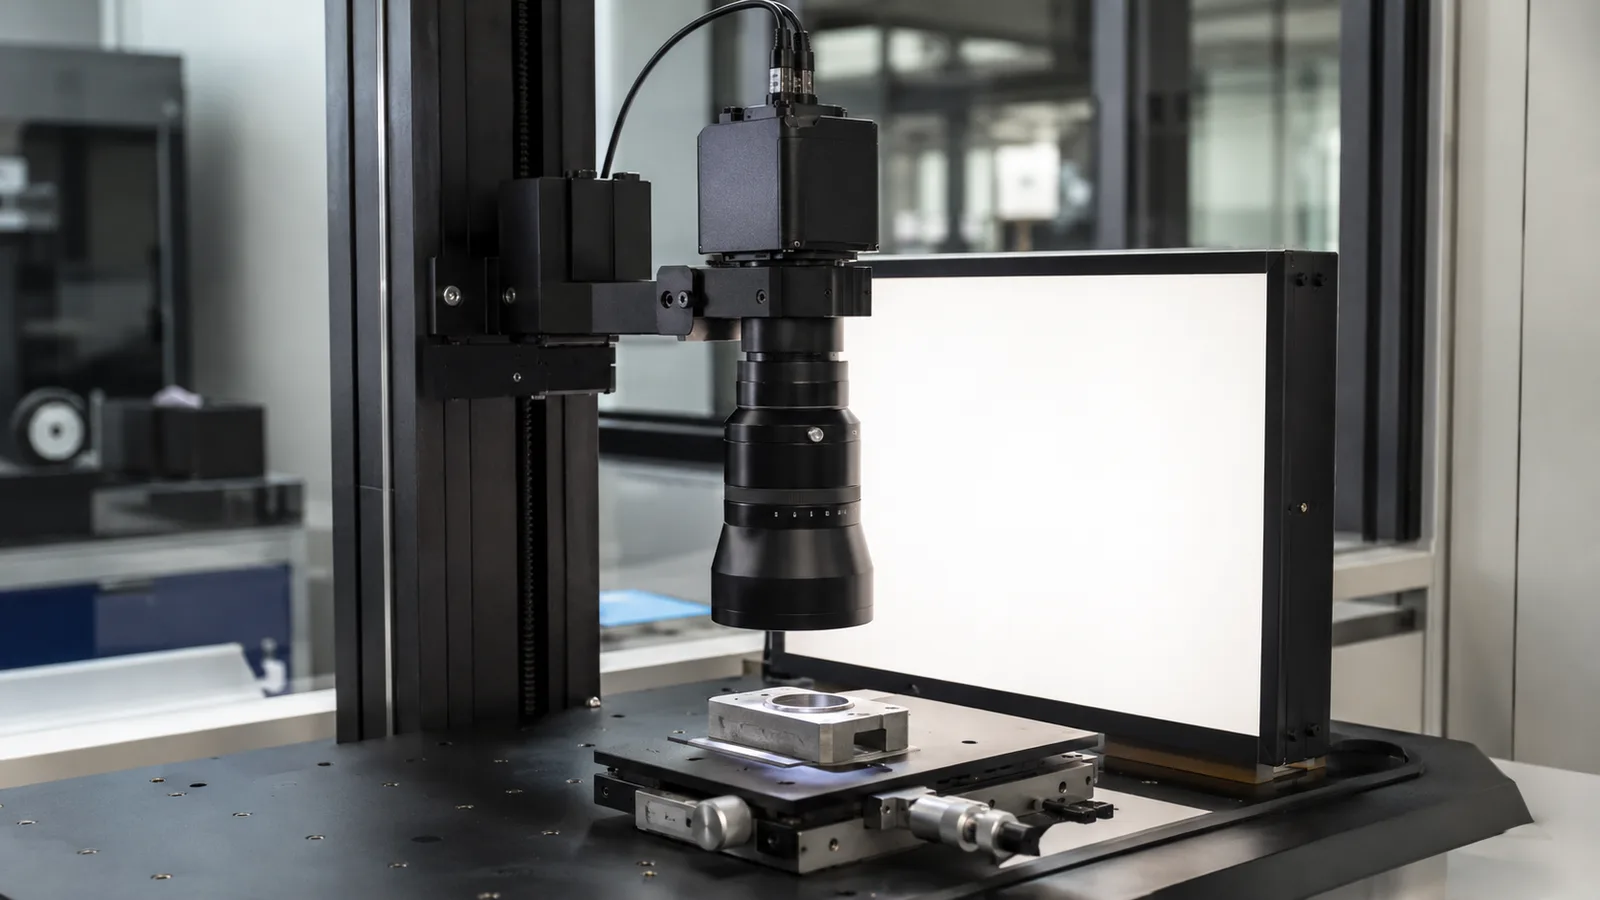
远心镜头能在物体高度变化时,让放大倍率保持得更稳定。
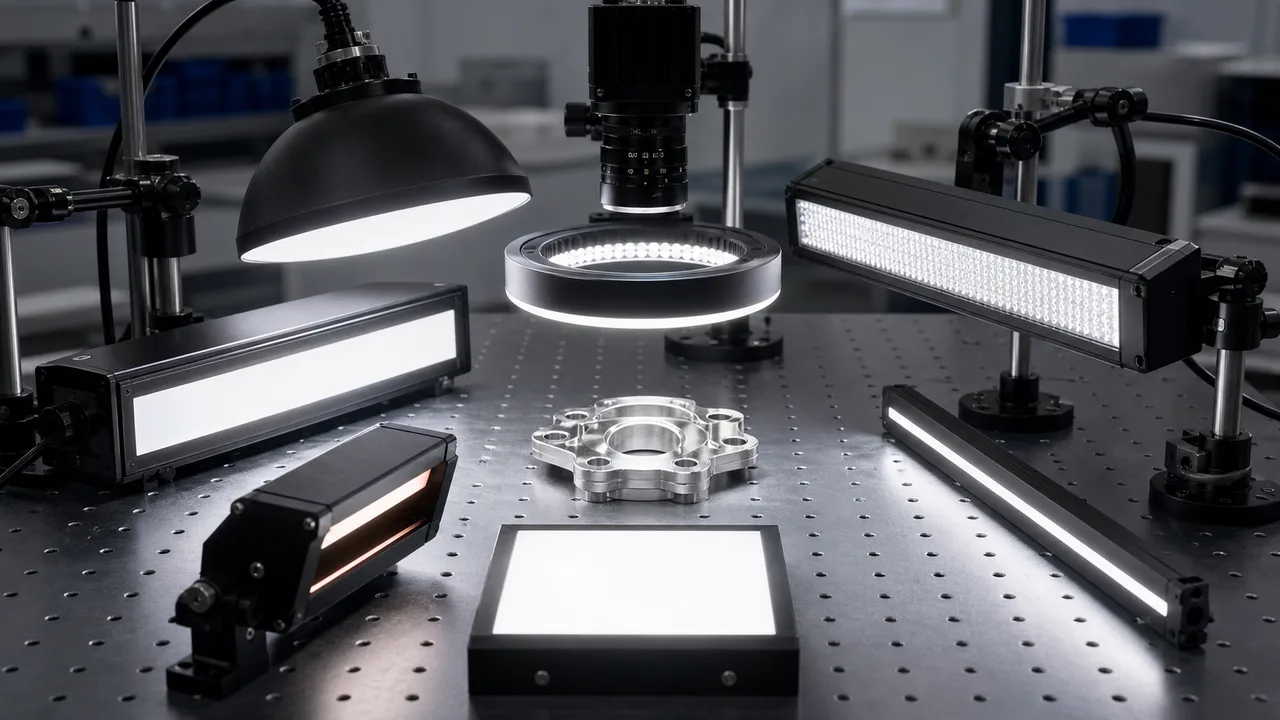
应根据您需要创建的信号来选择机器视觉照明类型:轮廓、表面纹理、划痕阴影、印刷对比度、反射高光控制或线扫描均匀性。
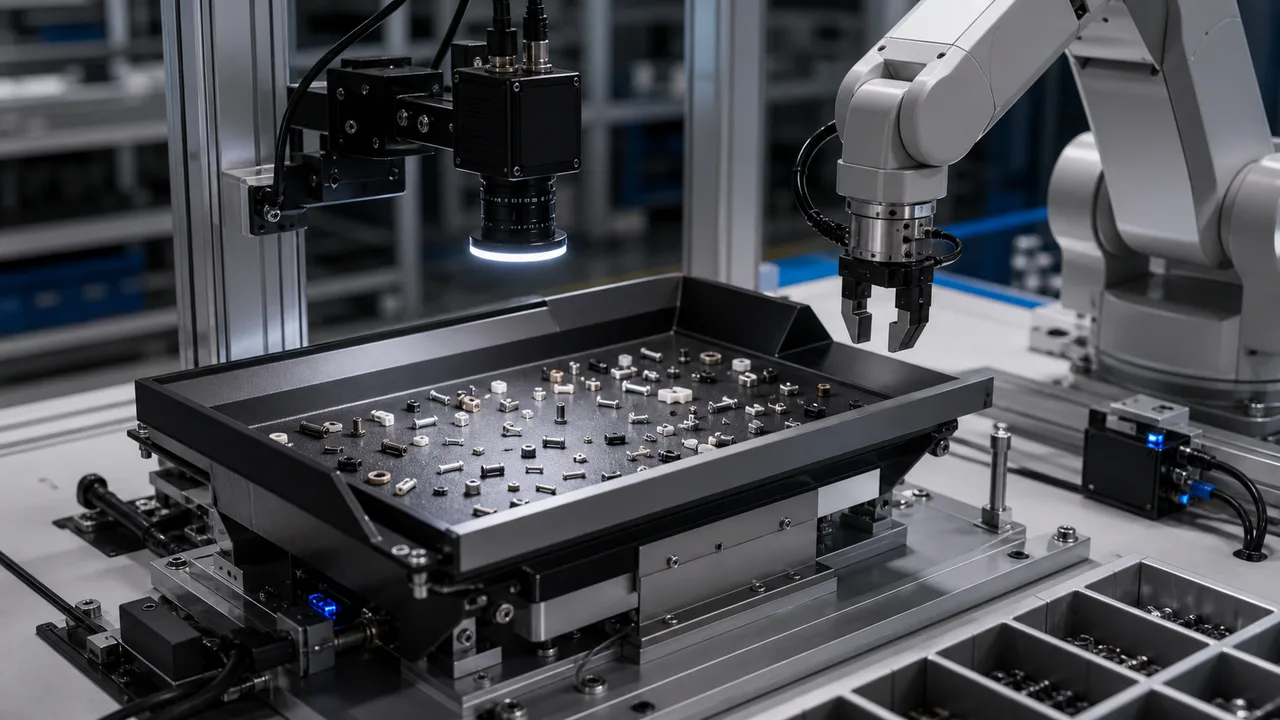
当小零件的 SKU、姿态或批次行为变化过于频繁,固定式振动盘难以适应时,可采用柔性供料器配合机器人上料。
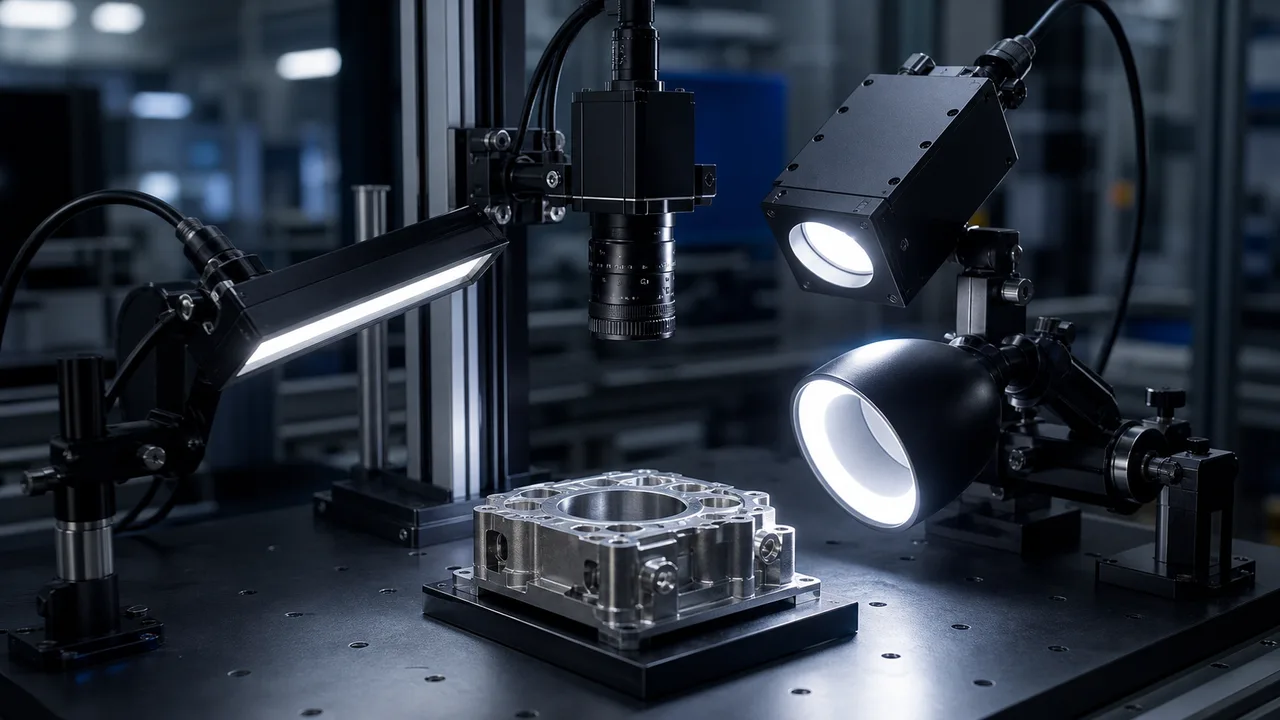
当光线产生眩光而不是缺陷对比度时,反射金属划痕检测通常会失败。
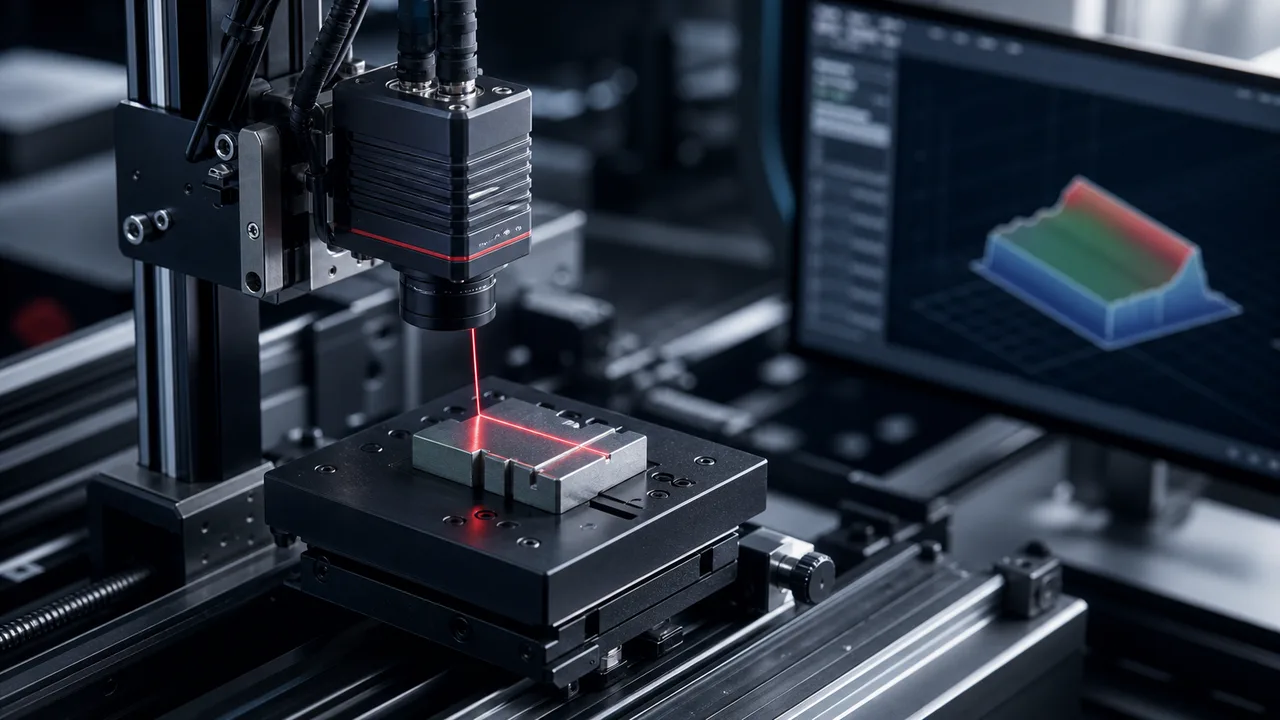
当通过/失败取决于轮廓、间隙或焊道几何形状而不是颜色对比度时,使用 3D 视觉来确定电动汽车电池焊接高度。
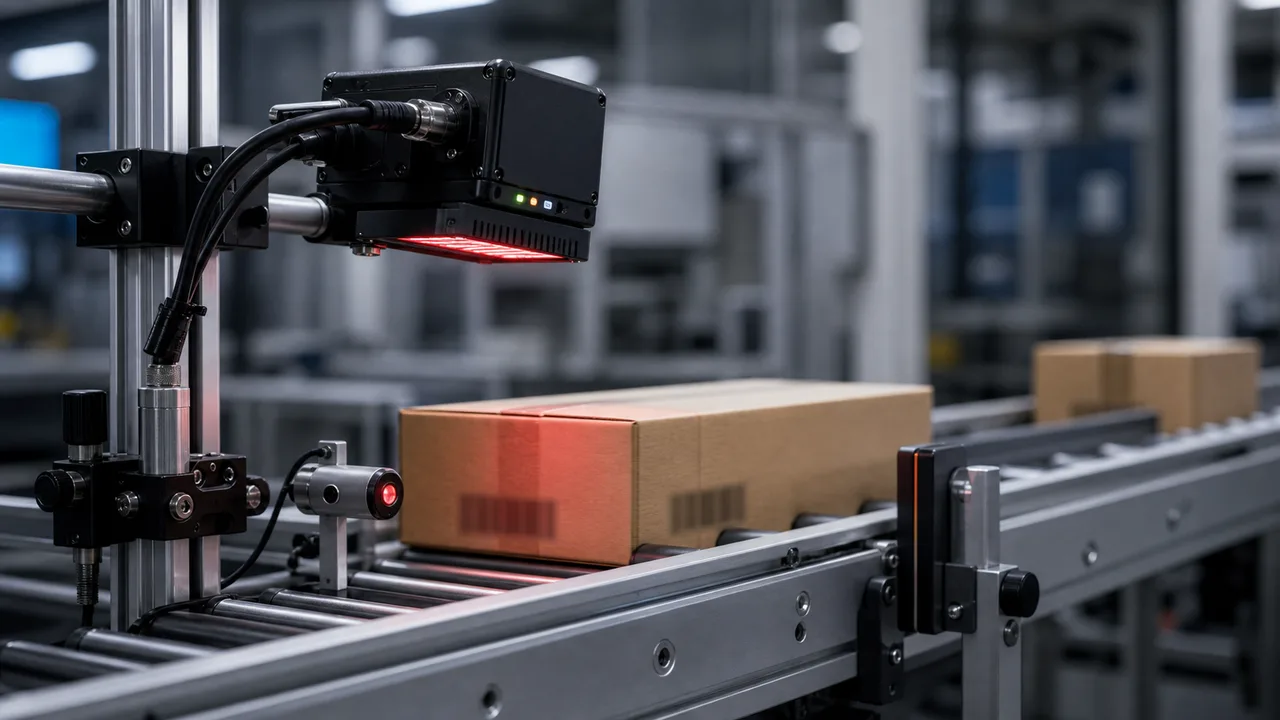
包装标签与条码检测系统应减少 3 类常见损失:错标签、条码未读即出货,以及剔除时序失效。
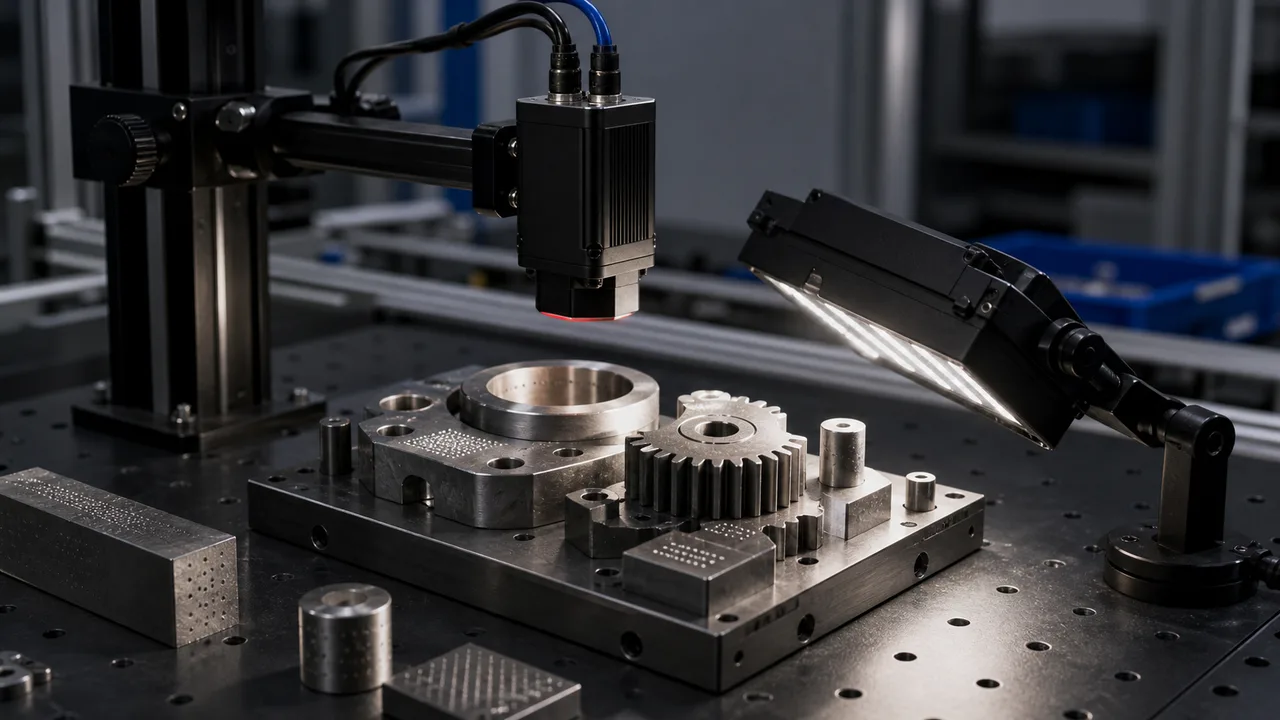
反光金属DPM读码方案应以带真实标记的实物工件为选型依据,而不是屏幕截图。
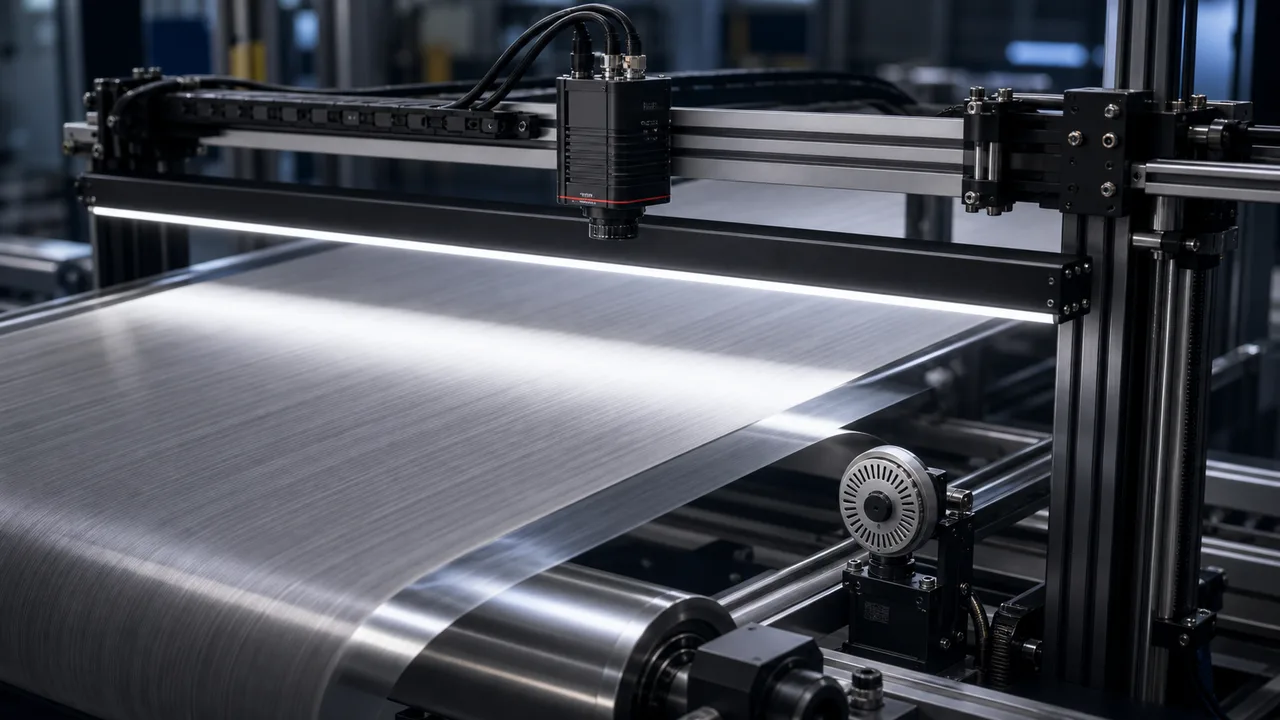
根据可用卷材宽度、缺陷对比度与最大运行速度规划卷对卷薄膜检测系统。
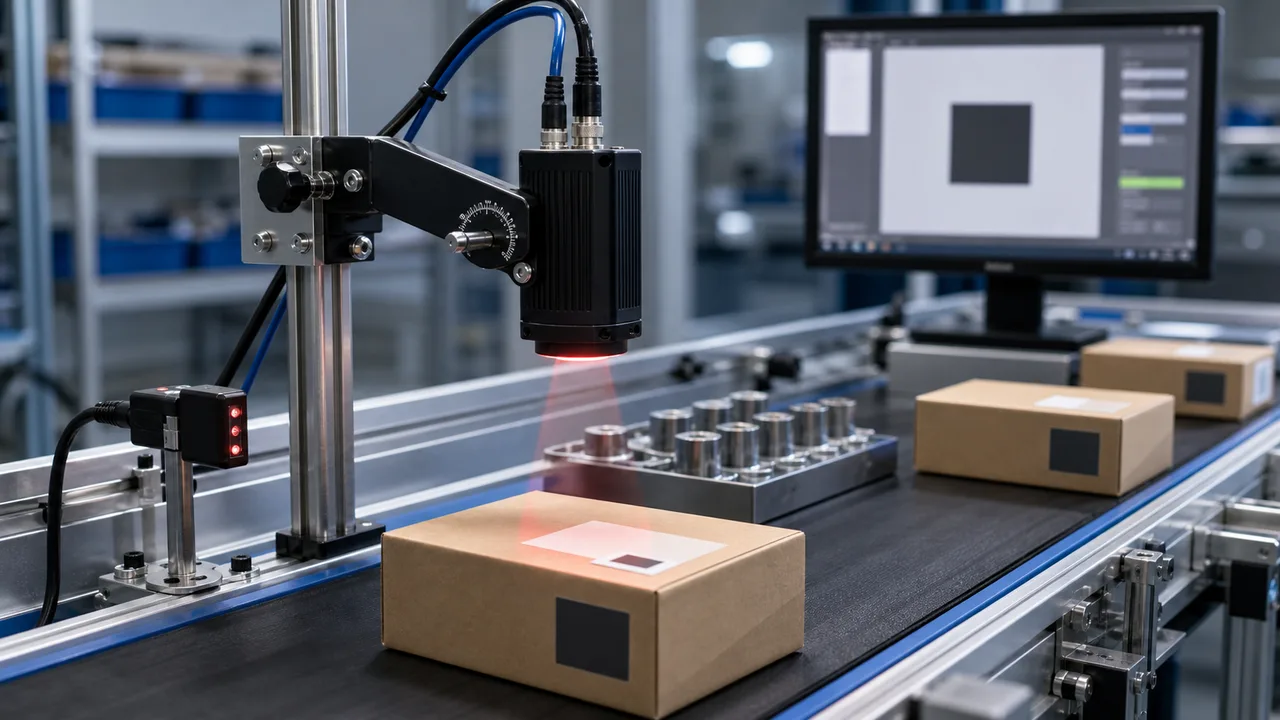
食品饮料视觉检测应分开定义 4 项检查:瓶盖有无、标签位置、日期码可读性和剔除输出。
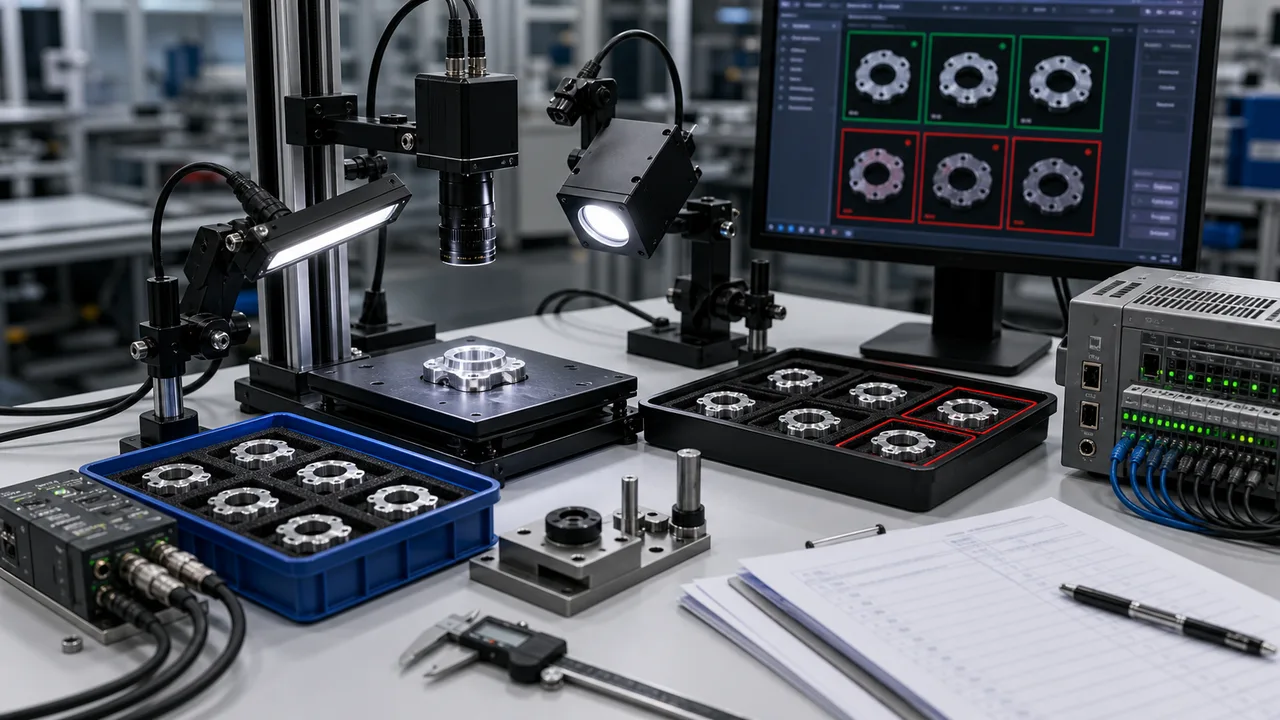
选硬件前,应定义码内容验证、标签位置、封口有无与实际剔除记录。
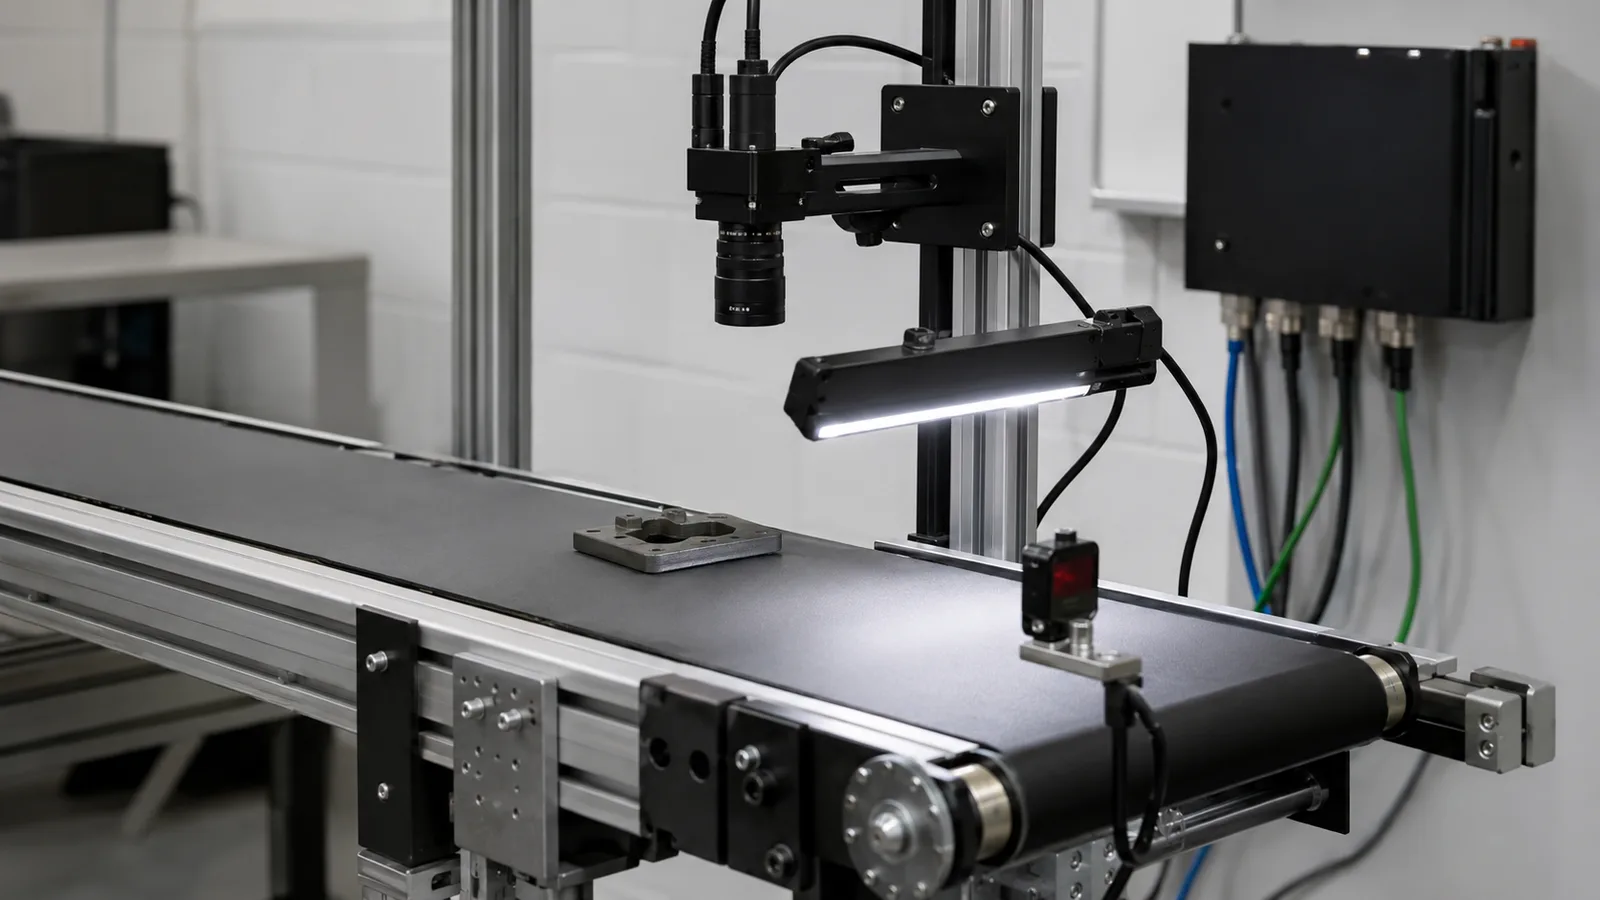
视觉系统捕获 1 个图像或几何表面轮廓、标准化照明、运行检查逻辑并发送通过/失败 I/O。
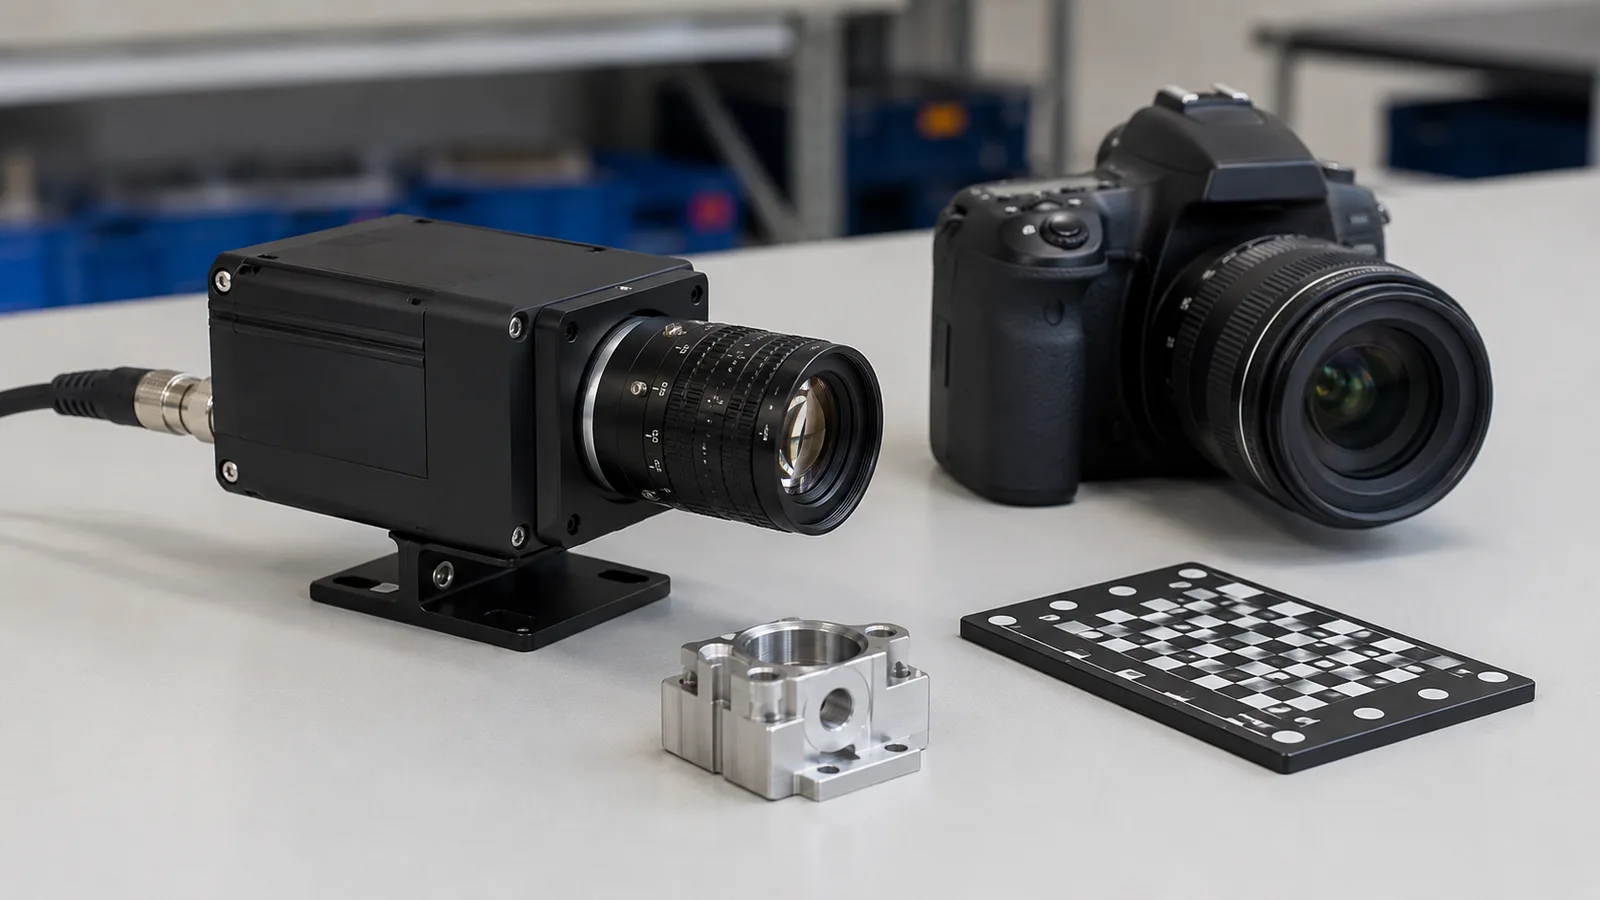
工业相机是为自动化机械的可重复图像数据而设计的,而不是休闲照片。
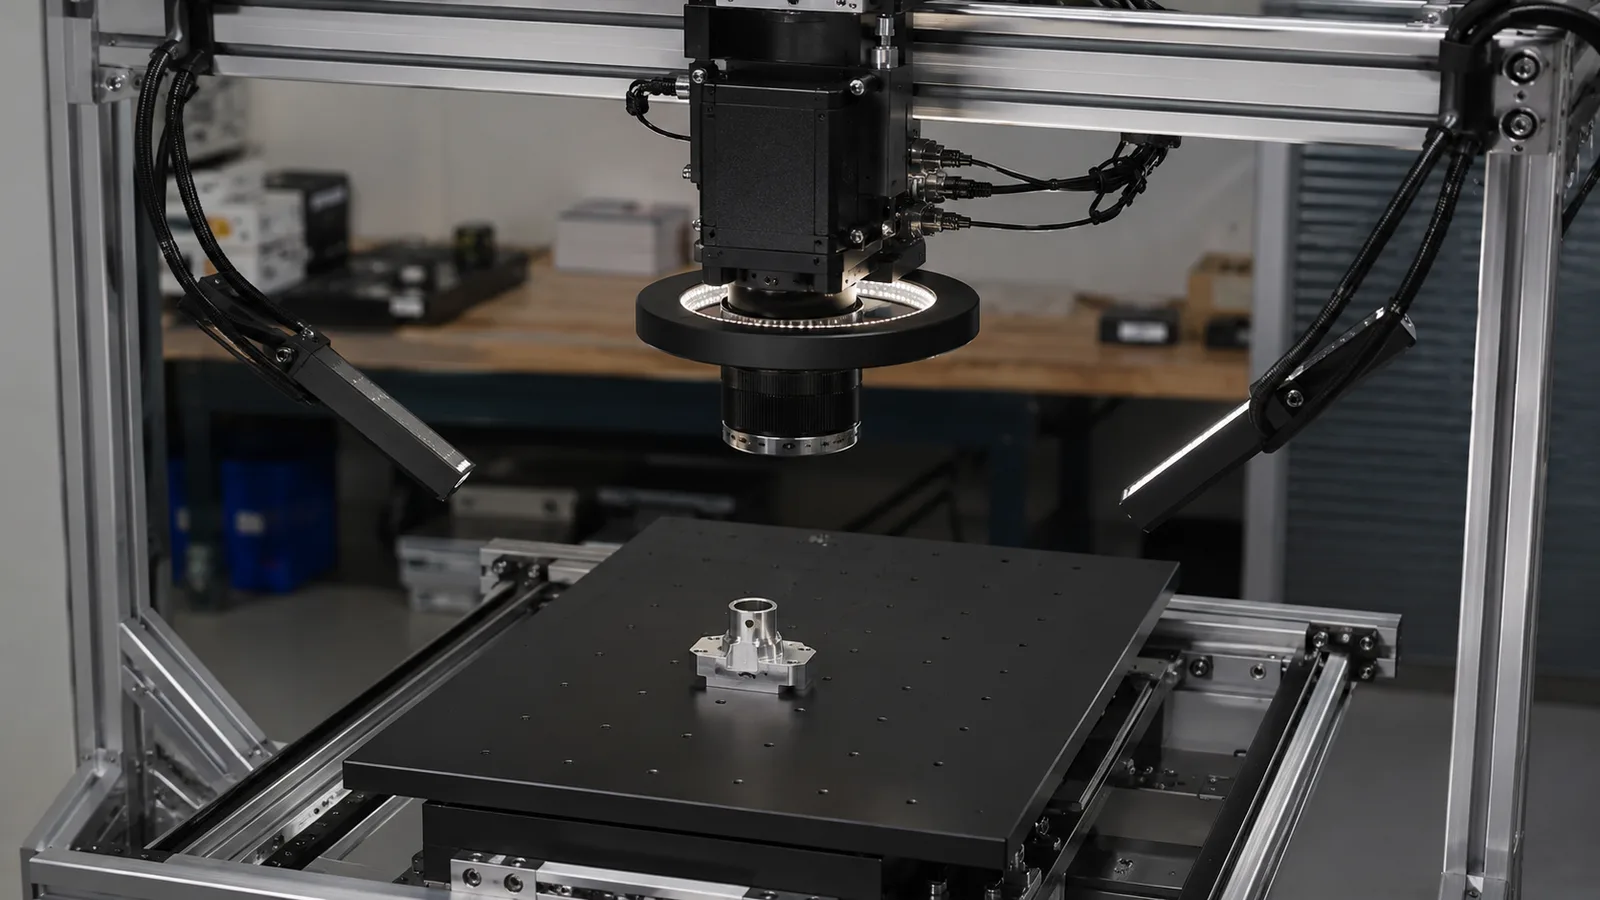
区域扫描相机捕获 1 个具有宽度和高度像素的完整 2D 帧。
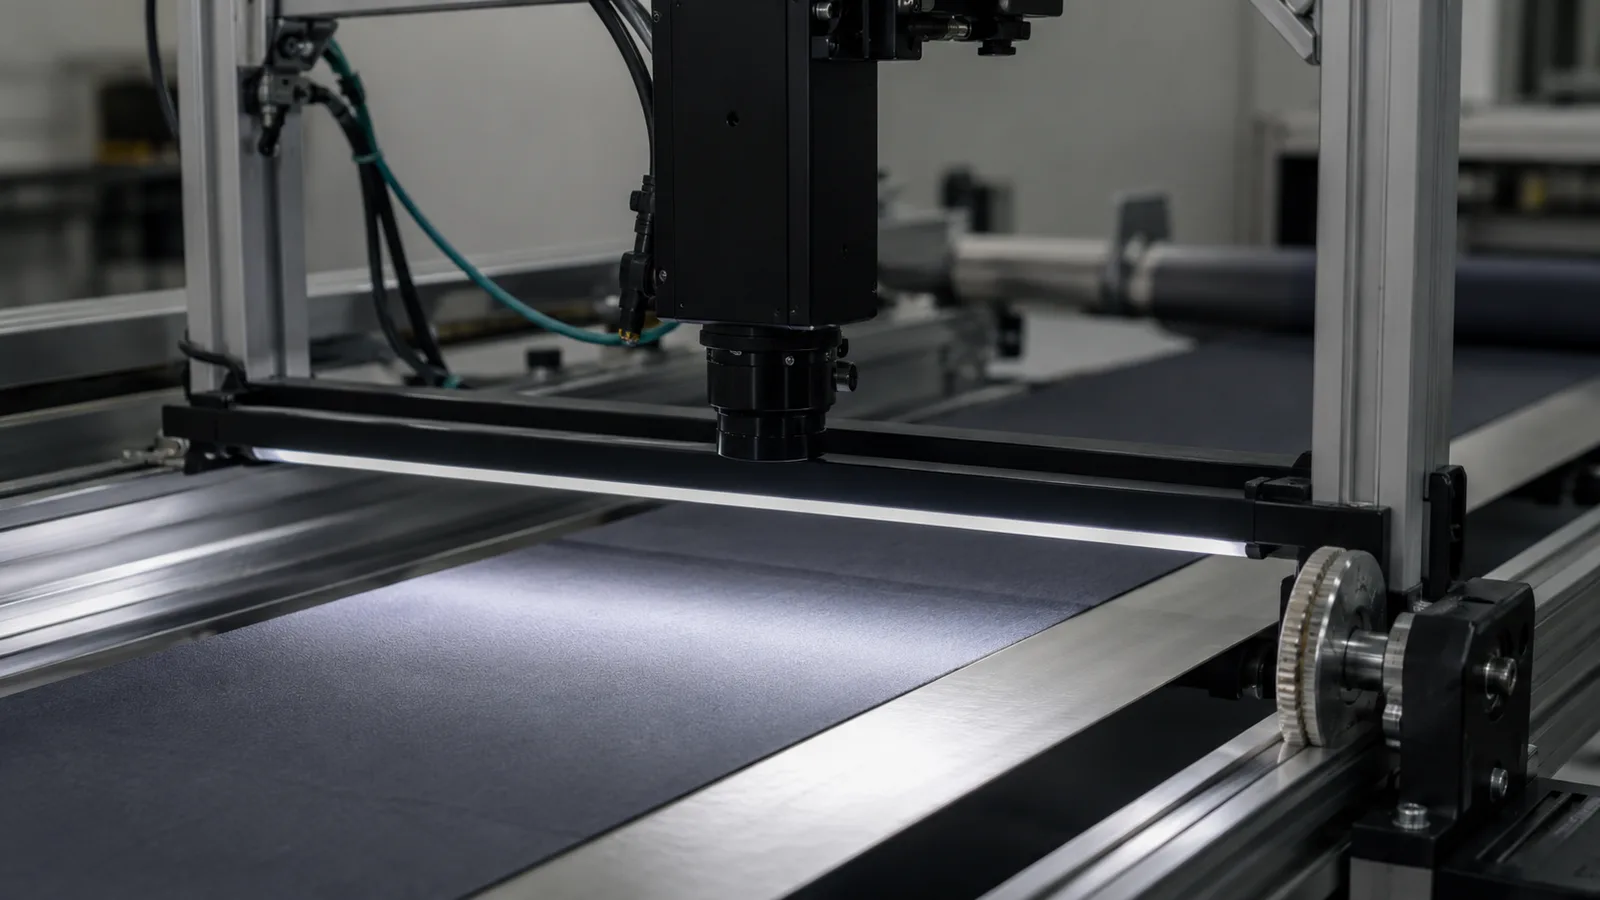
线扫描相机重复捕捉一行并将材料运动转化为图像长度。
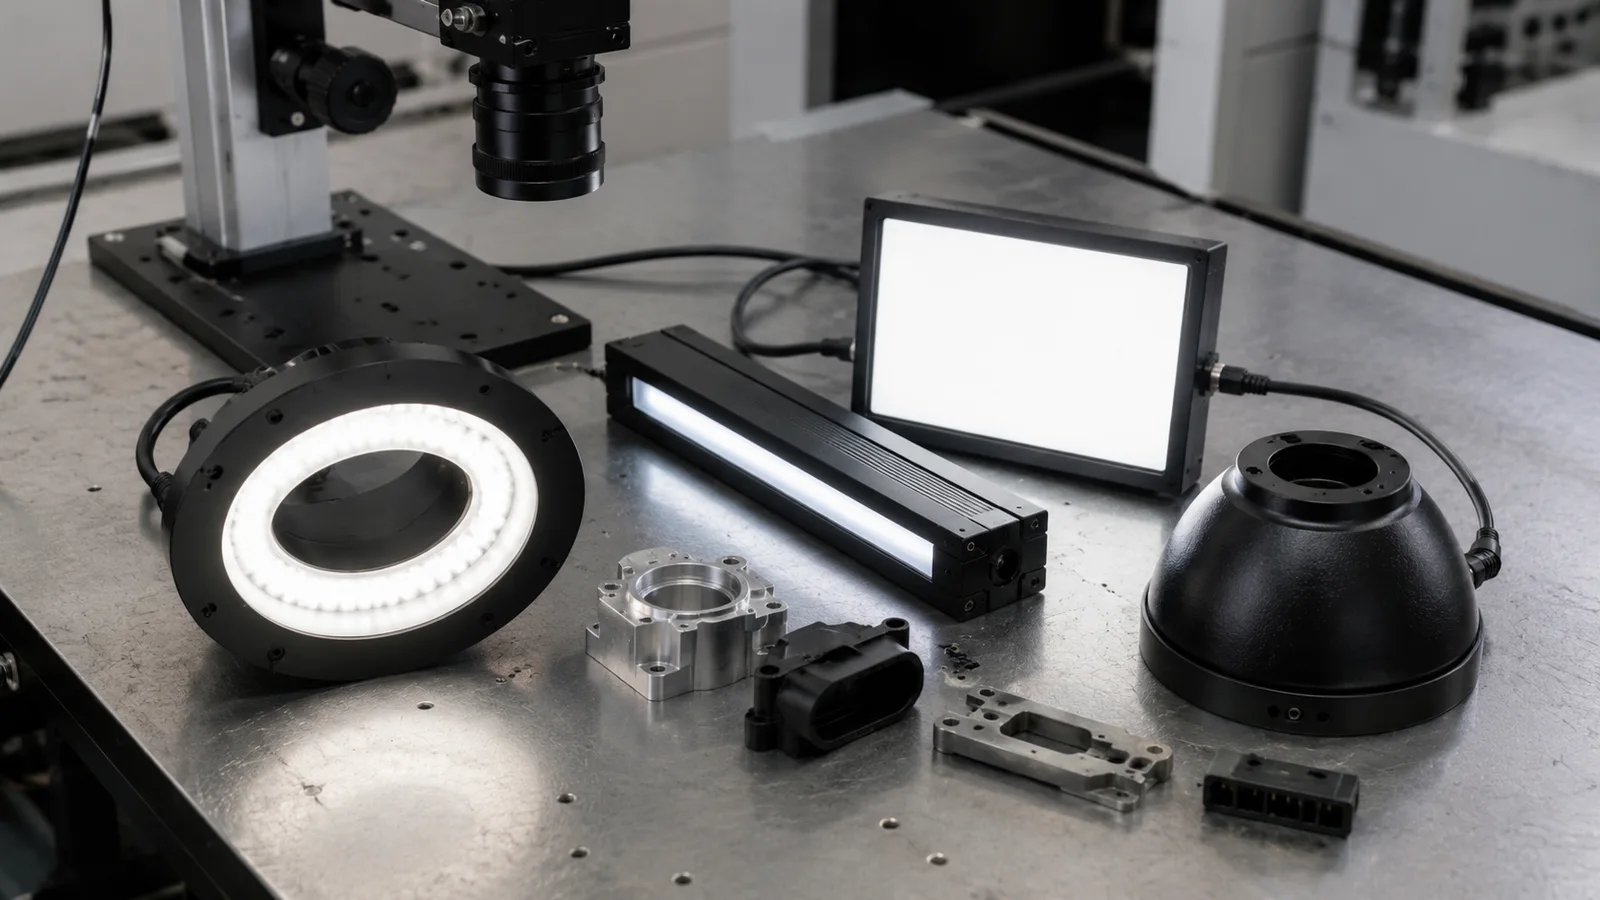
机器视觉照明在软件运行之前产生对比度。
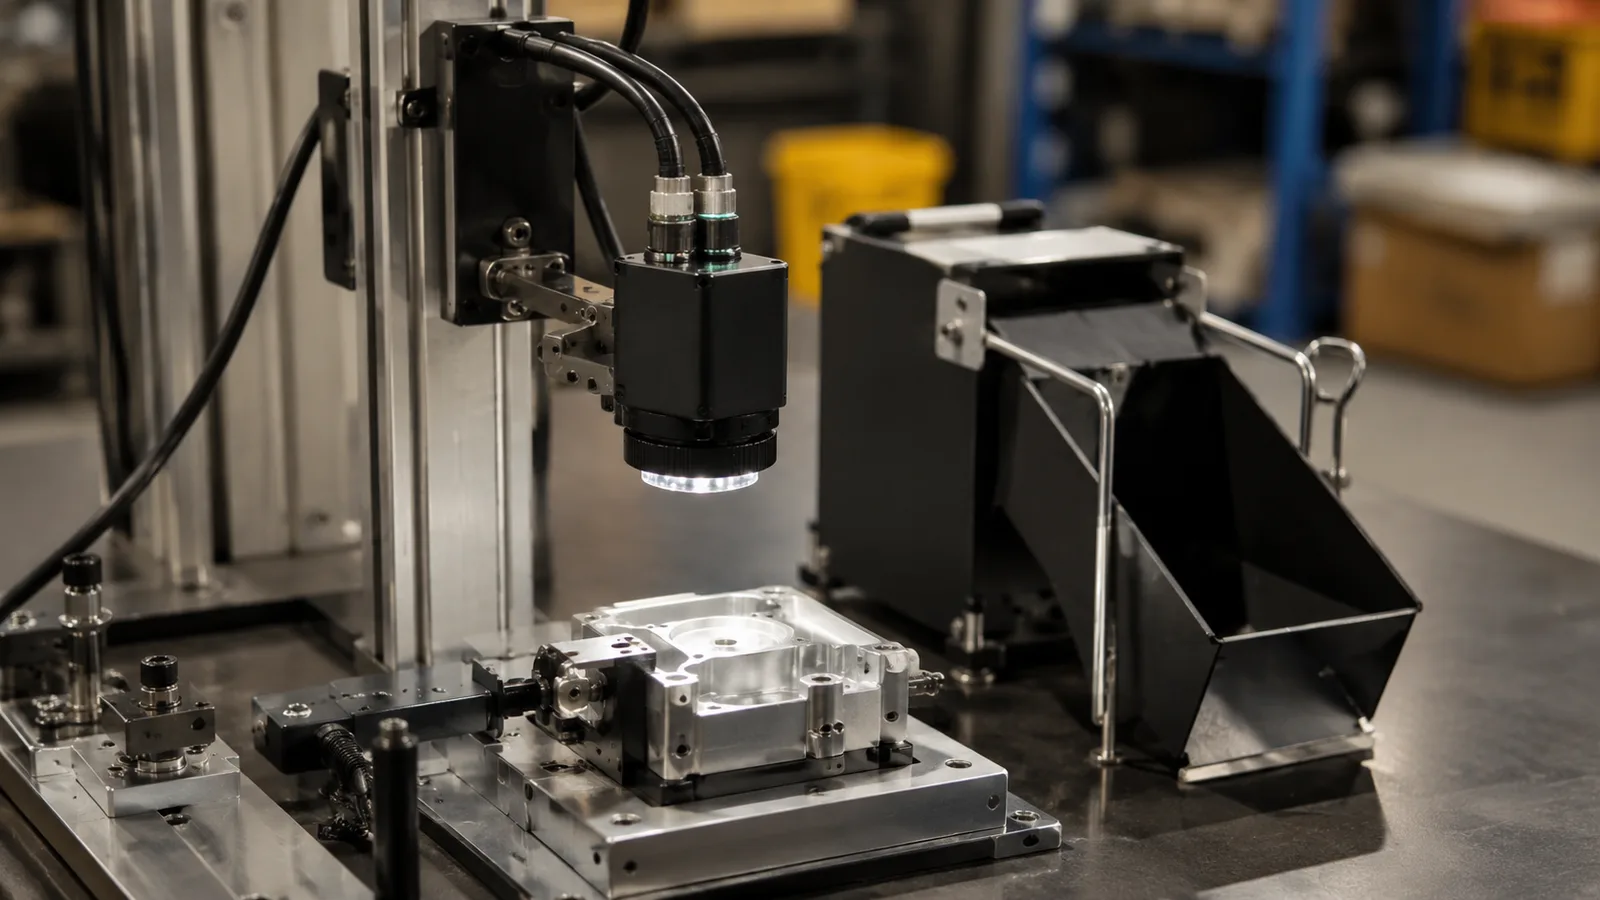
当检测逻辑保持不变、输出简单并且检测站不需要单独的 PC 时,智能相机非常有用。
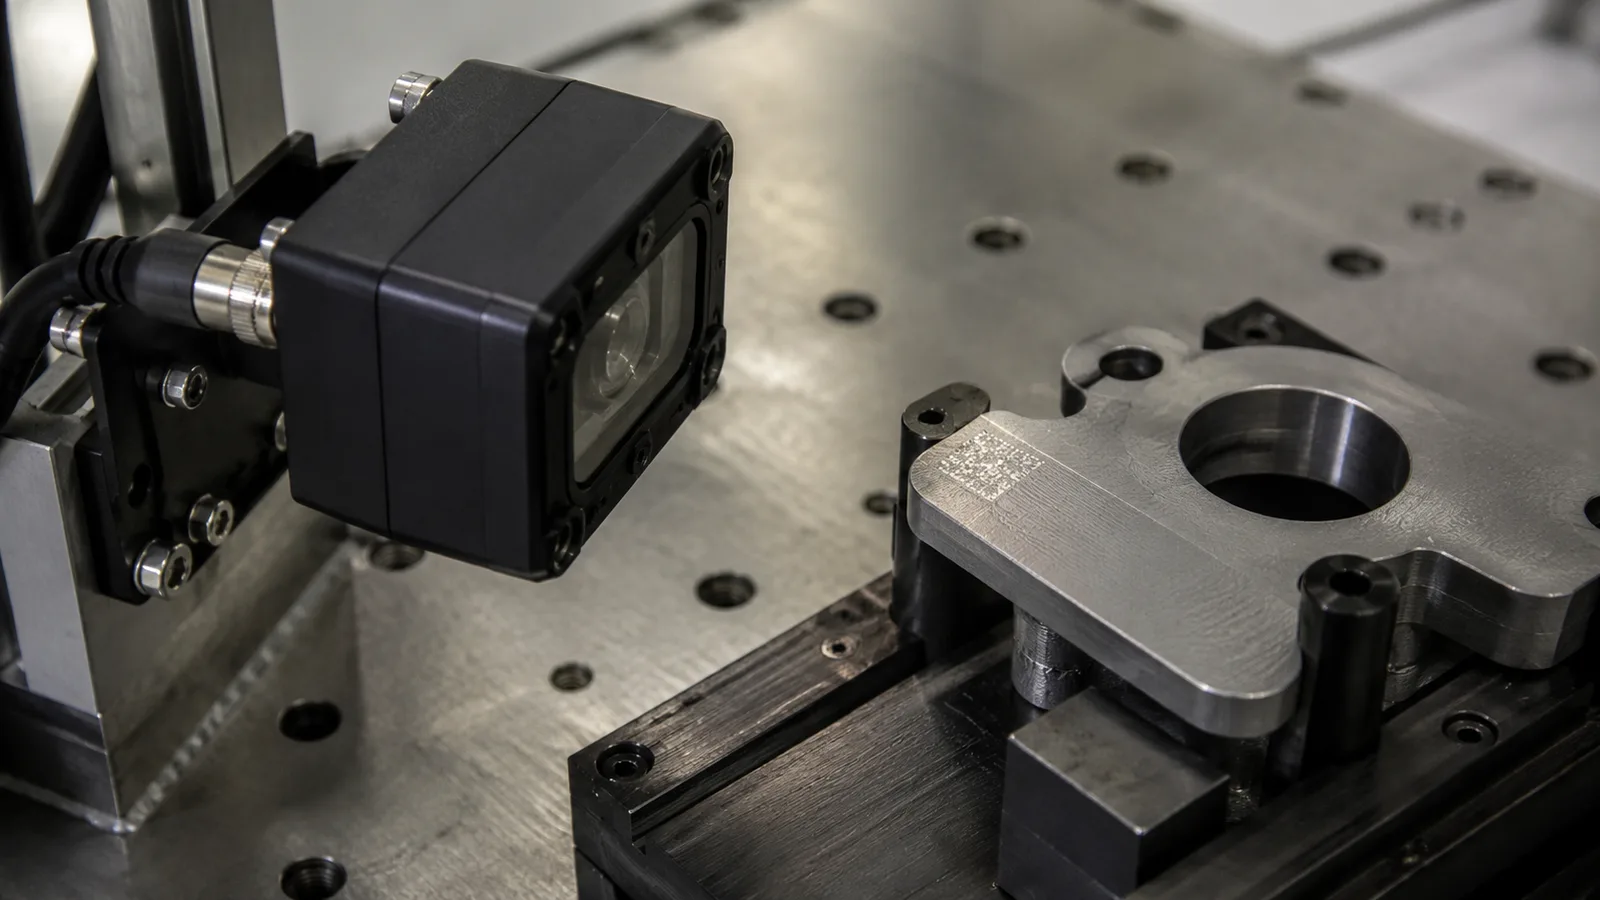
DPM 条形码读取很困难,因为代码对比度取决于标记方法、表面光洁度、照明角度、相机距离和零件移动。
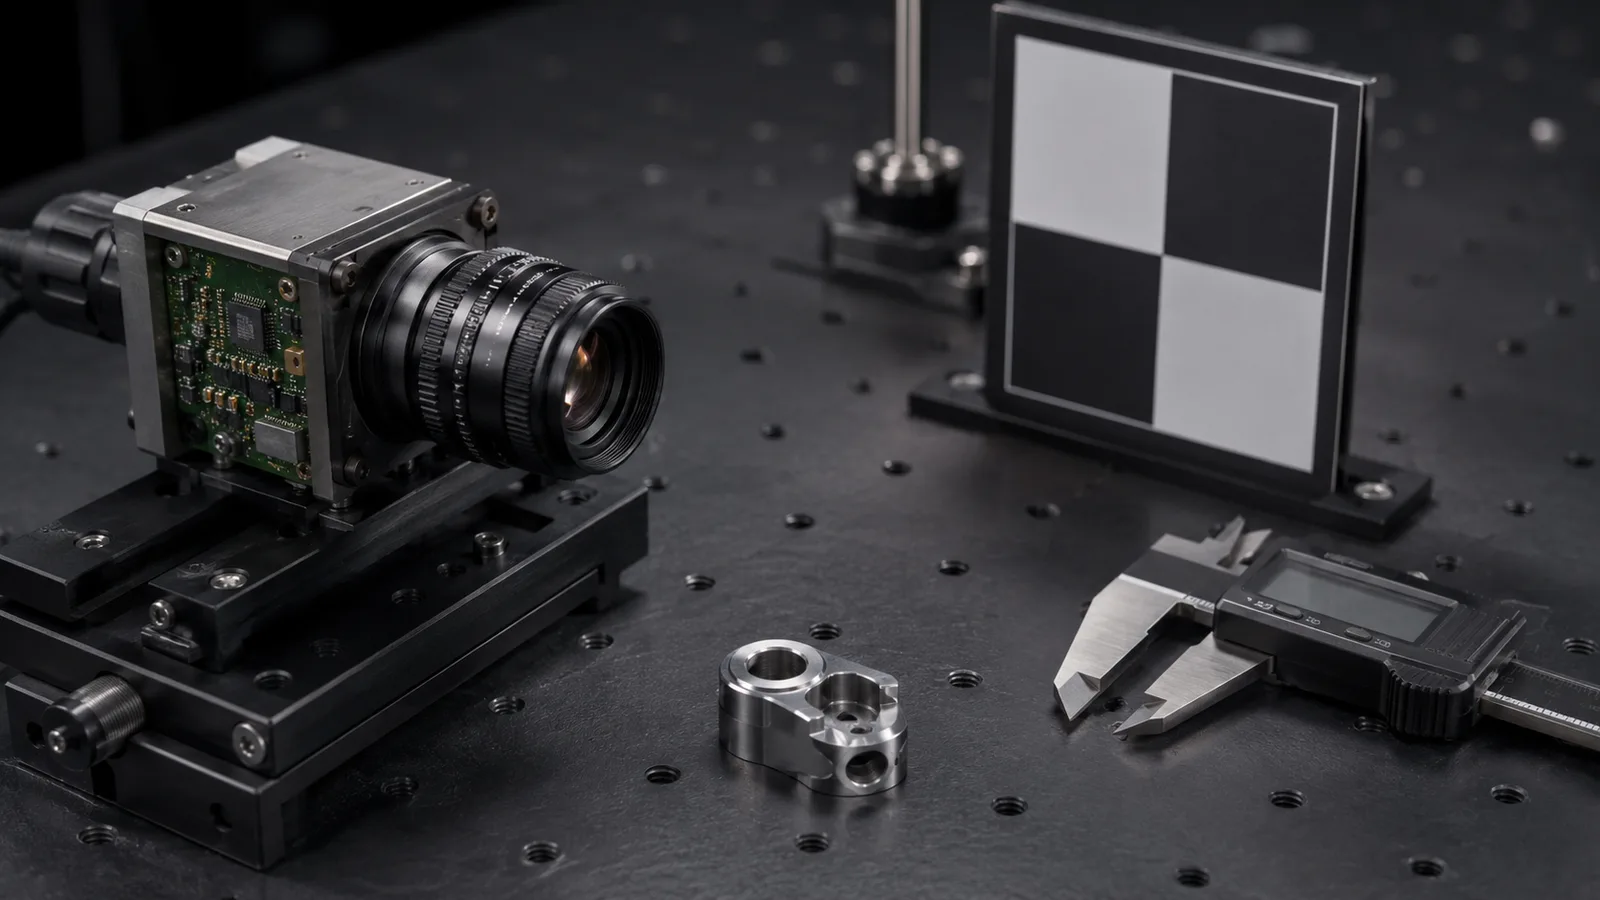
分辨率应根据所需视场内的最小特征进行估计,然后根据镜头质量、运动模糊、照明对比度和公差裕度进行检查。
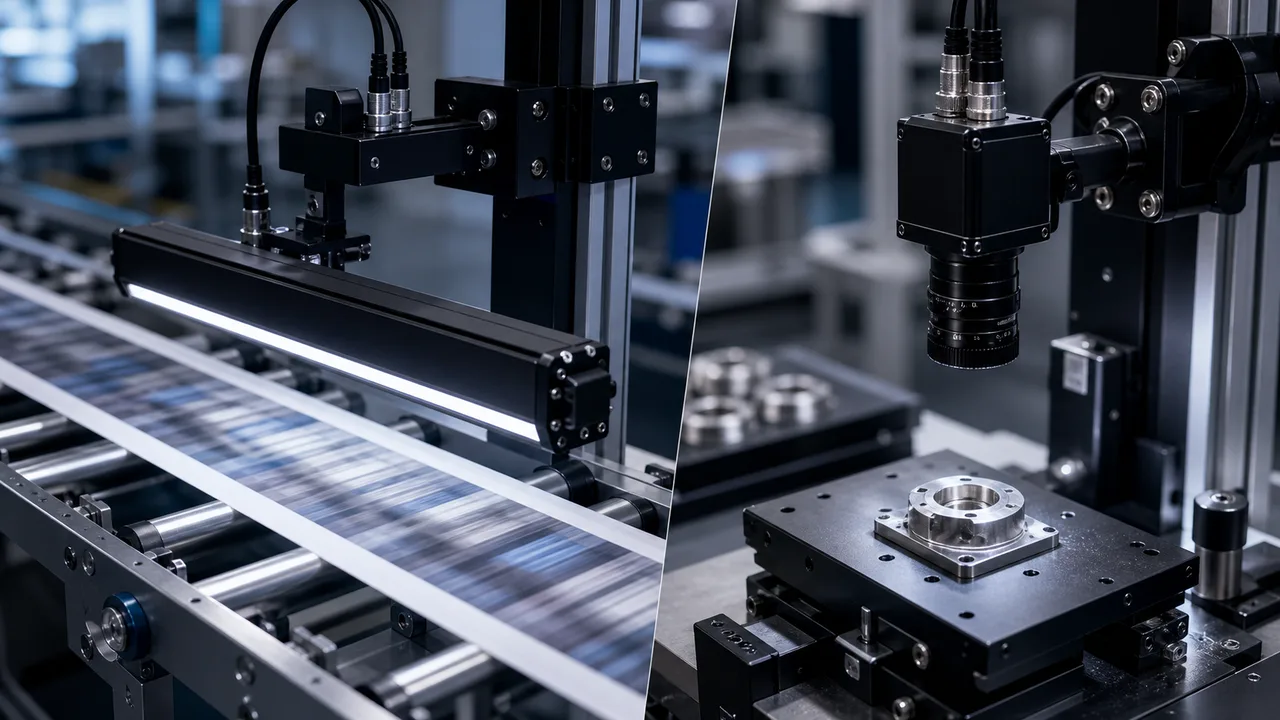
当零件可以停止、停在索引站或在一帧中捕获时,请使用区域扫描相机。
首先通过验证真实缺陷的对比度来选择机器视觉照明。
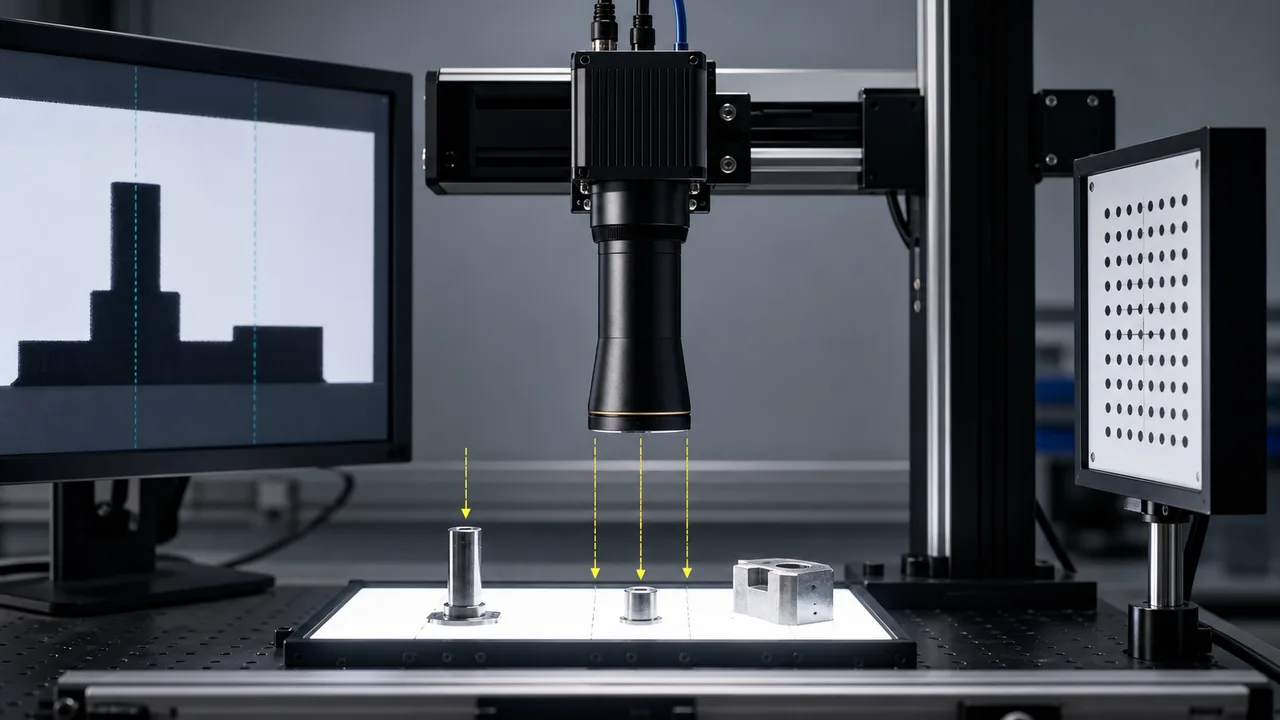
当零件高度或位置变化引起的透视误差可能改变测量结果时,使用远心镜头是合理的。
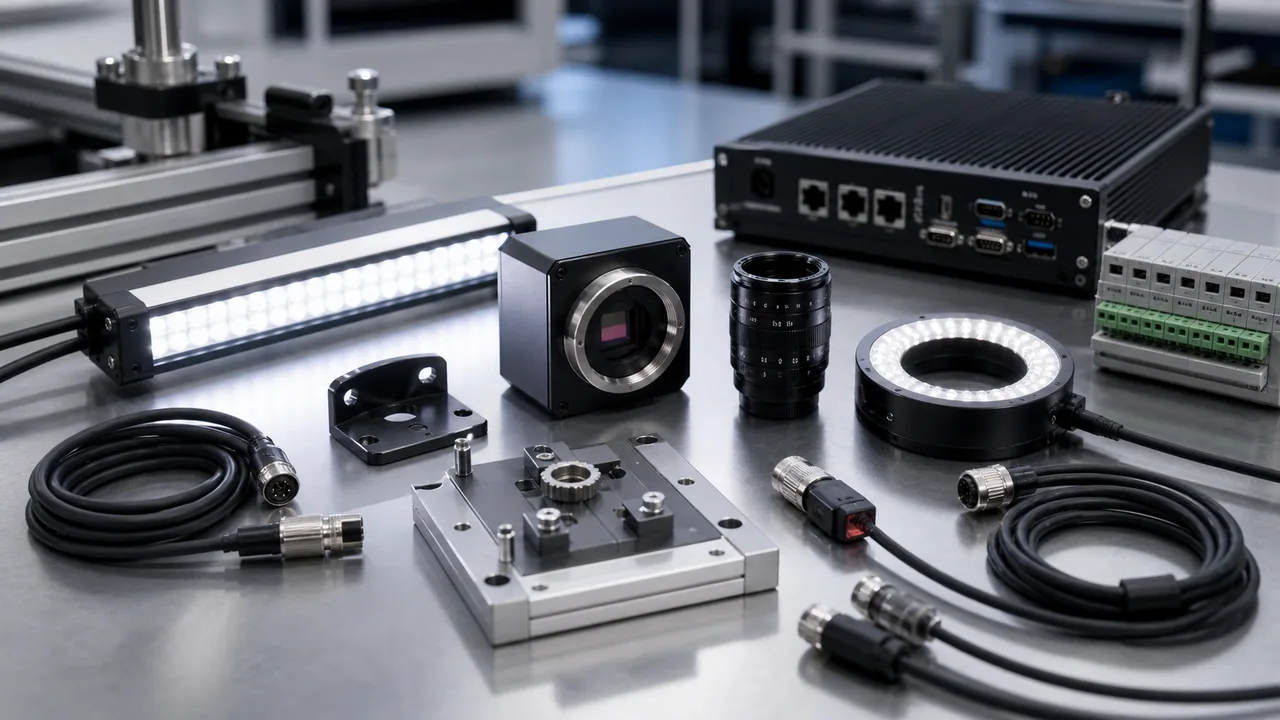
机器视觉系统是一个信号链:工件夹具和触发器呈现零件,照明产生对比度,镜头和相机捕获证据,软件做出决定,控制器/I/O 发送结果。
灵活的送料器选择从五个输入开始:零件行为、拾取面、托盘面积、循环时间和机器人容差。
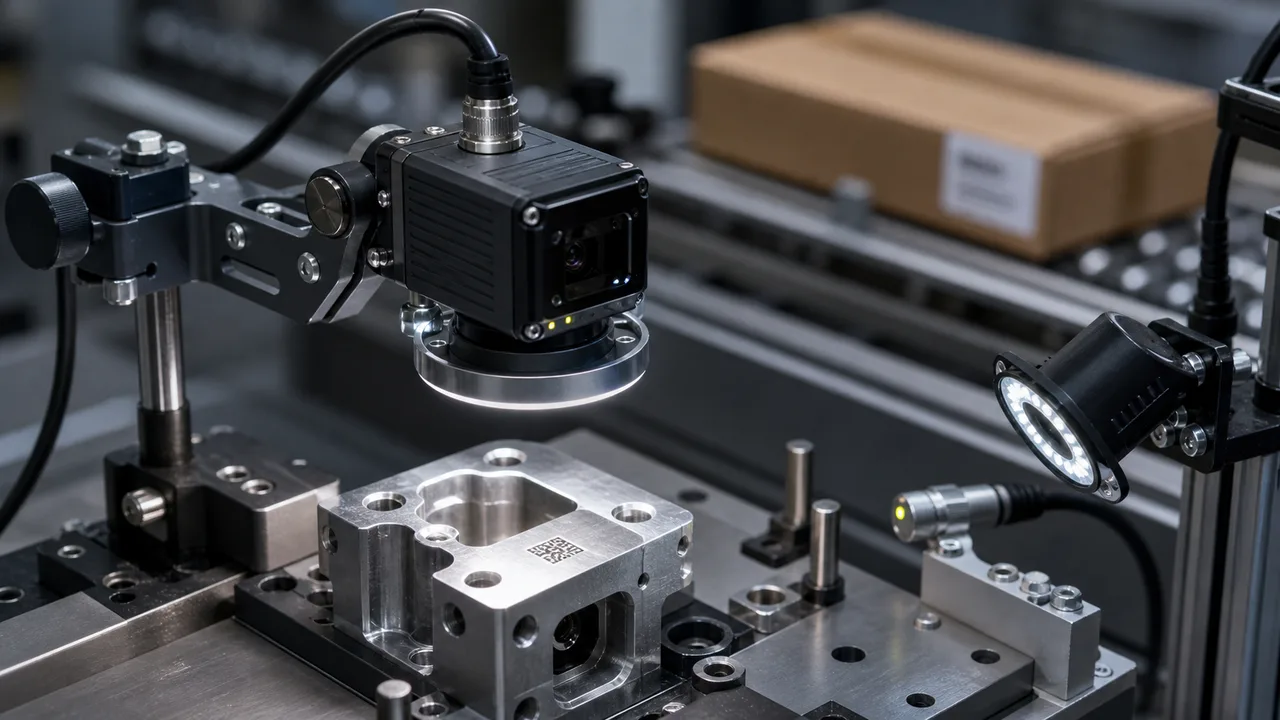
固定式工业条码阅读器应从最坏情况的代码样本中选择,而不是从最好的打印标签中选择。

工业计量的生产就绪世界模型不应直接从生成的视频估计尺寸。
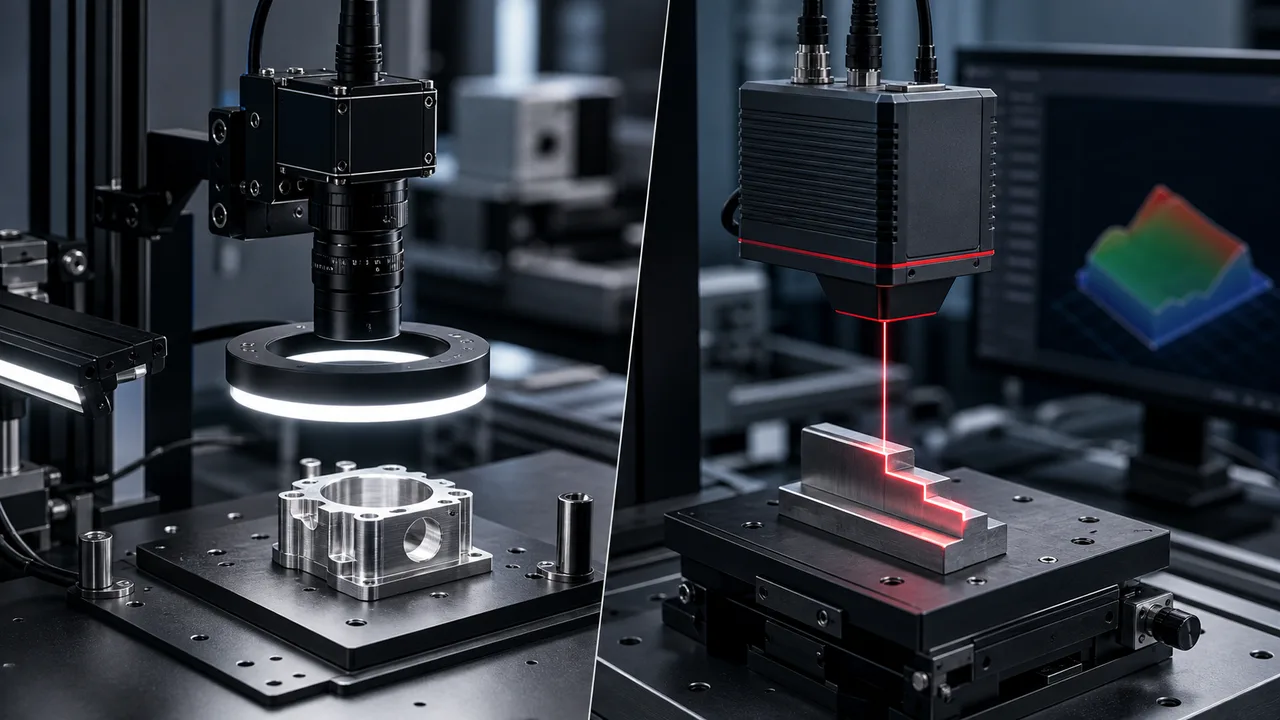
当对比度、边缘、打印、代码或位置足以做出决定时,2D 视觉是最佳选择。
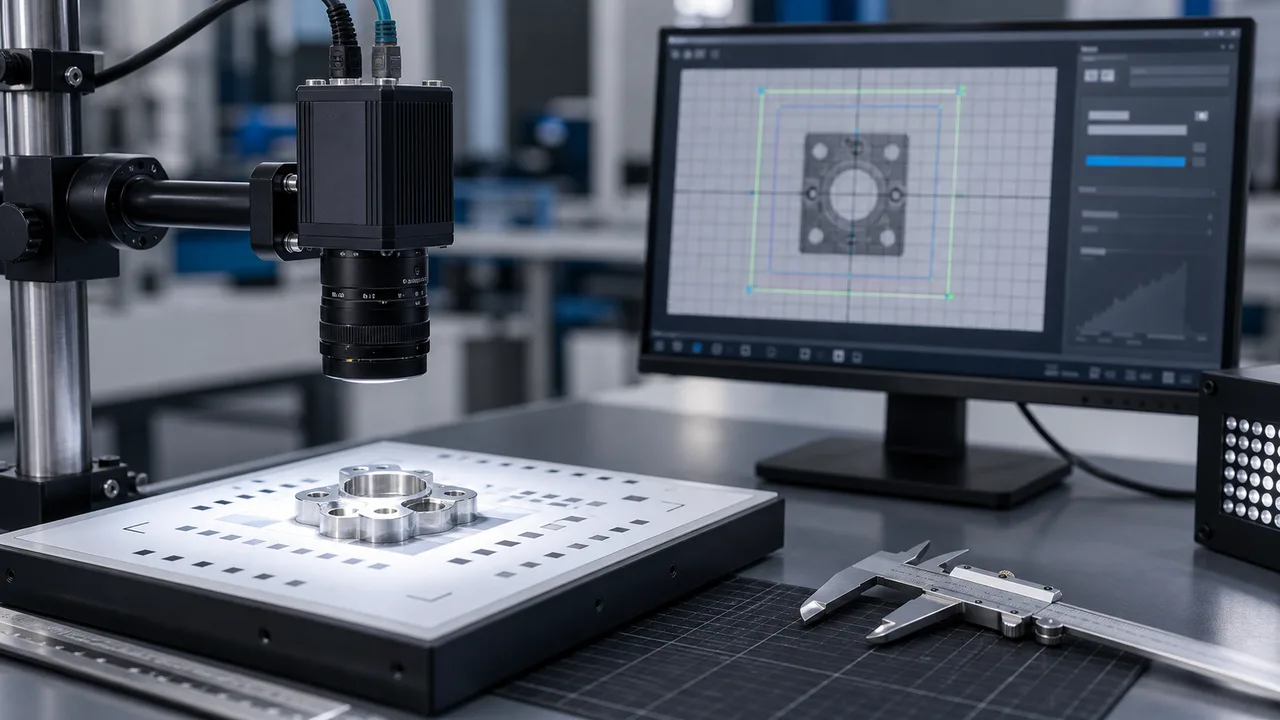
对照工业相机时,不要先从型号入手。
通过将所需的视场除以可用像素来估计机器视觉相机分辨率,然后检查所得像素大小是否可以支持最小特征、测量公差和算法余量。
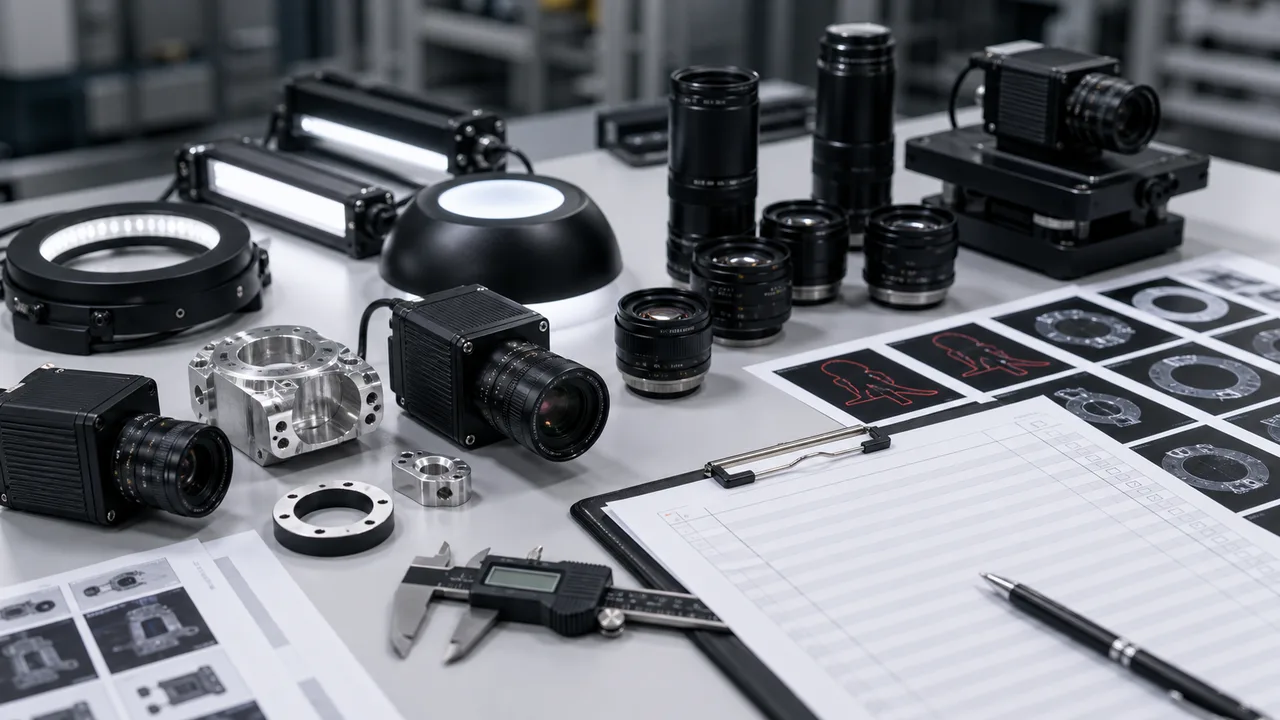
判断机器视觉相机供应商,应看其如何处理实际检测依据,而不是相机目录的大小。
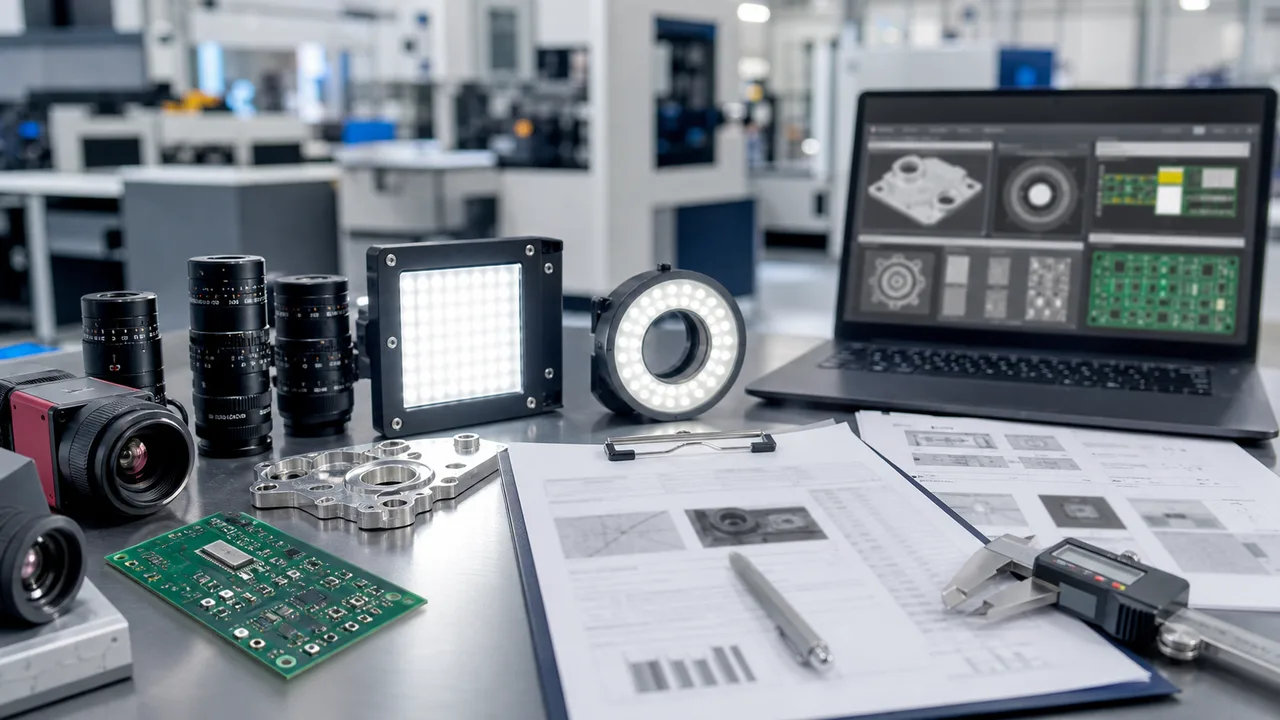
合适的机器视觉供应商应能根据样品依据提出完整配置:相机、镜头、照明、读码器、3D 设备、控制器、I/O 和验收测试。
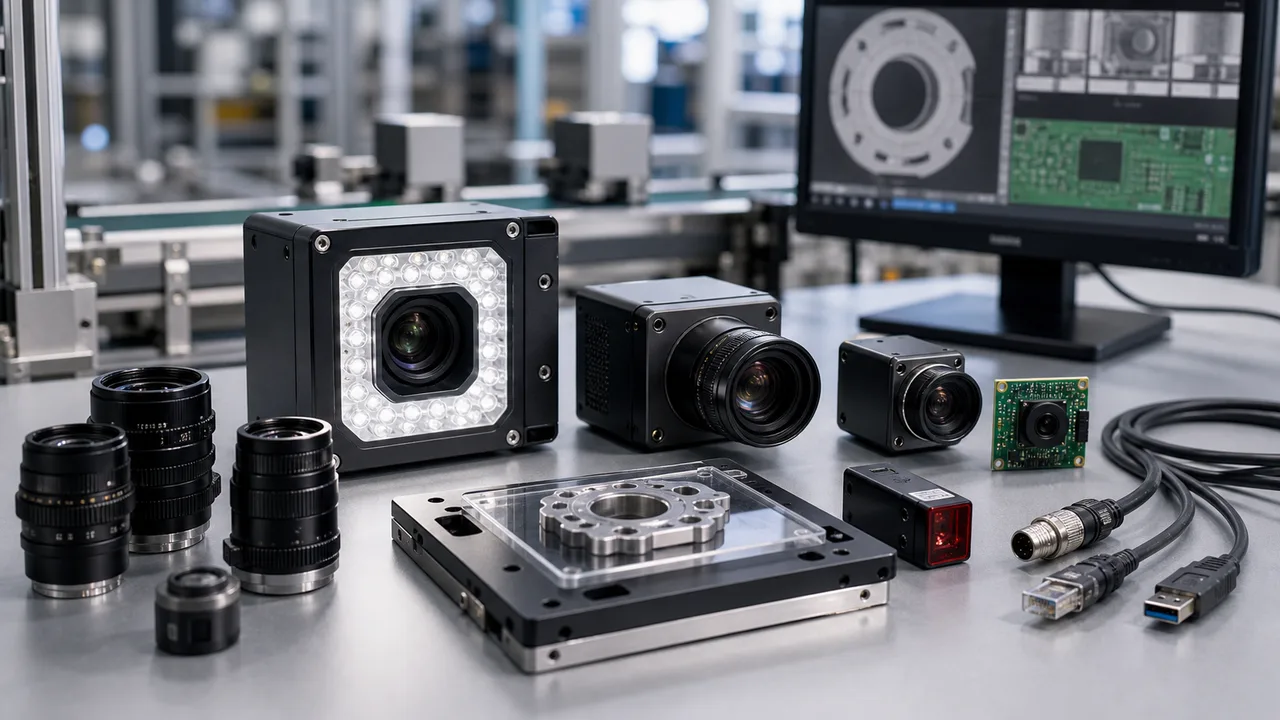
用于机器视觉的工业相机应从检查物理中选择:FOV、最小特征、运动速度、快门类型、传感器尺寸、镜头路线、接口、触发时序和照明。
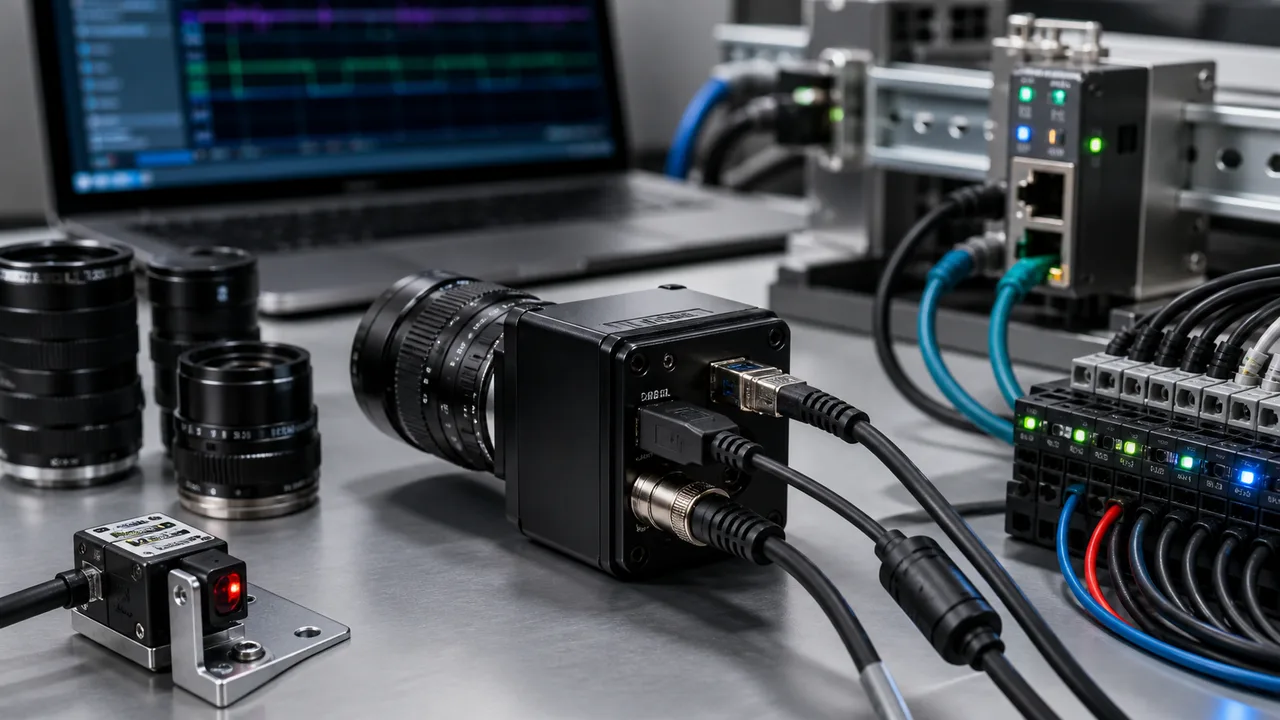
应根据整机架构选择工业相机接口。
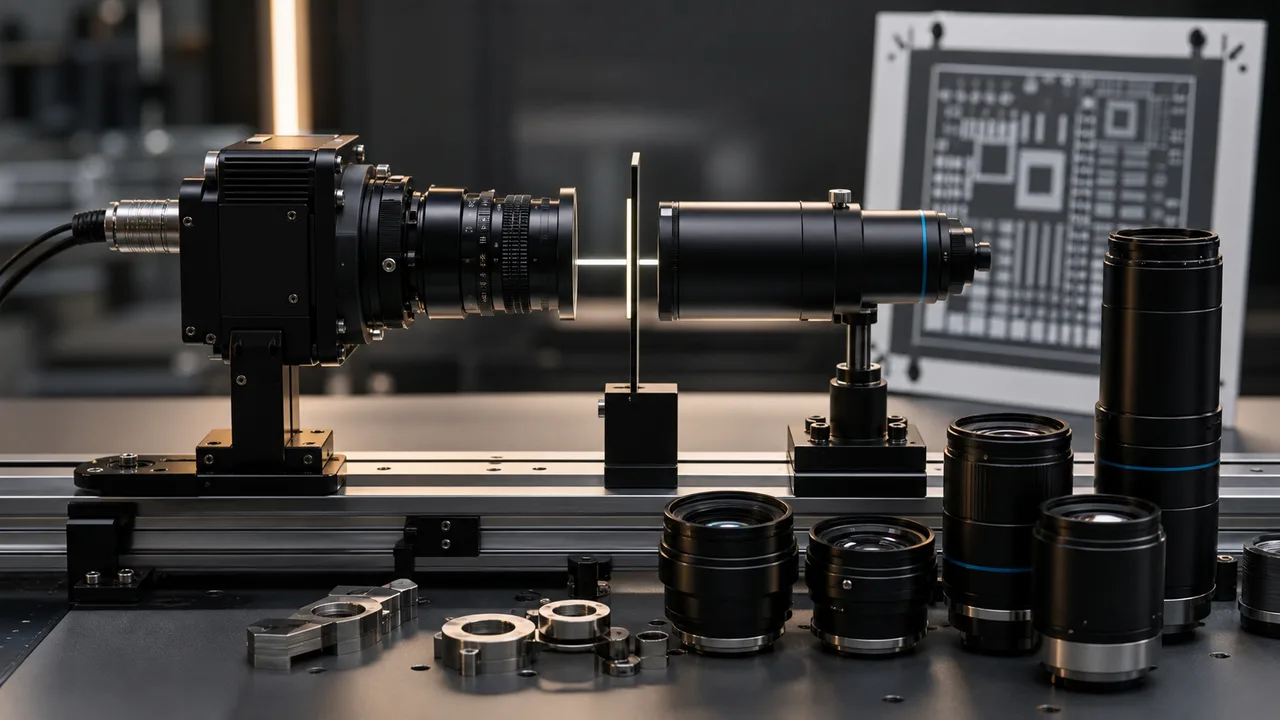
首先从视野、传感器尺寸和工作距离来选择机器视觉镜头。
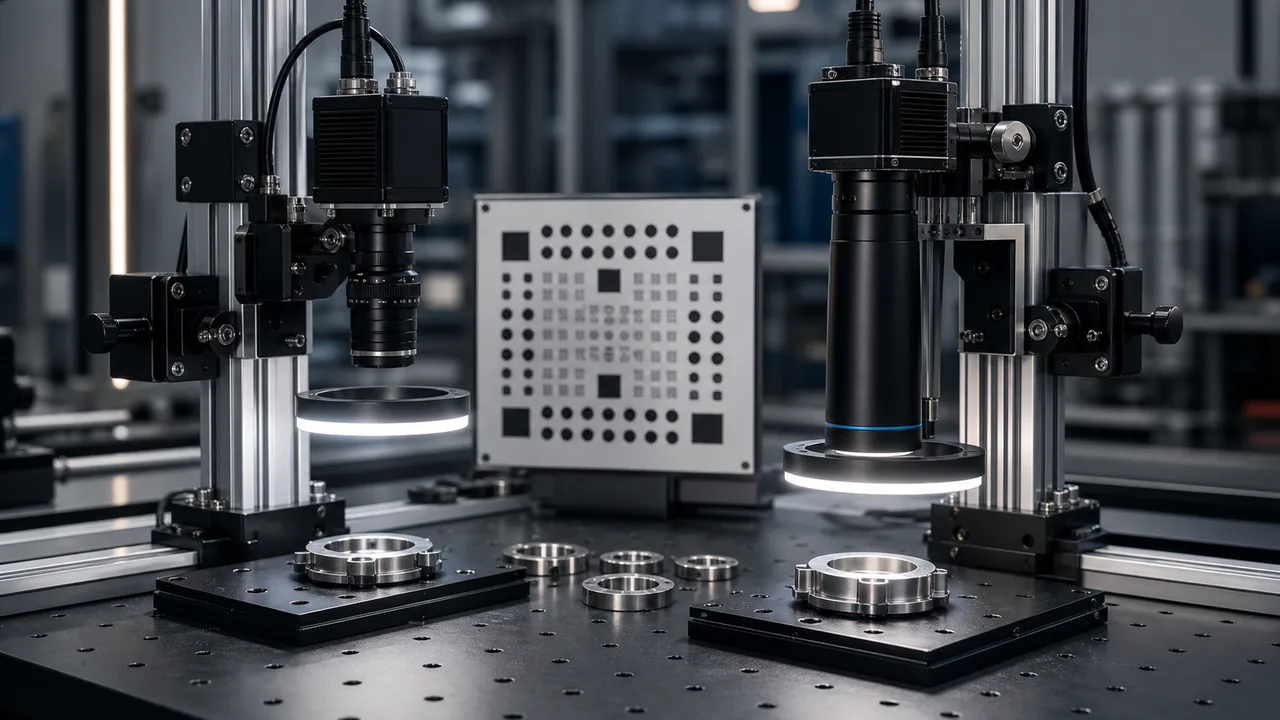
当任务是有无检测、缺陷检测、朝向判断或精度要求较宽松的定位,且透视误差不影响判定时,可用普通机器视觉镜头。
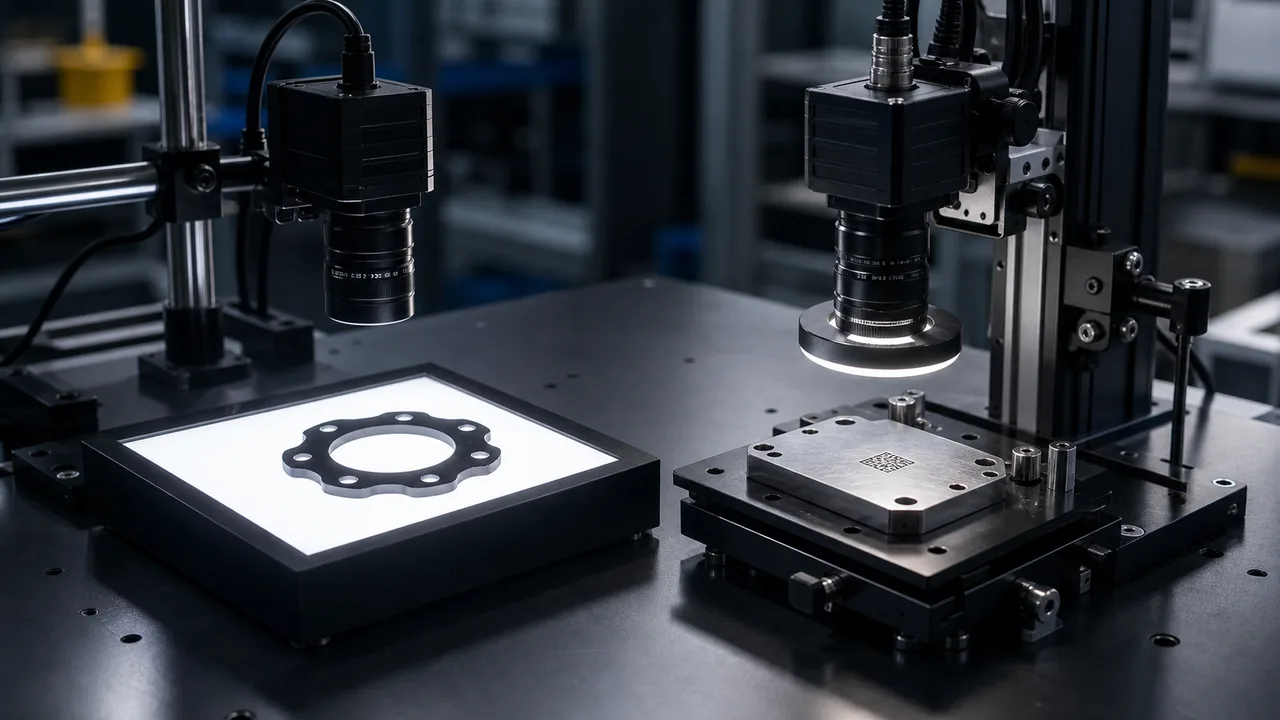
当决定取决于轮廓、边缘、孔或间隙轮廓时,请使用背光。
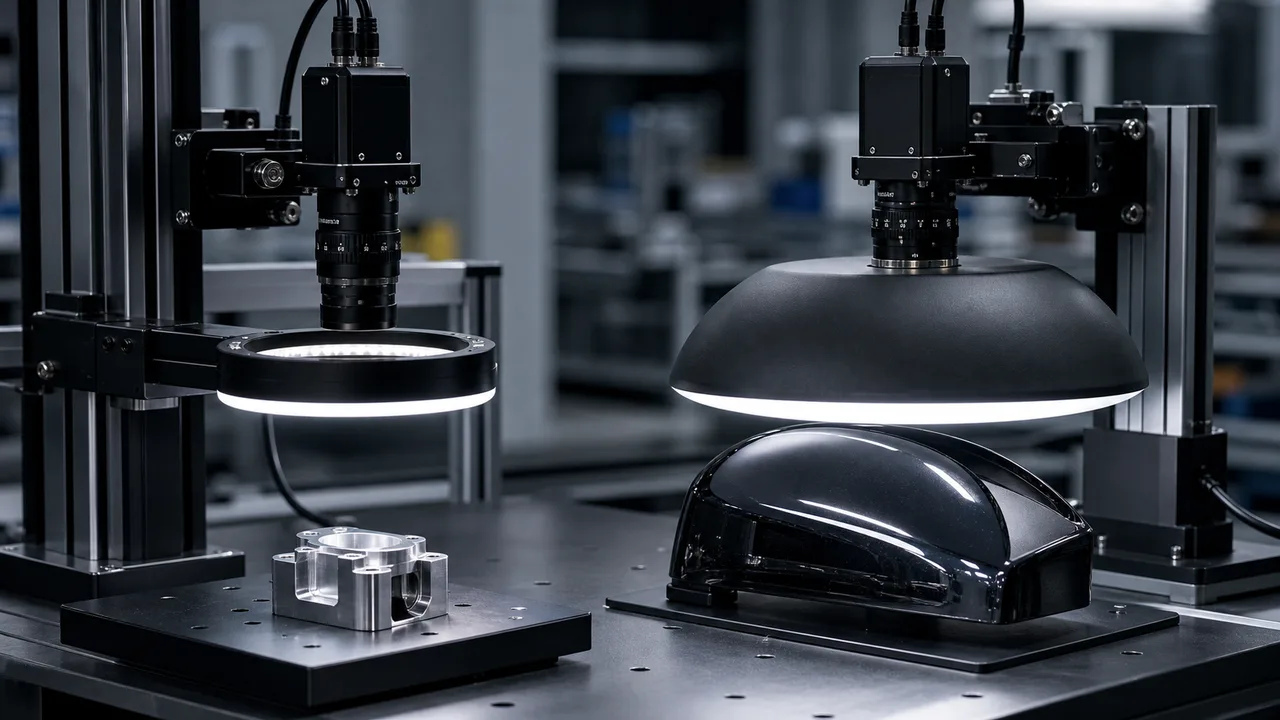
当零件反射率不高且安装空间有限时,使用环形灯进行一般检查。
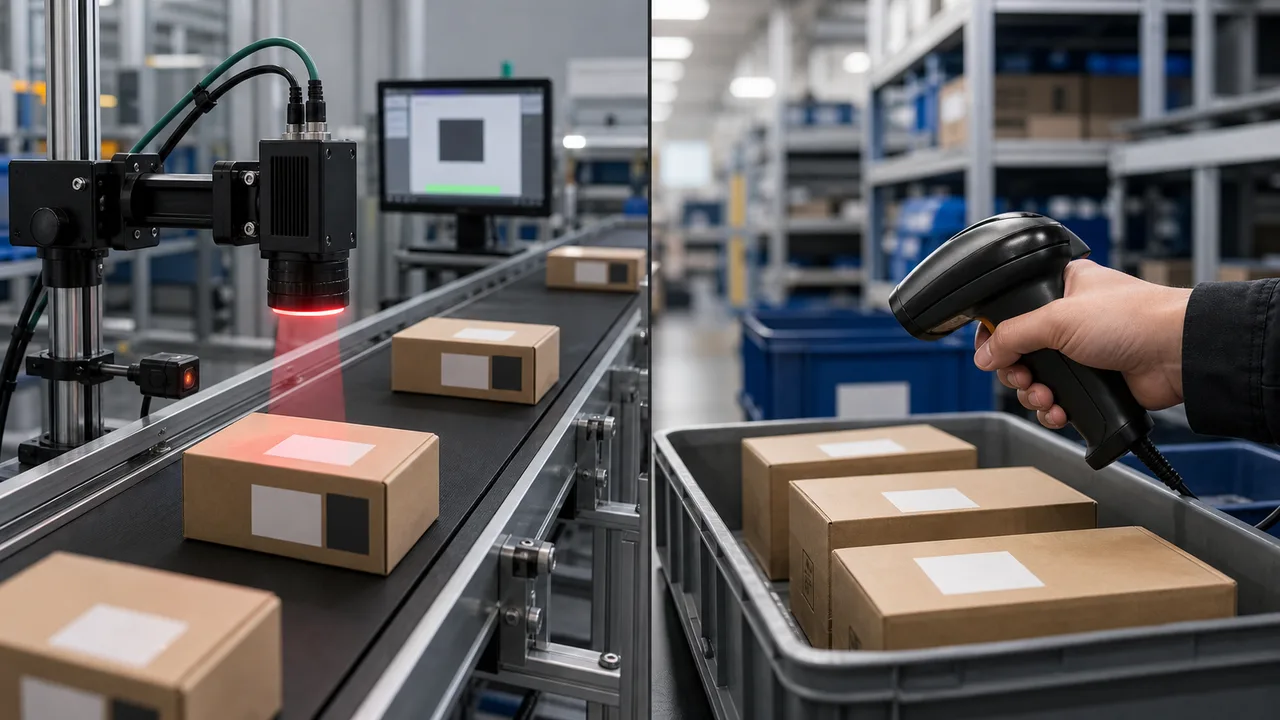
当读码必须自动完成、结果可重复,并与 PLC 或数据库输出关联时,应使用固定式读码器。
生产用读码器应根据生产读码成功率与集成要求选择,不能只看扫描器品牌。
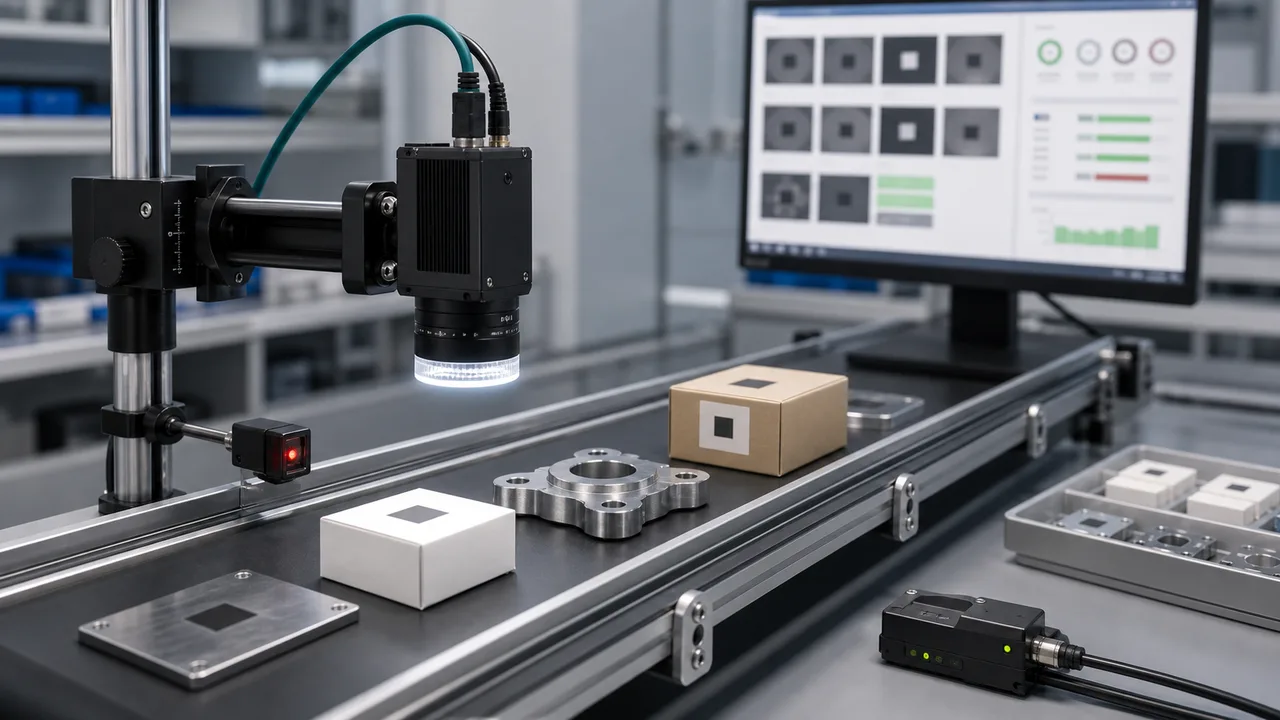
应根据实际条码样品和产线条件选择工业读码器:条码类型、模块尺寸、印刷或标记质量、速度、读取距离、照明、触发及输出协议。
DPM 条码读取应从带实际标记的工件出发规划,而不能只看条码类型。
固定安装条形码读取器设置应从读码成功率目标向后进行规划。
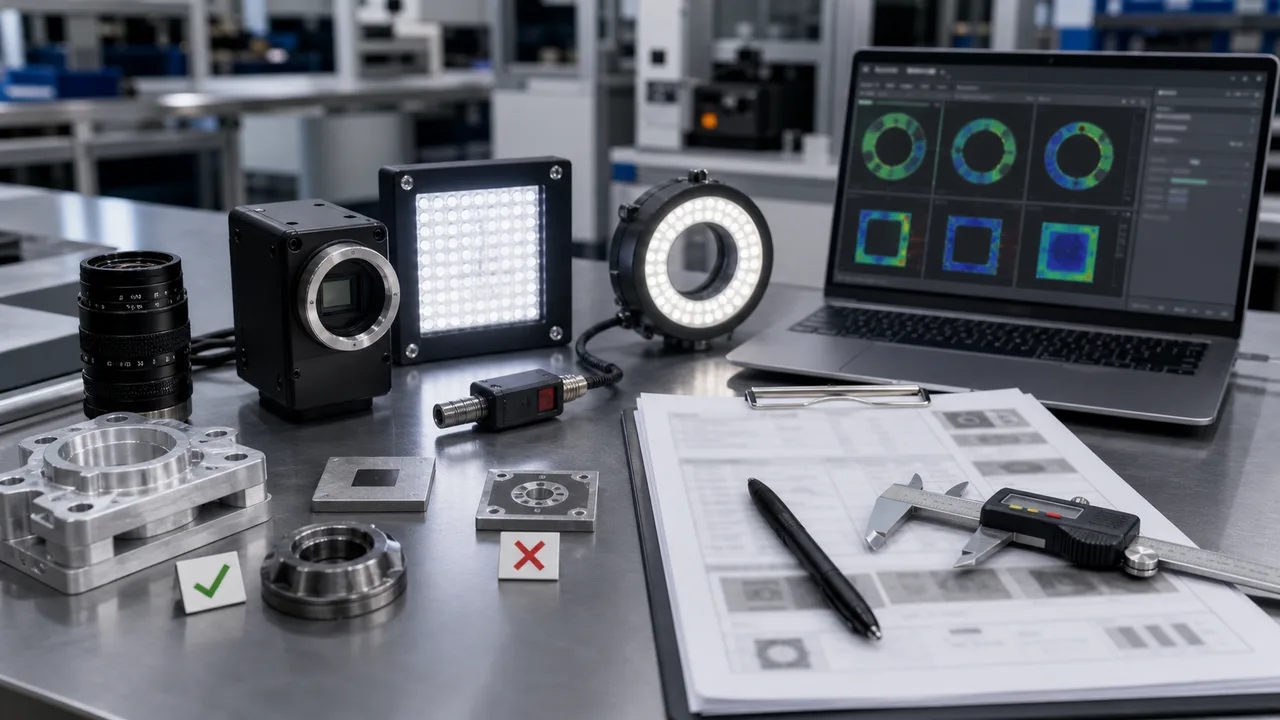
有效的视觉检测 RFQ 应定义生产中需要作出的检测判定,而非只问相机价格。
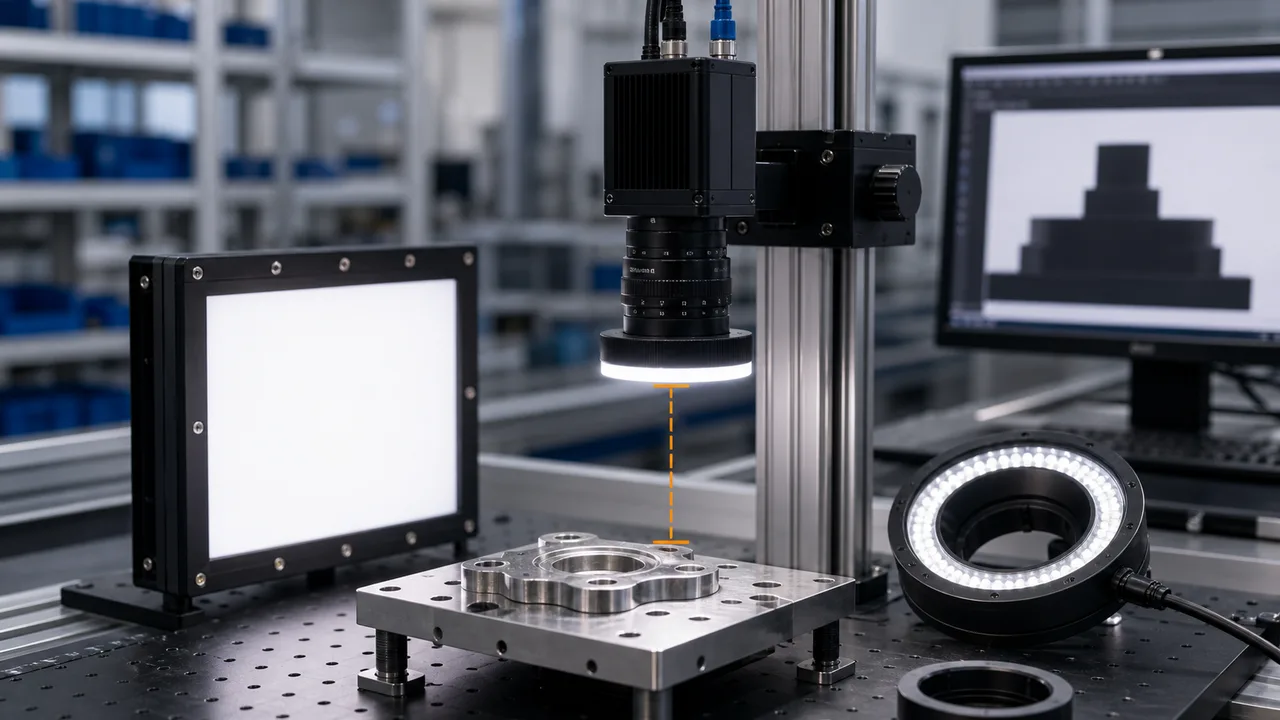
工作距离是镜头到零件的物理距离,直接影响镜头选型、视野、照明角度、夹具周边空间、焦点稳定性和测量重复性。
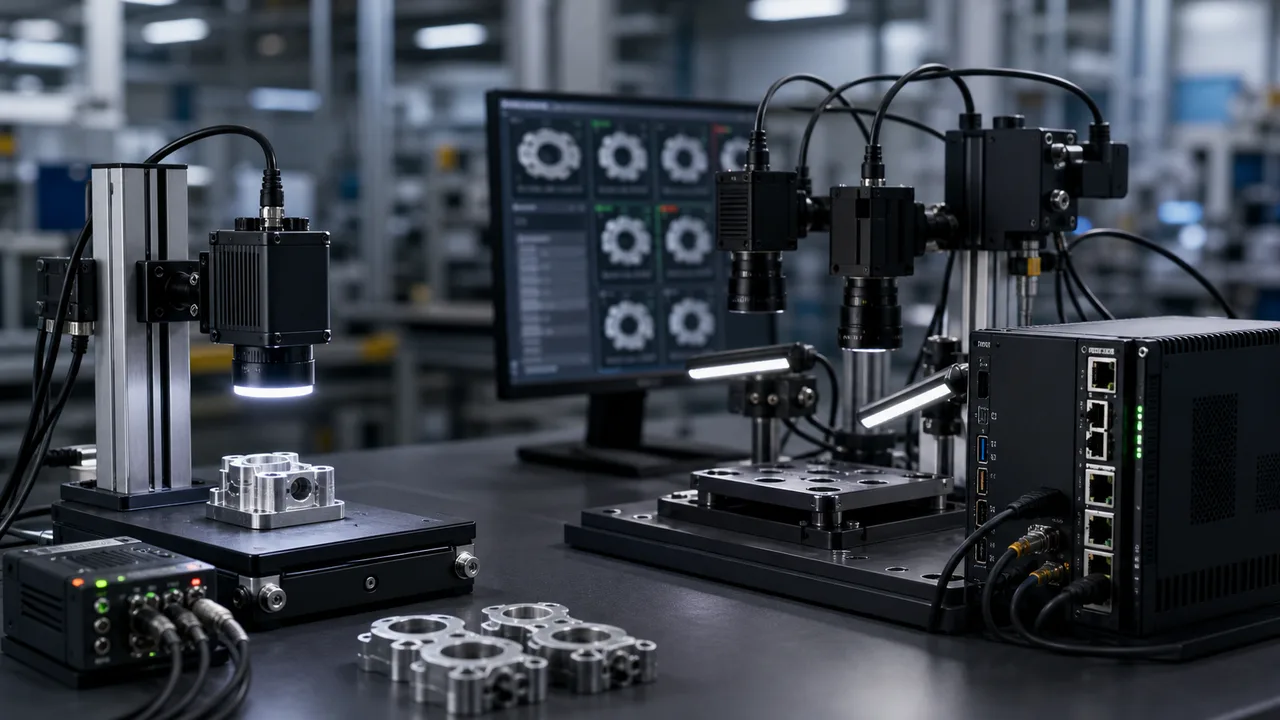
当检测可在单个工位内完成、合格/不合格逻辑简单、I/O 较少且需要快速维护时,适合使用智能相机。
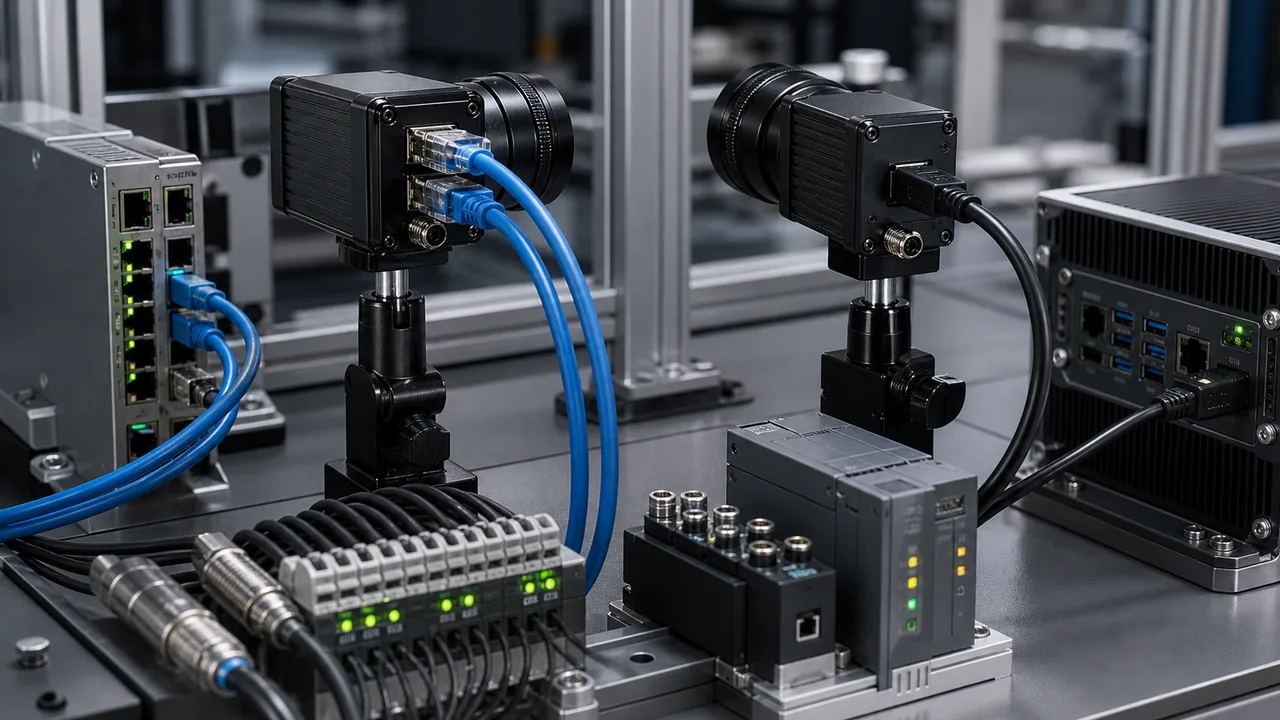
相机距离主机较远、工站分散配置或工业网络布线重要时,选择GigE。
通过将轮廓宽度、高度范围和移动部件所需的 Z 重复精度相匹配来选择激光轮廓仪。
线扫描相机照明设置应首先围绕材料速度和曝光进行设计。
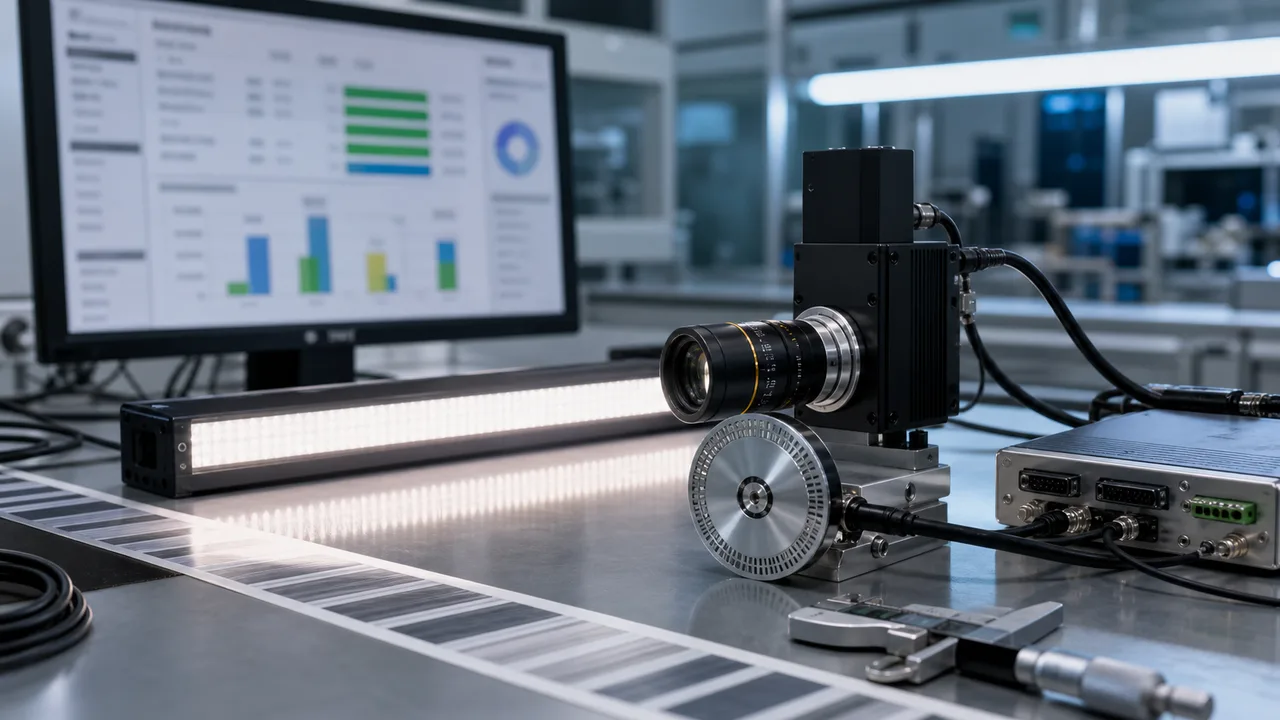
线扫描相机的价格取决于完整的检测路线,而不仅仅是相机机身。
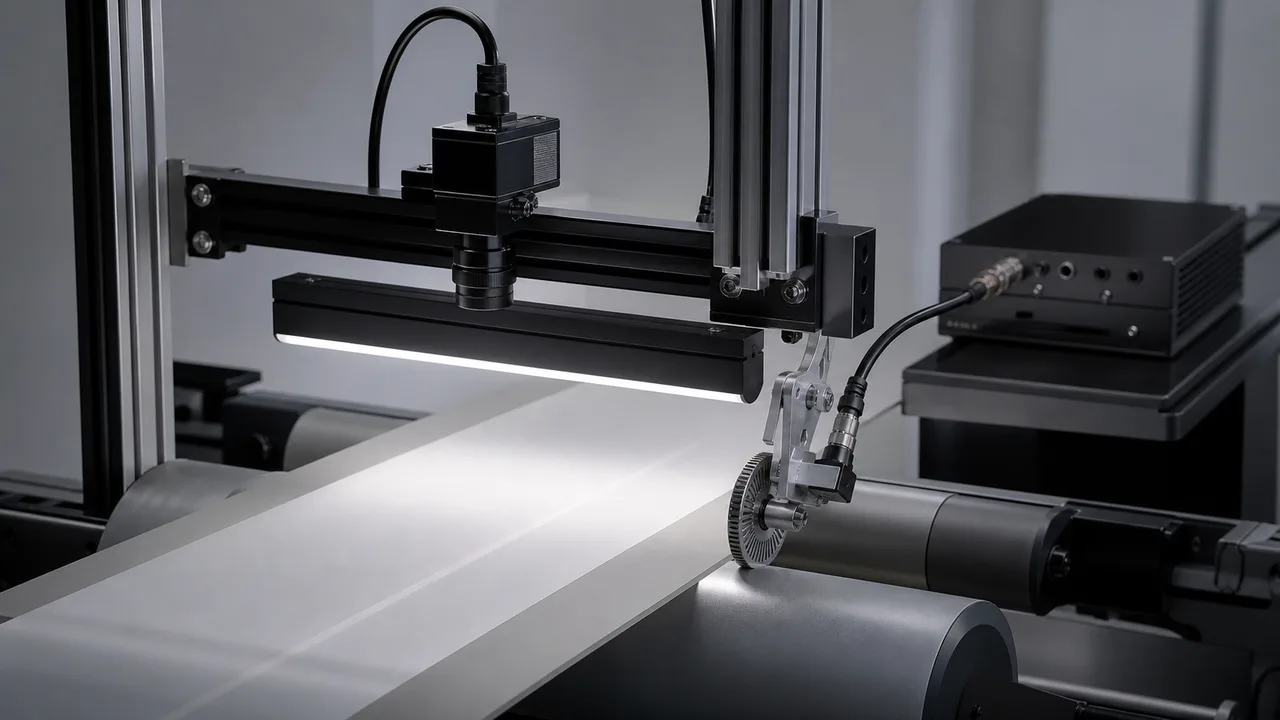
当材料速度变化或图像几何形状必须保持稳定时,带有编码器输入的线扫描相机非常有用。
应从哪些工件必须判不良并剔除的决策反推系统设计。
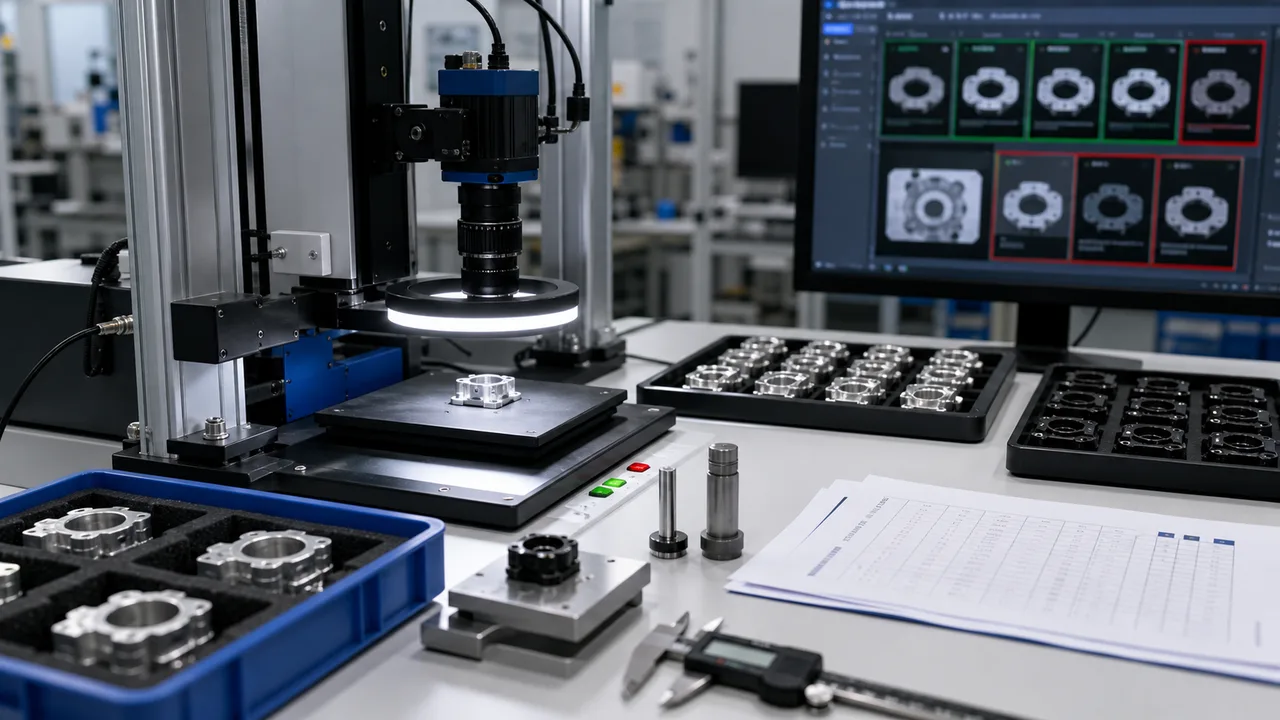
机器视觉验收测试应该证明可重复的生产证据,而不仅仅是成功的演示图像。
常见问题
零件、公差或光照条件还没想清楚时,先看这些指南。
请发 OK/NG 样品、图像、公差、线速度、安装空间和输出接口。
最终配置要在确认样品图像、速度、公差和安装条件之后才能确定。