
日本語の選定ルート
良品/不良品サンプル画像を準備
産業用カメラ マシンビジョン
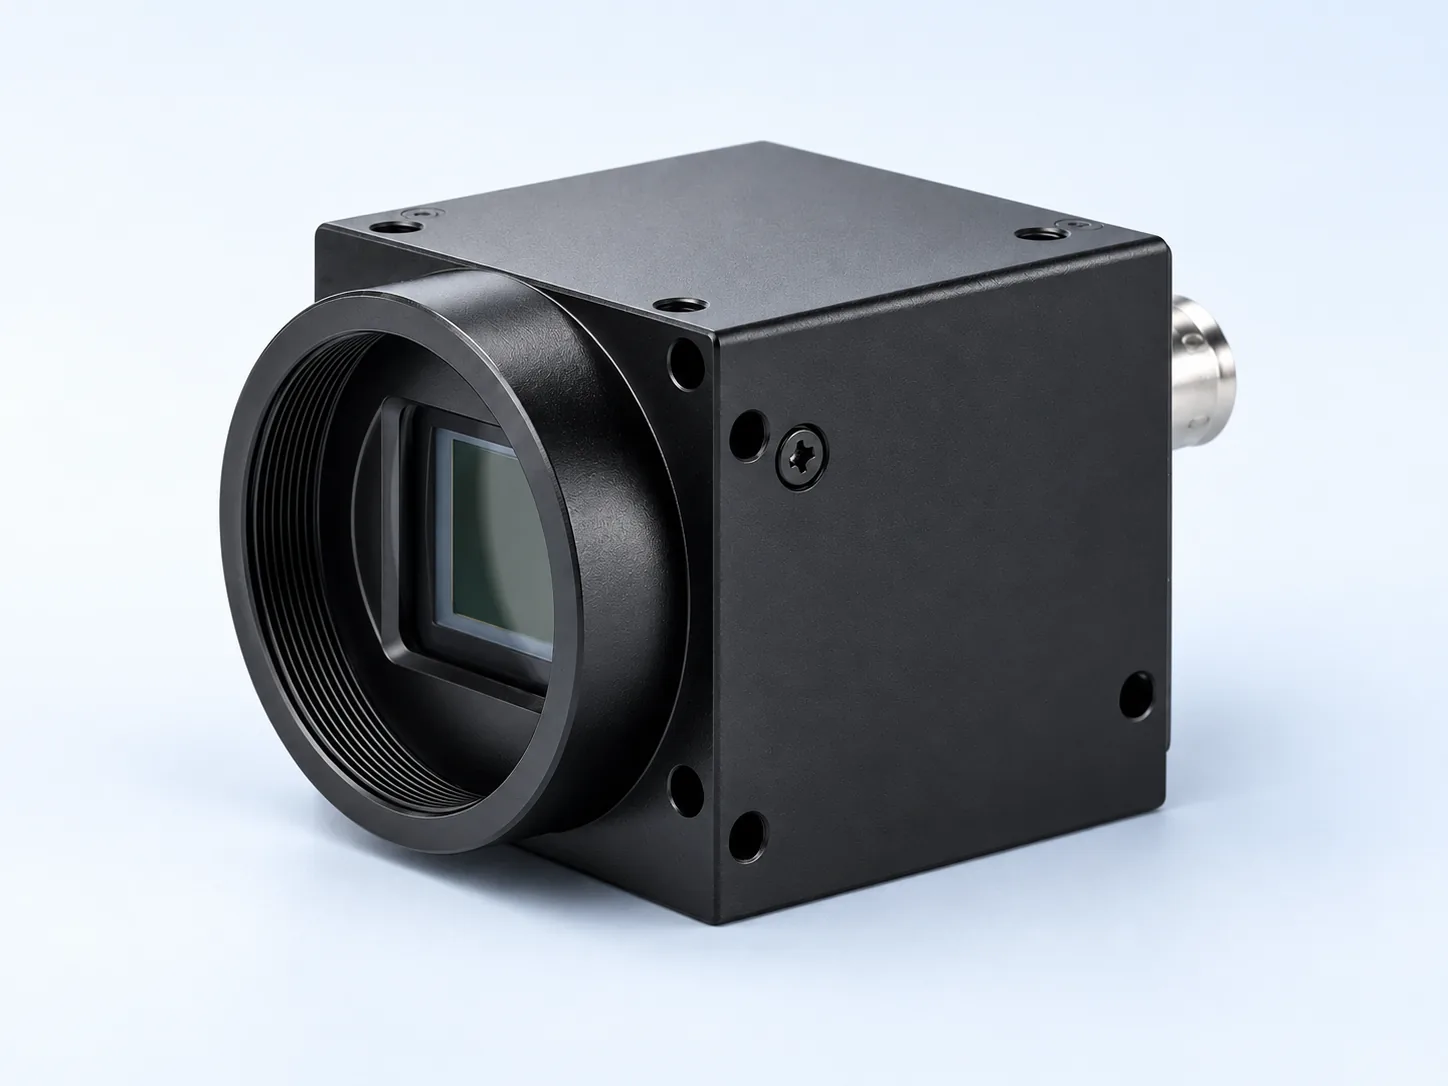
エリアカメラは視野、対象の動き、シャッター方式、必要な画素形式から選びます。露光、トリガ、ホストへの画像転送を実際の条件で確認し、画素数だけで検出性能を判断しないでください。
良品/不良品サンプル画像を準備
視野、ワーク距離、許容差、速度を確認
照明、光学、トリガー、I/Oを同時に検討
Deyi Visionは検査対象、表面状態、動き、光学、照明、トリガー、接続条件をまとめて確認してから部品構成を提案します。
画像到着とは別にトリガから露光までを測定します。ホスト受信時刻には読出し、転送、OS処理が含まれます。ハードウェアトリガの遅延とジッタを測る
フレームレートが高くても、移動中の部品はぶれます。物体速度と画像スケールから露光上限を計算し、実際に動くエッジで確認する試験です。搬送速度から露光時間の上限を求める
選定フロー
検査目的、制約条件、部品構成、サンプル検証を順番に確認します。
判断マトリクス
産業用カメラ マシンビジョン
(English)
良品/不良品サンプル画像を準備 / 視野、ワーク距離、許容差、速度を確認
関連製品
関連用途
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
英語の原文ロボットガイダンスは画像上の位置を、適切なロボット座標とワーク座標へ変換する工程です。
自動外観検査では、良品、不良品、境界例と誤判定の影響を先に定義します。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英語の原文関連ガイド
産業用カメラの代替候補を比較する際は、型番から選び始めず、手元のデータシートでセンサーフォーマット、解像度、インターフェース、シャッター方式の四項目を確認します。
パーツを停止できる場合、インデックスステーションで停止できる場合、または 1 つのフレームでキャプチャできる場合は、エリア スキャン カメラを使用します。
最初に実際の欠陥のコントラストを証明して、マシン ビジョン照明を選択します。
マシン ビジョン システムはシグナル チェーンです。
工業計測用の生産準備の整った世界モデルは、生成されたビデオから直接寸法を推定すべきではありません。
2D ビジョンは、コントラスト、エッジ、印刷、コード、位置だけで十分な判断ができる場合に最適です。
必要な視野を使用可能なピクセルで割って、得られたピクセル サイズが最小の特徴、測定許容誤差、およびアルゴリズム マージンをサポートできるかどうかを確認して、マシンビジョン カメラの解像度を見積もります。
マシンビジョンカメラのサプライヤーは、カタログのサイズではなく、実際の検査証拠をどのように扱うかによって判断される必要があります。
マシンビジョン サプライヤーは、サンプル証拠を完全なルート (カメラ、レンズ、照明、リーダー、3D、コントローラー、I/O、受け入れテスト) に変換できる場合に最適です。
マシンビジョン用の産業用カメラは、FOV、最小特徴、動作速度、シャッタータイプ、センサーサイズ、レンズルート、インターフェイス、トリガータイミング、照明などの検査物理学から選択する必要があります。
装置全体の構成から産業用カメラのインターフェースを選びます。
まず、視野、センサーサイズ、作動距離からマシンビジョンレンズを選択してください。
決定が輪郭、エッジ、穴、またはギャップのシルエットに依存する場合は、バックライトを使用します。
部品の反射率が高くなく、取り付けスペースが限られている場合は、一般的な検査にリングライトを使用します。
有用なマシンビジョン検査の見積依頼では、カメラ価格だけでなく生産時に必要な判定を定義します。
ワーキングディスタンスはレンズから部品までの物理的な距離であり、レンズ選定、視野、照明角度、治具周辺の空間、焦点の安定性、測定の繰返し性に直接影響します。
検査が単一のステーション内で完結し、合否ロジックが単純で、I/O が限られ、迅速な保守が必要な場合はスマートカメラが適しています。
カメラとホストの距離が長い場合、検査ステーションが分散配置される場合、産業用ネットワークの配線が重要な場合はGigEを選びます。
プロファイルの幅、高さの範囲、および必要な Z 再現性を可動部品に合わせて、レーザー プロファイラーを選択します。
どの部品を不良として排出するかという判定から逆算して外観検査を設計します。
マシン ビジョンの受け入れテストでは、デモ画像が成功したことだけでなく、再現可能な製造証拠を証明する必要があります。
小部品の SKU、姿勢、ロットごとの挙動が頻繁に変わり、固定式ボウルフィーダーでは対応しにくい場合に、フレキシブルフィーダーによるロボット投入を使用します。
反射金属傷検査は、光が欠陥のコントラストではなくグレアを引き起こす場合、通常は不合格になります。
合否が色のコントラストではなくプロファイル、ギャップ、またはビードの形状に依存する場合は、EV バッテリーの溶接高さに 3D ビジョンを使用します。
産業用カメラは、何気ない写真ではなく、自動機械用の再現可能な画像データを目的として構築されています。
XIMEAの比較は、対象モデルのコネクタを含む寸法、接続、消費電力、放熱から始めます。
Vision & Controlの比較では、限られた設置空間でのレンズ、照明、センサーの組合せを確認します。
Visiontechnikの統合提案と部品一覧では、引き受ける責任範囲が異なります。
KEYENCEの代替比較は、ツール、操作画面、PLCへの結果出力を含む検査ジョブ全体で行います。
Cognexの比較では、機器に結び付いたIn-Sightジョブと、PC側で取得するVisionPro画像を区別します。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英語の原文OPT照明の比較は、有効な照射形状、波長、照射範囲、駆動条件を基準にします。
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
英語の原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英語の原文Omronの検査システムは、カメラ、コントローラー、ジョブ、PLC通信を一体として比較します。
Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
英語の原文Compare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
英語の原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英語の原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英語の原文Baumerカメラは、具体的なセンサー、シャッター、画素形式、トリガ条件から比較します。
MaxxVisionの候補一覧は、具体的な型番、インターフェース、レンズ、必要な付属品に整理して比較します。
Stemmer Imagingの調達ルートを比較する際は、カメラ、光学、照明、フレームグラバー、ドライバーを完全な部品表にします。
Balluffの比較では完全な注文型番と、光学、照明、通信で担う役割を確認します。
仕様値は参照元の英語表記を保持しています。 English
| 型番 | 仕様項目 | 値 | 仕様の出典 |
|---|---|---|---|
| DY-GE307GM | 解像度/フレームレート | 2048 x 1536 MAX @37FPS | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 有効画素数 | 3MP | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 画素サイズ | 3.4 x 3.4um | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
| DY-GE307GM | 出力形式 | Mono 8/12bit | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · データシート |
よくある質問
対象部品、欠陥、許容差、視野、ワーク距離、速度、インターフェース、既存モデルを共有してください。
写真、動画、良品/不良品、現行構成、設置制約、合格基準があると選定精度が上がります。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。