
日本語の選定ルート
ビジョン システムは 1 つの画像または幾何学的表面プロファイルをキャプチャし、照明を正規化し、検査ロジックを実行して、合格/不合格 I/O を送信します。ほとんどの RFQ には、FOV、作動距離、速度、許容差、サンプル画像の 5 つの入力が必要です。
基本
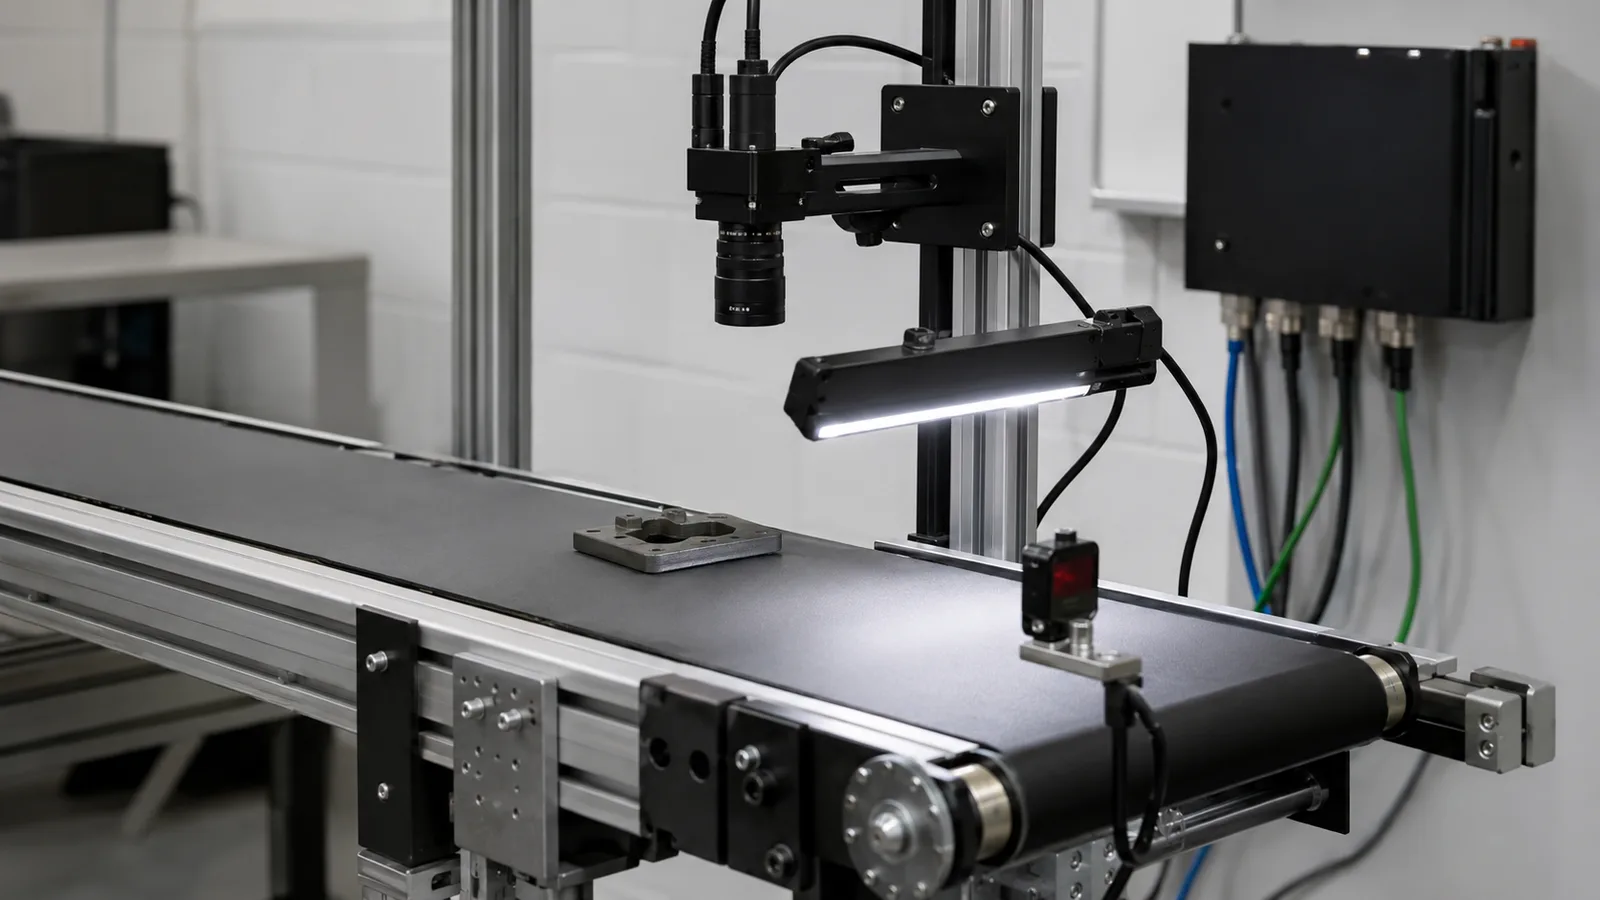
トリガーと画像キャプチャから照明、処理、判定出力、RFQ 証拠までのマシン ビジョン ワークフローに従います。
要点
ビジョン システムは 1 つの画像または幾何学的表面プロファイルをキャプチャし、照明を正規化し、検査ロジックを実行して、合格/不合格 I/O を送信します。ほとんどの RFQ には、FOV、作動距離、速度、許容差、サンプル画像の 5 つの入力が必要です。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
ビジョン システムは 1 つの画像または幾何学的表面プロファイルをキャプチャし、照明を正規化し、検査ロジックを実行して、合格/不合格 I/O を送信します。ほとんどの RFQ には、FOV、作動距離、速度、許容差、サンプル画像の 5 つの入力が必要です。
5 つの RFQ 入力で選定が明確になります。FOV、ワーキングディスタンス、速度、公差、サンプルです。
多くの場合、照明と治具の安定性は、追加のソフトウェア ルールよりも重要です。
センサー、エンコーダー、PLC 信号、またはソフトウェア イベントによって、カメラに画像をキャプチャするタイミングが指示されます。トリガーのタイミングが悪いと、検査が始まる前に部品がぼやけたり、見落とされたり、置き場所が間違ったりする可能性があります。
最適なアルゴリズムでも弱い画像を復元することはできません。リング、バー、ドーム、同軸、バックライトのルートが選択され、処理前に欠陥やエッジが見えるようになります。
システムは、合否、測定値、読み取り結果、座標、または拒否信号を送信できます。カメラ、スマート カメラ、または PC ベースのアーキテクチャを選択する前に、出力形式を定義します。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| キャプチャ | 正しいパーツ位置で 1 画像、ライン プロファイル、またはコード読み取りイベントをトリガーします。 | 搬送速度とトリガー方式を共有してください。 |
| 処理中 | アルゴリズムの複雑さをスマート カメラまたは PC ベースの制御に合わせます。 | 必要なカメラの数と決定事項をリストします。 |
| 出力 | I/O、イーサネット、シリアル、ロボット、またはデータベース出力を選択します。 | 機種選定前に統合対象を確認してください。 |
よくある質問
通常、最初のステップは、いつキャプチャするかをカメラに伝えるトリガー イベントです。トリガーのタイミングはパーツの位置、露出、動作速度と一致する必要があります。
照明はコントラストをコントロールします。エッジ、欠陥、印刷されたコード、または表面マークが見えるようになり、カメラとソフトウェアが安定した判断を下せるようになります。
FOV、作動距離、ライン速度、許容差、サンプル画像、良い例と悪い例、出力要件、および現在の参照モデルを送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。