
日本語の選定ルート
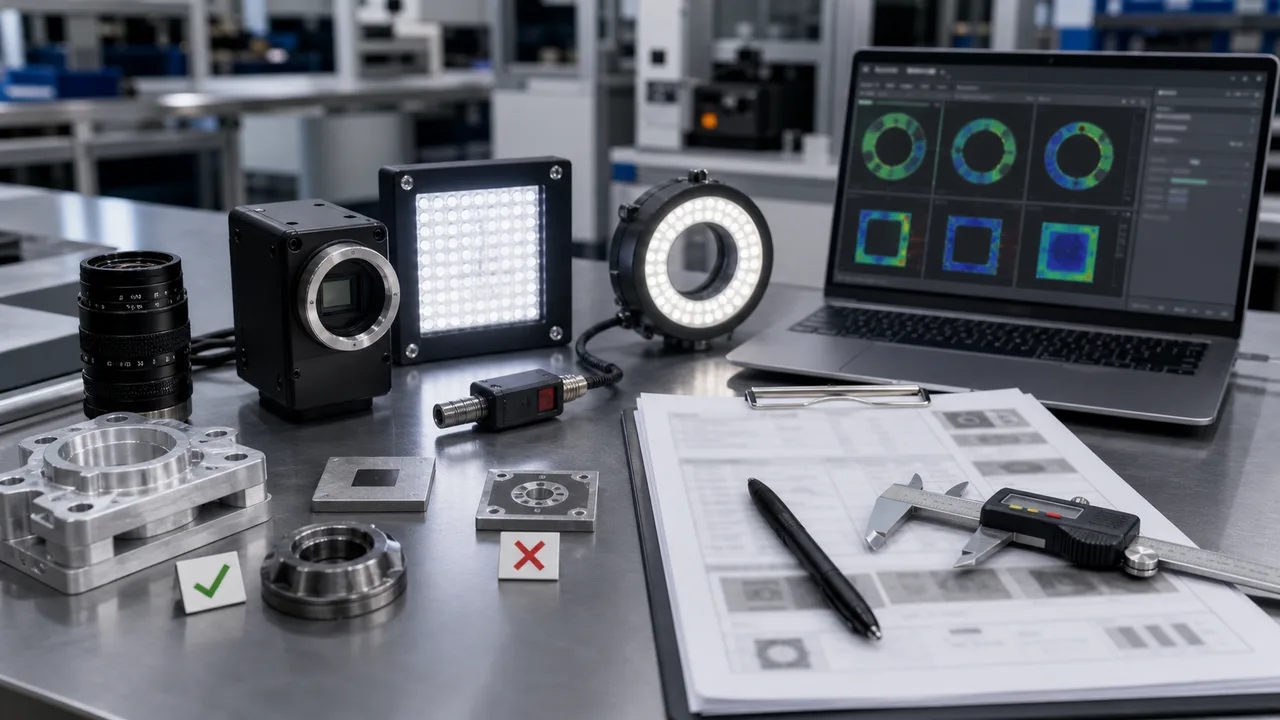
有用な見積依頼には、良品・不良品、合否境界のワーク、生産ライン動画、現在の画像、検査ステーションに求める具体的な出力を含めます。
RFQ チェックリスト
カメラ、レンズ、照明、リーダー、検査システムをリクエストする前に、エンジニアリング チームが必要とする詳細を収集します。
要点
有用なマシンビジョン検査の見積依頼では、カメラ価格だけでなく生産時に必要な判定を定義します。ワーク、対象欠陥または測定項目、FOV、作動距離、搬送速度、公差、照明が不適切で検査できない例、出力要件、合格基準を提示します。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
有用な見積依頼には、良品・不良品、合否境界のワーク、生産ライン動画、現在の画像、検査ステーションに求める具体的な出力を含めます。
視野、作動距離、ライン速度が含まれます。
参照モデルまたは現在の故障モードをリストします。
ステーションが欠陥の検出、寸法の測定、コードの読み取り、ロボットの誘導、または存在の確認を行う必要があるかどうかを示します。決定出力により、カメラ、レンズ、照明、コントローラー、および I/O ルートが決定されます。
実際の生産ラインに合否境界のケースがある場合、良品と不良品だけでは足りません。境界的な欠陥、ロット差、反射ワーク、損傷ラベル、汚れた表面、現在の検査失敗画像を含めます。
視野、作動距離、部品速度、トリガー方法、公差、設置スペースにより、曖昧な見積もりがエンジニアリング ルートに変わります。これらの数値により、解像度、レンズ、露出、光量が決まります。
購入前に、目標読取成功率、欠陥検出率、測定の繰返し性、良品の誤排出の許容範囲、読取失敗時の処理、PLC出力を定義します。工場試験と購入者の確認条件を明確にできます。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 部品と欠陥の証拠 | 良いサンプル、悪いサンプル、境界線のサンプルと現在の画像を送信します。 | サプライヤーが実際のコントラストの問題をテストできるようになります。 |
| FOVと作動距離 | ワーク寸法、必要な検査範囲、取り付けに使える空間を提示します。 | カメラの解像度とレンズのルートを決定します。 |
| スピードとトリガー | タクトタイム、コンベア速度、トリガ方法、リジェクトタイミングを送信します。 | 画像のブレや撮像漏れにつながる、誤った前提を避けられます。 |
| 許容誤差または読取成功率 | 測定可能な許容目標を述べます。 | 見積もりをテスト可能な計画に変換します。 |
| システム連携の出力 | PLC、ロボット、データベース、アラーム、拒否、またはイメージ ストレージ出力を定義します。 | コントローラーとソフトウェアの範囲を明確にします。 |
Visiontechnikの統合提案と部品一覧では、引き受ける責任範囲が異なります。
KEYENCEの代替比較は、ツール、操作画面、PLCへの結果出力を含む検査ジョブ全体で行います。
Omronの検査システムは、カメラ、コントローラー、ジョブ、PLC通信を一体として比較します。
Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英語の原文MaxxVisionの候補一覧は、具体的な型番、インターフェース、レンズ、必要な付属品に整理して比較します。
Stemmer Imagingの調達ルートを比較する際は、カメラ、光学、照明、フレームグラバー、ドライバーを完全な部品表にします。
よくある質問
部品の写真、良好なサンプルと不良なサンプル、対象の欠陥または測定値、FOV、作動距離、速度、許容差、照明条件、トリガー方法、出力要件、および合格基準が含まれます。
サンプル画像を見ると、問題が解像度、照明、反射、フィクスチャ、コードの品質、表面の変化、またはソフトウェア ロジックのいずれであるかがわかります。
弱い RFQ は、検査された特徴、許容差、速度、作動距離、出力ルート、または現在の故障モードを説明せずにカメラ モデルを要求します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。