
フレキシブル フィーダは、まず部品の動作によって選択されます。
小さな部品は重なったり、くっついたり、転がったり、裏返したり、入れ子になったりする可能性があるため、トレイのサイズやフィーダーのモデルの前に、部品の動作とロボットのピックアップ許容誤差を確認する必要があります。
選択ガイド
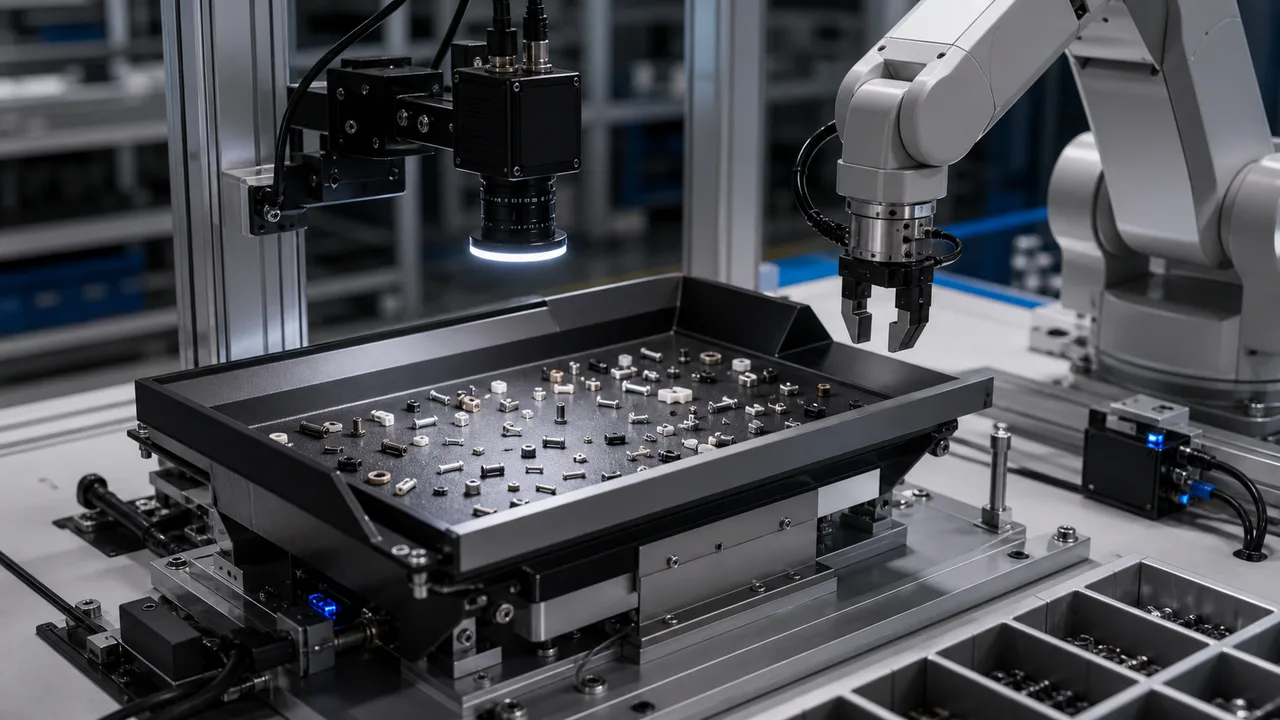
トレイ サイズだけではなく、部品の動作、トレイ表面、ビジョン ピックアップ、ロボットのハンドオフ、タクトタイム リスクに応じて柔軟なフィーダを選択します。
要点
柔軟なフィーダの選択は、部品の動作、ピックアップ面、トレイ領域、サイクル タイム、およびロボットの許容誤差の 5 つの入力から始まります。 DEYI F 構成は、71 x 111 mm ~ 341 x 448 mm のトレイと 0.1 ~ 100 mm の部品をカバーします。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
小さな部品は重なったり、くっついたり、転がったり、裏返したり、入れ子になったりする可能性があるため、トレイのサイズやフィーダーのモデルの前に、部品の動作とロボットのピックアップ許容誤差を確認する必要があります。
写真では単純に見える部品でも、振動が始まると、詰まったり、向きが悪く、ピックアップ面を隠したり、ロボットが安定した視覚ターゲットを失ったりする可能性があります。
部品のサイズ、重量、材質、写真またはビデオ、目標サイクルタイム、トレイの深さ、ロボットのモデル、ピックアップ方法、通信ルート、現在のフィーダの問題を提供します。
実際のばら積み部品でフィーダーを動かし、振動で十分な個数を分離できるか、カメラが安定した把持点を検出できるか、ロボットがタクトタイム内に繰り返し把持できるかを確認します。
振動が始まると、小さな部品が重なり合ったり、くっついたり、転がったり、裏返したり、入れ子になったりすることがあります。 POM、ESD POM、テフロン、固着防止、転がり防止、平底、グリッド、プロファイル トレイの選択は、公称寸法だけでなく、実際の部品の動作に従う必要があります。
F セレクション エディションは、71 x 111 mm および 0.1-2 mm パーツの MZ-F90 から、341 x 448 mm および 40-100 mm パーツの MZ-F500 まで実行されます。サイクルタイム クラスの範囲は、アクションごとに 100-250 ms から 200-500 ms です。
FL エコノミー モデルは安定したアプリケーションのために重量とパッケージ コストを削減し、FS フルビュー モデルはスペースが限られたマシンでのピックアップの視野を改善します。単純な廉価版ではなく、別のルートとして扱います。
DTA構成では、4軸動作、+/-0.15 mmの繰り返し精度、AC220V / 1.2 kWの電源、NPN I/O、USB-3 / HDMI-1、標準的な貯留ホッパーとの組み合わせが加わります。供給部品だけでなく、導入可能な作業セルが必要な場合に検討します。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| Fセレクション版 | パーツ サイズが 0.1 mm から 100 mm までの場合、F90 から F500 までのメイン ラダーとして使用します。 | 部品のサイズ、重量、写真、トレイの深さ、サイクル目標を送信します。 |
| FL エコノミーシリーズ | アプリケーションが安定しており、構成の柔軟性を最大限に高めることよりもコスト/重量が重要な場合に使用します。 | 部品が FL200、FL300、または FL500 トレイ範囲に適合するかどうかを確認します。 |
| FS 全景シリーズ | 限られた機械スペースでロボットのピックアップのために広い視野が必要な場合に使用します。 | カメラ視野、ロボットの把持領域、トレイから部品を自動排出する必要性を確認します。 |
| トレイの材質と構造 | 粘着、ローリング、位置決め動作に基づいて、POM、ESD POM、テフロン、平底、グリッド、またはプロファイル トレイを使用します。 | モデルをロックする前に、実際の部品のビデオと表面/材料メモを送信します。 |
| DTA ワークステーション | 4 軸モーション、ストレージビン、タッチパネル、I/O、およびビジョンコントロールを 1 つのセルとして提供する必要がある場合に使用します。 | 最大送りサイズ、送り範囲、タクトタイム、ロボット/インターフェース、およびスペースの制約を送信します。 |
よくある質問
柔軟な振動フィーダーは、トレイ上の緩んだ部品を広げて方向を変えるため、SKU ごとに固定ボウル トラックがなくても、ビジョン システムとロボットが部品を見つけてピッキングできます。
F はメインセレクション エディション、FL は安定したアプリケーション向けのエコノミー ルート、FS は広いピックアップ視野が必要なスペースに制限のあるマシン向けのフルビュー ルートです。
フィーダー、貯留容器、カメラ、コントローラー、4軸動作、I/O、ロボット把持を、導入可能な一つの供給セルに統合する必要がある場合に DTA 型を選びます。
部品のサイズ、重量、材質、部品の写真またはビデオ、目標サイクルタイム、トレイの深さ、ロボットのモデル、ピックアップ方法、通信ルート、およびフィーダの現在の問題を送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。