
日本語の選定ルート
テレセントリックレンズにより、距離変化によるサイズ変化を軽減します。検査にゲージ形式の幾何学的安定性が必要ない場合は、通常のレンズの方が柔軟性が高く、コストが低くなります。
比較
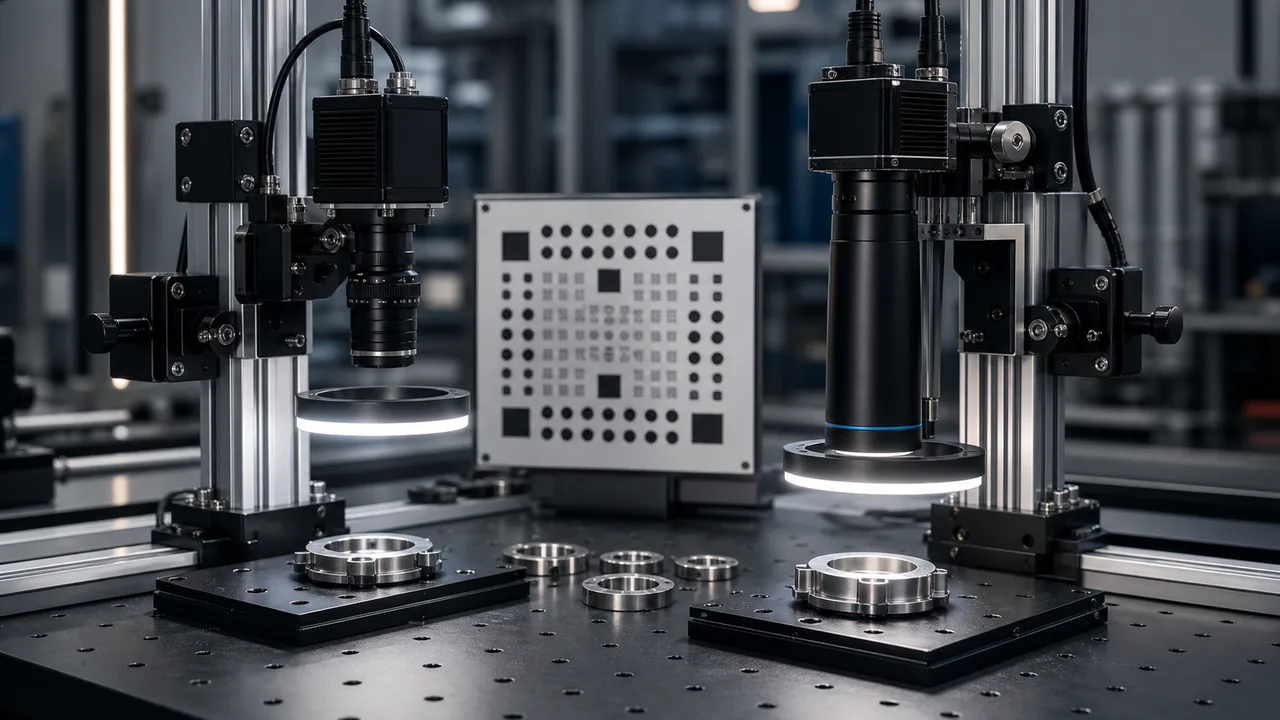
テレセントリックレンズと通常のマシンビジョンレンズを、遠近法誤差、測定公差、作動距離、視野、予算のトレードオフによって比較します。
要点
タスクが存在、欠陥、向き、または高精度を要しない位置決めであり、遠近法の誤差によって決定が変わらない場合は、通常のマシンビジョン レンズを使用します。測定精度、エッジ位置、または部品の高さの変動により結果が変わる可能性がある場合は、テレセントリック レンズを使用してください。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
テレセントリックレンズにより、距離変化によるサイズ変化を軽減します。検査にゲージ形式の幾何学的安定性が必要ない場合は、通常のレンズの方が柔軟性が高く、コストが低くなります。
多くの有無、欠陥、位置のチェックには通常のレンズで十分です。
予算は、再現性と許容リスクに対してバランスがとれている必要があります。
ワーク高さ、治具のばらつき、エッジ位置が測定寸法に影響する場合、テレセントリックレンズが役立ちます。有無検査や表面コントラストの確認だけなら、通常の低歪みレンズで十分な場合があります。
優れた C-mount または FA レンズは、欠陥検査、バーコードのサポート、ロボットの位置決め、および多くの存在チェックに最適です。この問題は、同じレンズがゲージのように動作するように求められた場合に発生します。
テレセントリック光学系は通常、固定倍率、より大きな本体、および定義された作動距離を備えています。見積前に視野、センサーサイズ、取り付けスペース、照明の配置、部品のサイズを確認する必要があります。
レンズの選択だけでは精度を証明できません。バックライトの品質、治具の再現性、キャリブレーションターゲット、センサーの解像度、エッジアルゴリズムはすべて、最終的な測定結果に影響します。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 通常レンズ | 遠近誤差を許容できる有無確認、欠陥検出、向きの確認、精度要求が厳しくない位置確認に使用します。 | FOV、作動距離、センサー サイズ、ターゲットの特徴を送信します。 |
| 低歪みレンズ | 形状は重要だが、部品の高さの変動は制御される場合に使用します。 | 歪み許容値、校正計画、測定再現性目標を送信します。 |
| テレセントリックレンズ | 高さのばらつきや遠近法の誤差によってエッジの位置や測定サイズが変化する可能性がある場合に使用します。 | オブジェクトのサイズ、センサーのサイズ、作動距離、許容差を送信します。 |
| 瞬時の測定ルート | 多数の寸法について、再現性のある一括測定とレポート作成が必要な場合に使用します。 | 図面、公差表、サンプル部品をお送りください。 |
計算例と検証上の限界
物体空間テレセントリック光学系は、指定された動作範囲内で物体の深さが変化する場合に画像スケールの変化を軽減します。低歪みの従来のレンズでも、深度に応じて倍率が変化します。どちらの説明も、完全なステーションの測定精度を保証するものではありません。
| 特性 | それが何を意味するか | 何を確認するか |
|---|---|---|
| 遠近誤差/ワーク高さの変動 | 従来のレンズは、物体距離に応じて見かけのスケールが変化します。物体空間テレセントリック性により、この感度が低下します。 | 最小、公称、最大許容部品高さで同じ校正済み特徴を比較します。 |
| フィールド全体の歪み | 局所的な倍率は、テレセントリック レンズであっても中心と端の間で変化する可能性があります。 | フィールド全体にわたって校正されたターゲットを使用し、校正後の残留誤差を文書化します。 |
| 被写界深度 | スケールが安定しているということは、焦点の合っていないエッジが鮮明なままであることを意味するわけではありません。 | 意図した絞りと照明で必要な高さの範囲でエッジの位置特定とコントラストをテストします。 |
| 物体側テレセントリックと両側テレセントリック | 物体空間設計は、物体側の主光線角度を制御します。バイテレセントリック設計は、物体側と像側の両方でテレセントリックです。 | 正確なモデルのデータシート、センサー範囲、作動距離、テレセントリック性の仕様をリクエストしてください。製品ファミリーのラベルが不十分です。 |
センサーの寸法、倍率、視野に関するメーカーの説明。 Deyi の製品仕様ではありません。
フィールドに依存する歪みを、残留テレセントリック角度および深度に依存する倍率から区別します。
オブジェクト空間、イメージ空間、および二重テレセントリック設計について説明します。 Deyi モデルの可用性は確立されていません。
レンズはセンサー寸法、視野、ワーク距離、必要な特徴サイズを組み合わせて選びます。
Flash measurement and image-dimension measurement systems for fast dimensional inspection and metrology checks.
英語の原文Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
英語の原文よくある質問
いいえ、厳密な測定や遠近感の制御にはテレセントリック レンズの方が優れていますが、コスト、柔軟性、一般的な欠陥検査の点では通常のレンズの方が優れていることがよくあります。
部品の高さの変動、作動距離の変動、または遠近法の誤差により、測定サイズ、エッジの位置、または合否結果が変化する可能性がある場合は、テレセントリック光学系を使用します。
オブジェクトのサイズ、公差、作動距離、センサーのサイズ、部品の高さの変動、照明ルート、サンプル画像、および治具の制約を送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。