
マシンビジョンのトラブル対策
ソフトウェアと連携
画像、アルゴリズム、PLC間の受け渡しを、再現可能な確認と保存データで追跡します。
ソフトウェアと連携
29 件のチュートリアル
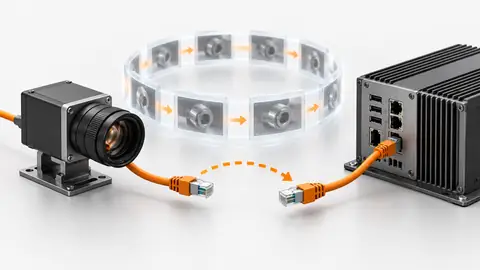
安定したSDK取得:バッファ、タイムアウト、再接続
正常画像を返すループでも、バッファ漏れや再接続後の旧画像再利用が起こります。実SDKの寿命と切断通知を確認します。付録はメーカー非依存の疑似コードで、実行可能なDeyi APIではありません。

部品計数の受入とトレー連携:物理個数と結果の対応を確認する: 手順と記録による確認
独立したトレーで実物の正確な個数と重なりの扱いを検証し、計数結果を正しいトレーの動作に結び付けます。 元画像と対応する結果記録を一緒に保存します。

部品計数のAI支援フロー:領域ごとの証拠と正確な個数を比較する
単純な領域計数とAI支援候補を開発データで比較し、正確な個数、数えた領域、重なりによる失敗を保存して検証します。 元画像と対応する結果記録を一緒に保存します。

寸法検査の受入と連携:単位と有効性を制御側まで保持する手順: 手順と記録による確認
校正寸法を独立した基準器と比較し、無効結果を保持して、単位と公差判定が正しくラインへ渡ることを受入試験で確認します。 元画像と対応する結果記録を一緒に保存します。
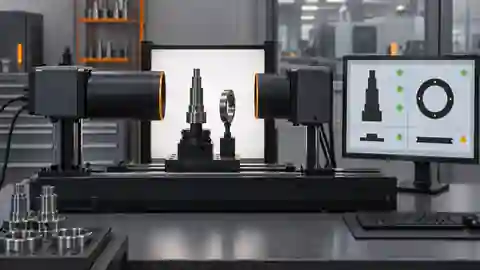
寸法検査のAI支援フロー:校正と単位を固定して候補を比較する
AIでエッジ処理の候補を比較しても、単位、承認済み校正、物理的な計測受入は自動調整から分離して確認します。 元画像と対応する結果記録を一緒に保存します。
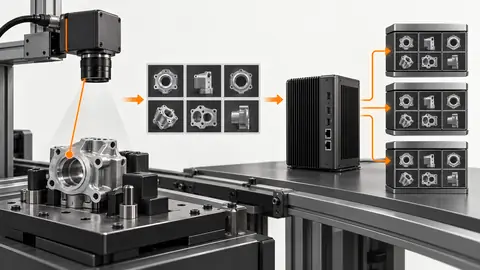
検査記録、画像、部品識別子を関連付けて保存する
NG画像のフォルダーだけでは追跡は成立しません。各部品の判定を画像保存状態、レシピ、取得世代に結び、画像を保存できない場合も記録を残します。
位置決めの受入と移動連携:画素誤差と実物の把持を分けて確認する
元画像の位置検出を承認済みの移動変換と分けて検証し、曖昧な対象、古い座標、実際の把持応答を独立して試験します。 元画像と対応する結果記録を一緒に保存します。
位置決めのAI支援フロー:一対象の横位置を画素で確認する手順
一意に見える対象の横位置を確認し、AI支援候補を比較しながら、画素座標と観察可能性の限界を記録して検証します。 元画像と対応する結果記録を一緒に保存します。
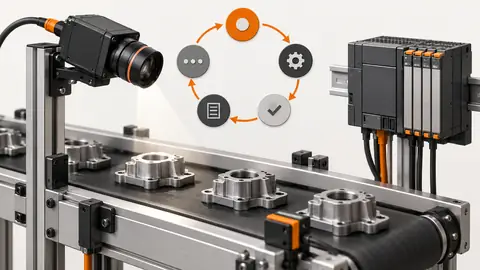
PLCと視覚装置のハンドシェイクを状態機械で定義する
短いトリガーパルスや未確認の結果は、部品の見落としや旧判定の再利用を招きます。実信号や産業プロトコルに対応させる前に状態動作を合意します。付録は概念的な疑似コードです。
有無検査の受入とライン連携:欠品判定から実物の処理まで確認する
独立した実物サンプルで欠品検出を確認し、要確認の扱いとワークに対応した出力を検証してから量産への引渡しを判断します。 元画像と対応する結果記録を一緒に保存します。
有無検査のAI支援フロー:候補変更と基準判定を比較する手順: 手順と記録による確認
見える連結領域から有無検査の基準を作り、開発サンプルでAIの変更案を比較しながら、欠品の見逃しを記録に残します。 元画像と対応する結果記録を一緒に保存します。
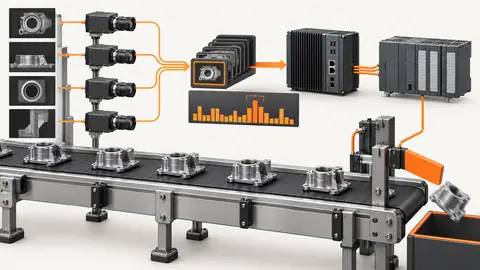
トリガーからPLC判定までの遅延を負荷試験する
アルゴリズム平均時間が短くても、全品に期限内で判定できるとは限りません。カメラ、処理、保存を同時に動かし、設備の実判定期限に対して全経路を測ります。
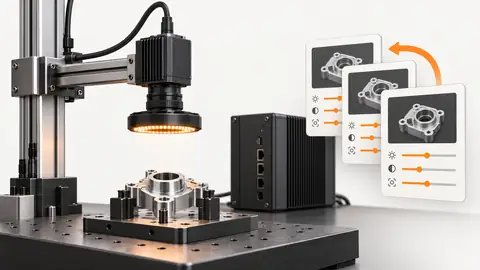
視覚レシピ一式を版管理し復旧を検証する
カメラ設定の出力だけでは、しきい値、モデル、校正、PLC対応を含まないことがあります。再現に必要な全設定を定義し、メーカーの出力機能が保存する範囲を確認します。
検索条件に一致するタイトルがありません。
技術相談
検査の課題と確認データを共有してください。
サンプル画像、現在の構成、失敗した確認手順をお送りください。視野、ワーキングディスタンス、ライン速度、受入基準が分かると具体的な検討につながります。
サンプルを送って技術相談する