
日本語の選定ルート
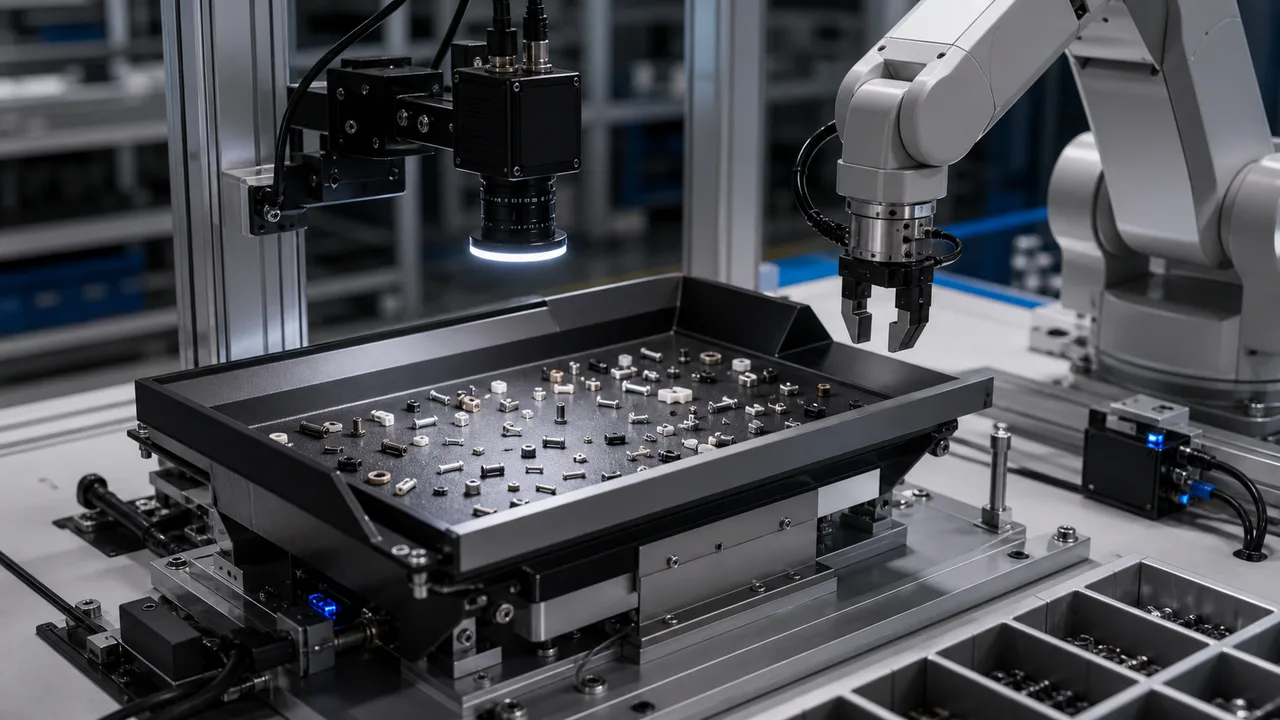
フレキシブルフィーダーの選定は、まず部品ハンドリングの課題です。構成を確定する前に、フィーダー、トレイ表面、上方カメラ、把持ツール、ロボットの許容差を実際のばら積み部品で検証します。
アプリケーションガイド
部品の動作、トレイのルート、ビジョンの位置決め、ピックアップの再現性によって、ネジ、端子、接点、小型成形部品の柔軟なフィーダー ロボットの積載を計画します。
要点
小部品の SKU、姿勢、ロットごとの挙動が頻繁に変わり、固定式ボウルフィーダーでは対応しにくい場合に、フレキシブルフィーダーによるロボット投入を使用します。まず 5 項目を確認します。部品サイズ、材質、付着や転がりのリスク、目標サイクルタイム、ロボット把持の許容差です。
本稿は機械支援による翻訳で、人による言語校閲は受けていません。技術条件は実際のサンプルと出典資料で確認してください。 英語の原文
フレキシブルフィーダーの選定は、まず部品ハンドリングの課題です。構成を確定する前に、フィーダー、トレイ表面、上方カメラ、把持ツール、ロボットの許容差を実際のばら積み部品で検証します。
部品の付着、転がり、互いのはまり込みを基に、装置サイズより先にトレイ方式を決めます。
タクトタイムを約束する前に、視覚誘導によるロボット把持の繰返し性を検証します。
小さなネジ、端子、コネクタ接点、成形部品は、くっついたり、転がったり、重なったり、裏返したり、入れ子になったりする可能性があります。十分に大きく見えるフィーダーでも、トレイの材質と振動パターンが実際の部品を分離していないと、故障する可能性があります。
オーバーヘッド産業用カメラまたはスマート カメラ ルートは、振動サイクルごとに十分な量のピッキング可能な部品を見つける必要があります。受け入れ基準はトレイのカバー範囲だけではありません。安定した座標、部品角度、ロボットピックアップ成功です。
購入者はロボットの移動時間だけを見積もることがあります。現実的なタクト推定には、部品の分散、振動後の静定時間、露光、画像処理、グリッパーの接近、把持失敗、時折必要なトレイ内の部品除去も含めます。
フィーダー、供給ホッパー、カメラ、4軸動作、I/O、受け渡しを1つの作業セルとして必要とする場合、DTA方式のワークステーションはフィーダー単体購入より統合リスクを抑えられます。サンプル試験と受入評価の範囲を明確にできます。
| 比較項目 | 実務上の判断 | 見積依頼に必要な情報 |
|---|---|---|
| 固定品種用のボウルフィーダー | 1 つの安定したパーツ ジオメトリを長時間大量に実行する場合に使用します。 | SKU の変動や製品の変更が頻繁に行われる場合、リスクが増加します。 |
| フレキシブルフィーダー | 小さな部品に設定可能な広がり、ビジョン位置、ロボットピックアップが必要な場合に使用します。 | 部品の写真、重量、サイズ範囲、サイクルターゲット、表面メモを送信します。 |
| トレイルート | 実際のパーツの動作から、アンチスティック、アンチロール、プロファイル、グリッド、またはフラット トレイを選択します。 | サイズだけは合っていても、部品を把持可能な状態に提示できないフィーダーを避けます。 |
| ロボットのハンドオフ | サイクルタイムを約束する前に、把持位置・姿勢、グリッパーの干渉しない余裕空間、繰返し性を検証します。 | ロボットのモデル、エンドエフェクタ、目標タクトタイムを共有します。 |
フレキシブルフィーダーは部品を分離し、カメラとグリッパーが扱える姿勢で供給するために選びます。
エリアカメラは視野、対象の動き、シャッター方式、必要な画素形式から選びます。
マシンビジョンシステムは、カメラ・レンズ・照明・画像処理に、トリガと結果通信を組み合わせた検査経路として選定します。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英語の原文よくある質問
部品が小さい場合、緩んでいる場合、頻繁に交換される場合、または固定ボウル フィーダで方向を合わせるのが難しい場合、およびビジョン誘導ロボットが展開トレイからピッキングできる場合に使用します。
一般的な原因としては、固着部品、入れ子部品、不良トレイ材質、不安定な照明、弱い部品の位置特定、グリッパーのクリアランス、振動やピッキングの失敗を無視したタクトタイムの推定などが挙げられます。
部品のサイズ、重量、材質、ばら積み部品の写真またはビデオ、目標サイクル タイム、SKU リスト、ロボット モデル、グリッパーのコンセプト、トレイのスペース、現在の積載問題を送信します。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。