
Trước khi hỏi
Dùng khi linh kiện, dung sai hoặc route lighting chưa rõ.
Tài liệu
Dùng các guide để kiểm tra giả định và chuẩn bị yêu cầu có dữ liệu kỹ thuật.

Blog kỹ thuật
Hướng dẫn thực hành để tách lỗi ảnh, đo lường và tích hợp. Thực hiện từng phép kiểm tra, lưu dữ liệu và xác nhận kết quả trên dây chuyền của bạn.
Xác định nguyên nhân ảnh nhòe, sai thời điểm và mất khung hình trước khi đổi camera.
17 hướng dẫnTạo độ tương phản ổn định bằng cách phối hợp đèn, ống kính và khoảng cách làm việc.
17 hướng dẫnTách riêng hiệu chuẩn, chất lượng ảnh và ngưỡng quyết định khi kiểm tra bị lỗi.
14 hướng dẫnChẩn đoán mã khó đọc và liên kết kết quả giải mã với đúng sản phẩm. Kiểm tra mẫu đọc lỗi trước khi thay đổi cài đặt.
7 hướng dẫnXử lý lệch tọa độ, tư thế phôi không ổn định và lỗi gắp tại trạm. Đối chiếu ảnh, tọa độ và nhật ký chu kỳ.
6 hướng dẫnTheo dõi luồng ảnh, thuật toán và PLC bằng phép kiểm tra tái lập và dữ liệu đã lưu.
29 hướng dẫnDùng khi linh kiện, dung sai hoặc route lighting chưa rõ.
Điện tử, ô tô, đóng gói, pin, vật liệu web, đo lường và robot guidance.
Ảnh mẫu, dung sai, điều kiện line và dữ liệu tích hợp trước khi chọn model.
Hình minh họa để lựa chọn, không phải bằng chứng lắp đặt tại khách hàng, nhận dạng model được cung cấp hay khả năng thay thế đã kiểm chứng.
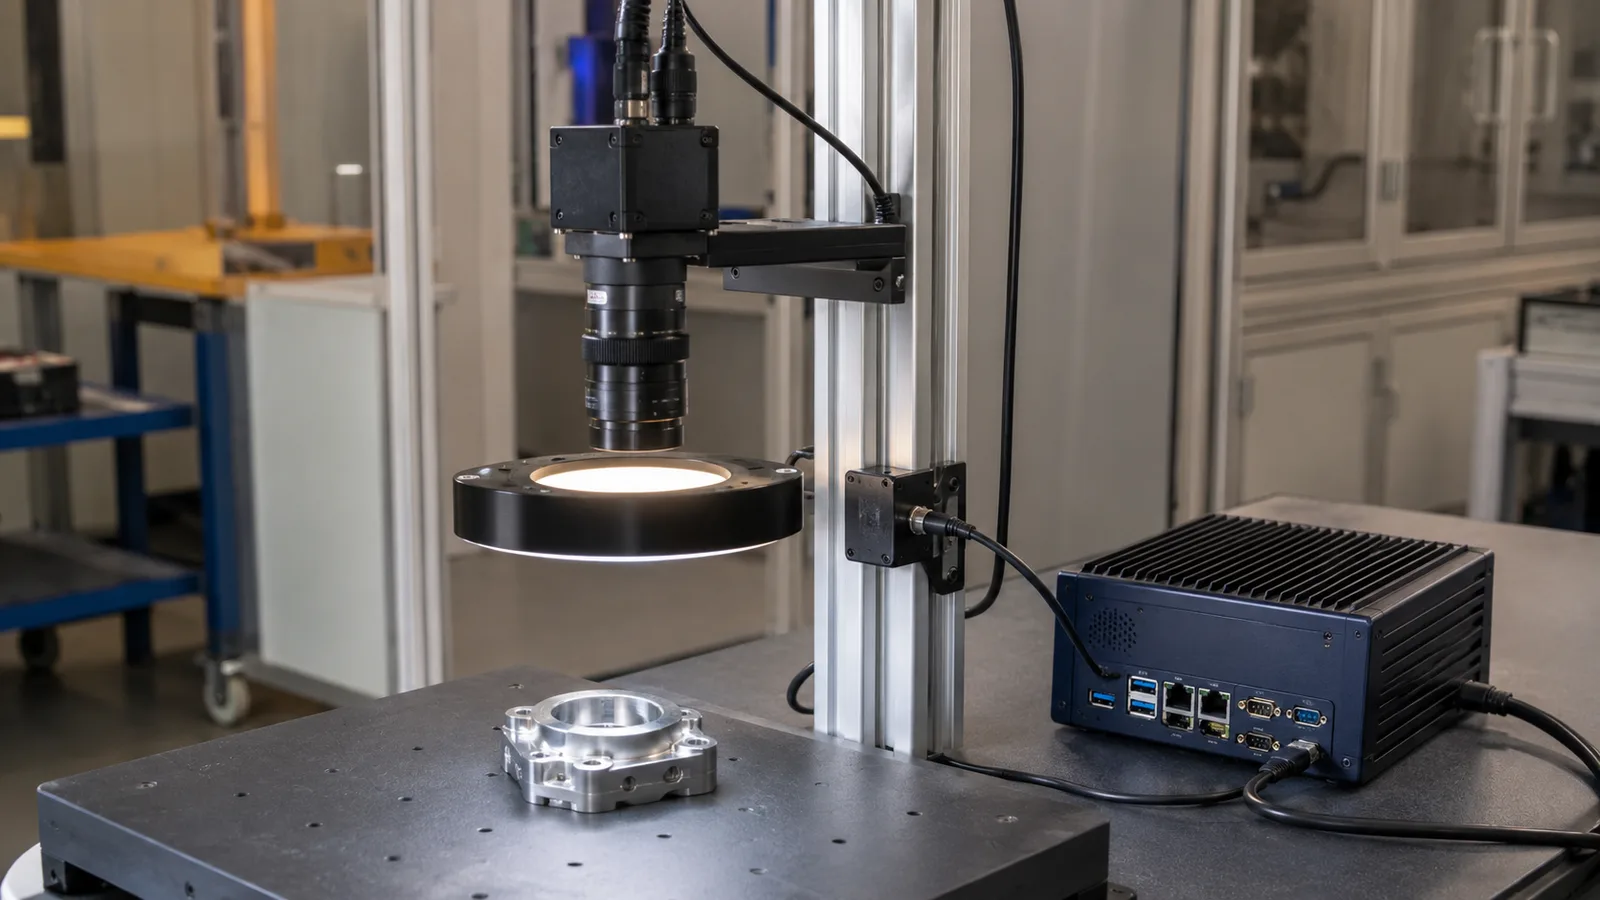
Trong sản xuất, thị giác máy không chỉ gồm camera và phần mềm.
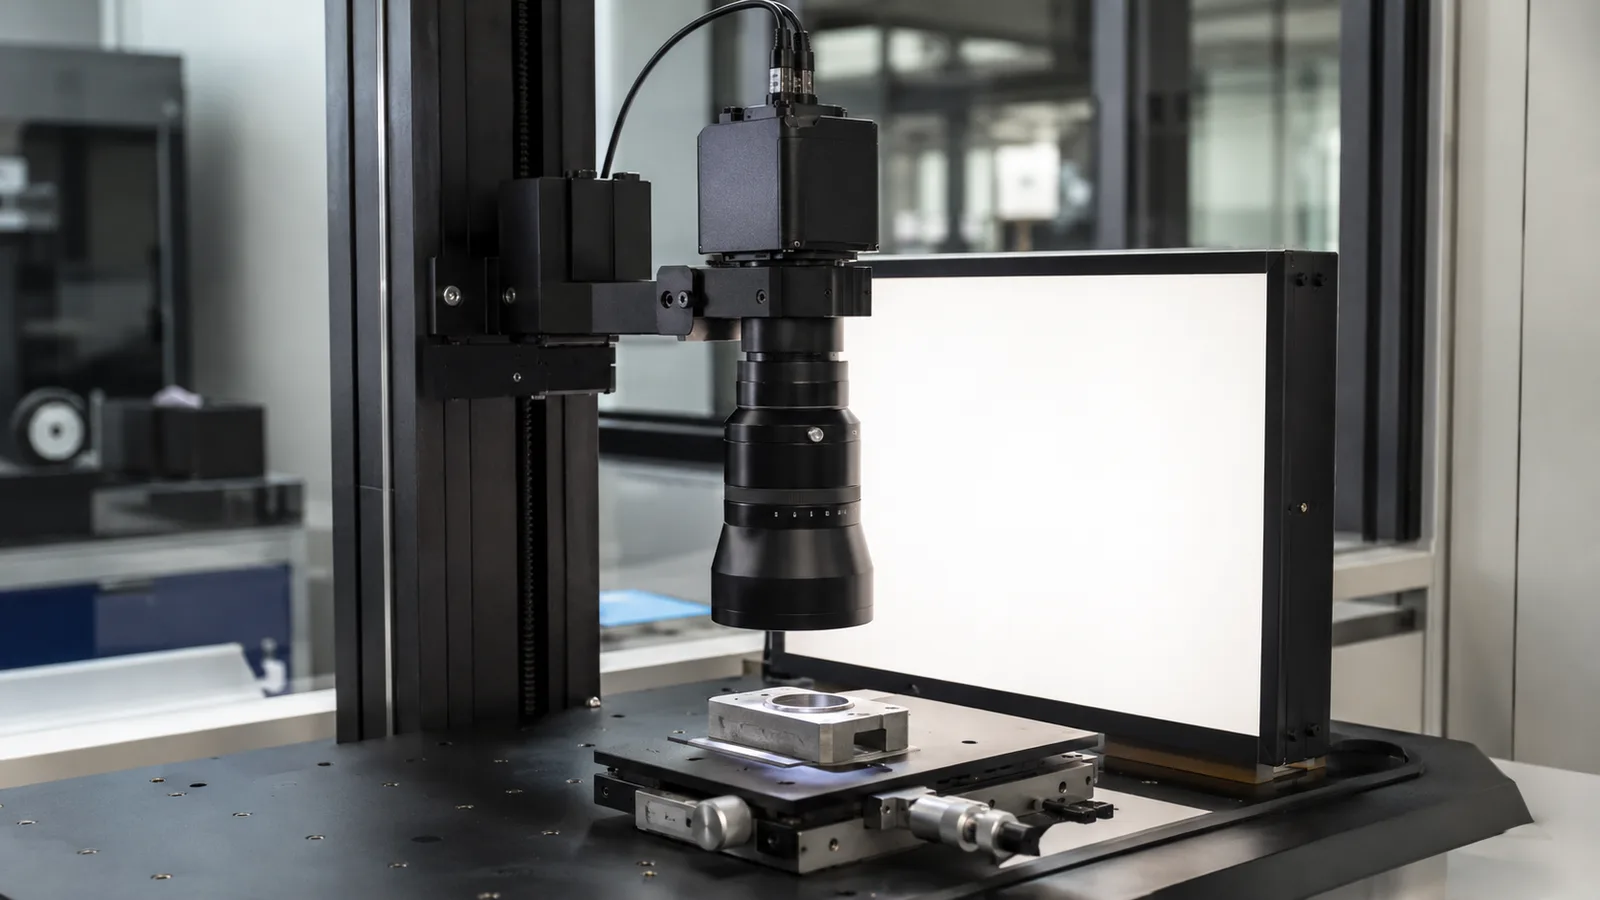
Ống kính viễn tâm giữ độ phóng đại ổn định hơn khi chiều cao vật thay đổi.
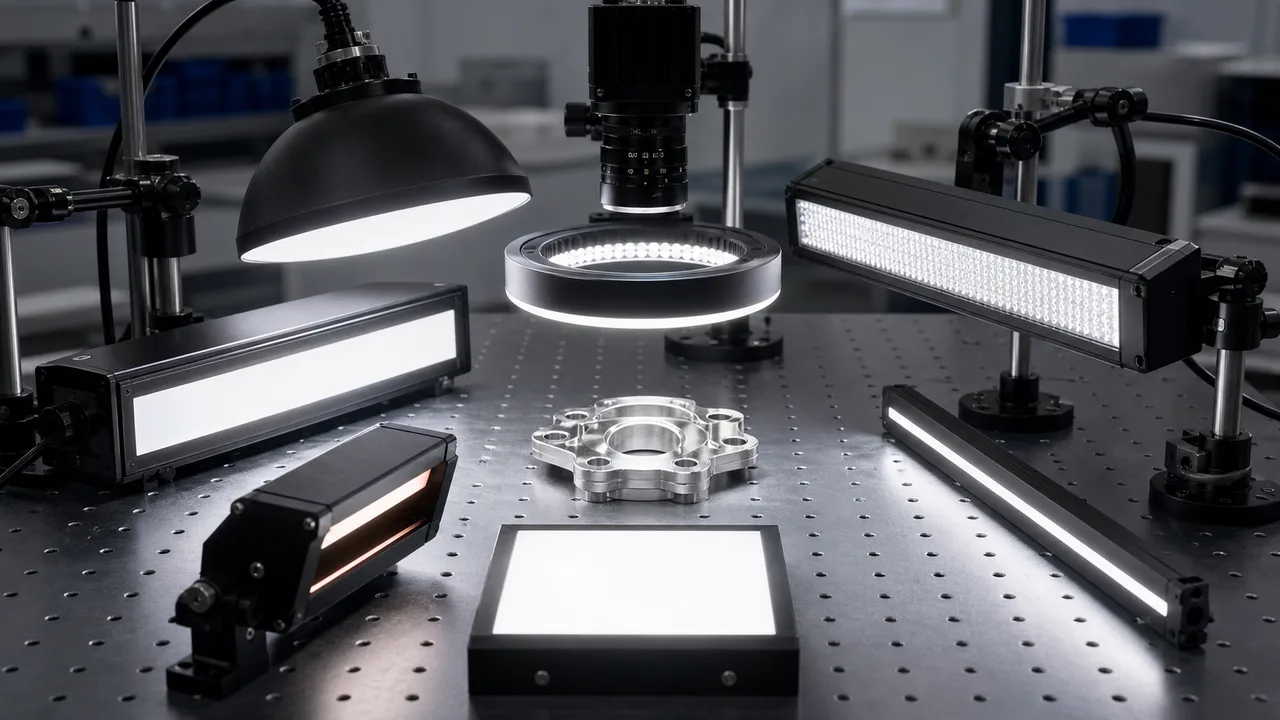
Chọn loại chiếu sáng thị giác máy theo tín hiệu cần tạo: biên dạng, kết cấu bề mặt, bóng do vết xước, độ tương phản chữ in, khả năng kiểm soát phản xạ chói hoặc độ đồng đều cho quét dòng.
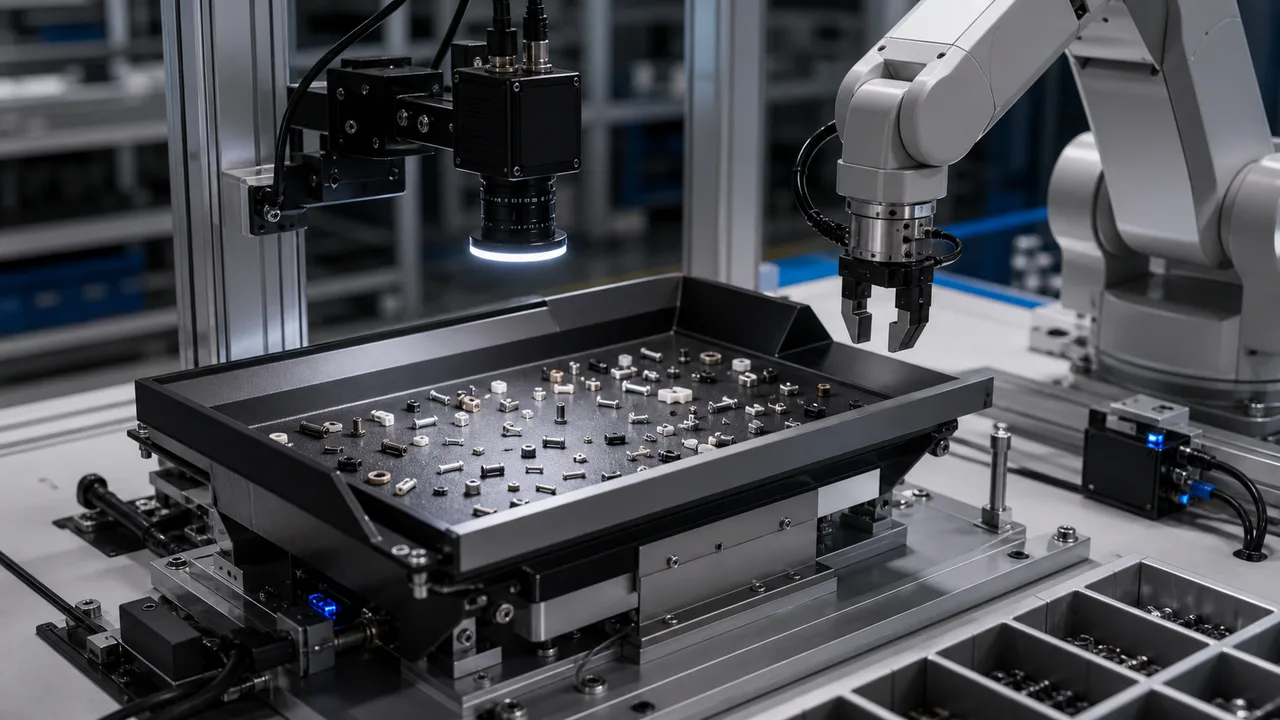
Dùng bộ cấp phôi linh hoạt kết hợp robot khi SKU, hướng hoặc hành vi theo lô của chi tiết nhỏ thay đổi quá thường xuyên để dùng một bộ cấp phôi dạng bát cố định.
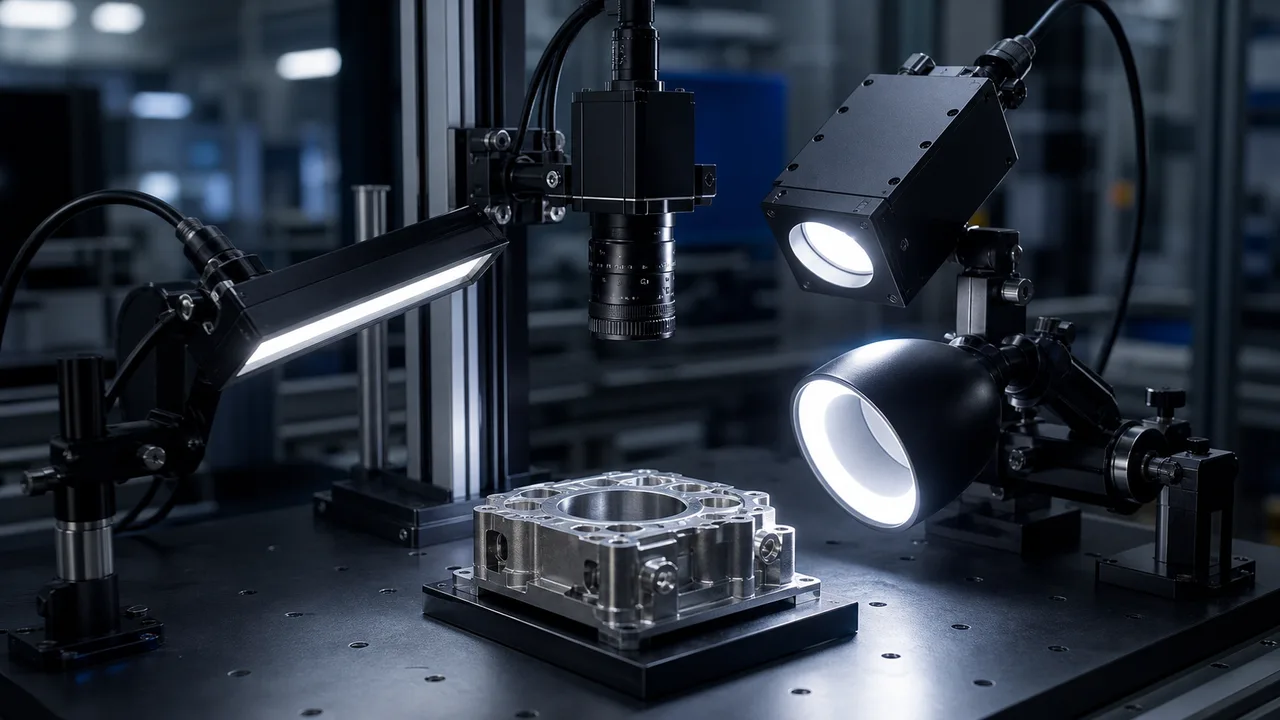
Kiểm tra vết xước kim loại phản chiếu thường thất bại khi ánh sáng tạo ra ánh sáng chói thay vì độ tương phản khuyết tật.
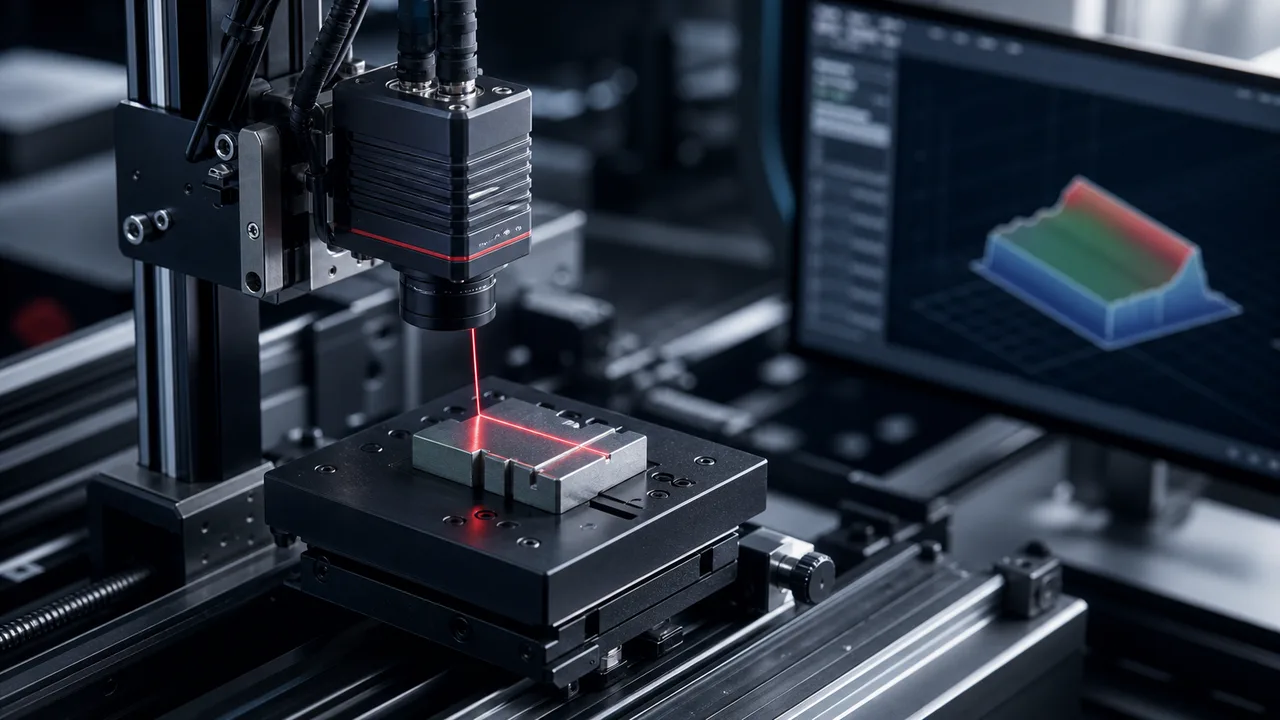
Sử dụng tầm nhìn 3D cho chiều cao mối hàn của pin EV khi đạt/không đạt tùy thuộc vào biên dạng, khe hở hoặc hình dạng đường hàn thay vì độ tương phản màu sắc.
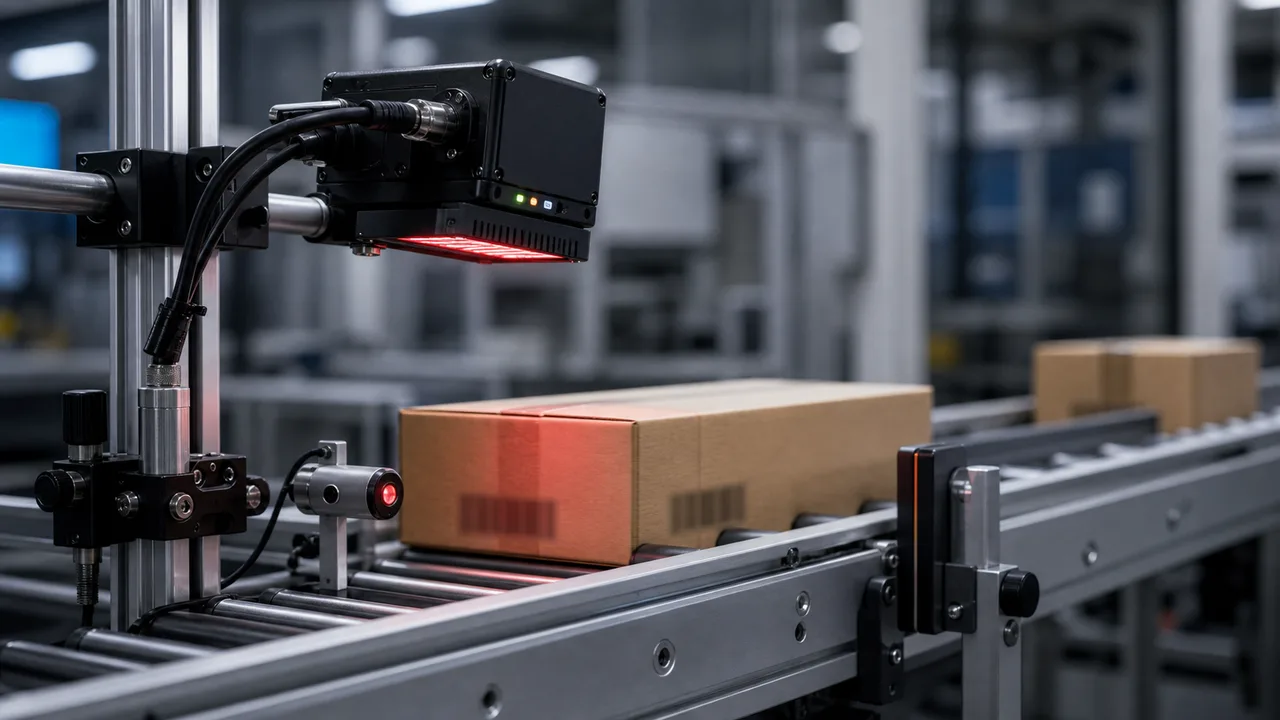
Hệ thống kiểm tra nhãn và mã vạch bao bì cần giảm 3 tổn thất thường gặp: sai nhãn, xuất hàng chưa đọc được mã và sai thời điểm loại bỏ.
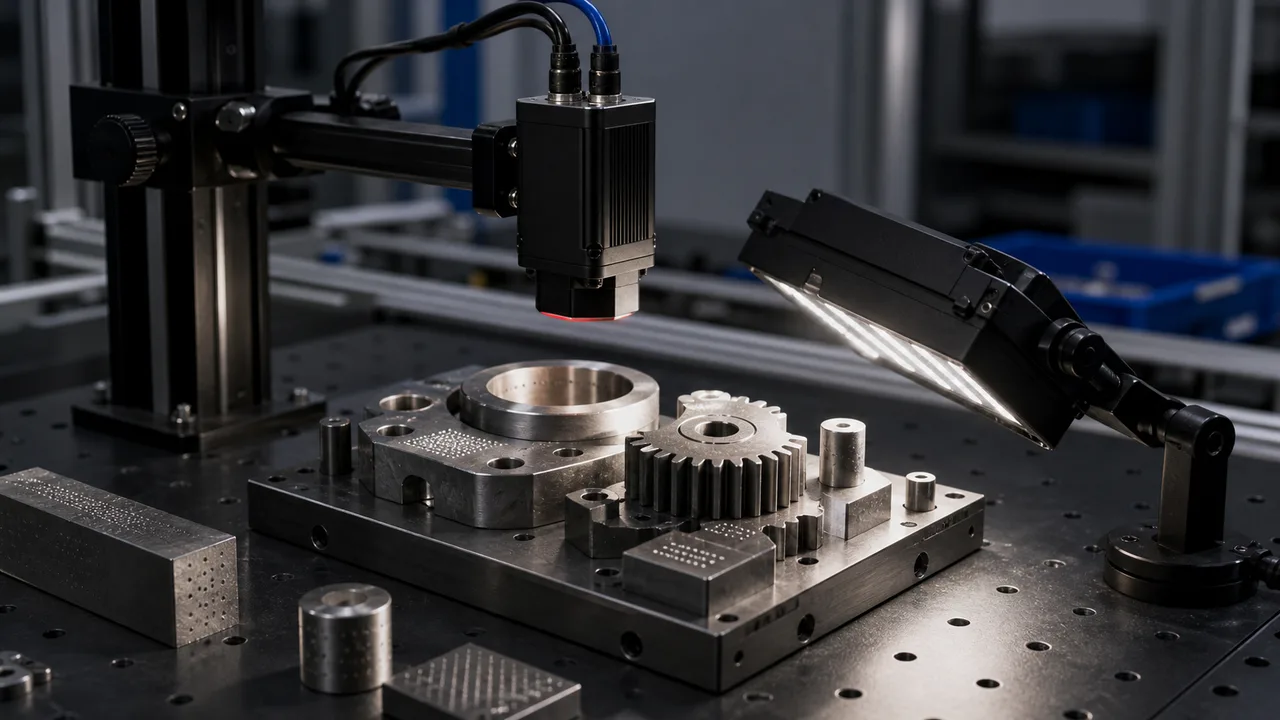
Việc đọc mã DPM trên kim loại phản chiếu phải được chọn từ các bộ phận được đánh dấu thực chứ không phải ảnh chụp màn hình.
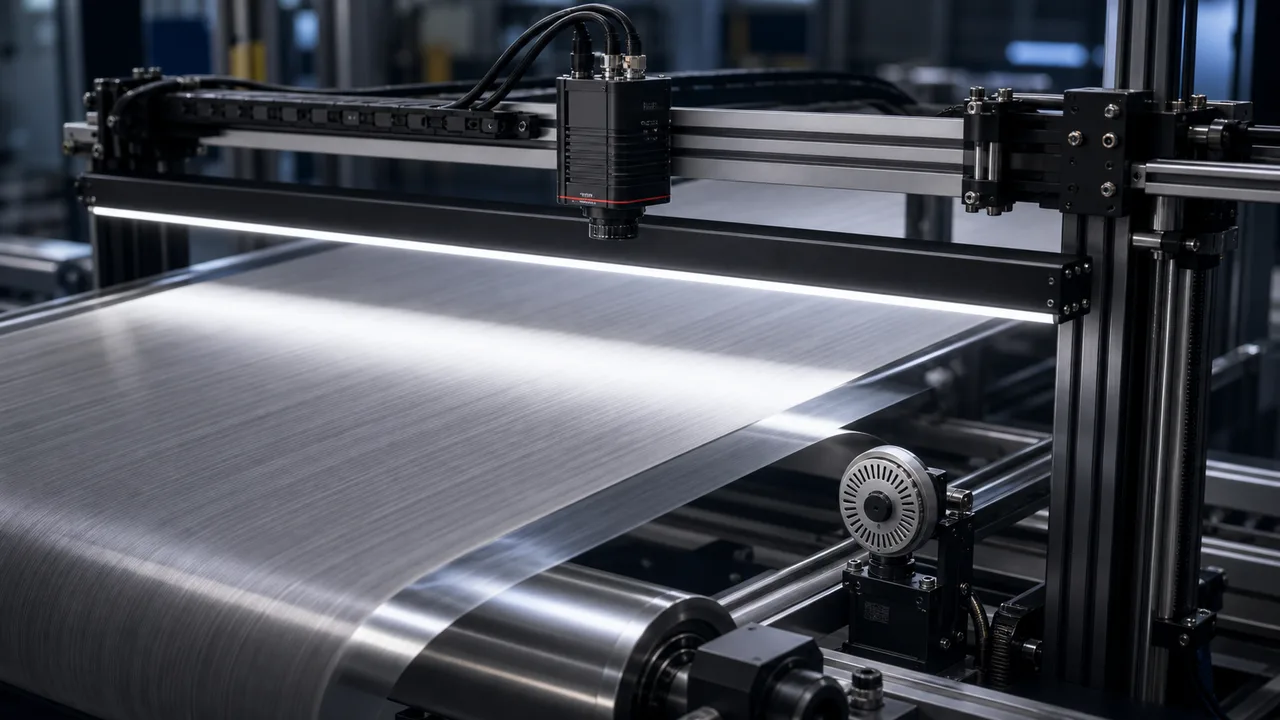
Chọn cấu hình kiểm tra màng cuộn từ chiều rộng hữu dụng, độ tương phản khuyết tật và tốc độ chuyển động tối đa.
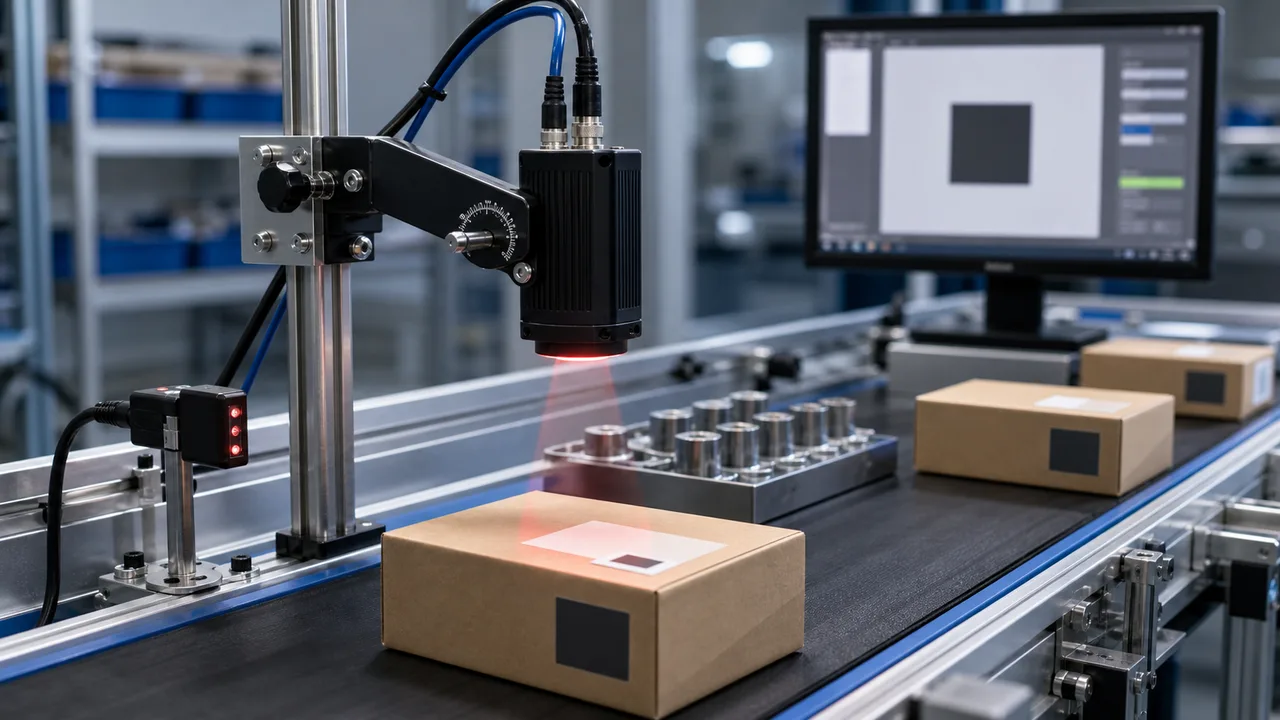
Kiểm tra thị giác cho thực phẩm và đồ uống cần tách 4 hạng mục: có nắp hay không, vị trí nhãn, khả năng đọc mã ngày và đầu ra điều khiển loại bỏ.
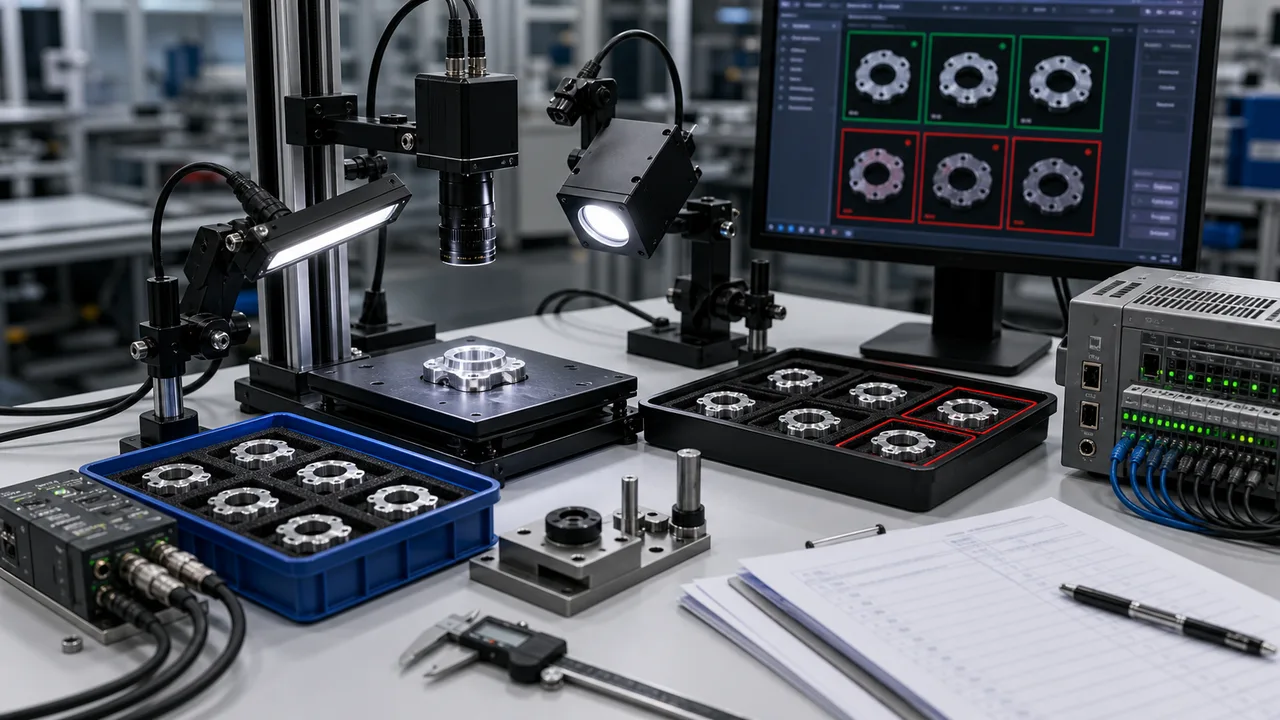
Trước khi chọn phần cứng, xác định xác minh mã, vị trí nhãn, có tem niêm phong và hồ sơ loại lỗi thực tế.
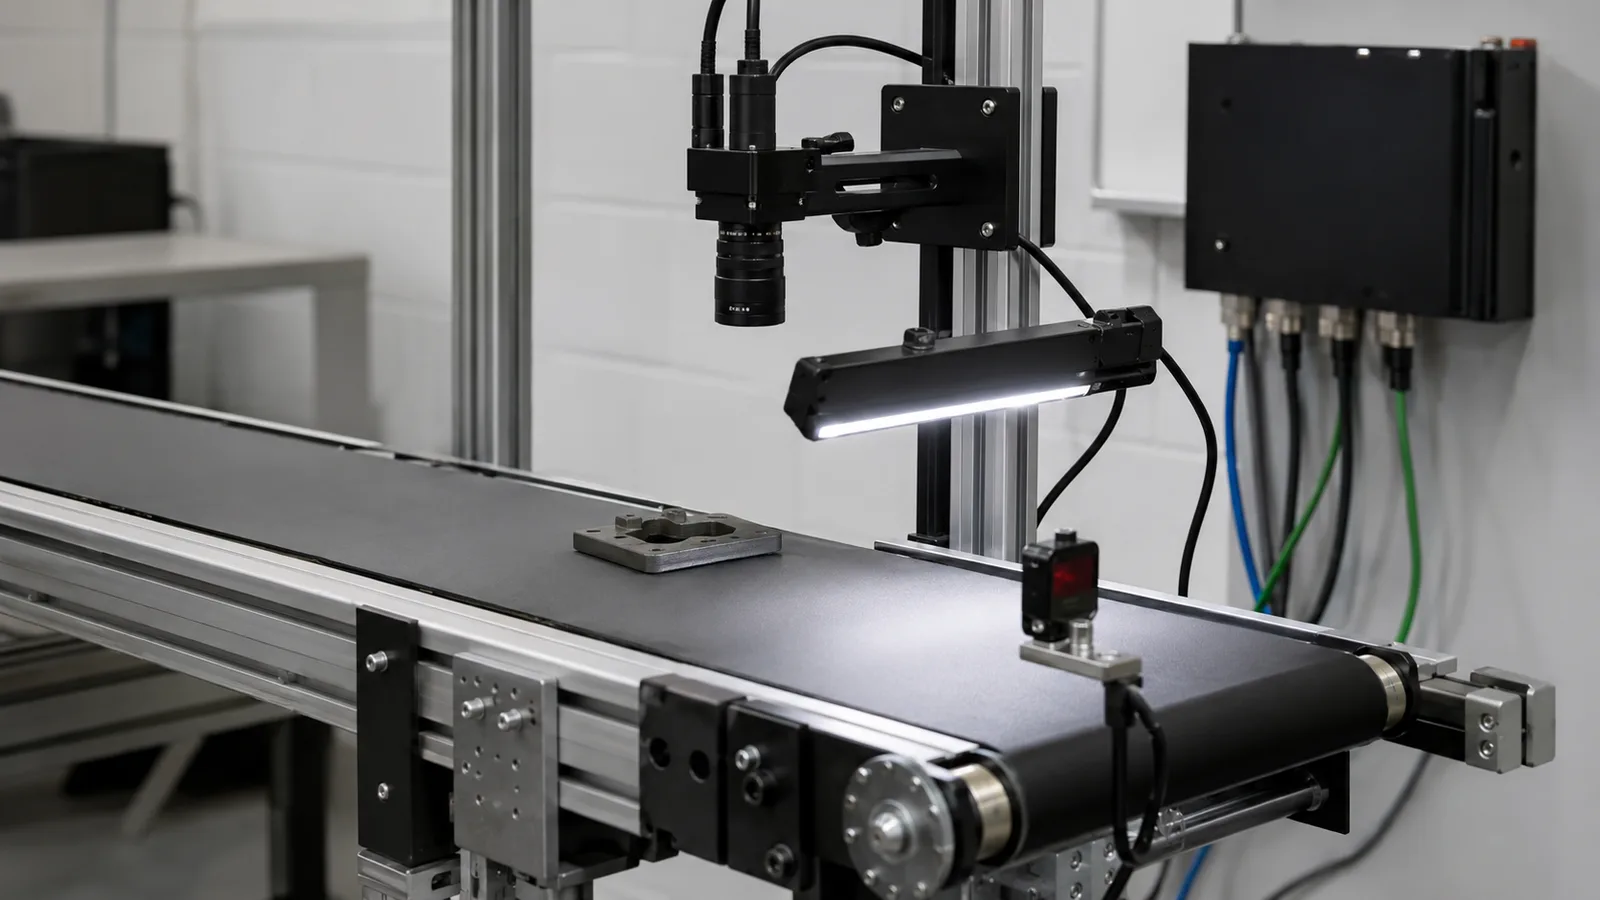
Hệ thống thị giác thu 1 ảnh hoặc biên dạng, chuẩn hóa ánh sáng, chạy logic kiểm tra và gửi tín hiệu đạt/không đạt qua I/O.
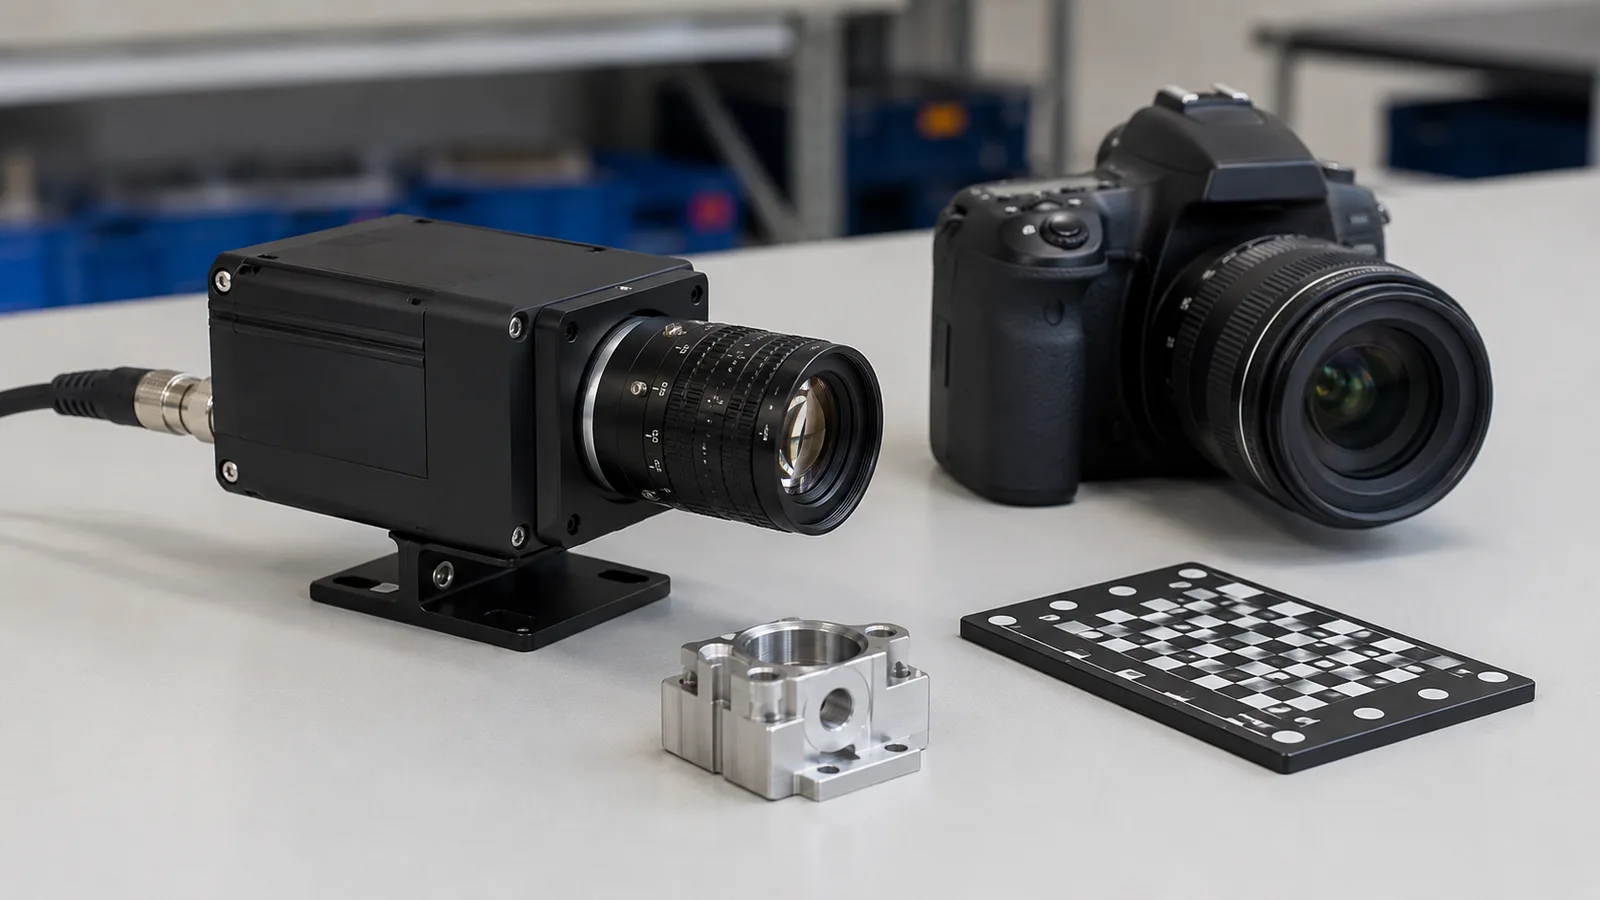
Máy ảnh công nghiệp được thiết kế để cung cấp dữ liệu hình ảnh lặp lại cho máy móc tự động chứ không phải cho những bức ảnh thông thường.
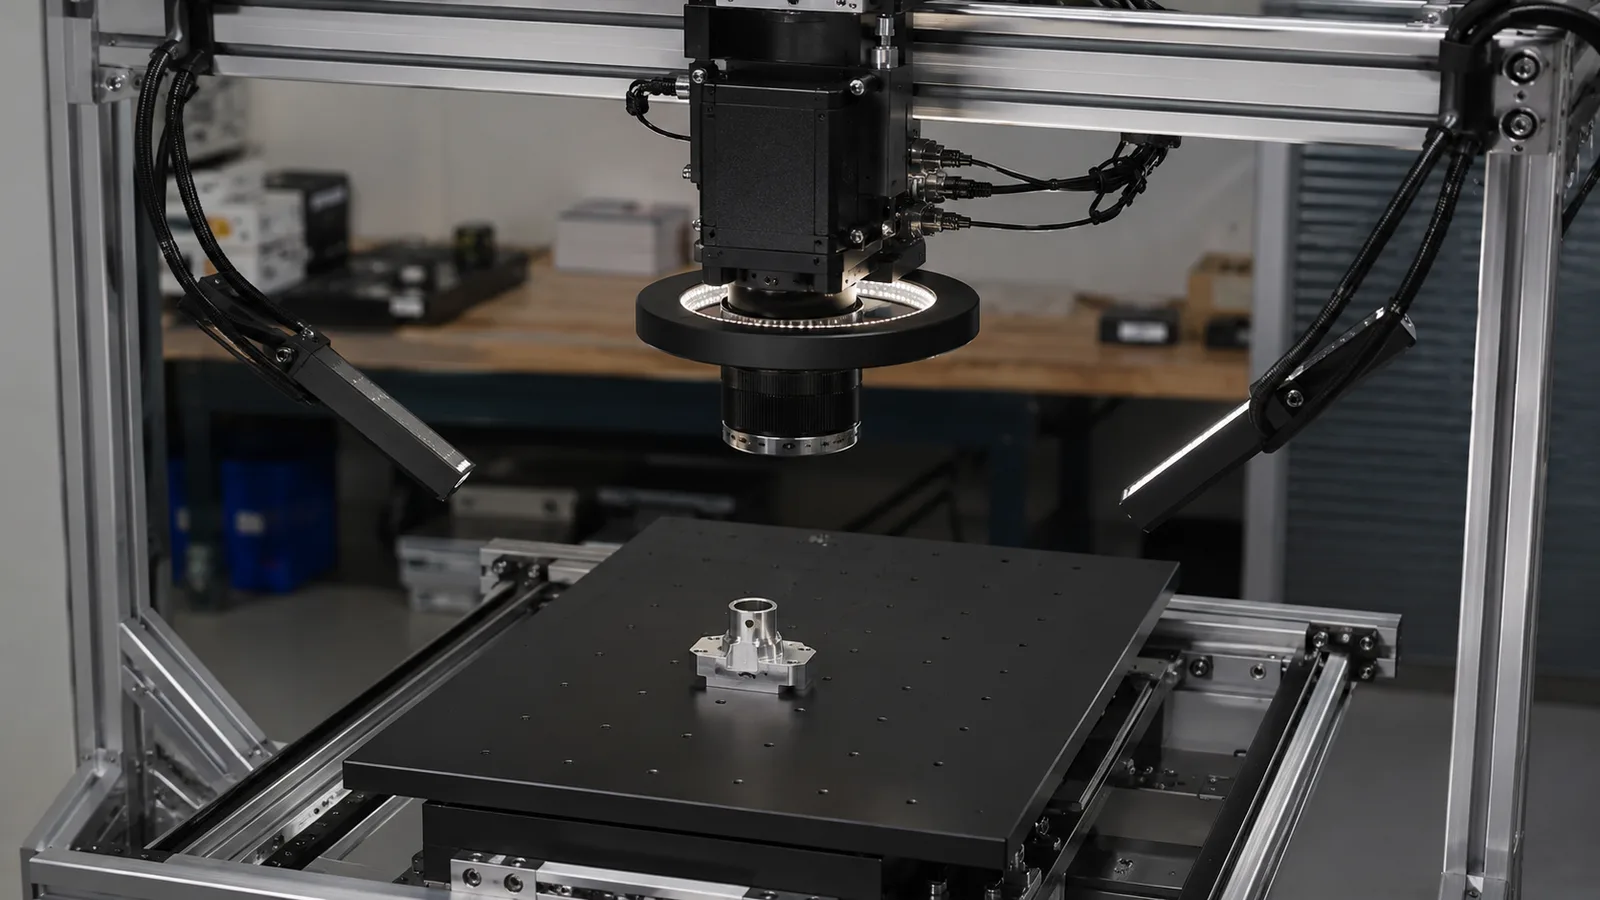
Camera quét khu vực chụp 1 khung hình 2D đầy đủ với các pixel chiều rộng và chiều cao.
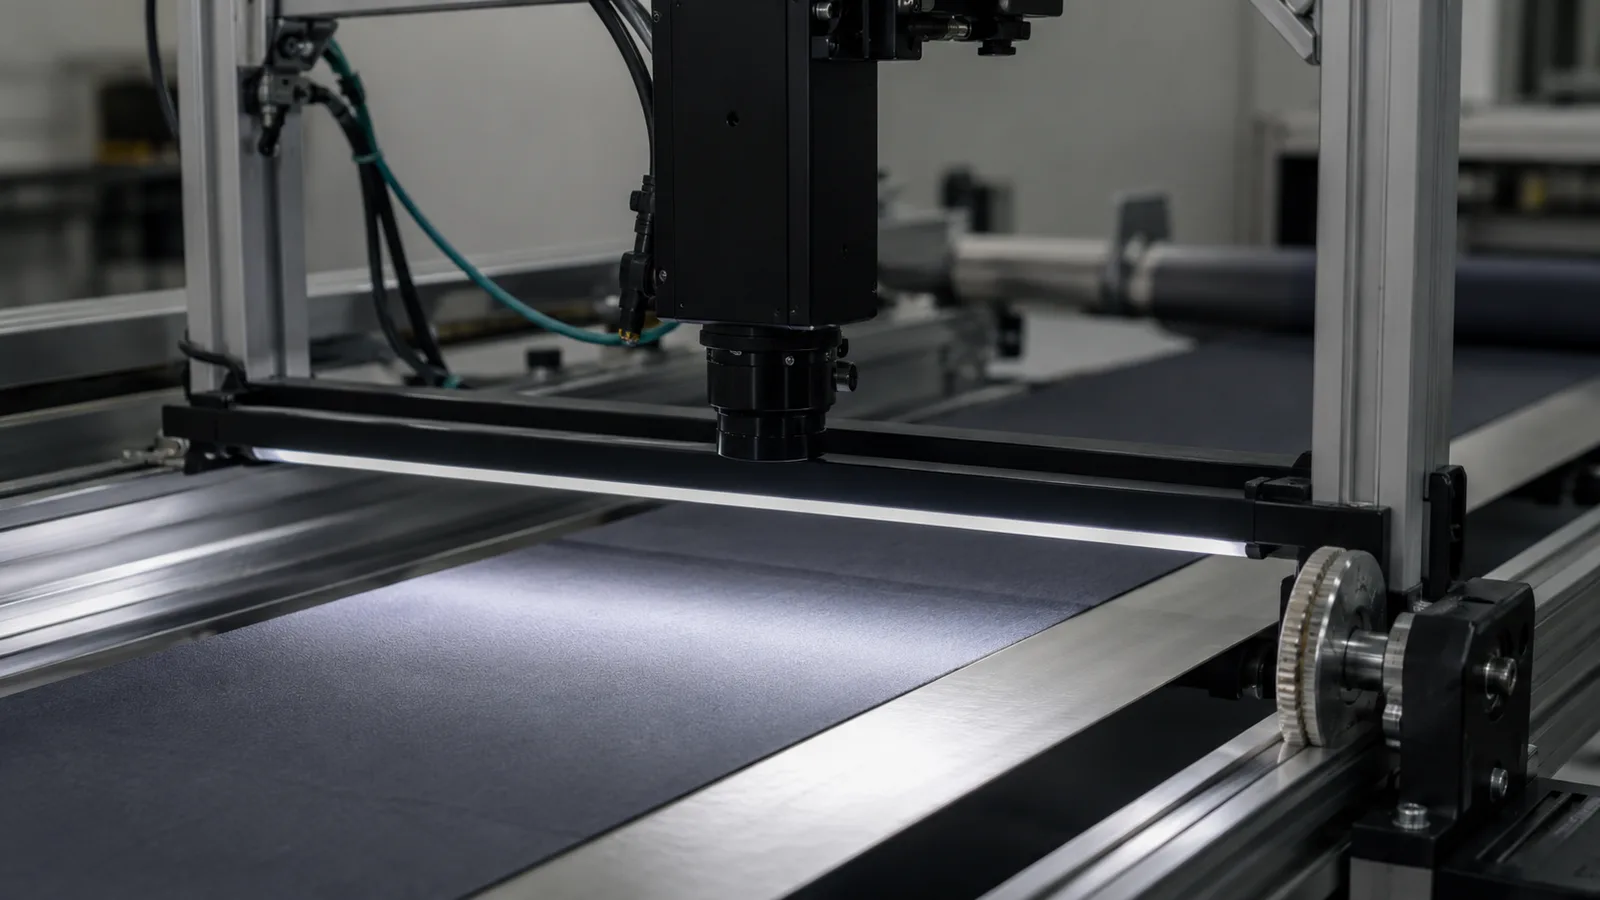
Camera quét dòng sẽ chụp liên tục một hàng và biến chuyển động của vật liệu thành chiều dài hình ảnh.
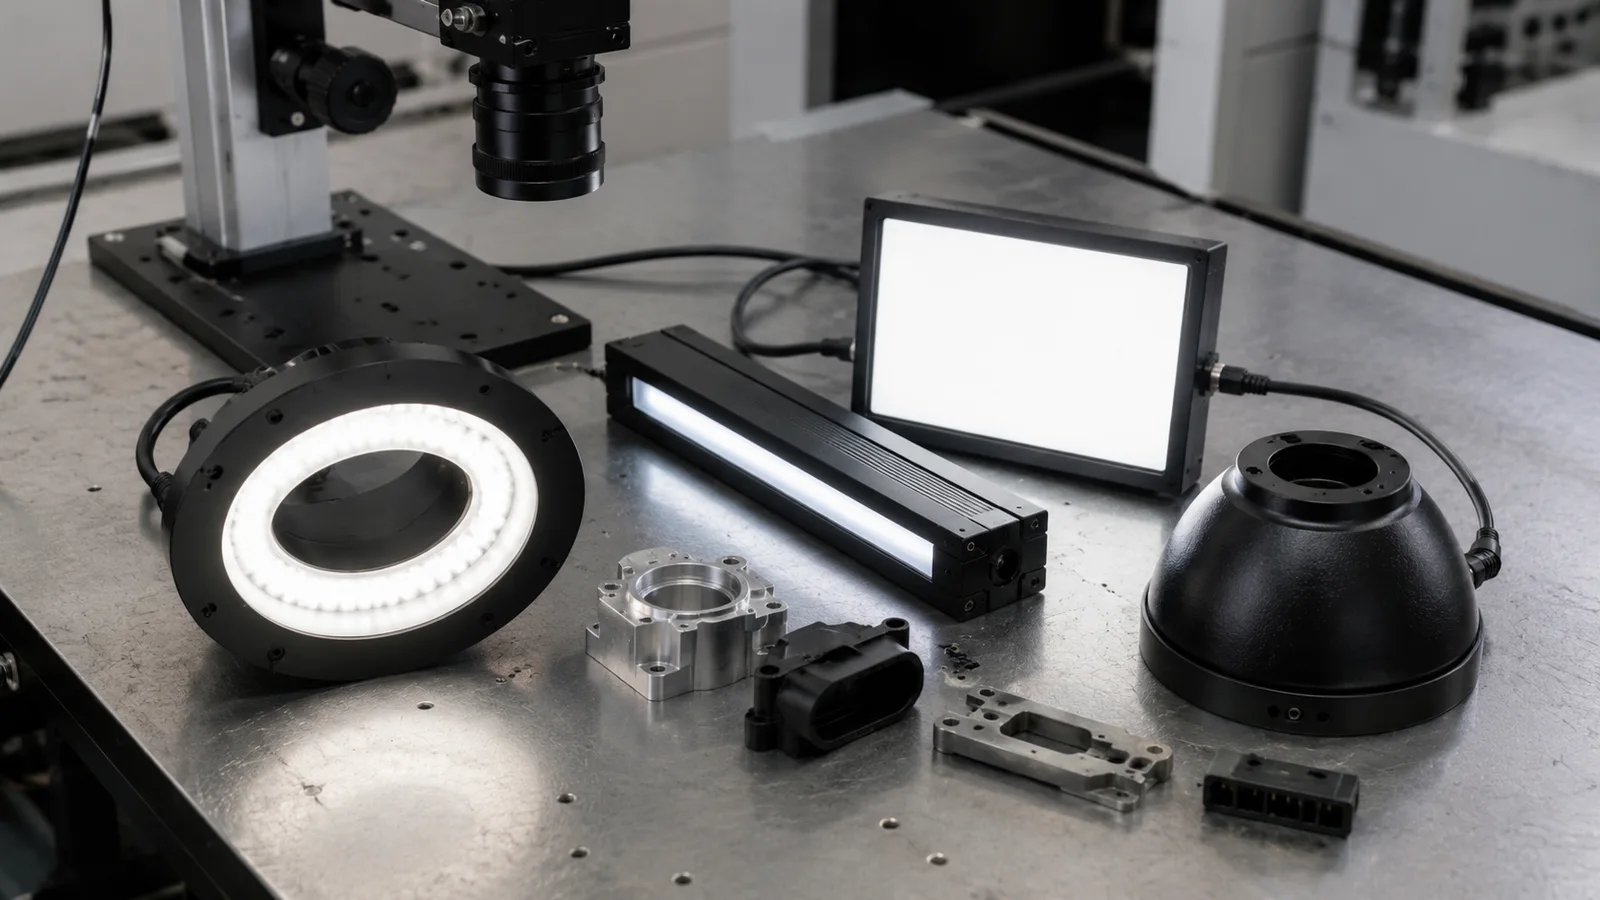
Ánh sáng thị giác máy tạo ra độ tương phản trước khi phần mềm chạy.
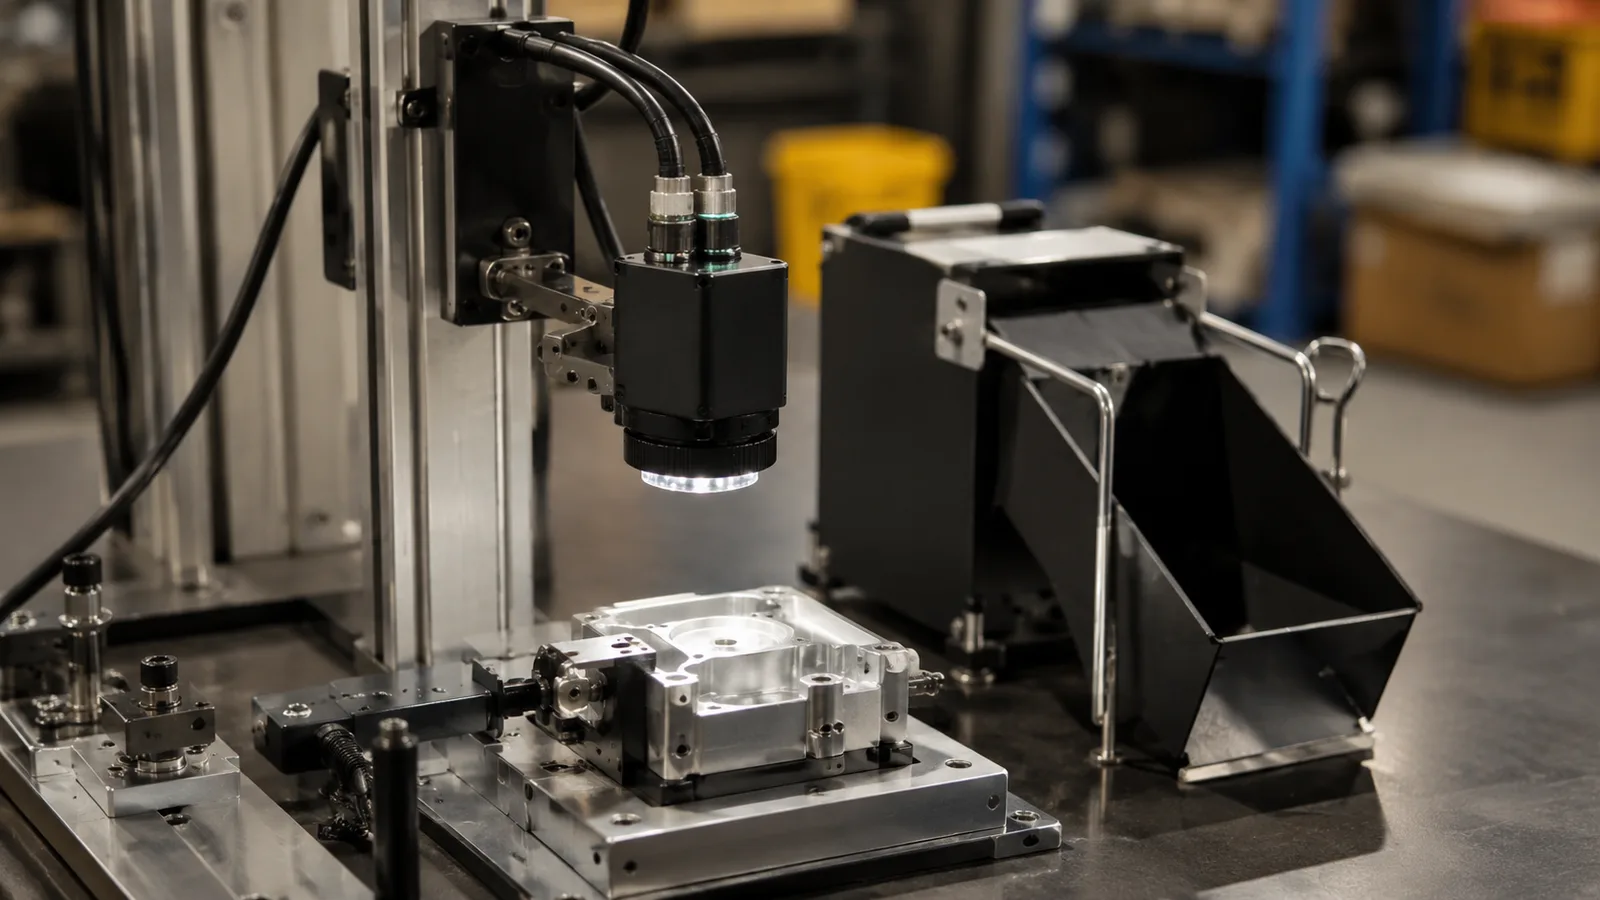
Camera thông minh rất hữu ích khi logic kiểm tra không thay đổi, đầu ra đơn giản và trạm kiểm tra không cần PC riêng.
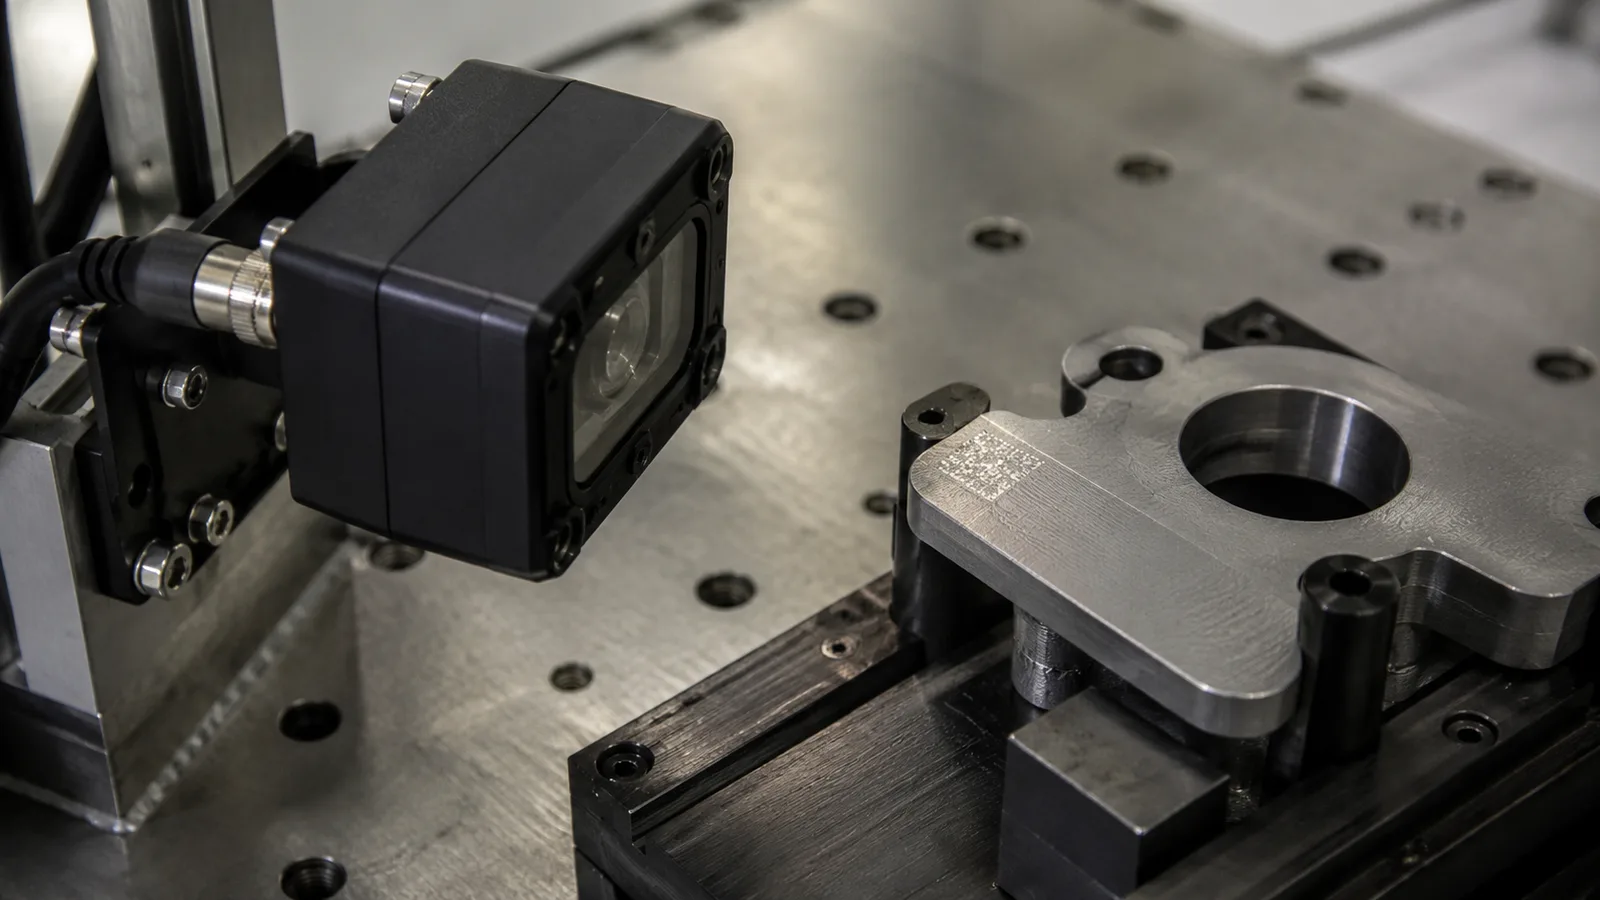
Việc đọc mã vạch DPM rất khó khăn vì độ tương phản của mã phụ thuộc vào phương pháp đánh dấu, độ hoàn thiện bề mặt, góc chiếu sáng, khoảng cách camera và chuyển động của bộ phận.
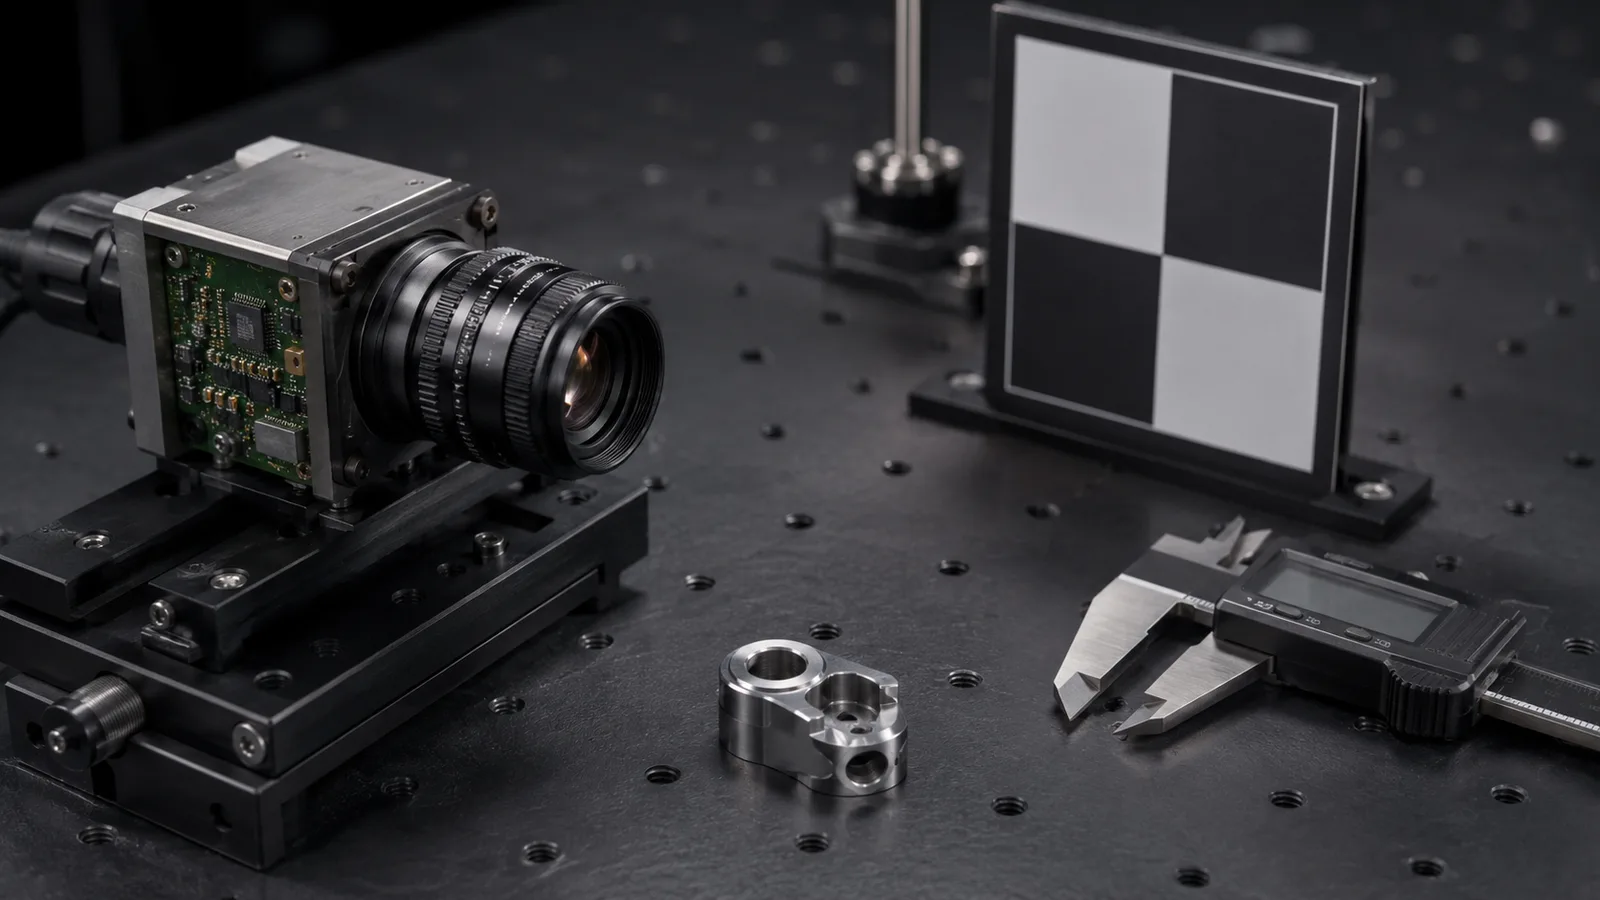
Độ phân giải phải được ước tính từ tính năng nhỏ nhất bên trong FOV cần thiết, sau đó được kiểm tra dựa trên chất lượng ống kính, độ mờ chuyển động, độ tương phản ánh sáng và giới hạn dung sai.
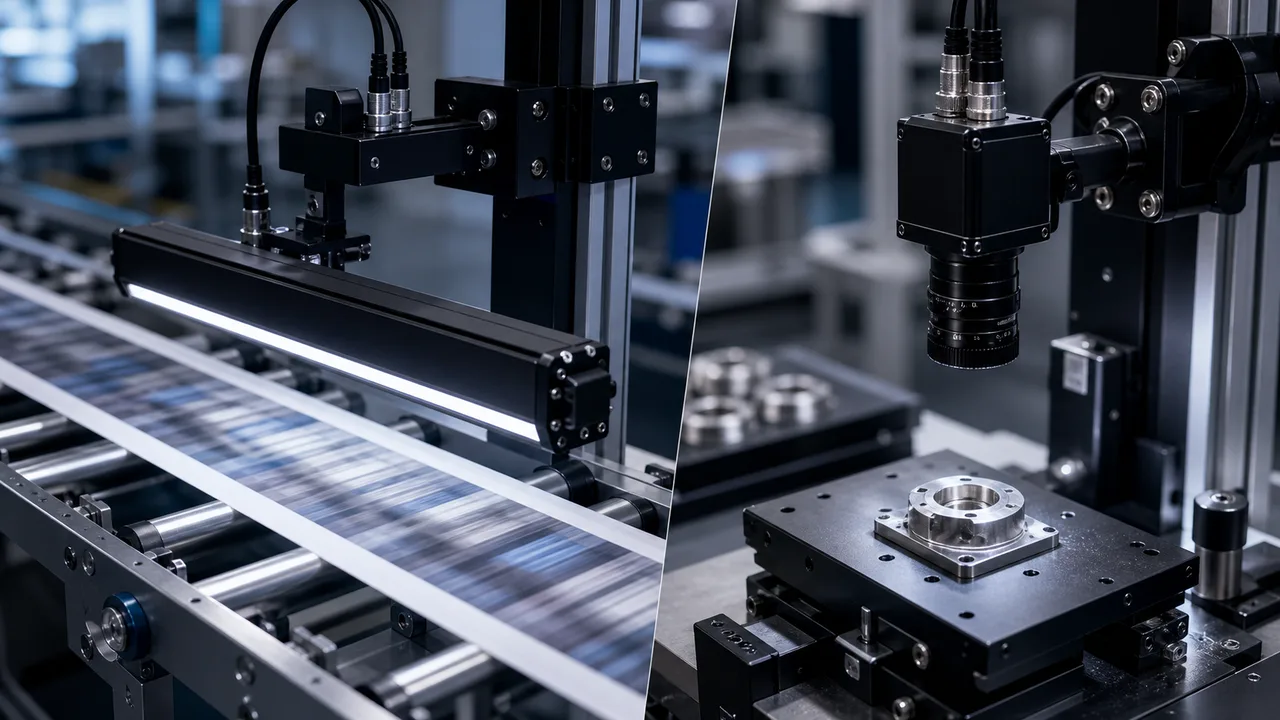
Sử dụng camera quét khu vực khi bộ phận có thể bị dừng, dừng ở trạm lập chỉ mục hoặc được chụp trong một khung hình.
Chọn chiếu sáng bằng cách chứng minh độ tương phản trên khuyết tật thực trước.
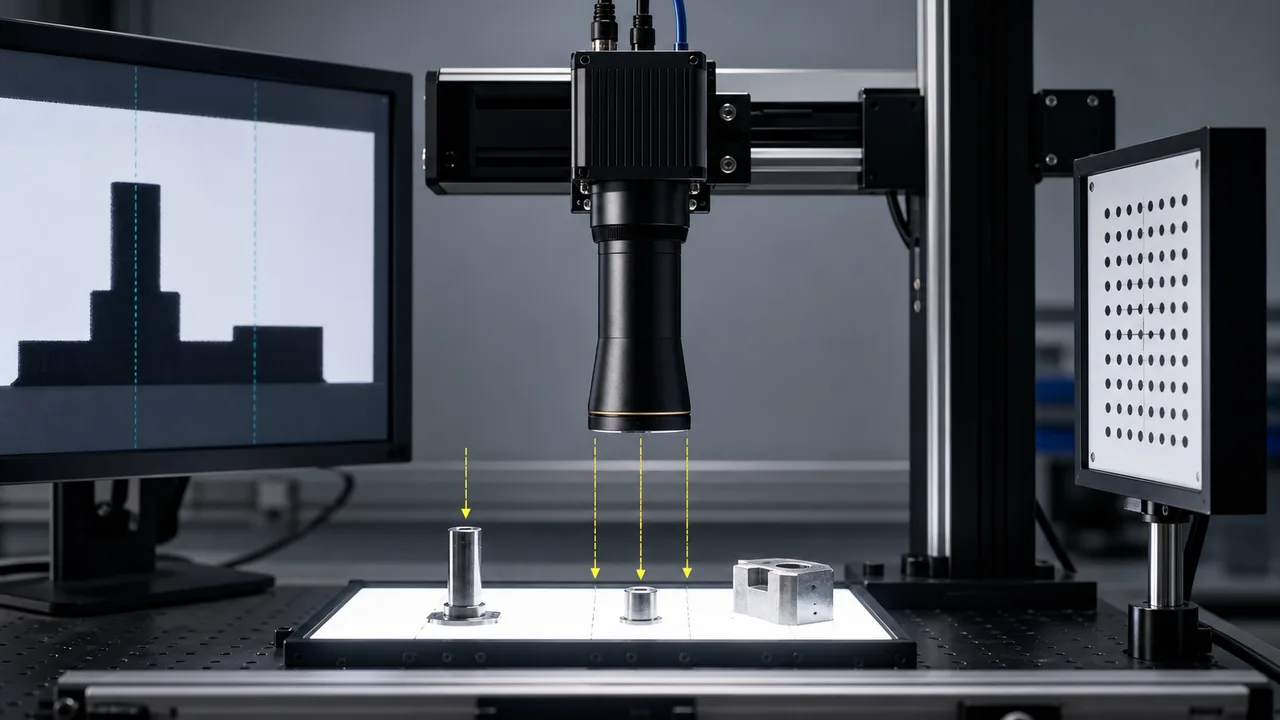
Thấu kính viễn tâm được sử dụng khi lỗi phối cảnh do thay đổi chiều cao hoặc vị trí của bộ phận có thể làm thay đổi kết quả đo.
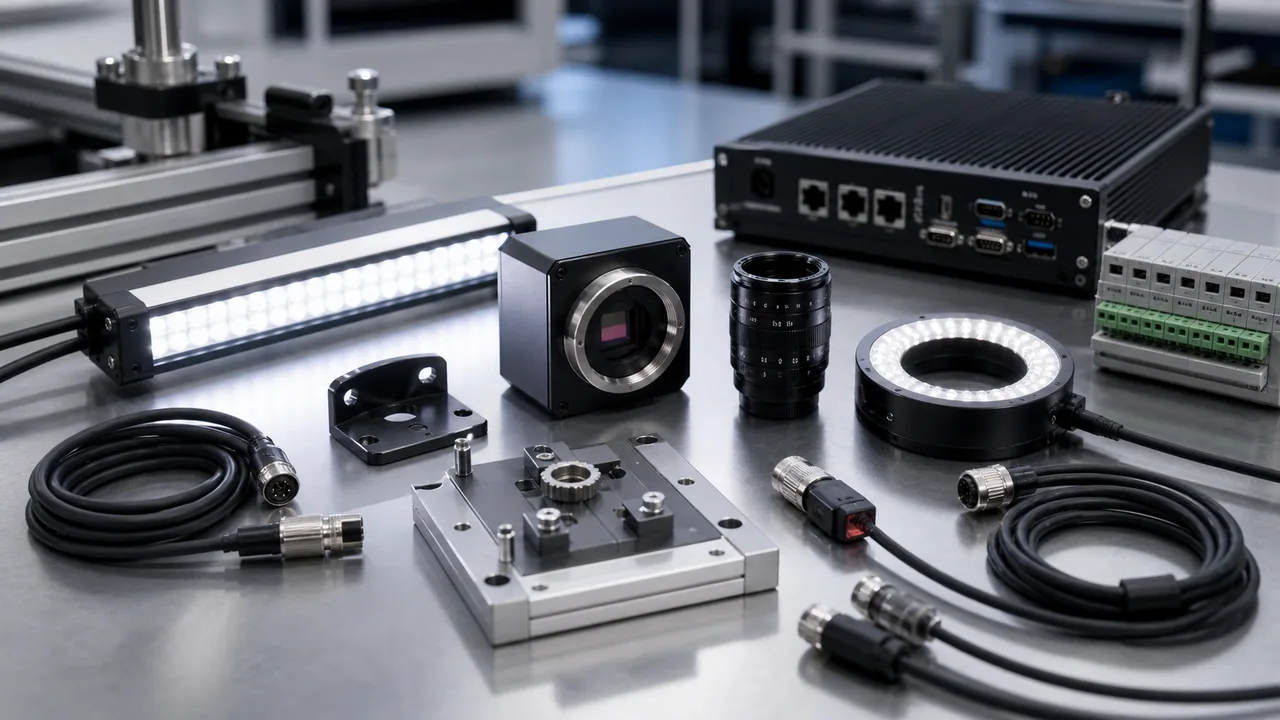
Hệ thống thị giác máy là một chuỗi tín hiệu: đồ gá và kích chụp đưa chi tiết vào điều kiện quan sát, ánh sáng tạo tương phản, ống kính và camera thu bằng chứng hình ảnh, phần mềm quyết định, rồi bộ điều khiển/I/O gửi kết quả.
Chọn bộ cấp phôi linh hoạt bắt đầu với năm thông tin: hành vi của chi tiết, mặt gắp, diện tích khay, thời gian chu kỳ và dung sai robot.
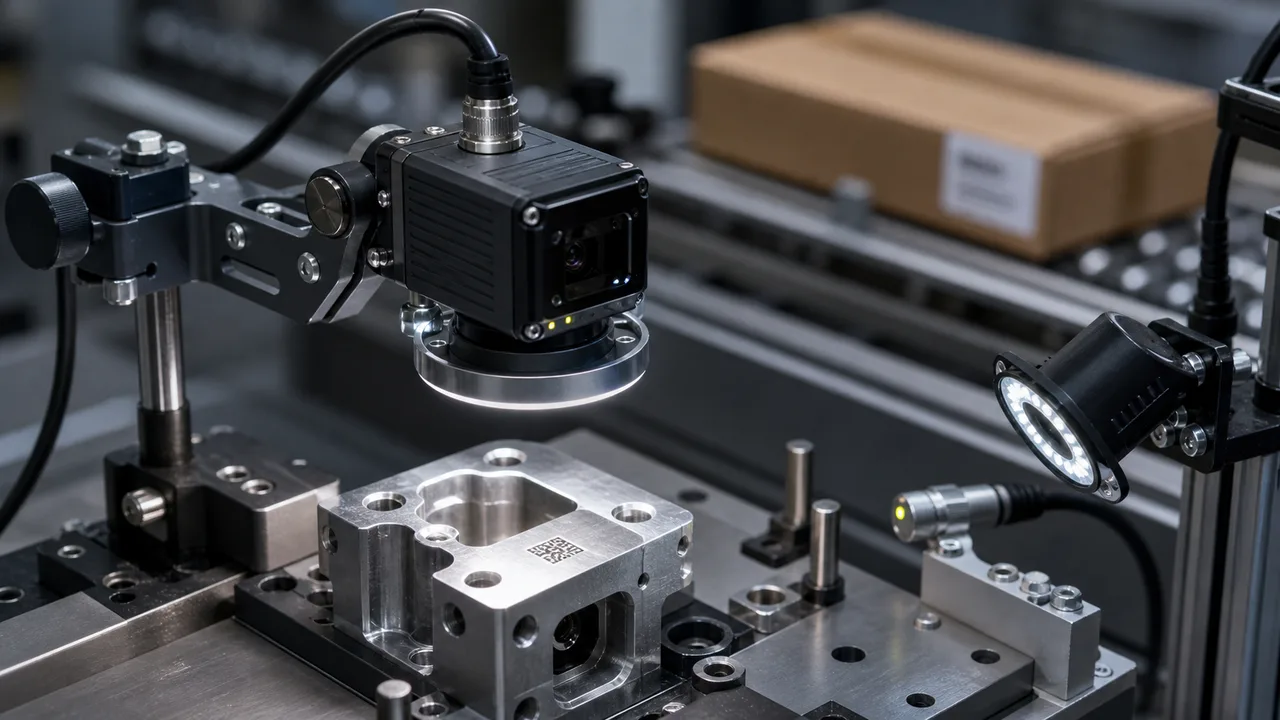
Đầu đọc mã vạch công nghiệp cố định nên được chọn từ mẫu mã trường hợp xấu nhất, không phải nhãn in tốt nhất.

Mô hình thế giới sẵn sàng sản xuất dành cho đo lường công nghiệp không nên ước tính kích thước trực tiếp từ video được tạo.
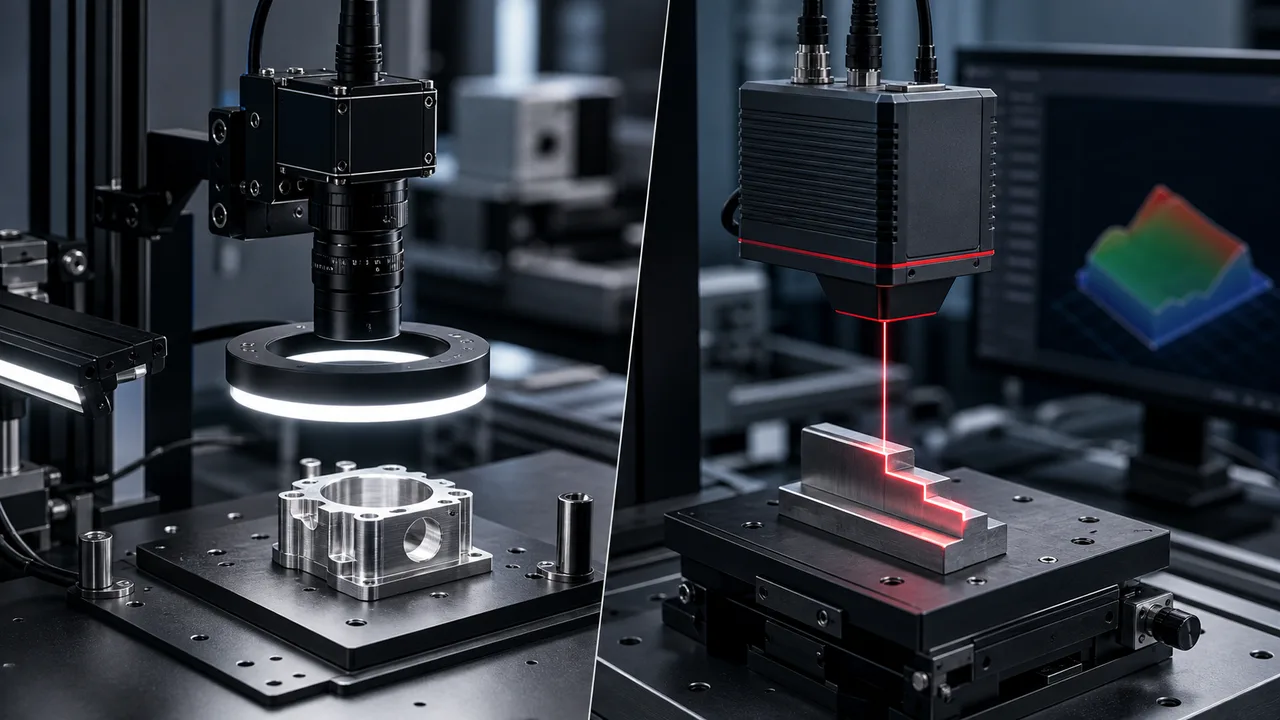
Thị giác 2D là tốt nhất khi độ tương phản, cạnh, bản in, mã hoặc vị trí đủ để đưa ra quyết định.
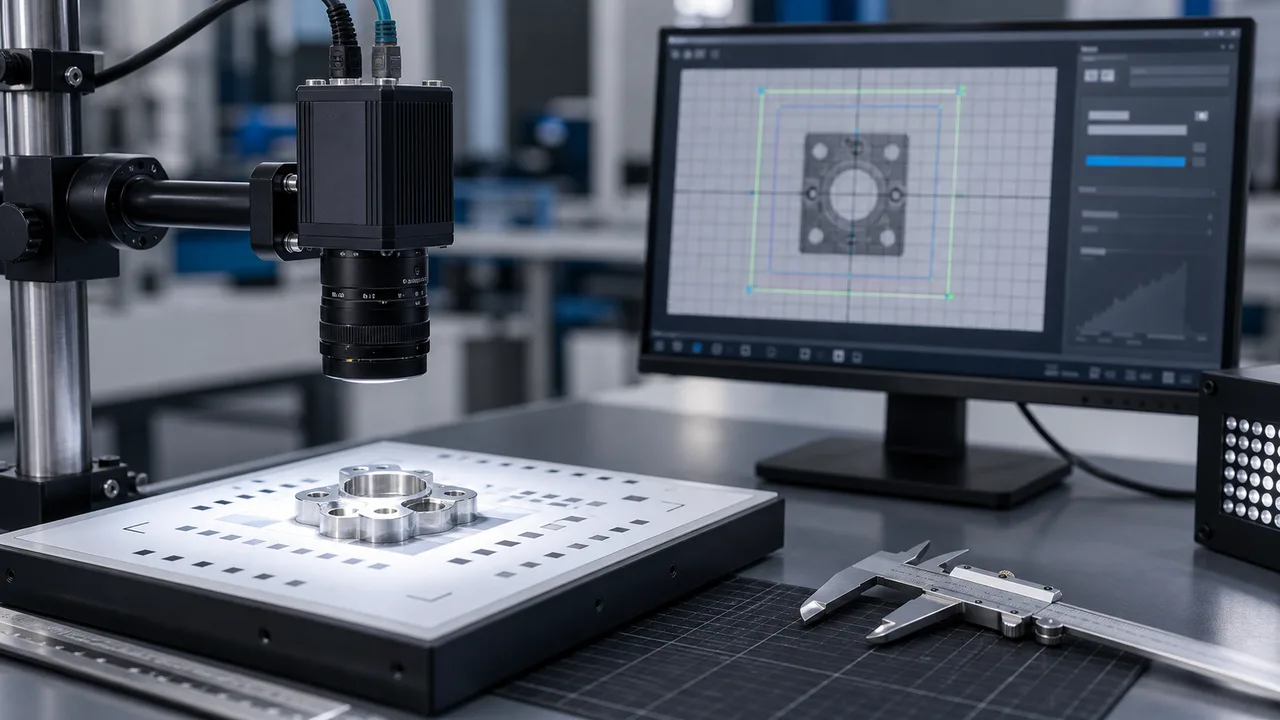
Khi đối chiếu camera công nghiệp, đừng bắt đầu từ mã model.
Ước tính độ phân giải camera thị giác máy bằng cách chia trường nhìn yêu cầu cho số điểm ảnh hữu dụng.
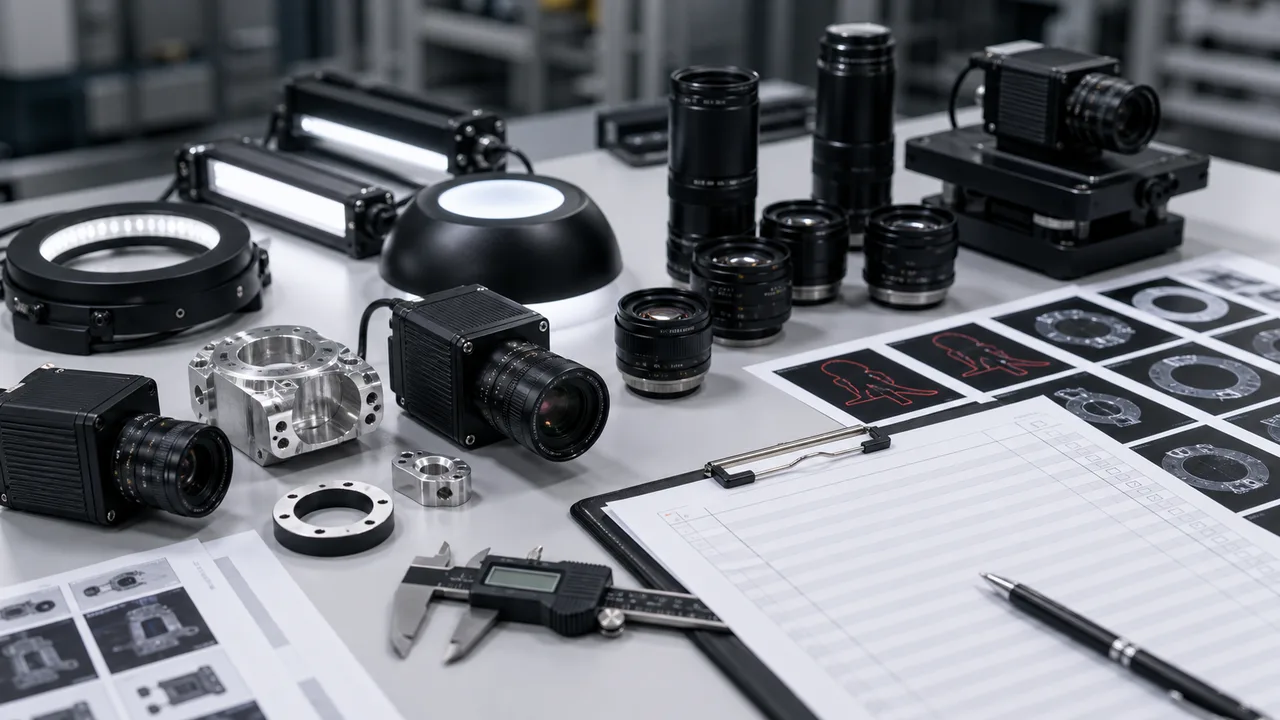
Nhà cung cấp camera thị giác máy nên được đánh giá dựa trên cách họ xử lý bằng chứng kiểm tra thực tế chứ không phải kích thước danh mục.
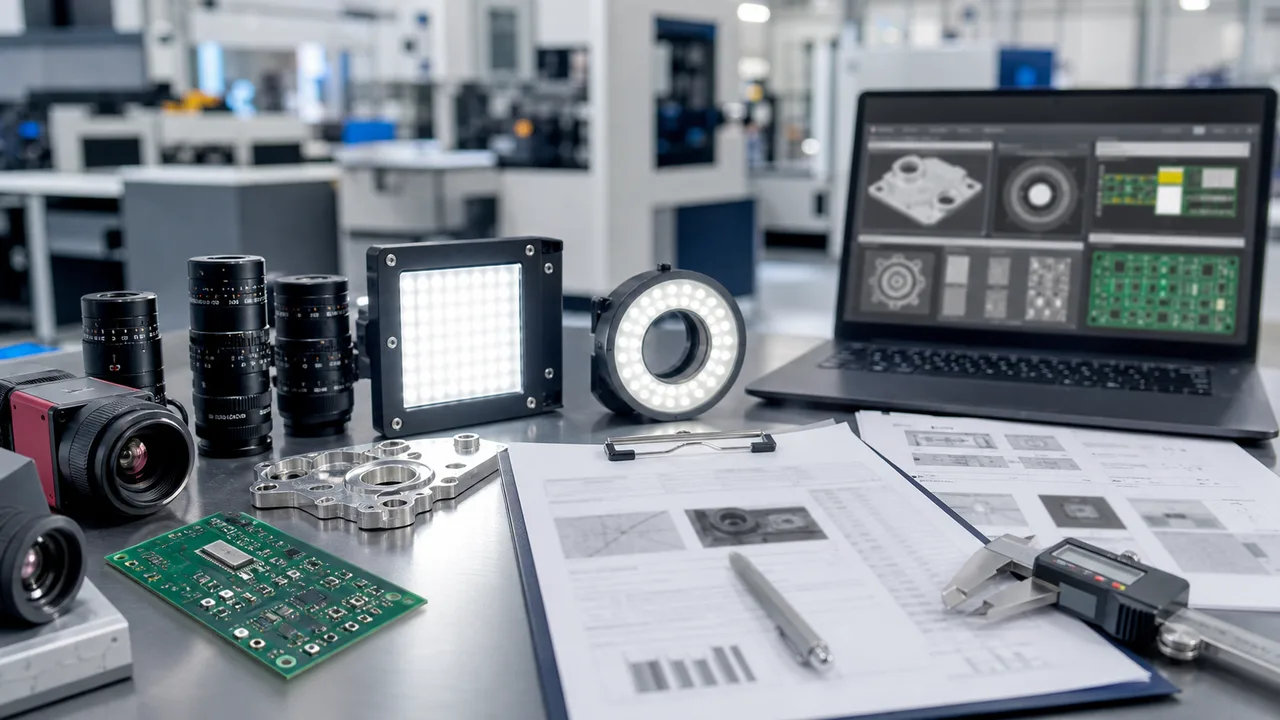
Nhà cung cấp thị giác máy sẽ phù hợp khi họ có thể biến bằng chứng mẫu thành một lộ trình hoàn chỉnh: máy ảnh, ống kính, ánh sáng, đầu đọc, 3D, bộ điều khiển, I/O và thử nghiệm chấp nhận.
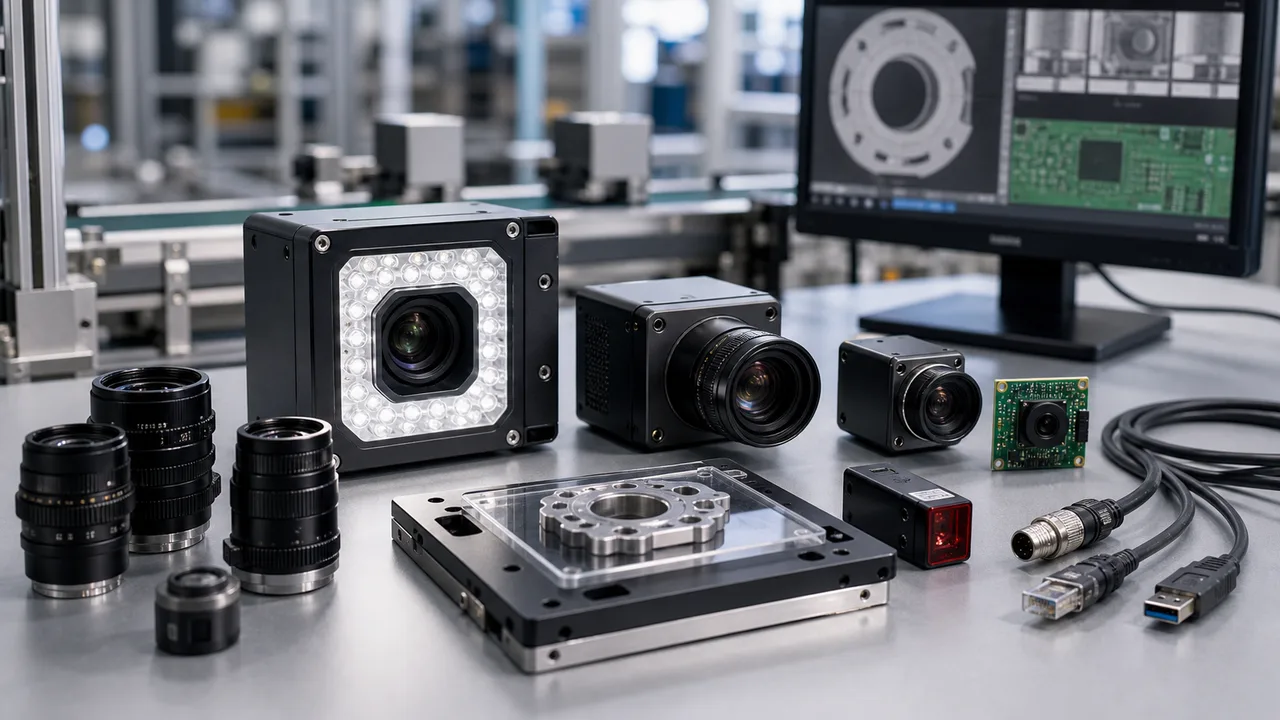
Nên chọn máy ảnh công nghiệp dành cho thị giác máy từ vật lý kiểm tra: FOV, đặc điểm cần kiểm tra nhỏ nhất, tốc độ chuyển động, loại màn trập, kích thước cảm biến, tuyến ống kính, giao diện, thời gian kích hoạt và ánh sáng.
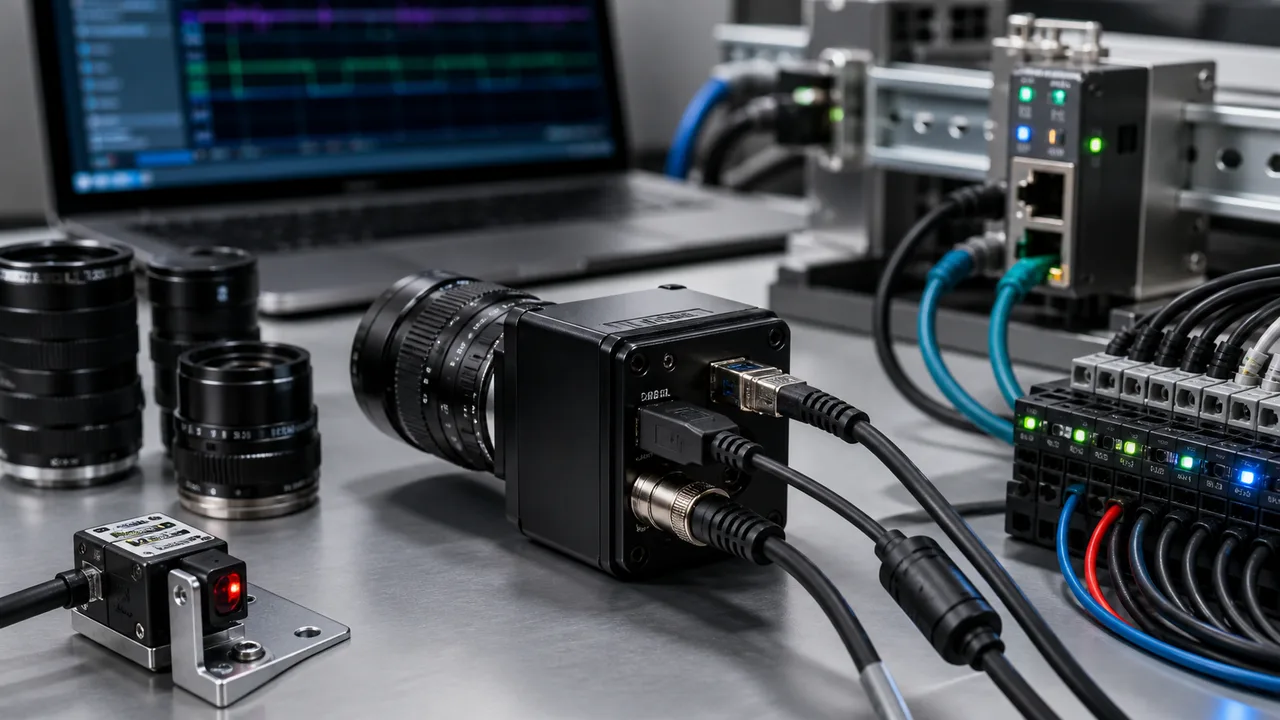
Chọn giao diện camera công nghiệp theo kiến trúc của máy.
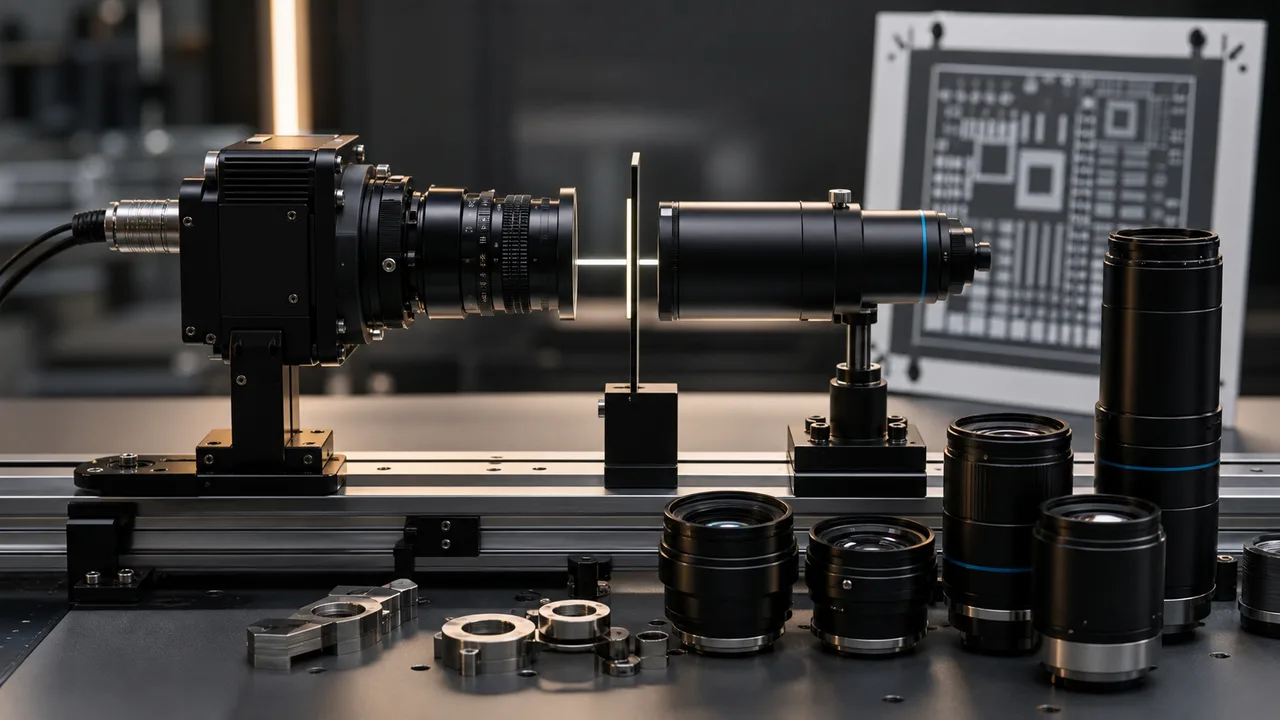
Trước tiên, hãy chọn ống kính thị giác máy từ trường nhìn, kích thước cảm biến và khoảng cách làm việc.
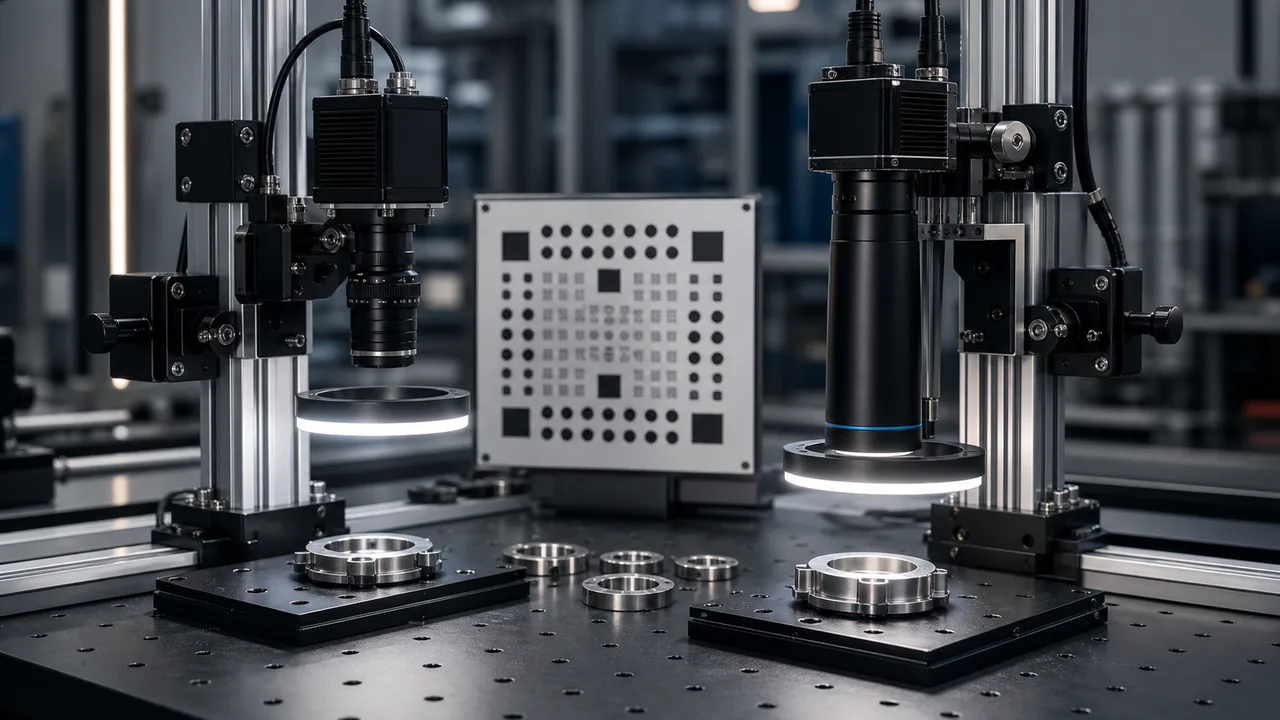
Dùng ống kính thị giác máy thông thường cho kiểm tra có/không, khuyết tật, hướng đặt hoặc định vị thô khi sai số phối cảnh không làm thay đổi quyết định.
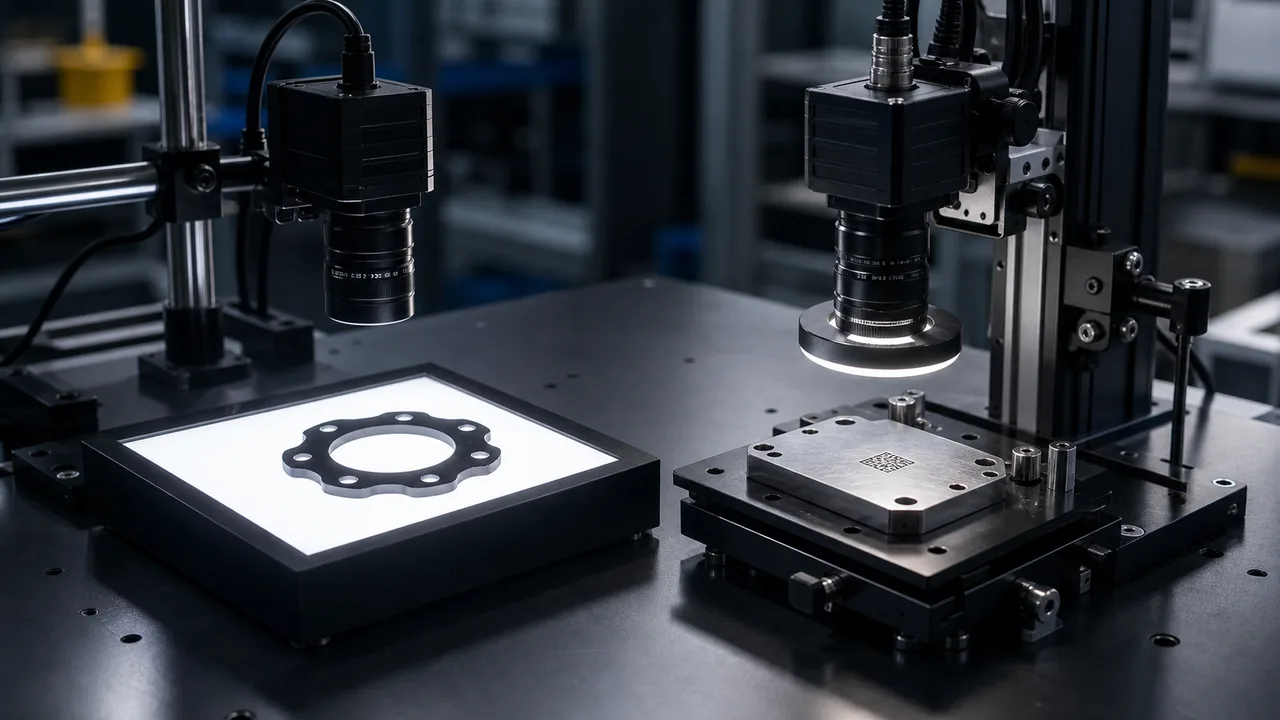
Sử dụng đèn nền khi quyết định phụ thuộc vào đường viền, cạnh, lỗ hoặc hình bóng khoảng trống.
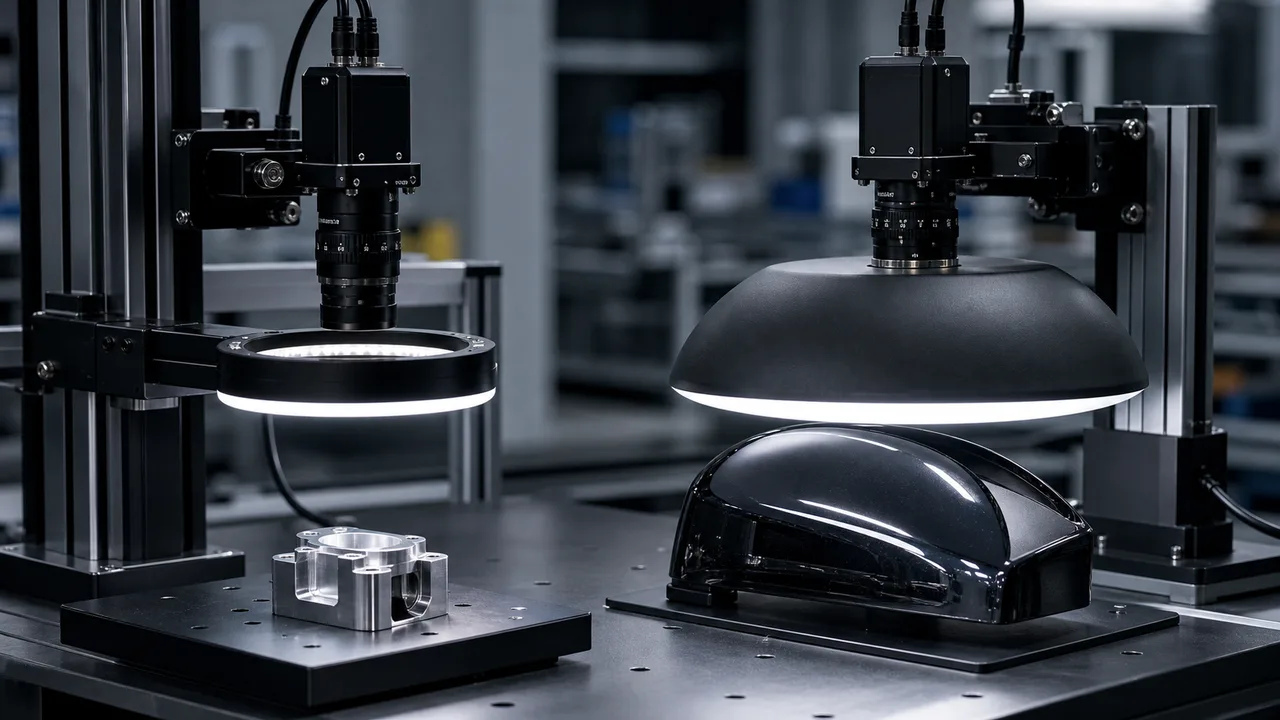
Sử dụng đèn vòng để kiểm tra chung khi bộ phận không có độ phản chiếu cao và không gian lắp đặt bị hạn chế.
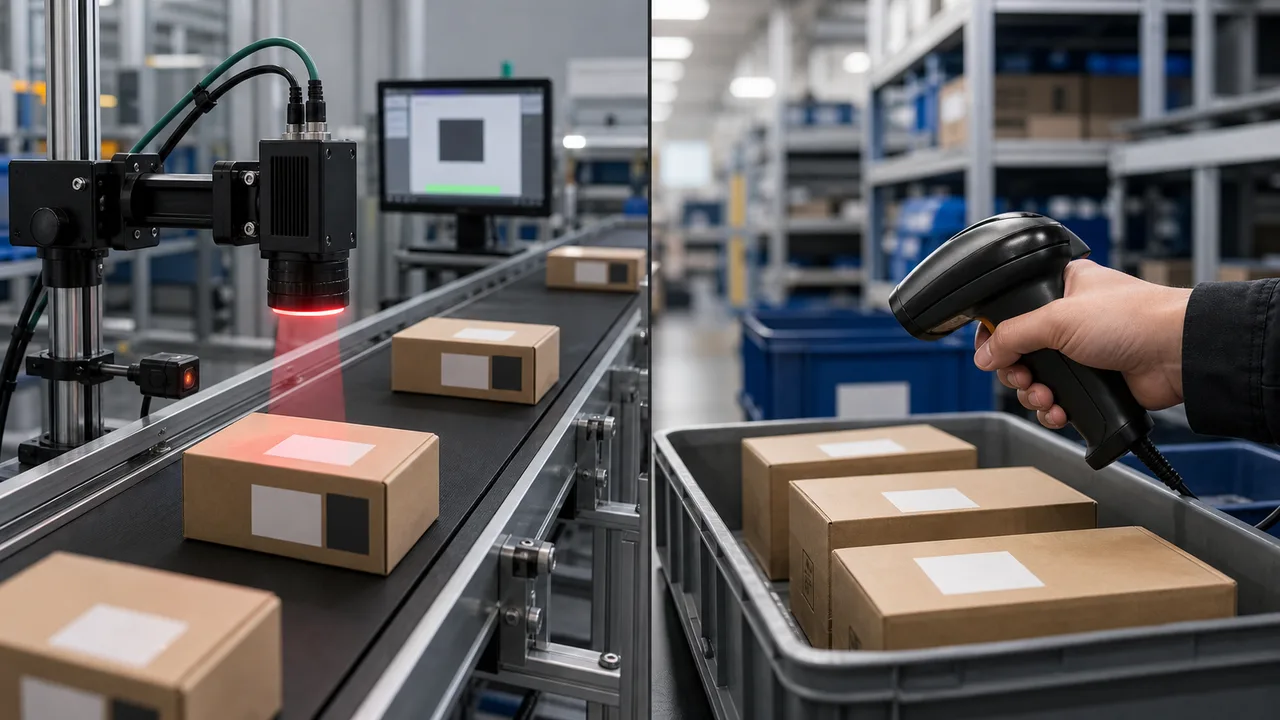
Sử dụng đầu đọc mã vạch cố định khi sự kiện đọc phải tự động, có thể lặp lại và gắn với PLC hoặc đầu ra cơ sở dữ liệu.
Đầu đọc mã vạch dành cho sản xuất phải được lựa chọn theo yêu cầu tích hợp và tỷ lệ đọc thành công của sản xuất chứ không chỉ theo thương hiệu máy quét.
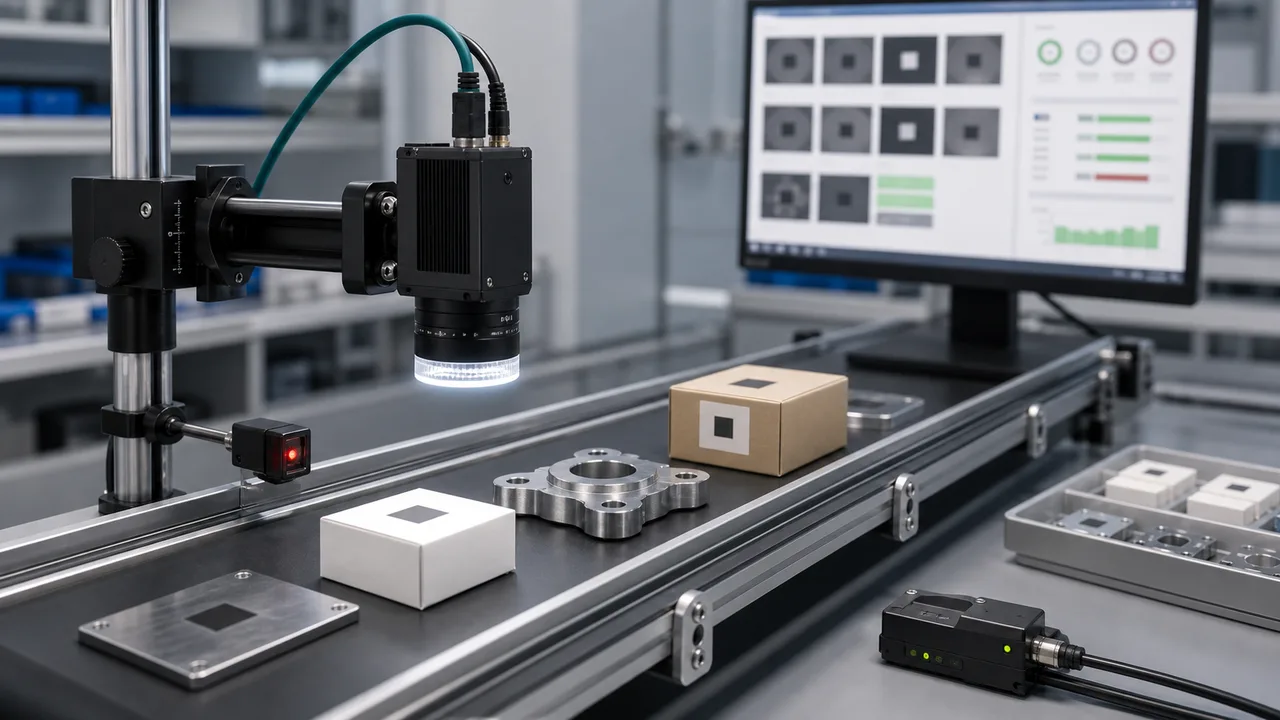
Chọn đầu đọc mã công nghiệp theo mẫu mã thực và điều kiện dây chuyền: loại mã, kích thước mô-đun, chất lượng in hoặc khắc dấu, tốc độ, khoảng cách đọc, chiếu sáng, kích hoạt và giao thức đầu ra.
Phải lập phương án đọc DPM từ chi tiết thật có dấu mã, không chỉ từ loại mã.
Nên lập kế hoạch thiết lập đầu đọc mã vạch gắn cố định từ mục tiêu tỷ lệ đọc thành công ngược lại.
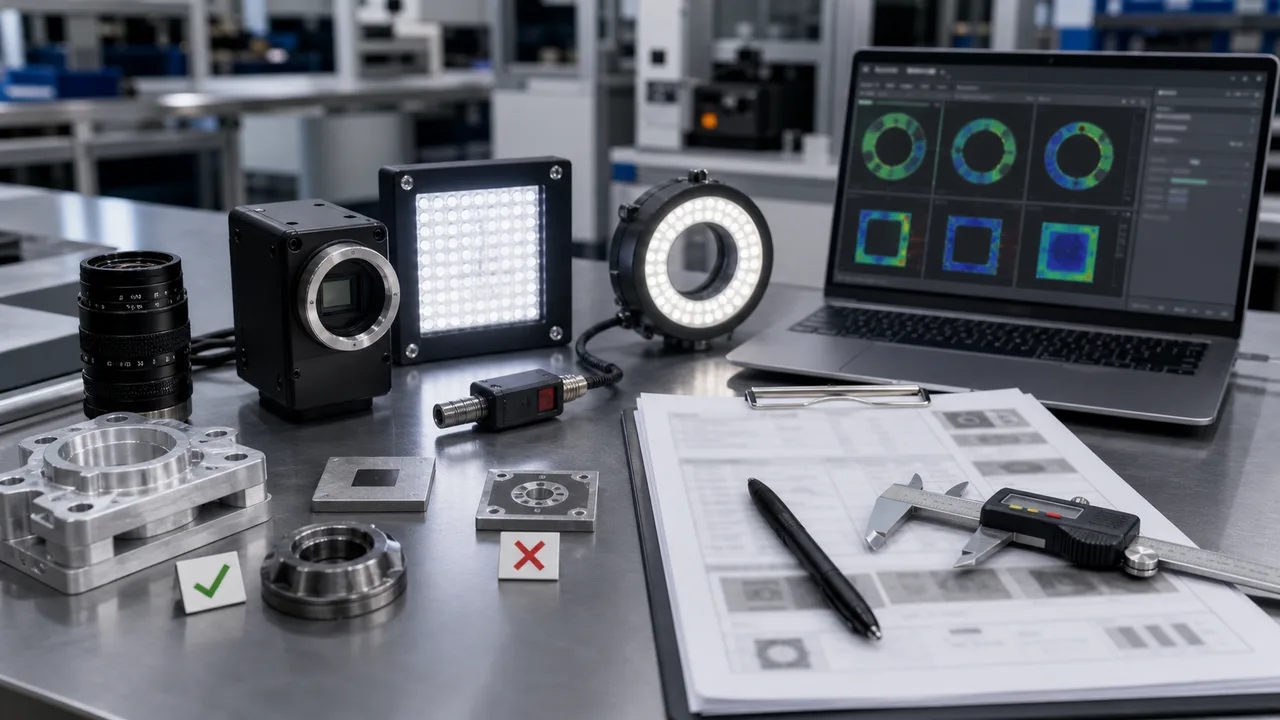
Việc kiểm tra trực quan hữu ích RFQ sẽ xác định quyết định sản xuất chứ không chỉ yêu cầu giá máy ảnh.
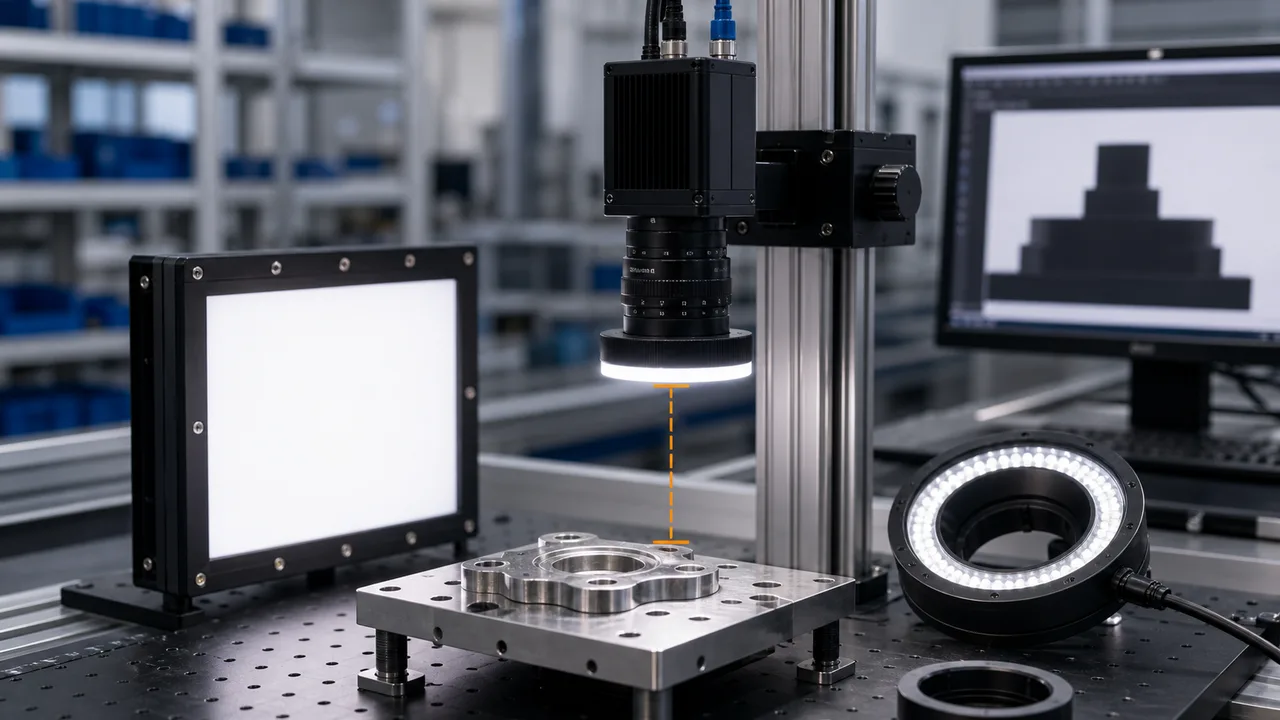
Khoảng cách làm việc là khoảng cách vật lý từ ống kính đến chi tiết.
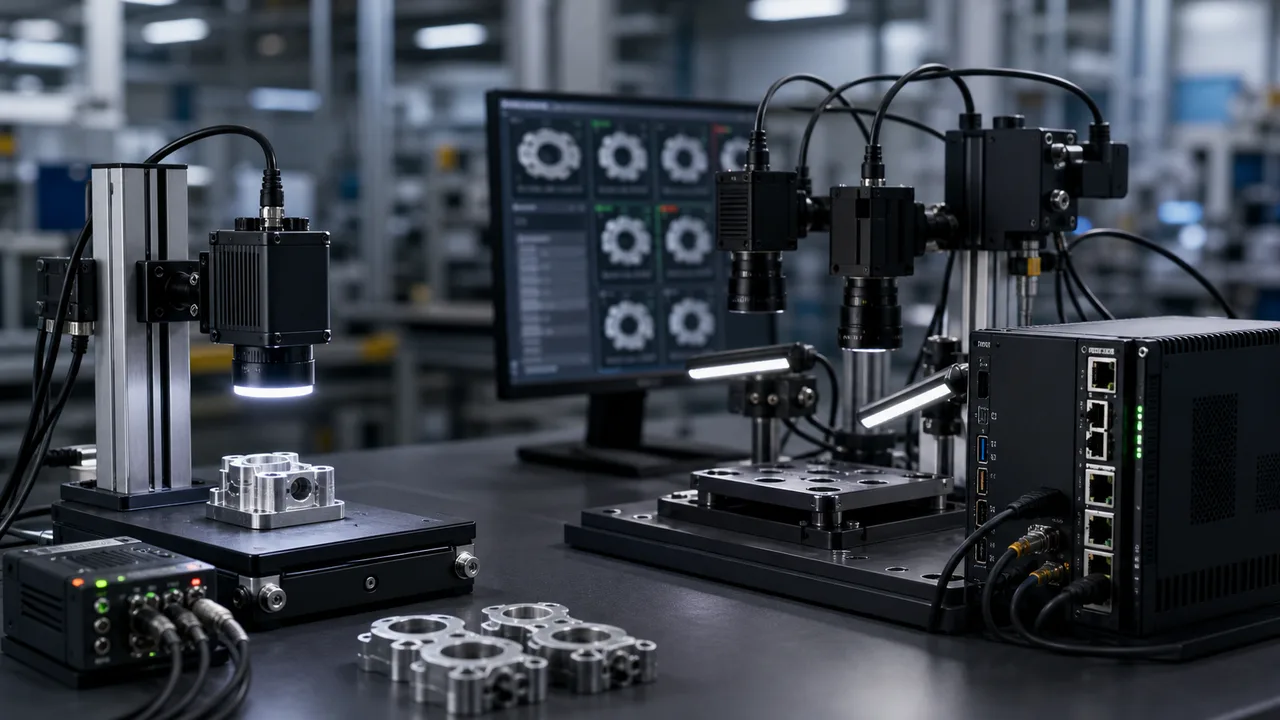
Dùng camera thông minh khi kiểm tra được giới hạn trong một trạm, logic đạt/không đạt đơn giản, I/O ít và cần bảo trì nhanh.
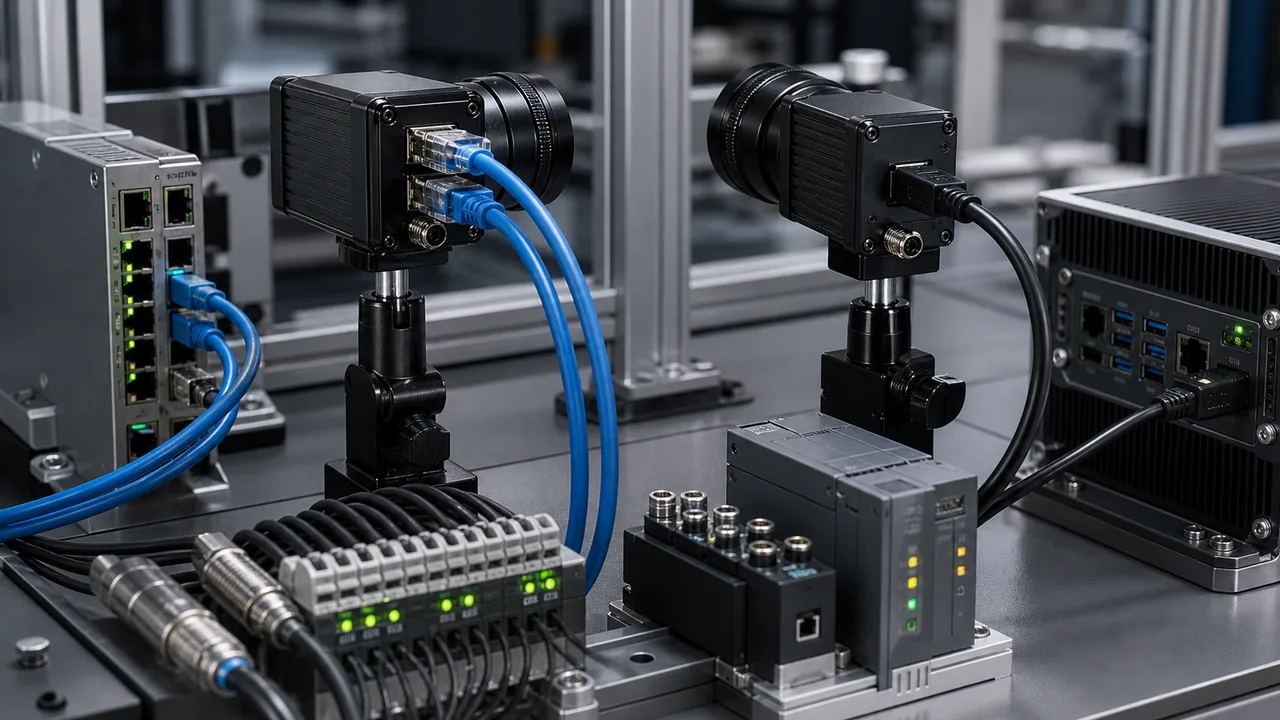
Chọn GigE khi camera ở xa máy tính chủ, các trạm kiểm tra bố trí phân tán hoặc cần tổ chức mạng công nghiệp.
Chọn một máy đo biên dạng laser bằng cách khớp chiều rộng biên dạng, phạm vi chiều cao và độ lặp lại Z cần thiết cho bộ phận chuyển động.
Trước tiên, thiết lập ánh sáng của camera quét dòng phải được thiết kế xoay quanh tốc độ vật liệu và độ phơi sáng.
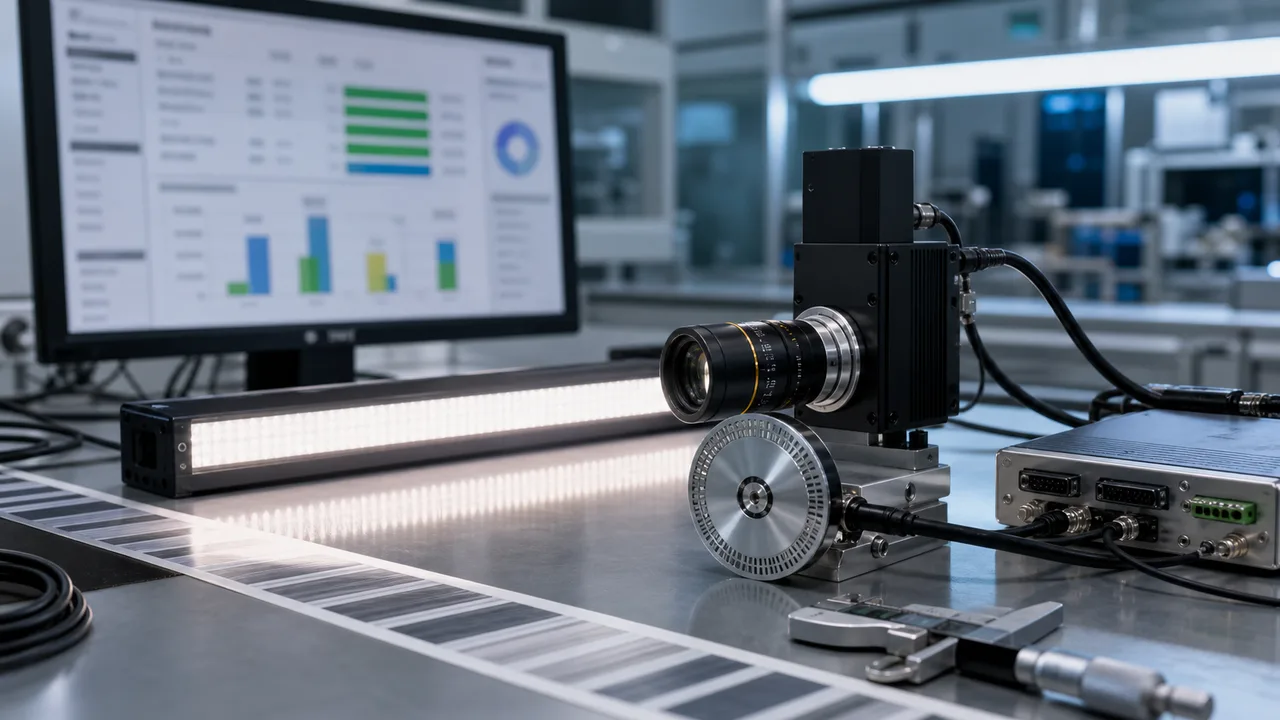
Giá camera line scan phụ thuộc vào lộ trình kiểm tra đầy đủ chứ không chỉ riêng thân camera.
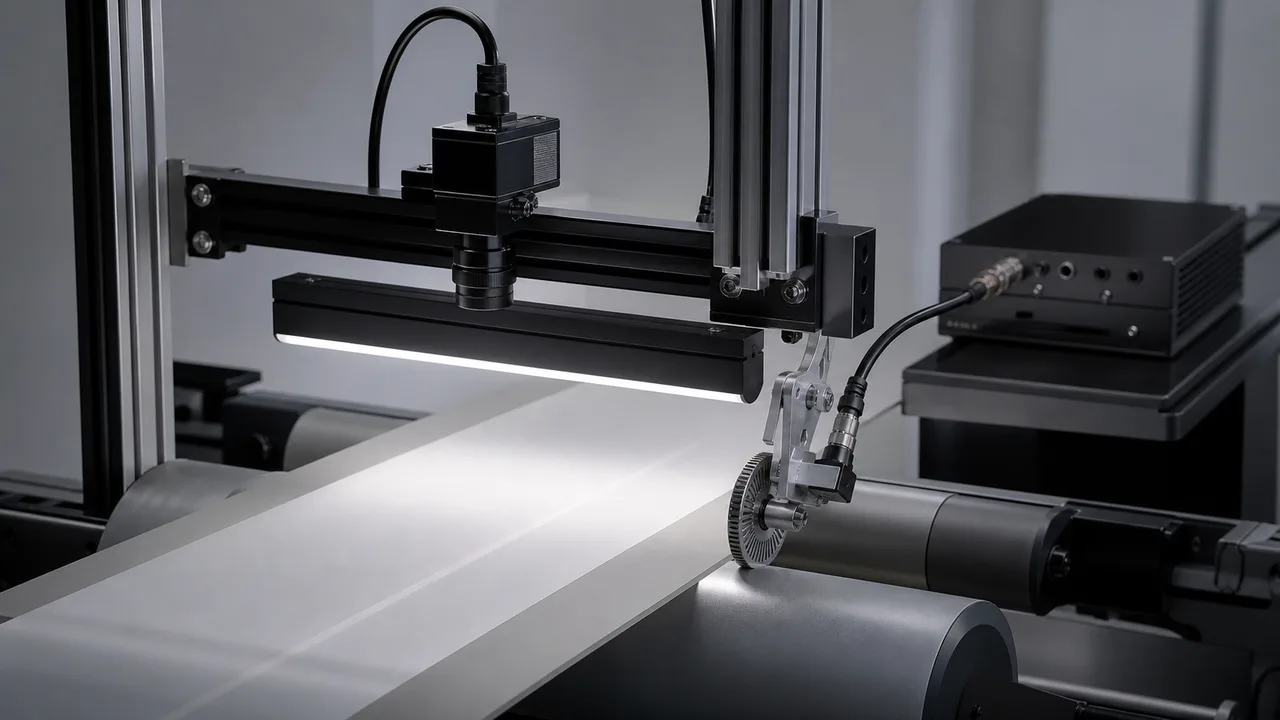
Camera quét dòng có đầu vào bộ mã hóa rất hữu ích khi tốc độ vật liệu thay đổi hoặc hình dạng hình ảnh phải ổn định.
Thiết kế hệ thống kiểm tra từ quyết định phải loại chi tiết nào rồi suy ngược về thiết bị.
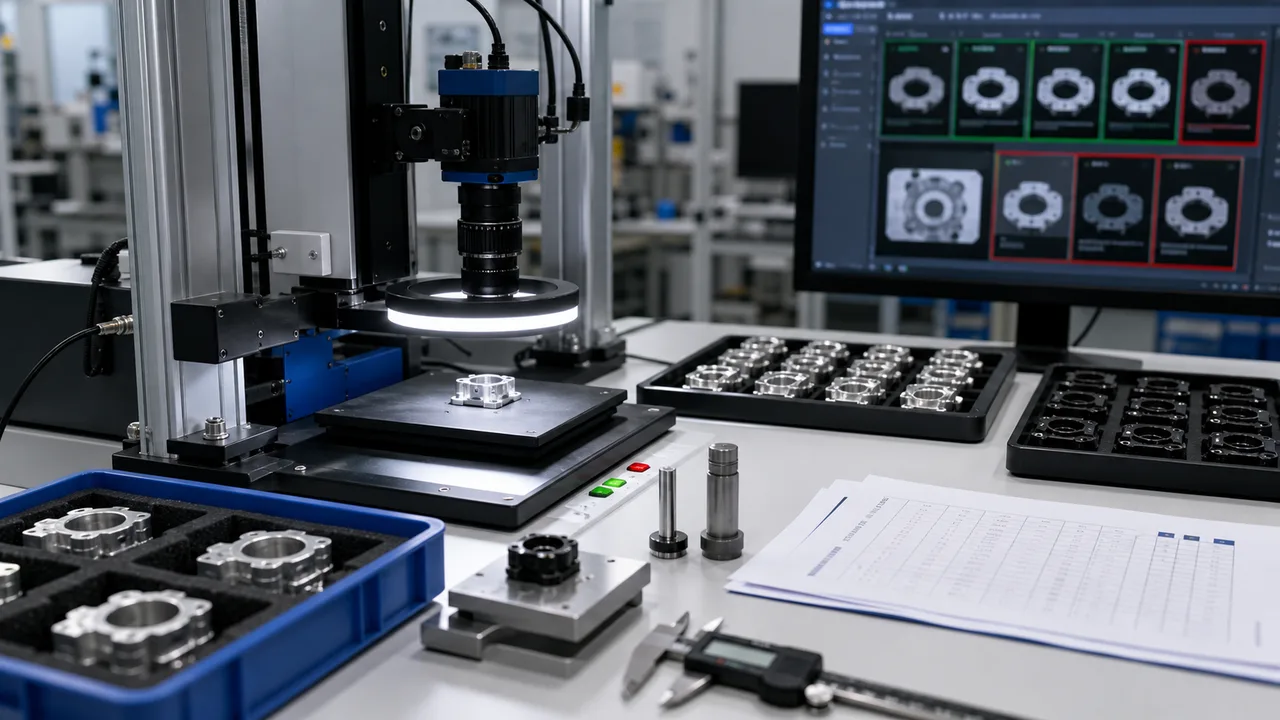
Thử nghiệm chấp nhận thị giác máy phải chứng minh bằng chứng sản xuất có thể lặp lại chứ không chỉ là hình ảnh demo thành công.
FAQ ứng dụng
Dùng khi linh kiện, dung sai hoặc route lighting chưa rõ.
Gửi mẫu OK/NG, ảnh, dung sai, tốc độ line, không gian lắp và interface đầu ra.
Route cuối cùng phụ thuộc vào ảnh mẫu, tốc độ, dung sai và điều kiện lắp đặt.