
詢價之前
零件、公差或光照條件還沒想清楚時,先看這些指南。
資源
先確認前提條件,再帶著技術資料去詢價,溝通會高效很多。

技術部落格
這是一組實用教學,幫助你逐步分辨影像、量測與系統整合方面的問題。依步驟完成檢查,保存好留存資料,再到自己的產線上確認結果。
零件、公差或光照條件還沒想清楚時,先看這些指南。
涵蓋電子、汽車、包裝、電池、捲材、量測和機器人導引。
樣品影像、公差、產線條件和整合條件,選型之前先確認。
圖片用於選型說明,不代表客戶安裝實績、實際供貨型號或已驗證的互換性。
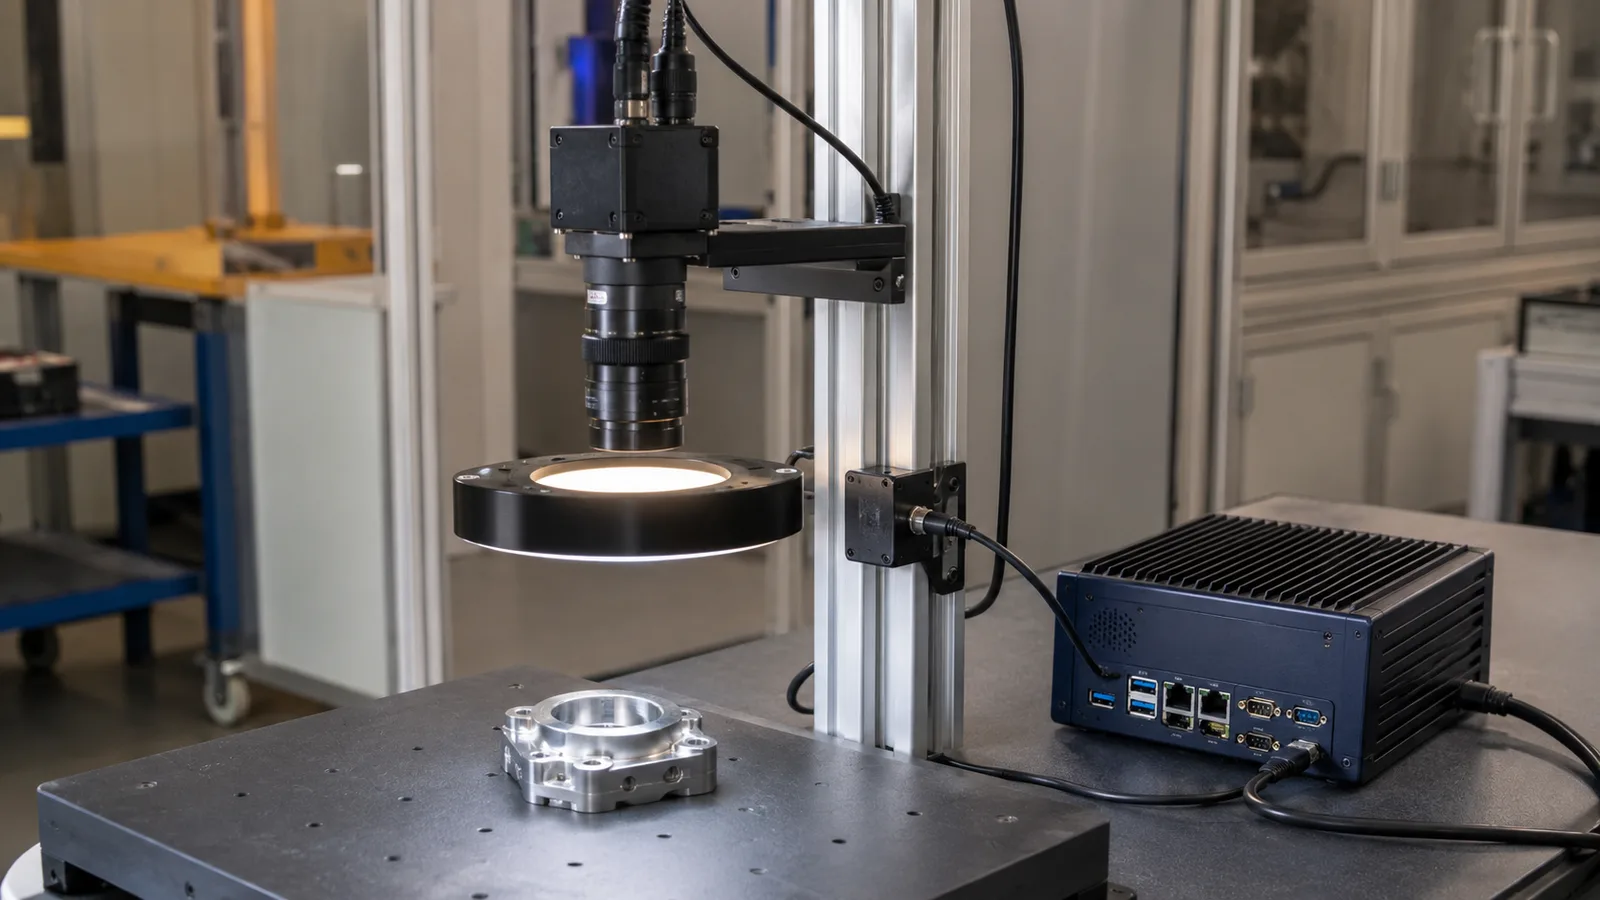
在生產中,機器視覺不只是相機和軟體。
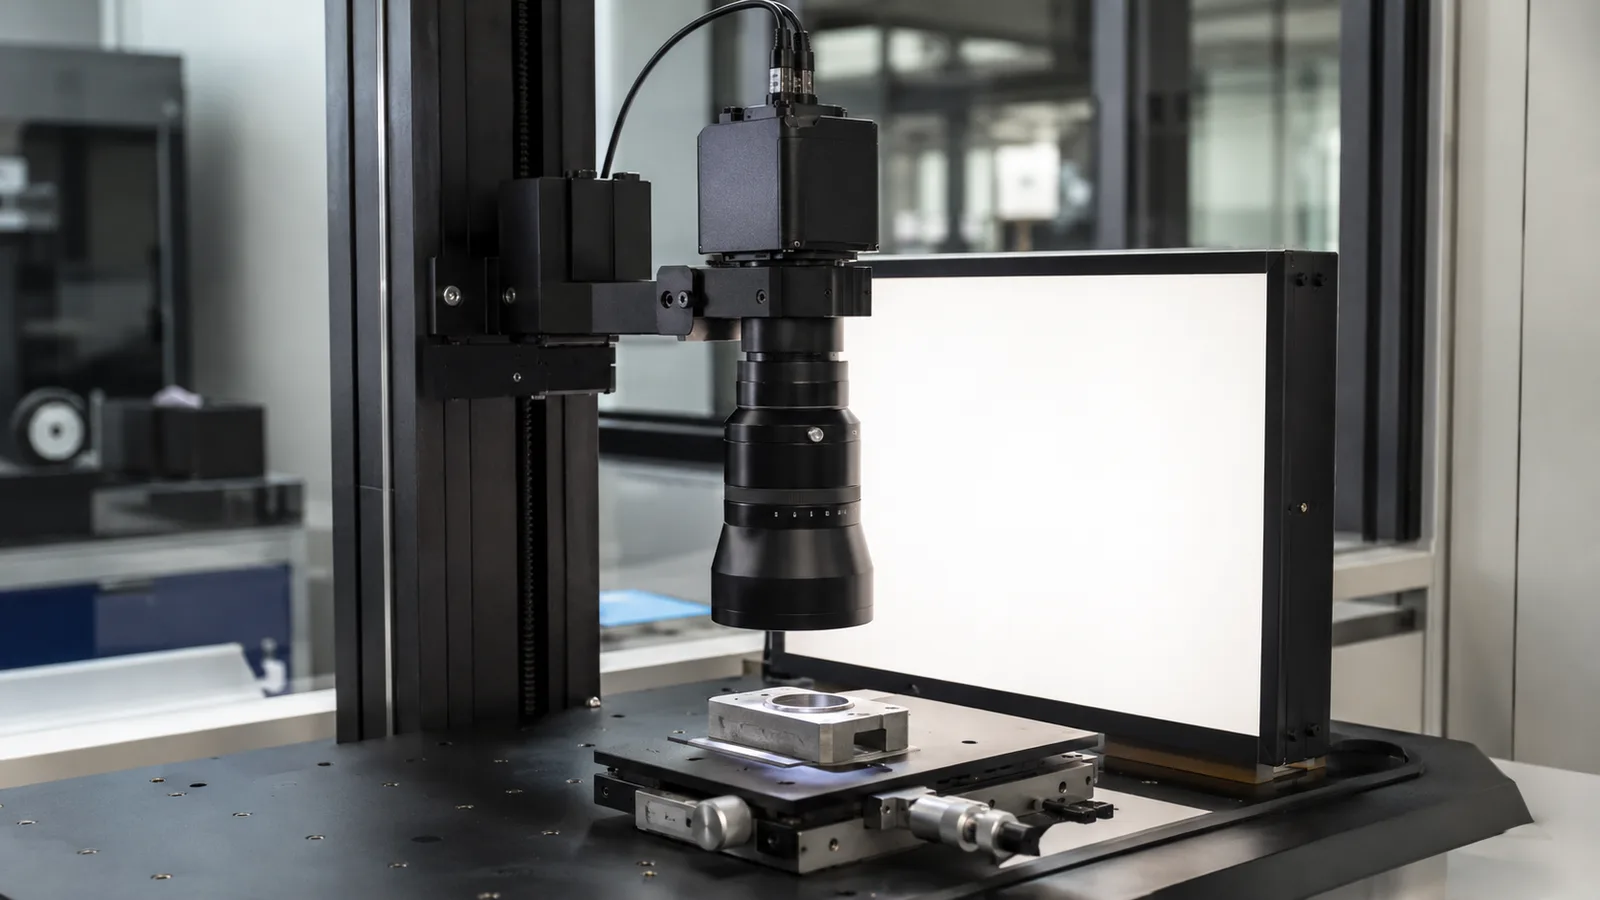
遠心鏡頭能在物體高度變化時,讓放大倍率保持得更穩定。
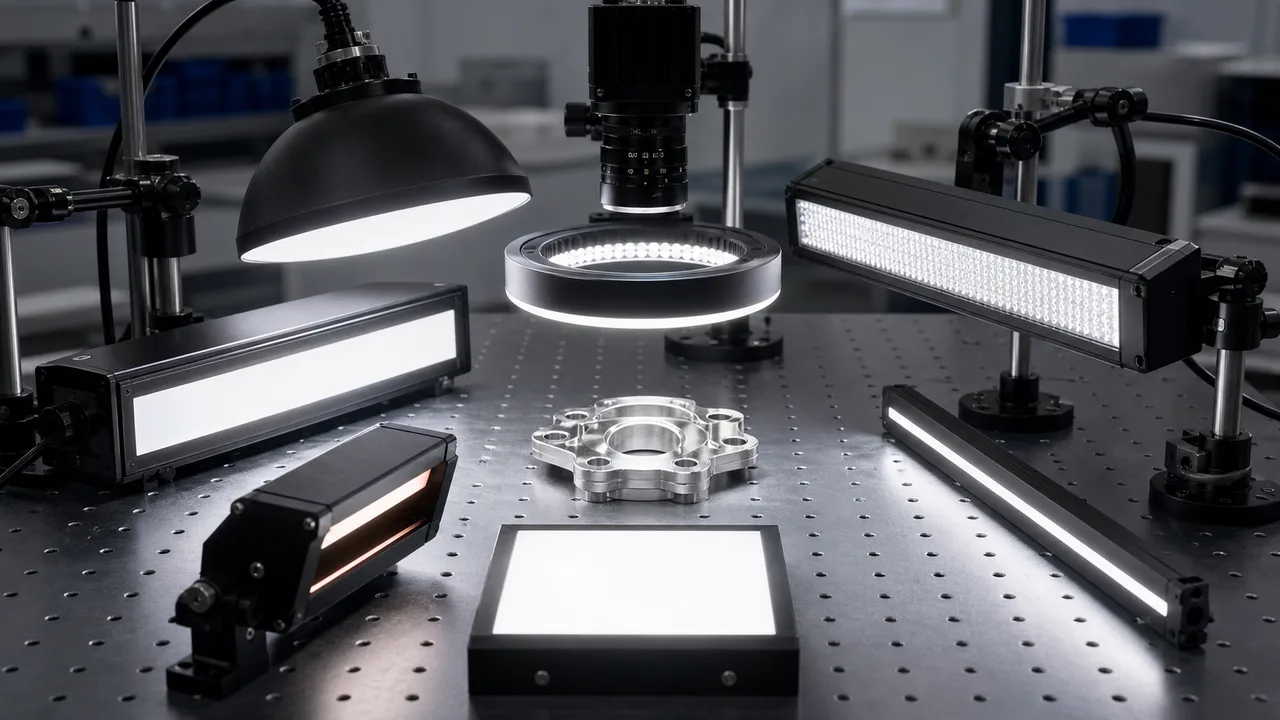
應根據您需要創建的信號來選擇機器視覺照明類型:輪廓、表面紋理、划痕陰影、印刷對比度、反射高光控制或線掃描均勻性。
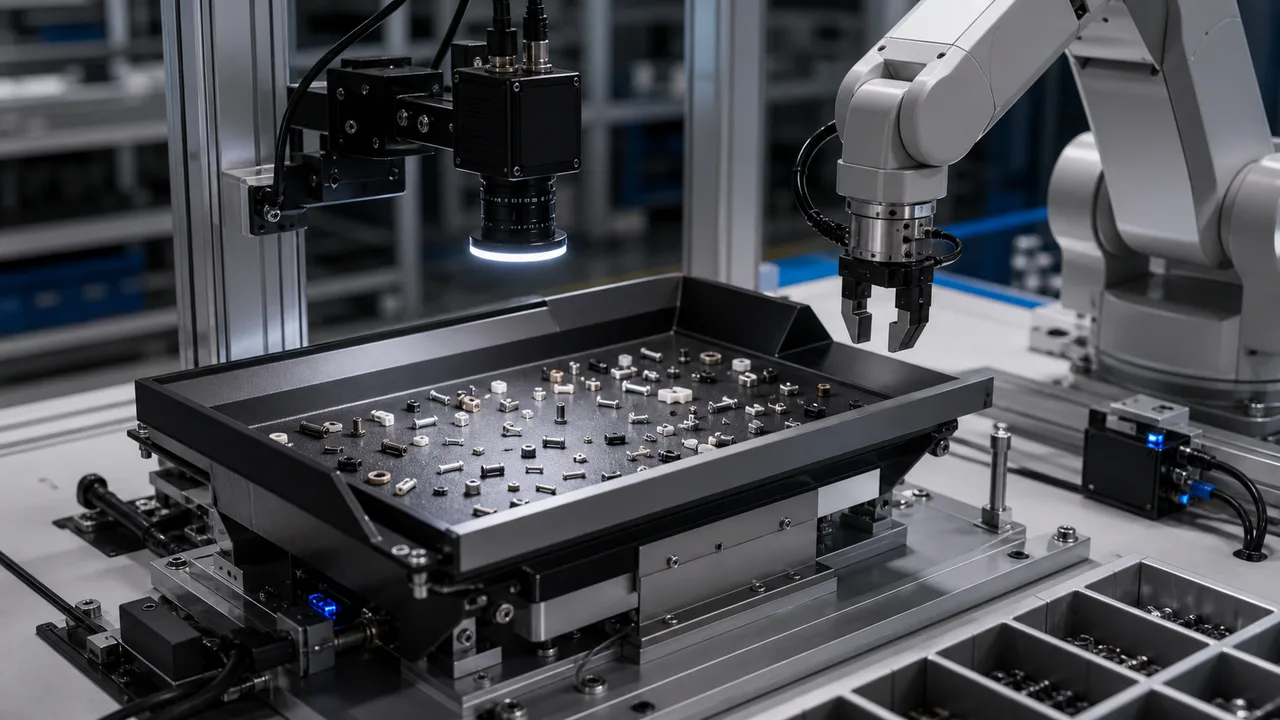
當小零件的 SKU、姿態或批次行為變化過於頻繁,固定式振動盤難以適應時,可採用柔性供料器配合機器人上料。
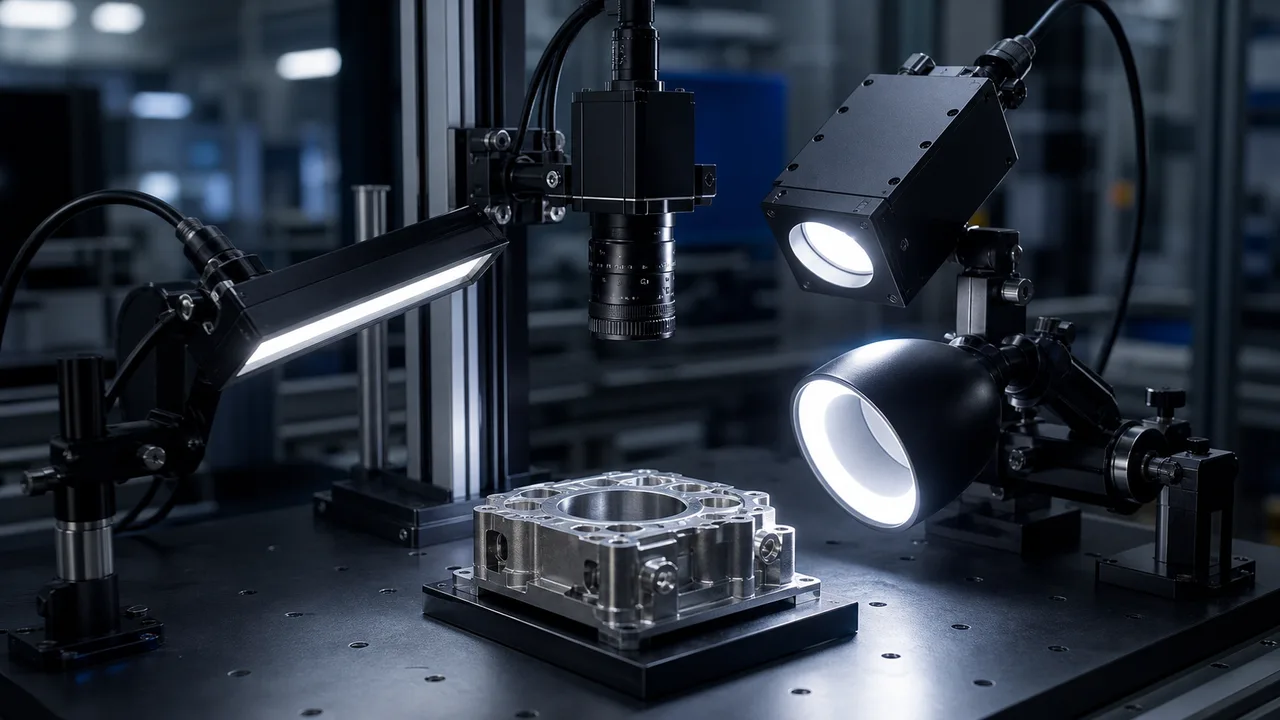
當光線產生眩光而不是缺陷對比度時,反射金屬刮痕檢測通常會失敗。
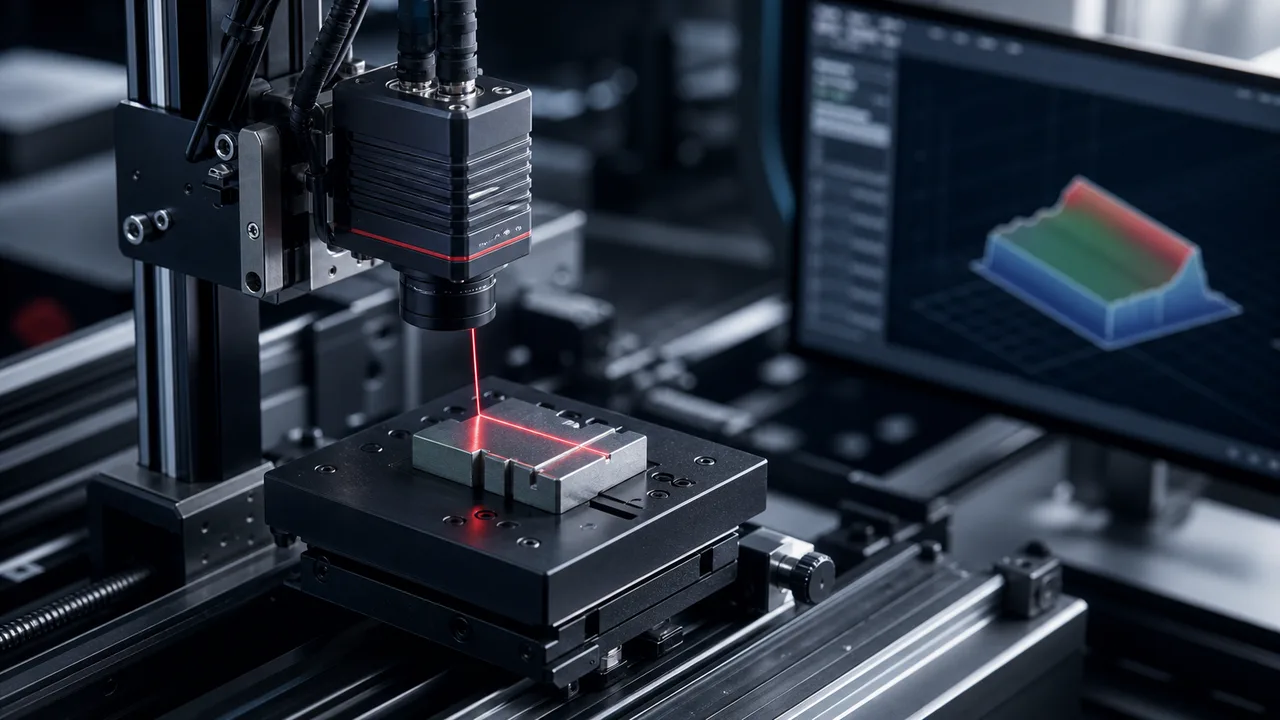
當通過/失敗取決於輪廓、間隙或焊道幾何形狀而不是顏色對比度時,使用 3D 視覺來確定電動車電池焊接高度。
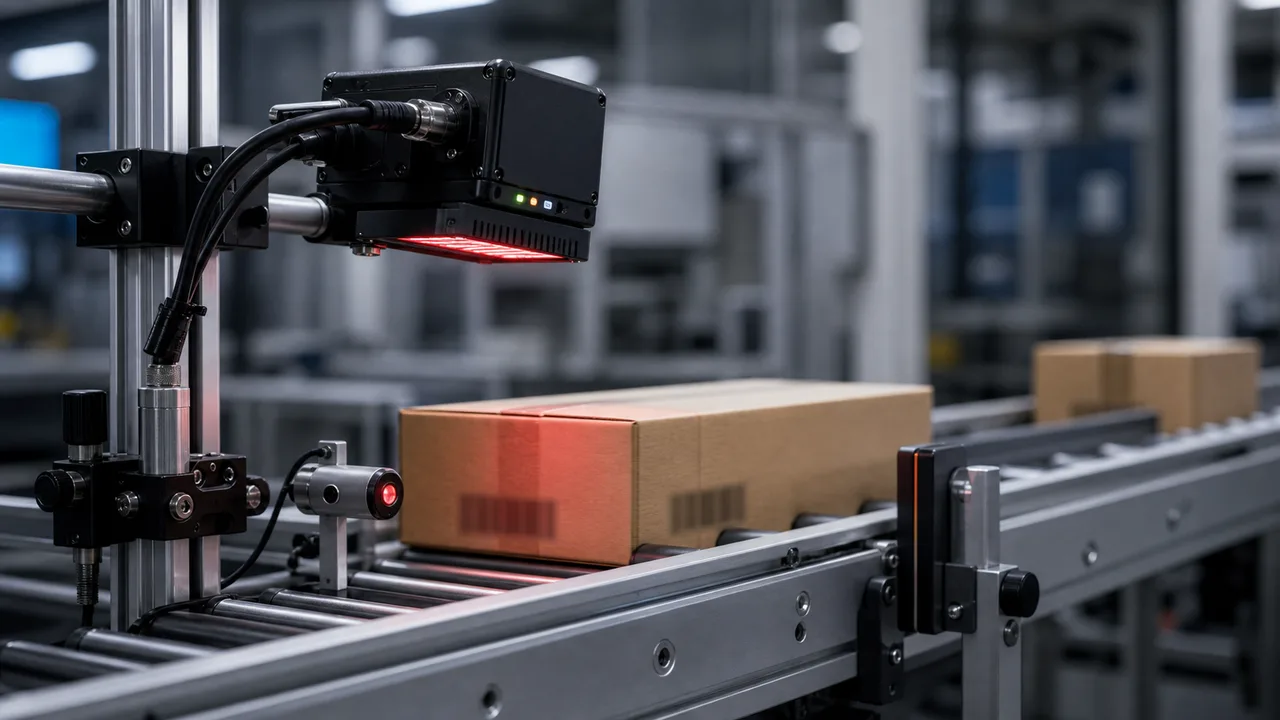
包裝標籤與條碼檢測系統應減少 3 類常見損失:錯標籤、條碼未讀即出貨,以及剔除時序失效。
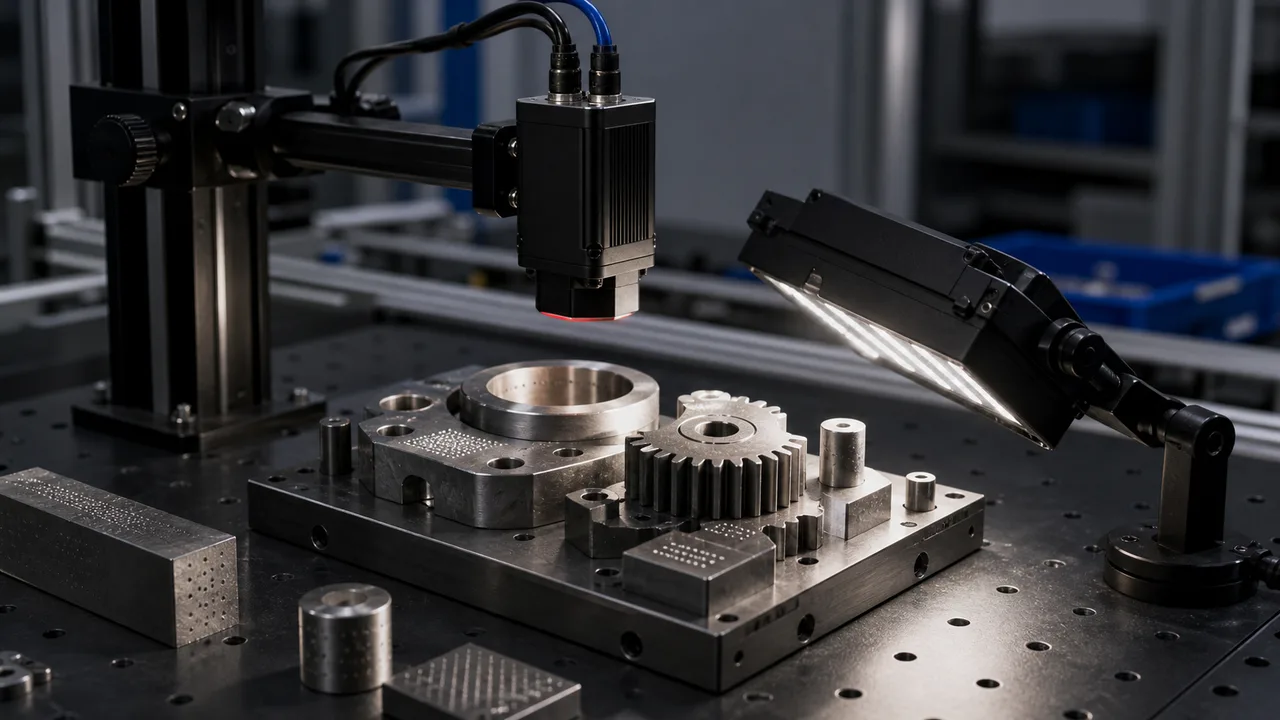
反光金屬DPM讀碼方案應以帶真實標記的實物工件為選型依據,而不是螢幕截圖。
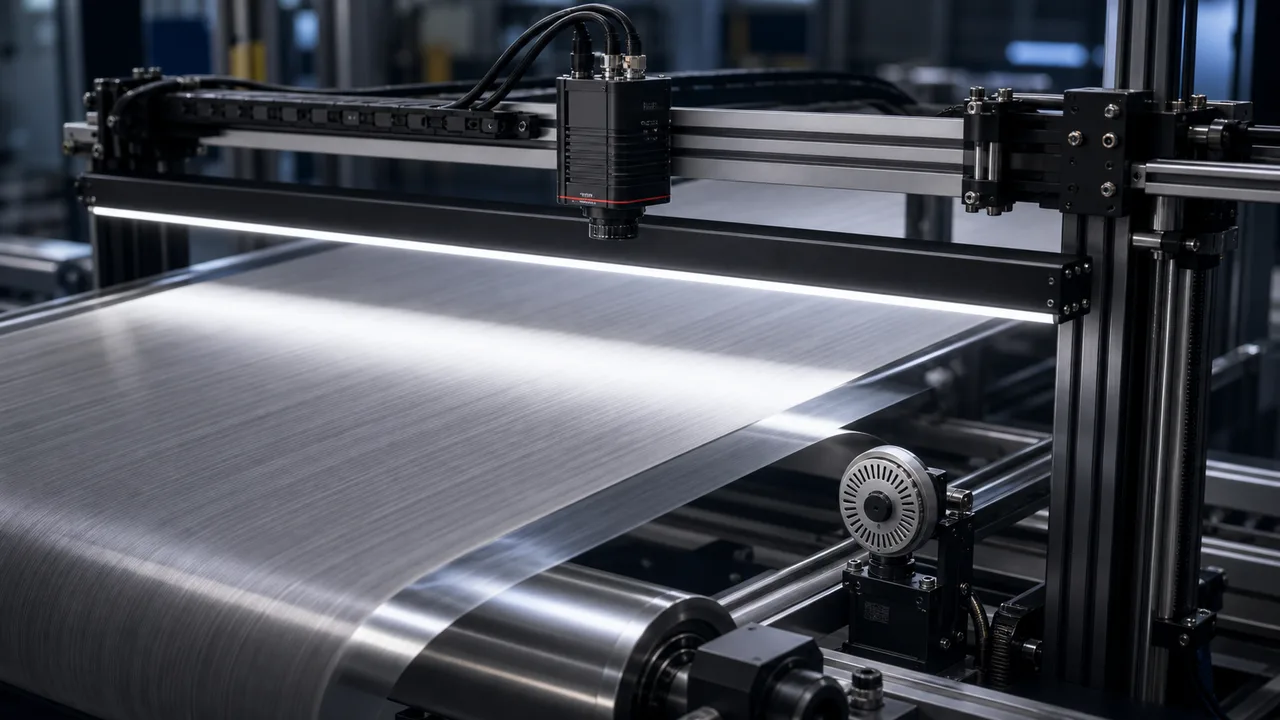
依可用捲材寬度、缺陷對比與最大運行速度規劃捲對捲薄膜檢測系統。
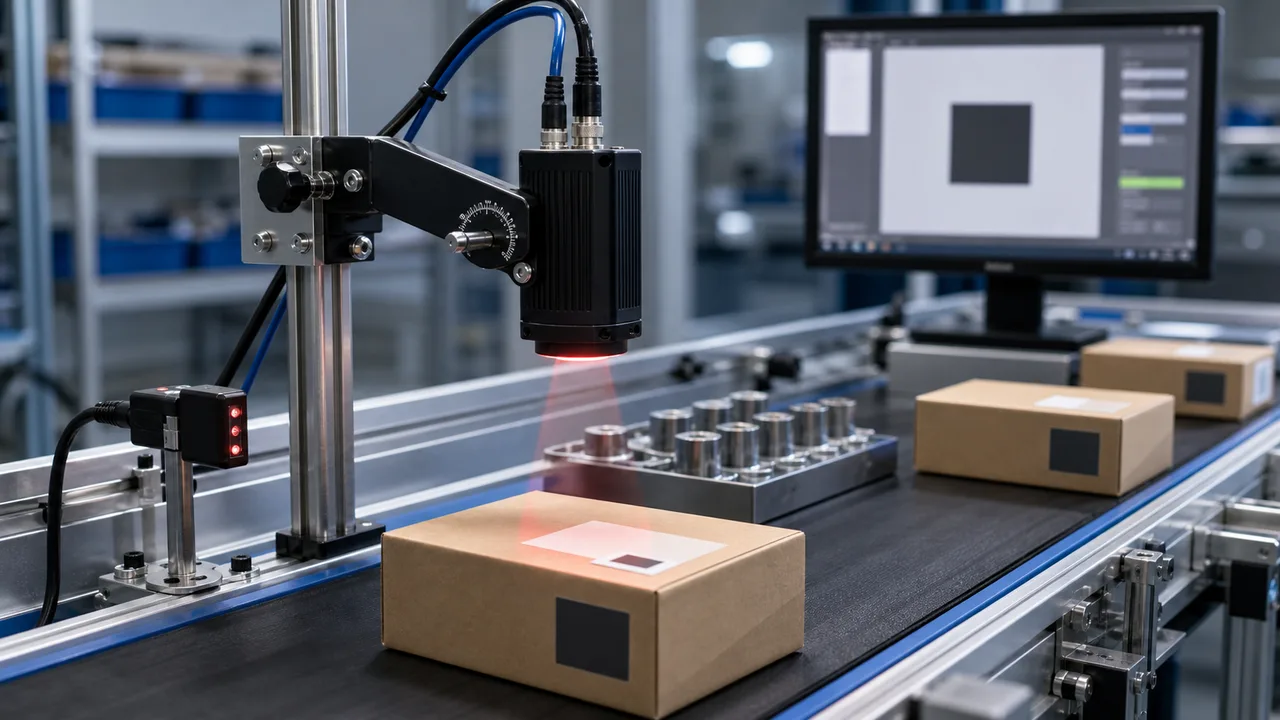
食品飲料視覺檢測應分開定義 4 項檢查:瓶蓋有無、標籤位置、日期碼可讀性和剔除輸出。
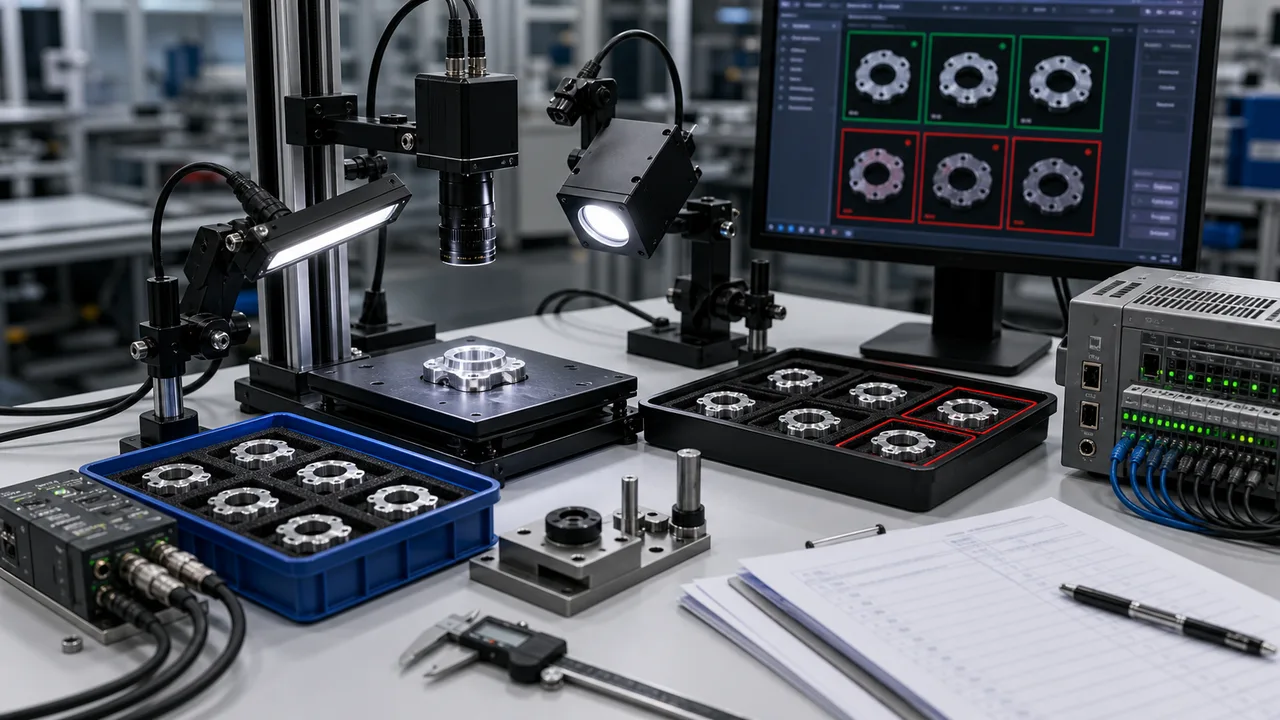
選硬體前,應定義碼內容驗證、標籤位置、封口有無與實際剔除紀錄。
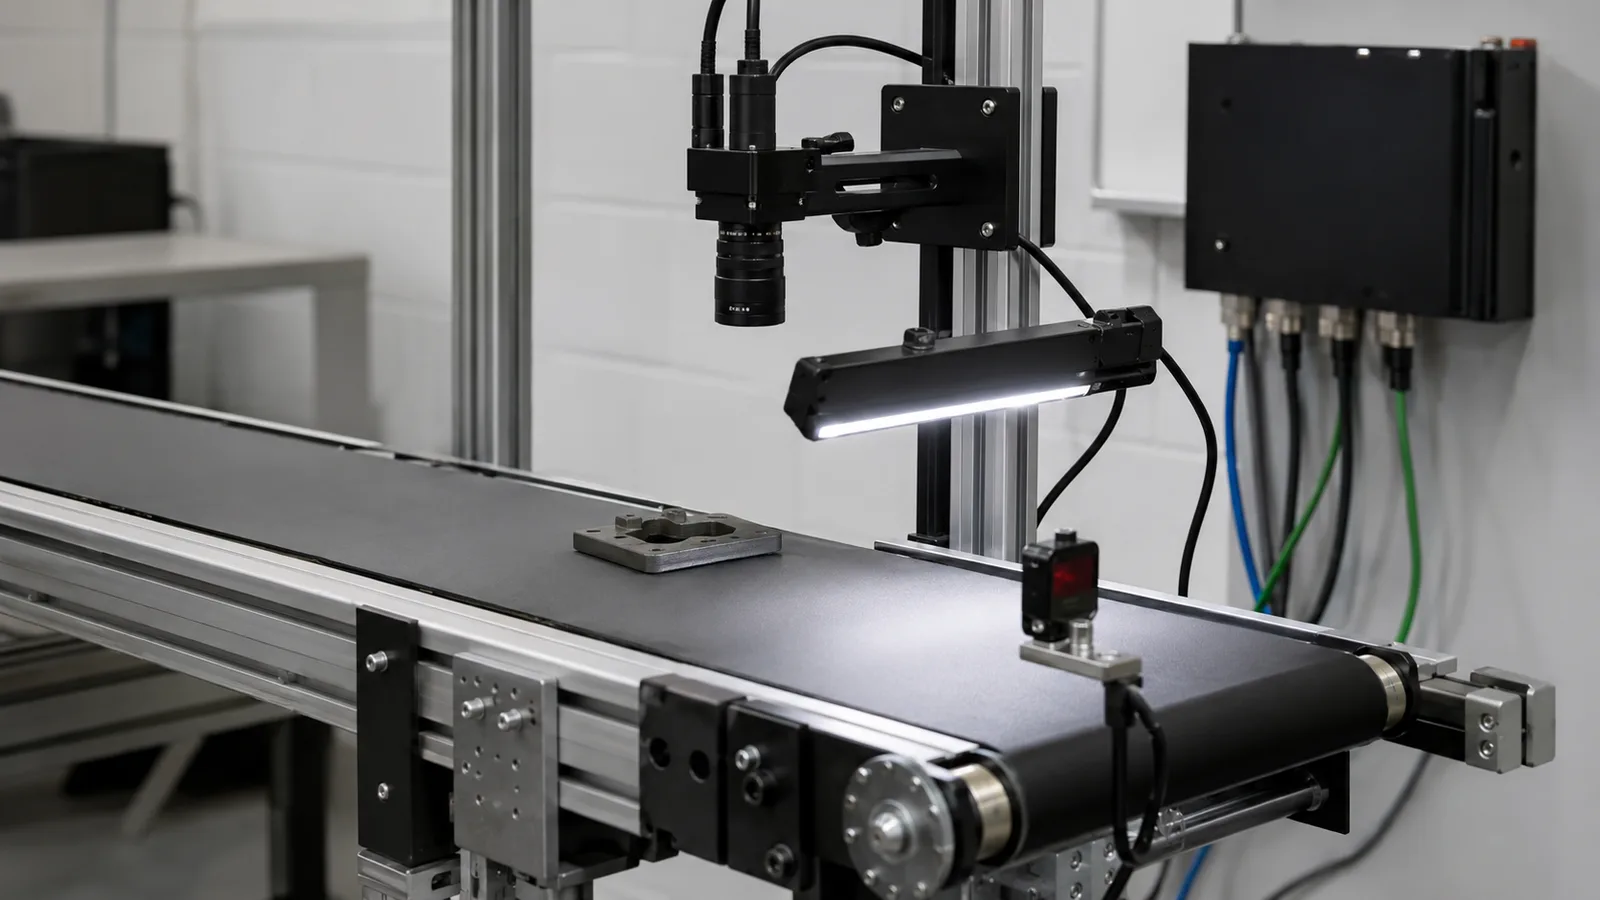
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。
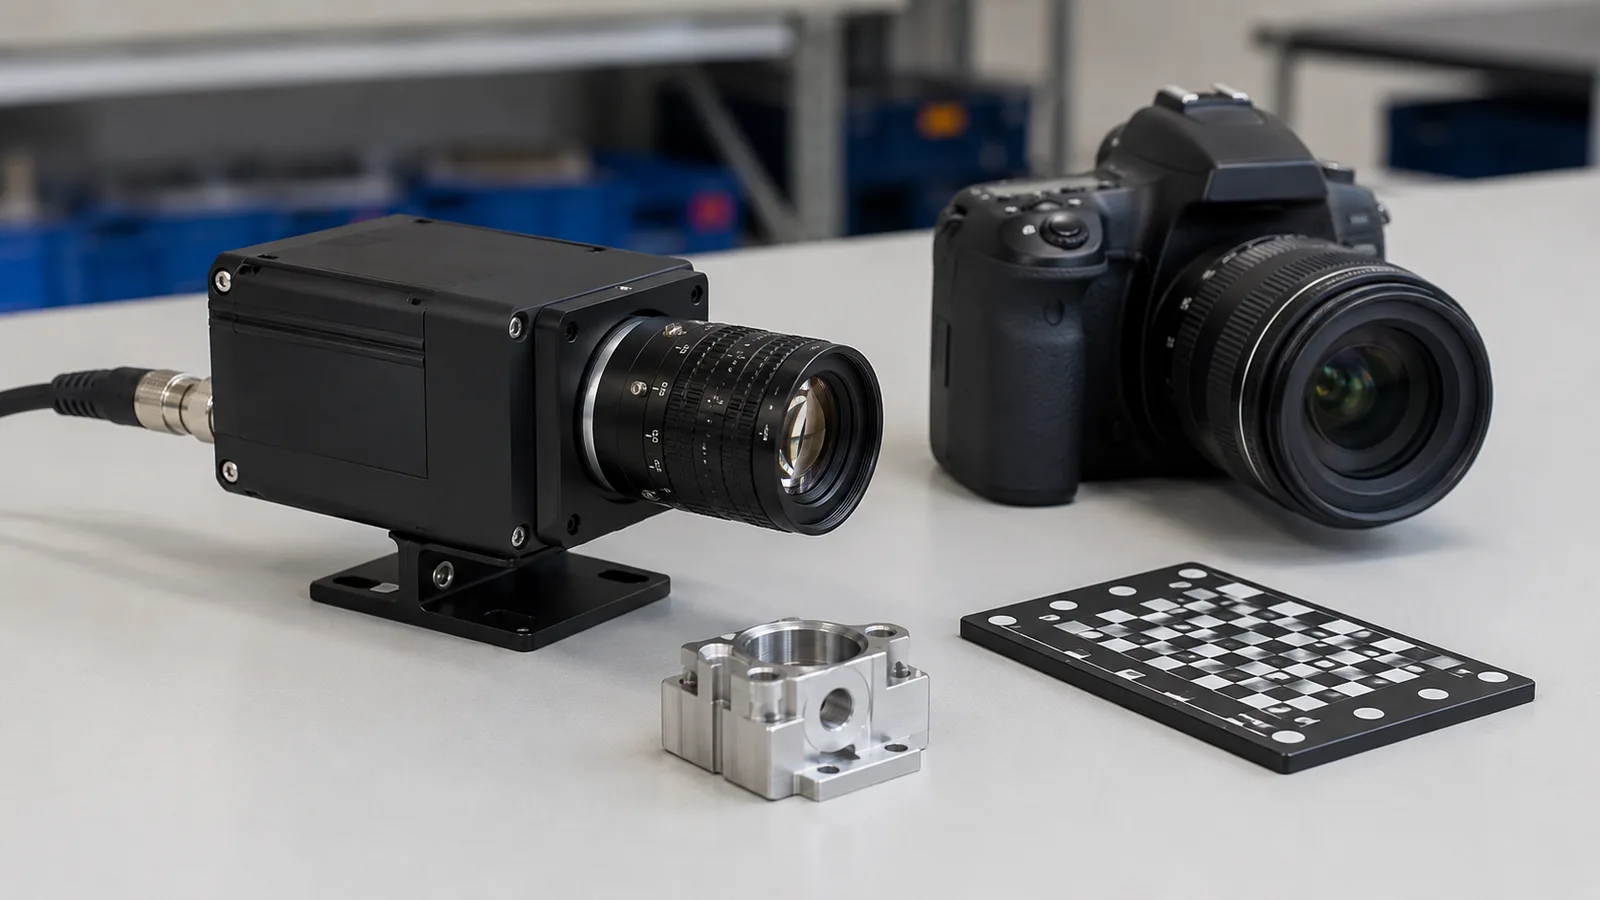
工業相機是為自動化機械的可重復圖像數據而設計的,而不是休閒照片。
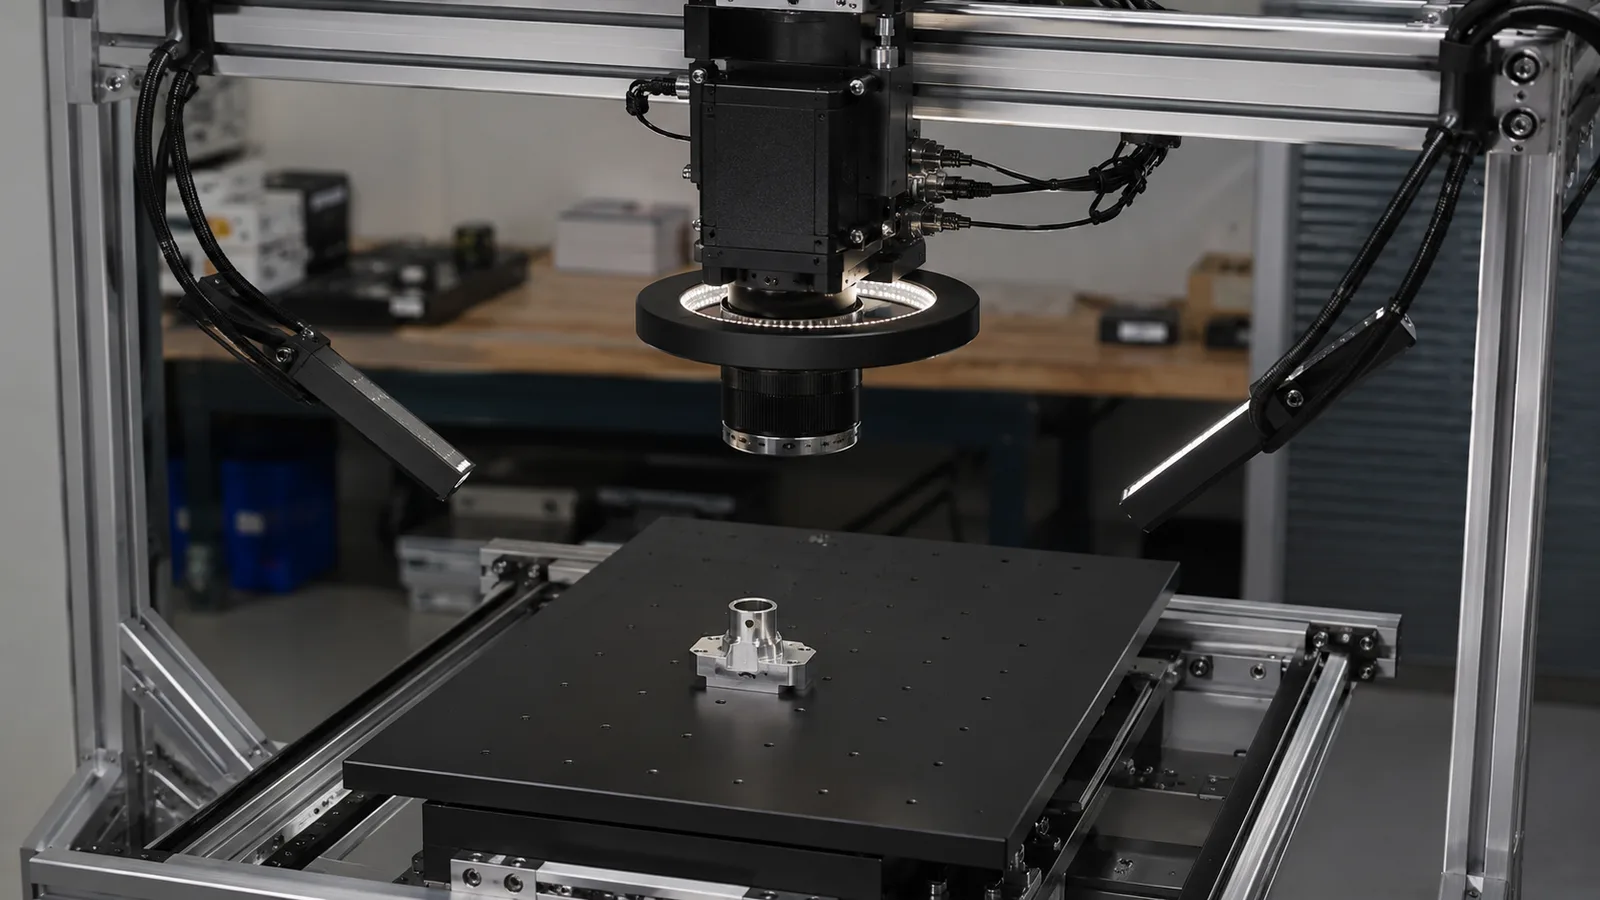
區域掃描相機捕捉 1 個具有寬度和高度像素的完整 2D 幀。
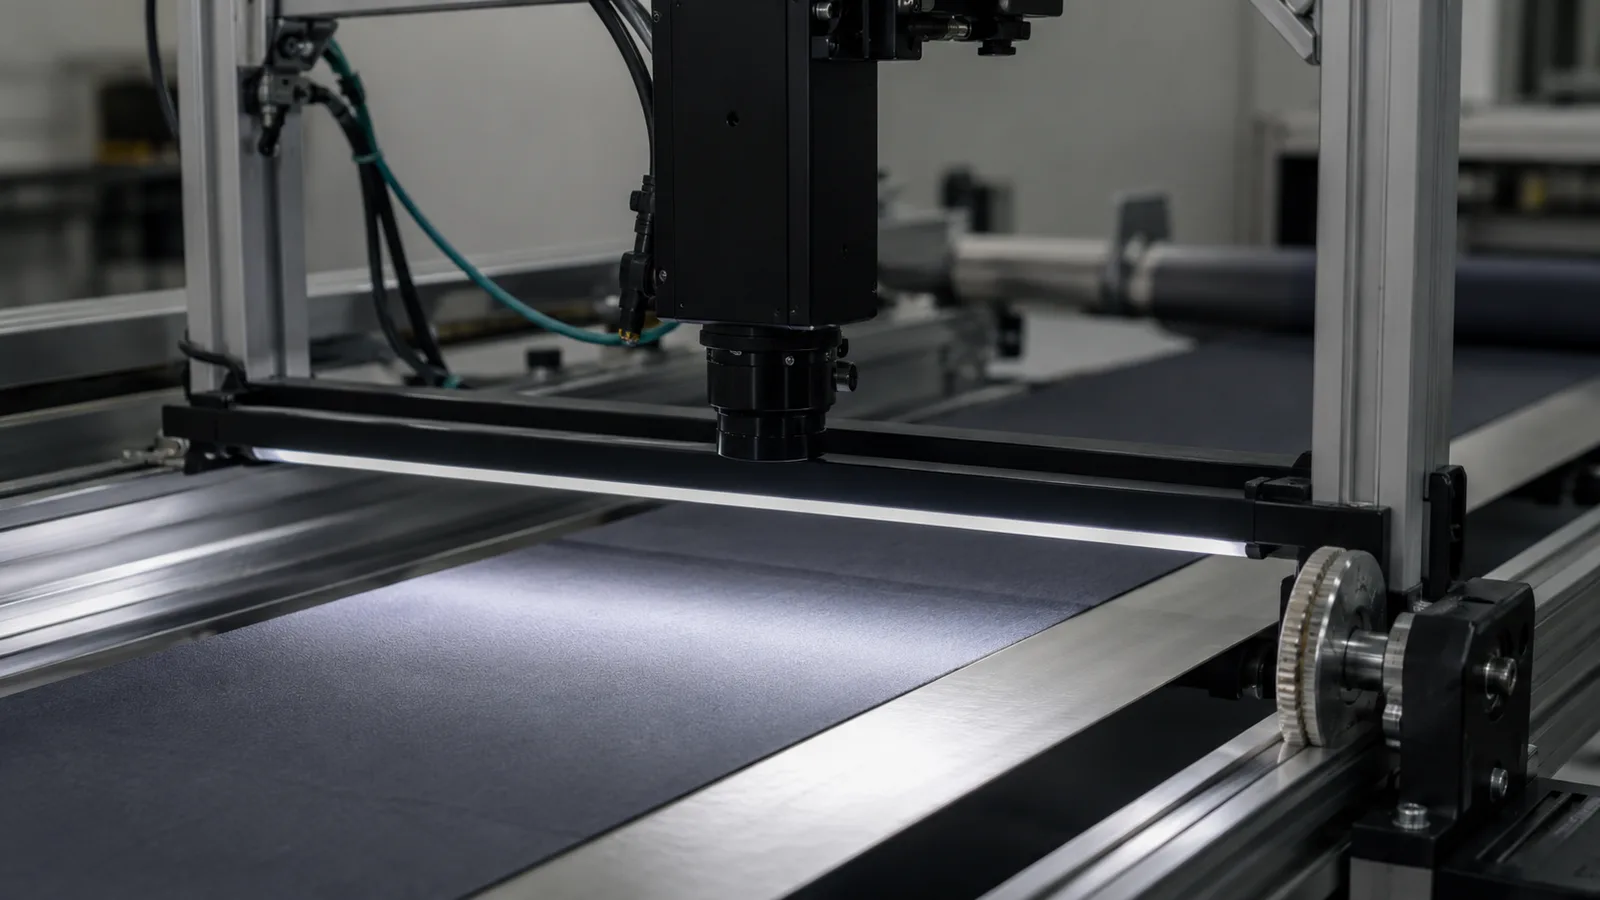
線掃描相機重複捕捉一行並將材料運動轉化為影像長度。
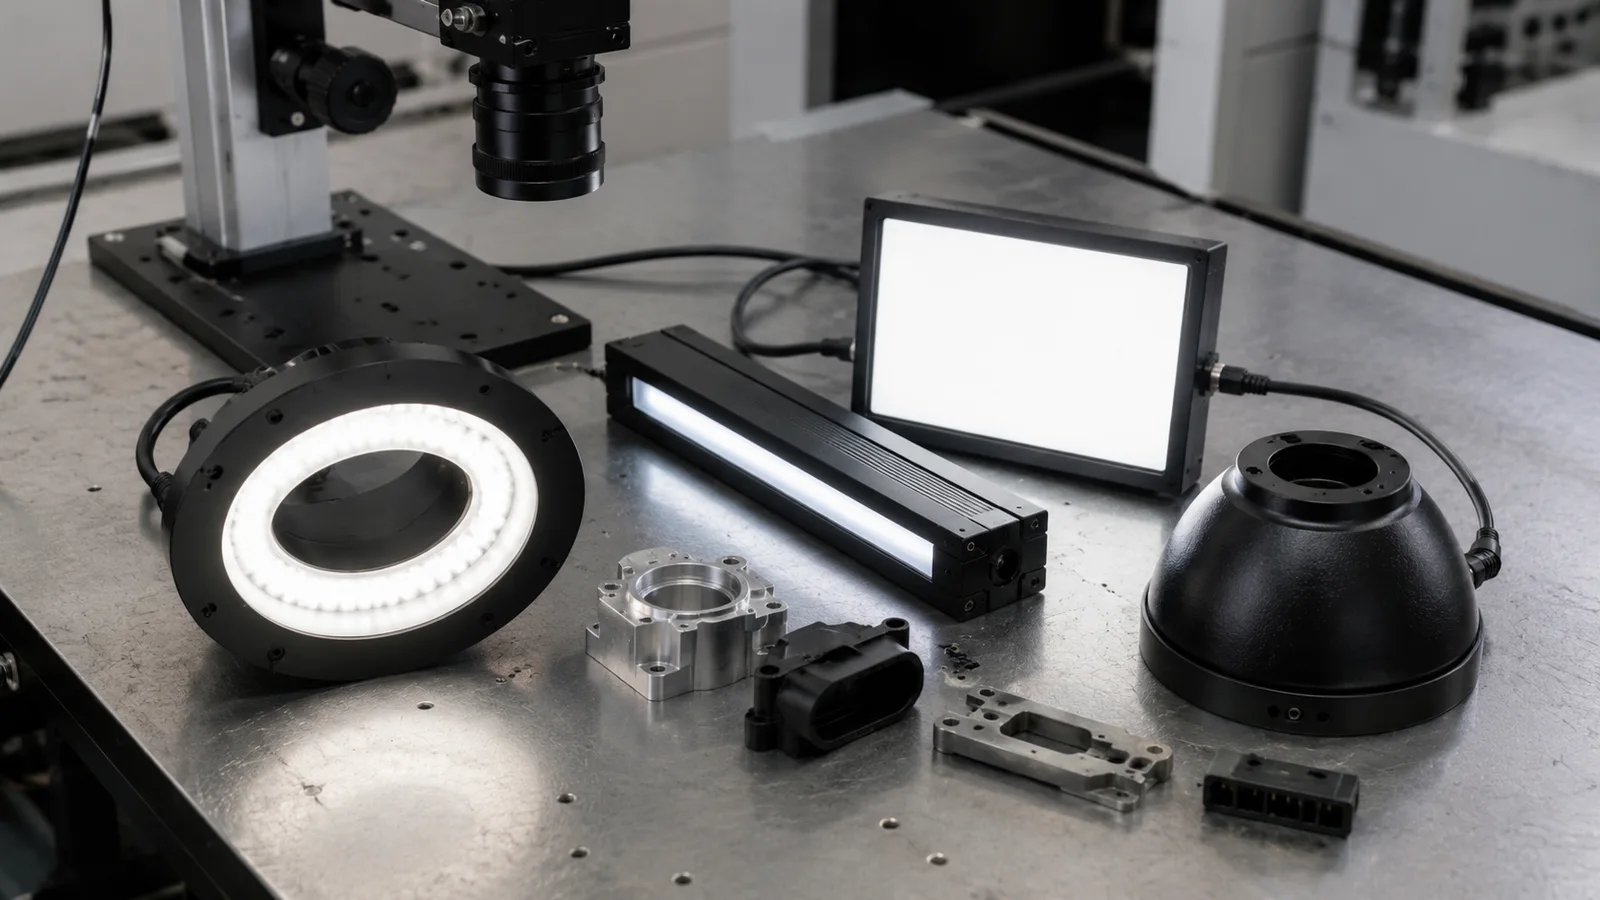
機器視覺照明在軟體運作之前產生對比。
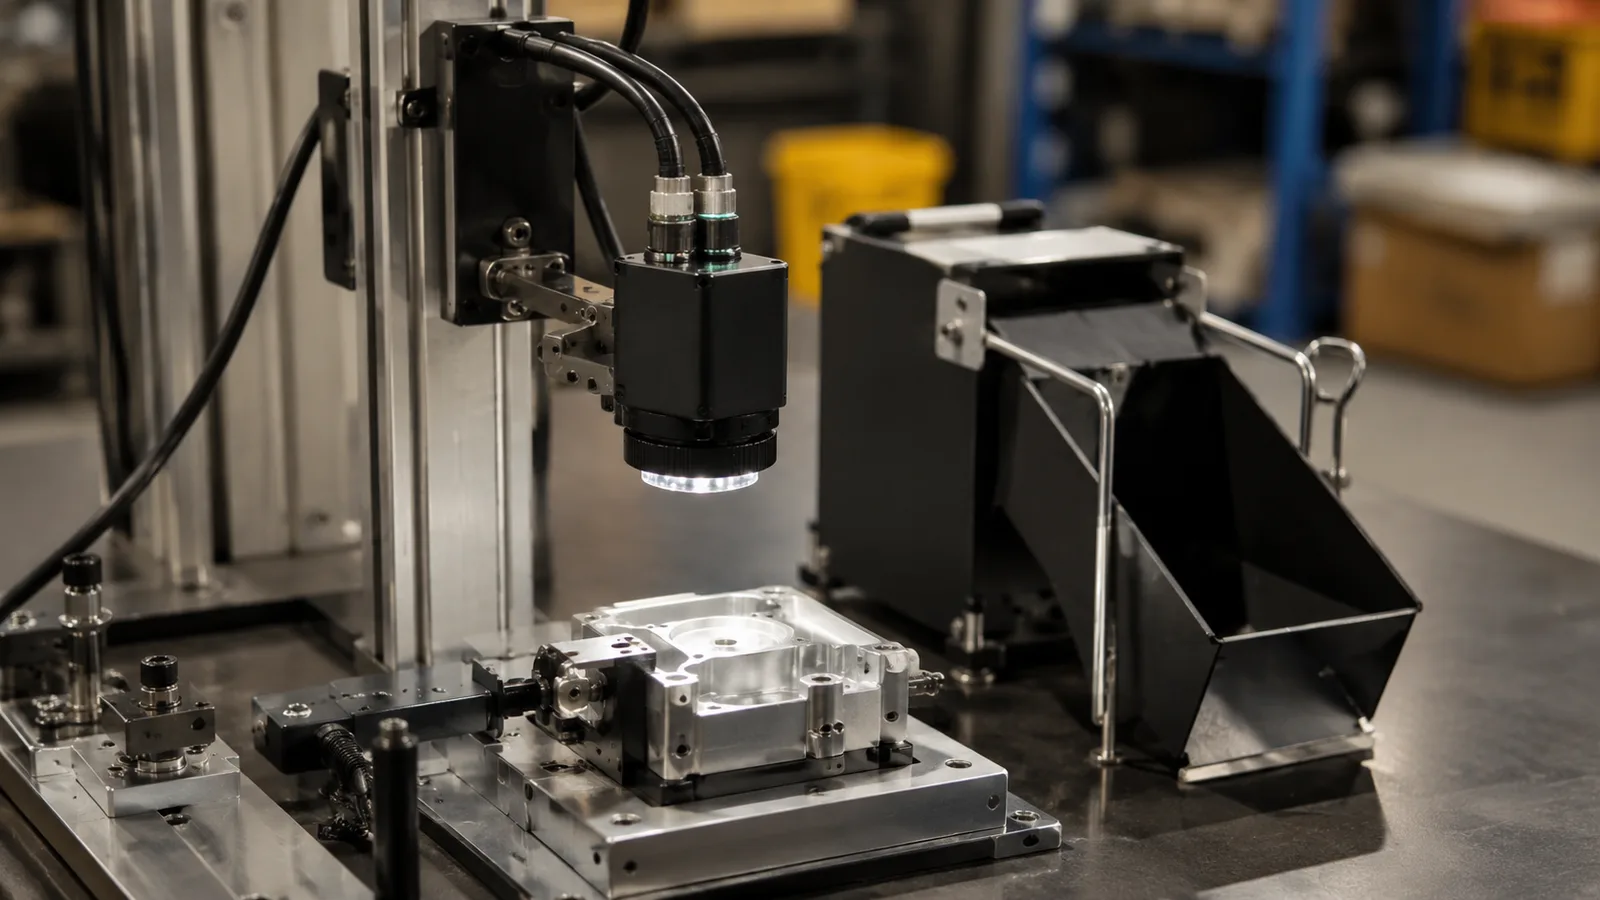
當偵測邏輯保持不變、輸出簡單且偵測站不需要單獨的 PC 時,智慧型相機非常有用。
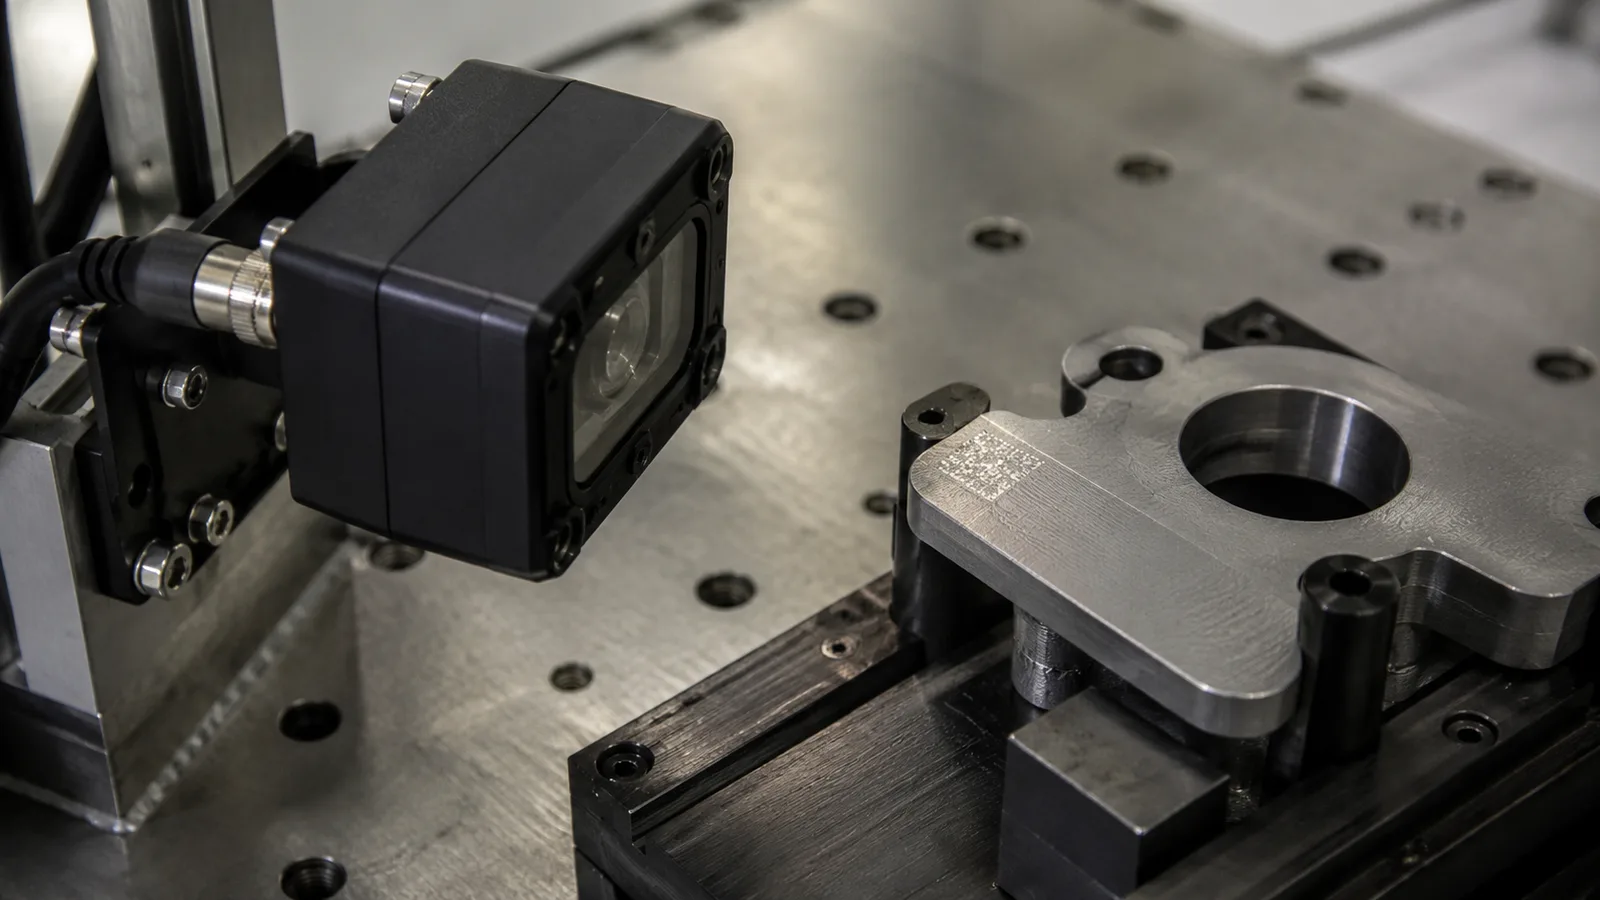
DPM 條碼讀取很困難,因為條碼對比度取決於標記方法、表面光潔度、照明角度、相機距離和零件移動。
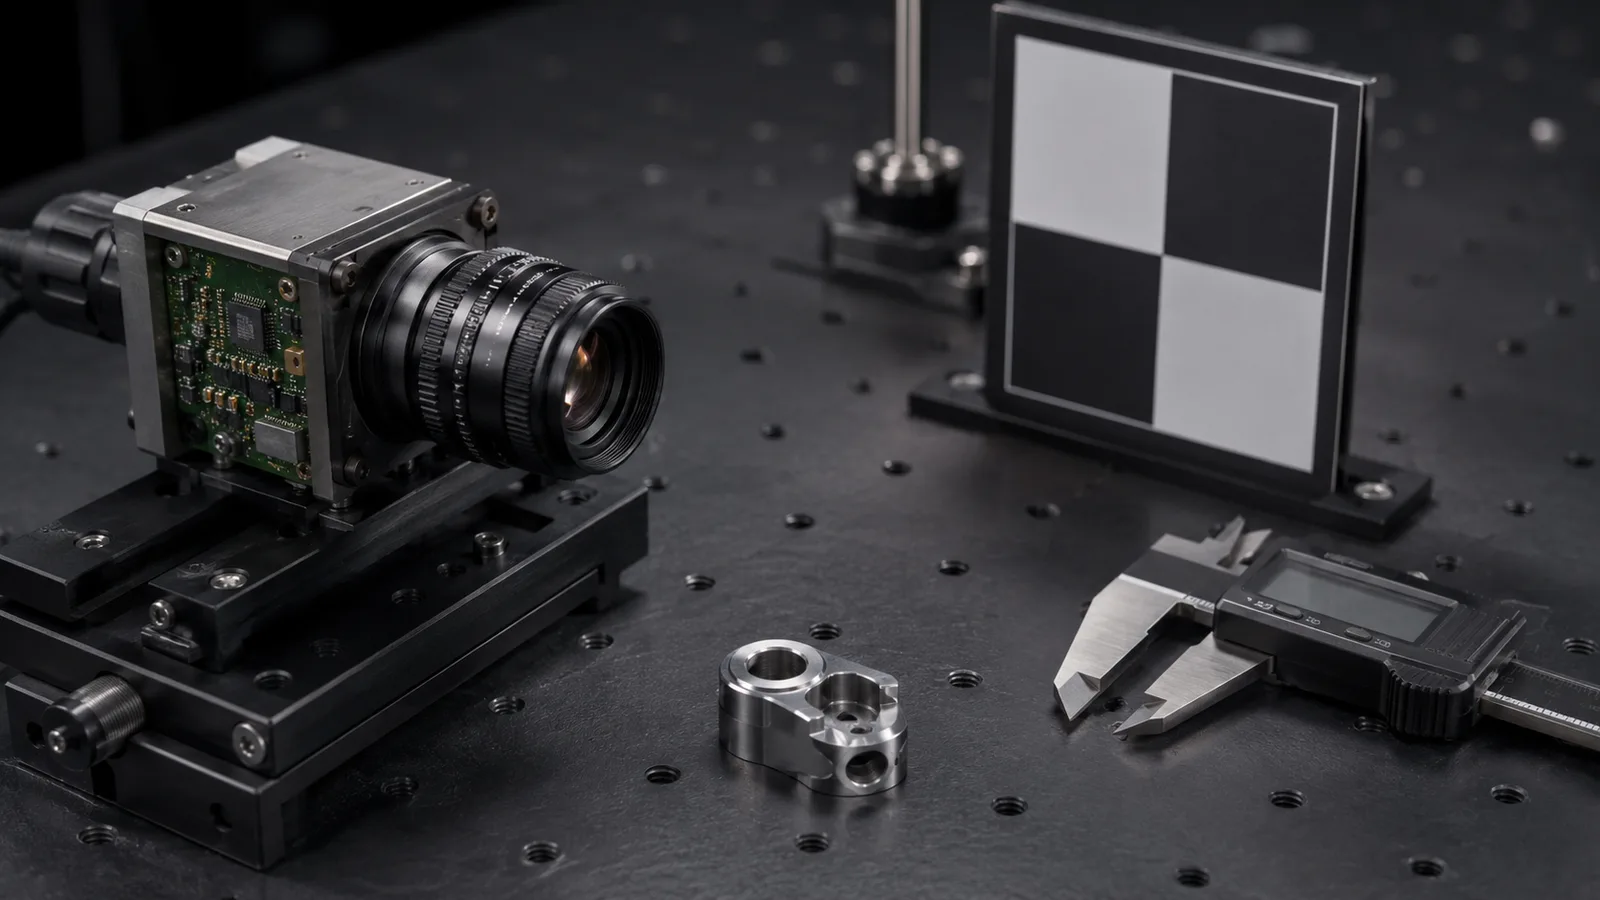
解析度應根據所需視場內的最小特徵進行估計,然後根據鏡頭品質、運動模糊、照明對比度和公差裕度進行檢查。
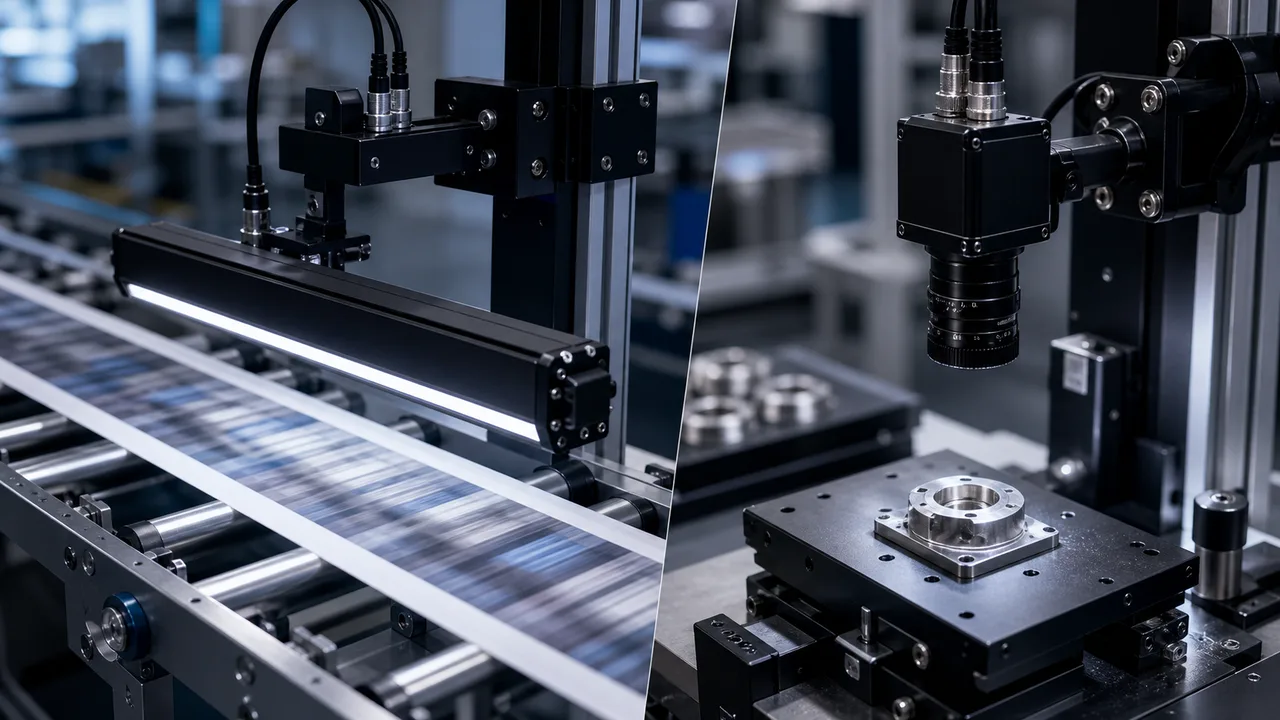
當零件可以停止、停在索引站或在一幀中捕獲時,請使用區域掃描相機。
首先透過驗證真實缺陷的對比來選擇機器視覺照明。
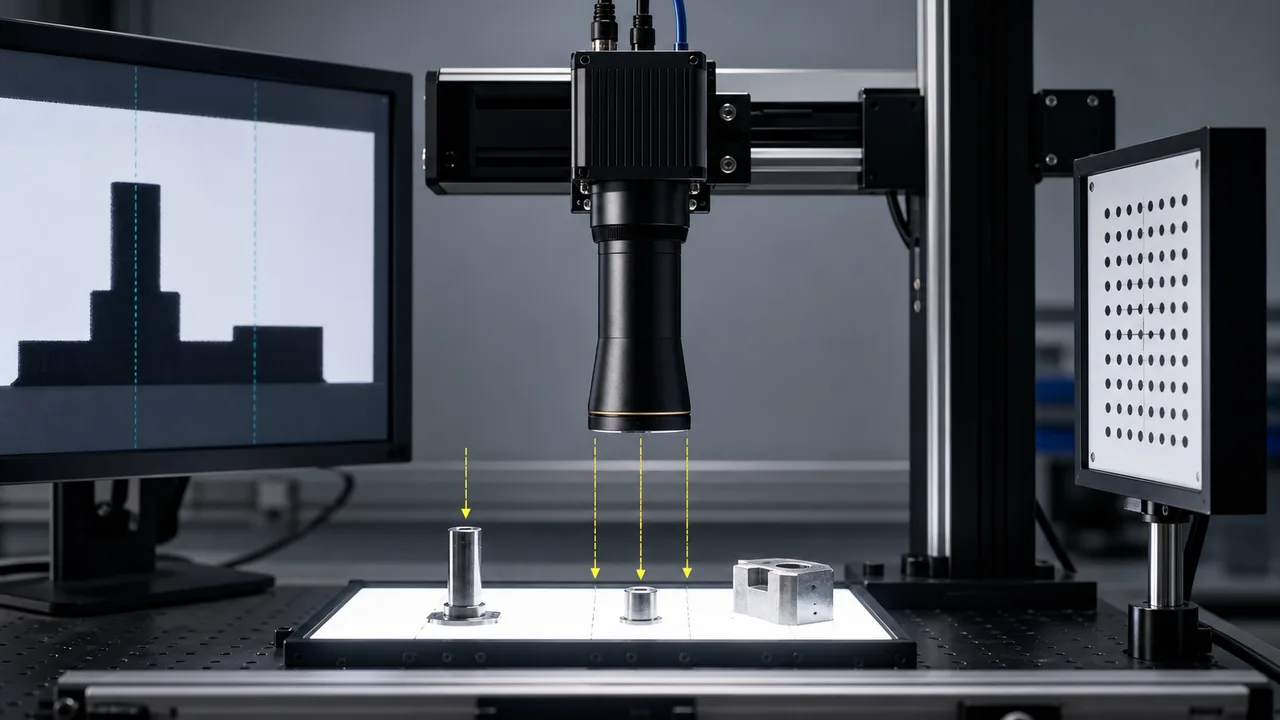
當零件高度或位置變化所造成的透視誤差可能改變測量結果時,使用遠心鏡頭是合理的。
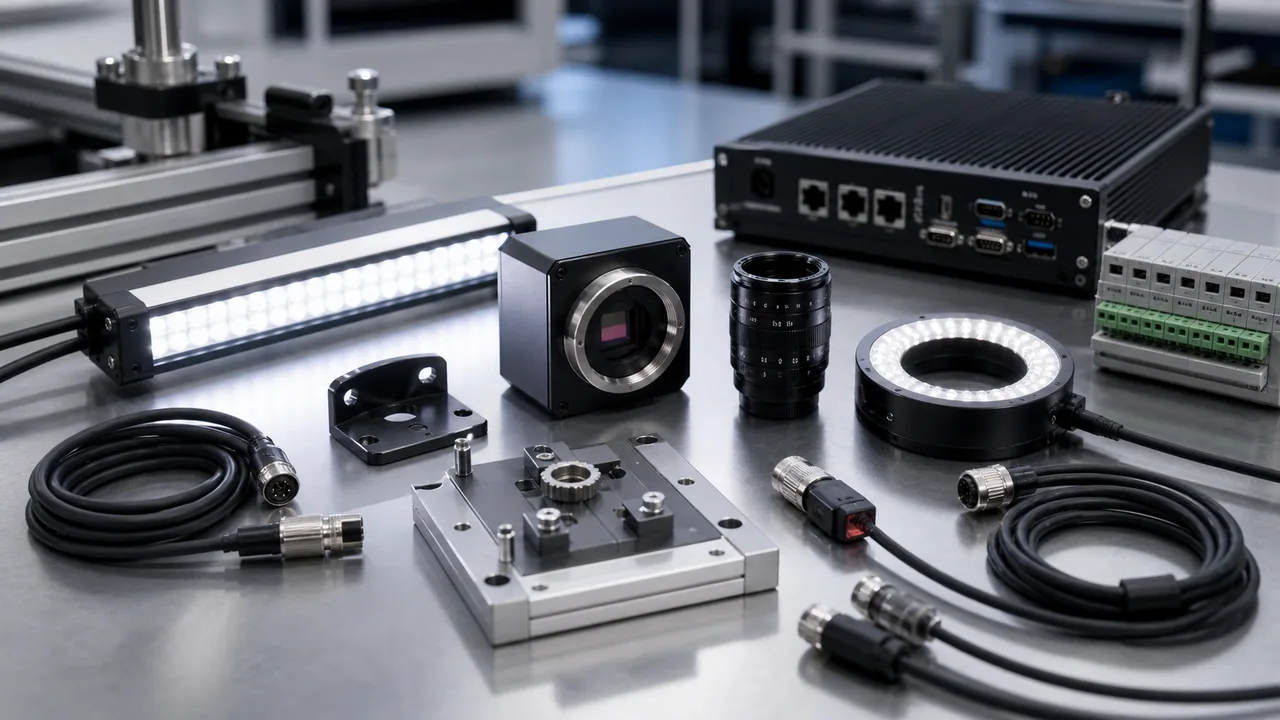
機器視覺系統是一個訊號鏈:工件夾具和觸發器呈現零件,照明產生對比度,鏡頭和相機捕捉證據,軟體做出決定,控制器/I/O 發送結果。
靈活的送料器選擇從五個輸入開始:零件行為、拾取面、托盤面積、循環時間和機器人容差。
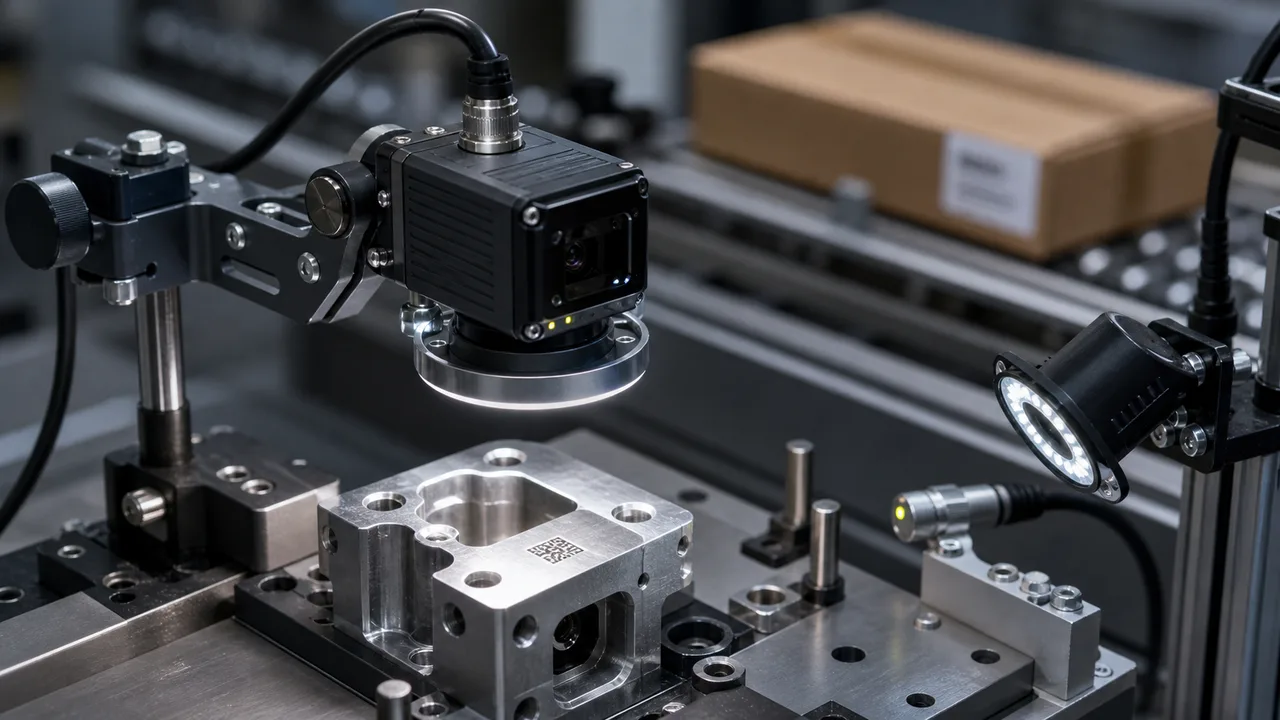
固定式工業條碼閱讀器應從最壞情況的代碼樣本中選擇,而不是從最好的打印標籤中選擇。

工業計量的生產就緒世界模型不應直接從產生的影片估計尺寸。
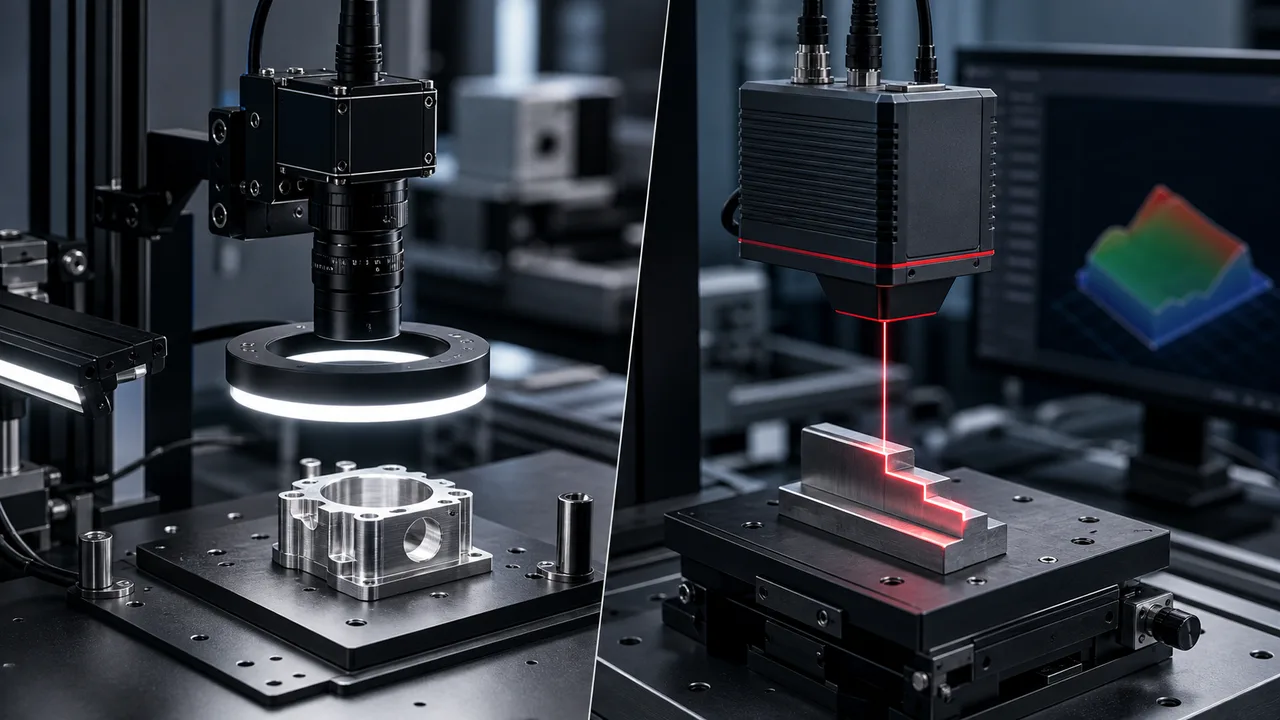
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。
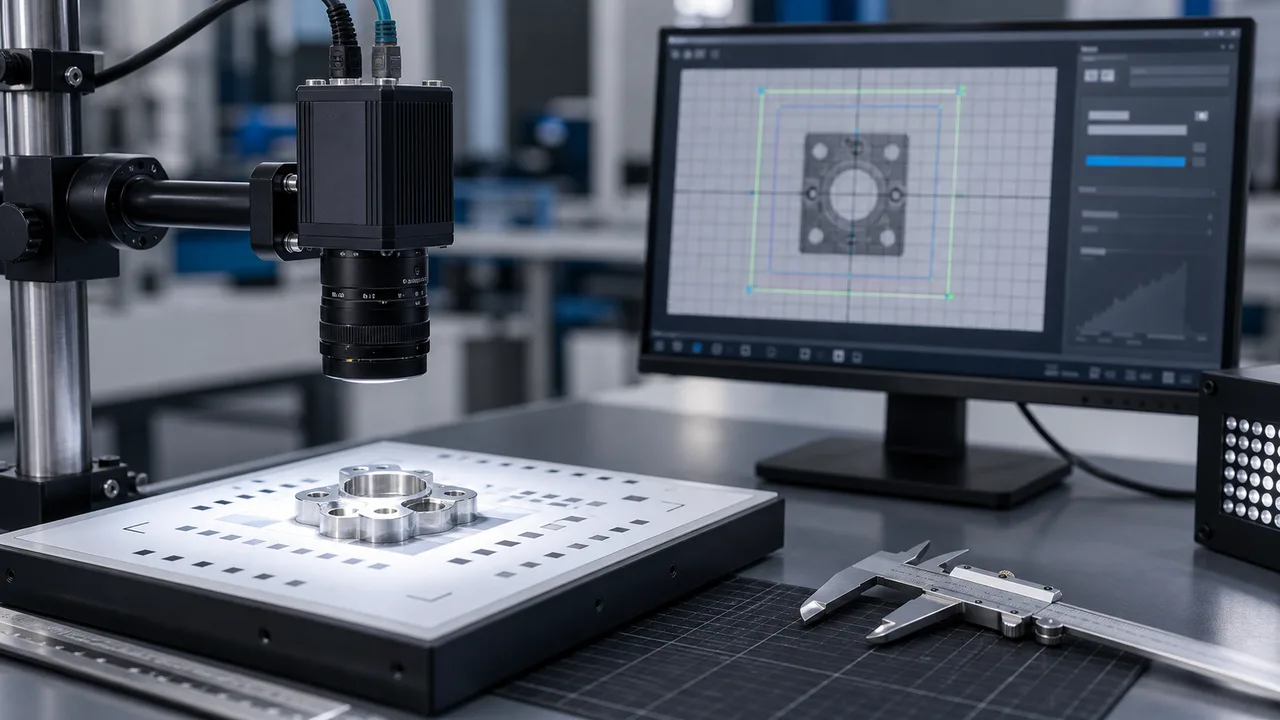
對照工業相機時,不要先從型號入手。
通過將所需的視場除以可用像素來估計機器視覺相機解析度,然後檢查所得像素大小是否可以支持最小特徵、測量公差和算法餘量。
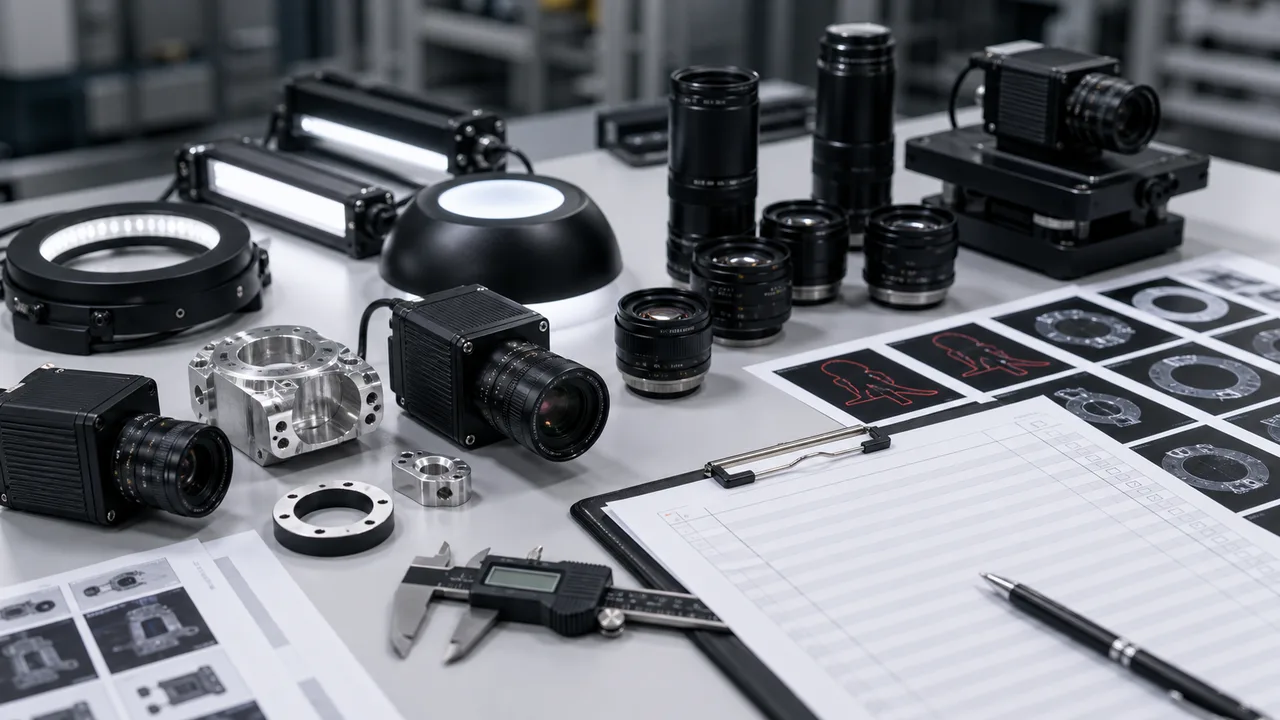
判斷機器視覺相機供應商,應看其如何處理實際檢測依據,而不是相機目錄的大小。
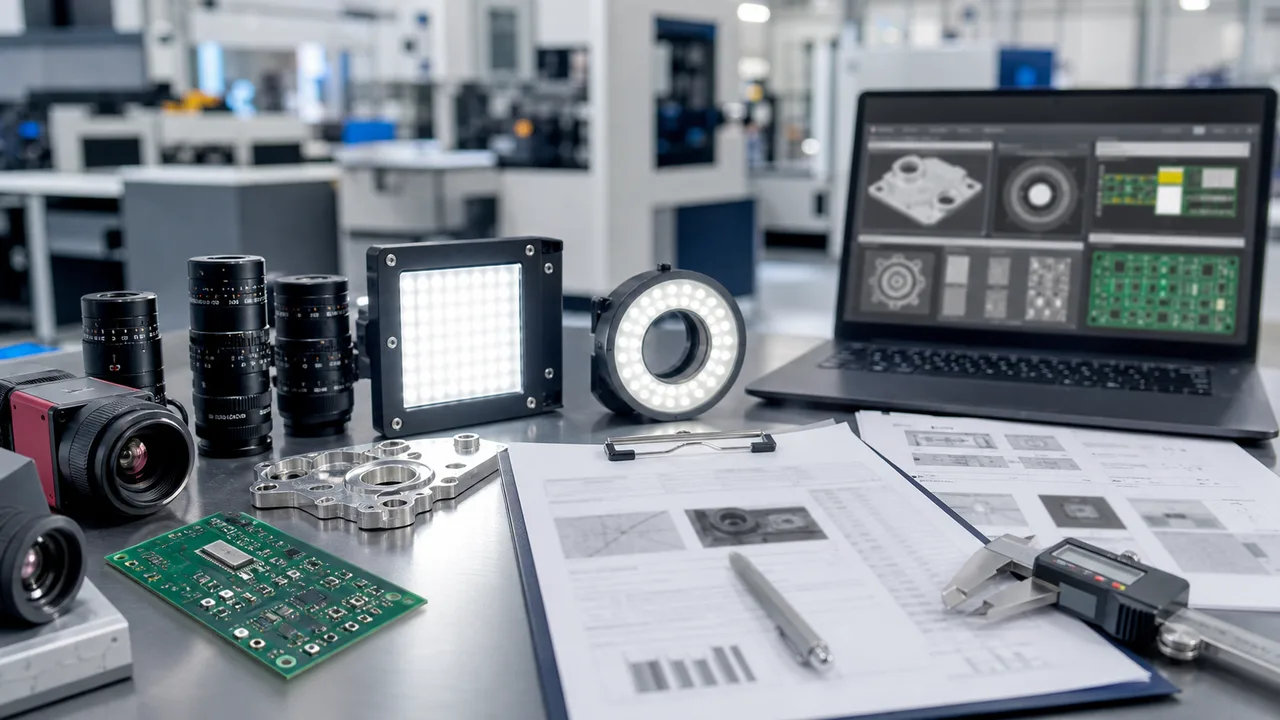
合適的機器視覺供應商應能根據樣品依據提出完整配置:相機、鏡頭、照明、讀碼器、3D 設備、控制器、I/O 和驗收測試。
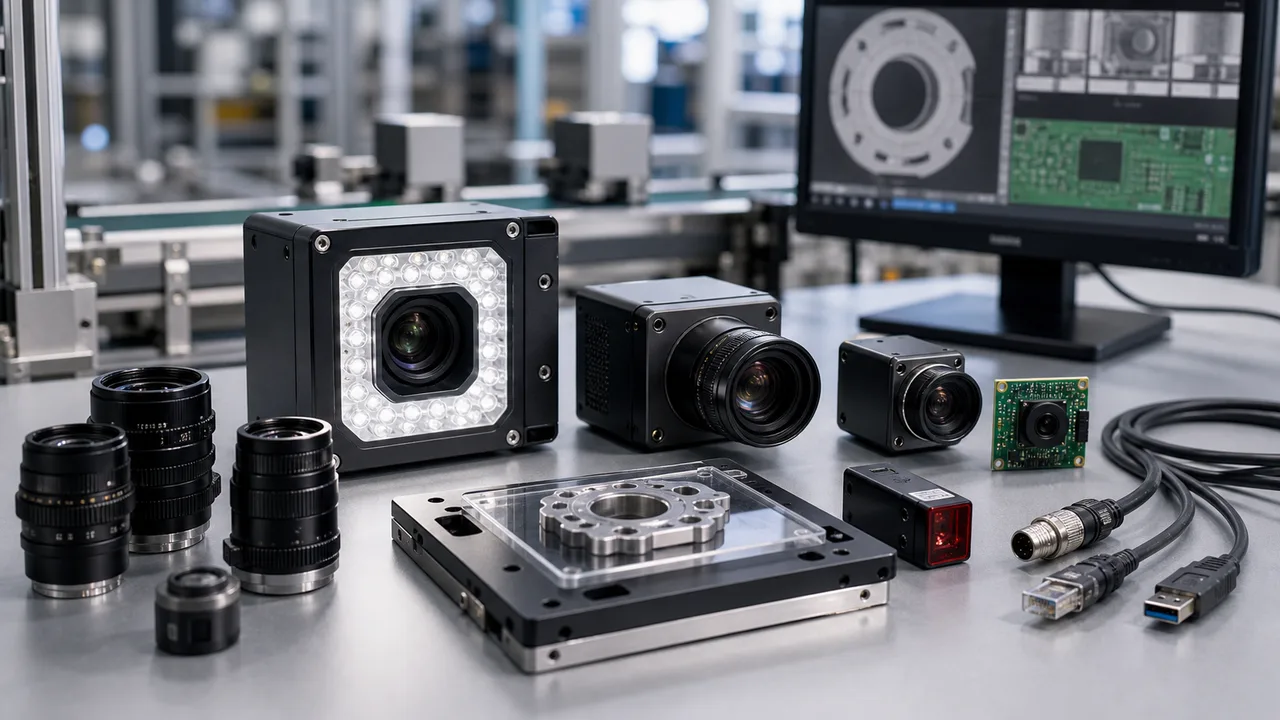
用於機器視覺的工業相機應從檢查物理中選擇:FOV、最小特徵、運動速度、快門類型、感測器尺寸、鏡頭路線、介面、觸發時序和照明。
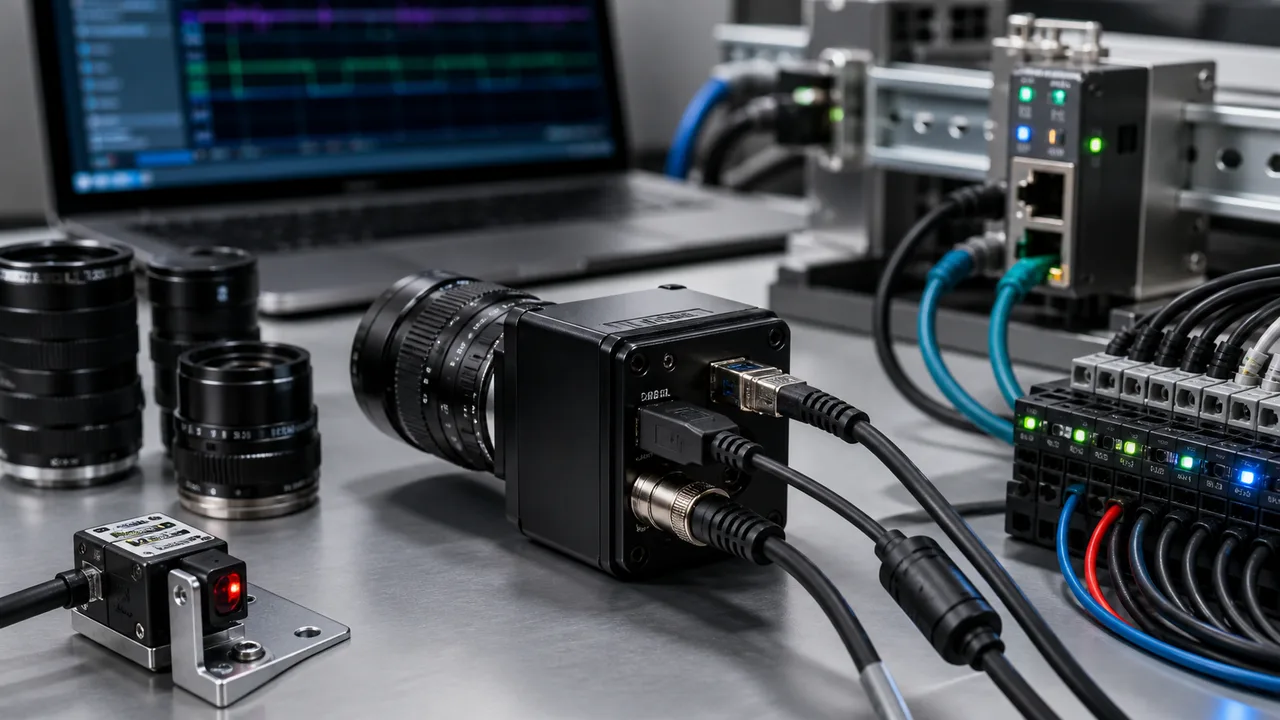
應依整機架構選擇工業相機介面。
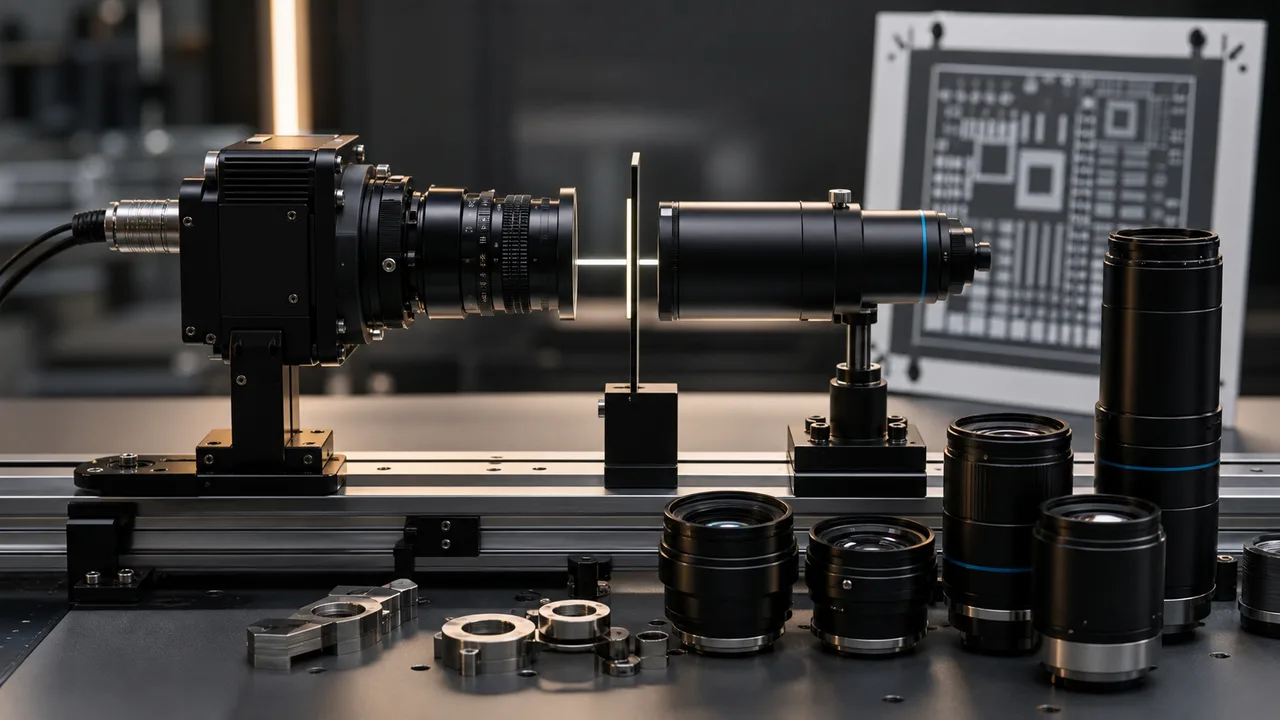
首先從視野、感測器尺寸和工作距離來選擇機器視覺鏡頭。
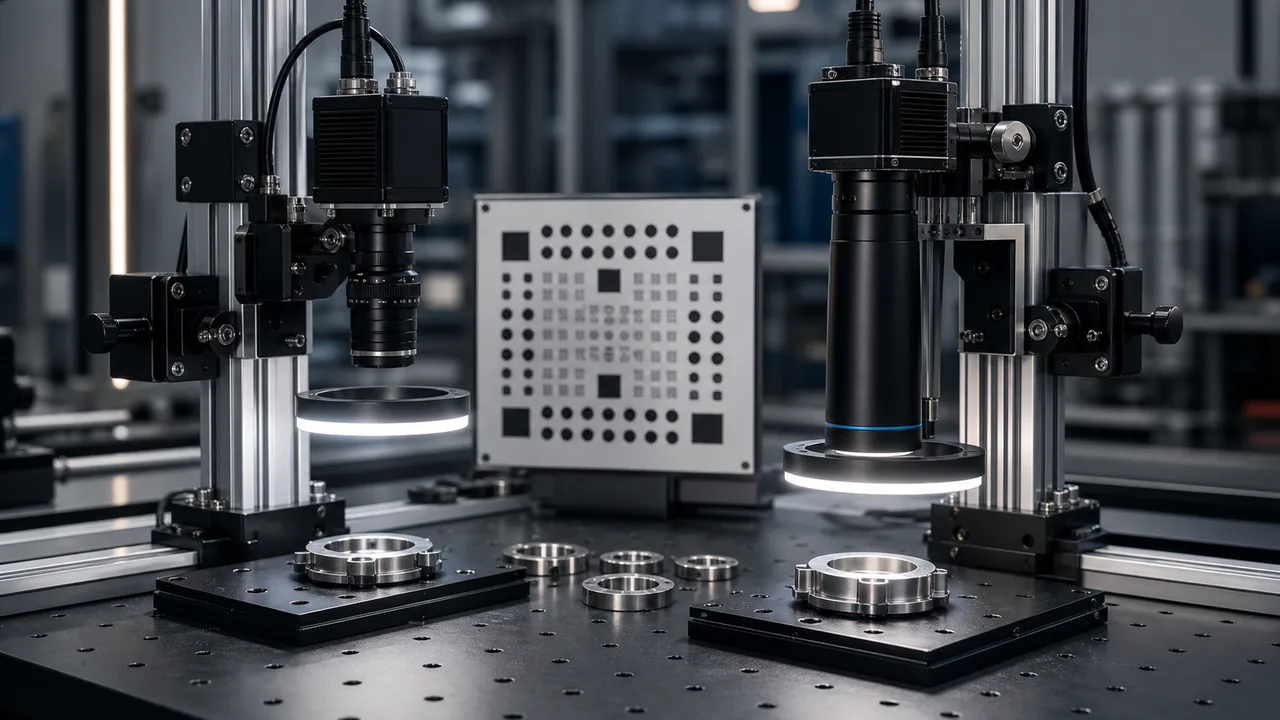
當任務是有無檢測、缺陷檢測、朝向判斷或精度要求較寬鬆的定位,且透視誤差不影響判定時,可用普通機器視覺鏡頭。
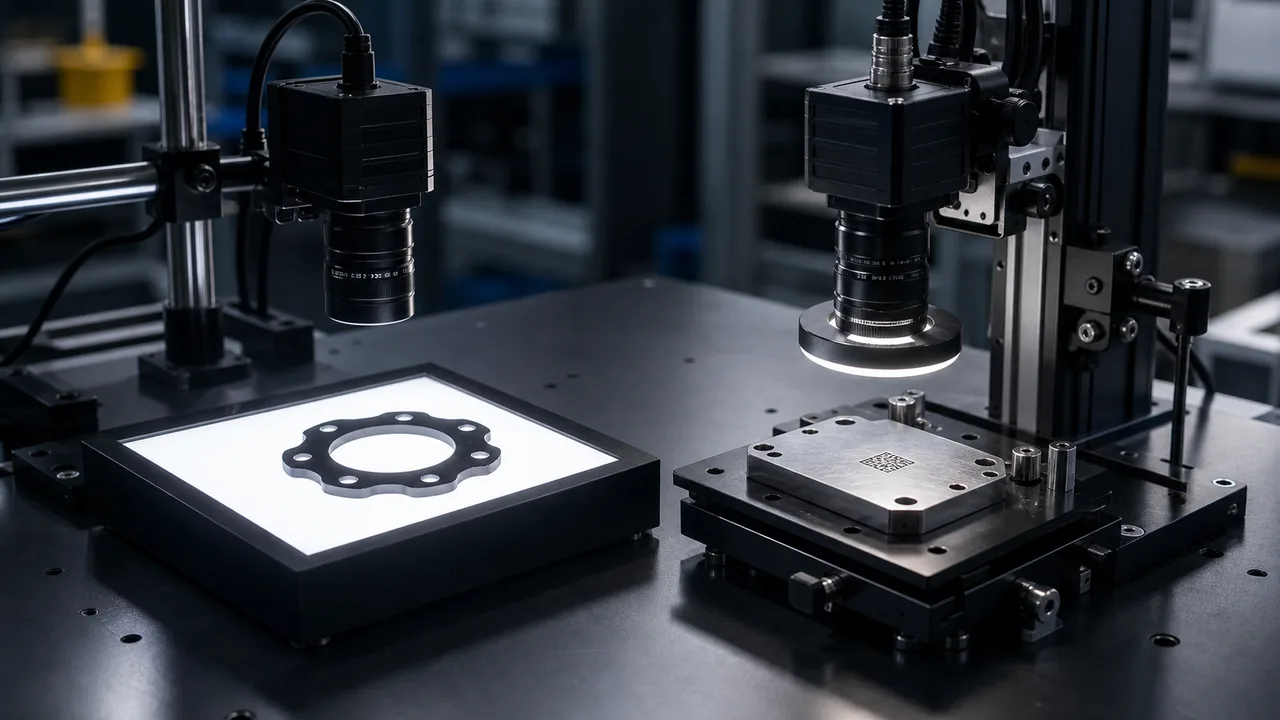
當決定取決於輪廓、邊緣、孔或間隙輪廓時,請使用背光。
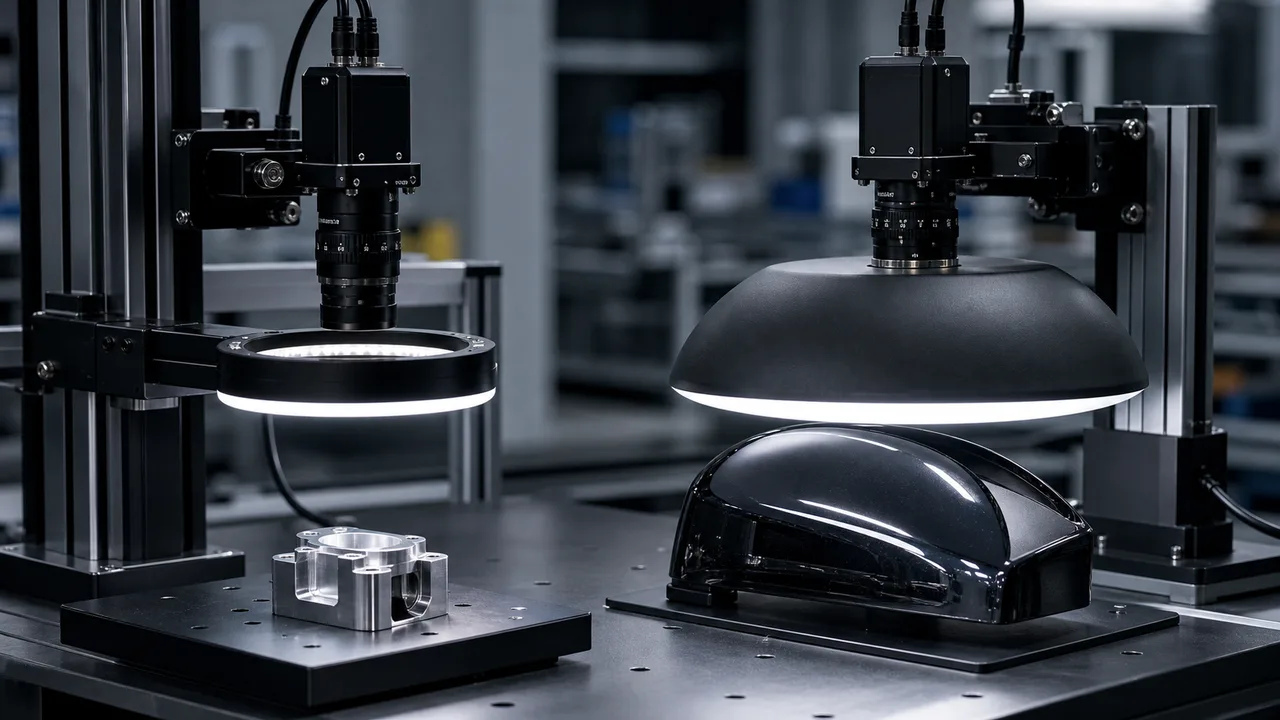
當零件反射率不高且安裝空間有限時,使用環形燈進行一般檢查。
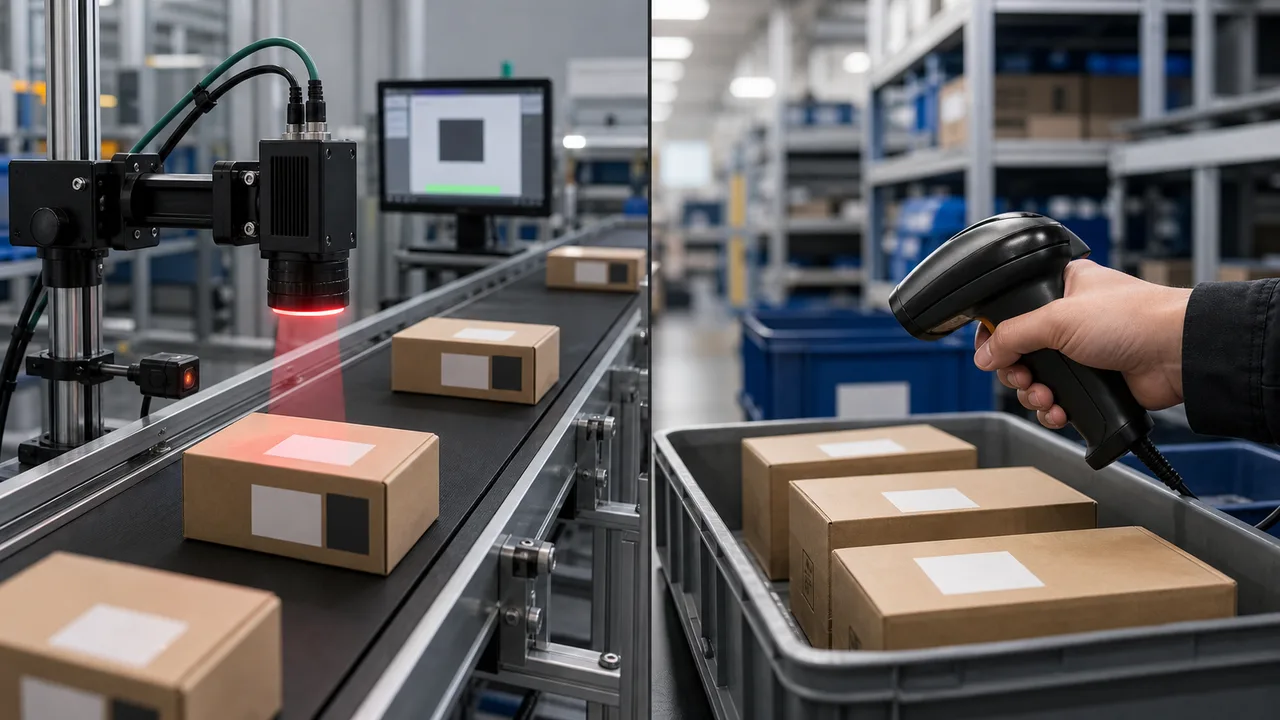
當讀碼必須自動完成、結果可重複,並與 PLC 或資料庫輸出關聯時,應使用固定式讀碼器。
生產用讀碼器應根據生產讀碼成功率與整合要求選擇,不能只看掃描器品牌。
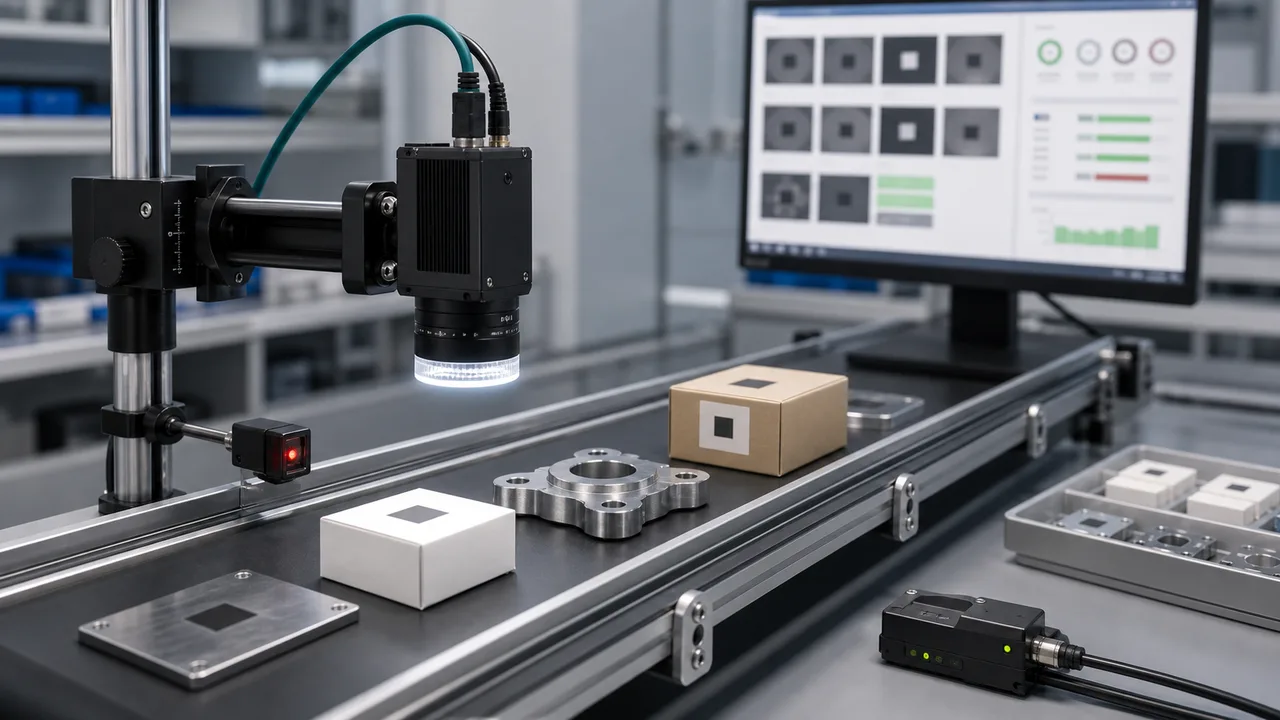
應根據實際條碼樣品和產線條件選擇工業讀碼器:條碼類型、模組尺寸、印刷或標記品質、速度、讀取距離、照明、觸發及輸出協定。
DPM 條碼讀取應從帶實際標記的工件出發規劃,而不能只看條碼類型。
固定安裝條形碼讀取器設置應從讀碼成功率目標向後進行規劃。
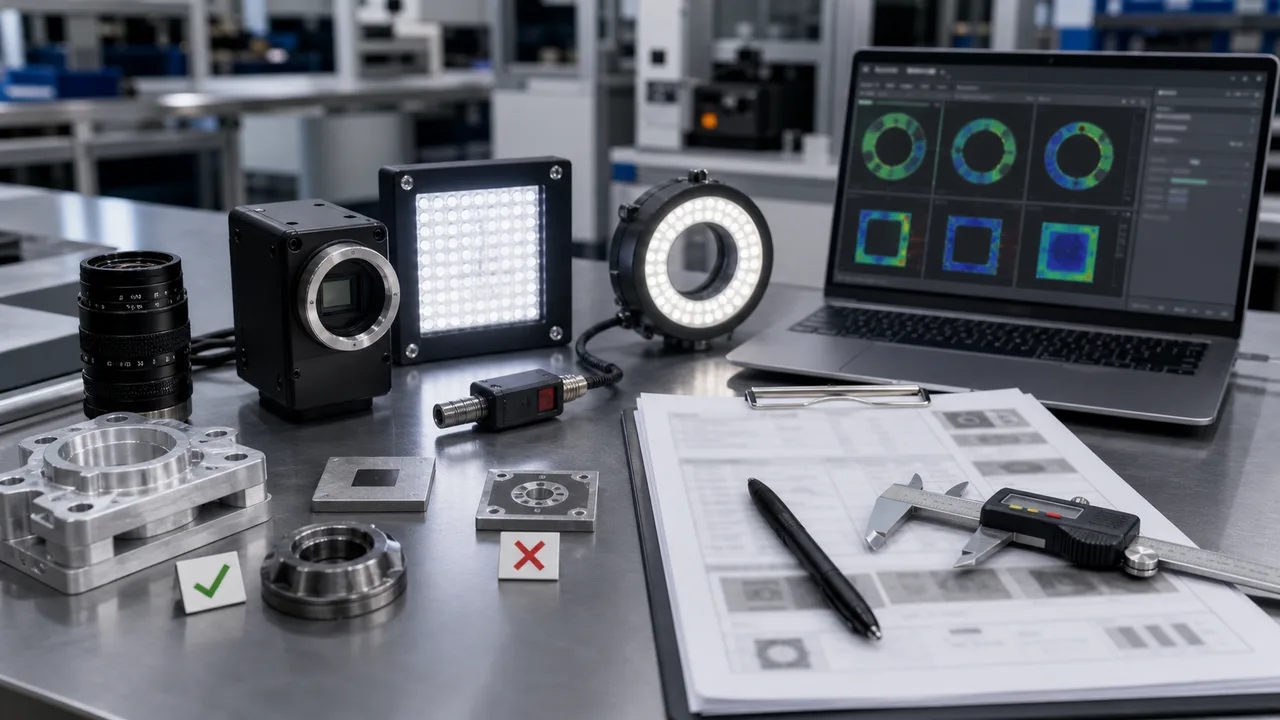
有效的視覺檢測 RFQ 應定義生產中需要作出的檢測判定,而非只問相機價格。
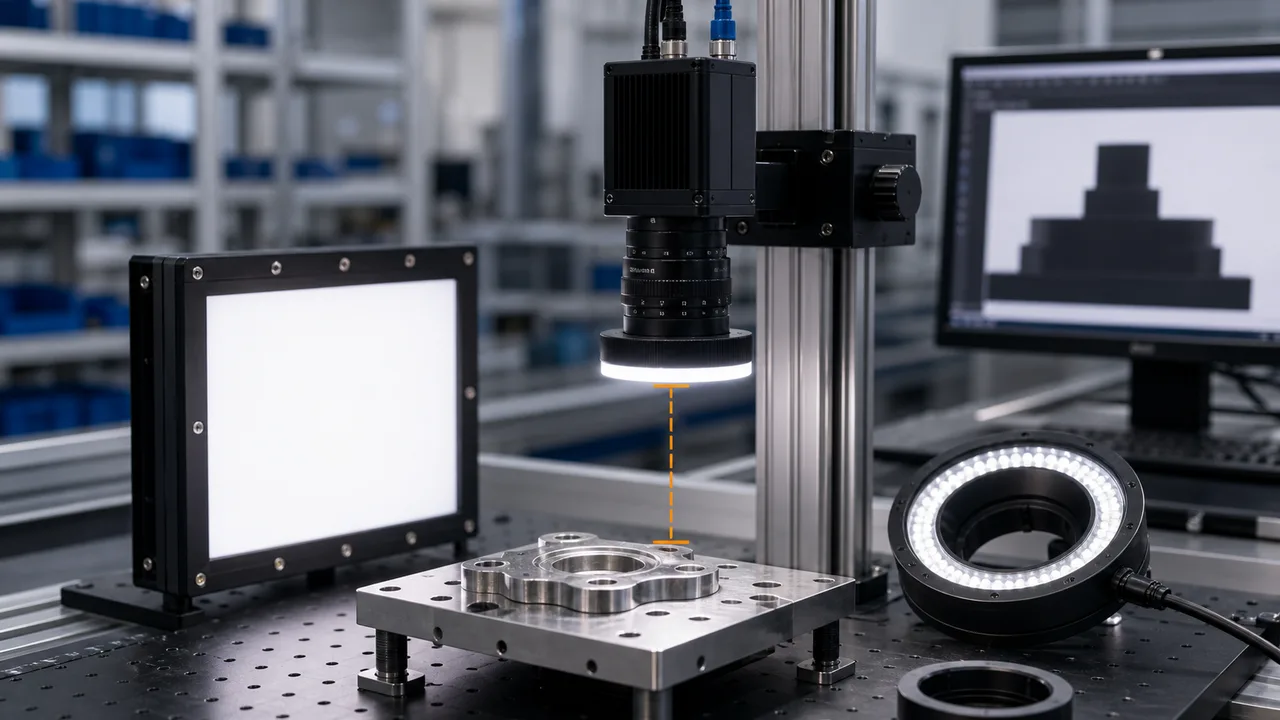
工作距離是鏡頭到零件的物理距離,直接影響鏡頭選型、視野、照明角度、治具周邊空間、焦點穩定性和量測重複性。
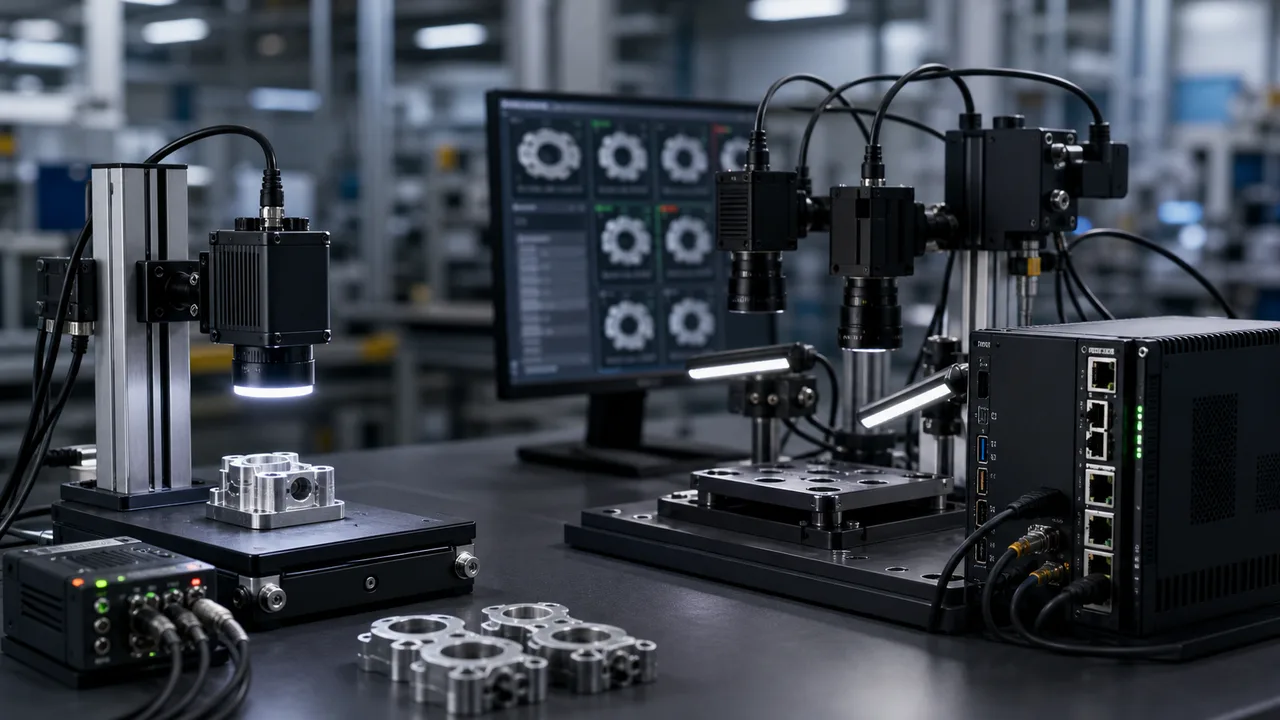
當檢測可在單個工位內完成、合格/不合格邏輯簡單、I/O 較少且需要快速維護時,適合使用智慧相機。
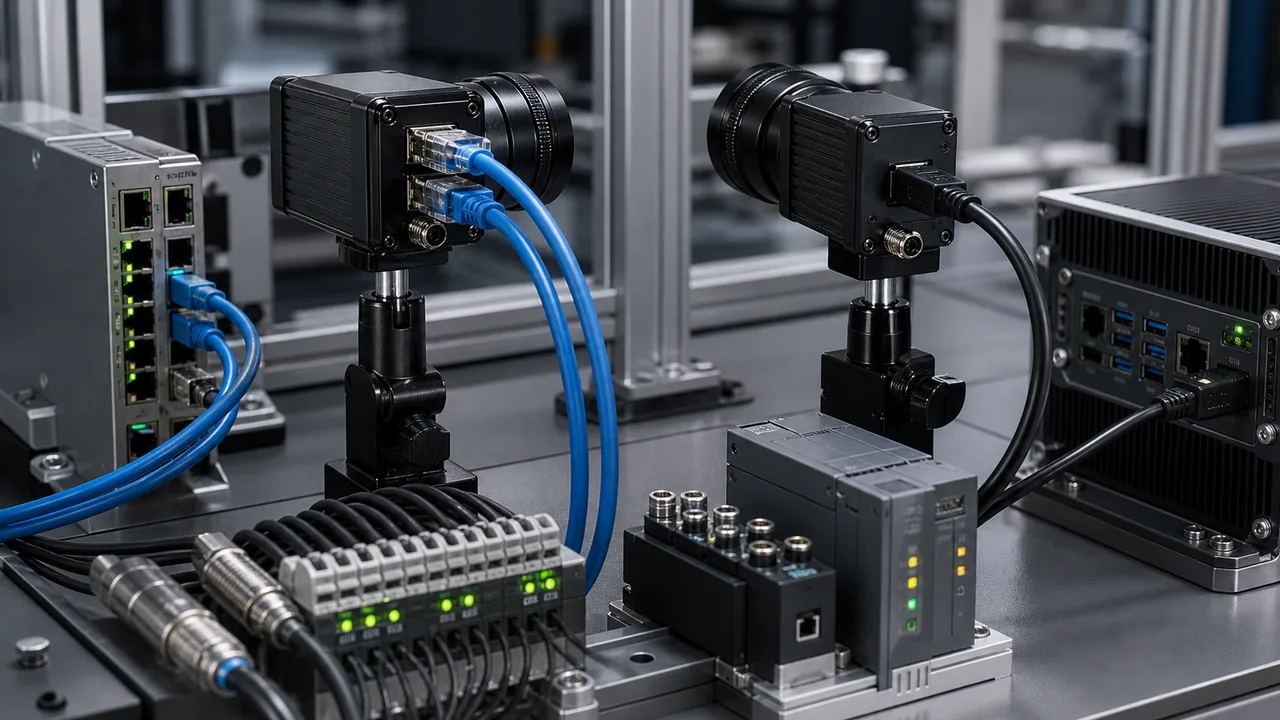
相機距離主機較遠、工站分散配置或工業網路佈線重要時,選擇GigE。
透過將輪廓寬度、高度範圍和移動部件所需的 Z 重複精度相匹配來選擇雷射輪廓儀。
線掃描相機照明設定應首先圍繞材料速度和曝光進行設計。
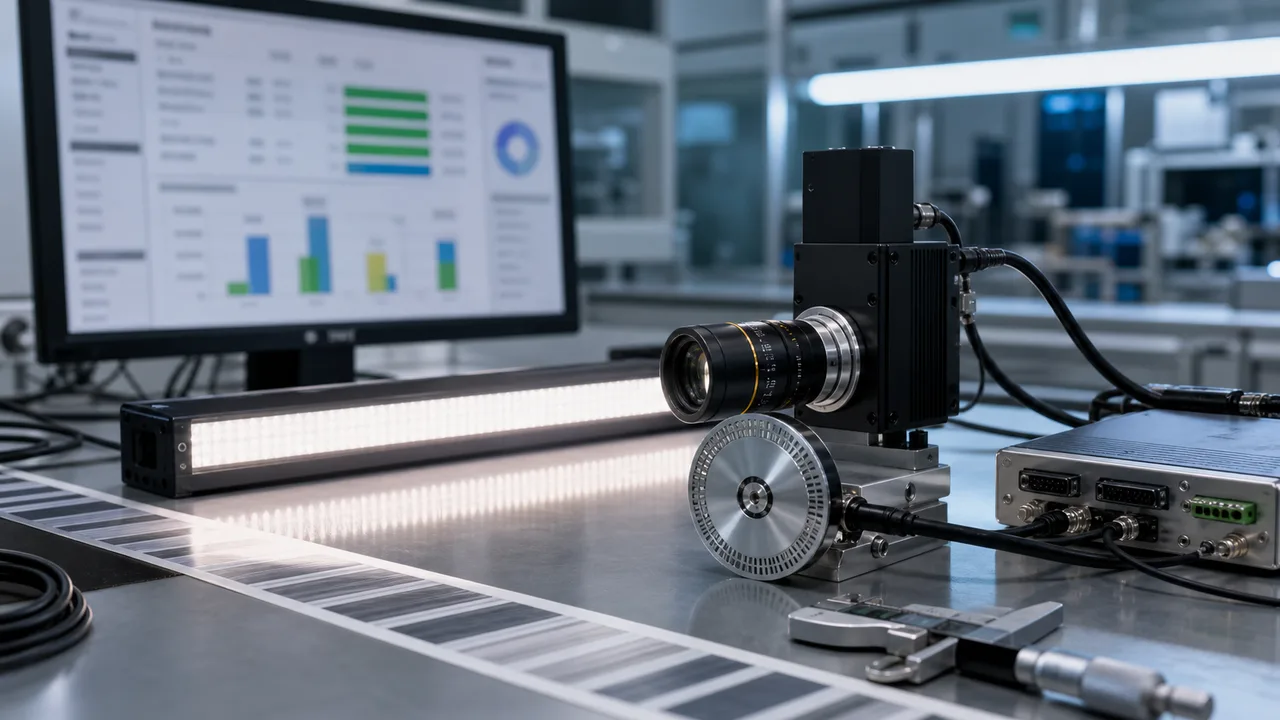
線掃描相機的價格取決於完整的偵測路線,而不僅僅是相機機身。
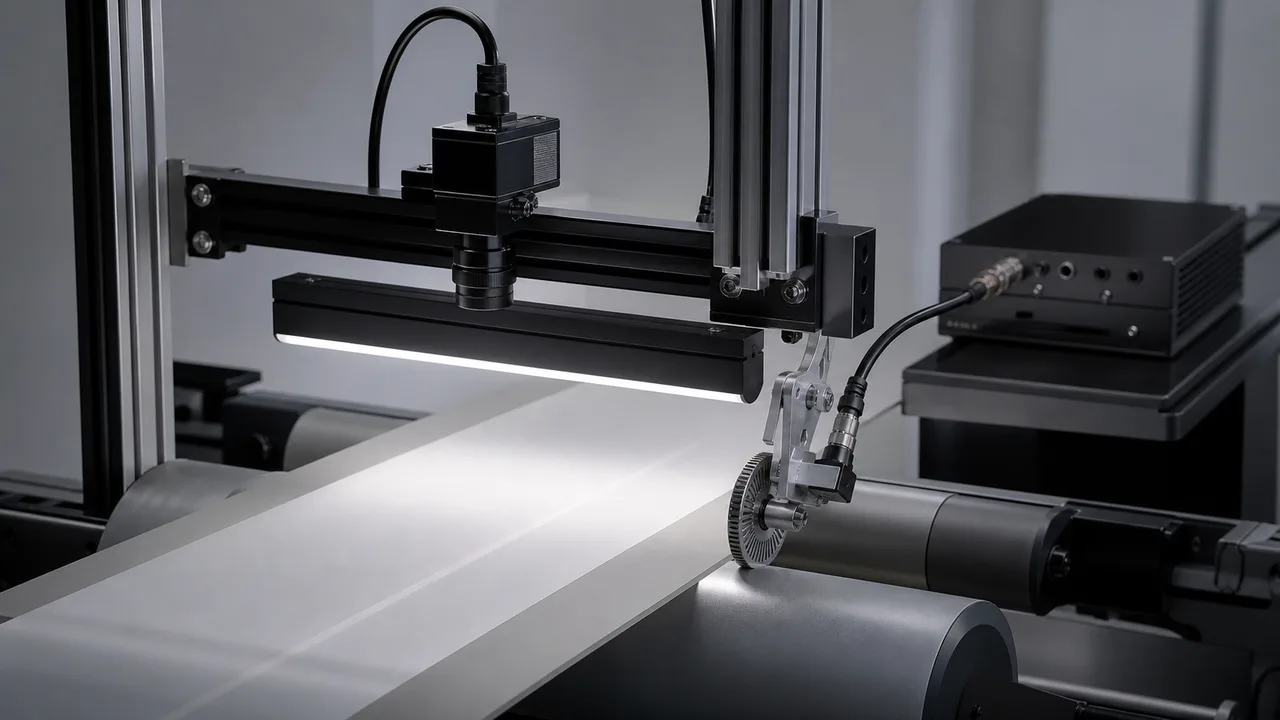
當材料速度變化或影像幾何形狀必須保持穩定時,具有編碼器輸入的線掃描相機非常有用。
應從哪些工件必須判不良並剔除的決策反推系統設計。
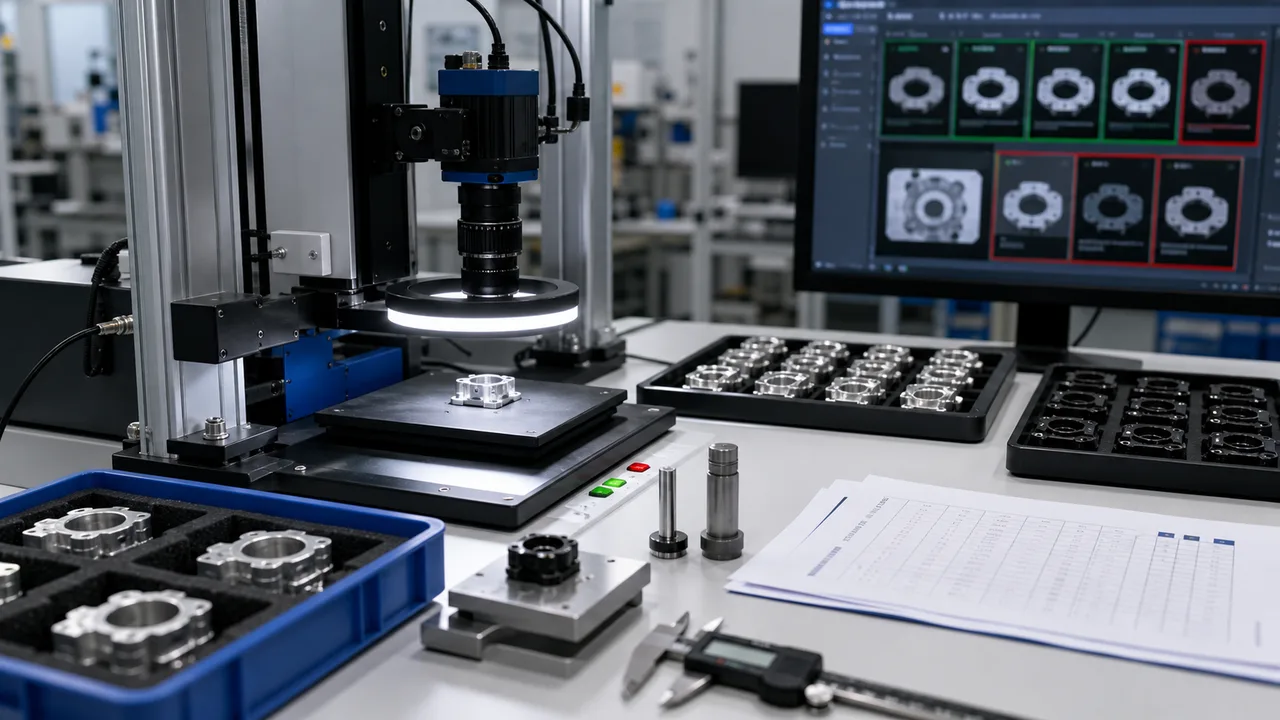
機器視覺驗收測試應該證明可重複的生產證據,而不僅僅是成功的演示圖像。
常見問題
零件、公差或光照條件還沒想清楚時,先看這些指南。
請發 OK/NG 樣品、影像、公差、線速度、安裝空間和輸出介面。
最終配置要在確認樣品影像、速度、公差和安裝條件之後才能確定。