
日本語の選定ルート
良品/不良品サンプル画像を準備
フレキシブルフィーダー ロボット
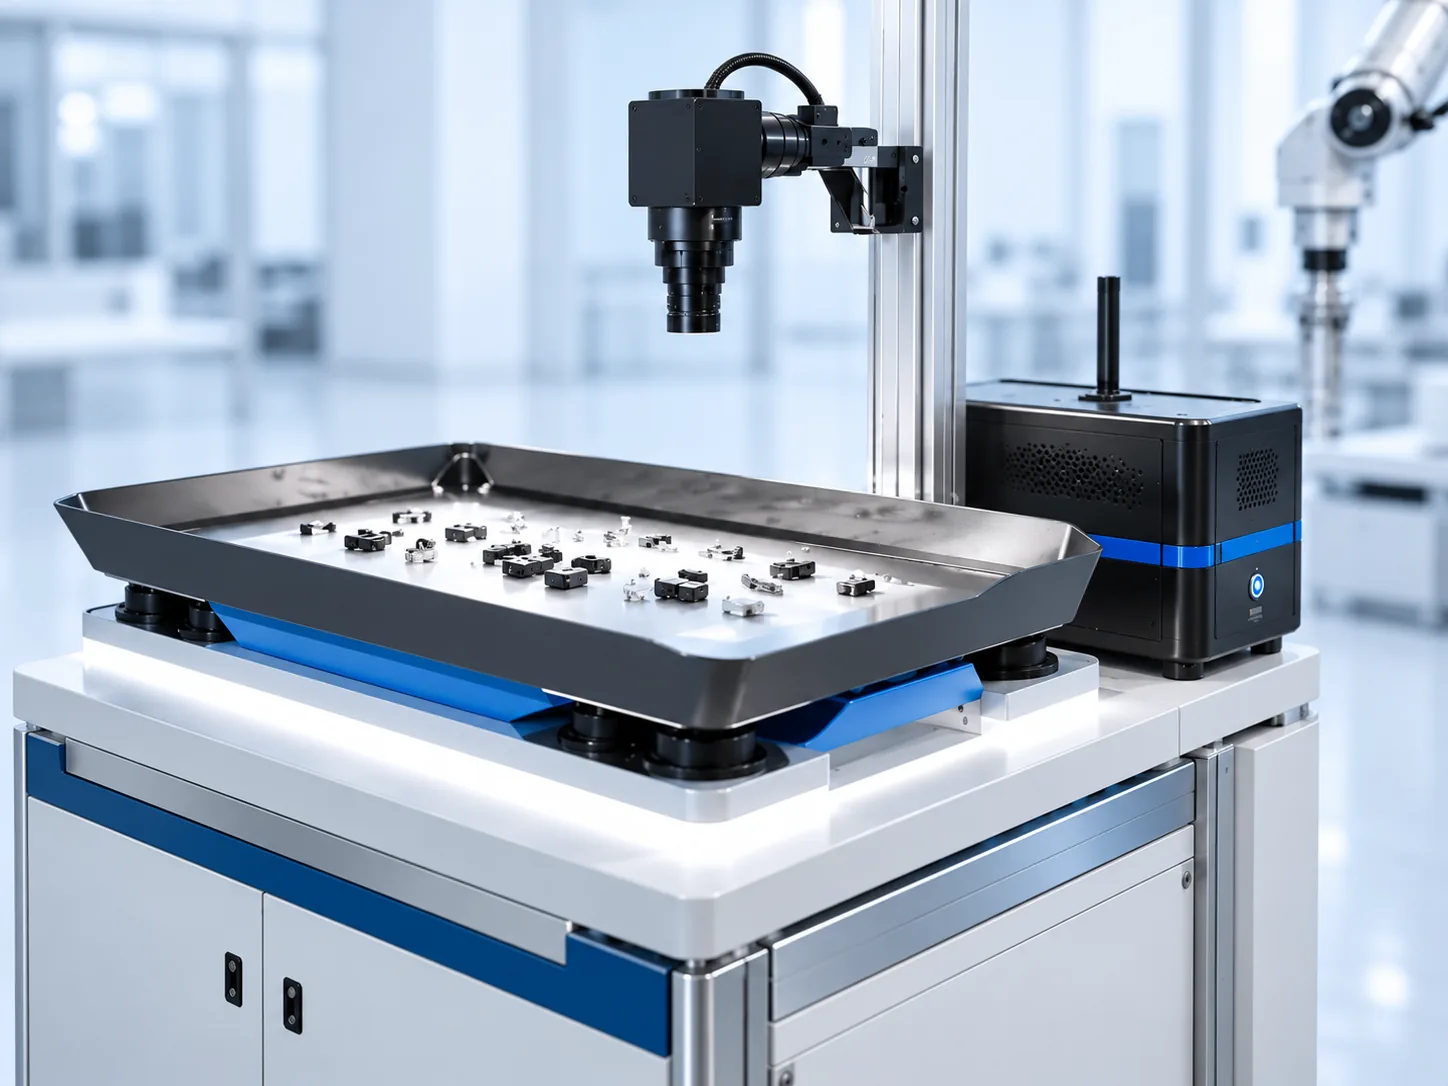
フレキシブルフィーダーは部品を分離し、カメラとグリッパーが扱える姿勢で供給するために選びます。付着、転がり、部品の挙動、把持許容差を調べ、供給皿の容量だけでなく撮像とロボットを含む一連の動作を確認してください。
良品/不良品サンプル画像を準備
視野、ワーク距離、許容差、速度を確認
照明、光学、トリガー、I/Oを同時に検討
Deyi Visionは検査対象、表面状態、動き、光学、照明、トリガー、接続条件をまとめて確認してから部品構成を提案します。
カメラの定格レートとロボット速度だけでは設備処理量を求められません。実際の把持機構と投入量で、取出し完了間隔と次動作を止める区間を測ります。フィーダー、カメラ、ロボットのサイクルを一体で測る
選定フロー
検査目的、制約条件、部品構成、サンプル検証を順番に確認します。
判断マトリクス
フレキシブルフィーダー ロボット
(English)
良品/不良品サンプル画像を準備 / 視野、ワーク距離、許容差、速度を確認
関連製品
関連用途
関連ガイド
仕様値は参照元の英語表記を保持しています。 English
| 型番 | 仕様項目 | 値 | 仕様の出典 |
|---|---|---|---|
| DEYI-F90 | 寸法 | 321 x 98 x 206mm | 参照型番: MZ-F90 供給元: Manztech / Manztek 仕様の出典 |
| DEYI-F90 | トレイ内寸 | 71 x 111mm | 参照型番: MZ-F90 供給元: Manztech / Manztek 仕様の出典 |
| DEYI-F90 | トレイ側壁高さ | Standard 19, 13 and 9mm, customizable | 参照型番: MZ-F90 供給元: Manztech / Manztek 仕様の出典 |
| DEYI-F90 | 適合ワークサイズ | 0.1-2mm | 参照型番: MZ-F90 供給元: Manztech / Manztek 仕様の出典 |
よくある質問
対象部品、欠陥、許容差、視野、ワーク距離、速度、インターフェース、既存モデルを共有してください。
写真、動画、良品/不良品、現行構成、設置制約、合格基準があると選定精度が上がります。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。