
選定基準
各カードは検索意図、RFQ入力、具体的な部品構成をつなぎます。
製品
カメラ、照明、レンズ、リーダー、3D、フィーダーから開始し、RFQ前に技術条件を確認します。
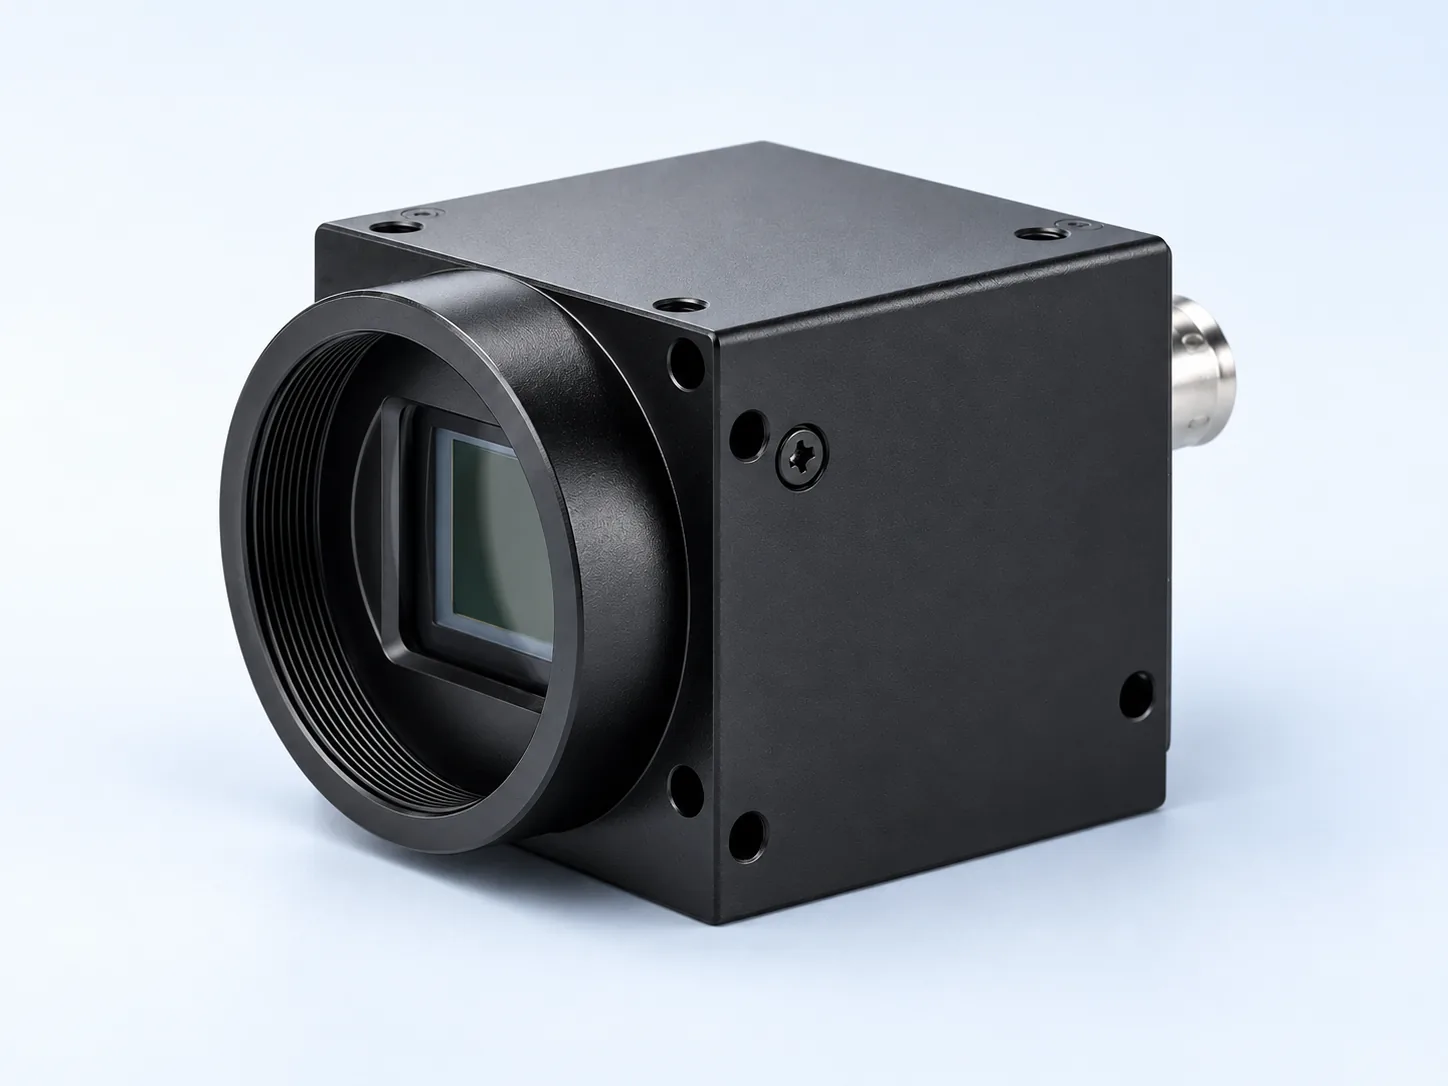
各カードは検索意図、RFQ入力、具体的な部品構成をつなぎます。
電子、自動車、包装、バッテリー、ウェブ材、測定、ロボットガイダンスに対応。
サンプル画像、許容差、ライン条件、連携条件を選定前に確認。
購入ルート
製品ルートは、製品カテゴリ、検査課題、証拠の有無を先に分けると選定が速くなります。
カメラ、照明、レンズ、リーダー、3D、フィーダーをRFQ入力と比較します。
表面、欠陥サイズ、速度、許容差、出力信号から開始します。
画像、ライン動画、参考型番を使って最初のルートを絞ります。
AIで作成または調整した選定用の図です。顧客への設置実績、実際の供給型式、検証済みの互換性を示すものではありません。
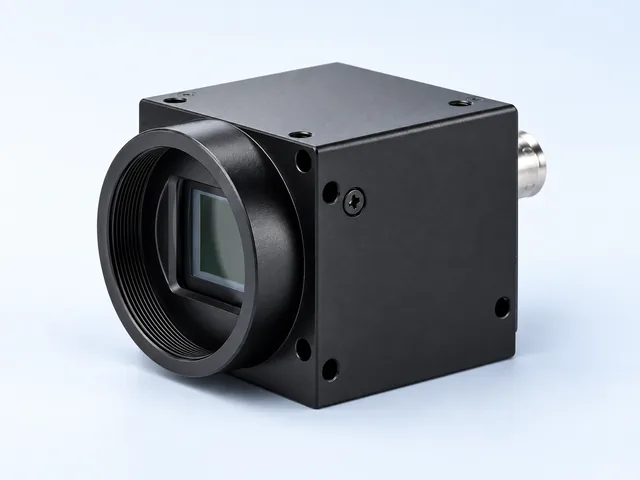
エリアカメラは視野、対象の動き、シャッター方式、必要な画素形式から選びます。
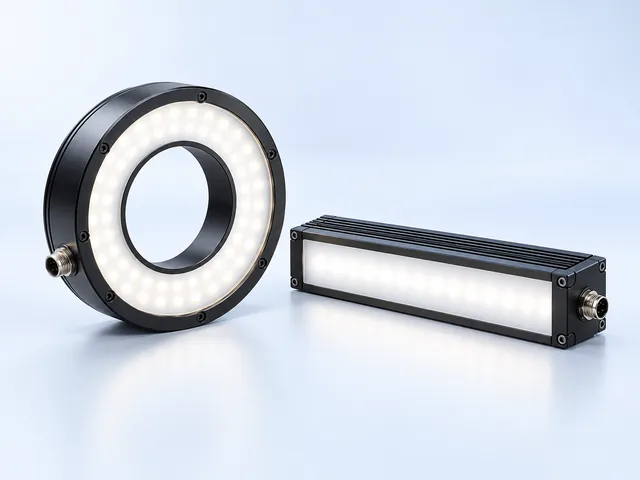
照明は画像を明るくするだけでなく、検出対象と背景のコントラストを作るために選びます。
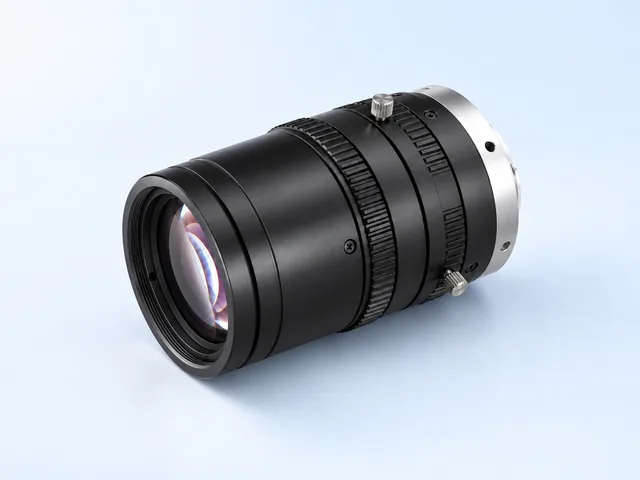
レンズはセンサー寸法、視野、ワーク距離、必要な特徴サイズを組み合わせて選びます。
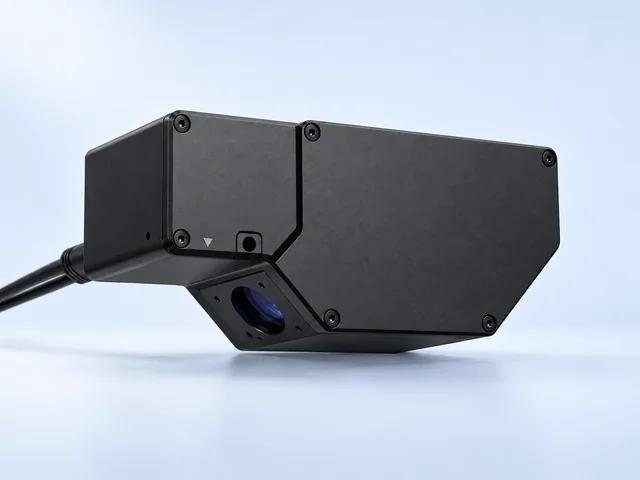
ラインスキャンは、連続したウェブ材や移動する対象を一列ずつ撮像する用途から検討します。
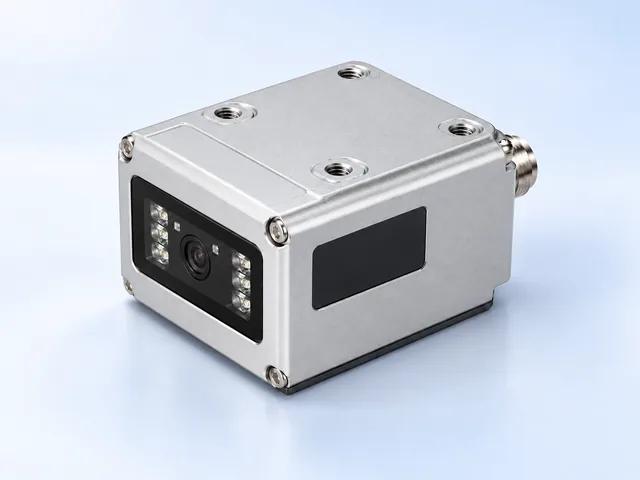
固定式コードリーダーはコード種類、モジュール寸法、印字や刻印、読取距離、移動条件から選びます。
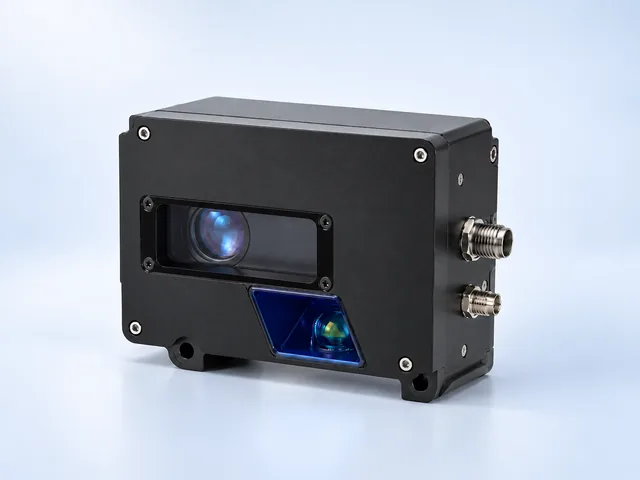
高さや形状が判定根拠となる場合は、構造化光やレーザープロファイルを検討します。
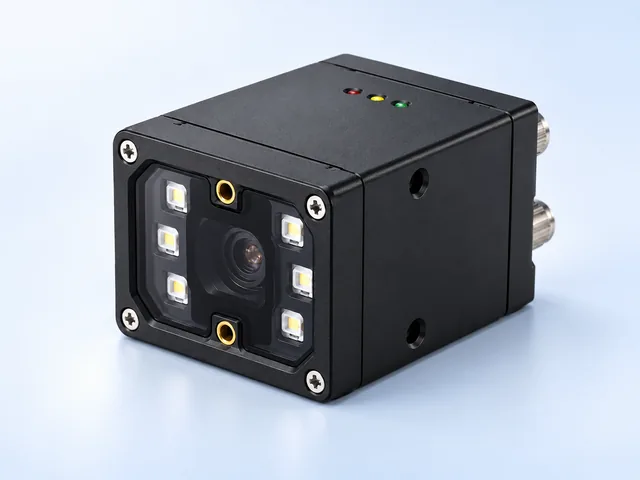
スマートカメラは撮像、処理、出力をまとめ、範囲を定めた検査に使います。
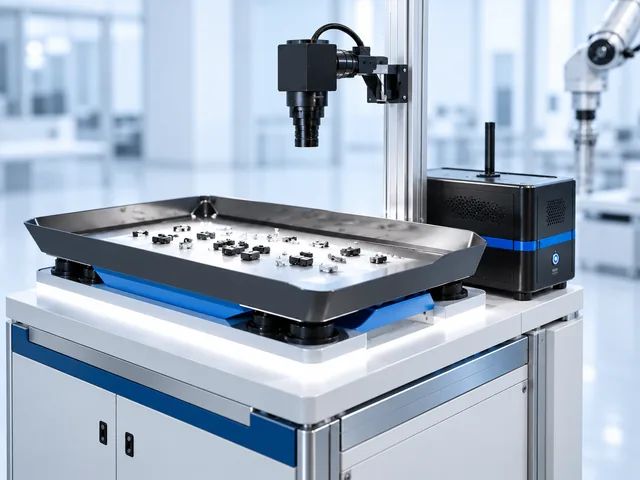
フレキシブルフィーダーは部品を分離し、カメラとグリッパーが扱える姿勢で供給するために選びます。
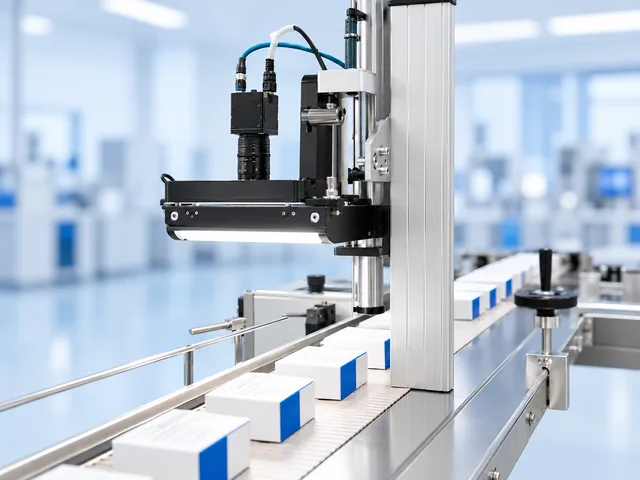
マシンビジョンシステムは、カメラ・レンズ・照明・画像処理に、トリガと結果通信を組み合わせた検査経路として選定します。
用途FAQ
各カードは検索意図、RFQ入力、具体的な部品構成をつなぎます。
良品/不良品サンプル、画像、許容差、ライン速度、設置スペース、出力インターフェースを送ってください。
最終構成はサンプル画像、速度、許容差、取付条件を確認してから決まります。