
報價之前需要確認的示範條件與擬定驗收目標。
適合治具、高度或反光條件會有變化,但細小金屬針腳仍要看得清、判得穩的場景。
電子元件檢測 樣品影像、公差、產線條件和整合條件,選型之前先確認。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。
應用選型示範
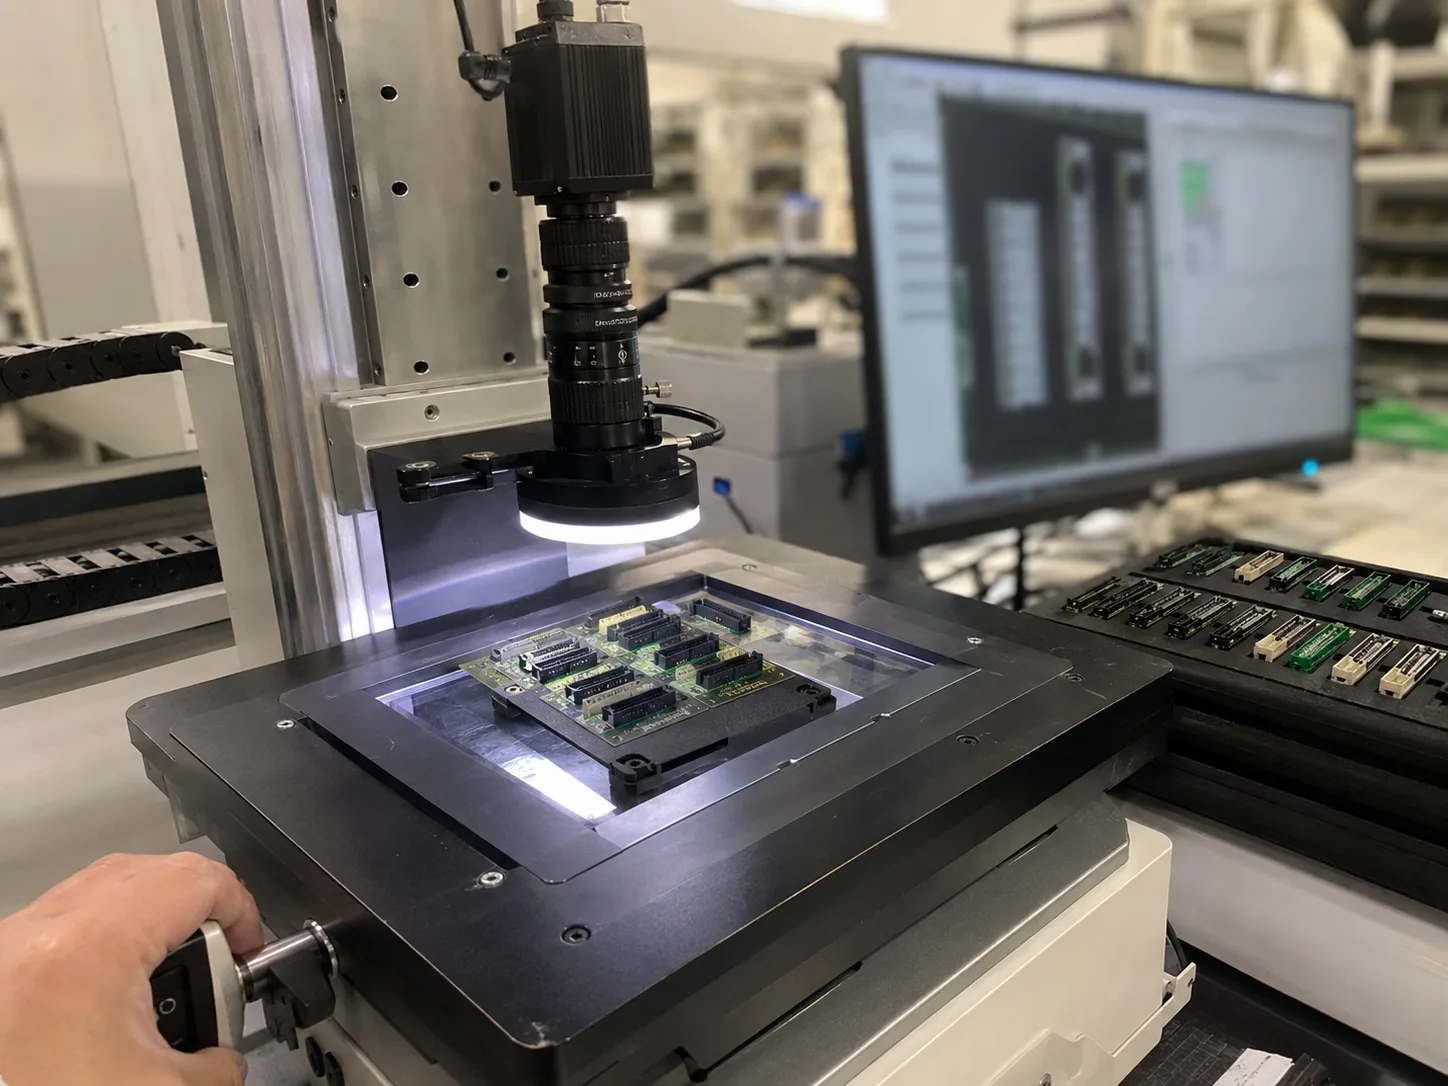
用相機、鏡頭和可控光源,檢查連接器針腳是否缺失、方向是否正確、有沒有彎針。 本示範列出建議檢測項,以及進行技術驗證所需的詢價資料。
Illustrative planning assumption: 2-4 week sample-to-route planning window · 3 擬定驗收標準
適合治具、高度或反光條件會有變化,但細小金屬針腳仍要看得清、判得穩的場景。
連接器針腳又小又細,對比度不穩、鏡頭畸變大、定位不能重複的話,合格與不合格的閾值就無法採信。
一般從工業 2D 相機、遠心或低畸變鏡頭、同軸或條形光源,加上高度穩定的治具開始驗證。
固定閾值之前,先對比樣品
判斷要點
依檢測問題、產線條件、硬體配置和詢價資料來整理。
連接器針腳又小又細,對比度不穩、鏡頭畸變大、定位不能重複的話,合格與不合格的閾值就無法採信。
固定閾值之前,先對比樣品 在實際線速下做最壞情況測試
相機與鏡頭配置 / 光源測試 / 觸發與 I/O 輸出 / 安裝或治具確認
OK/NG 樣品影像 / 公差、瑕疵尺寸或讀取距離 / 線速度與觸發條件
驗證步驟
合適的產品類型,取決於樣品、產線條件和驗收標準。先把詢價整理成可以驗證的樣子。
資質與證明
這些內容由 Deyi Vision 內部編寫,用於說明技術選型,不是真實客戶專案或已完成的交付。檢測項和數值屬於擬定驗證目標,需要用實際樣品確認。
相關產品
面陣工業相機應依視野、目標運動、快門方式與所需像素格式選型。
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
英文原文機器視覺照明的任務是讓目標特徵與背景形成可判定的對比,而不只是提高亮度。
機器視覺系統應把相機、鏡頭、照明、影像處理,以及觸發與結果通訊視為完整檢測鏈路來選型。
固定式工業讀碼器應依碼制、模組尺寸、印刻方式、讀取距離與運動條件選擇。
相關選型內容
自動外觀檢測應先定義良品、不良品、邊界情況及誤判後果。
用於機器視覺的工業相機應從檢查物理中選擇:FOV、最小特徵、運動速度、快門類型、感測器尺寸、鏡頭路線、介面、觸發時序和照明。
應根據您需要創建的信號來選擇機器視覺照明類型:輪廓、表面紋理、划痕陰影、印刷對比度、反射高光控制或線掃描均勻性。
視覺檢測工位應以驗收標準、必要影像資訊與從觸發到結果交接的流程確定規格。
工業相機是為自動化機械的可重復圖像數據而設計的,而不是休閒照片。
相機距離主機較遠、工站分散配置或工業網路佈線重要時,選擇GigE。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英文原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英文原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英文原文在生產中,機器視覺不只是相機和軟體。
機器視覺系統是一個訊號鏈:工件夾具和觸發器呈現零件,照明產生對比度,鏡頭和相機捕捉證據,軟體做出決定,控制器/I/O 發送結果。
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。
有效的視覺檢測 RFQ 應定義生產中需要作出的檢測判定,而非只問相機價格。
應從哪些工件必須判不良並剔除的決策反推系統設計。
| # | 擬定驗收標準 |
|---|---|
| 1 | 20+ good and bad connector samples before threshold lock |
| 2 | 0 false-pass target on missing-pin golden samples |
| 3 | 3 fixture loading positions checked for repeatability |
| 硬體配置 | Parameter | 數值 | 規格來源 |
|---|---|---|---|
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · Datasheet |
| DY-RS3475-W | Power | 2W | 來源型號: CST-RS3475-W 供應商: CSTMV / KST 規格來源 |
| DY-RS3475-W | Light opening | 34mm outer / 10mm inner / 19mm height | 來源型號: CST-RS3475-W 供應商: CSTMV / KST 規格來源 |
| DY-RS3475-W | Color temperature | 6000-10000K | 來源型號: CST-RS3475-W 供應商: CSTMV / KST 規格來源 |
| DY-RS3475-W | Use environment | 0-40 C | 來源型號: CST-RS3475-W 供應商: CSTMV / KST 規格來源 |
常見問題
不是。這是內部編寫的應用選型示範,不是匿名化客戶交付案例。擬定檢測目標需要用實際樣品驗證。
請發 OK/NG 樣品、影像、公差、線速度、安裝空間和輸出介面。
最終配置要在確認樣品影像、速度、公差和安裝條件之後才能確定。
一般從工業 2D 相機、遠心或低畸變鏡頭、同軸或條形光源,加上高度穩定的治具開始驗證。