
選型思路
準備真實的 OK、NG 和臨界樣品影像
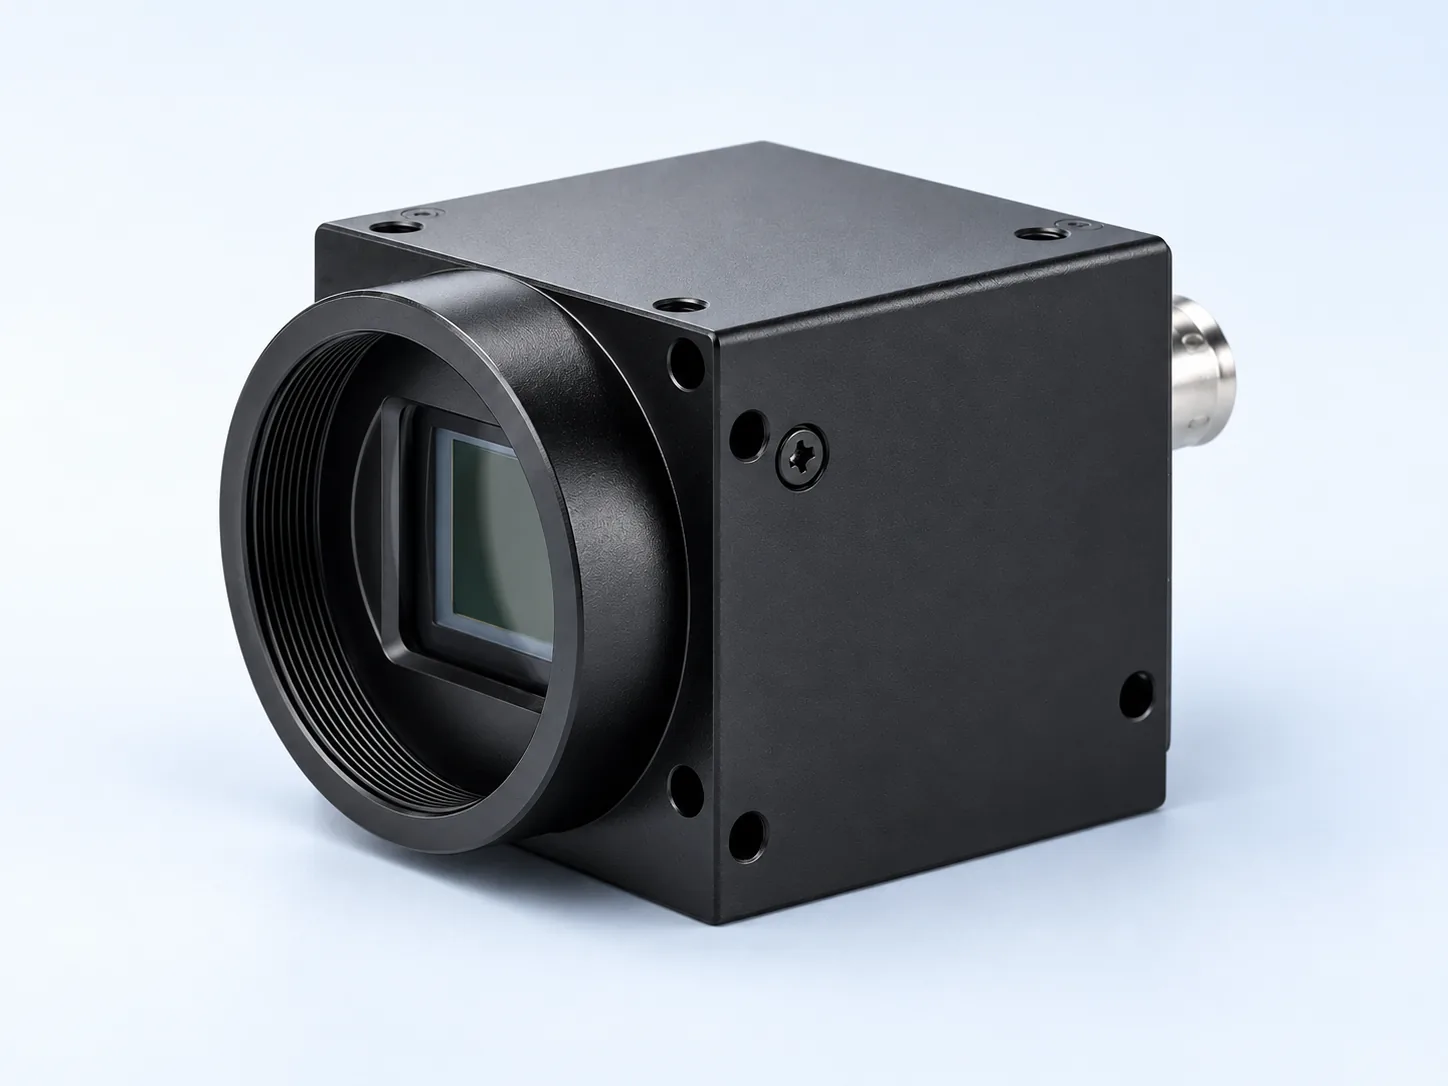
工業相機
面陣工業相機應依視野、目標運動、快門方式與所需像素格式選型。需在實際主機上驗證曝光、觸發與完整影像接收,不能只憑畫素數量判斷檢出能力。
準備真實的 OK、NG 和臨界樣品影像
選型前先確認公差、節拍和安裝空間
把光源、光學、觸發和介面當作一個整體來評估
Deyi Vision 會把檢測對象、表面狀態、運動方式、光學、光源、觸發和介面條件放在一起考慮,再給出部件配置建議。
獨立於影像送達,量測從觸發到曝光的時序。主機收到影像的時刻包含讀出、傳輸和排程時間,不等於曝光開始的時刻。量測硬體觸發的延遲與抖動
即使幀率很高,移動中的工件仍可能模糊。本測試把物體速度和取像比例換算成曝光時間上限,再在實際移動的邊緣上驗證這一上限。根據輸送線速度計算曝光上限
選型步驟
依次明確檢測目的、約束條件、部件配置,再用樣品驗證。
對比要點
工業相機
(English)
準備真實的 OK、NG 和臨界樣品影像 / 選型前先確認公差、節拍和安裝空間
相關產品
相關應用
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
英文原文機器人引導需將影像位置轉換至正確的機器人與工件座標系。
自動外觀檢測應先定義良品、不良品、邊界情況及誤判後果。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英文原文相關指南
對照工業相機時,不要先從型號入手。
當零件可以停止、停在索引站或在一幀中捕獲時,請使用區域掃描相機。
首先透過驗證真實缺陷的對比來選擇機器視覺照明。
機器視覺系統是一個訊號鏈:工件夾具和觸發器呈現零件,照明產生對比度,鏡頭和相機捕捉證據,軟體做出決定,控制器/I/O 發送結果。
工業計量的生產就緒世界模型不應直接從產生的影片估計尺寸。
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。
通過將所需的視場除以可用像素來估計機器視覺相機解析度,然後檢查所得像素大小是否可以支持最小特徵、測量公差和算法餘量。
判斷機器視覺相機供應商,應看其如何處理實際檢測依據,而不是相機目錄的大小。
合適的機器視覺供應商應能根據樣品依據提出完整配置:相機、鏡頭、照明、讀碼器、3D 設備、控制器、I/O 和驗收測試。
用於機器視覺的工業相機應從檢查物理中選擇:FOV、最小特徵、運動速度、快門類型、感測器尺寸、鏡頭路線、介面、觸發時序和照明。
應依整機架構選擇工業相機介面。
首先從視野、感測器尺寸和工作距離來選擇機器視覺鏡頭。
當決定取決於輪廓、邊緣、孔或間隙輪廓時,請使用背光。
當零件反射率不高且安裝空間有限時,使用環形燈進行一般檢查。
有效的視覺檢測 RFQ 應定義生產中需要作出的檢測判定,而非只問相機價格。
工作距離是鏡頭到零件的物理距離,直接影響鏡頭選型、視野、照明角度、治具周邊空間、焦點穩定性和量測重複性。
當檢測可在單個工位內完成、合格/不合格邏輯簡單、I/O 較少且需要快速維護時,適合使用智慧相機。
相機距離主機較遠、工站分散配置或工業網路佈線重要時,選擇GigE。
透過將輪廓寬度、高度範圍和移動部件所需的 Z 重複精度相匹配來選擇雷射輪廓儀。
應從哪些工件必須判不良並剔除的決策反推系統設計。
機器視覺驗收測試應該證明可重複的生產證據,而不僅僅是成功的演示圖像。
當小零件的 SKU、姿態或批次行為變化過於頻繁,固定式振動盤難以適應時,可採用柔性供料器配合機器人上料。
當光線產生眩光而不是缺陷對比度時,反射金屬刮痕檢測通常會失敗。
當通過/失敗取決於輪廓、間隙或焊道幾何形狀而不是顏色對比度時,使用 3D 視覺來確定電動車電池焊接高度。
工業相機是為自動化機械的可重復圖像數據而設計的,而不是休閒照片。
對照 XIMEA 緊湊相機,應先核對具體型號含連接器的空間、介面、功耗與散熱。
對照 Vision & Control 時,應比較有限安裝空間內鏡頭、照明與感測器的配合。
Visiontechnik 整合方案與單純部件清單承擔的責任不同。
KEYENCE 替代比較應涵蓋工具、操作介面與 PLC 結果交接的完整檢測作業。
比較 Cognex 時,應區分依附設備的 In-Sight 作業與主機上的 VisionPro 影像擷取。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文對照 OPT 照明時,應比較有效照射幾何、波長、涵蓋範圍與驅動條件。
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
英文原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英文原文Omron 檢測系統應視為相機、控制器、作業程式與 PLC 通訊的組合來比較。
Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
英文原文Compare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
英文原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英文原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英文原文對照 Baumer 相機,應依具體感測器、快門、畫素格式與觸發條件。
應將 MaxxVision 候選清單整理為具體型號、介面、鏡頭及必要附件後再比較。
比較 Stemmer Imaging 採購方案時,應形成包含相機、光學、照明、擷取卡與驅動的完整清單。
比較 Balluff 視覺感測器時,應先核對完整訂貨型號、光學、照明與通訊角色。
規格數值保留來源資料的英文原文。 English
| 型號 | 參數 | 數值 | 規格來源 |
|---|---|---|---|
| DY-GE307GM | 解析度/影格率 | 2048 x 1536 MAX @37FPS | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 有效畫素 | 3MP | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 畫素尺寸 | 3.4 x 3.4um | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 輸出格式 | Mono 8/12bit | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
常見問題
請提供被測零件、要檢出的瑕疵、公差、視野、工作距離、線速度、介面類型,以及目前在用的參考型號。
現場照片或影片、現有設備、安裝空間限制、生產節拍和明確的驗收目標,能讓選型建議更準確。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。