
選型思路
對於移動生產部件,全局快門、曝光控制、鏡頭適配和觸發可靠性通常比標題百萬像素更重要。
選型指南
根據感測器尺寸、快門類型、解析度、介面、影格率和照明限制來選擇用於機器視覺的工業相機。
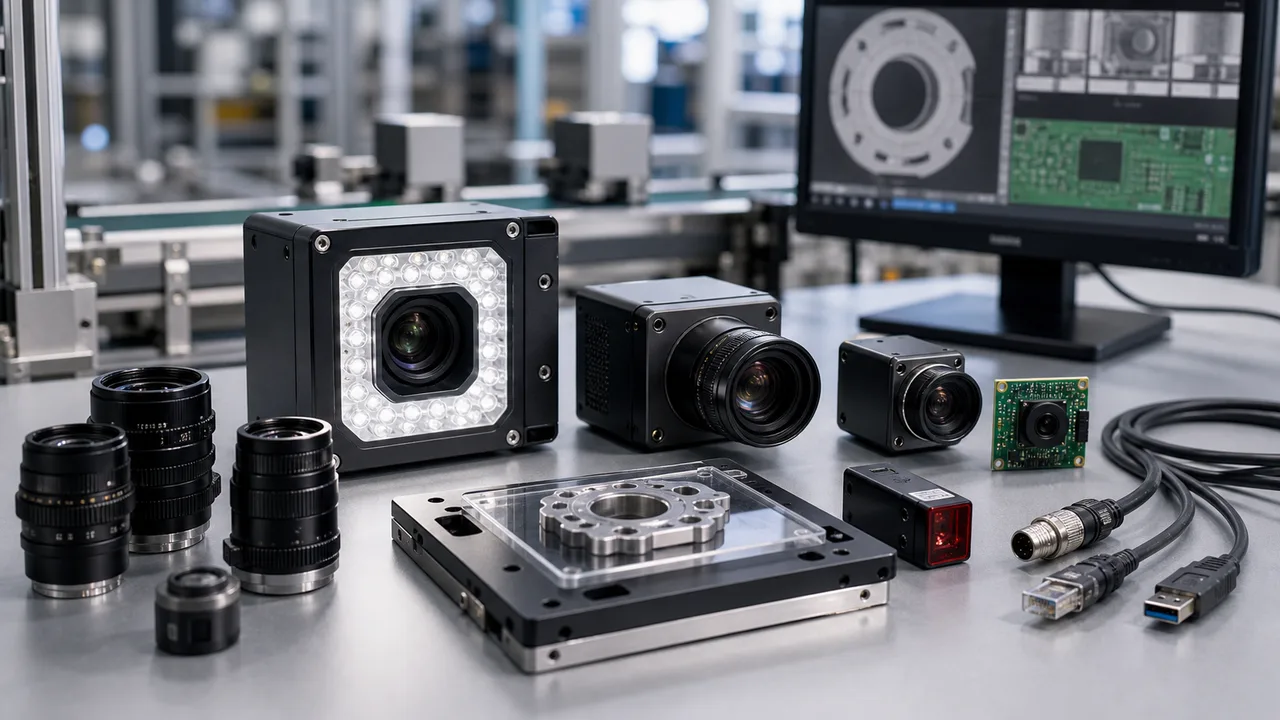
要點
用於機器視覺的工業相機應從檢查物理中選擇:FOV、最小特徵、運動速度、快門類型、感測器尺寸、鏡頭路線、介面、觸發時序和照明。相機解析度只是一個選擇變量。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
對於移動生產部件,全局快門、曝光控制、鏡頭適配和觸發可靠性通常比標題百萬像素更重要。
解析度必須與視野和最小特徵相匹配。
介面選擇應遵循頻寬、電纜長度和觸發時序。
全局快門對於移動部件、傳送帶檢查和機器人引導通常更安全,因為所有像素同時曝光。捲簾快門對於靜態或慢速場景來說是可以接受的,但可能會扭曲移動邊緣。
如果鏡頭、光線或影格率不支持,12MP 相機並不自動優於 5MP 相機。計算物體側像素大小並用真實樣本測試所需的最小特徵。
更大的感測器可以改善視場覆蓋範圍或像素尺寸,但需要鏡頭覆蓋整個感測器,且畸變與暗角在可接受範圍內。照明均勻性也必須覆蓋完整視場。
USB3 適合佈線短、頻寬需求高的測試台;GigE 適合較長佈線及分散佈置的機器。線陣和多相機系統應在確定機型前規劃頻寬、觸發和主機。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 全局快門 | 用於不可接受變形的移動部件、傳送帶、機器人引導和測量。 | 提供工件速度、曝光目標和觸發方式。 |
| 解析度 | 通過 FOV 除以最小特徵或公差裕度進行選擇。 | 防止為光學器件無法使用的像素支付過高的費用。 |
| 感測器尺寸 | 將感測器格式與鏡頭覆蓋範圍、FOV 和工作距離相匹配。 | 避免角落變暗、扭曲或鏡頭不匹配。 |
| 介面 | 根據頻寬、電纜長度和主機佈局選擇 GigE、USB3 或其他路由。 | 降低實際機器的調試風險。 |
| 曝光和照明 | 短曝光需要足夠的光功率和正確的角度。 | 防止運動模糊被誤診為相機限制。 |
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英文原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英文原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英文原文常見問題
最好的相機是適合 FOV、特徵尺寸、速度、快門類型、介面、鏡頭和照明限制的相機。不存在通用的最佳模型。
為移動部件或測量任務選擇全局快門。捲簾快門可能適用於不關心失真的靜態場景。
發送 FOV、工作距離、最小特徵、公差、零件速度、觸發方法、當前樣本圖像、界面偏好和照明條件。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。