
見積前に確認する想定条件と提案合格目標。
治具、高さ、反射条件が変わっても小さな金属ピンを見える状態に保つ必要がある場合に適しています。
電子部品検査 サンプル画像、許容差、ライン条件、連携条件を選定前に確認。
これらは社内で作成した選定例で、部品構成と提案する合格基準を説明します。実際の顧客案件、納品実績の測定結果、顧客推薦ではありません。掲載画像は説明用です。
用途別選定例
カメラ、レンズ、制御照明でコネクタピンの有無、向き、曲がりリスクを確認する用途ルート。 この選定例は、提案する確認項目と技術検証に必要なRFQ情報を整理したものです。
Illustrative planning assumption: 2-4 week sample-to-route planning window · 3 提案する合格基準
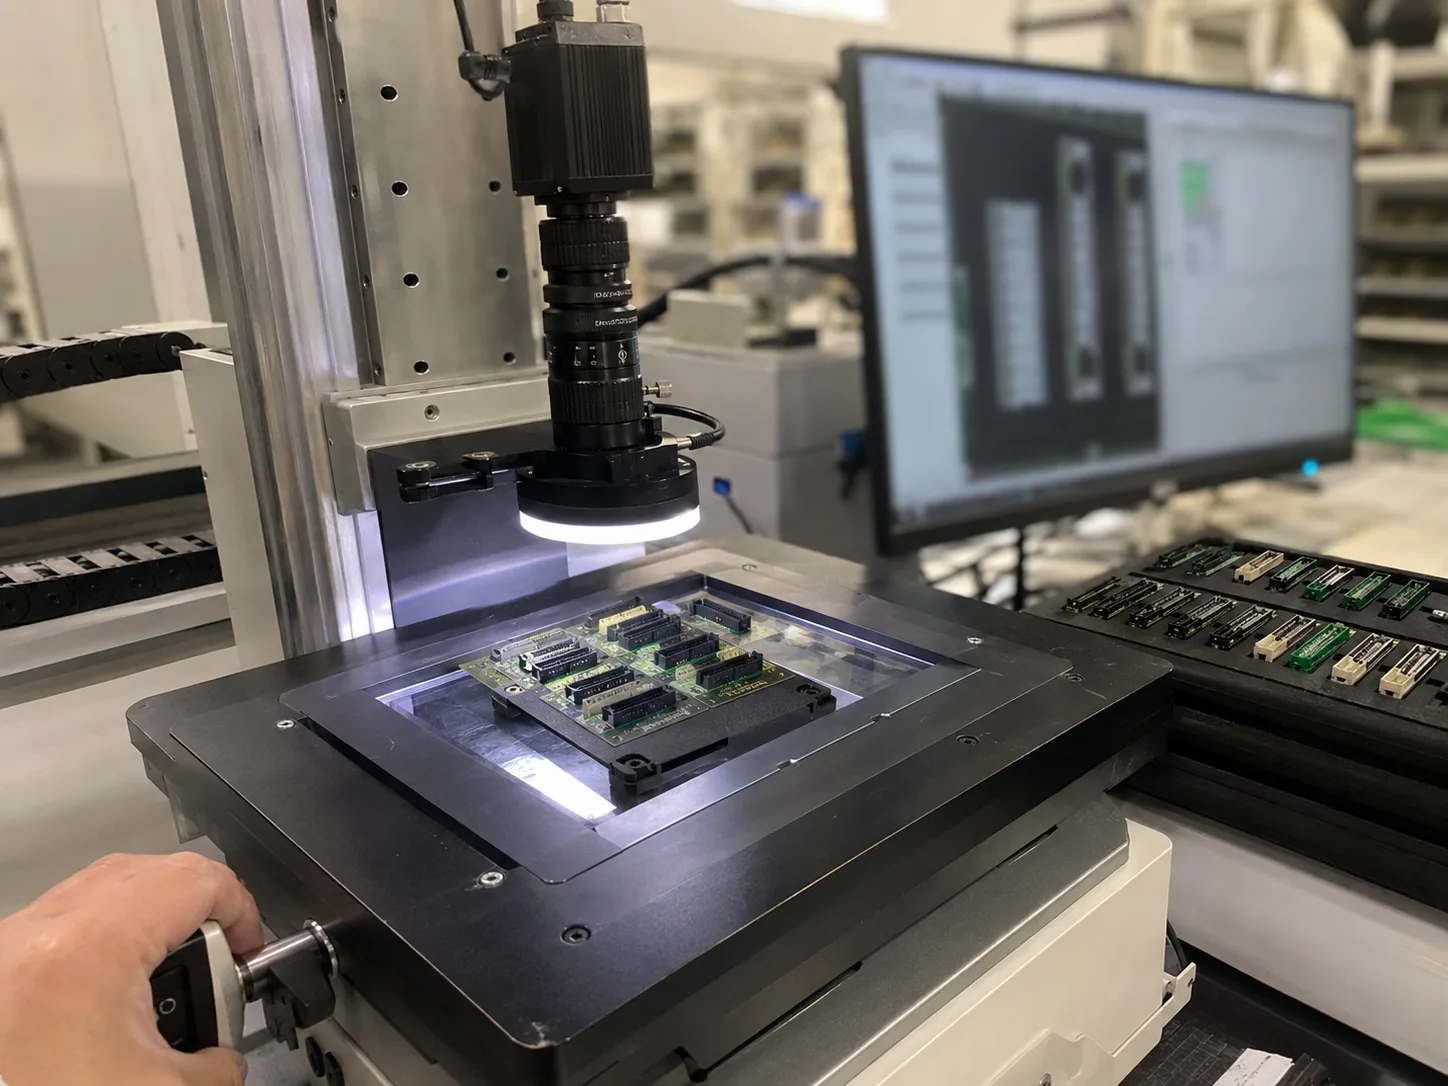
治具、高さ、反射条件が変わっても小さな金属ピンを見える状態に保つ必要がある場合に適しています。
小さなコネクタ形状は、安定したコントラスト、低歪み、繰り返し可能な位置決めがないと合否しきい値を信頼できません。
産業用2Dカメラ、テレセントリックまたは低歪みレンズ、同軸/バー照明、安定した高さの治具から確認します。
しきい値固定前のサンプル比較
判断フレーム
検査課題、ライン条件、ハードウェア構成、RFQ証拠でルートを整理します。
小さなコネクタ形状は、安定したコントラスト、低歪み、繰り返し可能な位置決めがないと合否しきい値を信頼できません。
しきい値固定前のサンプル比較 ライン速度での最悪条件テスト
カメラ・レンズ構成 / 照明テスト / トリガーとI/O出力 / 取付または治具確認
良品/不良品サンプル画像 / 許容差、欠陥サイズ、読み取り距離 / ライン速度とトリガー条件
検証ワークフロー
適切な製品カテゴリは、サンプル、ライン条件、合格基準で変わります。問い合わせを検証可能な形に整理します。
信頼情報
Deyi Visionが技術選定の説明用に社内作成した例です。実際の顧客案件や現場で達成した成果ではありません。確認項目と数値は提案であり、お客様のサンプルで検証する必要があります。
関連製品カテゴリ
エリアカメラは視野、対象の動き、シャッター方式、必要な画素形式から選びます。
Telecentric optical routes for precision measurement, low-distortion edge capture and repeatable gauge-style inspection.
英語の原文照明は画像を明るくするだけでなく、検出対象と背景のコントラストを作るために選びます。
マシンビジョンシステムは、カメラ・レンズ・照明・画像処理に、トリガと結果通信を組み合わせた検査経路として選定します。
固定式コードリーダーはコード種類、モジュール寸法、印字や刻印、読取距離、移動条件から選びます。
関連する選定ページ
自動外観検査では、良品、不良品、境界例と誤判定の影響を先に定義します。
マシンビジョン用の産業用カメラは、FOV、最小特徴、動作速度、シャッタータイプ、センサーサイズ、レンズルート、インターフェイス、トリガータイミング、照明などの検査物理学から選択する必要があります。
マシンビジョンの照明タイプは、シルエット、表面テクスチャ、スクラッチ シャドウ、印刷コントラスト、反射ハイライト制御、ラインスキャン均一性など、作成する必要がある信号に応じて選択する必要があります。
画像検査装置は、合否基準、必要な画像情報、トリガから結果引渡しまでの動作で仕様を決めます。
産業用カメラは、何気ない写真ではなく、自動機械用の再現可能な画像データを目的として構築されています。
カメラとホストの距離が長い場合、検査ステーションが分散配置される場合、産業用ネットワークの配線が重要な場合はGigEを選びます。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英語の原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英語の原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英語の原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英語の原文生産現場のマシンビジョンは、カメラとソフトウェアだけでは成立しません。
マシン ビジョン システムはシグナル チェーンです。
ビジョン システムは 1 つの画像または幾何学的表面プロファイルをキャプチャし、照明を正規化し、検査ロジックを実行して、合格/不合格 I/O を送信します。
有用なマシンビジョン検査の見積依頼では、カメラ価格だけでなく生産時に必要な判定を定義します。
どの部品を不良として排出するかという判定から逆算して外観検査を設計します。
用途別RFQ
サンプル画像、ライン速度、許容差、現在の不具合を送ってください。カメラ、照明、レンズ、リーダー、3D、スマートカメラの構成に整理します。
技術相談を送る| # | 提案する合格基準 |
|---|---|
| 1 | 20+ good and bad connector samples before threshold lock |
| 2 | 0 false-pass target on missing-pin golden samples |
| 3 | 3 fixture loading positions checked for repeatability |
| ハードウェア構成 | Parameter | 値 | 仕様の出典 |
|---|---|---|---|
| DY-GE307GM | Resolution / frame rate | 2048 x 1536 MAX @37FPS | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Effective pixels | 3MP | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Pixel size | 3.4 x 3.4um | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-GE307GM | Output format | Mono 8/12bit | 参照型番: MV-GE307GM 供給元: MindVision 仕様の出典 · Datasheet |
| DY-RS3475-W | Power | 2W | 参照型番: CST-RS3475-W 供給元: CSTMV / KST 仕様の出典 |
| DY-RS3475-W | Light opening | 34mm outer / 10mm inner / 19mm height | 参照型番: CST-RS3475-W 供給元: CSTMV / KST 仕様の出典 |
| DY-RS3475-W | Color temperature | 6000-10000K | 参照型番: CST-RS3475-W 供給元: CSTMV / KST 仕様の出典 |
| DY-RS3475-W | Use environment | 0-40 C | 参照型番: CST-RS3475-W 供給元: CSTMV / KST 仕様の出典 |
用途FAQ
いいえ。社内作成の選定例であり、匿名化した顧客納品事例ではありません。提案した確認目標は実際のサンプルで検証が必要です。
良品/不良品サンプル、画像、許容差、ライン速度、設置スペース、出力インターフェースを送ってください。
最終構成はサンプル画像、速度、許容差、取付条件を確認してから決まります。
産業用2Dカメラ、テレセントリックまたは低歪みレンズ、同軸/バー照明、安定した高さの治具から確認します。