
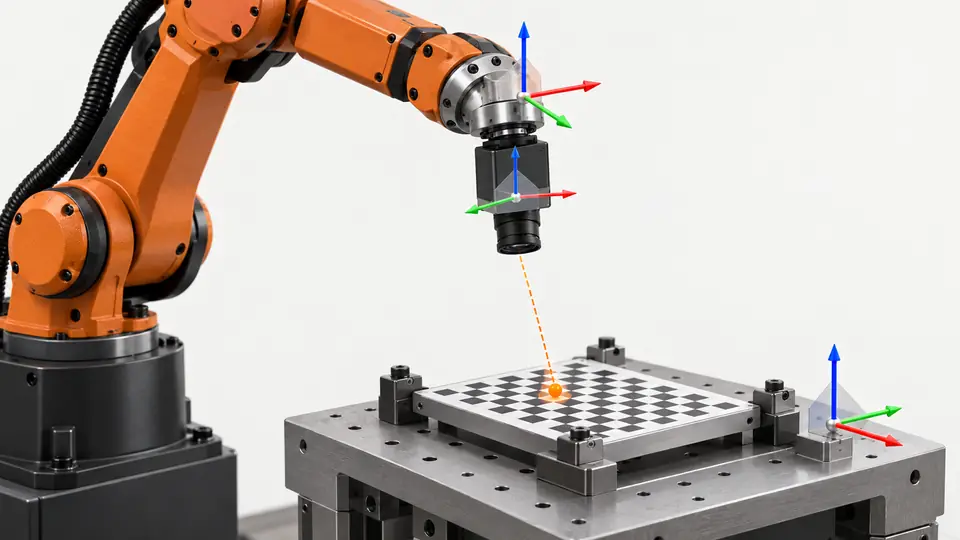
問題與前置條件
教導點處的擬合誤差很小,並不能證明其他位置也能準確取放。本教學針對固定相機、平面 XY 的架設方式;3D 系統或相機會移動的系統,需要各自的校正模型。
準備測試
使用量產料盤和取放平面。確認機器人座標的單位、座標系方向和 TCP。預留 9 個獨立的驗證位置;擬定的 0.20 mm 限值只是範例,必須換成夾爪實際要求的數值。
選擇校正方法之前,先釐清相機的架設方式、機器人座標系和工作平面。本範例是固定相機的平面 XY 應用,不是完整的三維手眼校正方案。確認影像座標代表的是像素,還是先前已校正過的物理平面,同時確認機器人位置是在預期的基座座標系還是使用者座標系中。記錄單位、座標軸方向、工具中心點和校正版本。用穩定的治具把標靶放在實際取放高度上。在不同高度做出的校正,可能產生與位置相關的誤差,透視取像時尤其明顯。不要僅僅因為更換的相機或料盤市售型號名稱相同,就沿用某個配方的校正。
操作步驟
- 依製造商的流程,取得彼此相距較遠、成對的視覺座標與機器人座標。
- 每個教導位置的零件和取放點都要保持一致;儲存校正版本 C1。
- 在每個驗證位置放置獨立的標靶,包括中心和各角。
- 比較指令位置與參考位置;平面誤差依 sqrt(dx² + dy²) 計算,同時保留帶符號的 dx 和 dy。
- 進行受控的實際取放,並在取下再重新裝回料盤(裝回位置在其允許的安裝偏差範圍內)之後重複一遍。
依所選系統手冊中載明的配對流程操作,讓每個視覺位置始終與其對應的機器人位置成對。所選位置要涵蓋整個所需的作業範圍,而不是集中在中心附近。擬合之前先檢查對應關係:點位對調、座標系混用,會得到一個看似合理、實則物理意義錯誤的轉換。保留用於擬合對映的原始配對清單和設定。把範例中的九個驗證位置單獨預留,不要回填進擬合。在每個預留點,把預測的機器人位置與獨立確定的物理基準進行比較。保留帶符號的 X、Y 差值,以便平移、旋轉和縮放的規律保持可見。要用預定使用的工具重複實際取放,而不是只依賴數值化的擬合報告。
範例測試紀錄
以下為舉例用的假設,並非 Deyi 的實測效能。請將這些數值替換為你自己經簽核的測試紀錄。
| 項目 | 假設值 |
|---|---|
| 驗證點數量 | 9 |
| 擬定驗收限值 | 0.20 mm |
| 零件高度範圍 | 0 mm |
| 校正版本 | C1 |
在某個預留的驗證點上,假設誤差為 dx = 0.12 mm、dy = 0.16 mm,則徑向誤差為 0.20 mm。帶符號的分量和誤差大小都要保留。恰好落在擬定限值上的點,需要依據約定的捨入與不確定度規則判斷,不會自動算作合格。要測試各角點和實際工作的取放平面,並且不要把用於擬合的點放進獨立驗證集。
根據各點帶符號的分量,計算每個點的 XY 徑向殘差;除彙總平均值外,還要報告最大值和空間分佈規律。平均值很小,也可能掩蓋某個不合格的邊緣點。評估時要計入量測不確定度和機器人參考位置的重複性;轉換後的座標並不是獨立的真值。對於範例中的 dx 和 dy,得到的誤差大小恰好觸到擬定限值,所以約定的判定規則很關鍵。不要把顯示值向下捨入來湊出合格。應依據實際的零件間隙、工具幾何形狀和應用的驗收要求來訂定限值,而不是照搬範例中的 0.20 mm。平面位置驗證要與朝向和高度檢查分開。
工作流程的兩個視角
在整個料盤範圍內驗證手眼校正 — 1
教導會產生一個轉換;獨立點位和實際取放用來檢驗它在教導位置之外是否有用。
- 配對點
- 轉換
- 獨立標靶
- 實際取放
在整個料盤範圍內驗證手眼校正 — 2
擬合殘差小與量產取放誤差小,是兩項不同的檢查,誰也代替不了誰。
- 教導殘差
- 驗證誤差
- 取放結果
故障排除
- 出現恆定偏移時,應先檢查 TCP 和座標系原點,再考慮重新擬合。
- 誤差向角落方向增大,表示校正點的分佈範圍、取像或模型存在局限。
- 零件高度變化會使平面假設失效,除非所選模型已考慮高度。
驗收與交接
只有每個獨立位置都滿足約定的位置限值,且實際取放成功,才算通過。教導點與驗證點要分開,並記錄料盤、高度、TCP 和校正版本。本文不宣稱有任何實測結果。
測試前先設定驗收限值,並保留原始佐證。本文的範例並不能證明所供型號的能力。
驗收應在拆除擬合用的裝置之後進行,使用重新擺放的標靶和經核准的量產工具。要涵蓋視野邊緣和實際工作高度,並記錄任何被排除在使用範圍之外的區域。核實目前生效的機器人座標系、工具和校正識別碼與已驗收的配置一致。正常重新啟動之後,重複量測一個選定的參考點,以確認還原的是正確的配置。如果相機安裝、料盤高度、工具或座標系發生變化,要評估放行前必須重複哪些佐證。交接內容包括成對的擬合資料、獨立驗證紀錄、座標系定義、殘差圖或殘差表,以及實際取放的觀察紀錄。製造商提供的校正精靈可以輔助這套方法,但它的存在並不能說明 Deyi 某個型號支援哪些校正模式,也不能說明達到了何種精度。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Hand-eye calibration wizard — EYE+ 5.4Asyril查核於
- Knowledge database — EYE+ 5.4Asyril查核於

