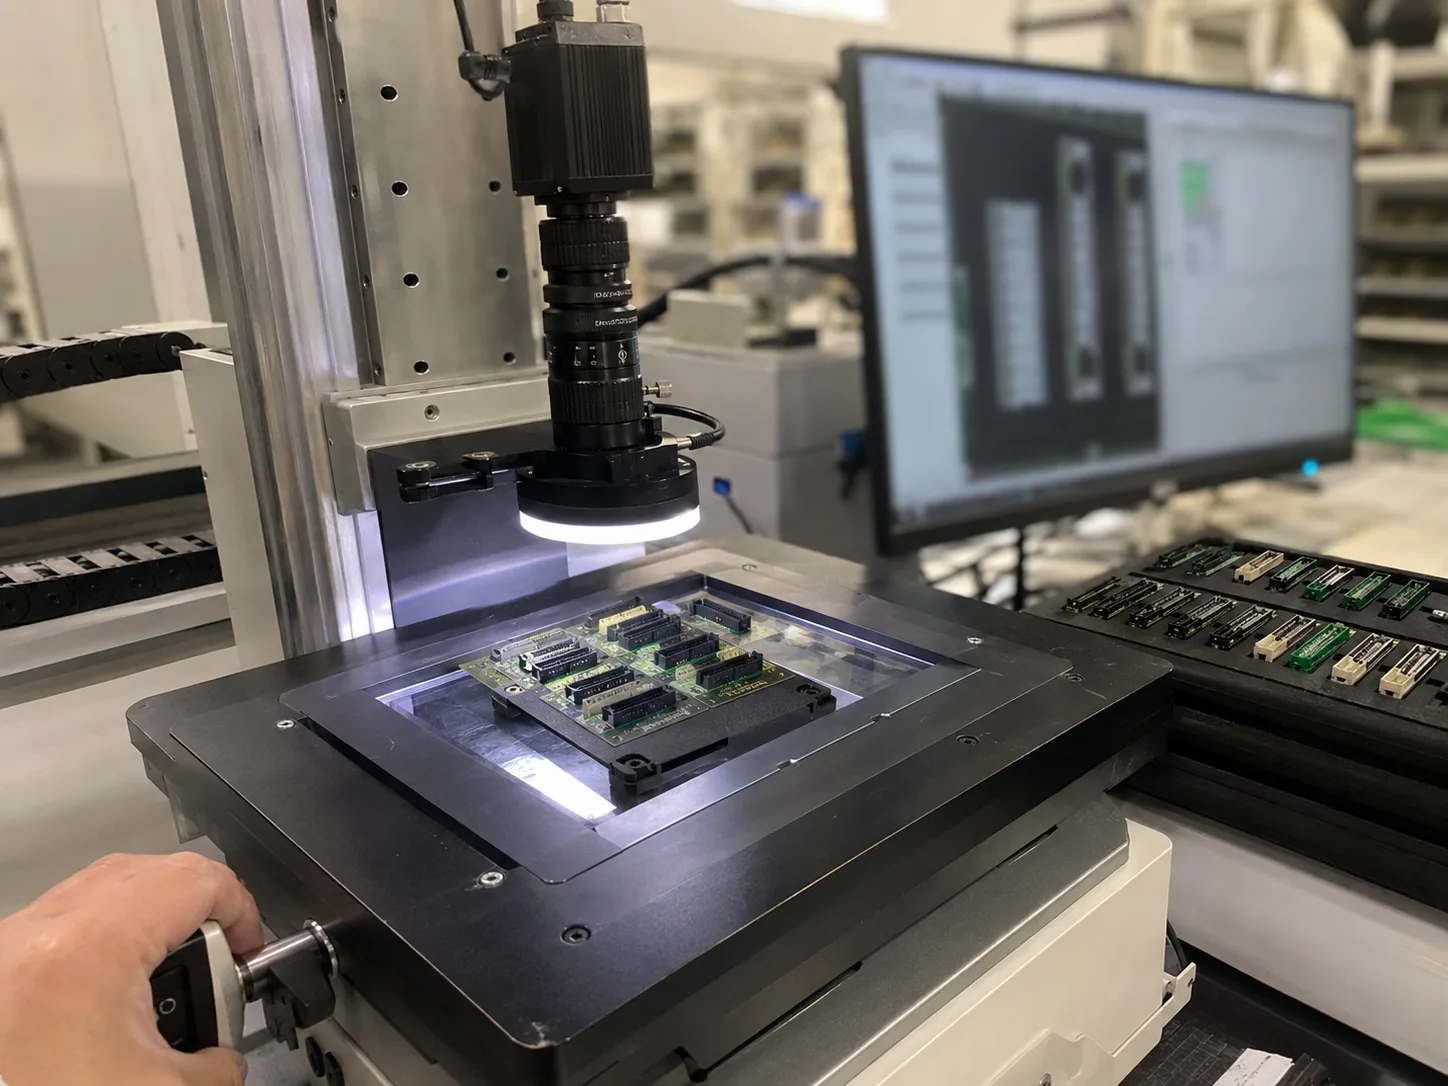
Estos ejemplos internos de selección ilustran componentes y criterios de aceptación propuestos. No son proyectos de clientes, resultados medidos de entregas ni referencias de clientes. Las imágenes son ilustrativas.

Ejemplos de seleccion

Inspeccion de pines en conector PCB

Ruta para verificar presencia, orientacion y riesgo de pin doblado con camara, lente e iluminacion controlada. Este ejemplo organiza comprobaciones propuestas y los datos RFQ necesarios para la validacion tecnica.

Illustrative planning assumption: 2-4 week sample-to-route planning window · 3 Criterios de aceptacion propuestos

inspeccion de pines connectorinspeccion PCB machine visioninspeccion visual electronica

Estacion de inspeccion de pines PCB con camara industrial e iluminacion
Ejemplo interno · no es una referencia de cliente

Condiciones del ejemplo y objetivos de aceptacion propuestos antes de cotizar.

Adecuado cuando los pines metalicos pequenos deben seguir visibles pese a cambios de fixture, altura y reflejo.

Inspeccion electronica Imagenes de muestra, tolerancias, condiciones de linea e integracion antes del modelo.
Hardware stack

Componentes propuestos que deben validarse antes de cotizar.

Ruta de camara y lentePrueba de iluminacionTrigger y salida I/ORevision de montaje o fixture
Reto de inspeccion

Que vuelve dificil esta aplicacion

Las funciones pequenas del conector necesitan contraste estable, baja distorsion y posicion repetible antes de confiar en un umbral pass/fail.

Ruta recomendada

Que componentes revisar primero

Empiece con camara 2D industrial, lente telecentrica o low-distortion, iluminacion coaxial/barra y fixture estable.

Objetivo de aceptacion

Como validar el resultado

Comparacion de muestras antes de fijar umbral

Marco de decisión

Qué puede comparar el comprador antes de una respuesta.

La ruta se organiza por problema, restricciones de línea, hardware y evidencia RFQ.

Problema

Las funciones pequenas del conector necesitan contraste estable, baja distorsion y posicion repetible antes de confiar en un umbral pass/fail.

Restricciones de producción

Comparacion de muestras antes de fijar umbral Worst-case test a velocidad de linea

Hardware

Ruta de camara y lente / Prueba de iluminacion / Trigger y salida I/O / Revision de montaje o fixture

Evidencia RFQ siguiente

Imagenes de muestras buenas y malas / Tolerancia, tamano de defecto o distancia de lectura / Velocidad de linea y condicion de trigger

Flujo de inspeccion

Pasos para validar la ruta antes de elegir hardware.

La familia correcta depende de muestras, condiciones de linea y criterios de aceptacion. El flujo convierte la consulta en una RFQ verificable.

  1. Recolectar muestras buenas y malas para Inspeccion de pines en conector PCB Documente fotos, notas de muestras o limites de produccion antes de pedir recomendacion de modelo.
  2. Confirmar FOV, distancia de trabajo, velocidad de linea y espacio de montaje Documente fotos, notas de muestras o limites de produccion antes de pedir recomendacion de modelo.
  3. Probar iluminacion, lente y camara segun Inspeccion electronica Documente fotos, notas de muestras o limites de produccion antes de pedir recomendacion de modelo.
  4. Documentar criterio de aceptacion, riesgo false-pass y salida Documente fotos, notas de muestras o limites de produccion antes de pedir recomendacion de modelo.
Criterios de aceptacion propuestos

Lo que debe probarse antes de cotizar la ruta.

  • Validar la repetibilidad de Inspeccion de pines en conector PCB con variacion normal de muestras
  • Validar la deteccion del defecto o rasgo objetivo sin false-pass critico
  • Validar timing, montaje y salida frente a los requisitos de linea
Evidencia RFQ

Datos que Deyi Vision deberia revisar primero.

Imagenes de muestras buenas y malasTolerancia, tamano de defecto o distancia de lecturaVelocidad de linea y condicion de triggerEspacio de montaje, interfaz y requisito de rechazo

Evidencia de confianza

Como utilizar estos ejemplos de seleccion.

Deyi Vision ha preparado estos ejemplos internamente para explicar la seleccion tecnica. No representan proyectos reales de clientes ni resultados de campo alcanzados. Las comprobaciones y cifras son objetivos propuestos que deben validarse con muestras reales.

Familias de producto relacionadas

Empiece la revision de hardware con estas rutas.

Ver productos

Paginas relacionadas

Amplie la ruta antes de RFQ.

Ver recursos

inspeccion visual automatizada

Defina piezas buenas, defectuosas, límite y las consecuencias de una decisión errónea.

Cámara industrial para visión artificial

Se debe seleccionar una cámara industrial para visión artificial a partir de la física de inspección: FOV, característica más pequeña, velocidad de movimiento, tipo de obturador, tamaño del sensor, ruta de la lente, interfaz, tiempo de disparo e iluminación.

Tipos de iluminación de visión artificial

Los tipos de iluminación de visión artificial deben seleccionarse según la señal que necesita crear: silueta, textura de superficie, sombra rayada, contraste impreso, control de resaltado reflectante o uniformidad de escaneo de líneas.

equipo de inspeccion visual

Especifique la estación por criterios de aceptación, información de imagen y secuencia desde disparo hasta entrega del resultado.

Cámara industrial versus cámara normal

Las cámaras industriales están diseñadas para datos de imágenes repetibles para maquinaria automatizada, no para fotografías casuales.

Cámara industrial GigE frente a USB3

Elija GigE cuando la cámara esté lejos del equipo anfitrión, las estaciones estén distribuidas o el tendido de la red industrial sea importante.

Basler Camera Selection

Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.

Original en inglés

Allied Vision Camera Selection

Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.

Original en inglés

Hikrobot Machine Vision Alternative

Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.

Original en inglés

IDS Imaging Camera Selection

Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.

Original en inglés

¿Qué es la visión artificial?

En producción, la visión artificial no es sólo una cámara y un software.

Componentes del sistema de visión artificial

Un sistema de visión artificial es una cadena de señales: la plantilla que sujeta el trabajo y el gatillo presentan la pieza, la iluminación crea contraste, la lente y la cámara capturan la evidencia, el software toma la decisión y el controlador/E/S envía el resultado.

¿Cómo funciona un sistema de visión artificial?

Un sistema de visión captura 1 imagen o perfil de superficie geométrica, normaliza la iluminación, ejecuta la lógica de inspección y envía E/S de aprobación/falla.

Lista de verificación de RFQ para inspección por visión artificial

Una inspección visual útil RFQ debería definir la decisión de producción, no solo solicitar el precio de la cámara.

Lista de verificación del diseño del sistema de inspección visual

Diseñe desde la decisión de qué piezas deben expulsarse por defecto hacia los requisitos de equipo.

RFQ de aplicacion

Necesita una ruta para Inspeccion de pines en conector PCB?

Envie imagenes de muestra, velocidad de linea, tolerancia y defecto actual. Lo mapeamos a camara, iluminacion, lente, reader, 3D o smart camera.

Enviar RFQ tecnico
Criterios de aceptacion propuestos

Lo que debe probarse antes de cotizar la ruta.

Inspeccion de pines en conector PCB — Illustrative planning assumption: 2-4 week sample-to-route planning window
# Criterios de aceptacion propuestos
1 20+ good and bad connector samples before threshold lock
2 0 false-pass target on missing-pin golden samples
3 3 fixture loading positions checked for repeatability
Componentes propuestos que deben validarse antes de cotizar.
Hardware stack Parameter Valor Fuente de especificaciones
DY-GE307GM Resolution / frame rate 2048 x 1536 MAX @37FPS Modelo de referencia: MV-GE307GM
Proveedor: MindVision
Fuente de especificaciones · Datasheet
DY-GE307GM Effective pixels 3MP Modelo de referencia: MV-GE307GM
Proveedor: MindVision
Fuente de especificaciones · Datasheet
DY-GE307GM Pixel size 3.4 x 3.4um Modelo de referencia: MV-GE307GM
Proveedor: MindVision
Fuente de especificaciones · Datasheet
DY-GE307GM Output format Mono 8/12bit Modelo de referencia: MV-GE307GM
Proveedor: MindVision
Fuente de especificaciones · Datasheet
DY-RS3475-W Power 2W Modelo de referencia: CST-RS3475-W
Proveedor: CSTMV / KST
Fuente de especificaciones
DY-RS3475-W Light opening 34mm outer / 10mm inner / 19mm height Modelo de referencia: CST-RS3475-W
Proveedor: CSTMV / KST
Fuente de especificaciones
DY-RS3475-W Color temperature 6000-10000K Modelo de referencia: CST-RS3475-W
Proveedor: CSTMV / KST
Fuente de especificaciones
DY-RS3475-W Use environment 0-40 C Modelo de referencia: CST-RS3475-W
Proveedor: CSTMV / KST
Fuente de especificaciones

FAQ de aplicacion

Preguntas antes de seleccionar Inspeccion de pines en conector PCB

Enviar RFQ tecnico
Es un caso con nombre de cliente?

No. Es un ejemplo de seleccion elaborado internamente, no una entrega anonima a un cliente. Los objetivos propuestos requieren validacion con muestras reales.

Que debo enviar para cotizar?

Envie muestras buenas y malas, imagenes, tolerancia, velocidad de linea, espacio de montaje e interfaz de salida.

Que familias de producto suelen participar?

La ruta final depende de imagenes de muestra, velocidad, tolerancia y limites de instalacion.

Preguntas antes de seleccionar Inspeccion de pines en conector PCB?

Empiece con camara 2D industrial, lente telecentrica o low-distortion, iluminacion coaxial/barra y fixture estable.

Continúe el diagnóstico

Trazabilidad EAN-13: muestreo de cámaraCalcular el límite de exposición según la velocidad de líneaProbar ganancia, profundidad de bits y ruido de bajo contrasteLocalizar pérdidas de paquetes GigE por capasMedir demora y jitter del disparo de hardwareEtiquetas OCR: cámara y muestreo de textoAspecto de sello y cordón: cámaraClasificación SKU por color: captura estableDefectos superficiales: cámara y movimientoValidar cámaras sincronizadas con tráfico en ráfagasRecuento: aceptación y entrega de bandejasRecuento: flujo de IA con pruebas de componentesRecuento: configurar la cámara para separar piezasRecuento: iluminación y límites de regiónRecuento: diagnosticar piezas unidas o divididasPosicionamiento: aceptación y entrega de movimientoPosicionamiento: flujo de píxeles asistido por IAPosicionamiento: cámara y sistema de coordenadasPosicionamiento: luz y estabilidad de regiónPosicionamiento: causa del desplazamiento de agarrePresencia: aceptación e integración de líneaPresencia: crear un flujo asistido por IAPresencia: configurar una cámara fiablePresencia: controlar iluminación y regiónPresencia: aislar las causas de falsos aprobadosSeparar decodificación y verificación del código de barrasDiagnosticar fallos de lectura con imágenes y eventosSeguir el resultado de lectura hasta el rechazo correctoInspección dimensional: aceptación e integraciónInspección dimensional: IA y calibraciónInspección dimensional: cámara y plano de medidaInspección dimensional: luz y región de bordesInspección dimensional: diagnosticar sesgo y derivaMedir juntos los ciclos del alimentador, cámara y robotValidar cambios de alimentador como un conjunto de recetasAjustar recetas de alimentación flexible con ensayos controladosValidar la calibración mano-ojo en toda la bandejaVarios códigos: reglas de región y control de duplicadosComparar texto OCR, código de barras y datos de loteDiagnosticar desplazamientos de recogida por marcos, TCP y altura
Contacto

Contacto RFQ directo

Hable con ingenieria sobre la inspeccion.

Envie imagenes de muestra, modelo referencia, FOV, distancia de trabajo y velocidad de linea.

Objetivo: brief de seleccion en 24h
Detectar defectos antes