
視覺系統是一個生產決策鏈。
只有當夾具、觸發器、照明、鏡頭、相機、軟體和 I/O 都支援相同的通過/失敗、測量、程式碼或座標決策時,該站才能運作。
選用指南
介紹工業視覺系統中的相機、鏡頭、照明、控制器、軟體、I/O 和治具。
要點
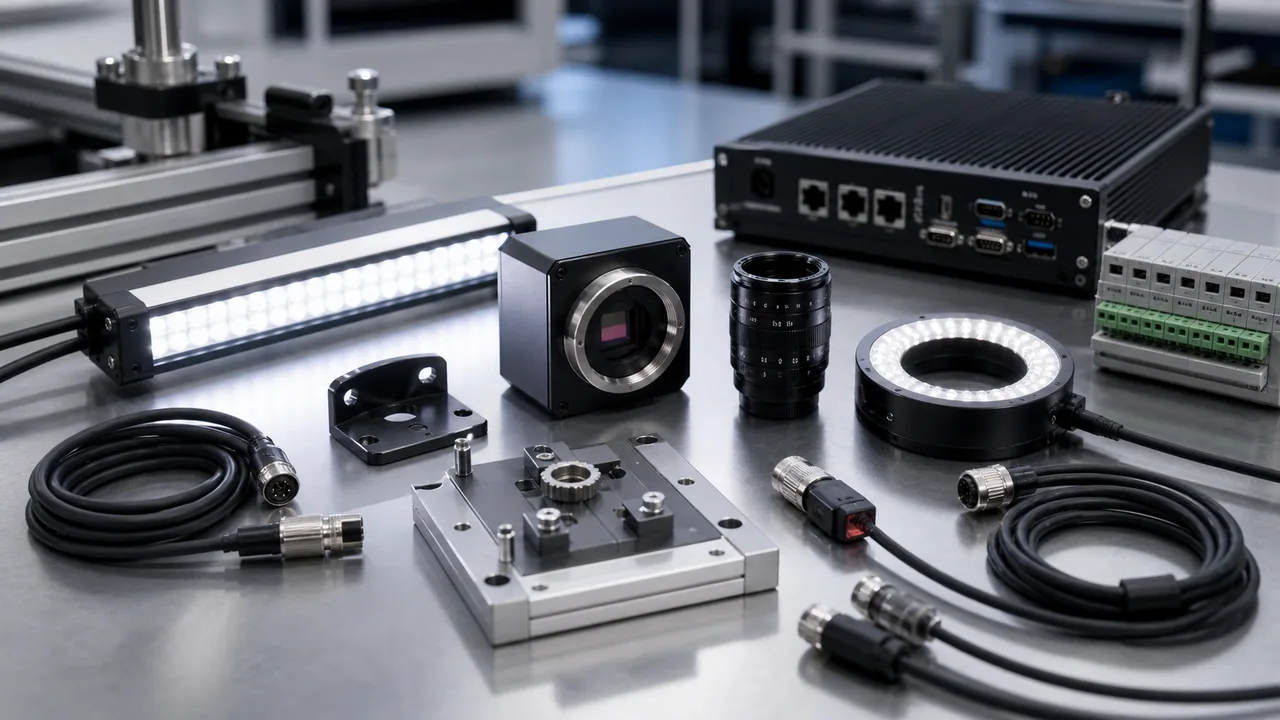
機器視覺系統是一個訊號鏈:工件夾具和觸發器呈現零件,照明產生對比度,鏡頭和相機捕捉證據,軟體做出決定,控制器/I/O 發送結果。某個組件的弱點可能會導致整個站變得不可靠。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
只有當夾具、觸發器、照明、鏡頭、相機、軟體和 I/O 都支援相同的通過/失敗、測量、程式碼或座標決策時,該站才能運作。
僅相機的報價可能看起來正確,但如果未與單元的其餘部分一起審查照明、鏡頭距離、零件演示、觸發時序或拒絕輸出,則會失敗。
提供目標特徵、良好/NG 樣本、FOV、工作距離、容差、線速度、觸發方式、輸出協議和維護期望。
購買前,請一起驗證樣本影像、夾具、光線、曝光、觸發和輸出邏輯。最終結果應該是可重複的生產決策,而不僅僅是乾淨的演示圖像。
組件清單的變化取決於工作站是否必須偵測缺陷、測量尺寸、讀取程式碼、引導機器人或輸出座標。明確的通過/失敗或測量規則可防止僅選擇目錄組件。
僅靠解析度並不能產生穩定的影像。感測器尺寸、鏡頭焦距、光圈、工作距離、光線角度、曝光和表面行為應與樣品部件一起評估。
如果零件未重複定位、觸發視窗錯誤或 PLC 輸出未定義,則清晰的工作台影像可能會在生產中失敗。機械和電氣細節是視覺系統的一部分,而不是事後的想法。
範圍明確的檢測任務可能用智慧相機就足夠。多相機邏輯、影像儲存、複雜演算法或 MES/資料庫資料交接,更適合 PC 系統。架構應同時符合檢測複雜度和維護人員能力。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 相機 | 按 FOV、最小被檢特徵、速度、快門類型和介面選擇。 | 發送FOV,特徵尺寸,線速度和觸發方式。 |
| 鏡頭 | 匹配感測器尺寸、工作距離、視野和畸變要求。 | 防止選擇無法與實用光學元件一起使用的相機。 |
| 照明 | 根據材料、缺陷對比、反射和安裝空間進行選擇。 | 發送好/壞樣本以及當前的眩光或陰影故障。 |
| 控制器和軟體 | 根據演算法、I/O和資料需求選擇智慧相機、嵌入式控制器或PC。 | 在報價前明確整合範圍。 |
| 夾具和觸發器 | 在調整閾值之前穩定零件位置和捕捉時序。 | 減少硬體購買後的調試變更。 |
常見問題
主要組件為相機、鏡頭、照明、觸發感應器、控制器或軟體、I/O、電纜、夾具和定義輸出的檢查邏輯。
先定義檢測需求。明確 FOV、缺陷、速度、公差和結果輸出後,再將相機、鏡頭和照明作為完整配置一起選擇。
常見原因包括不穩定的夾具、不受控制的照明、錯誤的觸發時間、表面變化、未定義的不讀取或拒絕邏輯以及缺少生產驗收標準。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。