
選型思路
準備真實的 OK、NG 和臨界樣品影像
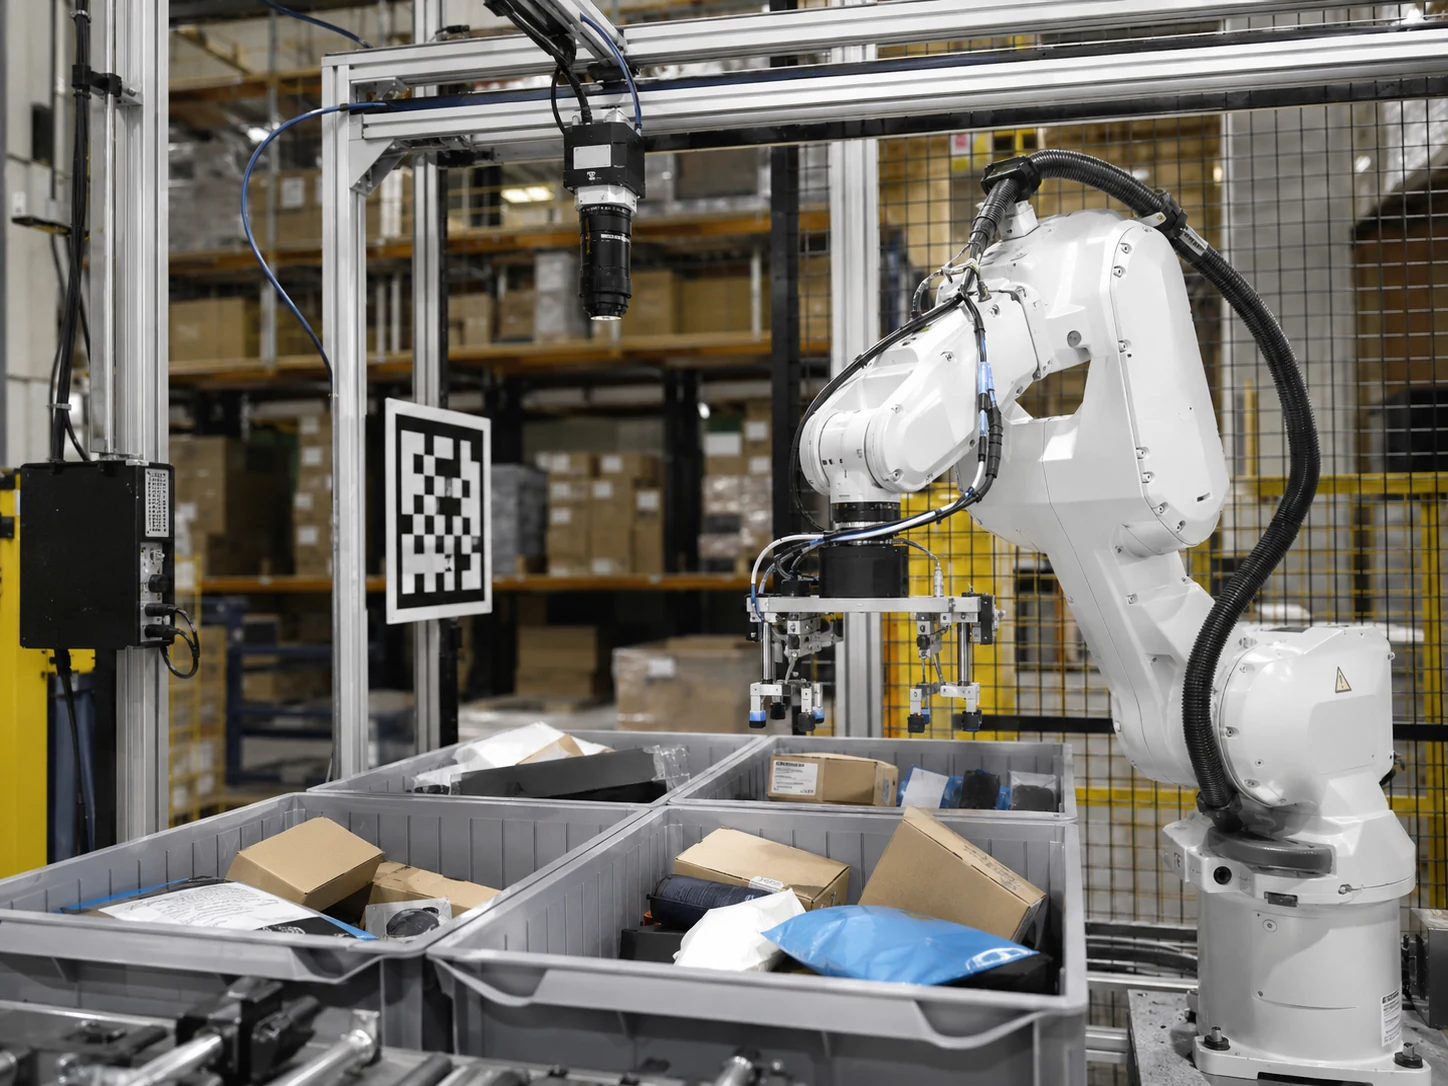
機器人視覺導引
機器人引導需將影像位置轉換至正確的機器人與工件座標系。應驗證手眼校正、姿態變化、拾取點與拍照及動作的時間對應,輪廓辨識本身不能證明拾取精度或運動安全。
準備真實的 OK、NG 和臨界樣品影像
選型前先確認公差、節拍和安裝空間
把光源、光學、觸發和介面當作一個整體來評估
Deyi Vision 會把檢測對象、表面狀態、運動方式、光學、光源、觸發和介面條件放在一起考慮,再給出部件配置建議。
反覆重新校正,可能掩蓋錯誤的 TCP 或錯誤的取放平面。要把影像定位、座標轉換和夾爪機構區分開來。涉及實際動作時,應使用機器人經授權的現場調機流程。從座標系、TCP 與零件高度入手診斷取放偏差
選型步驟
依次明確檢測目的、約束條件、部件配置,再用樣品驗證。
對比要點
機器人視覺導引
(English)
準備真實的 OK、NG 和臨界樣品影像 / 選型前先確認公差、節拍和安裝空間
相關產品
相關應用
相關指南
規格數值保留來源資料的英文原文。 English
| 型號 | 參數 | 數值 | 規格來源 |
|---|---|---|---|
| DY-GE307GM | 解析度/影格率 | 2048 x 1536 MAX @37FPS | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 有效畫素 | 3MP | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 畫素尺寸 | 3.4 x 3.4um | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GE307GM | 輸出格式 | Mono 8/12bit | 來源型號: MV-GE307GM 供應商: MindVision 規格來源 · 規格資料 |
| DY-GL8020 | 參考距離 | 20mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · 規格資料 |
| DY-GL8020 | Z 向量測範圍 | +/-2.3mm, F.S.=4.6mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · 規格資料 |
| DY-GL8020 | 近端 X 向量測寬度 | 9.6mm | 來源型號: GL-8020 供應商: Phoskey 規格來源 · 規格資料 |
| DY-GL8020 | 系列 | GL-8000 laser profile route | 來源型號: GL-8020 供應商: Phoskey 規格來源 · 規格資料 |
| DY-FA0401C | 焦距 | 4mm | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · 規格資料 |
| DY-FA0401C | 感測器尺寸 | 1/1.8 inch | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · 規格資料 |
| DY-FA0401C | 光圈值(F.NO) | 2.0-C | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · 規格資料 |
| DY-FA0401C | TV 畸變 | <0.5% | 來源型號: FA0401C 供應商: CHIOPT 規格來源 · 規格資料 |
常見問題
請提供被測零件、要檢出的瑕疵、公差、視野、工作距離、線速度、介面類型,以及目前在用的參考型號。
現場照片或影片、現有設備、安裝空間限制、生產節拍和明確的驗收目標,能讓選型建議更準確。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。