
選型思路
準備真實的 OK、NG 和臨界樣品影像
機器視覺系統
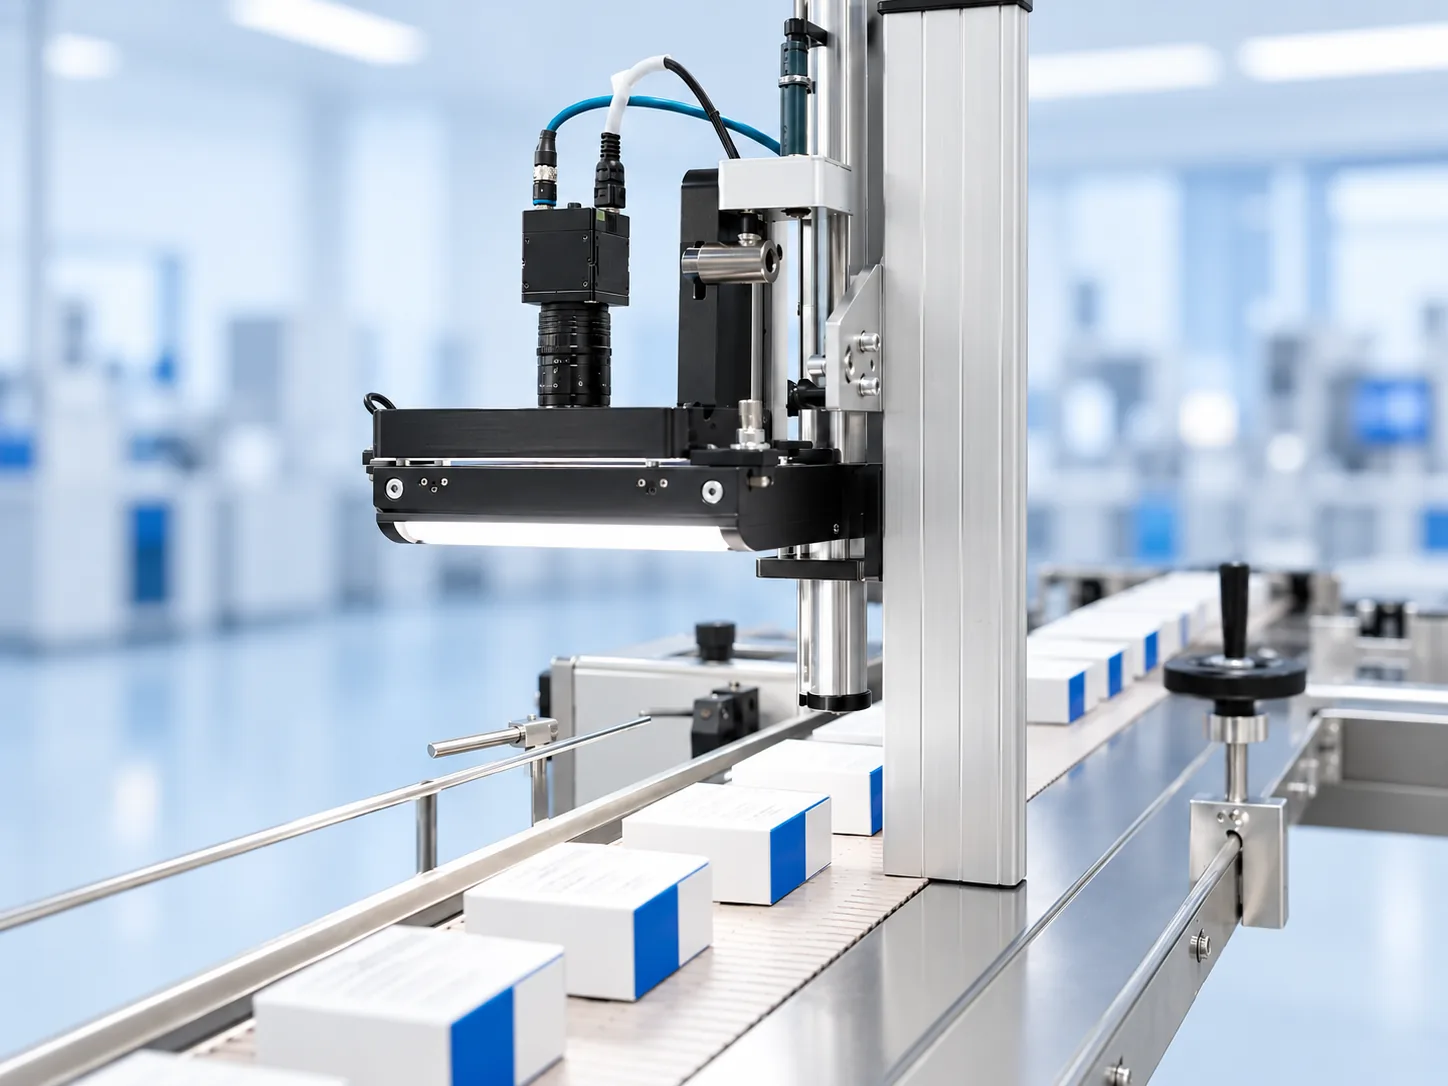
機器視覺系統應把相機、鏡頭、照明、影像處理,以及觸發與結果通訊視為完整檢測鏈路來選型。先定義瑕疵與驗收標準,再用實際樣品驗證從 PLC 通訊到剔除動作的全鏈路時序,不能只憑單台相機的影格率判斷系統是否適用。
準備真實的 OK、NG 和臨界樣品影像
選型前先確認公差、節拍和安裝空間
把光源、光學、觸發和介面當作一個整體來評估
Deyi Vision 會把檢測對象、表面狀態、運動方式、光學、光源、觸發和介面條件放在一起考慮,再給出部件配置建議。
選型步驟
依次明確檢測目的、約束條件、部件配置,再用樣品驗證。
對比要點
機器視覺系統
(English)
準備真實的 OK、NG 和臨界樣品影像 / 選型前先確認公差、節拍和安裝空間
相關產品
相關應用
相關指南
首先透過驗證真實缺陷的對比來選擇機器視覺照明。
機器視覺系統是一個訊號鏈:工件夾具和觸發器呈現零件,照明產生對比度,鏡頭和相機捕捉證據,軟體做出決定,控制器/I/O 發送結果。
固定式工業條碼閱讀器應從最壞情況的代碼樣本中選擇,而不是從最好的打印標籤中選擇。
工業計量的生產就緒世界模型不應直接從產生的影片估計尺寸。
當對比度、邊緣、打印、代碼或位置足以做出決定時,2D 視覺是最佳選擇。
對照工業相機時,不要先從型號入手。
通過將所需的視場除以可用像素來估計機器視覺相機解析度,然後檢查所得像素大小是否可以支持最小特徵、測量公差和算法餘量。
判斷機器視覺相機供應商,應看其如何處理實際檢測依據,而不是相機目錄的大小。
合適的機器視覺供應商應能根據樣品依據提出完整配置:相機、鏡頭、照明、讀碼器、3D 設備、控制器、I/O 和驗收測試。
應依整機架構選擇工業相機介面。
應根據您需要創建的信號來選擇機器視覺照明類型:輪廓、表面紋理、划痕陰影、印刷對比度、反射高光控制或線掃描均勻性。
當讀碼必須自動完成、結果可重複,並與 PLC 或資料庫輸出關聯時,應使用固定式讀碼器。
生產用讀碼器應根據生產讀碼成功率與整合要求選擇,不能只看掃描器品牌。
DPM 條碼讀取應從帶實際標記的工件出發規劃,而不能只看條碼類型。
固定安裝條形碼讀取器設置應從讀碼成功率目標向後進行規劃。
有效的視覺檢測 RFQ 應定義生產中需要作出的檢測判定,而非只問相機價格。
當檢測可在單個工位內完成、合格/不合格邏輯簡單、I/O 較少且需要快速維護時,適合使用智慧相機。
相機距離主機較遠、工站分散配置或工業網路佈線重要時,選擇GigE。
透過將輪廓寬度、高度範圍和移動部件所需的 Z 重複精度相匹配來選擇雷射輪廓儀。
當材料速度變化或影像幾何形狀必須保持穩定時,具有編碼器輸入的線掃描相機非常有用。
應從哪些工件必須判不良並剔除的決策反推系統設計。
機器視覺驗收測試應該證明可重複的生產證據,而不僅僅是成功的演示圖像。
當小零件的 SKU、姿態或批次行為變化過於頻繁,固定式振動盤難以適應時,可採用柔性供料器配合機器人上料。
當通過/失敗取決於輪廓、間隙或焊道幾何形狀而不是顏色對比度時,使用 3D 視覺來確定電動車電池焊接高度。
反光金屬DPM讀碼方案應以帶真實標記的實物工件為選型依據,而不是螢幕截圖。
選硬體前,應定義碼內容驗證、標籤位置、封口有無與實際剔除紀錄。
在生產中,機器視覺不只是相機和軟體。
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。
Visiontechnik 整合方案與單純部件清單承擔的責任不同。
KEYENCE 替代比較應涵蓋工具、操作介面與 PLC 結果交接的完整檢測作業。
比較 Cognex 時,應區分依附設備的 In-Sight 作業與主機上的 VisionPro 影像擷取。
Plan a 3D vision route for height, profile, weld, gap and geometry inspection before choosing a sensor family.
英文原文Omron 檢測系統應視為相機、控制器、作業程式與 PLC 通訊的組合來比較。
常見問題
請提供被測零件、要檢出的瑕疵、公差、視野、工作距離、線速度、介面類型,以及目前在用的參考型號。
現場照片或影片、現有設備、安裝空間限制、生產節拍和明確的驗收目標,能讓選型建議更準確。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。