
當生產線需要可重複的決策時,機器視覺就很重要。
在生產中,只有當相機、鏡頭、照明、觸發器、夾具和剔除邏輯能夠在實際生產線條件下反覆將合格零件與 NG 零件分離時,機器視覺才變得有用。
基礎知識
機器視覺是一種使用相機、鏡頭、照明和軟體來檢查產品的自動化方法,因此生產線可以測量、定位、接受、拒絕或追蹤零件。
要點
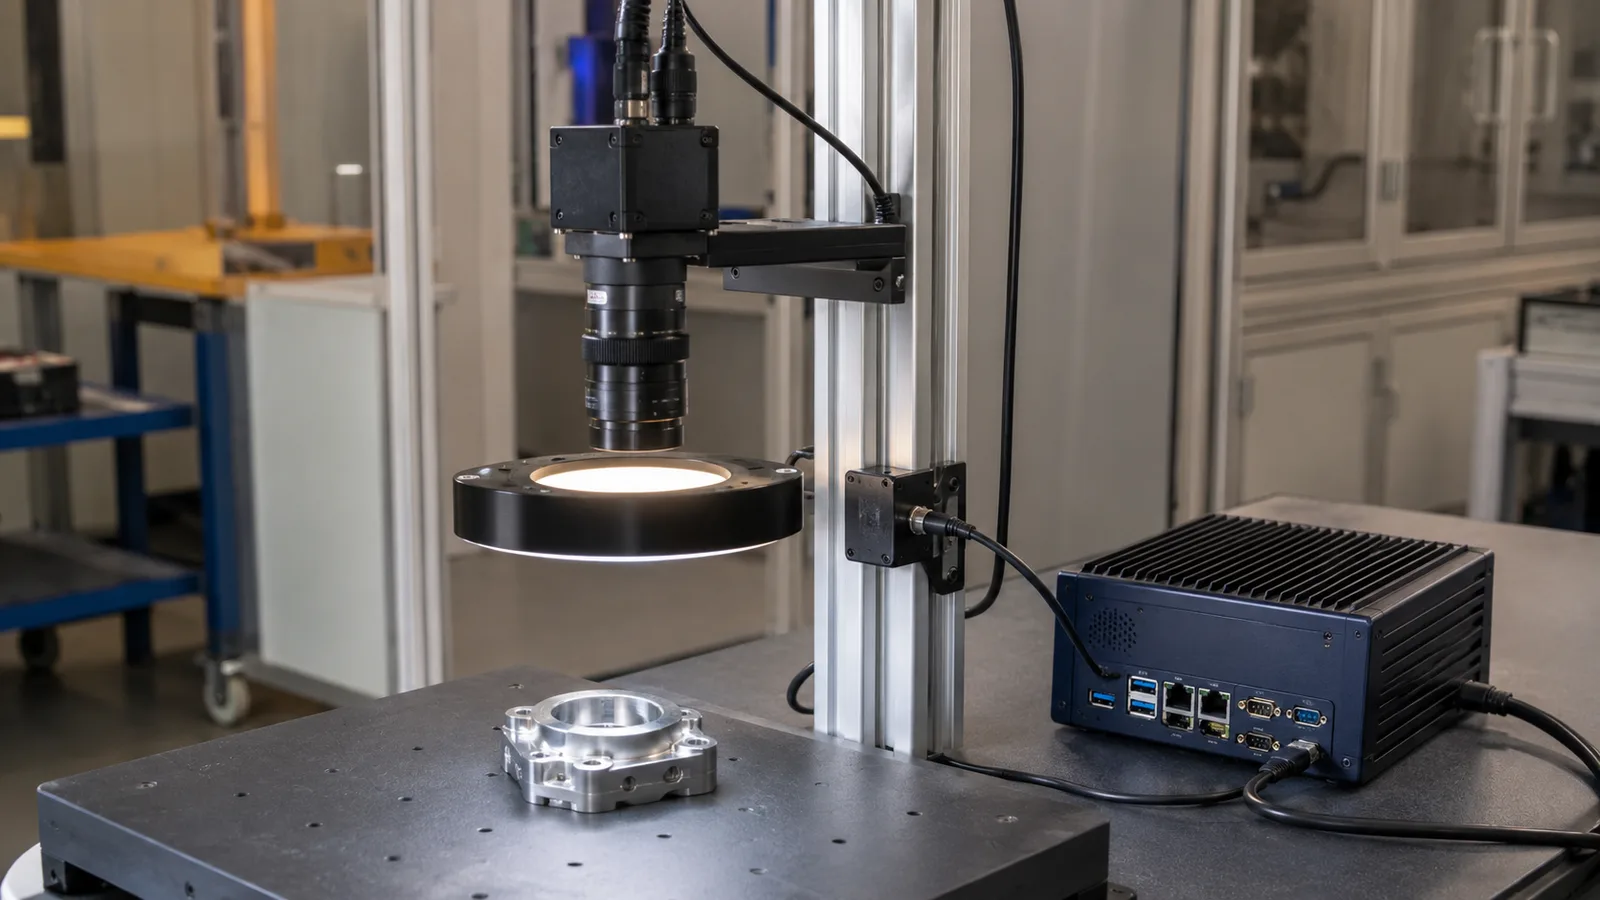
在生產中,機器視覺不只是相機和軟體。相機、鏡頭、光源、觸發、治具和剔除邏輯必須配合,在真實產線條件下反覆區分良品與不良品(NG),才能發揮作用。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
在生產中,只有當相機、鏡頭、照明、觸發器、夾具和剔除邏輯能夠在實際生產線條件下反覆將合格零件與 NG 零件分離時,機器視覺才變得有用。
工廠通常會先購買相機,然後發現眩光、零件移動、觸發定時缺失或固定裝置鬆動會妨礙穩定的偵測。應在型號之前檢查成像路徑。
說明系統是否必須測量、定位、讀取、計數、接受或拒絕零件,然後發送帶有 FOV、工作距離和速度的合格/NG 樣本。
測試工位能否給出所需輸出:剔除、量測、讀取、定位或報告。使用良品、不良品(NG)和臨界樣品,依預定治具與觸發時序驗證;僅有清晰影像,並不能證明生產檢測已經成立。
相機捕捉證據,但生產價值來自可重複性:相同的零件呈現、相同的光響應、相同的觸發視窗以及正常變化下相同的輸出規則。
高解析度感測器無法補救眩光、景深不足、治具鬆動或觸發過晚。應同時審查相機、鏡頭、照明和零件的機械保持與呈現條件。
2D 視覺利用影像對比度、邊緣和印刷資訊。僅靠顏色或對比度無法區分良品與不良品時,3D 視覺會增加高度、輪廓或體積資料。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 主要證據 | 2D 使用影像對比度;3D 增加高度或輪廓資料。 | 傳送 2D 的範例影像和 3D 的高度公差。 |
| 常見輸出 | 通過/失敗、位置、測量或條碼結果。 | 說明 PLC 或操作員所需的決定。 |
| 最小 RFQ 輸入 | 準備 5 輸入:零件影像、缺陷、FOV、速度和公差。 | 縮短型號選擇並避免僅目錄提供報價。 |
影像感測器、照明、鏡頭、處理和通訊鏈的行業參考。
相機特性、介面和可互通機器視覺系統的標準環境。
自動目視檢查、測量、機器人引導和條碼讀取的製造參考。
常見問題
機器視覺是一種使用相機、鏡頭、照明和軟體來檢查產品的自動化方法,因此生產線可以測量、定位、接受、拒絕或追蹤零件。
核心部件為相機、鏡頭、照明、觸發器或感測器、控制器或軟體、I/O和機械夾具。相機選擇只是系統的一部分。
當手動偵測太慢、不一致或無法滿足所需的測量、條碼、定位或缺陷檢測重複性時,請使用機器視覺。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。