問題與前置條件
解碼正確並不能保證剔除的是正確的工件。請使用獨立的工件識別碼、實測的輸送路徑和剔除工站的回饋。編碼器支援情況和工業介面,必須針對所選設備逐項確認。
測試準備
假設取像位置到剔除位置相距 800 mm,輸送線恆速 400 mm/s,致動器反應時間 100 ms。行程耗時 2 s;在額外留出餘裕之前,範例的判定時限為 1.9 s。這些是設計假設,不是時序規格。
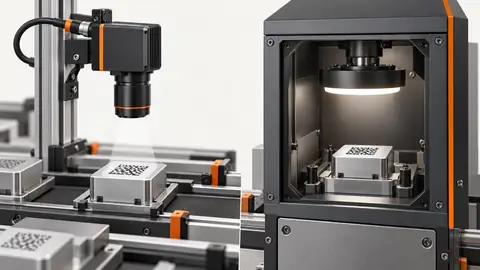
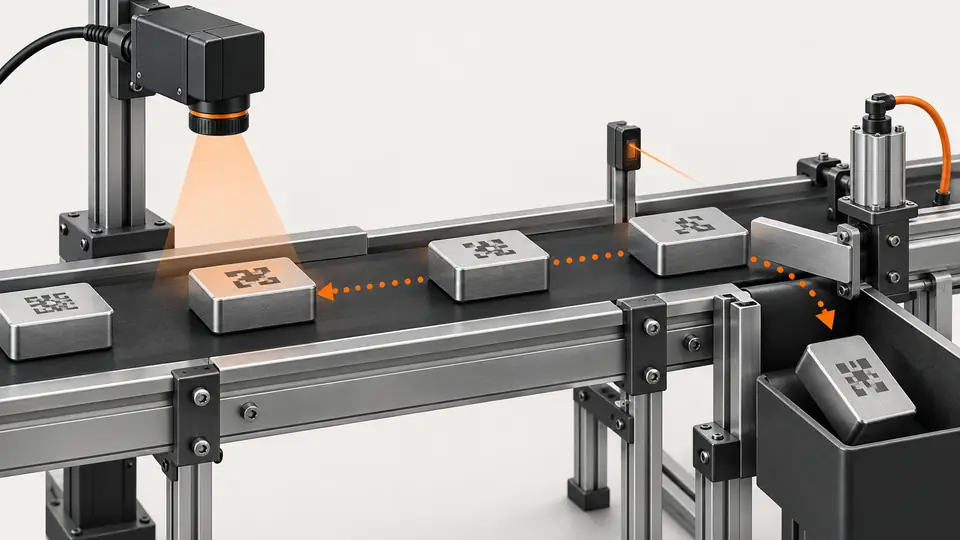
計算延遲時間之前,先勘察從工件檢測到實際剔除點的完整路徑。記錄位置在哪裡建立、在哪裡取像、判定結果在哪裡可用,以及致動器在哪裡接觸工件。要沿輸送線量測有效行程,而不是圖面上的斜線距離。確認允許的速度範圍、最小工件間距,以及工件相對輸送線是否可能打滑。只有在能夠維持並測試其前提假設時,才選用定時追蹤。編碼器位置追蹤同樣有前提:編碼器量測的是某個明確的運動,其計數的單位已知,並且工件始終與該運動保持關聯。兩種方法都不能自動識別出打滑的工件。
測試步驟
- 在入口感測器處建立工件事件,並把取像結果掛到該識別碼上。
- 量測到剔除位置的編碼器距離;規定對空檔和緊鄰工件的處理方式。
- 把每個判定連同其目標位置放入佇列,在速度變化時保持工件身份不變。
- 按實測的致動器反應時間提前下達剔除指令,然後記錄剔除確認。
- 測試無法讀取的碼、延遲的結果、停機和重新啟動;過期的結果不得掛到下一個工件上。
在工件觸發時建立一個佇列項目,寫入工件識別碼和初始位置,再把讀取結果掛到這同一個項目上。以預定的間距交替放入合格樣品和需剔除的樣品,以暴露差一個工件的對應錯誤。把判定到達、排定的剔除指令、致動器動作和剔除確認當作各自獨立的事件來觀察。在動作截止時間之後才到達的「通過」判定,不得取消已經分配給另一個工件的剔除。用合適的儀器或控制器的時序紀錄來取得實際的輸出時序,不要根據螢幕更新去估算。在允許的速度上下限處,以及允許的加減速過程中,重複測試。同時在輸送線上的多個工件都要留在佇列中;對於多個在途工件,只用一個共享的延遲變數是不夠的。
範例測試紀錄
以下為範例假設,不是 Deyi 的實測效能。請將這些數值替換為自己經簽署的測試紀錄。
| 項目 | 假設值 |
|---|---|
| 行程距離 | 800 mm |
| 輸送線速度 | 400 mm/s |
| 判定截止時間 | 1.9 s |
| 觸發識別碼 | T200 |
1.9 s 的指令時間以恆速和實測的 100 ms 致動器延遲為前提。如果速度從 400 降到 320 mm/s,同樣 800 mm 的行程要 2.5 s,舊的定時器就會提前 0.5 s 動作。採用編碼器追蹤時,要把判定綁定到工件位置,並核實位置計數的單位和重置行為。一旦追蹤遺失,執行約定的圍堵措施;絕不要發出沒有對應工件的剔除脈衝。
距離/速度的計算只能得到標稱行程時間,並不是完整的輸出時間預算。從工件到達剔除點的時間中減去實測的動作延遲和約定的餘裕,得到指令截止時間,再把這個截止時間與檢測判定最晚可能出現的時刻相比較。傳輸、處理和排隊延遲都會消耗這份預算。如果讀碼器結果錯過了截止時間,要對受影響的工件識別碼按已定義的方式處置遲到的結果。採用編碼器控制時,目標值要用核實過的計數單位表示,並記錄觸發計數、目標計數和實際輸出計數。輸送線重置和計數器迴繞,按控制器的設計處理。沒有經過驗證的位置恢復方法,就不要在重新啟動後保留舊的目標計數。
流程的兩個視角
追蹤條碼結果,在輸送線上剔除正確的工件 — 1
同一個工件識別碼把取像、位置追蹤、判定和已確認的剔除串聯起來。
- 入口感測器
- 取像
- 位置佇列
- 剔除回饋
追蹤條碼結果,在輸送線上剔除正確的工件 — 2
恆速下的時間估算只是規劃階段的核算。速度有變化時,需要位置佐證,以及獨立管理的結果過期機制。
- 時間估算
- 位置追蹤
- 過期結果
故障排除
- 輸送線速度變化時,純時間延遲會產生漂移;需要時應採用經過驗證的位置追蹤。
- 缺少剔除回饋時,必須報工站故障,而不是記錄為剔除成功。
- 遲到的結果必須按約定的暫扣或剔除原則處理,絕不能頂替佇列中下一個結果。
驗收與交接
每次試驗都要在相機處和剔除處分別核對工件身份。在最低速和最高速下,以及停機之後,重複測試;記錄位置誤差和反應餘裕。生產限值要根據實測時序計算,不能照搬 1.9 s 這個範例。
驗收限值應在測試前設定,並保留原始佐證。本文中的範例不能證明所供應型號具備對應功能。
驗收需要工件實際去向的佐證,而不只是軟體輸出呼叫成功。把每個測試工件的預期判定,與其實際觀察到的剔除或放行路徑以及剔除感測器的回饋相比對。按約定的受控測試程序,引入結果缺失、結果延遲、編碼器訊號遺失和重新啟動。核實受影響的工件已被攔截,且後續工件沒有被分配到過期的判定。要規定剔除感測器不可用或與指令矛盾時怎麼辦;僅有指令確認回覆,並不能證明工件已被剔除。交接時應提供各項距離、實測的致動器延遲、追蹤規則、故障處置方式和追溯紀錄。這些假設的時序數值只是範例表中的資料,沒有現場實測,不得照搬進生產設定。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- DataMan 360 Reference ManualCognex查核於
- Acquisition Timing InformationBasler查核於
部件與選型參考
- 適用於生產線的條碼讀取器
- 包裝標籤和條碼檢測系統
- 條碼追溯系統
- 工業讀碼器
- 工業條碼閱讀器選擇指南
- 什麼是DPM條碼讀取?
- DPM 反光金屬零件讀碼
- 包裝標籤與條碼追溯
- 金屬零件 DPM 碼讀取
- Cognex DataMan Alternative · 英文參考資料
- 得利捷 Datalogic 讀碼器替代方案
- Omron Microscan Barcode Alternative · 英文參考資料
- Zebra Fixed Scanner Alternative · 英文參考資料
- Logistics Barcode Sorting · 英文參考資料
- Printing and Label Inspection · 英文參考資料
- EAN-13 追溯:產線驗收
- EAN-13 追溯:解碼與資料規則
- EAN-13 追溯:相機取樣
- EAN-13 追溯:照明與靜區
- EAN-13 追溯:重複與漏讀
- 多碼讀取:區域規則與重複讀取控制
- 核對 OCR 文字與條碼、批次資料