
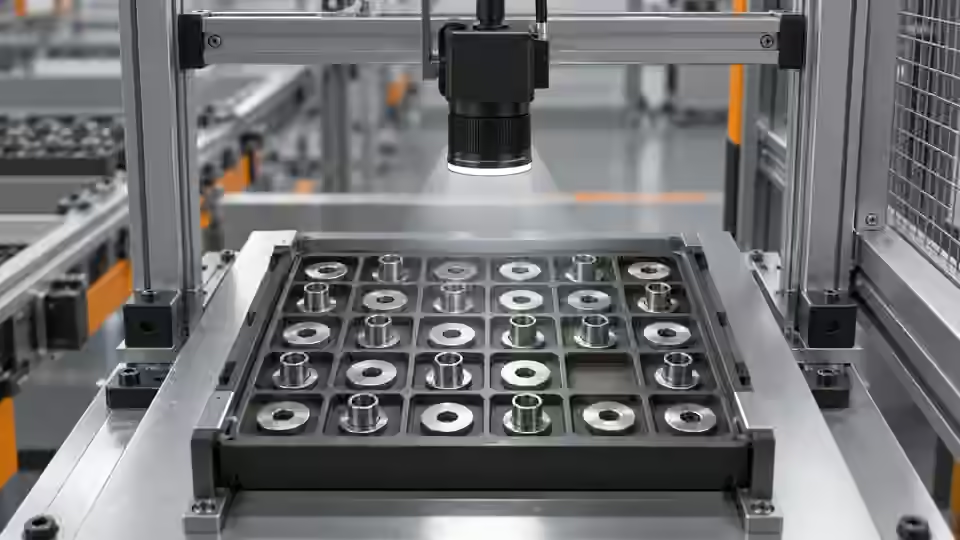
檢測任務
相機必須能分辨出把零件隔開的間隙,而不只是讓整個料盤完整出現在影像裡。在一個示意性的配置中,60 mm 的範圍橫跨 1200 像素,得到 0.05 mm/px;0.2 mm 的間隙在計入光學模糊之前佔 4 個像素。這一取樣計算只是規劃範例,不構成對計數準確度的任何聲明。裝好鏡頭後,要測試實際間隙。
前置條件與樣品對照
寫明預期數量,以及怎樣才算一個實際零件。準備裝料正確、少料和零件相互接觸的樣品,並備好獨立清點得出的答案。基線方案統計的是相互分離的連通區域,而不是被遮擋的物體。一個連通區域可能包含多個相互接觸的零件,而單一反光零件也可能裂成多個區域。選定計數閾值之前,要把這些侷限寫進樣品定義。
選擇相機方案
整個料盤能完整納入一次觸發的單一影格時,使用面陣相機。為獲得輪廓對比度選用黑白相機,僅在確有顏色要求時才選用彩色相機。送料過程中存在移動時,需要經過驗證的全域快門時序,或採用料盤已穩定的取像位置。線陣方案需要透過移動重建影像,用在靜止的料盤上並不會自動更好。
執行受控流程
連接實際相機之前,先從儲存的原始影像和治具圖面入手。記錄感測器尺寸、像素格式、鏡頭、工作距離和取像後端。匯入的影像只能證明演算法能夠檢測該檔案;並不能證明相機受到支援、觸發可靠,或實際工站已通過驗收。下達取像指令之前,先用已安裝的執行環境確認裝置連接方案。
- 標出料盤邊界和允許的最小間隙。
- 在放有零件的料盤平面上對焦,並停用所有自動調整。
- 擷取分離、少料和相互接觸的對照樣品影像。
- 送料移動穩定之後,以及在料盤邊緣位置,各重複擷取一次。
流程圖
料盤覆蓋範圍和原生取樣用來確定間隙是否仍然可見。隨後,穩定後的新影格可支援計數比對。
- 原始影格
- 治具
- 原生像素
- 新影格
記錄佐證
記錄視野寬度、影像寬度、觀察到的間隙像素數、曝光和穩定條件。保留原始影像尺寸;縮放後的預覽圖無法佐證 4 像素這個規劃範例。被視野邊界截斷的零件也要記錄。
以允許的最小間隔作為實物測試目標。把同一對零件分別放在料盤中心附近和裝料範圍的邊界附近,並在影像紀錄中保留實際的裝料位置。固定曝光,直接比較原始影像中的間隙,而不是它在平滑後的遮罩中的樣子。檢查兩條邊緣是否依然分明,以及料盤移動時是否出現暗色橋接。然後在料盤穩定後重複一次,保留移動中影格的失敗情況,不要只換成較好的靜止影格。如果穩定後的影像中零件仍然連在一起,先檢查對焦和鏡頭解析度,再考慮增加處理的複雜度。假設間隙上 4 像素的規劃值,只有當這些像素包含各自獨立的邊緣證據時才有意義;四個模糊的像素並不能證明已經分離。
| 對照項 | 應觀察內容 | 判定界限 |
|---|---|---|
| N3:3 個分離零件 | 本例預期 3 個可計數區域 | 與獨立的實物計數比對 |
| N2:2 個分離零件 | 本例預期 2 個可計數區域 | 少料;不要改動預期的 3 |
| T3:3 個相互接觸的零件 | 區域數可能不等於 3 | 複核;連通區域並不等於實際物體 |
診斷失敗案例
動態模糊可能把狹窄的間隙橋接起來,使兩個零件變成一個區域。即使料盤靜止,失焦也會造成同樣的結果。如果實際允許零件重疊,單靠提高像素數並不能讓被遮住的零件顯現出來。
故障隔離
對比清晰的分離影像、模糊的間隙和實際重疊。只有第一種能提供各自獨立的可見區域。
- 可見間隙
- 模糊間隙
- 重疊
- 被截斷零件
獨立驗證
比較期間,增益、曝光和自動影像調整都要固定不變。待機械結構穩定後再取像,然後在允許的裝料極限位置重複一次。檢查原始尺寸下的原始影像,不要根據縮放後的瀏覽器預覽來判斷。確認每次新的觸發都會產生新的影格識別碼,缺少影格則要明確記為失敗。陳舊但清晰的影像,不適合作為目前零件的佐證。
只有當預期分離的對照樣品在規定的裝料範圍內始終保持可見分離時,這套設定才算通過本次工程檢查。相互接觸和被截斷的案例,必須明確排除在簡單區域計數所能保證的範圍之外。
除了影像細節,還要評估取像負載。按預定的現場調機節奏擷取完整的料盤事件,並記錄每個被請求的事件是否都產生了反映正確料盤狀態的新影像。不要用同一個靜止料盤的重複影格,來宣稱送料期間的可靠性。每次請求之間都要改變料盤中的實際裝料,這樣才能發現陳舊影格。核對全幅影像和已儲存 ROI 的尺寸,是否與所記錄的座標映射一致。當零件的擺放方式允許重疊時,要明確標註這一情形,並決定工站是需要改進單件分離、請求另一個視角,還是採用另行驗證過的辨識方案。簡單計數方案的適用範圍,要限定在「零件可見且相互分離」這一假設之內。交給驗收審查人員的材料,應包括顯示最小間隙、料盤極限位置、移動造成的失敗和未解決重疊的原始影像,以及所聲明的相機設定。
繼續工程交接
工程交接時,請提供原始影格、治具位置、相機/介面資訊和取像日誌。Deyi Vision 可依據這些佐證評估取像方案。在瀏覽器本地執行 OpenCV.js,在目前的能力紀錄中仍屬開發需求;不要以為工作流程顯示出來,其中的節點就能在瀏覽器裡執行。
將原始影像與對應的結果紀錄一併儲存。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Inspection resolution planningDeyi Vision查核於
- Structural analysis and shape descriptorsOpenCV查核於

