本測試要回答的問題
獨立於影像送達,量測從觸發到曝光的時序。主機收到影像的時刻包含讀出、傳輸和排程時間,不等於曝光開始的時刻。
這是一份與廠商無關的現場調機方法。更改任何設定之前,請先查閱所用具體型號的相機、鏡頭、感測器或控制器手冊。文中的數值範例表為假設資料,既不是 Deyi Vision 的量測結果,也不是產品規格。
前置條件
相機必須提供有文件說明的時序輸出,或經光學方法驗證的替代方案。檢查 I/O 電壓、極性和輸出傳播延遲;時序輸出只是一種替代量,並不是完美的感測器時間戳記。
要把觸發接收、曝光開始延遲和影像到達軟體的時刻區分開。本實驗觀察的是電氣邊緣,以及(在文件有說明時)作為曝光替代量的時序輸出。除非手冊規定了二者的對應關係,否則它不能直接確定感測器的時序。使用相機能夠接受的觸發頻率;只有把相機忙碌時的觸發事件單獨計數、並作為失敗的取像如實報告時,才可以把它們從標稱延遲分布中剔除。
測試台與紀錄
使用配有合適探棒的示波器、安全的脈衝源和相機時序文件。儲存觸發模式、防彈跳、延遲、ROI、曝光,以及每個被測邊緣的定義。
連接示波器之前,先檢查輸入電壓、極性、電氣參考點和輸出負載。該型號支援時,選用文件中說明的、與曝光相關的輸出;否則應如實報告所設想的電氣替代訊號不可用。記錄探測點、纜線走向、示波器閾值、取樣設定、觸發啟用方式、防彈跳以及任何有意設定的延遲。儲存一份設定匯出檔,以便把這些設定的變化與實測分布的變化對應起來。
執行測試
- 依照該型號手冊,設定受支援的輸入邊緣和時序輸出。
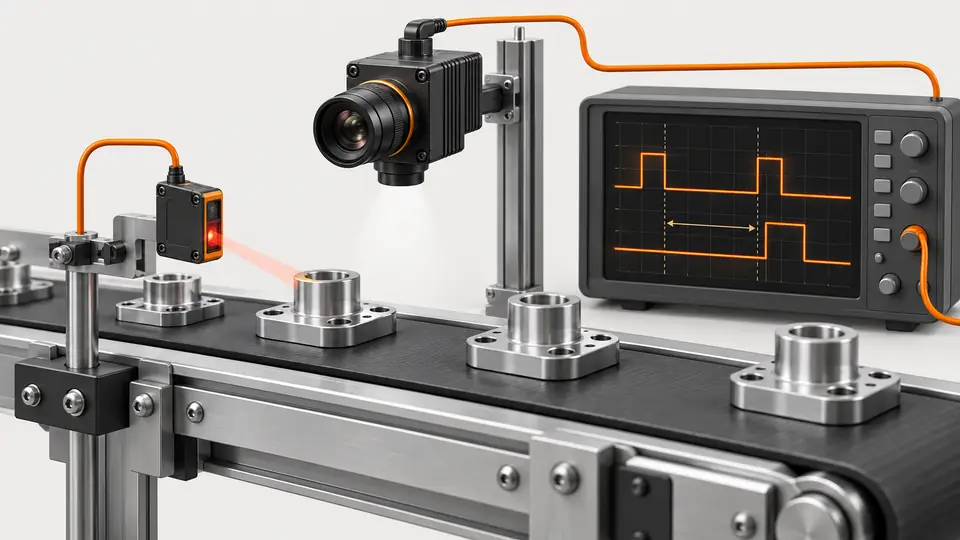
- 在相機輸入端及其曝光輸出端探測訊號;補償已知的探棒偏斜。
- 以低頻率擷取 1000 組成對的邊緣,然後在預期的最高觸發頻率下重複。
- 計算平均值、最小值、最大值和遺失的事件數;重新啟動之後以及在主機負載下重複。
在同一時基上擷取輸入和輸出。在每條波形上標出選定的有效邊緣,並在整個測試中使用同一個邊緣閾值來計算二者之差。除了平均後的截圖,還要保留最小值、最大值和異常值對應的代表性波形。完成實驗台訊號產生器測試後,再換用預期使用的控制器和接線重複測試;兩種設定之間的差異,會暴露只測相機時會漏掉的那部分影響。
假設範例表
假設輸出邊緣的延遲在 39–47 µs 之間,平均值為 42 µs。抖動的峰對峰值為 8 µs。在 500 mm/s 下,最大延遲對應 23.5 µm 的行程;在把它稱為感測器延遲之前,必須先考慮輸出的傳播延遲。
L_i = exposure_output_edge_i - trigger_input_edge_i
mean(L) = 42 us; min(L) = 39 us; max(L) = 47 us
peak_to_peak_jitter = 47 - 39 = 8 us| 項目 | 假設值 | 含義 |
|---|---|---|
| 替代延遲平均值 | 42 µs | 假設的 1000 次事件結果 |
| 峰對峰值抖動 | 8 µs | 最大值減最小值 |
| 最大延遲下的行程 | 23.5 µm | 500 mm/s × 47 µs |
對於這組假設的分布,峰對峰值描述的是觀察到的分散程度,而最大延遲估算的是替代訊號改變狀態之前的行程。二者都不是有保證的最差情況規格。恆定的延遲或許可以在位置模型中補償,但補償並不能消除抖動。記錄計算位置所依據的參考點,並用移動標靶獨立驗證任何補償,同時在報告中保留未經補償的原始量測值。
測試流程
測試流程
在同一時脈上量測輸入邊緣和曝光輸出邊緣;影像到達發生在此之後。
- 輸入邊緣
- 曝光替代訊號
- 讀出
- 到達
解讀證據
解讀證據
先確認受支援的 I/O,再比較成對的邊緣,並評估延遲的分布,而不是只看一條波形。
- 確認 I/O
- 擷取成對邊緣
- 分布
- 限值
依序解讀時間線:控制器邊緣、相機接受輸入、曝光事件,以及可觀察到的輸出。即使感測器時序沒有變,輸出傳播延遲也會使量測到的平均值發生偏移。要在相同的探測位置和相同的輸出功能之間進行比較。如果時序文件沒有對某個中間環節給出量化資料,就把它作為尚未確定的影響因素保留下來;不要減去一個假設值,湊出一個看似精確的感測器延遲數字。
故障排除
- 多出的固定延遲可能來自設定的觸發延遲或防彈跳。
- 高頻率下零星出現事件遺失,可能說明觸發發生在相機尚未就緒的時候;盲目縮短防彈跳時間則可能引入誤觸發。
輸出脈衝缺失時,應先檢查觸發就緒或忙碌狀態的行為,再計算延遲統計量。出現第二個延遲叢集,可能說明控制器時序、防彈跳交互作用或量測閾值有問題;檢查對應的波形。如果改變探棒閾值會使量測到的延遲發生很大變化,應查訊號的上升時間和雜訊。如果還要測試照明,應另做一次同步檢查,並使用光電二極體,因為燈的光學響應並不是相機輸出的電氣邊緣。
驗收與交接
根據允許的位置誤差,分別為最大延遲和抖動設定限值。要求事件計數符合預期,並保存示波器波形、輸出延遲的假設和各項設定;明確說明所報告的是替代訊號的時序。
將原始檔案、設定、樣品識別碼和判定限值一併歸檔。請參照下方相關的產品指南與準備指南,與 Deyi Vision 討論已有文件記載的需求。
按所觀察的量各自定義的限值來驗收:觸發到輸出的延遲、取像成功率和位置誤差各有獨立的判定準則。用量產接線、控制器邏輯和預期最高的取像需求,重新擷取成對的資料。把未被接受的觸發和事件缺漏,與時序分布一起記錄。交接時必須說明所量測的是哪一個輸出,解釋它與曝光之間的關係,並寫明任何位置補償成立的條件。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Triggered Image AcquisitionBasler查核於
- Acquisition Timing InformationBasler查核於
- Line SourceBasler查核於
部件與選型參考
- 工業相機
- 工業相機介面選型指南
- 機器視覺驗收測試清單
- 機器視覺工業相機
- 工業相機與普通相機
- GigE 與 USB3 工業相機
- PCB 連接器針腳有無檢測
- Basler Camera Selection · 英文參考資料
- Allied Vision Camera Selection · 英文參考資料
- Hikrobot Machine Vision Alternative · 英文參考資料
- IDS Imaging Camera Selection · 英文參考資料
- 測試增益、位元深度與低對比度雜訊
- 診斷 GigE 封包遺失,且不掩蓋故障
- OCR 標籤核對:相機與字元取樣
- 密封與膠條外觀:相機設定
- SKU 顏色分選:取得可重複的顏色
- 表面瑕疵檢測:相機取樣與運動
- 在突發流量下驗證同步相機