
選型思路
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。大多數 RFQ 需要 5 個輸入:FOV、工作距離、速度、公差和樣本圖像。
基礎知識
遵循從觸發和影像擷取到照明、處理、決策輸出和 RFQ 證據的機器視覺工作流程。
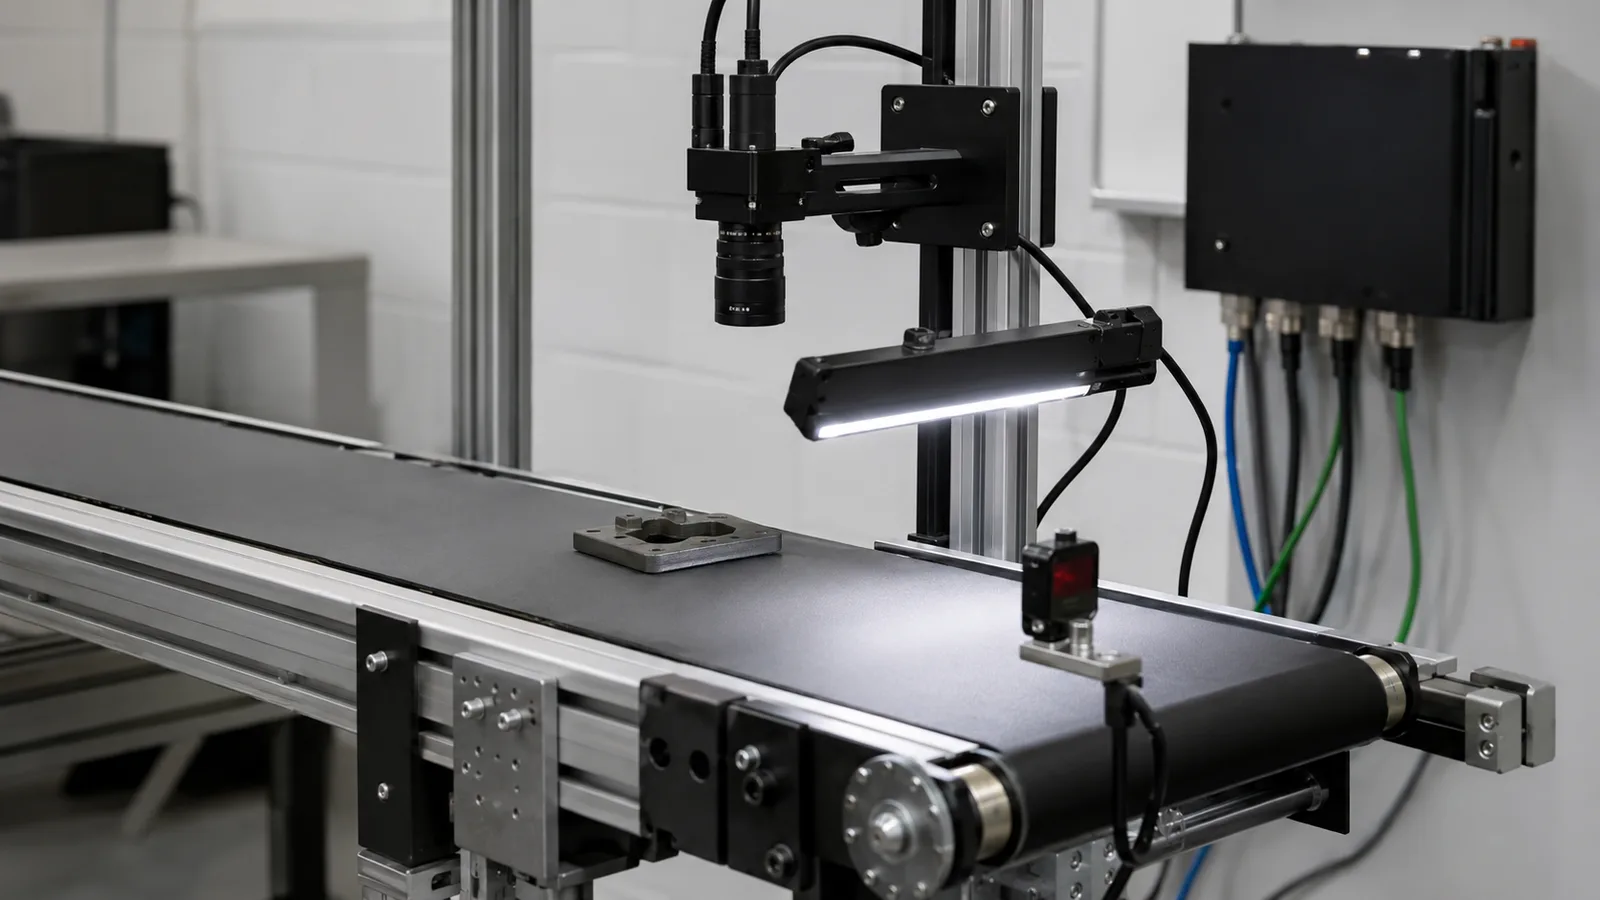
要點
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。大多數 RFQ 需要 5 個輸入:FOV、工作距離、速度、公差和樣本圖像。
本文採機器輔助翻譯,尚未經真人語言審閱。技術條件仍須依實際樣品與來源資料確認。 英文原文
視覺系統捕獲 1 個圖像或幾何表面輪廓、標準化照明、運行檢查邏輯併發送通過/失敗 I/O。大多數 RFQ 需要 5 個輸入:FOV、工作距離、速度、公差和樣本圖像。
5 RFQ 輸入讓選擇更清晰:FOV、工作距離、速度、公差和樣本。
照明與工件治具的穩定性,通常比額外的軟體規則更重要。
感測器、編碼器、PLC 訊號或軟體事件告訴相機何時捕捉影像。錯誤的觸發時機可能會在檢查開始之前使零件模糊、錯過或錯位。
最好的演算法無法恢復弱圖像。選擇環形、條形、圓頂、同軸和背光配置,以便在處理前使缺陷或邊緣可見。
系統可以輸出合格/不合格、量測值、讀碼結果、座標或剔除訊號。應在選擇相機、智慧相機或 PC 架構前定義輸出格式。
| 比較項目 | 實務判斷 | 詢價時需要的資料 |
|---|---|---|
| 捕獲 | 在正確的零件位置觸發 1 影像、線條輪廓或程式碼讀取事件。 | 分享線速度和觸發方式。 |
| 處理 | 將演算法複雜性與智慧相機或基於 PC 的控制相匹配。 | 列出需要多少攝影機和決策。 |
| 輸出 | 選擇I/O、乙太網路、串列、機器人或資料庫輸出。 | 選型前確認集成目標。 |
常見問題
第一步通常是觸發事件,告訴相機何時進行捕捉。觸發時間必須與零件位置、曝光和運動速度相符。
照明控制對比。它使邊緣、缺陷、印刷程式碼或表面標記可見,以便相機和軟體可以做出穩定的決定。
發送 FOV、工作距離、線速度、公差、樣本圖像、好壞範例、輸出要求和任何當前參考模型。
這些內容是內部編寫的選型示範,用於說明組件選擇與建議驗收條件,並非真實客戶專案、實測交付成果或客戶背書。示範中的圖片僅用於說明。