本測試要回答的問題
影像更亮、輸出位元數更多,並不會自動提高瑕疵的可見度。選擇增益/像素格式的組合之前,先比較正規化對比度和雜訊。
這是一份與廠商無關的現場調機方法。更改任何設定之前,請先查閱所用具體型號的相機、鏡頭、感測器或控制器手冊。文中的數值範例表為假設資料,既不是 Deyi Vision 的量測結果,也不是產品規格。
前置條件
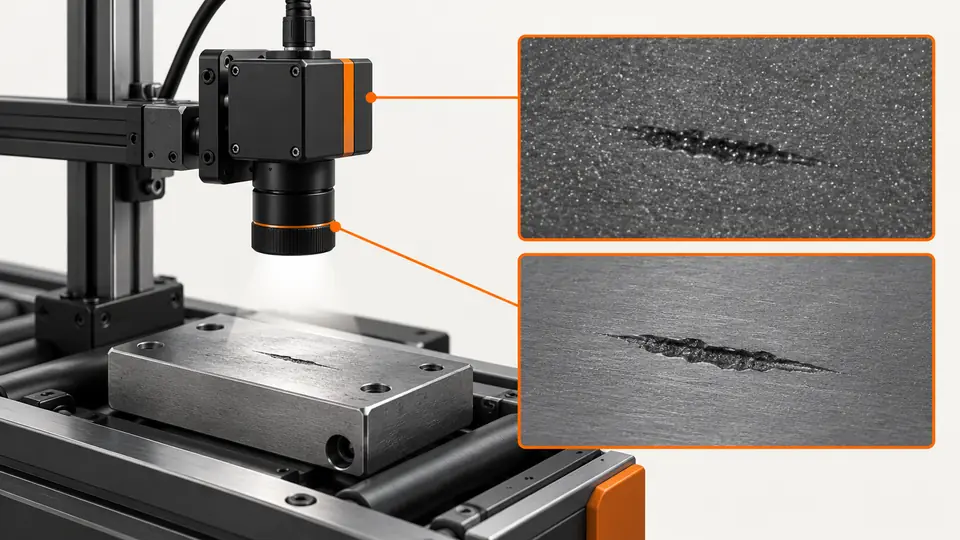
使用靜止的低對比度瑕疵及與之對應的背景,照明和曝光保持固定。關閉自動增益和影像增強;感測器位元深度與輸出格式要分開記錄。
選擇增益設定之前,先判斷問題出在光子不足、截斷、量化,還是處理閾值。這項比較需要穩定的照明和靜止且具代表性的特徵;動態模糊應放在另一項測試中。在量測路徑中關閉各種自動調整和用於顯示的色調操作。要分清感測器的轉換位元深度與傳輸的像素格式不是一回事,因為選擇更大的資料容器並不一定帶來更多感測器資訊。
測試台與紀錄
準備支援打包資料的原始影像解碼程式、完全相同的 ROI,以及每種設定至少 100 個影格。記錄截斷比例、ROI 均值和隨時間的波動,而不是顯示亮度。
劃定對應的瑕疵區域和背景區域,排除邊界、灰塵和飽和像素,除非飽和本身就是要研究的故障。記錄它們的座標、相機的增益控制項、曝光、像素格式、打包方式、照明狀態和原始檔名。適當時儲存一組暗影像或低訊號影像,用來區分偏移量與有用訊號。在跨格式比較數字之前,確認分析軟體對符號性、打包方式和縮放的解釋是正確的。
執行測試
- 在不改變曝光的情況下,擷取低增益的 8 位元資料和相機支援的更高位元深度資料。
- 在第二個支援的增益下重複,每次變更後都要確認實際格式和解碼是否正確。
- 計算瑕疵/背景的均值和雜訊,再在同一物理區域上計算 CNR。
- 把每組資料回放給實際使用的檢測演算法,並在獨立樣品上記錄漏檢和誤報。
在不移動標靶的前提下擷取固定曝光的系列影像,比較格式或增益時使用相同的入射光。依文件載明的慣例計算各區域的均值和波動,並分別報告跨影格的時間變化和區域內的空間變化,不要悄悄把兩者合併。對每個影格套用選定的瑕疵判定。再用獨立的瑕疵件和合格件重複,避免只拿一塊乾淨的參考試片作為核准依據。
假設範例表
下面假設的 CNR 數值採用兩個 ROI 標準差的方和根。把 8 位元數值按比例換算到 12 位元,比值幾乎不變。這項篩選用指標不是 EMVA 感測器特性量測,也不是檢出保證。
CNR = abs(mean_defect - mean_background) / sqrt(sd_defect^2 + sd_background^2)
8-bit example: abs(108 - 100) / sqrt(3^2 + 3^2) = 1.89
12-bit example: abs(1730 - 1600) / sqrt(48^2 + 48^2) = 1.92| 項目 | 假設值 | 含義 |
|---|---|---|
| 8 位元 CNR | 1.89 | 假設比值 |
| 12 位元 CNR | 1.92 | 輸出刻度不同,比值相近 |
| 相關的截斷像素 | 0% | 範例驗收目標,需另行商定 |
範例中的對比度,用所選兩個區域合併後的波動做了正規化。更改數位位準刻度之後數值依然相近,說明了為什麼僅憑更多的數值位準並不能證明瑕疵分得更開。這些區域統計量中還包含材料紋理、固定模式雜訊和照明變化。它們只是針對本次檢測的篩選性佐證,不是 EMVA 相機特性量測,也不能據此預測每個特徵都會有相似的表現。
測試流程
測試流程
把增益和格式作為兩個因素來測試,同時保持光子數和幾何配置不變。
- 低增益
- 更高增益
- 8 位元
- 更高位元深度
解讀證據
解讀證據
把訊號差和波動換算成比值;檢測結果另行比較。
- 訊號差
- 雜訊
- CNR
- 檢測結果
依照對照圖的流程,使用原始量測資料;只在目視複核時才使用統一的顯示方式。自動拉伸的預覽影像可能讓不同的擷取結果看起來同樣清晰,哪怕它們的訊號分布並不相同。檢查兩個區域附近的直方圖,並找出相關特徵區域內是否有截斷。要讓瑕疵的極性和空間範圍保持可見;良好的平均值可能掩蓋一小塊與背景已無法區分的關鍵部分。
故障排除
- 出現意外的條紋或異常巨大的數值,可能說明打包資料解碼錯誤。
- 增益提高後出現截斷會破壞對比度;在把更平滑的顯示解讀為更好的資料之前,先檢查直方圖。
變更格式後出現意外的跳變,應先檢查解碼和正規化,再去調整光學部分。如果提高增益後特徵位準和波動一起上升,判定穩定性卻沒有改善,應檢查進光量和材料差異。如果合格件上出現被截斷的亮斑,應降低相關的曝光或增益,並重複瑕疵測試。在弄清光源不穩定的原因之前,不要靠提高判定閾值來掩蓋不穩定的照明光源。
驗收與交接
選擇能滿足文件規定的漏檢/誤報限值、不截斷相關細節,並且不超出傳輸/處理能力的設定。儲存原始格式和解碼器版本,使比較結果可以重現。
將原始檔案、設定、樣品識別碼和判定限值一併歸檔。請參照下方相關的產品指南與準備指南,與 Deyi Vision 討論已有文件記載的需求。
依據預先宣告的截斷、判定穩定性和最小相關瑕疵的限值來選擇設定,並為兩類樣品都保留原始資料。透過實際的取像與檢測流程驗證所選格式,包括判定之前的各種轉換。核准時必須把曝光、增益、格式和分析縮放一併寫明。之後只要照明、表面狀態或解碼器發生變化,就需要重新做比較,不能依賴標稱的位元深度標籤。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- GainBasler查核於
- Pixel FormatBasler查核於
部件與選型參考
- 機器視覺工業相機
- 如何計算用於檢查的相機解析度
- 工業相機
- 工業相機與普通相機
- GigE 與 USB3 工業相機
- PCB 連接器針腳有無檢測
- Basler Camera Selection · 英文參考資料
- Allied Vision Camera Selection · 英文參考資料
- Hikrobot Machine Vision Alternative · 英文參考資料
- IDS Imaging Camera Selection · 英文參考資料
- 診斷 GigE 封包遺失,且不掩蓋故障
- 量測硬體觸發的延遲與抖動
- OCR 標籤核對:相機與字元取樣
- 密封與膠條外觀:相機設定
- SKU 顏色分選:取得可重複的顏色
- 表面瑕疵檢測:相機取樣與運動
- 在突發流量下驗證同步相機