
怎麼選
每個產品頁都把檢測目標、詢價需要的資料和具體的部件配置對應起來。
產品
從相機、光源、鏡頭、讀碼器、3D 視覺和送料器入手,詢價之前先把技術條件釐清。
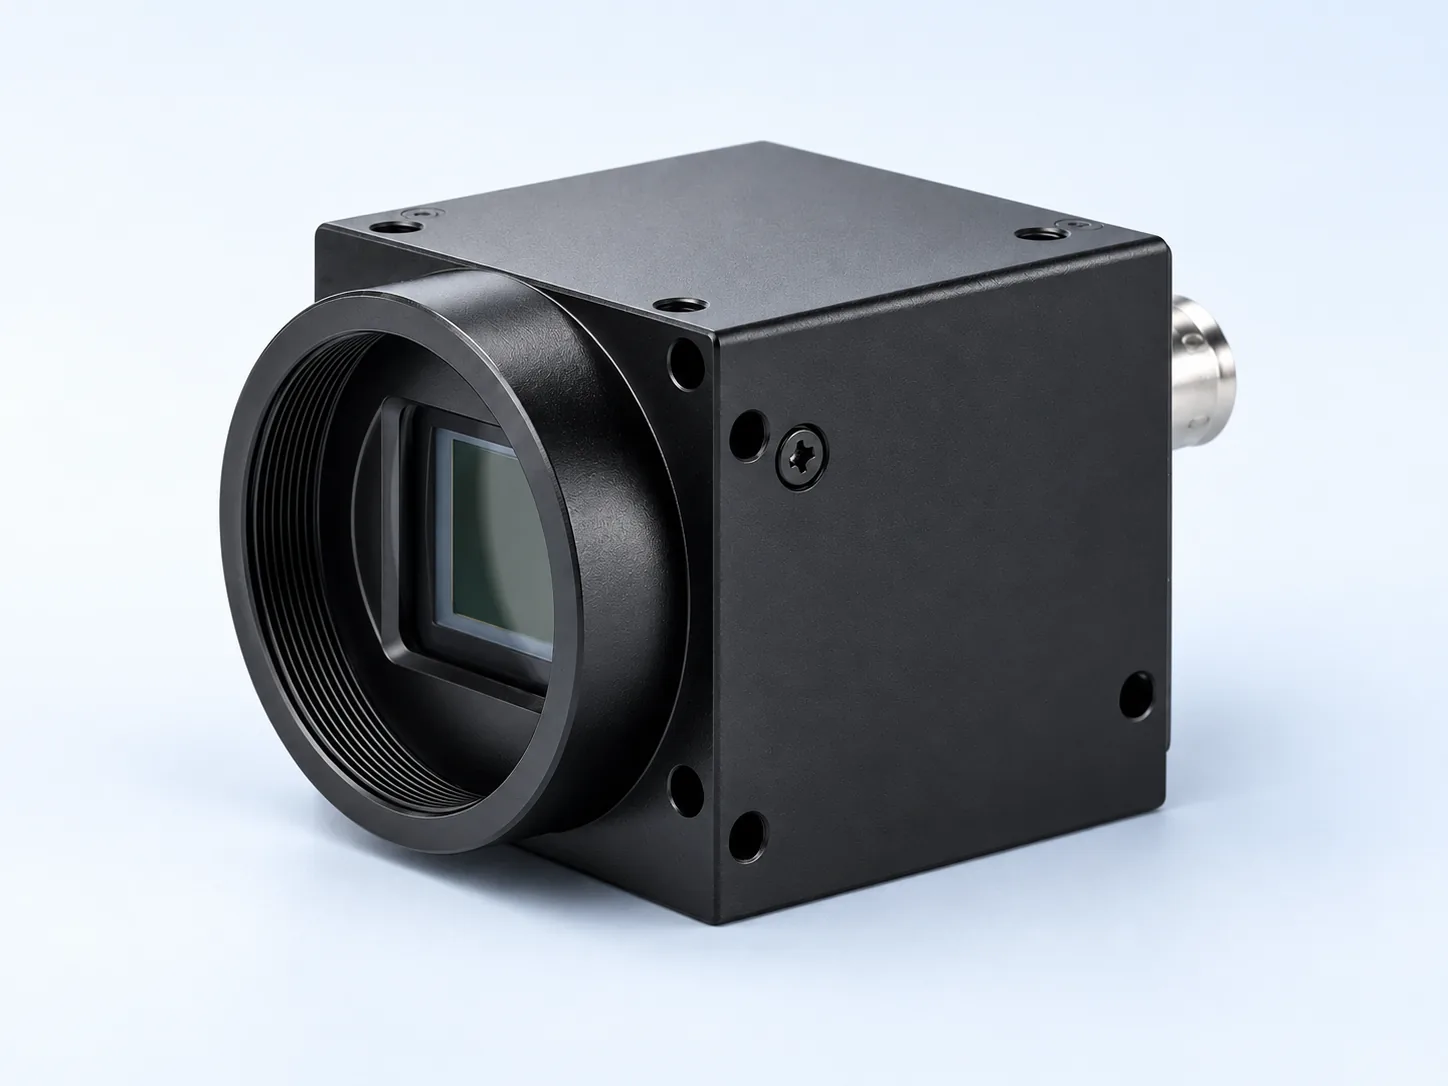
每個產品頁都把檢測目標、詢價需要的資料和具體的部件配置對應起來。
涵蓋電子、汽車、包裝、電池、捲材、量測和機器人導引。
樣品影像、公差、產線條件和整合條件,選型之前先確認。
從哪裡開始
先分清自己是知道產品類別、知道檢測問題,還是手裡已經有樣品,選型會更快。
把相機、光源、鏡頭、讀碼器、3D 視覺或送料器,與詢價所需的資訊對照起來看。
從表面狀態、瑕疵尺寸、速度、公差和輸出訊號入手。
用影像、產線影片或型號,先縮小第一輪選型的範圍。
AI生成或優化的選型示意圖,不代表客戶安裝實績、實際供貨型號或已驗證的互換性。
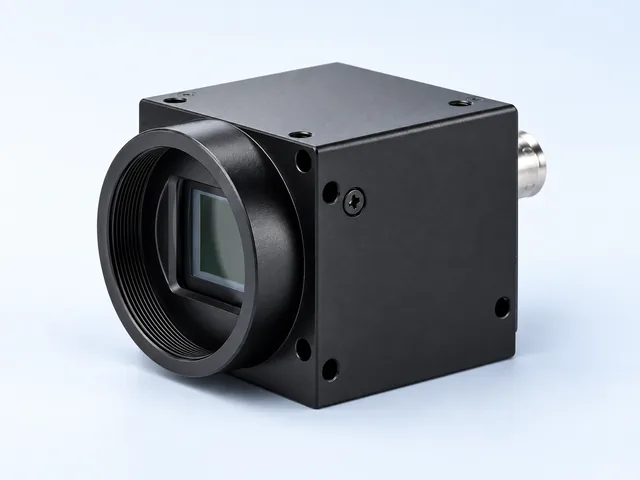
面陣工業相機應依視野、目標運動、快門方式與所需像素格式選型。
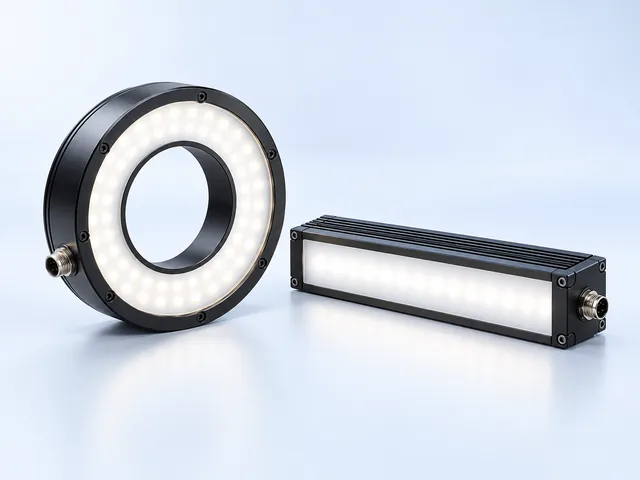
機器視覺照明的任務是讓目標特徵與背景形成可判定的對比,而不只是提高亮度。
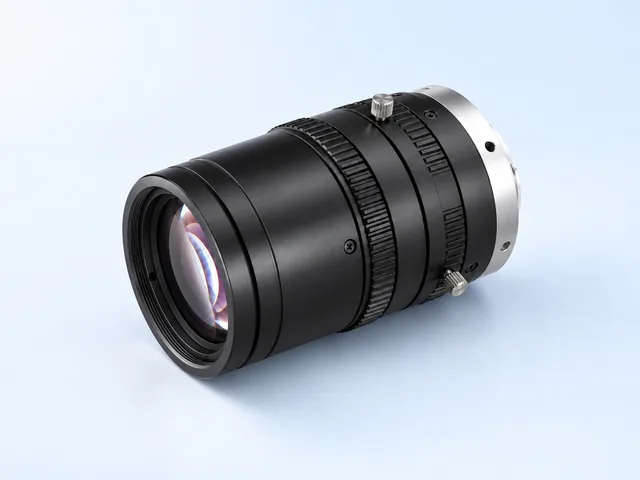
工業鏡頭需結合感測器尺寸、視野、工作距離與最小關注特徵選型。
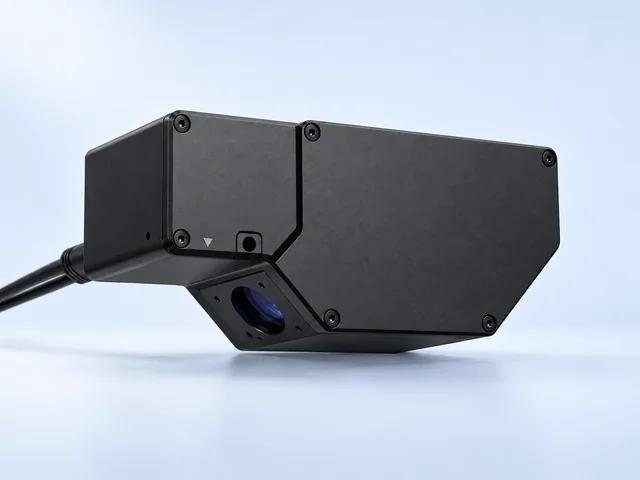
線掃描相機適合優先評估連續捲材或運動目標逐行成像的需求。
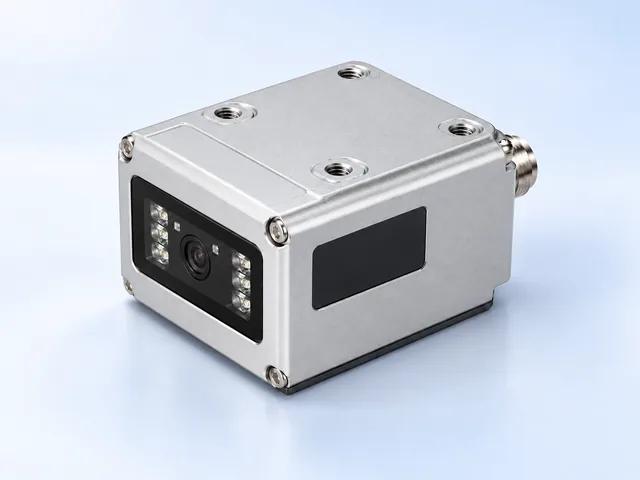
固定式工業讀碼器應依碼制、模組尺寸、印刻方式、讀取距離與運動條件選擇。
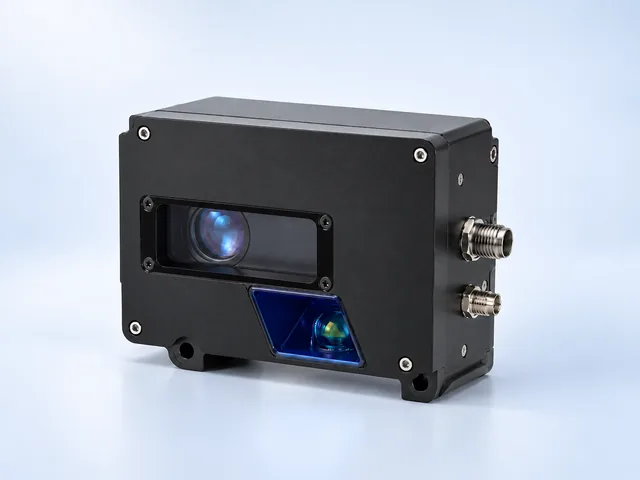
當判定依賴高度與形狀,而非僅靠影像對比時,可評估結構光或雷射輪廓方案。
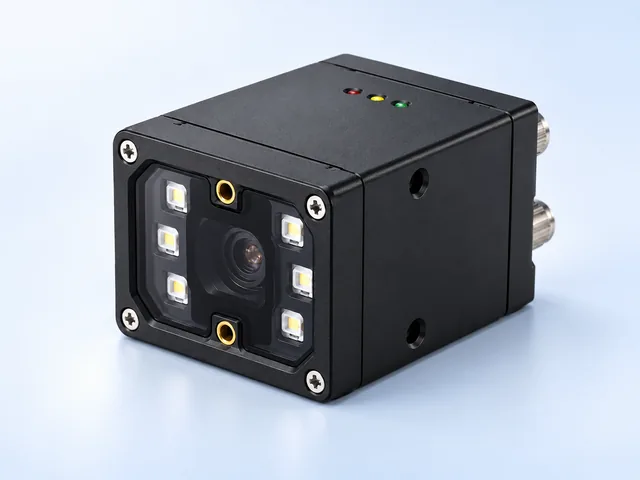
智慧相機將擷取、處理與輸出整合於設備中,適合範圍明確的檢測任務。
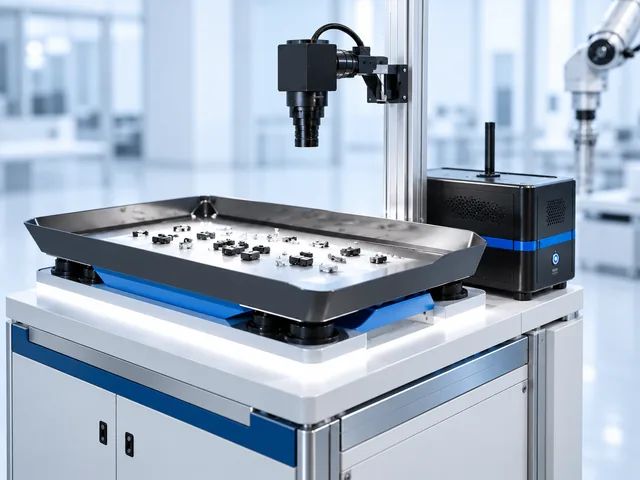
柔性供料需將散件分離,並呈現相機可定位、夾爪可拾取的姿態。
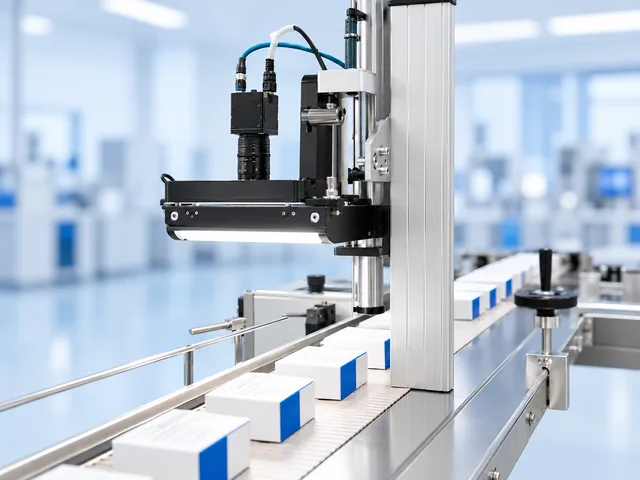
機器視覺系統應把相機、鏡頭、照明、影像處理,以及觸發與結果通訊視為完整檢測鏈路來選型。
常見問題
每個產品頁都把檢測目標、詢價需要的資料和具體的部件配置對應起來。
請發 OK/NG 樣品、影像、公差、線速度、安裝空間和輸出介面。
最終配置要在確認樣品影像、速度、公差和安裝條件之後才能確定。