
問題與前置條件
相機的標稱幀率和機器人的標稱速度,都無法預測工站的吞吐量。應量測相鄰兩次完成取放之間的間隔,以及阻礙下一次取放的各個階段,並使用實際的夾爪和具代表性的裝料量。
準備測試
依序執行的範例假設:振動 500 ms、靜置 200 ms、取像與分析 80 ms、取放 400 ms,每個循環共 1180 ms,約合 50.8 次/分鐘。該數值不含補料、故障和停機時間,也不是經過證實的實際產量。
應依據控制時序來定義受測節拍的起迄邊界,而不是照搬宣傳用的吞吐量數字。對送料單元而言,從一次振動開始到下一次允許的振動開始,是一種有用的邊界劃分,但生產的目標是把零件成功交付出去。最佳化之前,先記錄預期的裝料範圍、機器人路徑、治工具和檢測要求。確認料盤必須在何時保持靜止、機器人何時可以進入取放區域。任何重疊方案,都要以經核准的時序和碰撞評估為依據。如果節拍主要耗在等待或機器人動作上,更快的相機並不會改善它,除非相機所在的階段確實處於限制節拍的路徑上。設定與時間戳記要一併保存,這樣不同次的比較才針對同一種單元配置。
操作步驟
- 記錄振動開始與結束、曝光、座標就緒、機器人請求和取放完成的時間戳記。
- 讓同一個循環編號貫穿每台設備;把等待與實際處理分開。
- 在料盤零件數量低、標稱和高三種情況下,量測多個重複循環。
- 找出哪些階段確實可以重疊,且不會在曝光期間產生振動,也不會干擾取放。
- 調整可控的最大延遲,並在完全相同的條件下重複;失敗的取放和補料也要計入。
在振動、靜置、取像、檢測、機器人請求、取放和轉移這些環節,分別設定開始與完成的量測點。控制器若提供獨立的應答訊號,也一併記錄。主機端事件使用同一個單調時鐘;如果控制器與視覺系統的時間戳記取自不同的時鐘,要先確定兩者的關係,或者改為量測外部訊號。時鐘未對齊時,不要據此計算跨設備的時間間隔。觀察工作單元是在等待某個條件、某個通訊應答,還是在等待設定好的固定延遲時間。無候選的循環和取放失敗的循環,都要記下原因。要在具代表性的裝料條件下重複,而不是只替補料後第一次條件有利的取放計時。螢幕上顯示的處理時間,可能不含取像、通訊和排隊延遲。
範例測試紀錄
以下為舉例用的假設,並非 Deyi 的實測效能。請將這些數值替換為你自己經簽核的測試紀錄。
| 項目 | 假設值 |
|---|---|
| 振動時間 | 500 ms |
| 靜置時間 | 200 ms |
| 取像與分析時間 | 80 ms |
| 取放時間 | 400 ms |
量測從振動開始到下一次允許的振動開始之間的時間間隔,並保留各階段的時間戳記。只有四個階段全部依序執行時,範例中的合計值才是 1180 ms。除非實測的控制時序和碰撞評審允許重疊,否則不要扣除重疊的時間。成功轉移的零件數除以實際生產經過的時間,應與理論循環數分開報告。生產量測中要包含失敗的取放、補料和恢復。
依實測的階段邊界繪製時間軸,找出阻止下一個循環啟動的那個階段。依序執行時,範例中的四段時間相加為 1180 ms。如果允許重疊的階段確實發生重疊,應依據實際時間軸計算經過的時間,而不是把所有時長相加,或減去一個憑猜測得出的重疊量。將結果與控制器的事件追蹤記錄相互對照。報告所測條件下的分佈和觀測到的最差循環,而不是只給出挑選出的最小值。由節拍倒數得到的理論速率,要與實際交付零件的速率分開。即使名義時間軸仍然很快,失敗的嘗試、候選件不足、補料和恢復也會拉低實際交付的產出。要說明每個報告數字包含了哪些損失。
工作流程的兩個視角
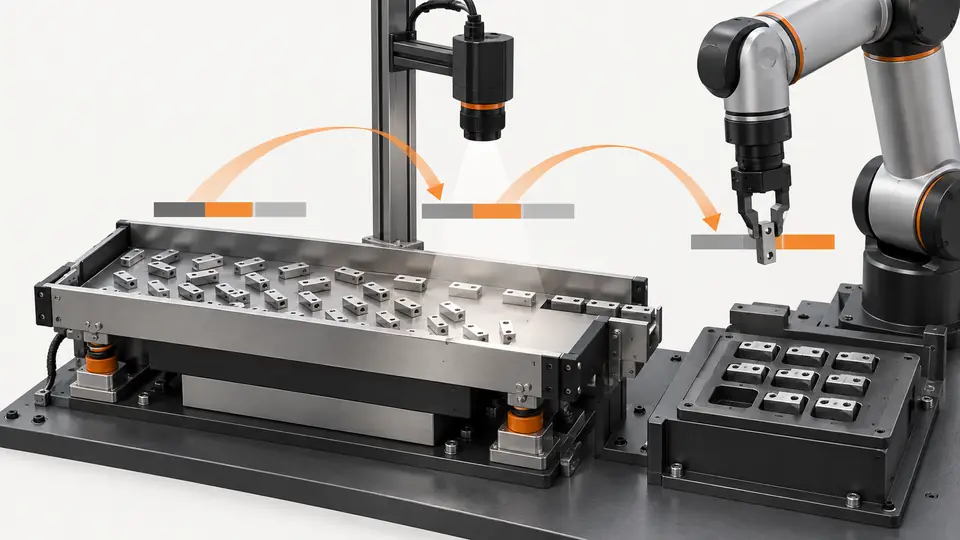
將送料器、相機與機器人的節拍作為一個系統來量測 — 1
依序的路徑能直觀看出各段之和;是否允許重疊,由實測的時間戳記決定。
- 振動
- 靜置
- 取像
- 取放
將送料器、相機與機器人的節拍作為一個系統來量測 — 2
實際作業、等待與重疊作業需要分別解讀。應報告完成的零件數,而不是影像速率。
- 作業階段
- 等待
- 允許重疊
故障排除
- 平均速率很高,可能掩蓋分佈尾端的慢循環;要檢查那些慢速事件。
- 重複計入相互重疊的階段會誇大節拍;應依據時間戳記,而不是把產品型錄上的數字相加。
- 縮短靜置時間卻導致出現虛假候選,不算有效的改進。
驗收與交接
在約定的運轉期間內,同時驗收所要求的完成取放速率,以及失敗和等待的限值。保留時序佐證和裝料範圍。50.8 次/分鐘的計算,只是針對依序執行的假設節拍給出的上限範例,不是供應商的保證值。
測試前先設定驗收限值,並保留原始佐證。本文的範例並不能證明所供型號的能力。
擬調整的時序,要用完整的運作流程和新的、具代表性的裝料來驗證。縮短靜置時間,需要證據顯示檢測和實際取放仍然成功;縮短通訊等待時間,需要證明接收端控制器已經達到預期狀態。不要僅僅因為必要互鎖所佔用的時間在圖表中看得到,就把它拿掉。要把原始配置當作對照組重複一遍,並保留兩條時間軸。交接內容應寫明節拍邊界、時鐘方法、允許的重疊、被排除的停機時間,以及實際交付零件的紀錄。測試前先約定生產驗收標準,包括對取放失敗和補料時段如何處理。範例中 50.8 次/分鐘的計算,是在所述依序執行的假設下的理論速率,並不是 Deyi 單元的實測產能。
來源與技術參考資料
這些資料說明本教學所用方法的依據與適用範圍。文中的檢查範例僅供參考;量產驗收需要用你自己的樣品取得佐證。
- Create new multi-feeding recipes — EYE+ 5.4Asyril查核於
- Asyril AcademyAsyril查核於

