
选型思路
准备真实的 OK、NG 和临界样品图像
机器视觉光源
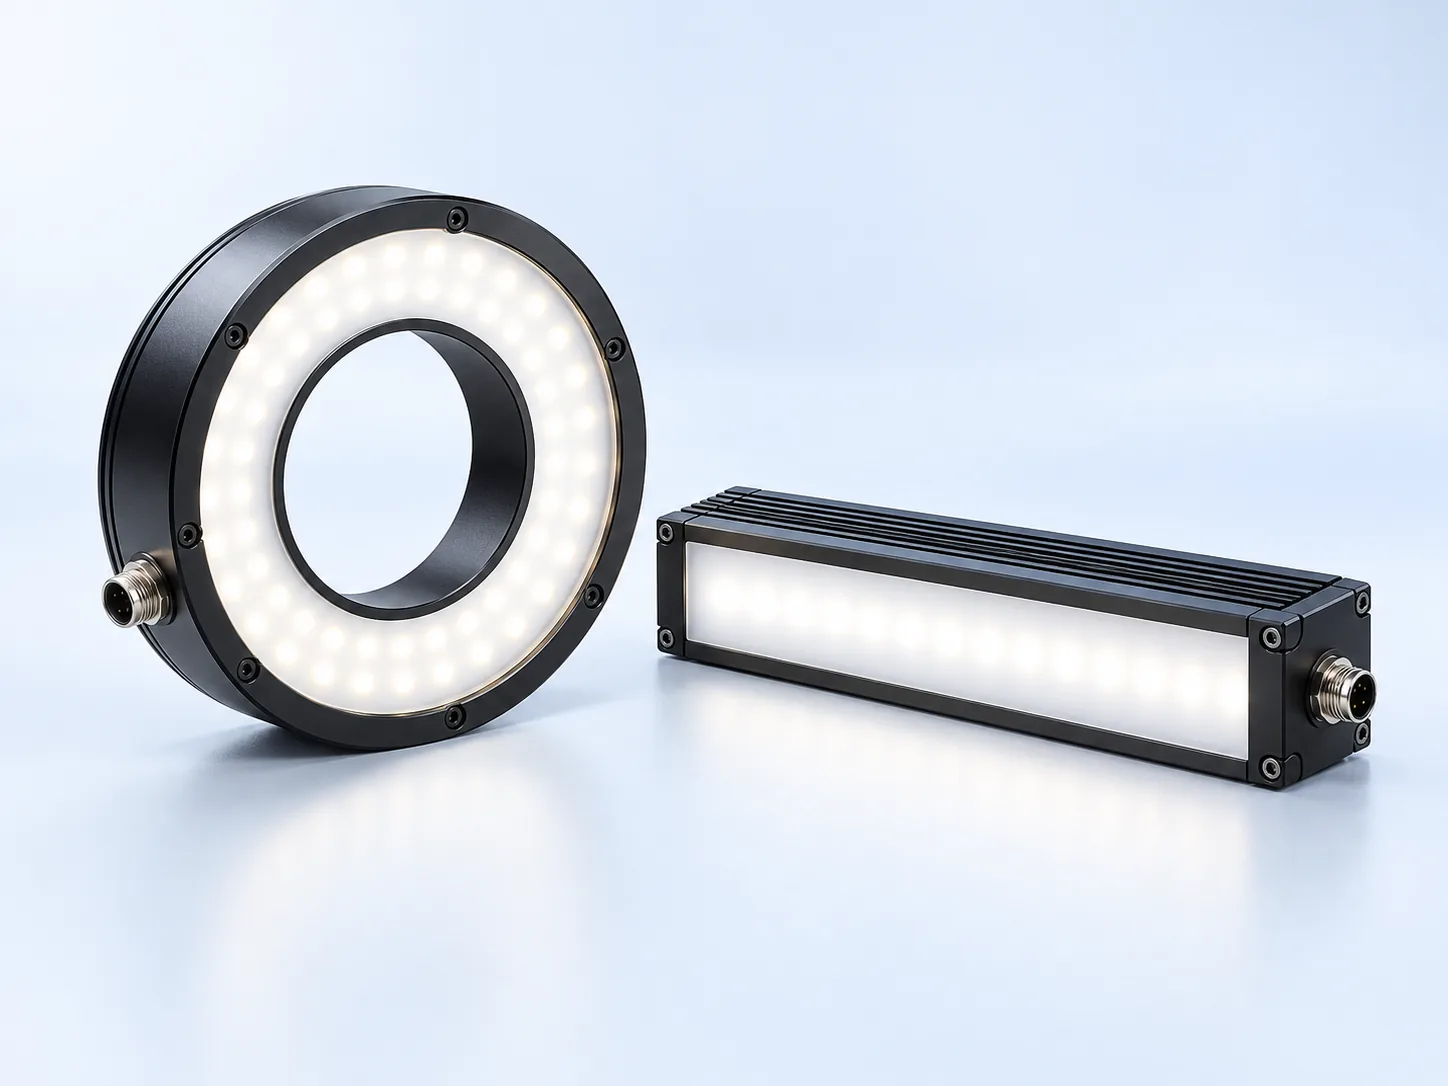
机器视觉照明的任务是让目标特征与背景形成可判定的对比,而不只是提高亮度。应在良品、不良品和边界样品上比较照射几何、波长以及曝光或频闪时序,并覆盖表面批次变化。
准备真实的 OK、NG 和临界样品图像
选型前先确认公差、节拍和安装空间
把光源、光学、触发和接口当作一个整体来评估
Deyi Vision 会把检测对象、表面状态、运动方式、光学、光源、触发和接口条件放在一起考虑,再给出部件配置建议。
只有在缺陷仍然可见的前提下,抑制强反光才有意义。请在同样的划伤表面和合格表面上,比较非偏振与正交偏振的图像。针对眩光做一次偏振 A/B 测试
选型步骤
依次明确检测目的、约束条件、部件配置,再用样品验证。
对比要点
机器视觉光源
(English)
准备真实的 OK、NG 和临界样品图像 / 选型前先确认公差、节拍和安装空间
相关应用
自动外观检测应先定义良品、不良品、边界情况及误判后果。
视觉检测工位应通过验收标准、必要图像信息和从触发到结果交接的流程确定规格。
Use calibrated lenses, lighting and cameras to stabilize measurement under production conditions.
英文原文条码追溯需要把读取的数据关联到正确工件和预期记录。
Build flexible small-part loading cells with F/FL/FS feeder trays, optional storage bins, vision positioning and DTA robot pickup routes.
英文原文相关指南
当光线产生眩光而不是缺陷对比度时,反射金属划痕检测通常会失败。
当零件可以停止、停在索引站或在一帧中捕获时,请使用区域扫描相机。
首先通过验证真实缺陷的对比度来选择机器视觉照明。
机器视觉系统是一个信号链:工件夹具和触发器呈现零件,照明产生对比度,镜头和相机捕获证据,软件做出决定,控制器/I/O 发送结果。
固定式工业条码阅读器应从最坏情况的代码样本中选择,而不是从最好的打印标签中选择。
合适的机器视觉供应商应能根据样品依据提出完整配置:相机、镜头、照明、读码器、3D 设备、控制器、I/O 和验收测试。
用于机器视觉的工业相机应从检查物理中选择:FOV、最小特征、运动速度、快门类型、传感器尺寸、镜头路线、接口、触发时序和照明。
当决定取决于轮廓、边缘、孔或间隙轮廓时,请使用背光。
当零件反射率不高且安装空间有限时,使用环形灯进行一般检查。
应根据您需要创建的信号来选择机器视觉照明类型:轮廓、表面纹理、划痕阴影、印刷对比度、反射高光控制或线扫描均匀性。
生产用读码器应根据生产读码成功率与集成要求选择,不能只看扫描器品牌。
应根据实际条码样品和产线条件选择工业读码器:条码类型、模块尺寸、印刷或标记质量、速度、读取距离、照明、触发及输出协议。
DPM 条码读取应从带实际标记的工件出发规划,而不能只看条码类型。
固定安装条形码读取器设置应从读码成功率目标向后进行规划。
有效的视觉检测 RFQ 应定义生产中需要作出的检测判定,而非只问相机价格。
工作距离是镜头到零件的物理距离,直接影响镜头选型、视野、照明角度、夹具周边空间、焦点稳定性和测量重复性。
线扫描相机照明设置应首先围绕材料速度和曝光进行设计。
线扫描相机的价格取决于完整的检测路线,而不仅仅是相机机身。
当材料速度变化或图像几何形状必须保持稳定时,带有编码器输入的线扫描相机非常有用。
应从哪些工件必须判不良并剔除的决策反推系统设计。
机器视觉验收测试应该证明可重复的生产证据,而不仅仅是成功的演示图像。
包装标签与条码检测系统应减少 3 类常见损失:错标签、条码未读即出货,以及剔除时序失效。
反光金属DPM读码方案应以带真实标记的实物工件为选型依据,而不是屏幕截图。
根据可用卷材宽度、缺陷对比度与最大运行速度规划卷对卷薄膜检测系统。
食品饮料视觉检测应分开定义 4 项检查:瓶盖有无、标签位置、日期码可读性和剔除输出。
机器视觉照明在软件运行之前产生对比度。
对照 XIMEA 紧凑相机,应先核对具体型号含连接器的空间、接口、功耗与散热。
对照 Vision & Control 时,应比较有限安装空间内镜头、照明和传感器的配合。
Visiontechnik 集成方案与单纯部件清单承担的责任不同。
KEYENCE 替代比较应覆盖工具、操作界面和 PLC 结果交接的完整检测作业。
Use Basler camera reference demand to guide area scan, line scan, interface, resolution and lens decisions.
英文原文对照 OPT 照明时,应比较有效照射几何、波长、覆盖范围和驱动条件。
Map fixed-mount barcode reader requirements to code type, speed, lighting and traceability constraints.
英文原文Review Hikrobot-style camera, lens, lighting and barcode requirements against a factory-direct component route.
英文原文比较 SICK 方案时,应区分检测传感器与读码器,以及它们在现有产线中的角色。
对照 Datalogic 读码器时,应核对码制、标记方式、读距与既有结果处理。
Use Zebra scanner reference requirements to confirm code size, motion speed, lighting and mounting constraints.
英文原文Translate Teledyne DALSA-style area scan and line scan requirements into practical machine vision camera choices.
英文原文Compare FLIR-style industrial camera needs with Deyi Vision camera, lens and lighting selection constraints.
英文原文Use Allied Vision camera references to frame sensor size, interface, frame rate and machine vision application needs.
英文原文Map IDS Imaging-style camera searches to inspection goals, optics, lighting and factory-direct RFQ inputs.
英文原文对照 Baumer 相机,应依据具体传感器、快门、像素格式与触发条件。
应把 MaxxVision 候选清单整理为具体型号、接口、镜头和必要附件后再比较。
比较 Stemmer Imaging 采购路线时,应形成包含相机、光学、照明、采集卡和驱动的完整清单。
Compare Banner-style vision sensors with smart cameras, lighting and compact pass/fail inspection routes.
英文原文Plan barcode reader selection for Omron Microscan-style DPM, label and traceability requirements.
英文原文比较 Balluff 视觉传感器时,应先核对完整订货型号、光学、照明和通信角色。
规格数值保留来源资料的英文原文。 English
| 型号 | 参数 | 数值 | 规格来源 |
|---|---|---|---|
| DY-RS3475-W | 功率 | 2W | 来源型号: CST-RS3475-W 供应商: CSTMV / KST 规格来源 |
| DY-RS3475-W | 光源开口尺寸 | 34mm outer / 10mm inner / 19mm height | 来源型号: CST-RS3475-W 供应商: CSTMV / KST 规格来源 |
| DY-RS3475-W | 色温 | 6000-10000K | 来源型号: CST-RS3475-W 供应商: CSTMV / KST 规格来源 |
| DY-RS3475-W | 使用环境 | 0-40 C | 来源型号: CST-RS3475-W 供应商: CSTMV / KST 规格来源 |
常见问题
请提供被测零件、要检出的缺陷、公差、视野、工作距离、线速度、接口类型,以及目前在用的参考型号。
现场照片或视频、现有设备、安装空间限制、生产节拍和明确的验收目标,能让选型建议更准确。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。