
电池焊缝检查需要几何证据。
电动汽车电池焊接高度项目应从可测量的轮廓、间隙、焊道宽度和 Z 可重复性要求开始,因为仅凭表面亮度无法证明焊接几何形状。
应用指南
通过轮廓宽度、Z 公差、反射表面行为、触发时间和剔除输出来规划电动汽车电池焊接高度检查。
要点
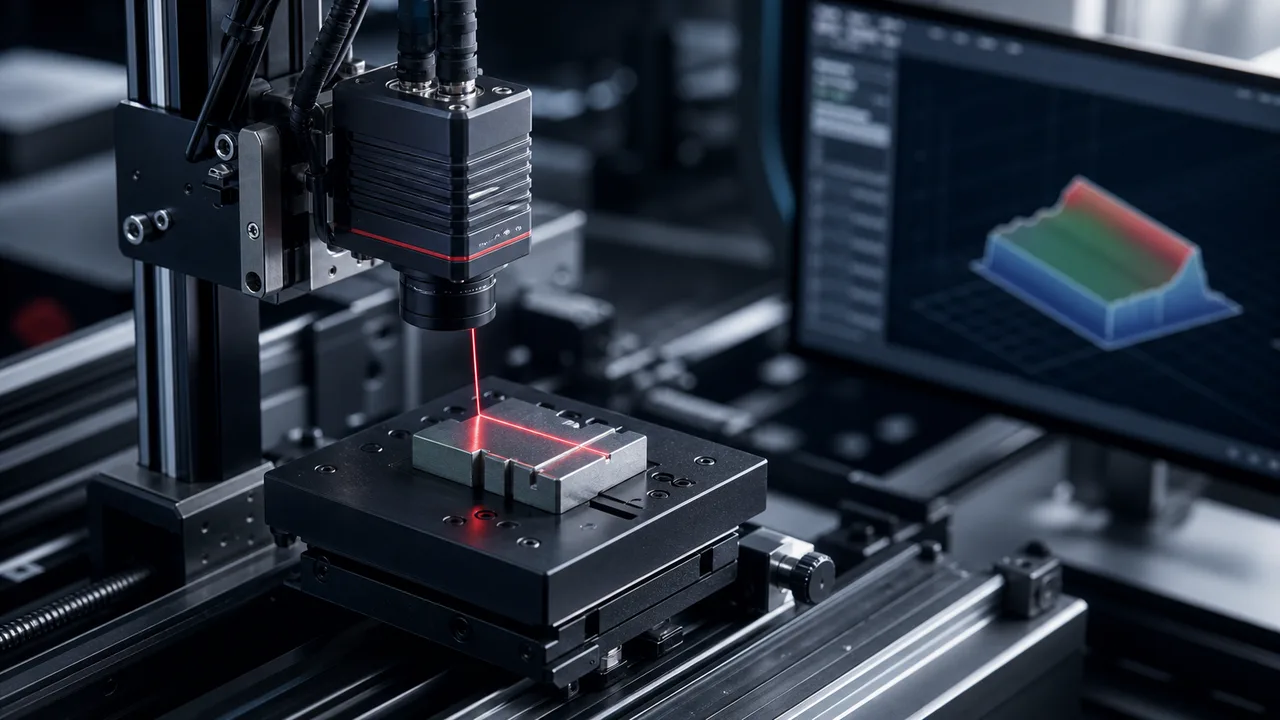
当通过/失败取决于轮廓、间隙或焊道几何形状而不是颜色对比度时,使用 3D 视觉来确定电动汽车电池焊接高度。在选择传感器路线之前,请确认轮廓宽度、Z 公差、线速度、反射光洁度和剔除输出。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
电动汽车电池焊接高度项目应从可测量的轮廓、间隙、焊道宽度和 Z 可重复性要求开始,因为仅凭表面亮度无法证明焊接几何形状。
金属箔、镍、铝与焊接极耳会因角度、表面或速度变化产生带噪声的轮廓数据。评估应覆盖最不利的实际生产样品,而非仅干净演示件。
提供焊接照片、轮廓宽度、高度范围、Z 公差、线速度、触发时间、剔除输出以及具有代表性的良好、不良和边界样本。
以预期速度在实际焊接样品上运行建议的 3D 路线,然后确认 Z 可重复性、剔除时间、轮廓噪声以及位置或可追溯性是否需要 2D 支持。
在 2D 中,极耳焊看起来可以接受,但焊道高度、间隙或轮廓超出公差。 3D 视觉添加了 Z 数据,因此该站测量几何形状,而不是依赖表面亮度。
传感器必须覆盖焊接区域,同时解析最小的可信高度变化。更宽的视野、更严格的 Z 可重复性和更快的生产速度可以将项目转移到不同的 3D 传感器路线。
箔片、镍片、铝片和焊接片可能是反光的、深色的、有角度的或不一致的。在选择模型之前,RFQ 应包括来自最佳和最差批次的真实焊接样本或线路视频。
实际的焊接高度站可能需要 OK/NG、高度值、轮廓图像、剔除触发器、图像存储和配方控制。这些输出决定了控制器和软件的范围以及传感器的范围。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 2D视觉 | 用于位置、存在、标签、条形码或可见表面对比。 | 发送样本图像和目标对比度。 |
| 3D 激光轮廓 | 用于焊接高度、间隙、焊道轮廓、平整度和几何形状。 | 发送 Z 公差、轮廓宽度和高度范围。 |
| 高速产线 | 将轮廓采集频率、曝光、触发与不良品剔除时序匹配产线节拍。 | 提供产线运行速度、触发方式与所需输出。 |
| 反光饰面 | 使用真实材料进行验证,因为轮廓噪声可能会因批次而变化。 | 发送多份生产样品,而不是一份干净的零件。 |
常见问题
当验收规则取决于无法通过 2D 对比可靠证明的焊缝高度、焊道轮廓、间隙、平整度或几何形状时,请使用 3D。
2D 可以检查是否存在、位置和一些可见缺陷,但在没有 3D 证据的情况下无法直接测量高度或轮廓。
发送焊接照片、轮廓宽度、高度范围、Z 公差、表面材料、线速度、触发方法、剔除输出和代表性的好/坏/边界样本。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。