
视觉系统是一个生产决策链。
仅当夹具、触发器、照明、镜头、相机、软件和 I/O 都支持相同的通过/失败、测量、代码或坐标决策时,该站才能工作。
选型指南
介绍工业视觉系统中的相机、镜头、照明、控制器、软件、I/O 和夹具。
要点
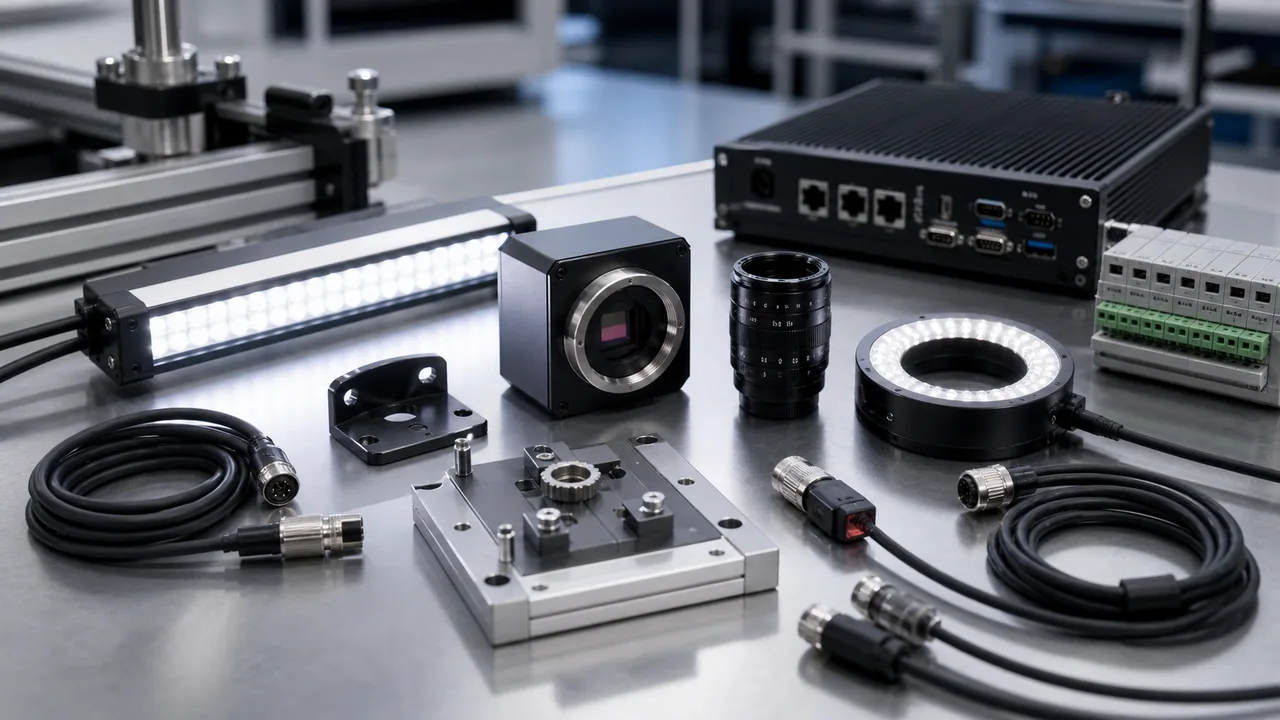
机器视觉系统是一个信号链:工件夹具和触发器呈现零件,照明产生对比度,镜头和相机捕获证据,软件做出决定,控制器/I/O 发送结果。某个组件的弱点可能会导致整个站变得不可靠。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
仅当夹具、触发器、照明、镜头、相机、软件和 I/O 都支持相同的通过/失败、测量、代码或坐标决策时,该站才能工作。
仅相机的报价可能看起来正确,但如果未与单元的其余部分一起审查照明、镜头距离、零件演示、触发时序或拒绝输出,则会失败。
提供目标特征、良好/NG 样本、FOV、工作距离、容差、线速度、触发方式、输出协议和维护期望。
购买前,请一起验证样本图像、夹具、光线、曝光、触发和输出逻辑。最终结果应该是可重复的生产决策,而不仅仅是干净的演示图像。
组件列表的变化取决于工作站是否必须检测缺陷、测量尺寸、读取代码、引导机器人或输出坐标。明确的通过/失败或测量规则可防止仅选择目录组件。
仅靠分辨率并不能产生稳定的图像。传感器尺寸、镜头焦距、光圈、工作距离、光线角度、曝光和表面行为应与样品部件一起评估。
如果零件未重复定位、触发窗口错误或 PLC 输出未定义,则清晰的工作台图像可能会在生产中失败。机械和电气细节是视觉系统的一部分,而不是事后的想法。
范围明确的检测任务可能用智能相机就足够。多相机逻辑、图像存储、复杂算法或 MES/数据库数据交接,更适合 PC 系统。架构应同时符合检测复杂度和维护人员能力。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 相机 | 按 FOV、最小被检特征、速度、快门类型和接口选择。 | 发送FOV,特征尺寸,线速度和触发方式。 |
| 镜头 | 匹配传感器尺寸、工作距离、视场和畸变要求。 | 防止选择无法与实用光学器件一起使用的相机。 |
| 照明 | 根据材料、缺陷对比度、反射和安装空间进行选择。 | 发送好/坏样本以及当前的眩光或阴影故障。 |
| 控制器和软件 | 根据算法、I/O和数据需求选择智能相机、嵌入式控制器或PC。 | 在报价前明确集成范围。 |
| 夹具和触发器 | 在调整阈值之前稳定零件位置和捕获时序。 | 减少硬件购买后的调试变更。 |
常见问题
主要组件是相机、镜头、照明、触发传感器、控制器或软件、I/O、电缆、夹具和定义输出的检查逻辑。
先定义检测需求。明确 FOV、缺陷、速度、公差和结果输出后,再将相机、镜头和照明作为完整配置一起选择。
常见原因包括不稳定的夹具、不受控制的照明、错误的触发时间、表面变化、未定义的不读取或拒绝逻辑以及缺少生产验收标准。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。