
选型思路
视觉系统捕获 1 个图像或几何表面轮廓、标准化照明、运行检查逻辑并发送通过/失败 I/O。大多数 RFQ 需要 5 个输入:FOV、工作距离、速度、公差和样本图像。
基础知识
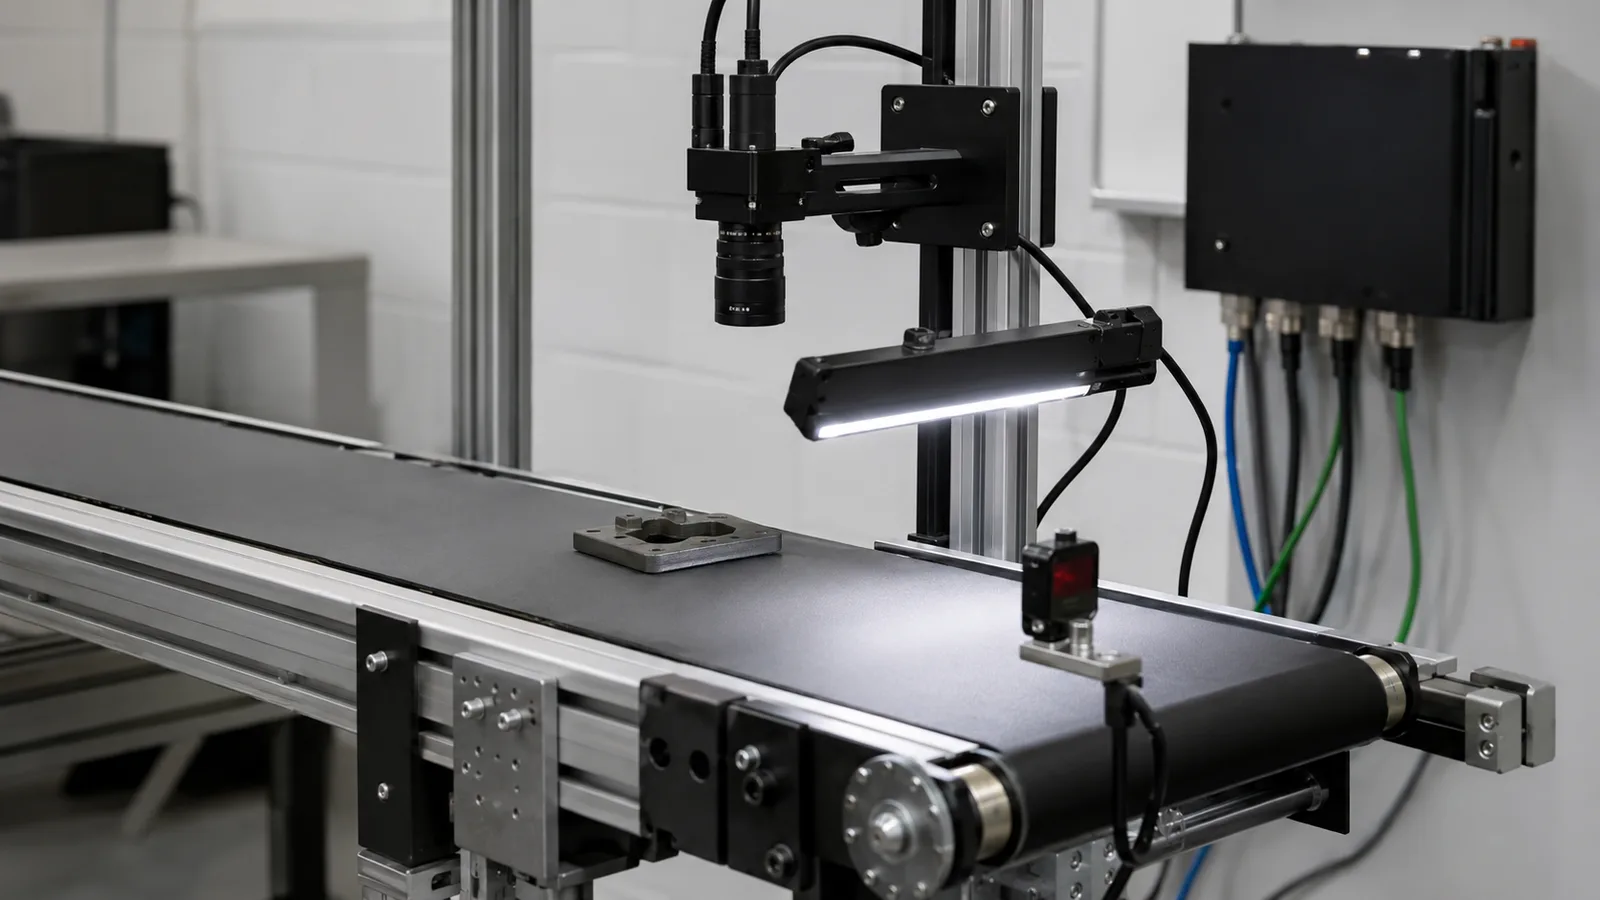
遵循从触发和图像捕获到照明、处理、决策输出和 RFQ 证据的机器视觉工作流程。
要点
视觉系统捕获 1 个图像或几何表面轮廓、标准化照明、运行检查逻辑并发送通过/失败 I/O。大多数 RFQ 需要 5 个输入:FOV、工作距离、速度、公差和样本图像。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
视觉系统捕获 1 个图像或几何表面轮廓、标准化照明、运行检查逻辑并发送通过/失败 I/O。大多数 RFQ 需要 5 个输入:FOV、工作距离、速度、公差和样本图像。
5 RFQ 输入使选择更清晰:FOV、工作距离、速度、公差和样本。
照明与工件治具的稳定性,通常比额外的软件规则更重要。
传感器、编码器、PLC 信号或软件事件告诉相机何时捕捉图像。错误的触发时机可能会在检查开始之前使零件模糊、错过或错位。
最好的算法无法恢复弱图像。选择环形、条形、圆顶、同轴和背光配置,以便在处理前使缺陷或边缘可见。
系统可以输出合格/不合格、测量值、读码结果、坐标或剔除信号。应在选择相机、智能相机或 PC 架构前定义输出格式。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 捕获 | 在正确的零件位置触发 1 图像、线条轮廓或代码读取事件。 | 分享线速度和触发方式。 |
| 处理 | 将算法复杂性与智能相机或基于 PC 的控制相匹配。 | 列出需要多少摄像机和决策。 |
| 输出 | 选择I/O、以太网、串行、机器人或数据库输出。 | 选型前确认集成目标。 |
常见问题
第一步通常是触发事件,告诉相机何时进行捕捉。触发时间必须与零件位置、曝光和运动速度相匹配。
照明控制对比度。它使边缘、缺陷、印刷代码或表面标记可见,以便相机和软件可以做出稳定的决定。
发送 FOV、工作距离、线速度、公差、样本图像、好坏示例、输出要求和任何当前参考模型。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。