
选型思路
区域扫描相机捕获 1 个具有宽度和高度像素的完整 2D 帧。它适合停在分度站、机器人位置和稳定快照的零件;当运动或连续片材宽度导致全帧捕捉效率低下时,请使用线扫描。
基础知识
了解区域扫描相机用于间歇输送并停留的零件、快照、机器人引导、缺陷检查和测量任务。
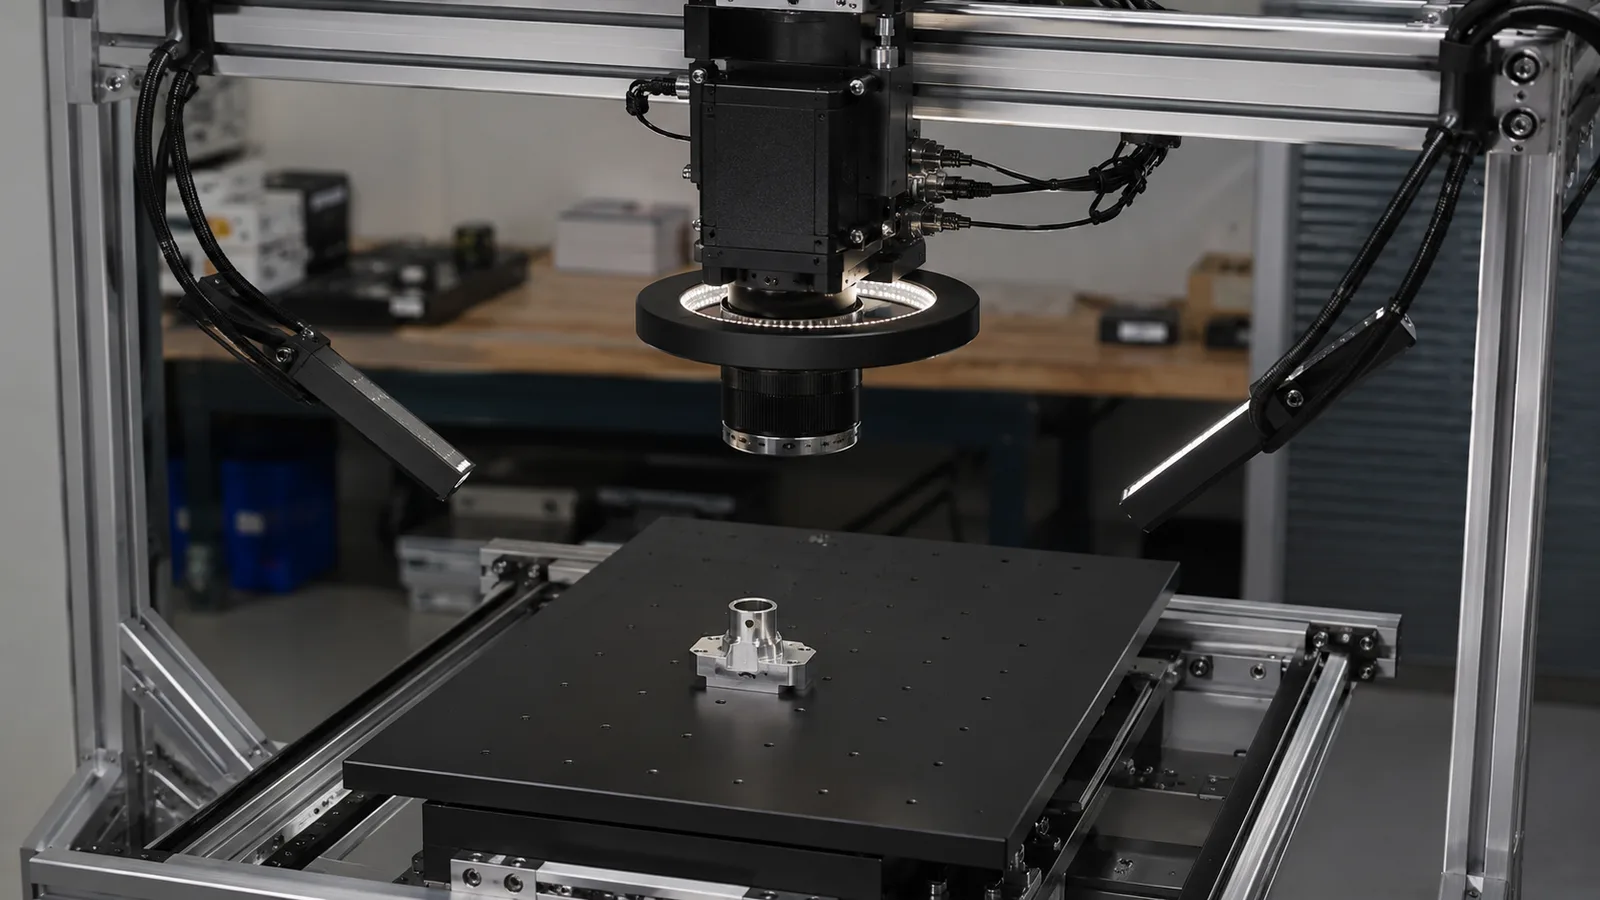
要点
区域扫描相机捕获 1 个具有宽度和高度像素的完整 2D 帧。它适合停在分度站、机器人位置和稳定快照的零件;当运动或连续片材宽度导致全帧捕捉效率低下时,请使用线扫描。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
区域扫描相机捕获 1 个具有宽度和高度像素的完整 2D 帧。它适合停在分度站、机器人位置和稳定快照的零件;当运动或连续片材宽度导致全帧捕捉效率低下时,请使用线扫描。
它们适合索引、停止或暂时稳定的零件。
线扫描更适合连续材料或宽幅移动目标。
该传感器在 1 框架中记录宽度和高度像素,从而直观地对稳定零件进行存在检查、定位、测量和缺陷检查。
零件停止、间歇分度定位,或短曝光能在图像中凝固运动时,面阵方案通常更简单。若零件连续移动,可能需要线扫描或更强照明。
5MP 相机不一定优于 2MP 相机。确定 FOV、镜头和工作距离后,应看每个像素在零件上对应的物理尺寸。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 最适合 | 间歇输送并停留的零件、机器人拾取、装配检查和快照。 | 发送零件尺寸和预期的停止或运动条件。 |
| 主要限制 | 宽幅移动卷材可能需要过多像素或过强照明。 | 检查线扫描路径目标是否连续。 |
| 关键数学 | FOV 除以可用像素得出近似像素大小。 | 使用 FOV 发送特征尺寸和公差。 |
常见问题
面扫描相机在一帧中捕获完整的 2D 图像,其结构与标准数字图像传感器类似,但专为工业控制而设计。
当可以将零件捕获为稳定快照并且所需的 FOV 适合可用的传感器、镜头和照明配置时,请选择区域扫描。
提供FOV、最小特征或公差、工作距离、零件速度、触发方法、照明条件和样本图像。