机器视觉问题排查
机器人引导与供料
逐项排查工位上的坐标漂移、来料姿态不稳和抓取失败。
06
机器人引导与供料
6 篇教程 
机器人引导与供料相机的标称帧率和机器人的标称速度,都无法预测工位的吞吐量。应测量相邻两次完成抓取之间的间隔,以及阻碍下一次抓取的各个阶段,并使用实际的夹爪和有代表性的装料量。

机器人引导与供料若相机型号、料盘或夹爪属于另一种零件,只加载正确的振动配方是不够的。应把换型视为一组受控的机械与软件标识,而不是单个文件。

机器人引导与供料料盘振动得很活跃,并不证明供料有效。应以夹爪真正能抓取的零件为优化目标,而不只是振动幅度。使用量产料盘、有代表性的零件和稳定的相机画面。
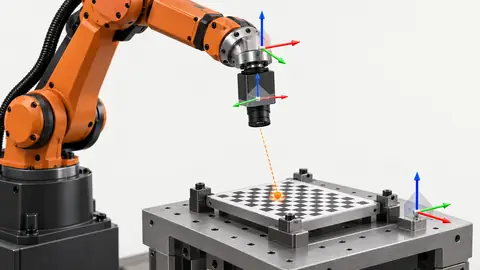
机器人引导与供料示教点处的拟合误差很小,并不能证明其他位置也能准确抓取。本教程针对固定相机、平面 XY 的布置;3D 系统或相机会移动的系统,需要各自的标定模型。
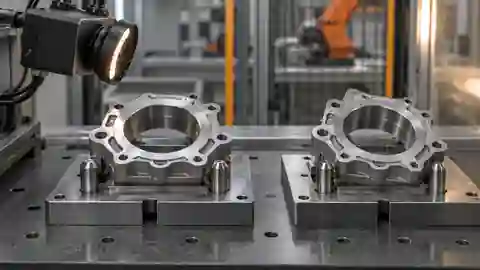
机器人引导与供料在修正看似由视觉引导的抓取偏差之前,先把图像中心漂移、坐标变换以及机器人/工具误差区分开。
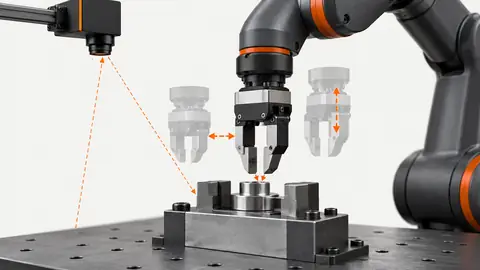
机器人引导与供料反复重新标定,可能掩盖错误的 TCP 或错误的抓取平面。要把图像定位、坐标变换和夹爪机构区分开来。涉及实际运动时,应使用机器人经授权的现场调试流程。
没有与搜索相符的教程标题。
