
选型思路
对于停在索引站的零件,区域扫描更简单。对于卷对卷材料、连续片材检测、长物体和高速连续表面(一次快照无法有效覆盖目标),线扫描更加安全。
比较
通过运动类型、材料宽度、缺陷尺寸、编码器时序、照明稳定性和集成风险来比较线扫描和面扫描相机。
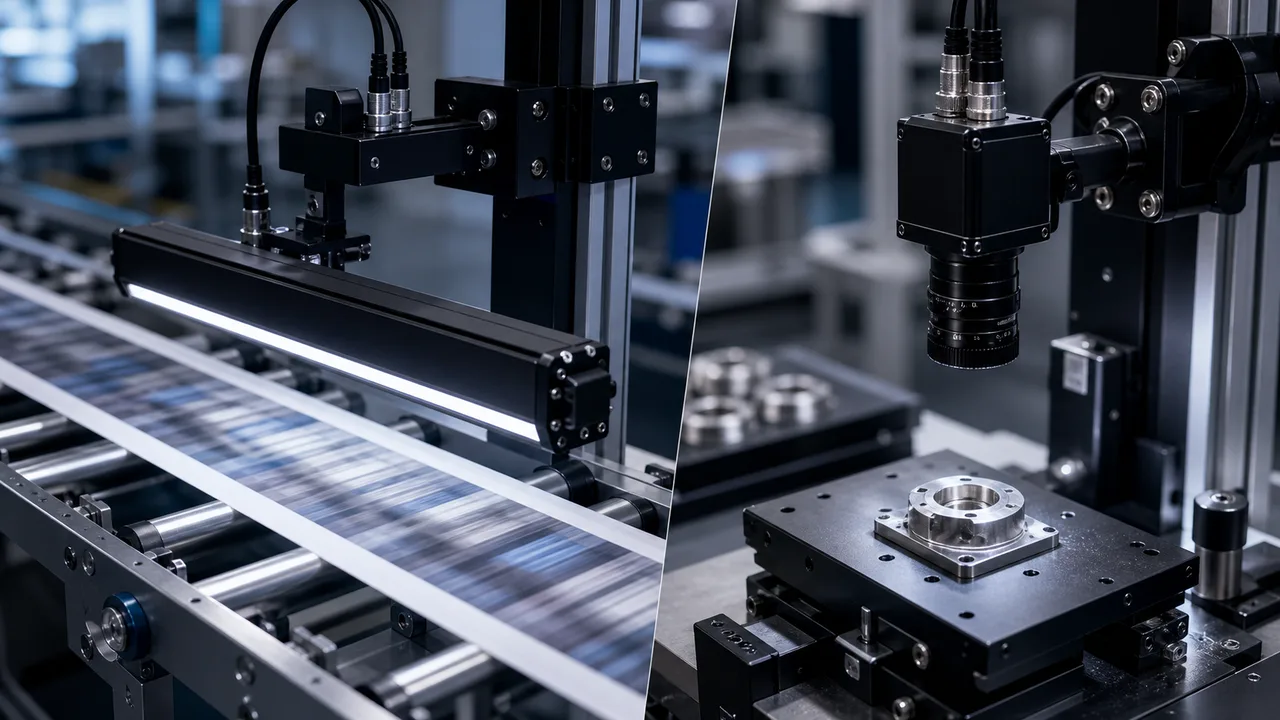
要点
当零件可以停止、停在索引站或在一帧中捕获时,请使用区域扫描相机。当目标连续、宽阔、快速移动或作为同步图像流更好地进行检查时,请使用线扫描相机。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
对于停在索引站的零件,区域扫描更简单。对于卷对卷材料、连续片材检测、长物体和高速连续表面(一次快照无法有效覆盖目标),线扫描更加安全。
对于间歇输送并停留的零件和机器人快照,区域扫描更简单。
在选择型号之前应计算分辨率、照明和触发时序。
如果零件可以在一个视场内重复停止,那么区域扫描相机通常会更简单。如果材料是连续的、太宽、太长或以生产速度移动,则行扫描可以避免拼接许多区域图像。
线扫描相机反复采集一行,并依靠材料运动构建图像。因此,编码器时序、行频、卷材运行速度和线光源强度都属于相机选型条件。
通过区域扫描,索引装配检查、机器人引导、存在检查和许多尺寸任务变得更加容易,因为触发、照明和图像处理是围绕完整快照进行的。
区域扫描通常需要对一幅图像进行场照明。线扫描需要在整个材料宽度上提供足够均匀的光线,并且需要足够的速度曝光,因此线光长度和边缘到中心的亮度至关重要。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 区域扫描相机 | 当对象适合一帧并且可以在稳定位置触发时使用。 | 发送 FOV、零件尺寸、触发方法、最小特征和周期时间。 |
| 线扫描相机 | 当素材连续、宽、快或太长而无法进行高效快照时使用。 | 发送卷材宽度、速度范围、编码器方案和最小缺陷。 |
| 分辨率规划 | 区域扫描使用 2D FOV 上的像素;线扫描使用宽度上的像素加上每个移动距离的线。 | 避免在没有运动数学的情况下直接比较百万像素。 |
| 照明配置 | 线扫描需要宽度方向上稳定的线照明;区域扫描可以根据零件的几何形状使用环形、条形、圆顶、同轴或背光。 | 发送样本图像和当前的照明限制。 |
常见问题
使用线扫描进行连续卷材材料、卷对卷检查、长物体、高速表面或区域扫描需要许多拼接图像的情况。
通常是的。如果零件适合一帧并且可以在稳定位置触发,则区域扫描通常具有更简单的照明、触发和处理。
发送零件或材料宽度、速度、目标缺陷尺寸、FOV、工作距离、触发器或编码器计划、样本图像以及目标在检查期间是否可以停止。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。