机器视觉问题排查
相机与图像采集
先查清模糊、时序错误和丢帧的原因,再考虑更换相机。
17
相机与图像采集
17 篇教程 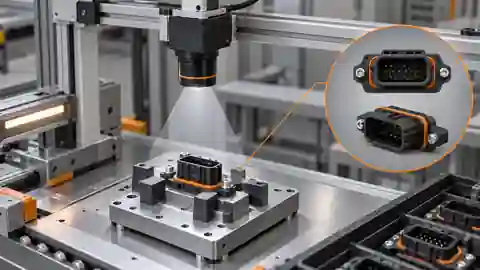
相机与图像采集采集所要求的可见零件及其相互关系,同时不要把零件“在位”与扭矩、隐藏的配合状态或整体装配质量混为一谈。
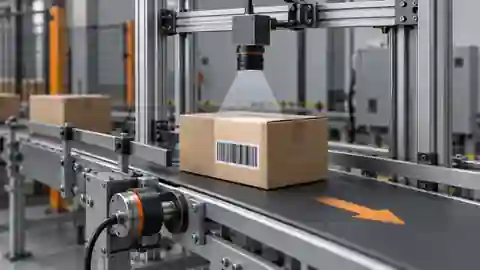
相机与图像采集在把解码结果当作追溯证据之前,先采集声明范围内的整张 EAN-13 标签,保证条清晰可用,四周留白完整。
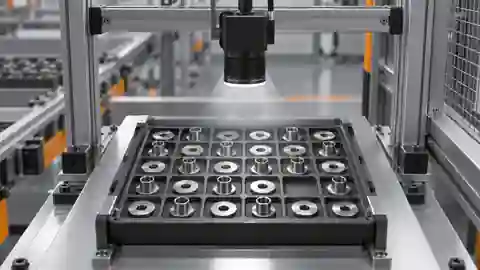
相机与图像采集为计数规划料盘覆盖范围和物方采样;评估区域计数之前,先验证最小间隙和料盘稳定后的采集结果。
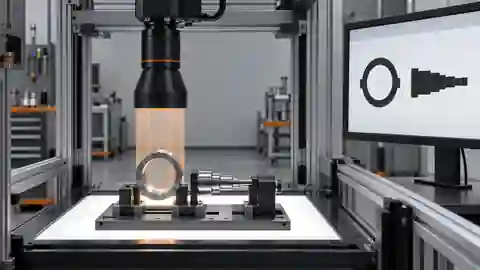
相机与图像采集先规划相机采样、光学方案和测量平面,再把边缘像素换算成毫米;并明确核实标定条件。

相机与图像采集即使帧率很高,运动的工件仍可能模糊。本测试把物体速度和成像比例换算成曝光时间上限,再在实际运动的边缘上验证这一上限。
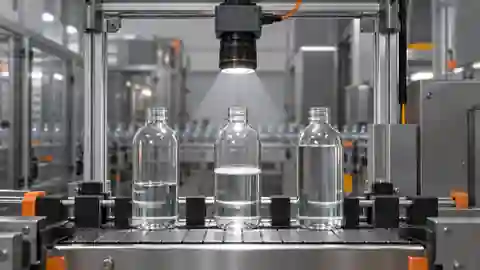
相机与图像采集先稳定瓶子的取景和采图时序,再判断可见的液面边界能否支撑可重复的液位检查。
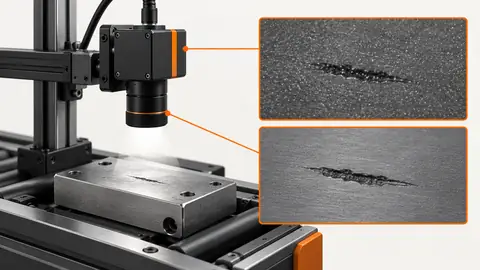
相机与图像采集图像更亮、输出位数更多,并不会自动提高缺陷的可见度。选择增益/像素格式的组合之前,先比较归一化对比度和噪声。
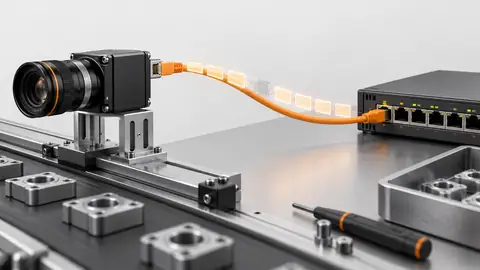
相机与图像采集把图像传输不完整,与漏触发和应用程序队列丢失区分开来。仅靠帧计数器无法判断是哪一层出了问题。
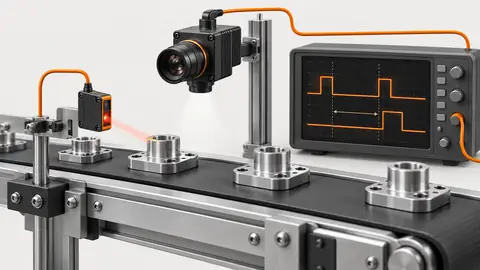
相机与图像采集独立于图像送达,测量从触发到曝光的时序。主机收到图像的时刻包含读出、传输和调度时间,不等于曝光开始的时刻。
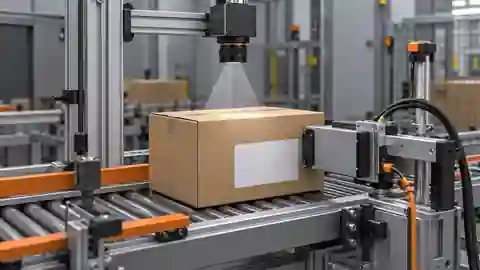
相机与图像采集在配置 OCR 之前,先采集到可读的源字符,并在要求的运动条件下保留笔画形状、字段边距和采集标识。
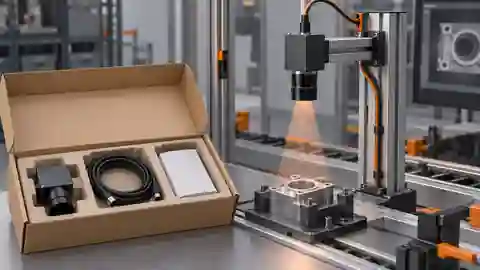
相机与图像采集在封口前采集可见内容:摆放方式固定,套件参考可追溯,并对被隐藏或被遮盖的物品明确写出局限。
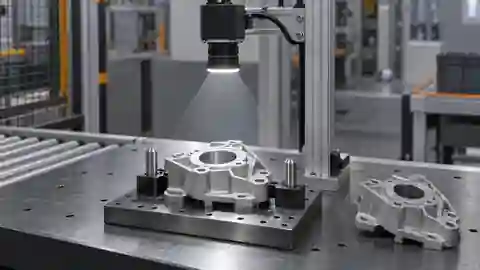
相机与图像采集为定位固定相机视角和原始坐标系;把像素定位与经标定的机器人坐标和高度分开处理。
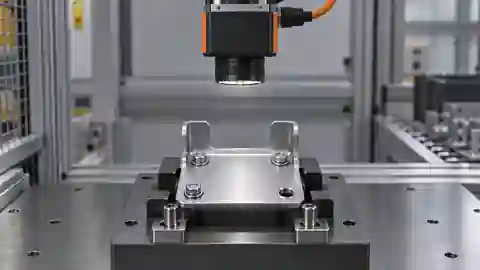
相机与图像采集为缺失特征检查配置固定相机;先验证特征可见、画面为新采集、治具限制清楚,再调整有无判定。
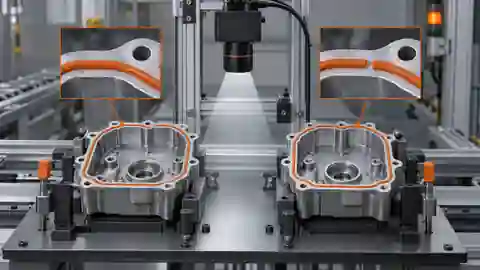
相机与图像采集为可见的密封边缘和胶条断口规划原始图像的采样、对焦与运动模糊;仅凭外观不能证明防漏或粘接性能。
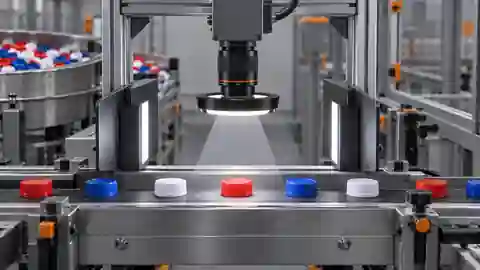
相机与图像采集在为物品指定颜色类别或语义 SKU 之前,先建立一份经得起运动和材料差异考验的源颜色记录。
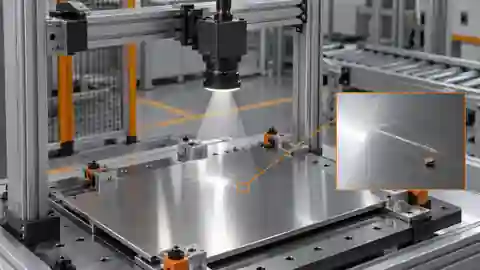
相机与图像采集以最小的可见表面特征为依据确定图像采集方案,并在缺陷处理开始之前,证明运动和工件位姿的变化不会使该特征消失。
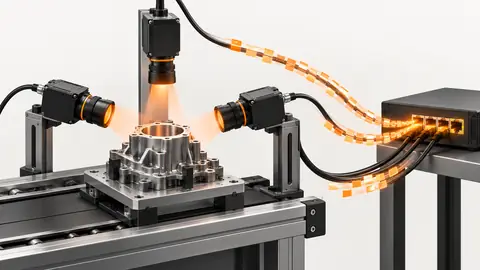
相机与图像采集同时曝光和同时送达是两项不同的要求。验证曝光是否对齐,同时另行测试突发流量是否压垮了共用链路。
没有与搜索相符的教程标题。
