
选型思路
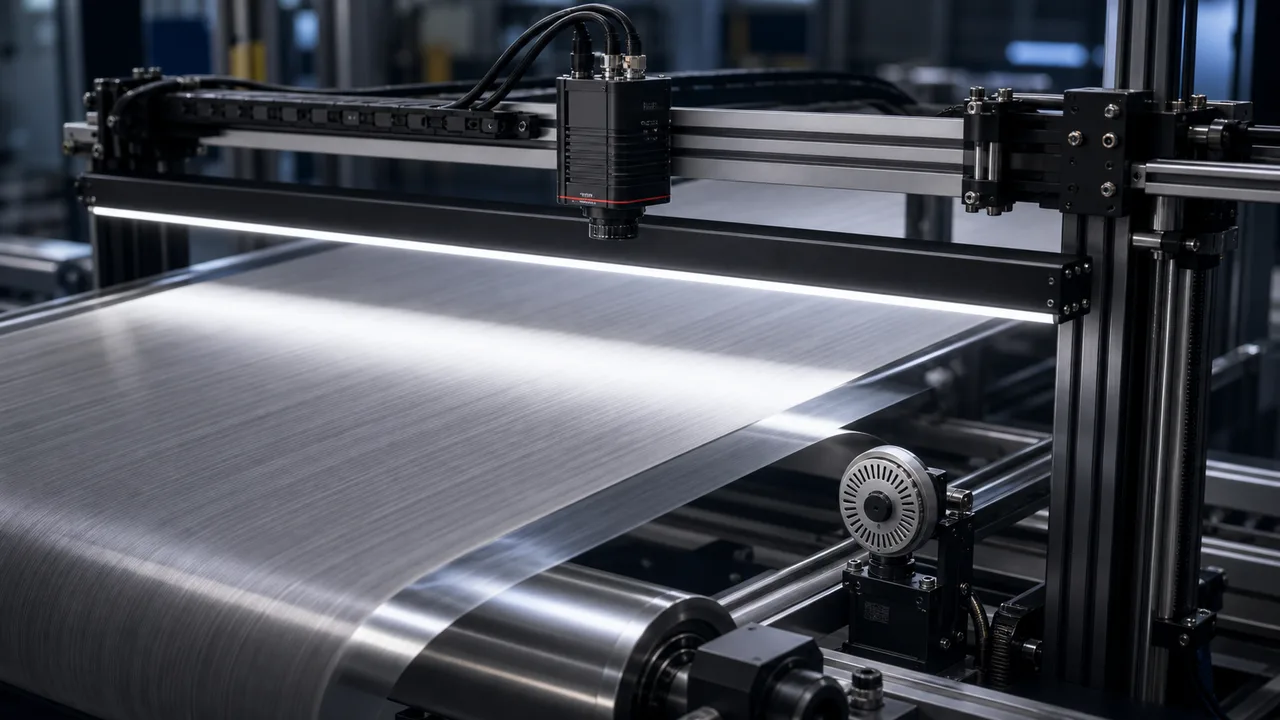
对于连续胶片,线扫描是一个成像系统:相机、线形照明、镜头、编码器和缺陷逻辑必须根据连续条带材料的速度和缺陷尺寸一起设计。
应用指南
按卷材宽度、线扫配置、线光源均匀性、编码器时序、最小缺陷与良品误剔除控制规划薄膜检测。
要点
根据可用卷材宽度、缺陷对比度与最大运行速度规划卷对卷薄膜检测系统。分别计算横向像素间距与每采集一行的材料行程,再核对曝光、编码器时序、照明与持续数据采集。线扫适合连续运行薄膜;间歇送料后停留或静止的小视野,可能更适合面阵相机。标称像素间距本身不能证明能检出缺陷。
本文采用机器辅助翻译,尚未经真人语言审阅。技术条件仍须依据实际样品与来源资料确认。 英文原文
对于连续胶片,线扫描是一个成像系统:相机、线形照明、镜头、编码器和缺陷逻辑必须根据连续条带材料的速度和缺陷尺寸一起设计。
边缘到中心的照明均匀性可控制假缺陷。
编码器同步可保护缺陷形状和测量尺度。
连续运动形成第二个图像轴、且镜头覆盖有效卷材宽度时,可使用线扫。间歇送料后停留或静止的视野若满足图像与时间限制,可使用面阵相机。若卷材高度、抖动或光量不足妨碍成像重复性,应先解决物理限制,再选缺陷检测器或进行相机报价。
比较实际薄膜上的反射和透射照明以及缺陷类型;划痕、夹杂物和涂层变化需要不同的对比度。在比较灯光布置时,保持曝光、几何形状和处理固定。检查两侧边缘和中心是否有眩光、削波和低信号。较长的光或平场校正无法恢复从未成像的细节。
滚筒速度变化时,应验证每个编码器脉冲对应的材料行程及其与采集行的映射,并检查打滑、方向与加速度限制。固定定时器可能在速度变化时拉伸或压缩图像。应记录丢行并测试实际触发输入和接收数据链路;仅连接编码器不代表图像几何或不良品剔除时序已经正确。
调参前先标注并固定洁净、缺陷和干扰样本集合,保留独立评估集。测试前约定漏检与误剔除上限、最小缺陷类别、速度与高度范围、样本数量以及下游输出时序。报告观察到的数量时应同时给出检测总数;相机数据表或示意图都不是检出率实测结果。
指定的预热后,使用所选型号支持的校准程序获取暗参考和亮参考。记录镜头、光圈、曝光、增益、像素格式、灯光设置和编码器比例。在最小、标称和最大速度以及允许的连续条带材料高度上捕获两侧和中心的原始胶片图像。清洁或更换光学器件或光几何形状后重新检查;保留配置文件和图像。
| 比较项目 | 实际判断 | 询价时需要的资料 |
|---|---|---|
| 跨材料宽度取样 | 可用视野宽度 ÷ 覆盖该宽度的有效像素数 = 标称mm/pixel;应核对边缘覆盖与镜头性能。 | 发送完整的可用宽度、边缘边距、缺陷方向和标记的原始图像。 |
| 沿物料行进方向采样 | 最大材料速度 ÷ 选定的每行行程 = 所需rows/s;曝光与具体型号的采集限制也必须满足。 | 发送速度范围、运动曲线和每个脉冲的编码器距离。 |
| 图像有效负载 | 每行像素 × 行/秒 × 每个像素传输的字节数;增加开销并验证持续交付、处理和存储。 | 说明实际的输出格式、缓冲、图像采集卡/接口和图像保留策略。 |
| 最小缺陷 | 像素间距是选型计算输入,不是保证的检出极限。应使用未参与开发或调参的独立薄膜试样,在实际运行状态下验证对比度与判定结果;这里不是指保存的视频。 | 发送缺陷尺寸、类型和样本图像。 |
| 速度变化 | 当几何形状或缺陷形状必须保持稳定时,请使用编码器。 | 发送速度范围和编码器详细信息。 |
| 良品误剔除目标 | 将验收计划中的灰尘、皱纹和真实缺陷分开。 | 明确算法和操作员审查范围。 |
计算示例与验证限制
这是选型计算示例,不是 Deyi 相机规格或实测缺陷检出结果:假设检测宽度为 200 mm,使用 2,048 像素线阵传感器,卷材速度为 1,000 mm/s,目标为每采集一行移动 0.10 mm。采用覆盖检测宽度的有效像素数;此简化计算不计入边缘预留余量。
| 输入或检查 | 计算 | 还需要验证什么 |
|---|---|---|
| 跨材料宽度取样 | 200 mm ÷ 2,048 pixels = 0.0977 mm/pixel | 核对传感器实际有效宽度、光学视野、焦点和可用的边缘覆盖范围。 |
| 沿物料行进方向采样 | 1,000 mm/s ÷ 0.10 mm/row = 10,000 rows/s (10 kHz) | 确认所选相机和接口能够在实际像素格式下维持所需的行频率。 |
| 行间时间 | 1 ÷ 10,000 rows/s = 0.0001 s (100 µs) | 曝光、读出和触发时序必须符合特定于型号的采集限制。 |
| 如果速度增加20% | 1,200 mm/s ÷ 0.10 mm/row = 12,000 rows/s | 固定的 10 kHz 行频率会将沿材料行进方向的像素间距拉伸至 0.12 mm/row。查看编码器触发的变速采集。 |
| 未压缩的 Mono8 图像负载 | 2,048 pixels/row × 10,000 rows/s × 1 byte/pixel = 20.48 MB/s | 还需另外考虑数据传输协议开销、缓冲、处理和存储;应核对实际输出格式。 |
制造商文档解释了当滚筒驱动材料速度变化时可预测运动的固定行频率和编码器触发。上述示例数字是声明的假设。
制造商方法文章日期为 2026-09-18;支持单独的采样轴、光/曝光限制、光学覆盖范围、暗/亮校准和数据路径检查。它不建立 Deyi 性能或通用相机功能支持。
常见问题
线扫利用受控材料运动逐行成像,可覆盖连续卷材。选择前应确认横向与运行方向的采样、照明及成像时序。间歇送料停留或静止的小视野,可能采用面阵配置更简单。
不均匀的照明、灰尘、皱纹、连续条带材料颤动、反射、镜头阴影和速度变化都会产生错误的缺陷信号。
不会。采样本身不能确认缺陷对比度、模糊、光学分辨率或算法性能。下方假设计算用于规划采集配置;商定检出极限前,应在生产速度下评估代表性缺陷及会引起误报的非缺陷样品。
提供卷材宽度、材料类型、速度范围、最小缺陷、样品图像、编码器可用情况、照明限制、良品误剔除目标与所需输出。
这些内容是内部编写的选型示例,用于说明组件选择与建议验收条件,并非真实客户项目、实测交付成果或客户背书。示例中的图片仅用于说明。